Дипломная (вкр): Оптимизация аэродинамических характеристик крыла в условиях стохастической неопределенности
расположение крыла на фюзеляже: X0, Y0;
параметры крыла:  ,
 ,
 ,
 ,
 ,
 ,
 ,
 ,
 ;
параметры для каждого из 11 сечений:
относительные толщины профиля - {tak},
углы крутки профилей - {φk}
и 59 параметров координат профиля.
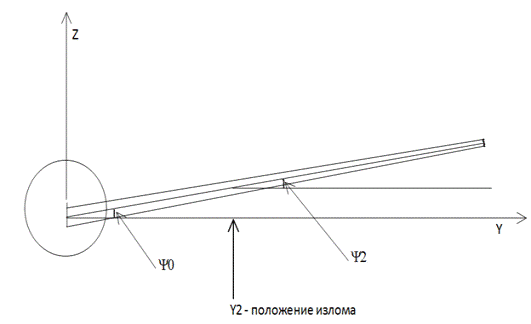
Рис.6 Вид на адаптированное крыло сзади
1.3 Фиксированные параметры крыла и
параметры, изменяемые при оптимизации
Все параметры крыла можно поделить на две группы:
Фиксированные
Изменяемые при оптимизации
В число фиксированных параметров входят (всего
20 штук)
 , ,
,
,
,
,
 ,
 ,
,
,
 ,
 ,
 ,
 ,
HD, dzT, DL, X0, Y0, tak.
В ходе оптимизации меняются углы крутки
профилей(φk)
и 59 координат для каждого из 10 различных профилей.
2 Робастная оптимизация
2.1 Общая постановка
Если рассматриваемая модель находится в условиях
статистической неопределенности, то ее качество (те свойства модели, которые
важны в рамках поставленной задачи) можно описать некоторой целевой функцией  ,
где
 -
набор параметров модели, которые подлежат изменению в процессе оптимизации, а X
- случайный n-мерный вектор,
моделирующий стохастическую неопределённость. Считается, что
 -
детерминированный m-мерный
вектор. Будем предполагать, что чем меньше значение функции ,
при некотором наборе параметров и
реализации
 вектора
 тем
качественней модель.
Процесс выбора оптимальной модели в условиях стохастической неопределенности формализуется путем введения в рассмотрение функции вероятности.
Пусть  -
действительный параметр, который обозначает допустимый уровень целевой функции.
Это означает, что если для некоторых и
выполнено
неравенство
 , то считается, что
мы имеем приемлемую модель. Поскольку вектор на
самом деле неизвестен на этапе поиска изменяемых параметров модели ,
то можно говорить лишь о вероятности события .
Если эту вероятность рассматривать в зависимости от параметров ,
то получим функцию вероятности
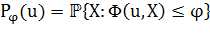
Эта функция является мерой качества модели с
параметрами , поскольку ее
значение характеризует вероятность получения желаемого результата.
Исходя из физического смысла функции вероятности
 ,
как меры качества модели, разумно выбрать такой набор параметров ,
которые были бы наиболее надежны по значению целевой функции. Таким образом, с
использованием функции вероятности задача нахождения оптимальной модели в
условиях статистической неопределенности может быть поставлена в следующем
виде: найти такой набор параметров при
котором
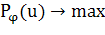
2.2 Модельная задача оптимизации формы крыла
в условиях стохастической неопределенности параметров набегающего потока
Применим описанную постановку к задаче
оптимизации формы крыла в условиях флуктуации параметров набегаемого потока.
Пусть для простоты только число Маха  набегаемого
потока является случайной величиной из интервала
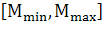 c
некоторой плотностью вероятности
 .
(Для простоты будем полагать эту плотность вероятности постоянной на указанном
отрезке). Тогда коэффициент сопротивления крыла
 ,
а также коэффициент подъемной силы крыла
 будут
случайными величинами являясь функциями числа
 .
Задача робастной оптимизации крыла будет тогда состоять в нахождении такой
геометрии крыла
 при которой,
вероятность
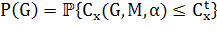 принимает
максимальное значение. Здесь
 - некоторый
пороговый коэффициент сопротивления, являющийся параметром задачи оптимизации,
а угол атаки
 при каждой
конкретной реализации числа Маха выбирается
таким образом, чтобы оставалась постоянной подъемная сила крыла
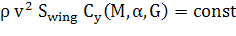
С учетом предполагаемого постоянства плотности воздуха и скорости звука, это условие можно переписать в виде:
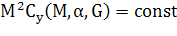
Поставленная задача оптимизации приводит к
необходимости, во-первых, уметь быстро генерировать геометрически приемлемые
компоновки крыльев, а во-вторых, необходимо иметь средство быстрого вычисления
аэродинамических характеристик крыла для данной компоновки ,
и для данных параметров потока  , а именно функций
 и
 .
В нашей работе мы обе эти задачи будем решать с
помощью искусственных нейронных сетей.
3 Нейронная сеть как генератор геометрий
и аппроксиматор аэродинамических характеристик крыла
3.1 Универсальный аппроксиматор в
многомерном пространстве
Рассмотренная в разделе 2 модель
геометрии крыла требует для своего описания 690 параметров. Следовательно,
функции описывающие зависимость аэродинамических коэффициентов ( ) от
геометрии крыла определены на области пространства именно такой размерности.
Таким образом, размерность задачи очень велика. Хорошо известно, что с
увеличением размерности задачи эффективность применения методов линейного
регрессионного анализа для построение аппроксиматоров, сильно снижается. Так же
резко усложняется поиск экстремума в задачах высокой размерности. Связано это с
так называемым «проклятием размерности». Допустим, что для каждой переменной
уравнение одномерного сечения представляет собой прямую. Положим, что двух
точек достаточно для аппроксимации отклика по каждой из переменных. Тогда в
многомерном пространстве потребуется
 точек. Затраты в этом случае резко
возрастают экспоненциально и применение линейного регрессионного анализа
становится фактически невозможным.
Другим критическим параметром в задачах оптимизации является время необходимое на однократное вычисление целевой функций.
Если для этого использовать программы прямого аэродинамического расчета, то это время неприемлемо велико, так как в задачах оптимизации требуется очень много раз вычислять целевую функцию. Это приводит нас к необходимости использовать многомерные аппроксиматоры для вычисления аэродинамических функций. Возникает задача построения многомерных аппроксиматоров.
Существует подход к решению этой
задачи, а именно, применение искусственных нейронных сетей (далее - сети,
нейронные сети или ИНС) определённой конфигурации. Рассмотрим одну из таких
конфигураций на примере нейронной сети, используемой в данной работе. Она
схематично представлена на Рис.7 и представляет собой простой вариант сетей
более общей конфигурации, называемой многослойным персептроном.
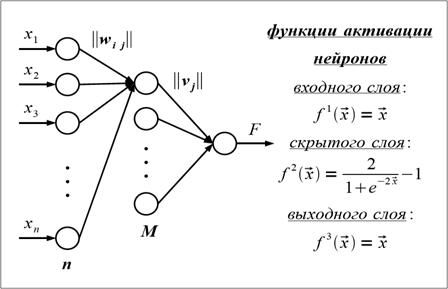
Рис.7 Схематичное представление
многослойного персептрона с одним скрытым слоем
Эта нейронная сеть, состоит из трёх
слоёв, нейроны которых имеют свою функцию активации, то есть некоторую функцию,
которая преобразует сигналы, входящие в нейрон, в один выходящий сигнал. Первый
слой называется входным. Число нейронов n этого слоя,
как правило, равно числу входных параметров задачи. Функция активации нейронов
данного слоя линейная. Второй слой относится к категории скрытых слоёв. В данном
случае такой слой всего один, но их может быть и несколько. Число нейронов m
определяется, исходя из объёма данных обучающего множества. Функция активации
нейронов этого слоя сигмоидная
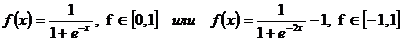
Третий слой называется выходным и в данном случае состоит всего из одного нейрона, имеющего линейную функцию активации.
Все нейроны предыдущего слоя связаны
с каждым нейроном последующего слоя. Эти связи реализуются в виде синоптических
весов (на Рис.7 они обозначены как  ,
 ), или просто весов. Процесс
обучения нейронной сети заключается как раз в настройке этих самых весов. В
данной работе для обучения использован алгоритм обратного распространения
ошибки.
С математической точки зрения, нейронная
сеть, описанная выше, представляет собой следующую функцию  переменных
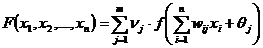
где  - вектор смещений;
 - функция,
определённая любой формулой из (4.1). В теории нейронных сетей доказана
следующая теорема (Цыбенко) [2, 3]
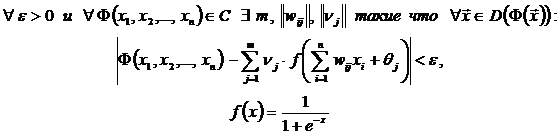
Оно определяется числом m нейронов на скрытом слое. Практика показывает, что для минимального обучения ИНС достаточно взять примерно 20 расчётных точек на каждый скрытый нейрон. А это на несколько порядков уменьшает затраты, по сравнению с использованием методов линейного регрессионного анализа.
Таким образом, использование ИНС для задач с
большим числом параметров является не только целесообразным, а порой и
единственным известным на данный момент решением. Поэтому аппроксиматоры
аэродинамических функций в данной работе строится на базе персептрона подобному
(4.2), но возможно с большим числом скрытых слоев для увеличения обобщающей
способности.
3.2 Репликатор - нейронная сеть для сжатия
размерности данных и для генерации новых компоновок крыла
Для уменьшения размерности пространства задачи
оптимизации воспользуемся методом репликатора. Суть его заключается в том, что
строится нейронная сеть (Рис.8) которая обучается выдавать на выходе тот же
самый набор данных, которые подаются на входной слой. Но в середине этой
нейронной сети нейронов меньше, чем на входе и выходе.
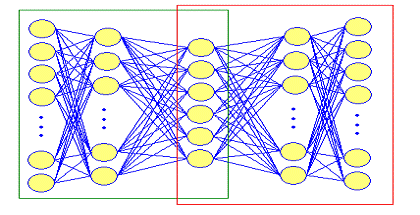
Рис.8 Схематичное представление репликатора
В результате, можно считать, что по мере прохождения сигнала такая сеть (в дальнейшем - репликатор) уменьшает размерность данных, то есть будет ≪сжимать≫ информацию, а потом снова восстанавливает. В данной работе репликатор это полносвязный пятислойный персептрон, который обучается на наборе компоновок крыльев методом обратного распространения ошибки (back propagation). Входной и выходной слои состоят из 590 нейронов, второй и четвертый из 320, а третий из 60 нейронов. Функции активации второго и четвертого слоев сигмоидная функция, для остальных слоев - линейная функция. Из такого репликатора можно получить новые сети меньшего размера. Представим, что новая нейронная сеть состоит из первых трех слоев репликатора, предварительно обученного на множестве данных. Таким образом, скрытый слой первоначальной сети становится выходным слоем новой. Эта нейронная сеть называемая компрессором позволяет получить из 590 чисел, описывающих геометрию профиля крыла, 60 других чисел. Эти числа сами по себе не имеют физического смысла, они, как и сжатые архиватором данные, отражают лишь внутреннюю структуру работы ≪архиватора≫, или, в нашем случае, трехслойной нейронной сети. Если же взять последние три слоя репликатора для получения новой сети, то такая нейронная сеть будет ≪разархивировать≫ данные, то есть, восстанавливать первоначальную размерность. Она называется декомпрессором. По получаемым на входе 60 числам нейронная сеть будет выдавать параметры крыла. Если эти 60 чисел были получены после прохождения первых трех слоев, то на выходе получим первоначальную компоновку крыла. Если же на вход такой сети подать случайный набор шести чисел, она даст на выходе какой-нибудь ≪новую≫ компоновку, которого не было в базе данных профилей. Таким образом, декомпрессор можно рассматривать как генератор компоновок крыльев. При варьировании 60 значений выдаваемый компоновка крыла будет изменяться непрерывным образом. Таким образом, таким генератором компоновок крыльев можно значительно снизить размерность задачи оптимизации.
3.3 Подробное описание сетей
Таким образом, в нашей задаче используется две нейронных сети: репликатор и аппроксиматор. Опишем подробно структуру этих сетей, которые были обучены для использования в задаче оптимизации.
Репликатор
Количество нейронов на каждом слое репликатора следующее:
 320 60
320
590
Формула для вычисления выхода по входу
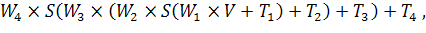
где V
- входной вектор, “ ” - матричное
умножение,
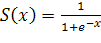 - сигмоидная
функция активации.