Материал: Оптимизация и моделирование в автоматизированных системах. труд. ФГБОУ В.О., Воронежский г.т.и
кандидата технических наук // Воронеж, 2006.
5.Новикова Е. И. Разработка информационно-программного обеспечения подсистемы диагностики осложнений инфаркта миокарда на основе нейросетевого моделирования / Новикова Е. И., Родионов О. В., // Вестник Воронежского государственного технического университета. 2015. Т.
14.№ 4. С. 773-777.
6.Новикова Е. И. Разработка логической модели на основе методов распознавания образов и добычи данных для диагностики внутреннего эндометриоза, миомы матки и опухолей яичников / Новикова Е. И., Родионов О. В. // Вестник Воронежского государственного технического университета.
2008. Т. 4. № 12. С. 108-111.
Воронежский государственный технический университет
УДК 004.9:338.2
С. Х. Сабах, Д. С. Ковалев, П. В. Синицин, А. Э. Баранова
РАЗРАБОТКА ИМИТАЦИОННЫХ МОДЕЛЕЙ СИСТЕМЫ УПРАВЛЕНИЯ АВТОТРАНСПОРТНЫМ ПРЕДПРИЯТИЕМ
Рассматривается крупное автотранспортное предприятие (АТП), машинный парк которого насчитывает сотни однотипных единиц транспортных и технологических машин, осуществляющих обслуживание ряда пространственно удаленных друг от друга объектов (работа на карьерах, строительство, дорожные работы) [1]. В условиях крупного АТП, располагающего большим парком автотранспортных и технологических машин, возможен статистический подход к идентификации готовности группы (класса) транспортных средств (ТС) [2]. Пусть под коэффициентом готовности Gi подразумевается вероятность, что в случае назначения задания на перевозку, ТС его выполнит, и Gi t Μi t ,t ! 0,1 ! Gi t τ 0. Здесь i – номер группы ТС, для
которой производится идентификация. Источниками информации для идентификации в данной задаче являются:
1. Сведения о состоявшейся поломке ТС, то есть t* : Gi* t* 0 , здесь
обозначение G* принято для фактического события.
2. Сведения о результатах аппаратной технической диагностики в той части, когда немедленный ремонт не требуется, но прогнозируется:t : Gi* t t ο 0, где t – момент диагностики.
3. Сведения о результатах экспертной оценки состояния ТС (водителем, механиком автопарка и т.д.), по форме аналогичные предыдущим.
120
Очевидным начальным условием является Gi* t0 |
1, где t0 |
- момент ввода |
ТС в эксплуатацию. |
|
|
Расчет коэффициентов функции Μi t и, |
при |
необходимости, |
идентификация ее вида может производиться немедленно после поступления информации любого вида (1, 2, 3 в вышеприведенном списке) или периодически по мере накопления наборов сведений. В любом случае будет решаться обычная задача регрессионного анализа
S ƒ Gi* t j t0 Μi t j t0 2 ο min . |
(1) |
j |
|
Алгоритм идентификации стартует в момент, когда поступает каждая следующая информация вида 1, 2 или 3. Для двухпараметрических функции Μ t наподобие Μ t a b t или Μ t 1 a exp b t теоретически достаточно 2-х
точек для идентификации (3-х, если необходимо оценить ошибку идентификации). Каждая следующая поступившая информация вызывает следующие действия:
1.Для всех видов функции Μ t определить их коэффициенты, решая
задачу (1). |
|
|
|
|
2. |
Выбрать вид функции с наименьшей ошибкой S. |
|
||
3. |
Произвести прогноз поломки, |
то есть найти |
t :Μ t 0 или, |
в более |
общем |
случае, t :Μ t Gmin , где Gmin |
- минимальный |
допустимый |
уровень |
готовности для данного ТС.
Проверим работу алгоритма на примере. Будем рассматривать три вида
функций |
изменения |
коэффициента |
готовности |
Μ1 t 1 b t , |
Μ2 t 1 a a exp b t |
и Μ3 t exp b t . |
Первая описывает линейное |
||
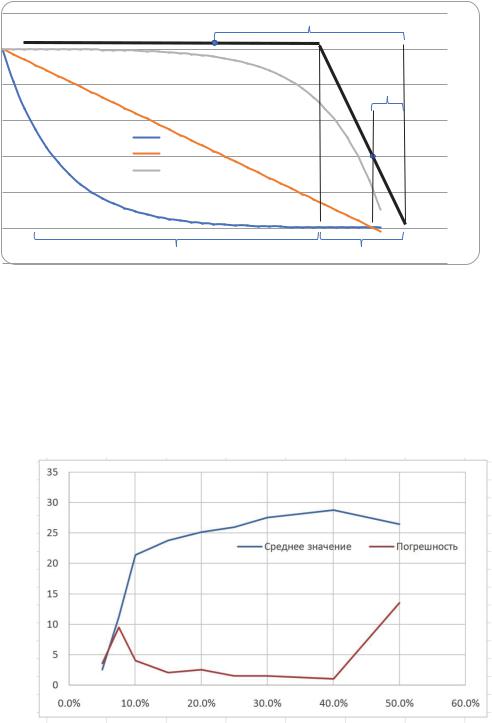
снижение готовности от времени, вторая – нарастающее и третья – асимптотически приближающееся к нулю (рис. 1).
Пусть, на самом деле, готовность меняется по закону Μ2 t с
коэффициентами a=0.001 и b=0.02. Покажем работу алгоритма в самом идеальном случае – когда через равные отсчеты поступает информация о текущем значении коэффициента готовности (например, от не существующего в реальности прогностического оборудования) с заданной погрешностью ε. Разумеется, после генерации погрешности окончательное значение приводится к интервалу [0,1].
Будем, начиная с 5-го отсчета, выполнять алгоритм идентификации и контролировать погрешность прогноза гарантированной поломки t* : Gi t* 0 .
Для этого разработано программное обеспечение в виде VBA-программы MS Excel, реализующее вышеописанный алгоритм. В связи с тем, что задача несложная, поиск решения (1) осуществляется пошаговым спуском с
121
постоянным шагом [3], равным наперед заданной погрешности определения коэффициентов.
Факт (А)
Факт или прогноз(Б)
F3
F1
F2
Рис. 1. Примеры изменения коэффициента готовности во времени
Возникают вопросы, каким же должен быть этот шаг, и зависит ли он от исходных условий. Для ответа на них произведено несколько имитационных экспериментов, выясняющих зависимость ошибки идентификации вида функции от шага спуска и погрешности ε. Исследование зависимости ошибки от погрешности диагностики (рис. 2) показало, что при росте погрешности диагностики свыше 25% ошибка, фактически, не изменяется.
Рис. 2. Зависимость ошибки идентификации от погрешности диагностики
Таким образом, даже в идеализированном случае, вероятно, нельзя говорить об идентификации параметров тренда коэффициента готовности без наличия 25-30 наблюдений за состоянием ТС.
122
Рассмотрим |
аппроксимацию |
функции |
тренда |
готовности |
Μ2 t 1 a a exp b t двумя прямыми |
f1(t) 1 и |
f2 (t) 1 c t |
так, чтобы |
|
среднеквадратичная невязка между ними была минимальной. Обозначив момент наступления существенного снижения (начала аппроксимирующей функции f2) через t2, получим задачу оптимизации
t2 |
t |
(t2 , c) : R ³((1 a) a exp(b t) 1) |
2dt ³((1 a) a exp(b t) (1 c t))2 dt ο min |
0 |
t2 |
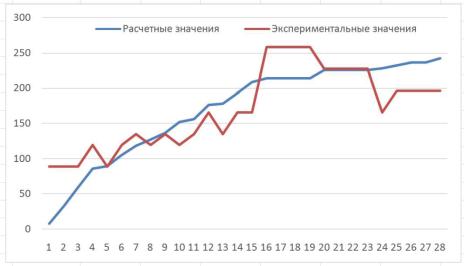
Для рассматриваемого интервала значений с достаточной точностью (±15…20 %) в качестве решения этой задачи можно использовать квадратичные аппроксимации (рис. 3):
Рис. 3. Сравнение расчетных значений t2 с полученными в ходе вычислительного эксперимента (по оси абсцисс – номер эксперимента)
t (a,b) 504.04 232.45a 15377b 0.1355a2 |
171.614b2 |
2 |
|
и
c(a.b) 0.068116 0.12949a 6.90920b 0.007597a2 158.596b2 .
Аппроксимации получены путем поиска решения задачи (2) по набору данных, полученному в результате имитационного моделирования трендов технической готовности и их кусочно-линейных аппроксимаций f1и f2.
Анализируя полученные результаты можно сделать следующие выводы:
1.Для успешной оперативной идентификации коэффициента технической готовности ТС автопарка необходимы десятки (не менее 25…30) диагностических или экспертных прогнозов, желательно, попадающих в область существенного снижения готовности (в терминах, использованных на рис. 1).
2.По данным идентификации можно определить и использовать в целях
поддержки управленческих решений расчетное время t2, в течение которого эксплуатация ТС, скорее всего, окажется бесперебойной. После достижения
123
этого времени эксплуатации необходимо ставить вопросы о проведении углубленной диагностики и мелких ремонтов, предотвращающих, возможно, крупные и дорогостоящие ремонты в будущем.
То есть, исследование динамики технической готовности в условиях крупного автотранспортного предприятия является вполне работоспособным инструментов в отношении оптимизации затрат предприятия.
Литература
1.Егоров, С. Я. Подход к созданию системы поддержки принятия решений при управлении распределением ресурсов автотранспортного предприятия / С. Я. Егоров, Х. С. Салих // Моделирование оптимизация и информационные технологии. – 2019. – т.7 №4. DOI: 10.26102/23106018/2019.27.4.035.
2.Салих, Х. С. Постановка задачи определения технической готовности подвижгого состава автотранспортного предприятия / Х. С. Салих, С. Я. Егоров, А. В. Затонский // Современная наука: актуальные проблемы теории и практики. Серия: Естественные и Технические Науки. – 2020.– N 2.
3.Кожин, А. П. Математические методы в планировании и управлении грузовыми автомобильными перевозками / А. П. Кожин, В. Н. Мезенцев // М.:
Транспорт. –1994. – 305 c.
Тамбовский государственный технический университет
УДК 004.942
Н. В. Макушева, И. Л. Артемьева, В. Л. Завьялова
МОДЕЛЬ ОНТОЛОГИИ ЯЗЫКОВОЙ ИНТЕРФЕРЕНЦИИ В СИТУАЦИИ РЕЧЕВОГО ВЗАИМОДЕЙСТВИЯ НА ЯЗЫКЕПОСРЕДНИКЕ В АТР
В данной работе представлена модель языковой интерференции, возникающей в ситуации использования английского языка в качестве языкапосредника представителями стран АТР, для которых первыми (родными) языками являются китайский (путунхуа), корейский или японский. Модель разработана для программной симуляции коммуникативного процесса на языке-посреднике, описанной в работе [2]. Данная программная система предназначена для специалистов, разрабатывающих методики обучения переводчиков восприятию речи, искаженной иноязычным акцентом.
Фонетическая система английского языка включает 24 согласных и 20 гласных фонем.
124