Материал: Проблемы обеспечения надежности и качества приборов, устройств и систем. Федоров А.И., Сидоров Б.Н
УДК 621. 329
И.А. Бурмистров
РАССМОТРЕНИЕ РАЗЛИЧНЫХ ПОДХОДОВ К РЕАЛИЗАЦИИ ПЕРЕДАЮЩЕЙ ЧАСТИ ВЫСОКОСКРОСОСТНЫХ ИНТЕРФЕЙСОВ НА ПРИМЕРЕ
PCIE 2.0
Встатье рассматриваются основные подходы к проектированию передающей части высокоскоростных интерфейсов. Рассмотрена общая схема передатчика и его основные блоки. Рассмотрены преимущества и недостатки различных схемных решений
Внастоящее время среди потребителей наблюдается
необходимость в увеличении скорости передачи данных между устройствами или составляющих их частях, на что отрасль отвечает разработкой всё более высокоскоростных стандартов передачи данных. Примером такого стандарта может служить PCI Express или Ethernet, имеющие возможность передачи данных, со скоростью достигающей 10 Гбит/сек.
Такие высокие скорости передачи накладывают значительные ограничения на канал передачи данных, а также предъявляют высокие требования к самому передатчику. Например переход, от версии стандарта PCIE 1.1 к версии PCIE2.0, ознаменовавшему переход со скорости передачи данных 2,5 Гбит/сек до 5 Гбит/сек ввёл значительно возросшие требования к передатчику. Из этих ограничений можно выделить требования к форме сигнала, такие как минимальная скорость нарастания/спада импульса, стабильность скорости нарастания/спада, более жёсткие требования к разнице между уровнями напряжения между дифференциальными линиями передачи по постоянному току, а также наличие двух уровней предыскажений. К цифровой части можно отнести необходимость скремблирования и применение эластичного буфера. Скремблирование – процесс, применяемый во многих высокоскоростных интерфейсах, особенно беспроводных и служит
56
для придания неслучайной последовательности псевдослучайный вид, что необходимо для нормализации распределения мощности, сохранения стабильного уровня сигнала по постоянному току (для проводных интерфейсов), а также уменьшения влияния шумовых помех. Так же к особенностям цифровой предобработки можно отнести запрет на передачу длинных последовательностей нулей или единиц, во избежание смещения уровня линии передача, а так же во избежание невозможности срабатывания блока восстановления тактового сигнала со стороны приёмника [1]. Все эти особенности приводят к необходимости создания сложных и точных устройств.
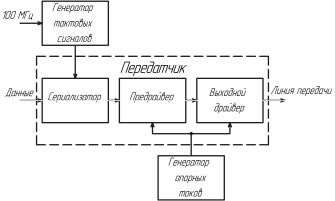
На рисунке 1. Представлена типовая схема передатчи-
ка.
Рис. 1. Блок-схема передатчика
Рассмотрим работу передатчика. Из цифрового блока на сериализатор поступает 10 битный поток данных частотой 500 или 250 МГц. Далее будем рассматривать только частоту 500 МГц. Итак, задача сериализатора преобразовать параллельный код с частотой 500 МГц в последовательный код с частотой 5 ГГц. Так как цифровая логика зачастую слаботочная, она не способна напрямую управлять мощными транзисторами выходного драйвера, особенно на высоких частотах, потому сначала полученный код подаётся на предрайвер, ко-
57
торый, в свою очередь, управляет выходным драйвером, формирующим сигнал для линии передачи.
Так же можно отметить блоки генерации тактовых сигналов и блока генерации опорных токов. Первый может быть реализован на основе ФАПЧ. Опорная частота 100 МГц определяется стандартом PCIE, поэтому блоку генерации необходимо увеличить её в 50 раз, а также сгенерировать 10 сигналов с различными фазами, по причине рассмотренной далее. Блок генерации опорных токов основан, как правило, на множестве токовых зеркал передающих ток из более дальних частей схемы, где он получается с применением источника опорного напряжения и внешнего резистора (с допуском, обычно, не более 1%) или при помощи бета умножителя.
Одной из особенностей сериализатора для PCIE является необходимость генерации, как основного сигнала, так и задержанного на один такт для генерации предыскажений. Одним из способов является использование стандартного сериализатора, а задержанный сигнал получать при помощи элемента задержки. Так и использование специализированного сериализатора.
Первый вариант универсален и позволяет применять один блок сериализации для различных устройств в рамках одного технологического процесса. Это, очевидно, приводит к тому, что блок является доказанным в работе и проверенным. Существуют различные принципы построения таких блоков. Примером может служить [2] с использованием D-триггеров, или [3] где рассматривается вариант с применением мультиплексоров и делителей частоты. Недостатком подобных схем служит схема задержки. Её реализация может в большей или меньшей степени вносить дополнительные задержки, что может быть критичным в условиях высоких скоростей передачи. В большинстве случаев задержку можно реализовать при помощи верно настроенной RC-цепи, и если стабильность конденсатора имеет обычно не значительные допуски, то резисторы намного менее точны [4].
58
Вторым вариантом реализации сериализатора является блок, генерирующий как прямой, так и задержанный на один такт сигналы. Эта схема может быть реализована только при помощи D-триггеров. Существуют различные методики построения таких схем, требующих один тактовый сигнал, два или даже 10 тактовых сигналов, смещённых на 1/10 периода один относительно другого.
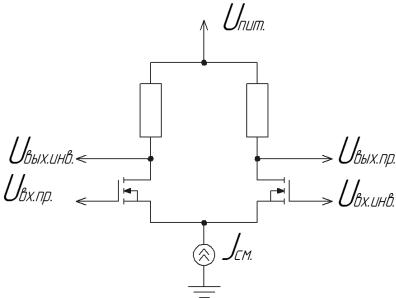
В обоих случаях рассматривался вариант с применением стандартной логики, основанной на уровнях напряжений. Однако при приближении к частоте единичного усиления МОП транзистора, становиться всё труднее проектировать логические схемы, в связи с тем, что ток стока транзистора приближается к нулю [4]. Решением служит логика, основанная на токе. Пример токового инвертора приведён на рисунке 2 [5].
Рис. 2. Схема токового инвертора
Токовая логика (CML – Current Mode Logic) часто встречается в высокоскоростных интерфейсах, по причине точности работы и отсутствия ограничений по частоте при-
59
сутствующих в стандартной логике. Недостатком токовой логики является высокое потребление тока.
В данном случае в сериализаторе предлагается применять стандартную логику для минимизации энергопотребления. Токовую логику в сериализаторе следует применять при высоких рабочих частотах, либо при недостаточном быстродействии стандартной.
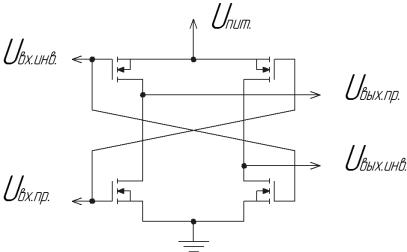
К проектированию драйвера имеется также два основных подхода: токовая логика и стандартная. Ведущими параметрами являются сложность проектирования, энергопотребление и занимаемая на кристалле площадь. Особенность драйвера для PCIE является необходимость обеспечивать два параметра: размах выходного сигнала и значения предыскажений. Это приводит к усложнению стандартной модели драйвера – инвертора – добавлением в него ключей для подстройки сигнала [6]. Пример драйвера основанного на уровне напряжений показан на рисунке 3. Токовый драйвер представляет собой инвертор, изображённый на рисунке 2.
Рис. 3. Схема стандартного драйвера
60