Материал: Ракетно-космическая техника и технология 2015. тез. докл. Российской науч.- техн. конф., посвященной 50-летию первого запуска РН «Протон» 16 июля 1965 года. Федеральное космическое агентство
Начало горения при запуске и догорание при остановке часто происходят при неуправляемом изменении соотношения компонентов как по сечению смесительной головки, так и в среднем по камере. Это может приводить к возникновению колебаний давления, хлопкам и сильным вибрациям конструкции. При запуске может быть так называемый заброс давления в камере выше его номинального значения, т.е. возникает перегрузка. При останове могут возникнуть моменты, при которых возможны опасные раскрутки ТНА, повышение местных значений давления и температуры выше их номинальных значений.
Все эти явления при неблагоприятных их сочетаниях могут привести к разрушению двигателя. Как показывает опыт, многие неполадки и аварии возникают на режиме запуска, меньше – на режиме останова. В целом, по зарубежным данным, на запуск и останов приходится до 86% отказов. Поэтому отладка запуска и останова двигателя - большая и сложная часть работы при создании нового двигателя.
Для двигателей больших тяг характерен медленный запуск. Он выполняется либо двухступенчатым (кривая 7), либо программированным (кривая 6). Медленный характер изменения тяги обусловлен ограничением перегрузок как на элементы двигателя, так и на корпус ЛА.
Для двигателей средних уровней тяг предпочтителен плавный запуск (кривая 5). Характер этого запуска близок к экспоненциальному и требует регулирования.
«Пушечный» запуск (кривая 3) применяется в основном для двигателей малых или средних тяг, если в стартовый период имеет место дефицит времени, и производится путем подачи топлива на вход в камеру двигателя при номинальном давлении подачи. При этом в камеру поступает наибольшее количество топлива по сравнению с любым последующим режимом работы ЖРД. Вследствие этого при «пушечном» запуске, как правило, имеет место заброс давления и колебательный характер установления режима работы. Если двигатель с теми же параметрами запускать в условиях космической среды (кривая 4), то из-за увеличения запаздывания воспламенения топлива (τзап.Н→ ∞), в начальный момент воспламенения в камере накапливается больше топлива, чем при запуске в атмосферных условиях (при τзап N ), и запуск
95
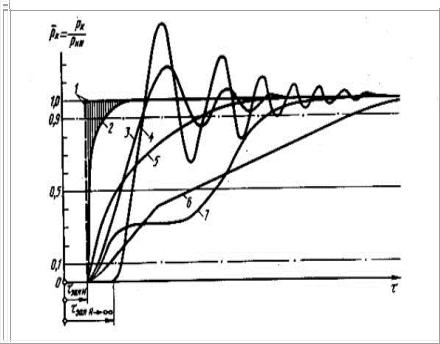
двигателя становится “жестче”, т.е. увеличиваются скорость нарастания давления, заброс и степень колебательности процесса установления основного режима работы.
1 – идеальный; 2 – для ЖРДМТ; 3 – пушечный для атмосферных условий; 4 – пушечный в космических условиях; 5 – плавный; 6 – программированный; 7 – двухступенчатый запуск
Рис.1. Характерные виды запусков
Идеальным следует считать запуск с прямоугольным фронтом нарастания давления (пунктирные прямые 1). Ближе всего к идеальному реализуется запуск ЖРДМТ (кривая 2). Этому способствует малый объем камеры и заклапанных полостей двигателя и термостатирование топлива в его форсуночной и клапанных полостей (или прогрев этих полостей от предыдущего включения), которое уменьшает запаздывание воспламенения
96
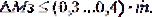
топлива до исходного значения несмотря на то, что ЖРДМТ включается в условиях космической среды.
Запуск характеризуется несколькими параметрами. Одним из них является время запуска – время с момента подачи команды на запуск и до выхода на расчетный режим. У современных "полноразмерных" ЖРД оно равно 0,8...5 с.
Другими важными параметрами запуска являются темп набора давления (dРк/dt)ср,и перегрузка n=(Ркmax/РкN). Оба эти параметра определяют "жесткость" запуска, т.е. характер нарастания инерционных перегрузок, определяющих прочность как элементов конструкции двигателя, так и ЛА в целом. При нормальном или "мягком" запуске обычно (dРк/dt)ср=15...20 МПа/с и n≈1,0. Если
(dРк/dt)ср=25...30 МПа/с и n=1,15..1,20, имеет место "жесткий"
запуск, который не всегда допустим.
Наконец, важной характеристикой запуска является количество расходуемого топлива М3из баков ЛА за период запуска. У современных двигателей это значение должно быть в пределах
Эти параметры строго оговариваются в технических условиях на проектирование двигателя.
Остановка двигателя характеризуется параметром: временем остановки. Это время с момента подачи команды на останов и до полного прекращения горения и опорожнения объема камеры от газообразных продуктов. Другим важным параметром является импульс последействия, т.е. импульс тяги, создаваемый на режиме останова и его так называемый разброс. Последним называется отклонение импульса последействия от его среднего – номинального значения, вызываемого различием условий работы двигателя. Эти величины, т.е. время останова, импульс последействия и его разброс, также строго регламентируются техническим заданием на проектирование двигателя
1.Начальный, или подготовительный период остановки, включающий перевод двигателя на пониженный режим; выключение системы подачи – останов ТНА закрытием отсечных клапанов подачи компонентов в ЖГГ; выключение наддува баков; прекращение подачи компонентов в камеру двигателя закрытием главных клапанов подачи компонентов в камеру. Как правило, закрытие клапанов, также как и при запуске, происходит не
97
одновременно – обеспечивается установленная последовательность прекращения поступления окислителя и горючего;
2. Завершающий период остановки. На этом этапе осуществляются: включение продувки инертным газом полостей за отсечными клапанами. В некоторых случаях одновременно с продувкой открываются дренажные клапаны слива компонентов из этих полостей.
Литература
1.Г.Мерилл, Г.Гольдберг, Р.Гельмгольц. Исследование операций. Боевые части. Пуск снарядов. – М.: Издательство иностранной литературы, 1959.–596 с.
2.Дж. Хэмфрис. Ракетные двигатели и управляемые снаряды. – М.: Издательство иностранной литературы, 1958.–304 с.
3. Е.А. Бонни, М.Д. Цукров, К.У. Бессерер. Аэродинамика. Теория реактивных двигателей. Конструкции и практика проектирования. – М.: Воениздат, 1959.–732 с.
УДК 681.5.07
ЭКСПЕРИМЕНТАЛЬНАЯ УСТАНОВКА ДЛЯ ИССЛЕДОВАНИЯ ДИНАМИЧЕСКИХ ХАРАКТЕРИСТИК РОТОРОВ
Д.В. Солодовников, ВГТУ, студент, тел. (473)2346484 А.А. Цыганов, ВГТУ, инженер, тел. (473)2346484
В работе представлена установка для экспериментального исследования динамических характеристик роторов на модельных режимах и средах, позволяющая получать амплитудно-временные характеристики движения вала и нагрузки на его опоры в широком диапазоне частот вращения ротора.
Разработка и создание ракетно-космической техники нового поколения невозможно без применения высокооборотных турбонасосных агрегатов, поэтому актуальной является проблема анализа их вибрационного состояния и снижения амплитуд
98
колебаний роторов [1]. Основным источником вибрации является ротор, взаимодействующий с корпусом через тонкие слои жидкости и газа в подшипниках и уплотнениях. Вибрационные характеристики ротора, а также возмущения, передающиеся на элементы корпуса, определяются как конструкционным демпфированием, так и упругодемпфирующими свойствами этих тонких разделяющих слоев, а также внешними возмущениями, приложенными к ротору (неуравновешенность, гидравлические и газовые силы и др.)[1]. Между вибрациями ротора и силовыми характеристиками жидкости в зазорах уплотнений существует обратная связь, поэтому уплотнения и ротор представляют замкнутую динамическую систему. Динамические характеристики роторов (критические скорости, амплитуды вынужденных колебаний, границы динамической устойчивости) в существенной мере зависят от уплотнений, поэтому исследование гидродинамических сил в уплотнениях необходимы для расчета критических скоростей, оценки динамических напряжений и разработки эффективных способов стабилизации роторов [1-4]. Поперечные колебания роторов во многом определяются гидродинамическими силами в уплотнениях проточной части. Для их вычисления необходимо решать нелинейные уравнения нестационарного трехмерного течения жидкости при ламинарном и турбулентном режимах[3-4]. Эта задача чрезвычайно сложна и не имеет однозначного решения, поэтому приходится принимать ряд упрощений, а достоверность полученных результатов проверять экспериментальным путем.
Для исследования динамических характеристик ротора на кафедре «Ракетные двигатели» ВГТУ была разработана и изготовлена специальная экспериментальная установка (рис.1), которая состоит следующих компонентов:
-имитатора ТНА;
-насоса высокого давления;
-электродвигателя;
-магистралей высокого и низкого давления;
-системы измерения и регистрации параметров.
Имитатор (рис.2) состоит из ротора 1, с модельными рабочими колесами 4, установленного на двух опорах 2, корпусов 3 и узла модельного уплотнения.
99