Материал: Равновесие твердого тела (90
Совокупность нескольких сил, действующих на данное тело, называется
системой сил.
Система сил, линии действия которых произвольно расположены в одной плоскости, называется плоской произвольной системой сил.
Сила, которая одна заменяет действие данной системы сил на твердое тело,
называется равнодействующей.
Величина F , равная геометрической сумме всех сил системы, называется
главным вектором системы:
|
|
n |
|
|
|
F |
= ∑ Fk |
(1) |
|||
1 |
|
|
|
||
1.2 Момент силы относительно точки
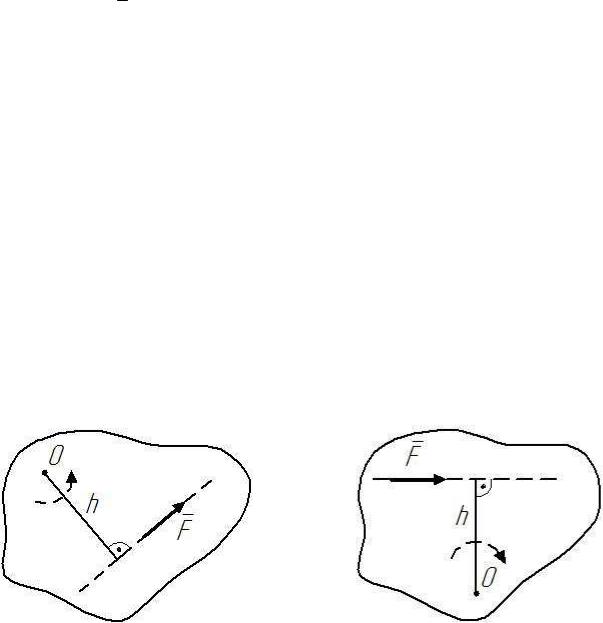
Алгебраическим моментом силы относительно точки О называется скалярная величина, равная произведению модуля силы на её плечо, взятое со знаком «+», если сила стремится повернуть тело вокруг точки против хода часовой стрелки (рисунок 2а) и со знаком «-», если сила стремится повернуть тело вокруг точки по ходу часовой стрелки (рисунок 2б):
а) |
б) |
Рисунок 2
6
Итак, |
|
|
|
|
|
MO = ±F × h |
(2), |
||
где h |
|
|
относительно точки О – |
длина перпендикуляра, |
– плечо силы F |
||||
проведенного из точки О на линию действия силы F .
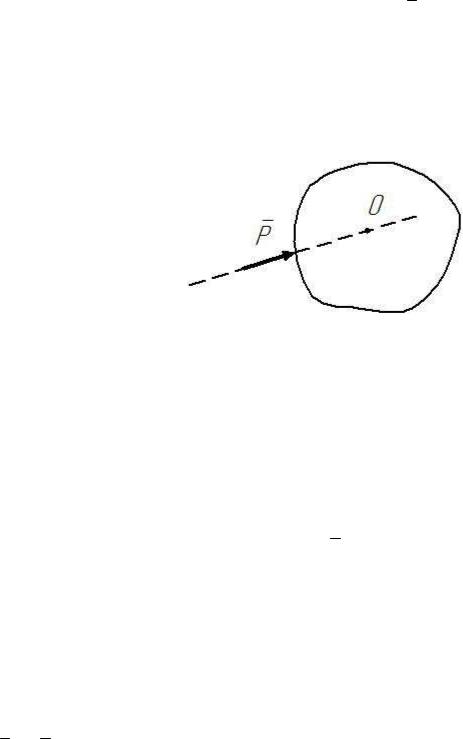
Момент силы относительно точки равен нулю тогда, когда плечо силы равно нулю, то есть, если линия действия силы проходит через эту точку (рисунок 3).
Рисунок 3
Величина MO , равная алгебраической сумме моментов всех сил
произвольной плоской системы сил относительно центра О, называется главным моментом этой системы относительно центра О:
n |
|
MO = ∑MO (Fk ) |
(3) |
1 |
|
1.3 Пара сил. Момент пары
Система двух равных по модулю, противоположных по направлению сил
F1 и F2 , линии действия которых не совпадают, называется парой сил (рисунок 4).
Плоскость, в которой расположены линии действия сил пары, называется
плоскостью действия пары.
7
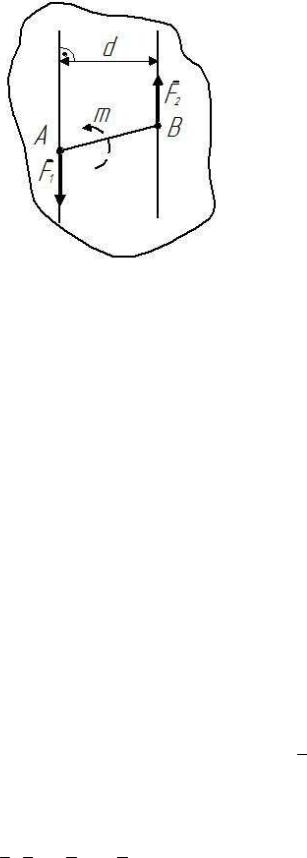
Кратчайшее расстояние d между линиями действия сил пары называется
плечом пары.
Рисунок 4
Действие пары сил на твердое тело сводится к некоторому вращательному эффекту, который характеризуется моментом пары. Пара сил не имеет равнодействующей.
Алгебраическим моментом пары называется скалярная величина, равная произведению модуля одной из сил пары на её плечо, взятое со знаком «+», если пара стремится повернуть тело против хода часовой стрелки и со знаком «-», если пара стремится повернуть тело по ходу часовой стрелки :
MO = ±F1 × d = ±F2 × d |
(2), |
Так на рисунке 4 момент пары будет положительным.
1.4 Основная теорема статики
Произвольную плоскую систему сил, действующую на твердое тело, в общем случае можно заменить одной силой, равной главному вектору F системы и приложенной в произвольно выбранном центре приведения и одной парой сил, момент
MO которойравенглавномумоментусистемысил относительно центра О(рисунок5):
(F1 ,F2 ,...,Fn ) ≡ (F ,MO ).
8
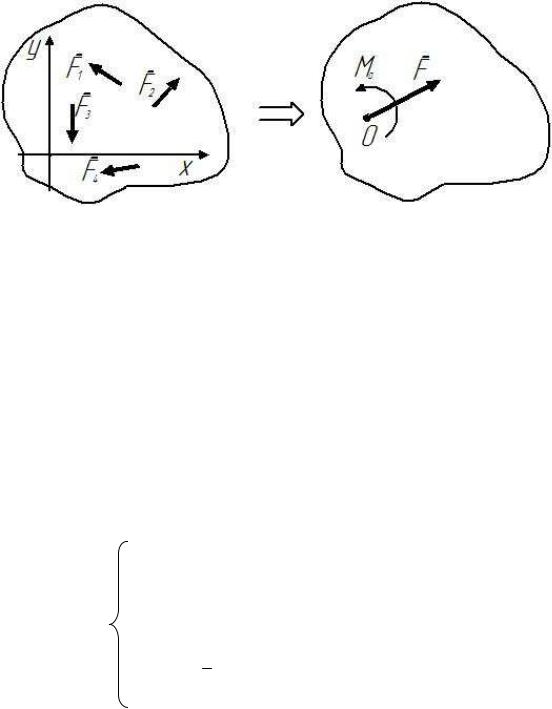
Рисунок 5
Для равновесия произвольной плоской системы сил необходимо и достаточно, чтобы главный вектор и главный момент этой системы относительно произвольно выбранного центра равнялись нулю, то есть
|
|
= 0, MO = 0 |
(3) |
F |
|||
Аналитические условия равновесия произвольной плоской системы сил
запишутся в виде:
∑ Fkx = 0
∑ Fky = 0 |
(4), |
∑MO (Fk ) = 0
То есть, для равновесия произвольной плоской системы сил необходимо и достаточно, чтобы сумма проекций всех сил на две взаимно перпендикулярные оси в данной плоскости, и сумма моментов всех сил относительно любой точки той же плоскости, были равны нулю
9
1.5 Теорема Вариньона
Если произвольная плоская система сил приводится к равнодействующей
R , то момент равнодействующей относительно какой-либо точки, лежащей в плоскости действия сил, равен алгебраической сумме моментов всех сил данной системы относительно той же точки
|
|
n |
|
MO ( |
|
) = ∑MO (Fk ) . |
(5) |
R |
|||
1 |
|
||
Система сил, действующих на абсолютно твердое тело, может состоять как из сосредоточенных, так и распределенных сил.
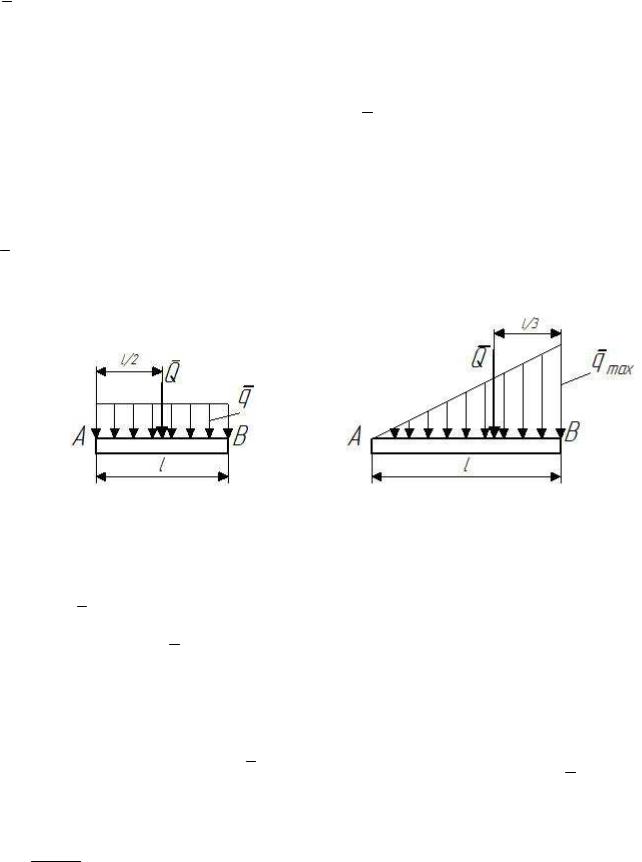
Плоская система распределенных сил характеризуется её интенсивностью q , то есть величиной силы, приходящейся на единицу длины нагруженного отрезка (рисунок 6).
а) |
б) |
Рисунок 6
При решении задач распределенная нагрузка заменяется сосредоточенной силой Q . Равномерно распределенную нагрузку можно заменить равнодействующей Q , которая приложена в середине отрезка АВ. Модуль равнодействующей равен Q = q ×l (рисунок 6а).
Силы, распределенные вдоль отрезка прямой по линейному закону, можно
заменить равнодействующей Q , которая приложена на расстоянии l от точки
3
приложения максимального значения нагрузки. Модуль равнодействующей равен
Q = q ×lmax (рисунок 6б).
2
10