Курсовая работа (т): Разработка системы стабилизации скорости ЭП постоянного тока
где
 - паспортное значение напряжения стабилизации
стабилитрона, В;
 - коэффициент
усиления датчика тока, определяется как отношение выходного сигнала обратной
связи по току (можно принять величину сигнала 10В) к напряжению шунта при
допустимом токе якоря (номинальному напряжению шунта).
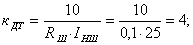
Найдем
параметры датчика тока:
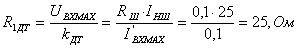
где
 - максимальный допустимый входной ток операционного
усилителя датчика тока, А;НШ - номинальный ток шунта, А;Ш = RД.П. - номинальное
сопротивление шунта, Ом.
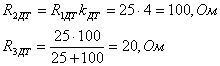
Определим
параметры регулятора тока:
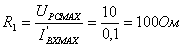
где
 - максимальное входное напряжение регулятора скорости
(в расчетах можно принять равным 10 В).
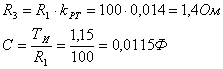
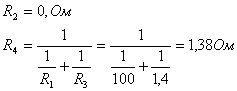
Примерная схема регулятора тока с датчиком тока приведена на рис.7.
В качестве датчика тока чаще всего применяется тахогенератор с самовозбуждением. В ходе выполнения курсового проекта необходимо выбрать тахогенератор по максимальной частоте вращения и удельной ЭДС тахогенератора.
Коэффициент
передачи датчика скорости можно определить:

где г - удельная ЭДС тахогенератора, В.
Т.к.
в расчетном ЭП принят двигатель со встроенным тахогенератором параметры
которого не даны принимаем 
Определим
параметры регулятора скорости:
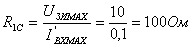
где
 - максимальное напряжение на выходе задатчика
интенсивности (в расчетах можно принять равным 10 В);
-
максимальный входной ток операционного усилителя регулятора скорости, А.
При
расчете регулятора тока можно принять в качестве операционного усилителя
регулятора скорости такой же операционный усилитель, как и в регуляторе тока.
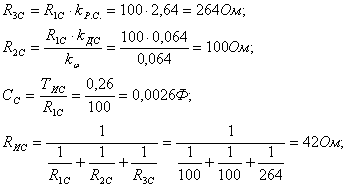
Для ограничения выходного сигнала регулятора скорости в схемах регулирования применяется блок ограничения, входящий в цепь обратных связей и состоящий из двух встречно включенных стабилитронов.
Примерная схема регулятора скорости приведена на рис. 8
Для
уменьшения величины перерегулирования на вход систем подчиненного регулирования
устанавливается задатчик интенсивности, состоящий из операционного усилителя с
ограничением выходного сигнала, охваченный активно-емкостной обратной связью. В
ходе работы над курсовым проектом вопрос расчета параметров задатчика
интенсивности не входит.
Заключение
При выполнении курсовой работы было произведено проектирование системы автоматического управления электроприводом с использованием тиристорного электропривода постоянного тока на базе серийно выпускаемых преобразователей ЭТ6.
В процессе выполнения работы была рассчитана комплектность:
электродвигатель постоянного тока независимого возбуждения, трансформатор,
реакторы, тиристоры, регуляторы и обеспечена стыковка принятых решений в
пределах выбранной функциональной схемы, а также в работе в соответствии с
требованием методических указаний и ГОСТов ЕСКД представлены все необходимые
графики и характеристики.
Список используемой литературы
1. Методические указания по курсовому проектированию. Романов М.Н. Новосибирск 2000.
2. Методические указания по курсовому проектированию «Управление электроприводом» Бурянин Н.С., Зенков Д.Ф. 1982 г.
. Справочник по проектированию автоматизированного электропривода и систем управления технологическими процессами. Под редакцией Большама Л.М. , Круповича В.И., Самоверова П.Л. 1974 г.
. Электротехнический справочник том 1,2. Герасимова В.Г. 1981г.
5. Электропривод постоянного тока ЭТ-6: Паспорт ИЖВЕ 654632.003ПС.