Дипломная (вкр): Розробка розподіленої інформаційно-навігаційної системи для диспетчерського центру автотранспортного підприємства
Розробка розподіленої інформаційно-навігаційної системи для диспетчерського центру автотранспортного підприємства
МІНІСТЕРСТВО ОСВІТИ І НАУКИ УКРАЇНИ
НАЦІОНАЛЬНИЙ ТРАНСПОРТНИЙ УНІВЕРСИТЕТ
Факультет транспортних та інформаційних технологій
Кафедра
інформаційних систем і технологій
ДИПЛОМНИЙ ПРОЕКТ (РОБОТА)
Тема:
Розробка розподіленої інформаційно-навігаційної системи для диспетчерського
центру автотранспортного підприємства
Розробив студент Пількевич А.А.
Київ - 2015
Реферат
У даному дипломному проекті представлені результати розробки розподіленої інформаційно-навігаційної системи (далі по тексту AVL системи) диспетчерського центру автотранспортного підприємства, що виконує збір, обробку, відображення та збереження даних, отриманих від апаратури автотранспортних засобів, а також забезпечує підвищену точність визначення координат автотранспортних засобів.
Перший розділ присвячений аналізу застосування навігаційних технології у сучасних AVL системах, а також розгляду представлених на українському ринку розробок таких систем з метою оцінки їх функціональних можливостей, переваг і недоліків.
У другому розділі проведений аналіз існуючих технологій місцевизначення рухомих об’єктів, зокрема з використанням супутникових навігаційних систем (СНС), описані фактори, що впливають на точність місцевизначення об’єктів, а також наведені рекомендації щодо реалізації в AVL системах відносно-диференційного методу для забезпечення достатньо високої точності визначення координат об’єктів у складних експлуатаційних умовах.
У третьому розділі було проведено проектування і розробку програмного забезпечення AVL систем, зокрема обґрунтовано структуру системи і вимоги до апаратного забезпечення, розроблені алгоритми функціонування окремих програмних модулів, обрано мову програмування і СУБД, з використанням яких створено тестовий варіант програмного забезпечення для АРМ диспетчера AVL системи.
У четвертому розділі наведені
розрахунки щодо економічної ефективності розробки і комерційної експлуатації
даної AVL системи.
Реферат
В данном дипломном проекте представлены результаты разработки распределенной информационно-навигационной системы (далее по тексту AVL системы) диспетчерского центра автотранспортного предприятия, выполняющей сбор, обработку, отображение и сохранение данных, полученных от аппаратуры автотранспортных средств, а также обеспечивающей повышенную точность определения координат автотранспортных средств.
Первый раздел посвящен анализу применения навигационных технологии в современных AVL системах, а также рассмотрению представленных на украинском рынке разработок таких систем с целью оценки их функциональных возможностей, преимуществ и недостатков.
Во втором разделе проведен анализ существующих технологий местоопределения подвижных объектов, в частности с использованием спутниковых навигационных систем (СНС), описаны факторы, влияющие на точность местоопределения объектов, а также приведены рекомендации по реализации в AVL системах относительно-дифференциального метода для обеспечения достаточно высокой точности определения координат объектов в сложных эксплуатационных условиях.
В третьем разделе было проведено проектирование и разработку программного обеспечения AVL систем, в частности обосновано структуру системы и требования к аппаратному обеспечению, разработаны алгоритмы функционирования отдельных программных модулей, выбран язык программирования и СУБД, с использованием которых создан тестовый вариант программного обеспечения для АРМ диспетчера AVL системы.
В четвертом разделе приведены
расчеты экономической эффективности разработки и коммерческой эксплуатации
данной AVL системы.
The abstract
Results of the development of
distributed information-navigation system (hereinafter AVL System) of control
center of autotransport enterprise which performs collection, processing,
display and storage of the data received from the equipment of vehicles, and
also provides increased accuracy of the vehicles coordinates is presented in
this diploma project.first chapter is devoted to analysis of the use of
navigation technologies in modern AVL systems and to review of software
developments of such systems presented on Ukrainian market aiming to evaluate
their features, advantages and disadvantages.the second chapter the analysis of
existing positioning technologes, including satellite navigation systems (SNS)
was done. There was described the factors affecting the accuracy of the
positioning and was presented recommendations for implementing of
relative-differential method in AVL system to provide sufficiently high
accuracy of objects positioning in difficult operating conditions.design and
software development for AVL systems, including substantiated structure of the
system and hardware requirements was conducted in the third chapter. There was
designed functioning algorithms of individual software modules and chosen
programming language and database operating system. A test version of the
software for workstation controller of AVL system was developed.of the economic
efficiency of development and commercial operation of the AVL system were done
in the fourth chapter.
Перелік умовних позначень, скорочень
і термінів
АРМ - автоматизоване робоче місце
АСМДУ - автоматизована система моніторингу і диспетчерського управління(Automatic Vehicle Location system) - автоматична система місцевизначення наземних транспортних засобів)
АТП - автотранспортне підприємство
БД - база даних
БС - базова станція
ГІС - геоінформаційна система
ДЦ - диспетчерський центр
ЕОМ - електронно-обчислювальна машина
ЕПД(Ш) - еквівалентна похибка дальності (швидкості)
ЛРП - лінія рівних пеленгів
ЛРВ - лінія рівних відстаней
МНК - метод найменших квадратів
НС - навігаційний супутник
НШСЗ - навігаційний штучний супутник Землі
ОС - операційна система
ПЗ - програмне забезпечення
ПК - персональний комп’ютер
РБД - розподілена база даних
РО - рухомий об’єкт
РНО - радіонавігаційний орієнтир
СКВ - середньоквадратичне відхилення
СНС - супутникова навігаційна система
СУБД - система управління базами даних
ТЗ - транспортний засіб/WAN - Local
Aria\Wide Aria Network- багатодокументний інтерфейс користувача- глобальна
система позиціонування- General Packet Radio Service- Radio Friequency
Identification- структурована мова запитів
Вступ
Розвиток і ефективне функціонування транспортної галузі є важливою умовою зростання економіки нашої держави, забезпечення її обороноздатності та приоритетним завданням на шляху до європейської інтеграції. Закордонний досвід і сучасні тенденції розвитку транспорту показують, що одним з ключових факторів, які сприяє підвищенню ефективності та безпеки транспортних перевезень, є високий рівень їх інформаційного забезпечення, що досягається шляхом застосування прогресивних телематичних технологій.
Завдяки використанню сучасних навігаційних і телекомунікаційних технологій в автоматизованих системах моніторингу і диспетчерського управління (АСМДУ) відкривається можливість дистанційно вирішувати широке коло задач - починаючи від контролю місцезнаходження і стану окремих транспортних засобів та закінчуючи реалізацією складних оптимізаційних задач управління потоками [1, 2, 6].
Незалежно від призначення інформаційно-навігаційної системи і виду транспорту, який вона обслуговує, процес управління передбачає вирішення наступних задач:
· збір первинної інформації про стан контрольованого об'єкта;
· обробка первинної інформації з метою підвищення її достовірності;
· прийняття рішення про управляючий вплив на об'єкт на основі одержаної і уточненої інформації;
· реалізація прийнятого рішення шляхом застосування управляючого впливу до контрольованого об’єкту.
В 60-і рр. XX століття відбулася революція в технологіях позиціонування. Успішні запуски космічних супутників позначили практичну можливість розробки системи глобального позиціонування, яка дозволяє обчислювати географічні координати на поверхні Землі на базі вимірювання відстаней до декількох супутників у космосі [3,5,8].
Поява систем супутниковї навігації відкрила перед людством масу можливостей. Супутникова навігація сьогодні дає можливість:
- встановити з високою точністю місце розташування об’єктів на Землі і в навколоземному просторі;
- знаючи пункти відправлення і призначення прокладати маршрути по магістральних і місцевих грунтових дорогах, а також по вулицях незнайомого міста;
- побачити шляхи об'їзду заторів, ділянок доріг, на яких проводиться ремонт та інші перешкоди, які можуть ускладнити пересування;
- відмічати на електонних картах небезпечні ділянки доріг, АЗС, пости ДАІ, придорожні кафе, мотелі і потім за необхідністю скористатися даною інформацією під час проходження маршруту;
- використовувати навігаційний комп'ютер, який відображає поточну та середню швидкість руху (у тому числі з урахуванням зупинок), тривалість зупинок і безперервного руху;
- виконувати землемірні і картографічні роботи, контролювати зсув грунтів та зміну просторового положення будівель і споруд.
Приймачі сигналів навігаційних супутників вже давно стали невід'ємною частиною обладнання військових, цивільних і аматорських літаків та кораблів, а останні 10-15 років вони одержали широке застосування у складі автомобільних та індивідуальних (побутових) навігаторів, що допомагають транспортно-логістичним компаніям, водіям автомобілів і приватним особам визначати у режимі реального часу місцезнаходження рухомого складу, вантажів і пасажирів та контролювати їх переміщення відповідно до запланованих маршрутів та графіків руху [1-3, 5].
В результаті успішного використання навігаційних технологій на наземному транспорті та необхідності здійснення моніторингу за рухом і станом автомобілів зявилося поняття система класу AVL (Automatic Vehicle Location system-автоматична система місцевизначення наземних транспортних засобів), яка є складним апаратно-програмним комплексом, що не просто забезпечує місцевизначення рухомого складу, а ще й охоплює широке коло задач управління наземним транспортом і забезпечення безпеки перевезень [1, 2, 5].
Треба відмітити, що в переважній більшості існуючих на ринку розробок апаратно-програмних комплексів AVL систем, що призначені для вирішення виробничих задач управління наземним транспортом, використовуються «бюджетні», односистемні приймачі сигналів супутникових навігаційних систем (СНС) GPS і ГЛОНАСС. Така апаратура працюючи у номінальному режимі, забезпечує за нинішніми стандартами задовільну (а в деяких випадках зовсім неприпустиму) якість навігаційних визначень [1, 5, 6]. Суттєве зниження точності і надійності навігаційних визначень обумовлено впливом багатьох факторів систематичного й несистематичного характеру і, як правило, спостерігається у складних експлуатаційних умовах (містах з висотною забудовою, щільному транспортному потоці, нерівномірному рельєфі місцевості тощо). Ситуація також ускладнюється тим, що більшість «бюджетних» навігаційних приймачів GPS має обмежені функціональні можливості з автономного контролю цілісність навігаційного забезпечення і за бажанням власників супутникових навігаційних систем (військові відомства Росії та США) може опинитись під впливом селективного доступу, що призведе зростання похибок місце визначення об’єктів до 100 і більше метрів.
Постановка задачі та загальна схема її вирішення.
Провівши аналіз 7 сучасних розробок AVL систем, що представлені на українському ринку, було визначено, що жодна з них не має власних засобів підвищення точності навігаційних визначень. Очевидно це пов’язано з небажанням розробників збільшувати вартість своїх систем і відсутністю підтримки сервісів диференціального режиму на території України.
Таким чином, на сьогоднішній день важливою практичною задачею в області застосування прогресивних інформаційно-навігаційних технологій на транспорті є розробка ефективного і одночасно економічно вигідного апаратно-програмного комплексу для AVL систем.
Враховуючи те, що на ринку представлена величезна кількість «бюджетних» приймачів сигналів СНС, що забезпечують приблизно однаковий рівень точності місцевизначення, в якості мети даного дипломного проекту обрано розробку клієнтської частини програмного забезпечення AVL системи диспетчерського центру АТП, що дозволить з мінімальними фінансовими витратами підвищити точність місцевизначення автомобілів.
Отже об’єктом дослідження дипломної роботи є інформаційно-навігаційна (AVL) система диспетчерського центру автотранспортного підприємства, предметом - методи навігаційних визначень, процеси збору і обробки координатної інформації в AVL системі диспетчерського центру автотранспортного підприємства.
Для досягнення поставленої мети необхідно вирішити наступні задачі:
- провести аналіз об’єкту дослідження і сучасних розробок програмного забезпечення, що представлені на українському ринку AVL систем, а також визначити їх переваги і недоліки;
- розглянути навігаційні системи і методи місцевизначення, що застосовуються на наземному транспорті, а також фактори, що впливають на точність визначення координат об’єктів;
- описати структуру AVL системи диспетчерського центру АТП і алгоритми роботи її програмних модулів;
- розробити тестовий
варіант програмного забезпечення AVL системи диспетчерського центру АТП та
визначити економічну ефективність даного проекту.
1. Аналіз об’єкту дослідження
.1 Застосування навігаційних
технології у сучасних AVL системах
На сьогоднішній день майже 90% послуг з місцевизначення і навігації споживає транспортна галузь, у тому числі майже 80% з них припадає на наземний транспорт [1, 2].
Останні 20 років ринок транспортної і, в першу чергу, автотранспортної електроніки швидко розвивається. До автомобільної електроніки окрім традиційних пристроїв, таких, як процесори управління двигунами і режимами руху, сьогодні долучається устаткування супутникової навігації, мобільного радіозв'язку та передачі даних.
Прогнози щодо подальшого зростання
обсягів використання супутникового обладнання на наземному транспорті є дуже
оптимістичними (Рис. 1.1).
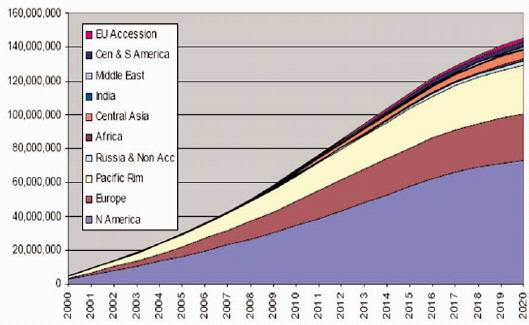
Рис. 1.1. Прогноз збільшення
кількості наземних транспортних засобів, обладнаних приймачами сигналів СНС, у
період з 2000 по 2020 р.
На кінець 2014 р. об’єм продаж перевищив 14 млрд доларів. Кожен місяць у світі випускається більше 100 000 екземплярів терміналів GPS різних типів, у тому числі у вигляді плат і модулів ОЕМ (Original Equipment Manufacturer) для вмонтовування в аппаратуру зв'язку і обробки сигналів. За матеріалами міжнародного комітету GPS Industry Council продаж терміналів GPS для автотранспортних засобів у всьому світі перевищує продаж для всіх інших застосувань цієї супутникової технології, у тому числі для військових потреб, авіації, морських транспортних засобів, геодезії і ГІС разом узятих.
Зважаючи на сучасні міжнародні вимоги, кожна транспортна одиниця як "цивілізований перевізник" повинна мати на борту засоби автономного місцевизначення і двостороннього радіозв'язку. Такий автотранспортний засіб у майбутньому перетвориться в "інтелектуальний" автомобіль, що матимє можливість не тільки оперативно відображати власне місцезнаходження на електронних картах регіону і бути включеним до систем масового обслуговування, які виконують функції управління рухом транспорту, оперативного реагування та інформаційної підтримки у випадках викрадення, ДТП, настання страхових подій тощо, а ще й буде виконувати перевезення практично без участі людини.
У великих містах Європи вже багато років функціонують сучасні автоматизовані інформаційно-навігаційні системи наземного транспорту, відомі також під назвою AVL систем (Automatic Vehicle Location system- автоматична система місцевизначення). Ці системи забезпечують підвищення безпеки перевезення пасажирів і вантажів та надають можливість водіям додержуватись оптимальних маршрутів перевезень, чітко виконувати розклад руху і уникати непередбачених ситуацій на дорогах, а диспетчерам, своєчасно отримуючи інформацію про місцезнаходження і стан транспортних засобів, приймати управлінські рішення. В результаті цього підвищується ефективність, екологічність та безпека перевезень, а користувачі транспорту отримують більш якісні та комфортні послуги [1, 2].