Дипломная (вкр): Розробка розподіленої інформаційно-навігаційної системи для диспетчерського центру автотранспортного підприємства
Широке застосування супутникової навігації і мобільних телекомунікацій на автомобільному транспорті відкриває унікальні можливості для повної комп'ютеризації всіх рівнів управління транспортом, що принципово змінює якість управління і підвищує безпеку експлуатації транспортного комплексу.
На сьогоднішній день більшість AVL систем визначають координати транспортних засобів за допомогою СНС GPS шляхом приймання ефемеридної та часової інформації від навігаційних супутників на радіочастоті L1 = 1 575,42 МГц відкритого сигналу (цивільного коду) загального користування S/A.
За останні 15 років розроблено велику кількість супутникового навігаційного обладнання для автомобилів, що поділяється на 2 групи: обладнання з каналом зв’язку (tracker) і обладнання без такового, але з можливістю запису інформації на носій (logger). Також можуть використовуватись комбіновані варіанти.
Найбільш затребуваними є gps-GPRS трекери, хоча існують трекери, що передають інформацію за допомогою SMS-повідомлень, і RF-трекери, які використовують радіосигнал на короткій відстані. Передача SMS-повідомлень економічно невигідна, а пристрої, що передають інформацію по радіоканалам, мають малий радіус дії, є громіздкими й нестабільними в роботі, і тому за всіма показниками gps-GPRS трекери вважаються кращими. Вони є компактними, постійно працюють в режимі онлайн і заощаджують інформаційний трафік, а значить і грошові кошти користувача.
На рис. 1.2 показана узагальнена структурна схема обладнання автотранспортного засобу класу AVL. Основу обладнання класу AVL становить монтажний модуль, який встановлюється всередині автомобіля в кабіні водія в безпосередній доступності водія або експедитора перевезень. У модуль встановлені всі основні вузли. Активна (з вбудованим підсилювачем сигналів) малогабаритна антена (1) СРНС GPS, встановлена зверху кабіни автомобіля (в деяких випадках - на панелі приборів під вітровим склом всередині кабіни), приймає і підсилює сигнали навігаційних супутників GPS і направляє їх по кабелю до плати GPS приймача (2).
Приймач GPS виробляє поточні
координати транспортного засобу з прив’язкою до системного часу UTC. Вся робота
обладнання управляється бортовим мікропроцесором - контролером (3). Реєстратор
працює або повністю в автоматичному (автономному) режимі, або оперативно за
допомогою клавіатури (5) з контролем на дисплеї, які разом використовуються в
якості опцій.
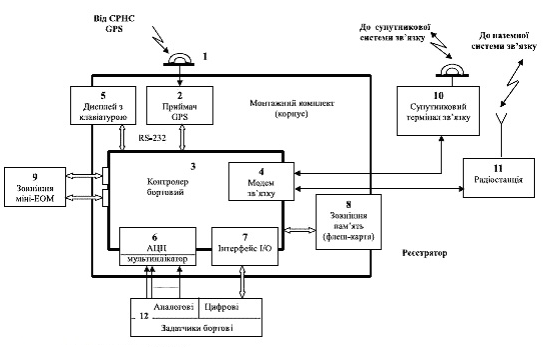
Рис. 1.2. Узагальнена структурна
схема обладнання автотранспортного засобу класу AVL
Контролер через мультиплікатор-ущільнювач каналів керує роботою навігаційного процесора і аналогових бортових датчиків, а за допомогою порта/інтерфейса I/O (Input/Output- вхід/вихід) - відповідно і цифрових датчиків. За допомогою модему зв'язку (4) контролер з'єднується з бортовими терміналами каналів зв'язку - супутниковим (10) (наприклад, Inmarsat M або Inmarsat D+) та/або мобільним стільниковим (11) (наприклад, GMS режиму GPRS). Реєстрація функцій забезпечується одним із видів електронної пам'яті типу змінної флешкарти. Накопичувачі даних розрізняються за розмірами, вагою та типом записуваних даних, можливостям витримувати несприятливі умови навколишнього середовища та кількості інформації, яку можна записати на них. Деякі накопичувачі даних повинні бути з’єднані з окремим GPS приймачем, а інші інтегруються з приймачами в одному корпусі.
Періодичний контроль роботи і налагодження обладнання, в тому числі прошивка програмного забезпечення цифрового контролера, виконується зовнішньою переносною персональною міні ЕОМ (9) типу "лаптоп" або "ноутбук". Ця ЕОМ, як і термінали радіозв'язку і бортові датчики, не входить до складу AVL обладнання, а є сервісним додатком автомобіля.обладнання окрім основної своєї задачі - місцевизначення АТЗ виконує ще й функції цифрового тахографа, а саме:
реєстрацію пройденого шляху;
реєстрацію швидкості в заданому темпі, наприклад, кожні 10-15 с в реальному часі чи в заданому темпі на протязі тижня,місяця;
реєстрацію частоти обертання (оборотів) двигуна або інших режимів транспортного засобу;
контроль за режимами роботи екіпажу (керування, інша робота, готовність, відпочинок);
реєстрацію порушень (перевищення граничної швидкості, перевищення часу без перервного керування та ін.).
Відповідно до вимог приватних користувачів можливе також введення та програмування інших додаткових функцій. Всі ці функції забезпечуються з прив'язкою до шкали часу - національної UTC (UA) або всесвітньої UTC.
Класична AVL система окрім GPS-трекерів повинна включати також потужний апаратно-програмний комплекс у складі LAN/WAN (серверів і клієнтських робочих місць).
Структура програмного комплексу у найбільш повному варіанті реалізації відповідає так званій розподіленій AVL системі (рис.1.3), яка передбачає:
децентралізований прийом навігаційної і службової інформації від контрольованих транспортних засобів;
централізоване накопичення прийнятої від ТЗ інформації у базі даних головного серверу (серверу мобільних об’єктів);
віддалений доступ до баз даних
головного і картографічного сервера по мережі Інтернет.
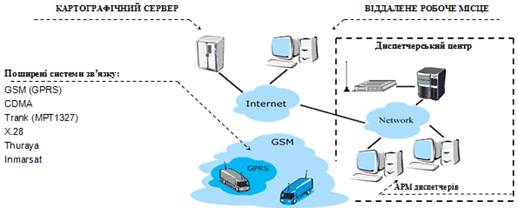
Рис.1.3. Структурна схема
розподіленої AVL системи.
Згідно наведеної схеми програмний комплекс AVL системи повинен включати:
) Базове програмне забезпечення - операційна система Windows (Unix);
) Центральну базу даних під управлінням систем MS Access, MySQL, Oracle;
) Базу електронних карт місцевості;
) Клієнтське програмне забезпечення для АРМ диспетчерів та віддалених робочих терміналів;
) Комунікаційні мережені протоколи, необхідні для забезпечення надійного обміну інформацією між елементами системи TCP/IP, IPX;
) Засоби криптографічного захисту інформації.
В якості сервера для GPS-моніторингу може використовуватися комп'ютер з встановленим програмним забезпеченням, а для великих транспортних підприємств потрібен сервер, який здійснює збір інформації з апаратури численого рухомого складу. Сервери нового покоління здатні працювати з тисячами GPS-трекерів, а самі користувачі сучасних AVL систем отримали можливість доступу до даних про місцезнаходження об'єктів з будь-якого комп'ютера, підключеного до Інтернету.
Програмне забезпечення сучасних AVL систем дозволяє задавати певні умови швидкого реагування на події, що можуть статися з контрольованими об’єктами. GPS-трекер дозволяє посилати екстрені повідомлення при натисканні водієм чи пасажиром транспортного засобу тривожної кнопки або встановлювати голосовий зв'язок при позаштатних ситуаціях. Таким чином AVL система дає можливість здійснювати повний контроль за пересуванням об’єктів і реагувати на будь-які ситуації та події, що фіксуються бортовими датчиками контрольованих об’єктів.
Останнім часом почали створювати спрощені та більш дешеві варіанти програмного забезпечення AVL систем для малого бізнесу та індивідуального користування, які надають користувачам онлайн доступ до ресурсів системи використовуючи звичайні Інтернет браузери. Власники транспортних засобів і користувачі таких AVL систем платять тільки за використаний інформаційний трафік або сплачують абонплату. Усі витрати по створенню і адмініструванню системи бере на себе її провайдер.
Світовий досвід експлуатації AVL
систем, створених на базі систем супутникової навігації і мобільного зв'язку та
пов'язаних технологічним і прикладним програмним забезпеченням, став поштовхом
для розвитку відповідного напрямку і в нашій країні.
.2 Характеристика розробників AVL
систем на українському ринку послуг GPS моніторингу
1.2.1 Розробки ТОВ "КІГЛІ"
Підприємство ТОВ "КІГЛІ" (м. Київ) є одним з перших вітчизняних розробників програмного забезпечення для AVL систем, яке ще на початку 2000 р.р. представило на українському ринку власний програмний комплекс Visicar. Основним призначенням і функціональними можливостями системи Visicar є:
- відстежування руху пасажирського транспорту на маршрутах включаючи контроль виконання графіків;
- оптимізації маршрутів пасажирських і вантажних перевезень;
надання послуг з охорони транспорту (протиугінні системи, охорона особливо важливих вантажів та інше);
організація систем "домашнього моніторингу" (користувач сам контролює місцезнаходження транспортного засобу);
забезпечення особистої безпеки (з використанням телефонних апаратів з GPS приймачем).
До найважливіших функціональних можливостей і особливостей системи Visicar відноситься:
низьке навантаження на канали зв'язку (між клієнтом і сервером). Допускається використання стандартного DialUp-підключення для використання сервісу;
- одночасне спостереження та управління довільною кількістю рухомих об'єктів;
надання користувачеві максимально можливої довідкової інформації про стан обладнання мобільного об'єкту і станції спостереження;
поділ прав доступу до функціональних можливостей сервера в залежності від привілеїв конкретного абонента (спостереження в реальному часі, доступ до архіву, передача команд управління та ін.);
отримання інформації про стан датчиків і параметрів мобільного об'єкту в режимі реального часу (тривожна кнопка, рівень палива та ін.);
передача різних команд управління (зміна інтервалу визначення координат, блокування двигуна, установка на сигналізацію і ін.);
дистанційне програмування пристрою (установка охоронної зони, допустимий маршрут прямування, обмеження швидкості та ін.);
планування виконання команд (за вказаною розкладом) для кожного рухомого об'єкта;
автоматична зміна карти (при в'їзді в місто буде використовуватися більш детальна карта міста);
оповіщення про розміщення нових карт в межах "картографічної мережі" та їх підключення;
гнучкий механізм кешування картографічних даних, що дозволяє на порядок скоротити обсяг інформації, переданої через Internet, а при використанні карт певного регіону - зовсім відмовитися від передачі картографічної інформації (використовувати дані, розміщені на комп'ютері клієнта);
повний доступ до сервісів "картографічної мережі" (розміщення власних шарів, зміна розмальовки карти та ін.);
спостереження (у режимі реального часу) за переміщенням як одиночних об'єктів, так і кількох транспортних одиниць на різних картах (наприклад одиночний об'єкт можна супроводжувати на карті міста, а групу в цілому на карті області.);
можливість формування маршруту руху транспортного засобу та контроль його виконання;
ведення спеціальної бази даних, в якій зберігається інформація про всі передані команди управління, результати виконання команд і запитів, помилки в роботі обладнання та системи зв'язку, журнал позаштатних ситуацій;
зручний механізм доступу до архіву пересування як одного об'єкту, так і групи об'єктів за певний період часу, у тому числі з переглядом у прискореному режимі;
підтримка різних типів
бортового обладнання і стандартів мобільного радіозвзяку.
1.2.2 Розробки ТОВ НВП „Промтехніка”
Підприємство ТОВ НВП „Промтехніка” було одним з перших вітчизняних розробників та виробників GPS/GPRS систем моніторингу транспортних засобів, які пройшли сертифікацію в Укрметртестстандарті як охоронні засоби. Компанія розробила сучасні моделі обладнання на приймачах GPS та модемах GSM різних виробників: французських - WAVECOM 25, 26 та 27 покоління з підтримкою передачі відеосигнала з відеокамер, італійських - Telit (GSM модем та GPS приймач в одному корпусі) та китайських - SIM - 300D.
У компанії є декілька AVL систем та спеціалізованих програмних комплексів, зокрема:
- „TaxiStar” - для таксопарків, охоплює міські та міжміські маршрути;
- „DISTRACK” - для вантажоперевезень будь-якої галузі;
„PasTrans”- для комунального міського транспорту з функцією контролю додержання графіку руху та обліку пасажиропотоку;
„АВТОПАРК” - для автопарків з формуванням дорожніх листів та обслуговуванням рухомого складу.
ЛОГІСТИЧНІ програми оптимізації розвезення товарів, оптимізації маршрутів за різними критеріями.
Система складається з обладнання, що встановлюється на автомобіль, та програмного забезпечення, що встановлюється у замовника. Програмне забезпечення складається з серверної частини, яка отримує інформацію від обладнання, записує в базу даних та розподіляє між робочими місцями .
Переваги системи в тому, що:
Робочі місця можуть бути організовані безпосередньо в локальній мережі користувача в межах одного офісу;
Робочі місця можуть бути організовані в локальній мережі між містами або в різних країнах;
Віддалене робоче місце - може встановлюватись в будь-якому місці чи то керівник підприємства, чи то власник, чи наприклад в Управлінні галузі і має можливість доступу до бази даних користувача, перегляду різноманітних звітів, контролю руху транспорту, та ін. різноманітний аналіз в межах галузі.
Якщо сервер встановлювати не на підприємствах, а в Управлінні галузі, а обладнання продавати приватним підприємствам, то матимемо єдину автоматизовану сиситему управління галузю.
Система моніторингу дозволяє:
- Визначати координати, зберігати та передавати на сервер користувача.
- Відображати на карті міста , регіону, країни рух транспорту.
Відображати на карті міста , регіону, країни Замовників та їх об’єкти. (Н-д, ЖЕКи, ОСББ та їх контейнера).
Контролювати проходження транспорту фактично, та згідно графіку, біля кожного контейнера. При встановленні простих датчиків на контейнер контролювати і сам факт вивозу сміття.
Проводити графічний аналіз руху транспору: шлях руху, стоянки, перевищення швидкості та ін.
Дистанційно керувати агрегатами автомобіля (імобілайзер, виключення двигуна), тощо;
При підключенні зовнішніх пристроїв: дисплей, пульти, тощо, передавати повідомлення одночасно всім водіям, чи персонально;
При відсутності звязку з сервером, зберігати дані в обладнанні;
голосовий зв'язок з водієм, сповіщення стану автомобіля (погрузка, розгрузка, розтаможка, відпочинок тощо), контроль режиму роботи та відпочинку водія, вимірювання обертів двигуна, потужності двигуна та інші функції у відповідності до ТЗ замовника.
Дистанційно контролювати рівень палива (заправки, зливи, витрати) з подальшим аналізом графічним, табличним, ін., шляхом встановлення датчиків рівня палива нашого виробництва, або підключення до штатних.
Технологічне забезпечення планування, контролю та диспетчерське управління транспортної роботи, організаційне забезпечення функціонування Комплексу в цілому;
Система моніторингу в комплексі з системою ЛОГІСТИКИ побудована як єдиний інформаційний простір, єдине програмне середовище, вхідними даними якого є діючі договори, укладені комерційною службою підприємства із зазначенням адреси, кількості точок збору та графіка вивозу ТПВ, а також поточні заявки від замовників, договори з якими не передбачають твердого графіку. Результатом Логістичної програми на виході є сплановане завдання для водіїв чи експедиторів. В межах Управління - це планування роботи всієї галузі. В програмі логістики реалізована „задача комівояжера” з розвозки товара з мінімальним пробігом автомобіля, з урахуванням графіка роботи замовника та об'єму заказа. На вимогу Замовника системи в програму можна включити й інші критерії оптимізації. Маршрут може враховувати підїздні шляхи, наприклад, пересування автомобіля на території автопарку або складу, проїзди всередені кварталу в місті. Це забезпечує оригінальна розробка наших програмістів - програма створення графу доріг.