Материал: Теоретическая механика. методические указания к выполнению контрольной работы для студентов всех направлений заочной формы обучения. Переславцева Н.С., Воропаев А.А
|
|
|
|
|
|
aкор |
|
|
м/с 2 |
- кориолисово ускорение; |
||||||||
|
|
|
P mg |
|
|
Н |
- вес; |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
m |
кг (кило- |
- масса; |
||||||||||
|
|
|
|
|
|
грамм) |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
C |
|
|
|
|
|
- центр масс системы; |
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
кг м |
|
||||
|
|
|
q |
mv |
|
|
|
|
|
- количество движения точки; |
||||||||
|
|
|
с |
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
n |
|
|
|
|
|
кг м |
|
- количество движения системы, состоящей |
||||||||
|
Q mk vk |
|
|
|||||||||||||||
|
|
|
с |
из n материальных точек; |
||||||||||||||
|
|
|
|
|
k 1 |
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
кг м 2 |
- кинетический момент точки относительно |
||||||||
|
kO |
r |
mv |
|
|
|
|
|
центра O ; |
|||||||||
|
|
|
с |
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
n |
|
|
|
|
кг м 2 |
- кинетический момент системы относитель- |
|||||||
KÎ |
|
|
|
|
|
|
|
|
|
|
||||||||
rk mk vk |
|
|
|
|
|
но центра O ; |
||||||||||||
|
|
с |
||||||||||||||||
|
|
|
k 1 |
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
R, r |
|
|
м |
- радиусы шкивов, |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
f |
|
|
|
|
|
|
|
|
- коэффициент трения; |
|||
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
n |
mk vk2 |
|
кг м 2 |
|
||||||||
|
T |
|
|
|
|
|
|
|
|
|
- кинетическая энергия системы; |
|||||||
|
|
2 |
|
|
|
с 2 |
||||||||||||
|
|
|
|
|
k 1 |
|
|
|
|
|||||||||
|
|
|
|
|
|
J |
|
|
|
|
кг м2 |
- момент инерции тела; |
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
A(F ) |
|
|
Н м |
- работа силы F ; |
||||||||||
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
Ak(e) |
|
|
Н м |
- сумма работ внешних сил; |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Н |
- сила инерции точки; |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
ma |
|
|
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
- главный вектор и главный момент сил |
||
|
|
|
k , M k |
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
инерции k -го тела механической системы; |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
p |
|
|
|
|
|
|
|
|
- число степеней свободы системы; |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
qi |
|
|
|
|
|
- обобщенные координаты системы; |
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
qi |
|
|
|
|
|
- обобщенная скорость; |
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
qi |
|
|
|
|
|
- независимые возможные перемещения си- |
|||||||
|
|
|
|
|
|
|
|
|
|
стемы; |
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
AF |
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
- возможная работа силы F ; |
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
Q |
|
|
|
|
|
- обобщенная сила; |
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
6 |
ЗАДАЧИ К КОНТРОЛЬНЫМ ЗАДАНИЯМ
КИНЕМАТИКА
Задача К1
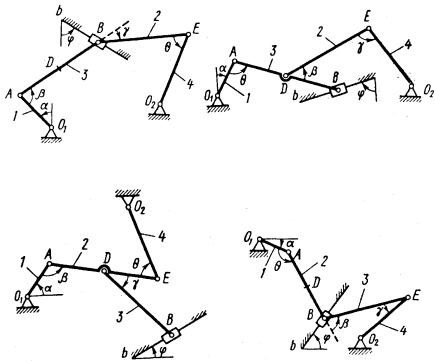
Плоский механизм (рис. К1.0 – К1.9) состоит из стержней 1–4 и ползуна B , соединенных друг с другом и с неподвижными опорами O1 и O2 шарнирами. Точка D находится в середине стержня AB . Длины стержней равны соответственно l1 0,4 м, l2 1,2 м, l3 1,4 м, l4 0,8 м. Положение механизма определяется углами , , , , . Значения этих углов и других заданных величин указаны в табл. К1. Точка D на всех рисунках и точка K на рис. К1.7 – К1.9 в середине соответствующего стержня. Угловое ускорение стержня 1 1 10 с-1.
Дуговые стрелки на рисунках показывают, как при построении чертежа механизма должны откладываться соответствующие углы: по ходу или против хода часовой стрелки (например, угол на рис. К1.8 отложить от O2 K против хода часовой стрелки, а на рис. К1.9 – по ходу часовой стрелки и т.д.).
Определить ускорение точки А звена 1 и величины, указанные в таблице в столбце «Найти».
Рис. К1.0 |
Рис. К1.1 |
Рис. К1.2 |
Рис. К1.3 |
7
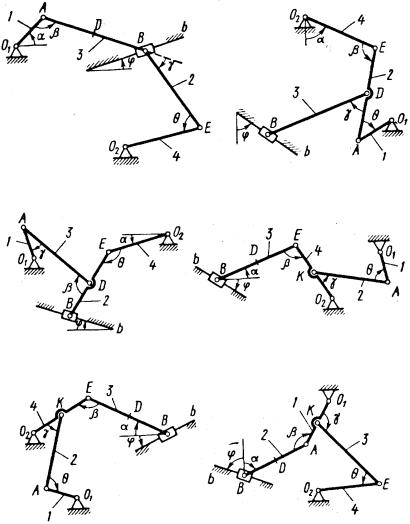
Рис. К1.4 |
Рис. К1.5 |
Рис. К1.6 |
Рис. К1.7 |
Рис. К1.8 Рис. К1.9
Построение чертежа начинать со стержня, направление которого определяется углом ; ползун с направляющими для большей наглядности изобразить так, как в примере К1 (см. рис. К1б).
|
Заданные угловую скорость и угловое ускорение считать направлен- |
|||||||||||
ными против часовой стрелки, а заданную скорость vB |
– от точки B к b (на |
|||||||||||
рис. К1.5 – К1.9). |
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
Таблица К1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
№ условия |
|
Углы, град |
|
|
Дано |
|
|
Найти |
||||
|
|
|
|
|
ω |
ω |
v |
|
звеω - на |
|
точкиv |
|
|
|
|
|
|
|
1/с, |
1/с, |
м,с/ |
|
|
|
|
|
|
|
|
|
|
1 |
4 |
В |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
30 |
150 |
120 |
0 |
60 |
2 |
– |
– |
|
2 |
|
B, E |
1 |
60 |
60 |
60 |
90 |
120 |
– |
3 |
– |
|
3 |
|
A ,D |
2 |
0 |
120 |
120 |
0 |
60 |
– |
– |
10 |
|
2 |
|
A, E |
|
|
|
|
|
|
|
8 |
|
|
|
|
|
Окончание табл. К1
3 |
90 |
120 |
90 |
90 |
60 |
3 |
– |
– |
2 |
D, E |
4 |
0 |
150 |
30 |
0 |
60 |
– |
4 |
– |
2 |
A, B |
5 |
60 |
150 |
120 |
90 |
30 |
– |
– |
8 |
3 |
A, E |
6 |
30 |
120 |
30 |
0 |
60 |
5 |
– |
– |
3 |
B, E |
7 |
90 |
150 |
120 |
90 |
30 |
– |
5 |
– |
3 |
A, D |
8 |
0 |
60 |
30 |
0 |
120 |
– |
– |
6 |
2 |
A, E |
9 |
30 |
120 |
120 |
0 |
60 |
4 |
– |
– |
3 |
B,E |
Указания. Задача К1 – на исследование плоскопараллельного движения твердого тела. При ее решении для определения скоростей точек механизма и угловых скоростей его звеньев следует воспользоваться теоремой о проекциях скоростей двух точек тела и понятием о мгновенном центре скоростей, применяя эту теорему (или это понятие) к каждому звену механизма в отдельности.
Пример К1.
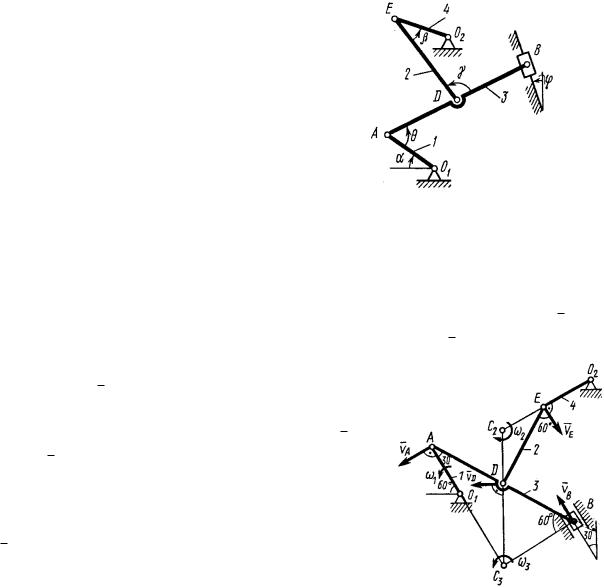
Механизм (рис. К1,а) состоит из стержней 1, 2, 3, 4 и ползуна B , соединенных друг с другом и с неподвижными опорами O1 и O2 шарнирами.
|
Д а н о : 60 , |
150 , |
|
90 , |
30 , |
|||||
30 |
, AD DB , l 0,4 |
м, l |
2 |
1,2 |
м, |
l |
3 |
1,4 |
м, 2 |
|
|
1 |
|
|
|
|
|
1 |
|
||
с-1, 1 |
7 с-2 (направления 1 |
и 1 |
– против хода ча- |
|||||||
совой стрелки). |
|
|
|
|
|
|
|
|
|
|
|
О п р е д е л и т ь : vB , vE , a А , 2 . |
|
|
|
||||||
|
|
|
Рис. К1,а |
|||||||
|
Решение: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1.Строим положение механизма в соответствии с заданными углами и выбранным масштабом длин (рис. К1,б; на этом рисунке изображаем все векторы скоростей).
2.Определяем vB . Точка B принадлежит стержню AB . Чтобы найти vB ,
надо знать скорость какой-нибудь другой точки этого стержня и направление vB . По данным задачи, учитывая направление 1 , можем определить v A . Численно:
vA 1l1 0,8 |
м/с, vA O1 A. |
(1) |
Направление vB найдем, учтя, что точка B принадлежит одновременно ползуну, движущемуся вдоль направляющих поступательно. Теперь, зная v A и направление vB , воспользуемся теоремой о проекциях скоростей двух точек тела (стержня AB ) на прямую, соединяющую эти точки (прямая AB ). Сначала по этой теореме устанавливаем, в какую сторону направлен вектор vB (проекции скоростей должны иметь одинаковые знаки). Затем, вычисляя эти проекции, находим
vB cos 30 vA cos 60 , |
vB 0,46 м/с. |
(2) |
Рис. К1,б |
3. Определяем vE . Точка E принадлежит стержню DE . Следовательно, по аналогии с предыдущим, чтобы определить vE , надо сначала найти скорость точки D , принадлежащей одновременно стержню AB . Для этого, зная v A и vB , строим мгновенный центр скоростей (МЦС) стержня AB . Это точка C3 , лежащая на пересечении перпендикуляров к v A и vB , восставленных из точек A и B (к v A перпендикулярен стержень 1). По направлению вектора v A определяем
направление поворота стержня AB вокруг МЦС C3 . Вектор vD |
перпендикуля- |
||||
рен отрезку C3 D , соединяющему точки D и C3 , и направлен в сторону поворо- |
|||||
та. Величину vD найдем из пропорции: |
|
|
|
||
|
vD |
3 |
vB |
. |
(3) |
|
|
|
|||
|
C3 D |
C3 B |
|
||
Чтобы вычислить C3 D и C3 B , заметим, что AC3 B – прямоугольный, так как острые углы в нем равны 30° и 60°, и что C3 B AB sin 30 0,5AB BD . ТогдаBC3 D является равносторонним и C3 D C3 B . В результате равенство (3) дает
vD vB 0,46 м/с, |
vD C3 D . |
(4) |
Так как точка E принадлежит одновременно стержню O2 E , вращающемуся вокруг O2 , то vE O2 E . Тогда, восставляя из точек E и D перпендикуляры к скоростям vE и vD , построим МЦС C2 стержня DE . По направлению вектора vD определяем направление поворота стержня DE вокруг центра C2 . Вектор vE направлен в сторону поворота этого стержня. Из рис. К2,б видно, что
С2 E С2 D . Составив теперь пропорцию, найдем, что
|
vE |
2 |
|
|
vD |
, |
|
vE vD 0,46 м/с. |
(5) |
||
|
C2 E |
|
|
||||||||
|
|
|
|
|
C2 D |
|
|
|
|
||
4. Определяем 2 . Так как |
МЦС |
|
стержня 2 известен (точка |
C2 ) и |
|||||||
C2 D l (2cos 30 ) 0,69 м, то |
|
|
|
|
|
|
|
|
|
|
|
2 |
vD |
|
|
0,67 с |
–1 |
. (6) |
|
||||
C2 D |
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
||
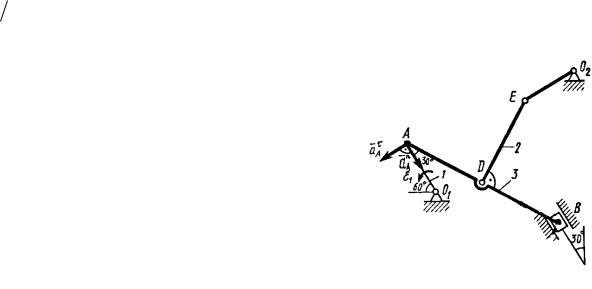
5. Определяем a А (рис. К1,в, на котором
изображаем все векторы ускорений). Точка А принадлежит стержню 1. Полное ускорение точки А разложим на тангенциальную и нормальную составляющие:
a A a A a An ,
где численно
a |
l |
2,8 м/с2, |
a n |
2l |
1,6 м/с2. |
A |
1 1 |
|
A |
1 1 |
|
Рис. К1,в.
10