Материал: Теоретическая механика. методические указания к выполнению контрольной работы для студентов всех направлений заочной формы обучения. Переславцева Н.С., Воропаев А.А
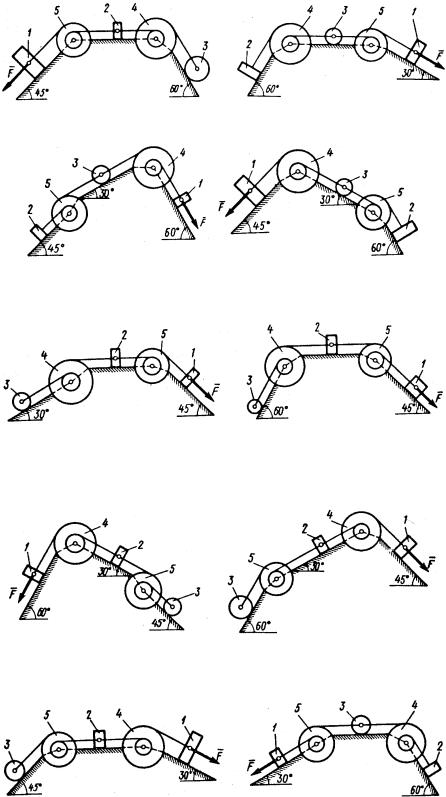
Под действием силы F f (s) , зависящей от перемещения s точки ее приложения, система приходит в движение из состояния покоя.
Рис. Д1.0 |
Рис. Д1.1 |
Рис. Д1.2 |
Рис. Д1.3 |
Рис. Д1.4 |
Рис. Д1.5 |
Рис. Д1.6 |
Рис. Д1.7 |
Рис. Д1.8 |
Рис. Д1.9 |
16
При движении на шкивы действуют постоянные моменты M 4 или M 5 сил
сопротивления (от трения в подшипниках).
Определить значение искомой величины в тот момент времени, когда перемещение s станет равным s1 . Искомая величина указана в столбце «Найти» таблицы Д1, где обозначено: v1 , v2 и vC3 – скорости грузов 1, 2 и центра масс тела 3 соответственно, 4 и 5 – угловые скорости тел 4 и 5.
Каток катится по плоскости без скольжения. На всех рисунках можно не изображать груз 2, если m2 0 ; остальные тела должны изображаться и тогда, когда их масса равна нулю.
Таблица Д1
Номер |
условия |
кг |
кг |
кг |
кг |
кг |
M 4 , |
M 5 , |
s1 , |
F f (s) , |
Найти |
|
, |
, |
, |
, |
, |
Н м |
Н м |
||||||
|
|
|||||||||||
1 |
2 |
3 |
4 |
5 |
м |
Н |
||||||
m |
m |
m |
m |
m |
|
|
||||||
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
|
2 |
0 |
4 |
6 |
0 |
0 |
0,8 |
1 |
50(2 3s) |
v1 |
|
1 |
|
6 |
0 |
2 |
0 |
8 |
0,6 |
0 |
1,2 |
20(5 2s) |
5 |
|
2 |
|
0 |
4 |
6 |
8 |
0 |
0 |
04, |
0,8 |
80(3 4s) |
vС3 |
|
3 |
|
0 |
2 |
4 |
0 |
9 |
0,3 |
0 |
0,6 |
40(4 5s) |
v2 |
|
4 |
|
8 |
0 |
2 |
6 |
0 |
0 |
0,6 |
1,4 |
30(3 2s) |
4 |
|
5 |
|
8 |
0 |
4 |
0 |
6 |
0,9 |
0 |
1,6 |
40(3 5s) |
v1 |
|
6 |
|
0 |
6 |
2 |
8 |
0 |
0 |
0,8 |
1 |
60(2 5s) |
4 |
|
7 |
|
0 |
4 |
6 |
0 |
9 |
0,6 |
0 |
0,8 |
30(8 3s) |
5 |
|
8 |
|
6 |
0 |
4 |
0 |
8 |
0,3 |
0 |
1,6 |
40(2 5s) |
vС3 |
|
9 |
|
0 |
4 |
6 |
9 |
0 |
0 |
0,4 |
1,4 |
50(3 2s) |
v2 |
Указания. Задача Д1 – на применение теоремы об изменении кинетической энергии системы. При решении задачи учесть, что кинетическая энергия T системы равна сумме кинетических энергий всех входящих в систему тел; эту энергию нужно выразить через ту скорость (линейную или угловую), которую в задаче надо определить. При вычислении T для установления зависимости между скоростями точек тела, движущегося плоскопараллельно, или между его угловой скоростью и скоростью центра масс воспользоваться мгновенным центром скоростей (кинематика). При вычислении работы надо все перемещения выразить через заданное перемещение s1 , учтя, что зависимость между перемещениями здесь будет такой же, как между соответствующими скоростями.
17
Пример Д1.
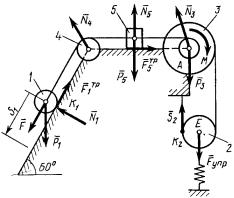
Механическая система (рис. Д1,а) состоит из сплошного однородного цилиндрического катка 1, подвижного блока 2, ступенчатого шкива 3 с радиусами ступеней R3 и r3 и радиу-
сом инерции относительно оси вращения 3 ,
блока 4 и груза 5 (коэффициент трения груза о плоскость равен f ). Тела системы соединены
нитями, намотанными на шкив 3. К центру |
E |
Рис. Д1,а |
|
блока 2 прикреплена пружина с коэффициентом жесткости c ; ее начальная деформация равна нулю. Система приходит в движение из состояния покоя под действием силы F f (s) , зависящей от перемещения s точки ее приложения. На шкив 3 при движении действует постоянный момент M сил сопротивления.
Д а н о : m1 8 |
кг, m2 0 кг, m3 |
4 кг, |
m4 0 |
кг, m5 10 кг, |
R3 0,3 м, |
r3 0,1 м, 3 0,2 м, |
f 0,1, c 240 Н/м, |
M 0,6 |
Н м , |
F 20(3 2s) Н, |
s1 0,2 м. |
О п р е д е л и т ь : 3 в тот момент времени, когда s s1 . |
|
||||
Решение:
1. Рассмотрим движение неизменяемой механической системы, состоящей из весомых тел 1, 3, 5 и невесомых тел 2, 4, соединенных нитями. Изобра-
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||
зим действующие на систему внешние силы: активные F , |
|
Fупр , P1 , P3 , P5 , реак- |
|||||||||||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
, силы трения |
|
тр , |
|
|
тр и момент M . |
||||||||||||||||||||||||
ции N |
1 |
, N |
3 |
, |
N |
4 |
, |
N |
5 |
, натяжение нити |
S |
2 |
F |
F |
|||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
5 |
|
|
|
|
|
|
|
|||||||||||
|
Для определения 3 воспользуемся теоремой об изменении кинетической |
||||||||||||||||||||||||||||||||||||||||||||||||
энергии: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
T T0 |
|
Ak(e) . |
(1) |
||||||||||||||||||||||||||||
|
2. Определяем T0 и T . Так как в начальный момент система находилась в |
||||||||||||||||||||||||||||||||||||||||||||||||
покое, то T0 0 . Величина T равна сумме энергий всех тел системы: |
|||||||||||||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
T T1 |
T3 T5 . |
(2) |
||||||||||||||||||||||||||
|
Учитывая, что тело 1 движется плоскопараллельно, тело 5 – поступатель- |
||||||||||||||||||||||||||||||||||||||||||||||||
но, а тело 3 вращается вокруг неподвижной оси, получим |
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
T |
|
1 |
m v 2 |
|
|
1 |
I |
2 , |
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
2 |
|
|
1 |
С1 |
|
|
2 |
|
|
С1 1 |
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
T |
|
|
|
1 |
|
I |
|
2 |
, |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
3 |
|
|
2 |
|
3 |
|
|
3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
T |
|
|
1 |
m |
v |
2 , |
|
|
|
|
(3) |
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
5 |
|
2 |
|
5 |
|
5 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
Все входящие сюда скорости надо выразить через искомую 3 . Для этого предварительно заметим, что vС1 v5 vA , где A – любая точка обода радиуса r3 шкива 3 и что точка K1 – мгновенный центр скоростей катка 1, радиус которого обозначим r1 . Тогда
18
v |
|
v |
|
v |
|
r , |
|
|
|
vС1 |
|
|
vС1 |
|
|
r3 |
. |
(4) |
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
С1 |
|
5 |
|
A |
3 3 |
|
1 |
|
K |
C |
|
r |
|
3 r |
|
|||
|
|
|
|
|
|
|
|
|
|
1 |
|
1 |
1 |
|
1 |
|
|
||
Кроме того, входящие в (3) моменты инерции имеют значения
I |
|
|
1 |
m r 2 |
, |
I |
|
m |
2 . |
(5) |
C1 |
|
3 |
||||||||
|
|
2 |
1 1 |
|
|
3 |
3 |
|
||
|
|
|
|
|
|
|
|
|
|
Подставив все величины (4) и (5) в равенства (3), а затем, используя равенство (2), получим окончательно
|
3 |
|
2 |
|
1 |
|
|
2 |
|
1 |
|
2 |
|
2 |
|
|
|
T |
|
|
m r |
|
|
|
m |
|
|
|
|
m r |
|
|
|
. |
(6) |
|
|
|
3 |
|
|
3 |
|||||||||||
|
1 3 |
|
2 |
3 |
|
|
2 |
5 3 |
|
|
|
||||||
|
4 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
3. Найдем сумму работ всех действующих внешних сил при перемещении, которое будет иметь система, когда центр катка 1 пройдет путь s1 . Введя обозначения: s5 – перемещение груза 5 ( s5 s1 ), 3 – угол поворота шкива 3, 0 и 1 – начальное и конечное удлинения пружины, получим
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
s1 |
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A( |
|
|
) 20(3 2s)ds 20(3s1 s12 ) , |
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
F |
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A( |
|
|
) P s sin 60 , |
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
P |
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
1 1 |
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A( |
|
òð ) F òð s |
|
sin 60 |
fP s |
, |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
F |
5 |
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
5 |
|
|
|
|
|
5 |
|
|
|
5 1 |
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A(M ) M 3 , |
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
) |
c |
( 2 2 ) . |
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
A(F |
óïð |
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
0 |
1 |
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
Работы остальных сил равны нулю, |
т.к. точки K1 |
и K 2 , где приложены |
|||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
тр и |
|
|
|
|
|
||||||||||||||
силы N |
, F |
S |
2 |
– мгновенные центры скоростей; точки, где приложены силы |
|||||||||||||||||||||||||||
1 |
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
||||||||||||||||||||||||
P3 , P5 и N 3 |
– неподвижны; а сила N 5 – перпендикулярна перемещению груза. |
||||||||||||||||||||||||||||||
|
|
|
|
По условиям задачи, 0 0 . Тогда 1 |
s E , где sE |
– перемещение точки |
|||||||||||||||||||||||||
E (конца пружины). Величины sE и 3 надо выразить через заданное переме- |
|||||||||||||||||||||||||||||||
щение s1 . Для этого учтем, что зависимость между перемещениями здесь такая |
|||||||||||||||||||||||||||||||
же, как и между соответствующими скоростями. |
Тогда, |
так как 3 |
|
v A |
|
vС1 |
|||||||||||||||||||||||||||||
r3 |
r3 |
||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
(равенство v |
|
|
v |
|
уже отмечалось), то и |
|
|
s1 |
. |
|
|
|
|
|
|
|
|
|
|||||||||||||||||
С1 |
A |
3 |
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
r3 |
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
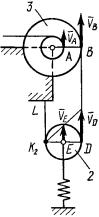
Из рис. Д1,б видно, что vD vB 3 R3 , а так как точка K 2 |
яв- |
|
|
|
|
|||||||||||||||||||||||||||||
ляется мгновенным центром скоростей для блока 2 (он как бы «ка- |
|
|
|
|
|||||||||||||||||||||||||||||||
тится» по участку нити |
K |
|
L ), то v |
|
|
1 |
v |
|
|
1 |
R |
; следовательно, |
|
|
|
|
|||||||||||||||||||
2 |
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
E |
|
2 |
|
D |
|
|
2 |
3 3 |
|
|
|
|
|
|
|
|
|
||||
и |
s |
|
|
1 |
|
|
R |
|
s1 R3 |
. |
При найденных |
|
значениях |
|
и |
|
для |
|
|
|
|
||||||||||||||
E |
|
|
|
|
3 |
|
|
|
|
||||||||||||||||||||||||||
1 |
|
2 |
|
|
3 3 |
|
2r3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
суммы вычисленных работ получим
Рис. Д1,б
19
A(e) 20(3s |
s2 ) P s |
sin 60 fP s |
|
||||||||
k |
1 |
|
|
1 |
|
1 1 |
5 1 |
|
|||
|
|
|
s |
|
|
c |
|
R 2 |
s 2 . |
|
|
|
M |
1 |
|
|
|
3 |
(7) |
||||
|
|
|
|
|
|
|
|||||
|
|
|
r |
|
|
8 r 2 |
|
1 |
|
||
|
|
|
|
|
|
|
|
||||
|
|
3 |
|
|
|
3 |
|
|
|
||
Подставляя выражения (6) и (7) в уравнение (1) и учитывая, что T0 0 , придем к равенству
3 |
2 |
|
1 |
2 |
|
1 |
2 |
|
2 |
|
2 |
|
|
|
m1r3 |
|
|
m3 3 |
|
|
m5r3 |
3 |
20(3s1 |
s1 ) |
|
|
2 |
2 |
||||||||||
4 |
|
|
|
|
|
|
|
|
|
|||
|
|
|
fP s |
|
s |
|
c |
|
R 2 |
s 2 . |
|
|
P s |
sin 60 |
M |
1 |
|
|
3 |
(8) |
|||||
|
|
|
|
|||||||||
1 |
1 |
|
5 |
1 |
|
r |
|
8 |
|
r 2 |
1 |
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
3 |
|
|
3 |
|
|
|
Из равенства (8), подставив в него числовые значения заданных величин, найдем искомую угловую скорость 3 .
О т в е т : 3 8,1 с–1.
Задача Д2
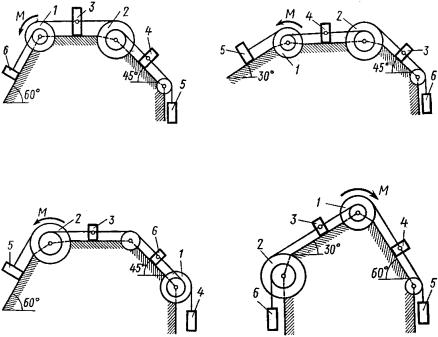
Механическая система состоит из однородных ступенчатых шкивов 1 и 2, обмотанных нитями, грузов 3–6, прикрепленных к этим нитям, и невесомого блока (рис. Д2.0 – Д2.9, табл. Д2).
Рис. Д2.0 |
Рис. Д2.1 |
Рис. Д2.2 |
Рис. Д2.3 |
20