Курсовая работа (т): Автоматизированная загрузка бетоносмесителя
Автоматизированная загрузка бетоносмесителя
ГОСУДАРСТВЕННОЕ ВЫСШЕЕ УЧЕБНОЕ ЗАВЕДЕНИЕ
ПРИДНЕПРОВСКАЯ ГОСУДАРСТВЕННАЯ АКАДЕМИЯ СТРОИТЕЛЬСТВА И АРХИТЕКТУРЫ
Кафедра
автоматики и электротехники
КУРСОВОЙ ПРОЕКТ
На тему:
"Автоматизированная
загрузка бетоносмесителя"
Студент 5 курса АУТП-13-2c группы
Мельник Д. В.
Руководитель:
к.т.н. Чумак Л. И.
г. Днепропетровск
г
Оглавление
Введение
1. Анализ задания на курсовой проект
2. Описание технологического процесса
3. Описание работы контактной схемы
4. Описание работы бесконтактной схемы
5. Расчет и выбор элементов системы
6. Расчет блока питания
7. Расчет надежности
Выводы
Литература
Приложение
автоматический сигнал контактный питание
Введение
Автоматизация производства является одним из основных факторов научно-технической революции, открывающей перед человечеством беспредельные возможности преобразования природы, создания огромных материальных богатств, умножения творческих способностей человека. Автоматизация меняет характер труда человека, который берет на себя функции технического обслуживания и введения предписаний, необходимых для заданного функционирования автоматической системы.
Инженеры различных специальностей, решая задачу комплексной механизации, выбирают необходимый комплекс машин и аппаратов, обеспечивающих требуемые технологический и технико-экономический эффекты. Но во многих случаях простой набор машин и аппаратов еще не может обеспечить их рациональное использование, и возникает задача, связанная с управлением их работой в комплексе.
Задачи управления многими технологическими процессами
в настоящее время путем их автоматизации, при которой человек передает функции
управления техническим средствам, обеспечивающим выдачу командных сигналов,
необходимых для заданного хода технологического процесса. Следовательно,
инженер должен иметь представление о возможностях автоматики и задачах, которые
она решает, о технических средствах, применяемых в строительстве, и о
функционировании автоматических систем в различных областях строительства
инженерных сооружений. Эти задания необходимы ему для того, чтобы правильно
ставить задачи по автоматизации технологических процессов, более правильно
выбрать комплекс строительных машин или оборудования с учетом их взаимной связи
в процессе работы и возможностей автоматического управления
ими.[1]
1. Анализ задания на курсовой
проект
Заданием на курсовой проект предусмотрена разработка системы загрузки компонентов бетонной смеси. Система должна обеспечить:
Автоматическую подачу сигнала при загрузке компонентов;
Автоматическую подачу компонентов бетонной смеси в заданном порядке - сначала загружаются щебень и песок, а затем, когда эти компоненты загружены, должны подаваться цемент и вода;
В случае если щебень и песок не загружены
остальные компоненты не должны подаваться в бункер.
2. Описание технологического процесса
Процесс дозирования и выгрузки отдозированных компонентов бетонной смеси является важной составной частью процесса производства бетонной смеси.
Одним из факторов влияющих на качество приготовленной бетонной смеси является порядок загрузки компонентов бетонной смеси в бетоносмеситель. В данном технологическом процессе производства бетонной смеси - цемент и вода должны поступать из бункеров дозаторов в бетоносмеситель только после того, как туда поступят песок и щебень.
Процесс производства бетонной смеси начинается с
загрузки компонентов в дозаторы. Затем когда массы компонентов достигают
значений, установленных рецептурным соотношением компонентов бетонной смеси,
датчики массы подают сигнал об окончании процесса дозирования. Затворы бункеров
и вентиль подачи воды закрываются. Затем устройство управления загрузкой
компонентов в бетоносмеситель начинает загрузку компонентов. Сначала
загружаются песок и щебень, а затем, если компоненты уже загружены, начинается
загрузка цемента и воды. Через определенное время, которое уходит на
приготовление бетонной смеси, готовая смесь выгружается и начинается загрузка
новой порции отдозированных компонентов. Дозирование же новой порции начинается
сразу после загрузки компонентов в бетоносмеситель.
. Синтез бесконтактного устройства управления
Постановка задачи: разработать на базе микросхем серии К176 автоматическое устройство, обеспечивающее загрузку компонентов бетонной смеси в заданном порядке (все элементы поступают в бункер при условии что туда поступили щебень и песок).
Анализ задачи: устройство представляет собой комбинационную схему (однотактную схему), т.к. входной сигнал не зависит ни от последовательности подачи входных сигналов, ни от внутренних состояний разрабатываемого устройства, а зависит только от комбинации входных сигналов. Устройство должно содержать четыре входа (А, В, С,D) и один выход (У).
Обозначим устройство управления загрузкой в виде
"черного ящика", - т.е. устройства, внутренняя структура которого
неизвестна.
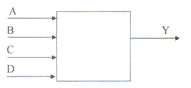
Рис. 3.1. Схема устройства в виде "черного
ящика"
Полагая "У" =1, если пусковое устройство разрешает загрузку цемента и воды и "У" = 0, если загрузка запрещена, выключена. Вход "А" соответствует команде на загрузку песка, "В" - щебня, "С" - цемента, "D" - воды.
Полагая, команде на загрузку компонента
соответствует уровень логической "1", а на запрет загрузки - уровень
логического "0", составим таблицу истинности:
Таблица 3.1.
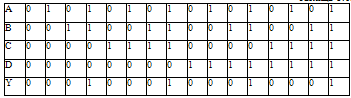
Пользуясь полученной таблицей истинности
производим синтез устройства, т.е составляем логическое выражение, контактную и
бесконтактную схемы.
ABCD+ABCD+ABCD+ABCD=Y
AB=Y
Таким образом для разрешения загрузки воды и цемента необходимы сигналы на загрузку щебня и песка.
Составленная контактная схема устройства (рис.3.2) будет работать следующим образом: при нажатии выключателя SB1 напряжение поступает на катушки магнитных пускателей КМ 1 и КМ2 которые включают электромагниты, начинающие загрузку щебня и песка. Если уже отдозированы песок и щебень, то размыкаются контакты датчиков массы WE1 и WE2 и подается питание на магнитные пускатели КМЗ и КМ4, которые отвечают за загрузку цемента и воды. Также при нажатии выключателя SB1 питание поступает в цепь питания световой и звуковой сигнализации.
Контакты WE1-WE4 это контакты датчиков массы, которые замыкаются в том случае, если компоненты бетонной смеси отдозированы и готовы к загрузке в бетоносмеситель.
В схеме предусмотрена световая сигнализация
загрузки компонентов бетонной смеси (лампа HL1),
и
звуковая сигнализация начала процесса загрузки (гудок НА 1).
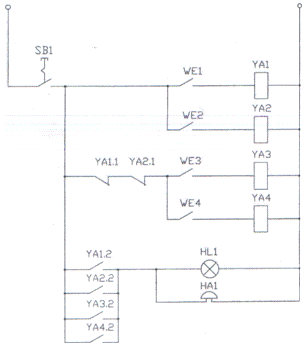
Рис.3.2. Контактная принципиальная
электрическая схема устройства.
4. Описание принципиальной электрической схемы
Для управления электромагнитами на выходе устройства управления необходимо предусмотреть тиристорный ключ, который будет коммутировать цепи питания электромагнитов, отвечающих за загрузку компонентов. Также необходимо предусмотреть защиту от дребезга контактов на входе устройства управления, и гальваническую развязку цепей устройства от силовых цепей питания электромагнитов.
Для реализации логического устройства управления потребовалось шесть инверторов, четыре формирователей импульсов (триггеров Шмидта), два логических элементов 4И-НЕ.
Принципиальная электрическая схема состоит из логического блока на микросхемах DD1-DD3, узла управления электромагнитами. Логический блок получает сигналы через выключатель SB1 и контактов датчиков массы WE1-WE3 через разъем ХР1. Выключатель SВ1 предназначен для подачи сигнала начала загрузки компонентов.
При замыкании выключателя SВ1 сигнал через формирователи импульсов DD1.1 и DD1.2 приходит на логический элемент 4И-НЕ DD3.1. В том случае, если с датчиков массы приходят сигналы, показывающие что песок и щебень уже отдозированы, на выходе логических элементов появляется сигналы, по которым начинается выгрузка этих компонентов.
Затем сигнал, необходимый для выгрузки песка и щебеня, поступает на логический элемент 4И-НЕ DD3.2 отвечающий за загрузку цемента и воды и в том случае если щебень, песок уже оттдозированы и если также на этот элемент поступили сигналы с датчиков массы, то начинается выгрузка цемента и соответственно воды.
Гальваническая развязка, предназначенная для
защиты устройства управления от помех и коммутационных скачков напряжения,
реализована на диодных оптронах. Когда из устройства управления приходит сигнал
свето- диод оптрона начинает излучать световой поток, фотодиод открывается и
замыкает цепь подачи напряжения на управляющий электрод тиристора, тиристор
открывается и тем самым включает электромагнит.
5. Расчет и выбор элементов системы
Для реализации разработанной принципиальной
электрической схемы управления были выбраны следующие микросхемы серии К176 и
К1564 (триггер Шмидта был взят из серии К1564 по причине отсутствия его аналога
в серии К176):
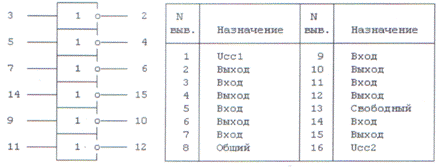
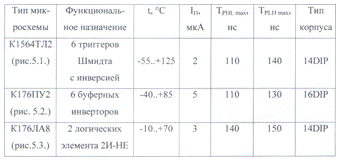
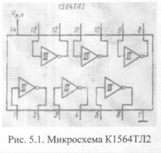
Преобразователь уровня с инверсией
Рис. 5.2. Микросхема К176ПУ2.
Два логических элемента 4 И-НЕ
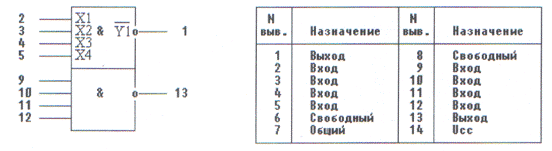
Рис. 5.3. Микросхема
К176ЛА8.
Для коммутации электромагнитов выбираем тиристор КУ208Г, имеющий ток открытия 100 мА, коммутируемое напряжение 220В, коммутируемый ток до 10 А
Для гальванической развязки выбираем оптроны АОУ103Н, которые имеют максимальный рабочий ток 500 мА, рабочее напряжение до 220В.
Резисторы R9, R10 выбираем исходя из соотношения
y
≈ отсюда
R9
=

Принимая Rн
= 100 Ом, получим R8
= - 100 = 2200 Ом
Резисторы, ограничивающие входной ток
поступающий с контактов датчиков на триггера Шмидта DDI,
R1-R5 выбираются
исходя из максимального входного тока микросхемы DDI
равного
20 мА:
R1 = R2 = R3
= R4 = R5=  =
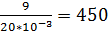 Ом
Принимаем резисторы R1-R5 типа MJIT-0,125-500 Ом
Резисторы, ограничивающие входной ток оптронов
выбираются исходя из значения этого тока и максимального значения напряжения,
подаваемого на оптрон. Поскольку напряжение на оптрон подается с микросхем
КМОП- логики, то его максимальное значение может достигать 9
В,
а минимальное - 6 В.
Максимальный входной ток оптрона со стороны светодиода составляет 12
мА.
Исходя из этого сопротивление резисторов R7,
R11, R15, R19 равно:
R7 = R11 = R15
= R19 = =  =
750 Ом
Принимаем резисторы R7,
R11, R15, R19, R23 типа МЛТ-0,125-1
кОм
В качестве электромагнитного исполнительного механизма выбирается электромагнит
типа ЭВ-3 с потребляемой мощностью 600 Вт
и напряжением питания 220 В.
Выбор исполнительного механизма осуществляется в соответствии с максимальным
ходом штока, который у данного типа электромагнитов достигает 50
мм,
что считается достаточным для загрузки компонентов и по моменту сообщаемому
штоку электромагнита, составляющему не менее 100
Нм.
6. Расчет блока питания
Исходными данными для расчета мощности блока
питания, является потребляемые токи микросхем устройства регулирования уровня
изображенного на листе, таблица 6.1.
Таблица 6.1.
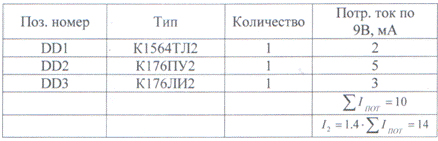
Для стабилизации выпрямленного напряжения, получаемого с блока питания выбирается компенсационный стабилизатор, со стабилизируемым напряжением 9В и током до 0,2А и принимаем выходное напряжение трансформатора равным 14 В.
Таким образом, исходными данными для расчета блока питания принимаем следующие данные
1. Номинальное выходное напряжение (+14 В).
2. Номинальный выходной ток (0,2 А).
Определяем по приближенным формулам (табл. VIII.5) [5]
Uобр ≈
1,5*14 = 21 В; Iср
=0,2/1=0,1
A; Im ≈
3.5*0.2 = 0.7 A
Выбираем диодную сборку типа КЦ410А, для которой Inp.m = З А;
Uoбp.m = 75 В; Unp = 1,2 В.
Определяем Rн = 14 / 0,2 = 70 Ом;
Сопротивление обмоток трансформатора
rтр
= 0.1*Rн
= 0,1*70=7 Ом;
Прямое сопротивление выпрямительных
диодов
Rпр
= Uпр/3
Iср
= 1.2/3*0,1=4 Ом;
Активное сопротивление фазы выпрямителя
r = rтр
+2
rпр
= 4+2*7 = 18 Ом;
Из стандартного ряда емкостей (ряд Е24) выбирается электролитический конденсатор с номинальной емкостью С = 0,67мкФ и номинальным напряжением 25В (К50-16-25В-Н50-0,67мкФ) [4].
Выполняем расчет трансформатора блока питания
. Определяем ток первичной обмотки
1
= I1(2)+I1(3)+…+ I1(n)= 
где i
- порядковый
номер обмотки; I1i= -составляющие
тока первичной обмотки, обусловленные токами соответствующих вторичных обмоток.
I1=I12 =  =
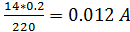
. Определяется габаритная мощность
трансформатора
Рг =
где ɳ - КПД трансформатора. При габаритной мощности менее
20 В*А можно принимать ɳ = 0,75...0,95, при Рг = 20 Вт и более -
ɳ =
0,9...0,95.
Рг = 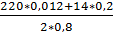 =
3,4 Вт
3. Определяем произведение
SmSok ≈ 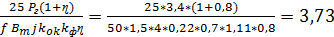
где Sм - средняя площадь сечения магнитной цепи, см2 ; S ок - плoщадь окна магнитопровода, см2 ; Рг= 3,4 - мощность, Вт ; f =50 - частота питающей сети, Гц; Вт = 1.5 - амплитуда магнитной индукции в магнитопроводе, Тл; j=4 - плотность тока в обмотках, А/мм2 ; kок =0,22 - коэффициент заполнения окна магнитопровода; kм =0,7 - коэффициент заполнения сталью сечения магнитопровода; kф =1,11 - коэффициент формы кривой напряжения.
.Выбираем магнитопровод типа Ш16×8 со следующими размерами
l = 6мм; B =8мм; l1=6 мм; h=15 мм; H=21мм; Sм= 2,22 см2 ;
Для броневого магнитопровода должно выполнятся условие Bll1h>Sм Sок