Материал: Динамика. методические указания к организации самостоятельной работы по дисциплине «Теоретическая механика». Зульфикарова Т.В
Таблица Д2
Номер |
|
Масса тел системы, кг |
|
Момент сил сопро- |
Движущая |
Пере- |
|
||||||
|
|
|
|
||||||||||
усло- |
|
|
тивления, Нм |
|
|||||||||
|
|
|
|
|
|
|
сила, |
меще- |
Найти |
||||
|
|
|
|
|
|
|
|
|
|||||
вия |
m1 |
|
m2 |
m3 |
m4 |
|
m5 |
M1 |
M2 |
( |
), H |
ние, S, м |
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
2 |
|
0 |
0 |
6 |
|
4 |
0 |
0,8 |
( |
) |
1,0 |
V4 |
1 |
6 |
|
0 |
8 |
0 |
|
2 |
0,6 |
0 |
( |
) |
1,2 |
ω5 |
2 |
0 |
|
4 |
0 |
8 |
|
6 |
0 |
0,4 |
( |
) |
0,8 |
VC5 |
3 |
0 |
|
2 |
10 |
0 |
|
4 |
0,3 |
0 |
( |
) |
0,6 |
V3 |
4 |
8 |
|
0 |
0 |
6 |
|
2 |
0 |
0,6 |
( |
) |
1,4 |
ω1 |
5 |
8 |
|
0 |
6 |
0 |
|
4 |
0,9 |
0 |
( |
) |
1,6 |
V3 |
6 |
0 |
|
6 |
0 |
8 |
|
2 |
0 |
0,8 |
( |
) |
1,0 |
ω2 |
7 |
0 |
|
4 |
10 |
0 |
|
6 |
0,6 |
0 |
( |
) |
0,8 |
ω5 |
8 |
6 |
|
0 |
8 |
0 |
|
4 |
0,3 |
0 |
( |
) |
1,6 |
VC5 |
9 |
0 |
|
4 |
0 |
10 |
|
6 |
0 |
0,4 |
( |
) |
1,4 |
V4 |
Определить значение искомой величины в тот момент времени, когда перемещение точки приложения силы равно S. Искомая величина указана в столбце «Найти» табл. Д2, где – скорость груза 3; – скорость центра масс катка 5; – угловая скорость тела 1 и т.д.
Указания
При решении задачи Д2 следует учесть, что кинетическая энергия системы равна сумме кинетической энергий всех входящих в систему тел; эту энергию нужно выразить через искомую скорость (линейную или угловую).
Для установления зависимостей между линейной скоростью и угловой скоростью катящегося тела можно использовать мгновенный центр скоростей.
При определении работы линейные и угловые перемещения всех тел системы следует выразить через заданное перемещение S, учитывая, что эта зависимость будет аналогичной зависимости между линейными и угловыми скоростями тел. Если по данным табл. Д2 масса груза равна 0, то этот груз допускается не изображать на чертеже и не учитывать в расчетах. Шкивы 1 и 2 всегда входят в систему.
Пример решения задачи Д2
Механическая система (рис. Д2) состоит из сплошного цилиндрического катка 1, ступенчатого шкива 2 с радиусами ступеней и (масса шкива равномерно распределена по его внешнему ободу) и груза 3 (коэффициент трения груза о плоскость равен ). Тела системы соединены друг с другом нитями, намотанными на шкив 2.
16
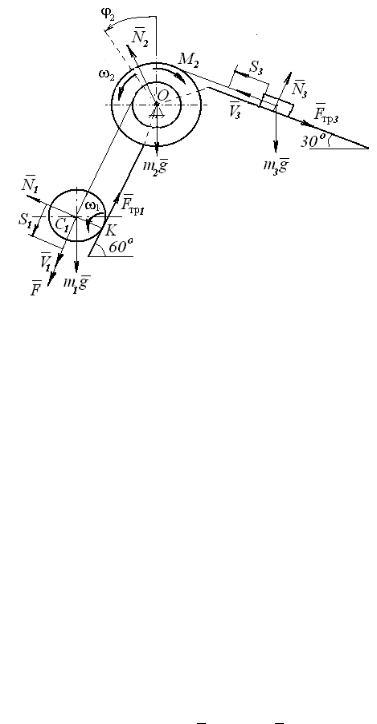
Под действием силы |
|
( ) система приходит в движение из состоя- |
||||
ния покоя. При движении на шкив 2 действует постоянный момент M2 |
сил со- |
|||||
противления. |
|
|
|
|
|
|
Дано: |
; |
|
; |
; |
; |
; |
; |
; |
( |
) . |
|
|
|
Определить: скорость |
|
центра масс катка, когда |
. |
|
||
Рис. Д2
Решение Рассмотрим движение неизменяемой механической системы, состоя-
щей из тел 1, 2, 3, соединенных нитями. На систему действуют внешние силы:
активные , |
, |
, |
, момент сопротивления , реакции , , и |
силы трения |
, |
. |
|
Для определения |
воспользуемся теоремой об изменении кинетиче- |
||
ской энергии системы: |
|
||
.
В начальный момент система находилась в покое, поэтому . Определим кинетическую энергию системы после того, как каток пройдет расстояние . Кинетическая энергия системы величина аддитивная и равна сумме кинетических энергий тел, входящих в систему:
.
Первое тело системы – каток совершает плоское движение, поэтому его кинетическая энергия складывается из двух частей: энергии поступательного движения и энергии вращательного движения
,
Угловая скорость катка выражается через его линейную скорость ⁄ , момент инерции сплошного цилиндрического катка имеет вид
, кинетическая энергия катка |
|
|
|
|
|
. |
|
|
|
||||
17 |
|
|
|
|
|
|
Второе тело системы (шкив) вращается относительно неподвижной
оси. Его угловая скорость |
|
|
⁄ , момент инерции шкива |
, ки- |
||||||||
нетическая энергия |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
( |
⁄ ) . |
|
|
|
||
|
|
|
|
|
|
|
|
|
||||
Третье |
тело системы |
движется |
поступательно, |
его |
скорость |
|||||||
( ⁄ |
) , а кинетическая энергия |
|
|
|
|
|
( ⁄ ) . |
|||||
|
|
|
|
|||||||||
Кинетическая энергия системы, выраженная через поступательную |
||||||||||||
скорость катка |
|
|
|
|
|
|
|
|
|
|
|
|
|
[ |
( |
⁄ ) |
( |
|
⁄ ) ] . |
||||||
Подставив все известные величины в формулу энергии, получим:
.
Причиной изменения кинетической энергии системы является работа внешних сил, приложенных к ней. Найдём сумму работ всех действующих
внешних сил на заданном перемещении |
. Для удобства выразим все линей- |
|
ные и угловые перемещения тел системы через перемещение катка : |
||
|
⁄ |
⁄ . |
Силы и |
не совершают работу так как они приложены к мгно- |
|
венному центру скоростей катка, реакция перпендикулярна перемещению |
||
тела 3, силы и |
приложены к неподвижной оси шкива. Работа других |
|
сил системы представлена ниже: |
|
|
|
|
|||
( |
|
) |
∫ |
( |
) |
( |
) |
|
|
|
|
; |
|||
|
|
( |
) |
|
|
|
|
( ) |
|
|
|
|
|
|
⁄ ; |
|
|
( |
) |
|
|
⁄ |
; |
( |
) |
|
|
|
|
|
⁄ . |
Суммарная работа всех сил системы равна |
|
|
|||||
( |
|
) |
|
|
|
|
⁄ ( |
|
|
|
) |
|
⁄ |
. |
|
Сравним работу сил системы и изменение ее кинетической энергии
.
Ответ:
3.5. Задача Д3. Применение теоремы о движении центра масс
Механическая система состоит из призмы 1, расположенной на горизонтальной гладкой поверхности, и трех тел, соединенных невесомой нерастяжимой нитью (рис. Д3.0…Д3.9). Блок 3, укрепленный на призме, вращается согласно закону ( ) и приводит в движение тела 2 и 4. Этими телами являются: параллелепипед, цилиндрический каток или шкив. Параллелепипед скользит без трения по поверхности призмы, цилиндрический каток движется без проскальзывания по поверхности призмы, а шкив вращается вокруг непо-
18
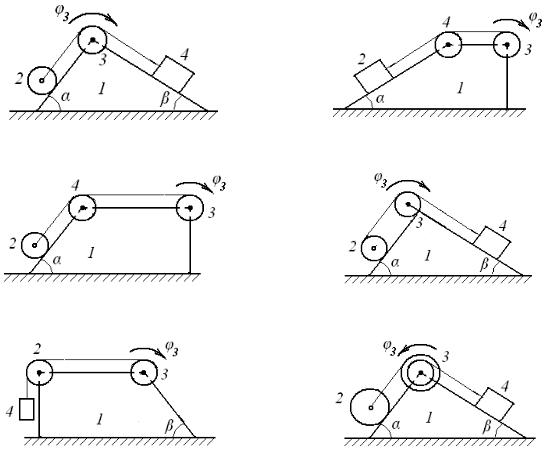
движной оси. Блок, каток или шкив представляют собой сплошные однородные цилиндры.
Исходные данные для решения приведены в табл. Д3 и на рис. Д3.0…Д3.9.
|
|
|
|
|
|
|
|
Таблица Д3. |
№ п/п |
, кг |
, кг |
, кг |
|
, кг |
, град |
, град |
( ) |
0 |
6m |
2m |
m |
|
2m |
60 |
30 |
|
1 |
5m |
m |
m |
|
2m |
60 |
45 |
|
2 |
4m |
m |
m |
|
2m |
30 |
60 |
|
3 |
8m |
3m |
m |
|
2m |
45 |
45 |
|
4 |
9m |
4m |
m |
|
2m |
30 |
45 |
|
5 |
6m |
2m |
m |
|
2m |
60 |
45 |
|
6 |
5m |
m |
m |
|
2m |
45 |
30 |
|
7 |
8m |
3m |
m |
|
2m |
30 |
60 |
|
8 |
10m |
5m |
m |
|
2m |
60 |
30 |
|
9 |
9m |
2m |
m |
|
2m |
45 |
45 |
|
|
|
|
|
|
|
|
|
|
|
Определить закон движения призмы по горизонтальной поверхности, |
|||||||
если в начальный момент времени |
система находилась в покое. |
|||||||
Рис. Д3.0 |
Рис. Д3.1 |
Рис. Д3.2 |
Рис. Д3.3 |
Рис. Д3.4 |
Рис. Д3.5 |
19
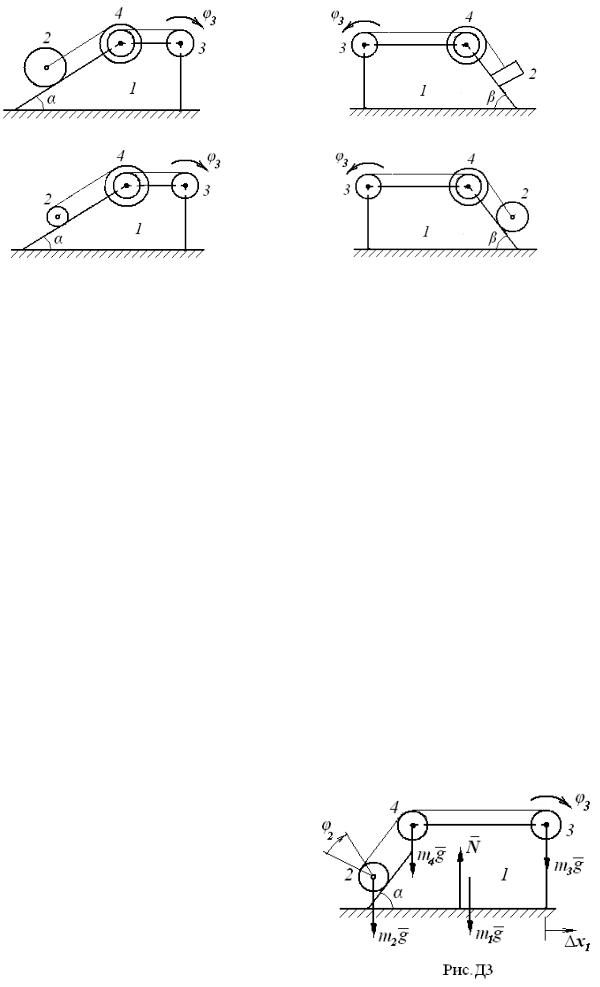
Рис. Д3.6 |
Рис. Д3.7 |
Рис. Д3.8 Рис. Д3.9
Указания к работе
Системы находится на горизонтальной гладкой поверхности, и на нее действуют только вертикальные внешние силы, следовательно, сумма проекций всех внешних сил данной системы равна на ось нулю ∑ . В этом случае систему можно считать замкнутой в направлении оси .
Для решения задачи можно воспользоваться законом сохранения импульсов или законом сохранения движения центра масс (в проекции на ось ). Первоначально система находилась в состоянии покоя, следовательно, и в последующие моменты времени координата ее центра масс изменяться не будет, хотя отдельные тела системы могут совершать относительные движения под действием внутренних сил системы.
|
|
|
|
Пример выполнения задачи Д3 |
||||
Система |
состоит из |
четырех |
тел. Массы тел соответственно равны |
|||||
; |
|
|
; |
|
|
; |
, |
(рис. Д3). Закон движения |
тела 3 имеет вид |
|
( |
) |
|
|
|
||
Определить закон движения призмы по идеально гладкой плоскости. В |
||||||||
начальный момент система находилась в покое. |
|
|||||||
Обозначим начальные координаты центров масс тел системы , , , |
||||||||
. Тогда координата центра масс систе- |
|
|||||||
мы определяется равенством (3.5) |
|
|
|
|||||
|
|
∑ |
|
. |
|
|
|
|
|
|
|
|
|
|
|
||
Если под действием сил тела си- |
|
|||||||
стемы совершат абсолютные перемеще- |
|
|||||||
ния, и проекции перемещений на ось |
|
|
||||||
соответственно равны |
, |
, |
, |
, |
|
|||
|
|
|
|
|
|
|
20 |
|