Материал: Динамика. методические указания к организации самостоятельной работы по дисциплине «Теоретическая механика». Зульфикарова Т.В
∑ – масса системы.
Продифференцировав уравнение (3.5) дважды, получим теорему о
движении центра масс механической системы |
|
|
|
∑ . |
(3.6) |
Центр масс механической системы движется как материальная точка массой, равной массе всей системы, под действием только внешних сил. Внутренние силы системы, в силу своих свойств (3.4), не могут изменить характера движения центра масс механической системы, но оказывают влияние на взаимное положение и движение материальных точек, входящих в систему.
Следствия из теоремы о движении центра масс выражают закон сохра-
нения движения ее центра масс: если ∑ , то ; . Количеством движения (импульсом) механической системы называется
вектор, равный геометрической сумме (главному вектору) импульсов всех ма-
териальных точек системы |
|
|
|
|
∑ |
|
|
|
(3.7) |
Вектор количества движения имеет направление скорости центра масс
механической системы . Дифференцируя уравнения (3.7), получим закон изменения количества движения системы
|
|
|
|
|
|
|
∑ |
. |
(3.8) |
|||
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
||||
Производная вектора количества движения системы по времени равна |
||||||||||||
геометрической сумме внешних сил, действующих на эту систему. |
|
|||||||||||
Интегрируя равенство (3.8), получим: |
|
|
|
|
|
|
||||||
|
|
|
|
|
|
∫ |
. |
|
|
|
|
(3.9) |
Здесь ∫ |
|
– импульс внешней силы |
, действующей на си- |
|||||||||
стему промежуток времени ( |
). Учитывая это, закон изменения количе- |
|||||||||||
ства движения будет иметь вид |
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
. |
|
|
|
|
(3.10) |
|
Изменение количества движения системы за некоторый промежуток времени равно геометрической сумме импульсов внешних сил, приложенных к системе в течение этого промежутка времени.
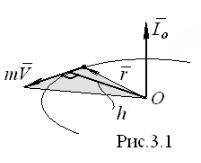
Для характеристики количества вращательного движения тела используют другую физическую величину – момент количества движения (момент импульса). Момент количества движения материальной точки относительно
центра О (рис. 3.1) |
|
|
|
|
|
. |
(3.11) |
Модуль вектора |
равен |
, где |
|
– момент количества движения точки относительно центра О;
–масса точки;
– скорость точки;
– радиус вектор точки М относительно О; 11
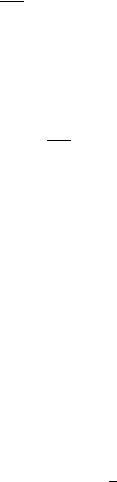
– кратчайшее расстояние от центра О до вектора .
Кинетическим моментом механической системы относительного цен-
тра О, называют вектор , равный геометрической сумме моментов количеств движения всех тел системы относительного данного центра
|
∑ |
∑( |
). |
(3.12) |
Если кинетический момент механической системы определяется отно- |
||||
сительно оси z, то |
|
|
|
|
|
∑ |
∑ |
, |
(3.13) |
– проекция вектора |
на плоскость, перпендикулярную оси z; |
|||
– кратчайшее расстояние от вектора |
до оси z. |
|
||
Кинетический момент твердого тела относительно неподвижной оси вращения равен
,
где – момент инерции твердого тела относительно оси z, – угловая скорость тела.
Дифференцируя уравнения (3.12) по времени, получим теорему об изменении кинетического момента системы
|
∑( |
) ∑ ( ). |
(3.14) |
|
Производная по времени кинетического момента механической системы относительно некоторого центра равна геометрической сумме моментов
всех внешних сил системы относительно того же центра. |
|
|
|
Если твердое тело имеет неподвижную ось вращения, то теорема об |
|
изменении кинетического момента принимает вид |
|
|
|
∑ ( ), |
(3.15) |
здесь |
– кинетический момент тела относительно оси z, ∑ |
( ) – сумма |
моментов внешних сил относительно оси z.
Следствия из теоремы об изменении кинетического момента тела или системы выражают закон сохранения кинетического момента как вектора или
как проекции на ось: |
|
|
|
|
|
|
1. |
если ∑ ( ) |
, то |
; |
|
|
|
2. |
если ∑ ( ) |
, то |
|
|
|
|
|
Кинетическая энергия механической системы определяется как сумма |
|||||
кинетических энергий всех входящих в эту систему материальных точек |
|
|||||
|
|
|
∑ |
|
. |
(3.16) |
|
|
|
|
|||
Для абсолютно твердого тела формула кинетической энергии имеет более простое выражение, которое определяется характером движения тела:
1) если тело массой М совершает поступательное движение, то
(3.17)
2) если тело вращается относительно неподвижной оси z, то
12
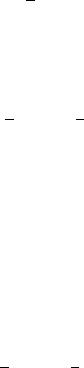
, |
(3.18) |
где – угловая скорость тела;
–момент инерции тела относительно оси вращения.
3)если тело совершает плоскопараллельное движение и полюс совпадает с центром масс тела, то
(3.19)
где – скорость центра масс тела;
– момент инерции относительно оси, проходящей перпендикулярно плоскости движения через центр масс тела. Осевые моменты инерции некоторых тел даны в приложении 1. Если задан радиус инерции твердого тела относительно оси, проходящей через центр масс, то момент инерции тела определяется по формуле
,
где – масса тела, – его радиус инерции.
В общем случае пространственного движения твердого тела кинетиче-
ская энергия определяется по формуле |
|
, |
(3.20) |
здесь – момент инерции тела относительно мгновенной оси вращения, про-
ходящей через центр масс; – угловая скорость вращения тела относительно мгновенной оси.
Согласно теореме С. Кенига кинетическая энергия в общем случае движения твердого тела равна сумме кинетической энергии поступательного движения со скоростью центра масс и кинетической энергии вращательного движения вокруг мгновенной оси, проходящей через центр масс.
Причиной изменения кинетической энергии механической системы является работа сил, приложенных к этой системе. Для каждой точки системы
массой , движущейся со скоростью , можно записать:
|
( |
|
|
) |
|
|
|
|
|
|
|
, |
(3.21) |
|
|
|
|
|
|
|
|
|
|
||||||
|
|
– скорости -ой точки механической системы в ее начальном и |
||||||||||||
конечном положениях; |
|
|
|
|
|
|
|
|
||||||
|
|
|
– алгебраические суммы работ внешних сил и внутренних сил, |
|||||||||||
действующих на данную точку системы в процессе перемещения. |
|
|||||||||||||
Закон изменения кинетической энергии механической системы |
|
|||||||||||||
|
∑ |
|
|
|
∑ |
|
∑ |
∑ , |
|
|
∑ |
∑ , |
(3.22) |
|
|
|
|
|
|
|
|
||||||||
здесь – кинетическая энергия системы в начальном и конечном положениях.
Изменение кинетической энергии механической системы на некотором перемещении равно сумме работ внешних и внутренних сил, действующих на материальные точки системы на этом перемещении.
13
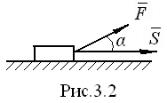
Работа силы есть алгебраическая величина, рав-
ная скалярному произведению силы |
на перемещение |
|||
(рис. 3.2) |
|
|
|
|
|
|
|
. |
(3.23) |
|
|
|
||
Если сила переменная, то элементарная работа силы |
|
|
||
|
|
, |
|
(3.24) |
а работа силы на конечном перемещении определяется по формуле |
|
|||
∫ |
∫ |
|
|
(3.32) |
Если движение задано координатным способом, то работу силы на |
||||
перемещении из точки 1в точку 2 можно определить по формуле |
|
|||
; |
∫ |
∫ ( |
). |
(3.33) |
Работа силы, приложенной к вращающемуся телу: |
|
|
||
∫ |
∫ |
( ) . |
|
(3.34) |
Если момент силы относительно |
оси z не изменяется ( |
( ) |
||
), то работа на угловом перемещении |
определяется |
( ) |
. Рабо- |
|
та положительная, если направление момента силы совпадает с направлением углового перемещения тела, и отрицательная, если не совпадает.
Если на тело действует консервативная сила, то работа силы не зависит от траектории, а зависит от начального и конечного положений тела на ней. Работа консервативной силы по замкнутой траектории равна нулю.
Работа консервативных сил приводит не только к изменению кинетической энергии системы, но и к отрицательному изменению ее потенциальной энергии, поэтому полная механическая энергия тела не изменяется. Таким образом, если на тело действуют только консервативные силы, то механическая
энергия тела сохраняется ( ).
3.4. Задача Д2. Применение теоремы об изменении кинетической энергии
Механическая система состоит из грузов 3 и 4, коэффициент трения которых о плоскость , сплошного цилиндрического катка 5 и ступенчатых шкивов 1 и 2 с радиусами ступеней ; ; ;
. Массы шкивов равномерно распределены по их внешним контурам (рис. Д2.0–Д2.9, табл. Д2). Тела системы соединены друг с другом нитями, намотанными на шкивы; участки нитей параллельны соответствующим плоскостям.
Под действием силы ( ), которая зависит от перемещения S точки приложения силы, система приходит в движение из состояния покоя. При движении системы на шкивы 1 и 2 действуют постоянные моменты сил сопротивлений, равные, соответственно, М1 и М2.
14
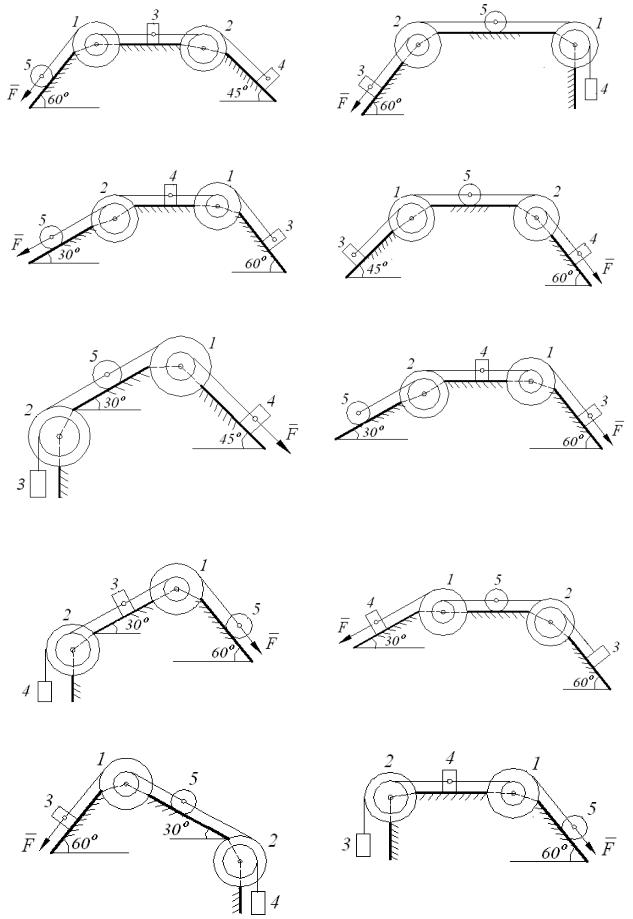
Рис. Д2.0 |
Рис. Д2.1 |
Рис. Д2.2 |
Рис. Д2.3 |
Рис. Д2.4 |
Рис. Д2.5 |
Рис. Д2.6 |
Рис. Д2.7 |
Рис. Д2.8 |
Рис. Д2.9 |
15