Материал: Элементы систем автоматического управления. Кириллов Ю.В
Подобное регулирование мощности осуществляется, например, в электрических печах, имеющих большую постоянную времени.
При фазовом регулировании изменяют фазу импульсов управления относительно момента естественного отпирания вентилей, при этом также регулируется длительность подключения нагрузки к питающей сети (рис. 8.4, в-д), но эта длительность не превышает половину периода частоты сети. Этот способ позволяет получить более плавную и быстродействующую регулировку мощности и используется в сварочных аппаратах, для регулирования освещения, управления асинхронными двигателями, регулирования напряжения на первичной стороне трансформатора в высоковольтных выпрямителях, выполненных на диодах.
Рассмотрим
работу преобразователя переменного
напряжения с фазовым управлением при
активной нагрузке (ZH=RH).
При
положительной полуволне напряжения
сети ес
вентиль
V2
оказывается
под обратным напряжением и пропускать
ток не может. Тиристор VI
находится
под прямым напряжением и отпирается в
момент
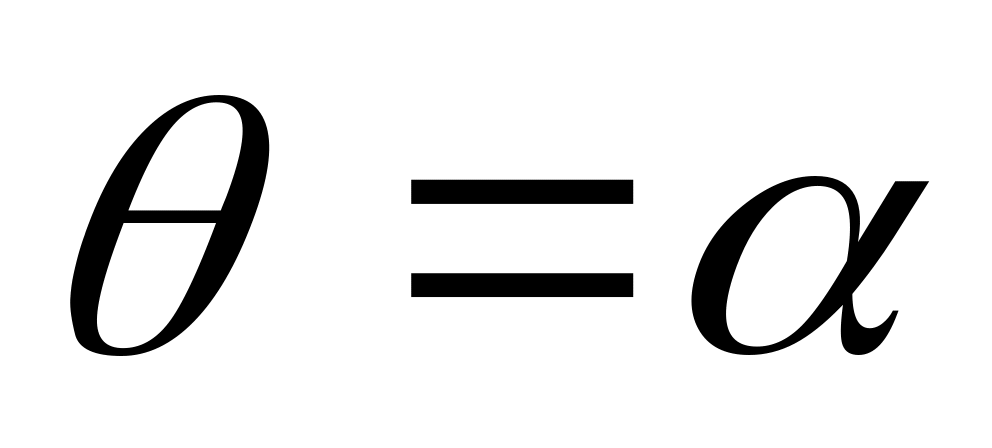 (рис.
8.4,в), при этом нагрузка подключается к
сети и ин=ес.
Напряжение
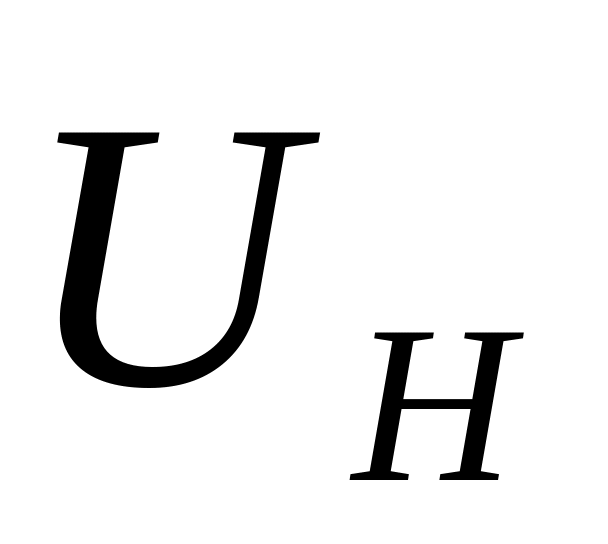 возрастает скачком, ток повторяет форму
напряжения. В момент
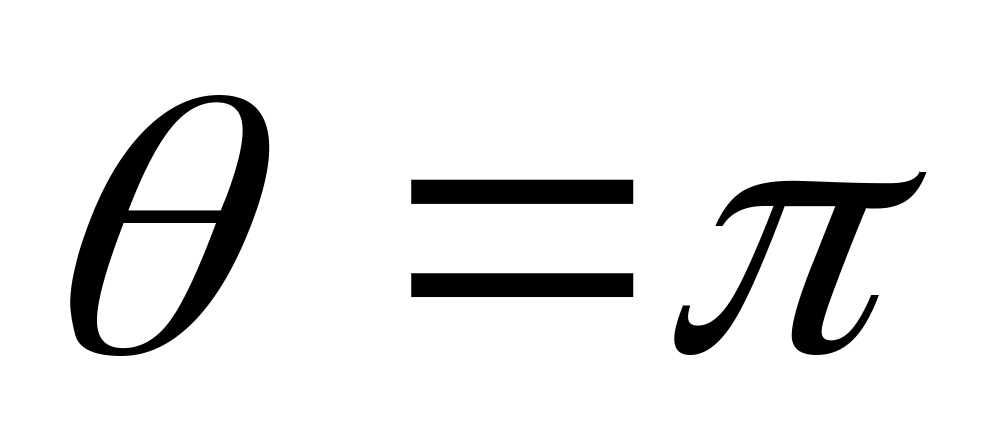 полярность напряжения сети меняется,
ток спадает к нулю и тиристор VI
запирается.
До отпирания V2
в
момент
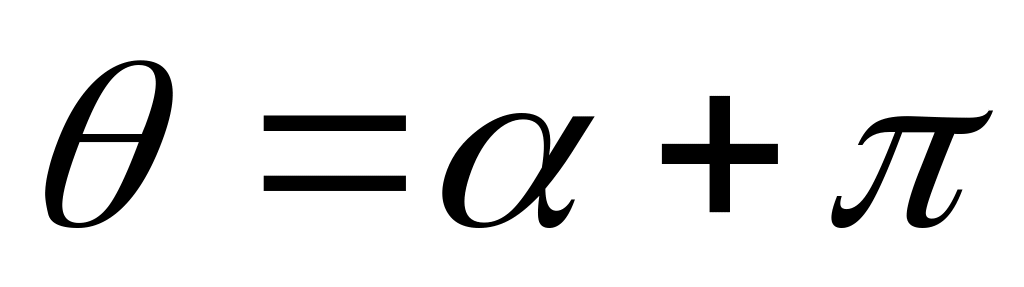 напряжение и ток в нагрузке отсутствуют.
При подаче в момент
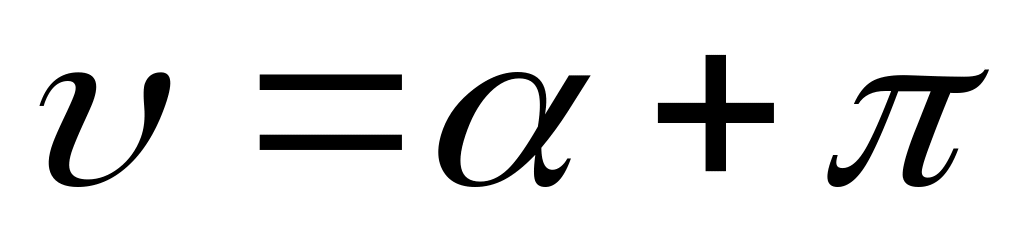 управляющего импульса на V2,
он
отпирается, напряжение на нагрузке
вновь становится равным напряжению
сети
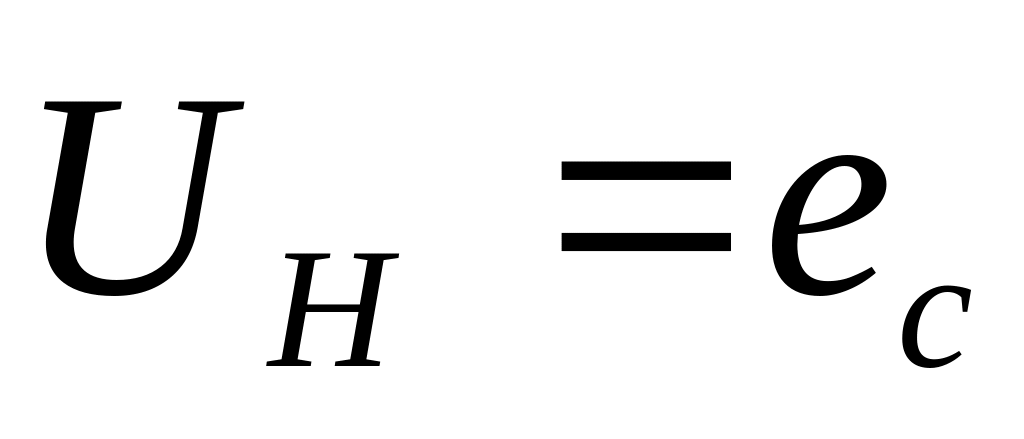 .
В момент
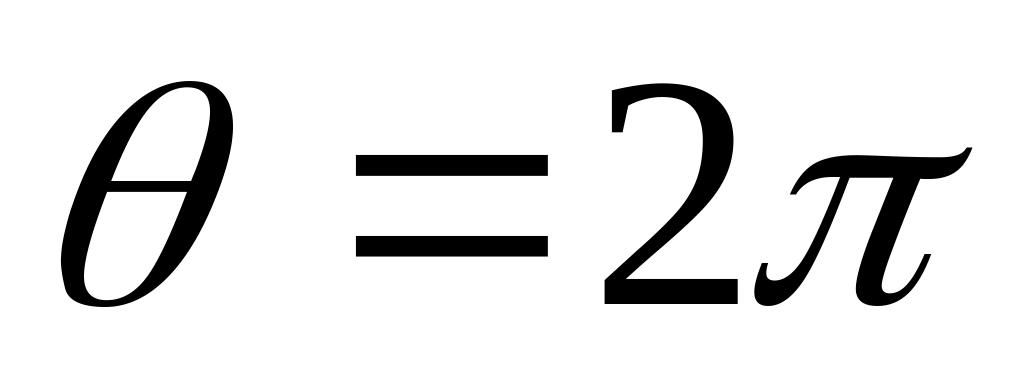 происходит
запирание V2.
При работе VI, V2 мощность передается из сети в нагрузку. При запертых тиристорах мощность от сети не потребляется.
Мощность в активной нагрузке можно рассчитать через действующее значение напряжения на нагрузке :
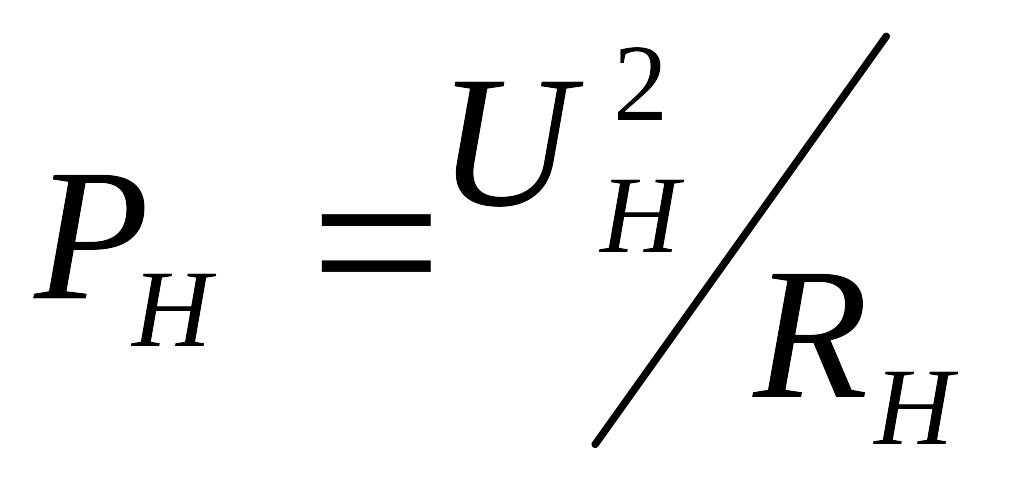 , (8.1)
где
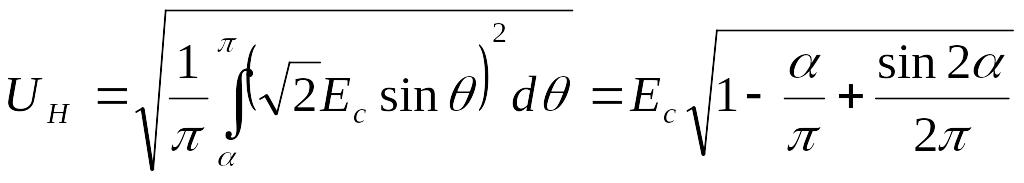 (8.2)
При
увеличении угла управления интервал
передачи мощности от сети к нагрузке
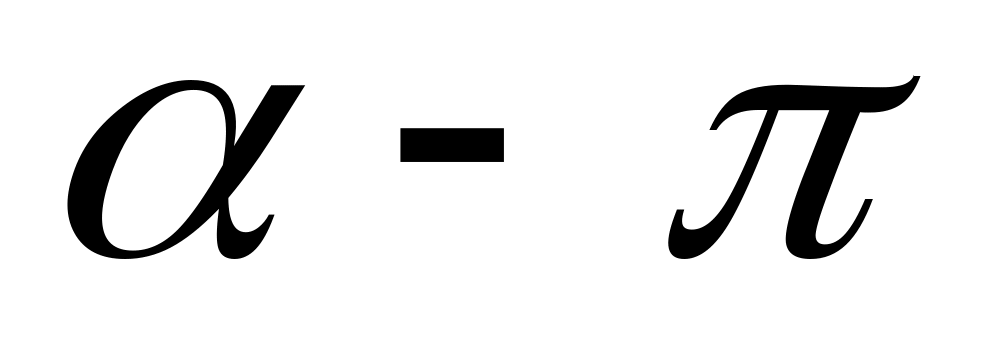 уменьшается,
мощность в нагрузке падает.
Если
нагрузка активно-индуктивная
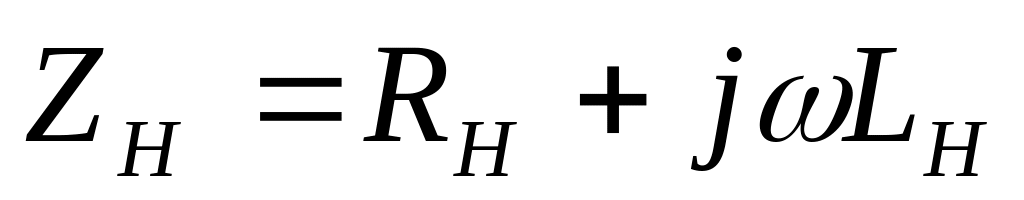 то индуктивность нагрузки препятствует
резким изменениям тока и затягивает
длительность протекания тока через
тиристор
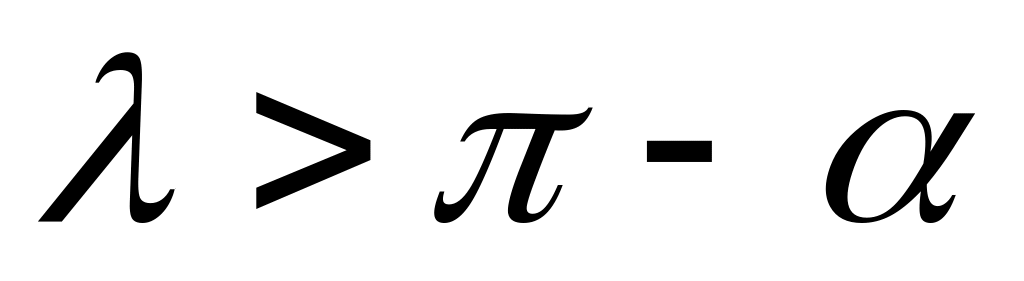 .
На рис. 8.4, г
приведены
временные диаграммы .напряжений и токов
в преобразователе при
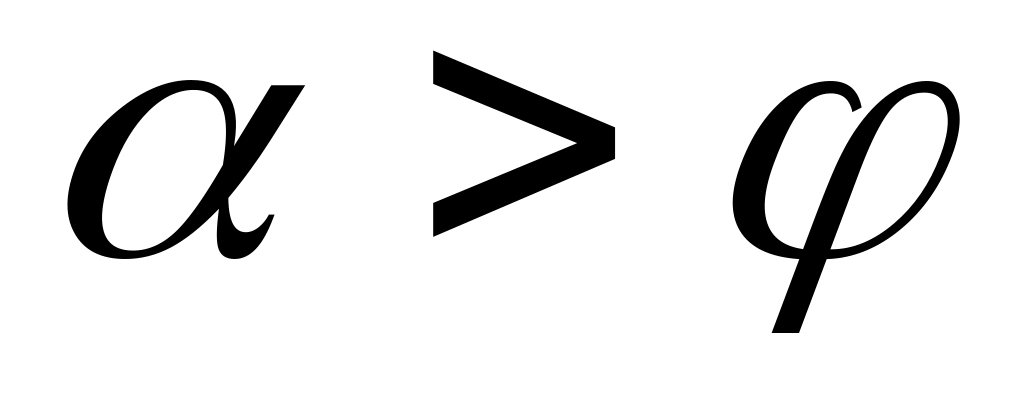 ,
где
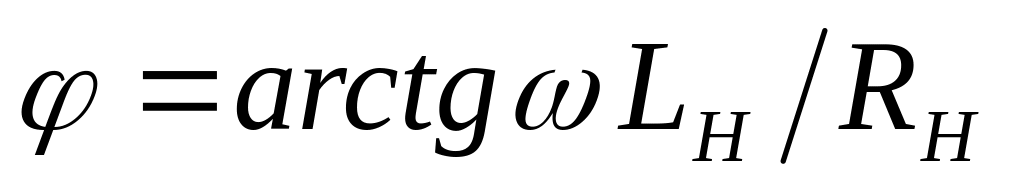 .
В
момент
управляющий импульс подается на VI,
он
открывается, на нагрузке устанавливается
напряжение ин=ес
и
начинает нарастать ток нагрузки
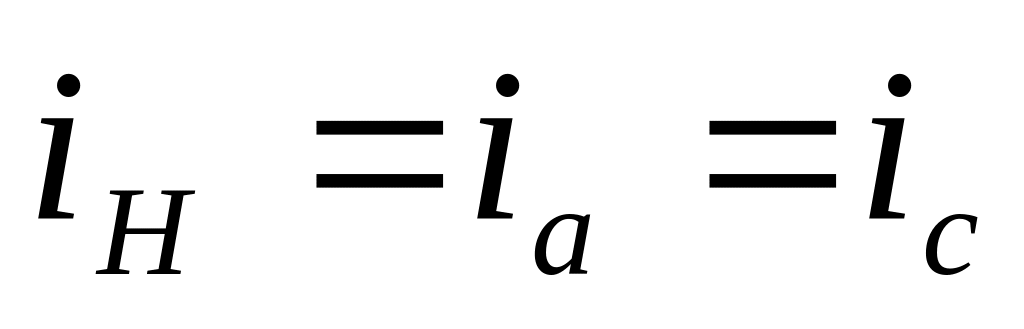 .
На
интервале
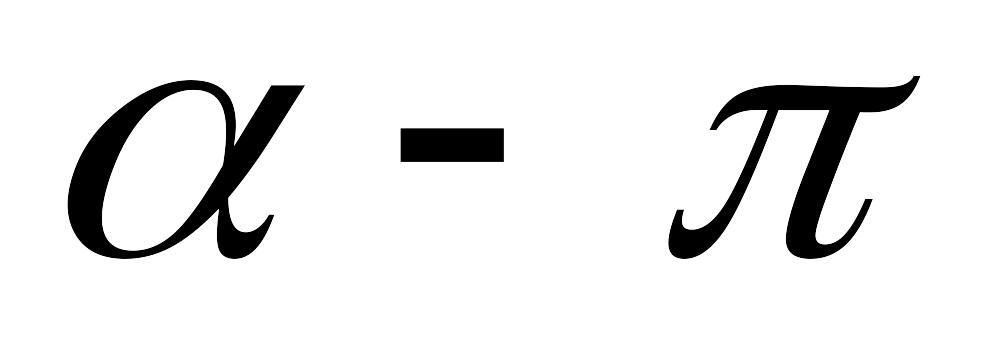 мощность передается из сети в нагрузку
и частично запасается в индуктивности.
В момент
напряжение
сети изменяет свой знак, но индуктивность
Lн
задерживает уменьшение тока и VI
остается
открытым. Начиная с. момента θ=π направления
напряжения и тока в нагрузке противоположны
(см. рис. 8.4, в), т. е. индуктивность цепи
нагрузки отдает накопленную энергию.
В момент
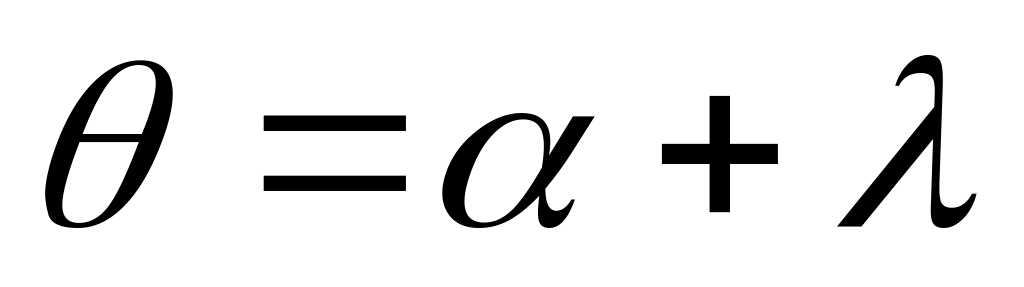 энергия
в индуктивности исчерпана, ток
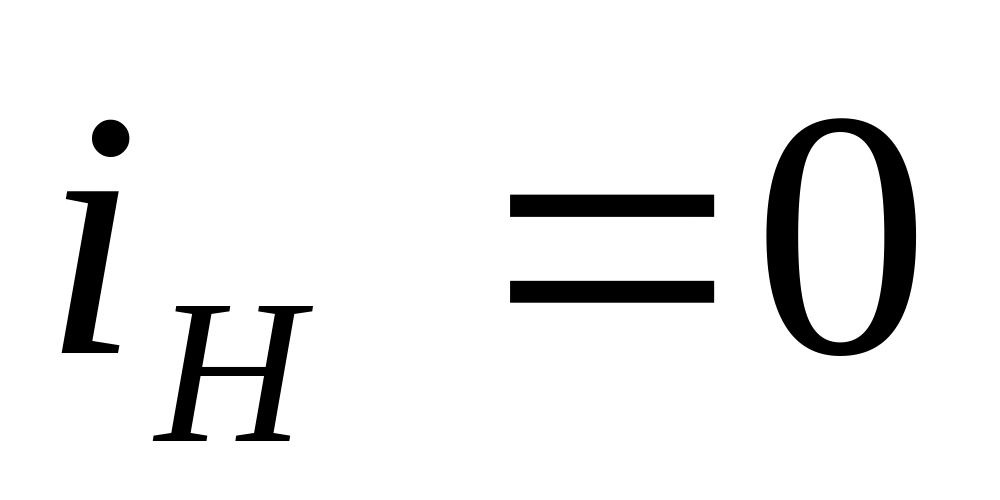 .
До включения V2
следует
бестоковая пауза (режим прерывистого
тока). В момент
управляющий
импульс подается на вентиль V2,
на
интервале
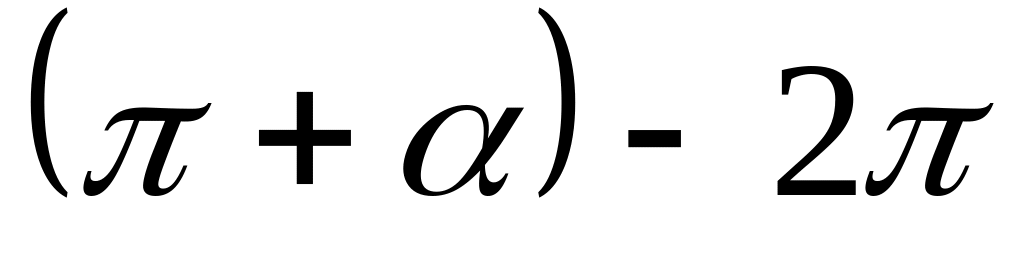 энергия снова передается из питающей
сети в нагрузку.
При увеличении угла управления α интервал, на котором энергия передается в нагрузку, будет уменьшаться и действующее значение напряжения на нагрузке будет снижаться.
При
уменьшении угла управления интервал,
на котором в нагрузку передается энергия
из сети, возрастает, при
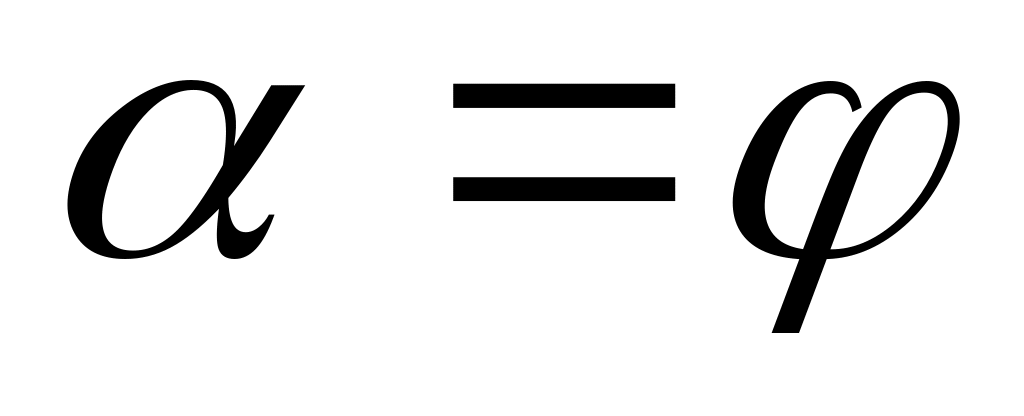 напряжение на нагрузке в течение всего
периода ин=ес
и
бестоковая пауза в нагрузке исчезает.
Ток нагрузки имеет синусоидальную форму
и сдвинут относительно напряжения на
угол
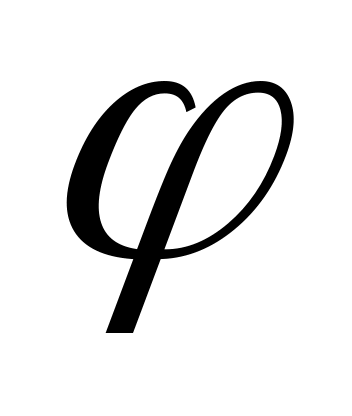 ,
тиристоры открыты поочередно в течение
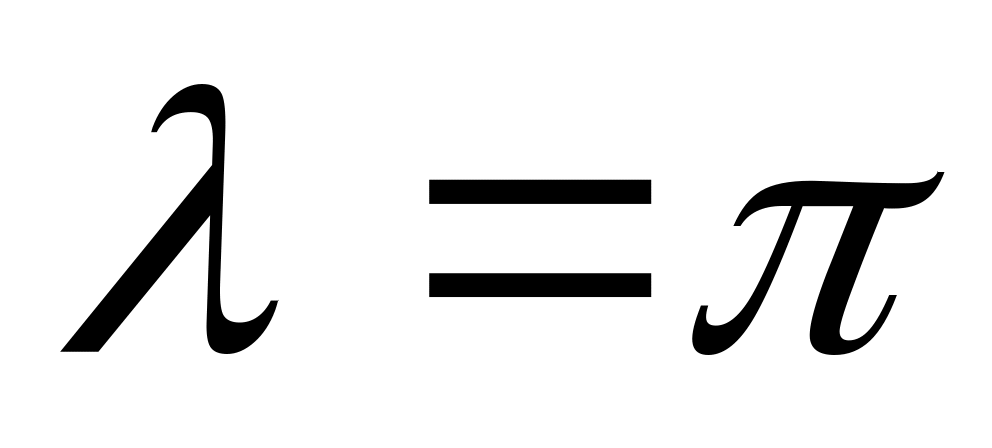 и нагрузка накоротко подключена к сети.
Таким образом, в режиме непрерывного
тока управляющее действие преобразователя
теряется.
При
дальнейшем уменьшении
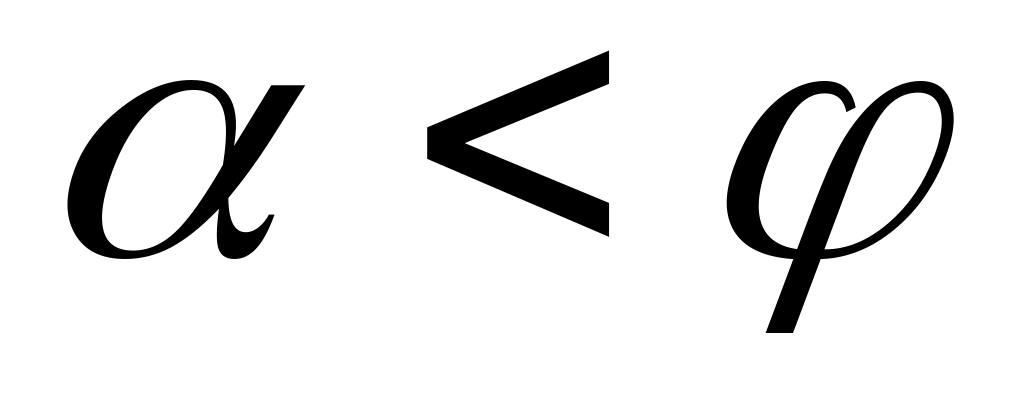 изменить величину и форму тока невозможно,
так как в любой момент времени нагрузка
связана с сетью. Ток через VI
начинает
протекать в момент
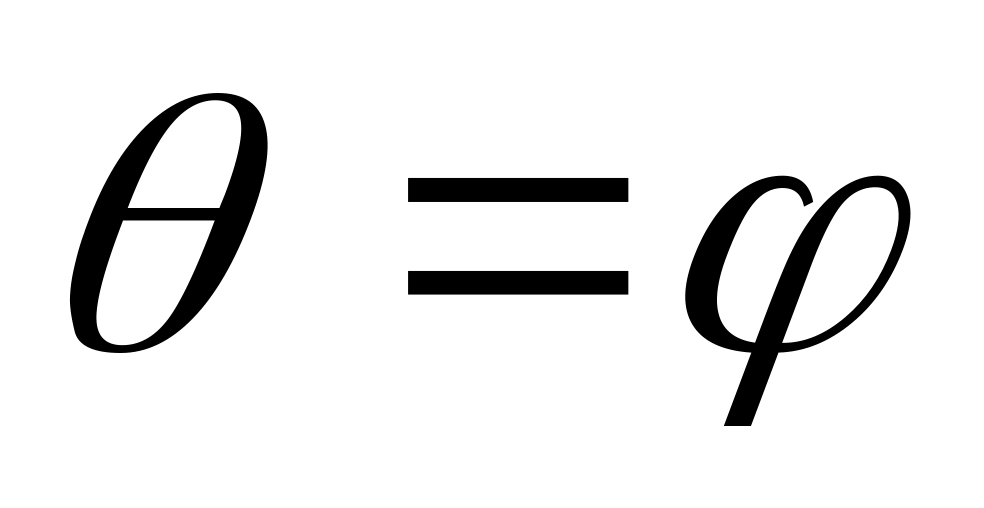 ,
а через V2
— в момент
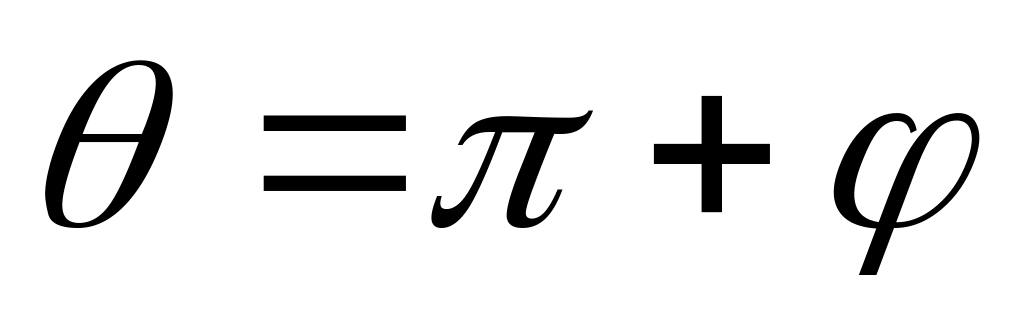 .
Для нормальной работы преобразователя
необходимо, чтобы в эти моменты на
указанных вентилях были управляющие
импульсы, которые, следовательно, должны
иметь достаточную длительность. В
противном случае вентиль не откроется
и работа преобразователя нарушится. В
процессе работы характер нагрузки
изменяется, меняется и угол
,
поэтому для предотвращения срыва работы
преобразователя при подаче импульсов
управления в моменты
система
управления формирует длинные импульсы
(см. рис. 8.4). Тиристоры в этом режиме
включаются не в моменты подачи импульса,
а в моменты перехода тока через нуль.
Поэтому область углов
не может быть использована для
регулирования напряжения в нагрузке.
Регулировочные характеристики
преобразователя переменного напряжения
при работе на активно-индуктивную
нагрузку приведены на рис. 8.5. При работе
на индуктивную нагрузку
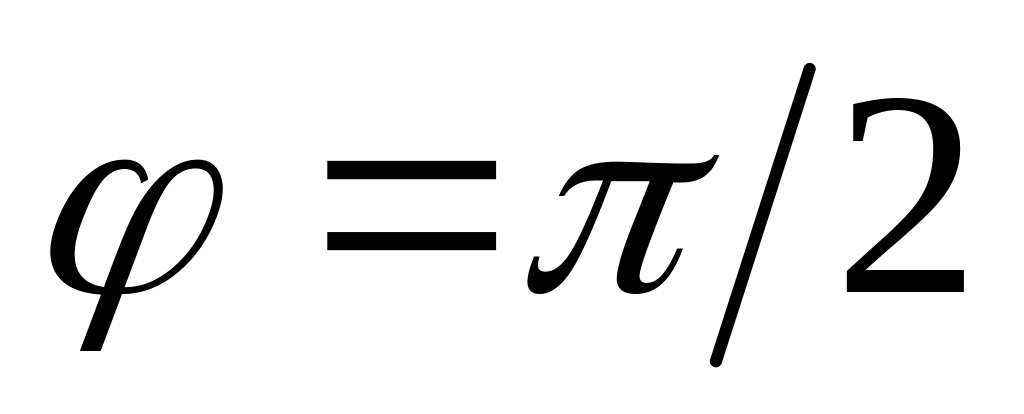 и область регулирования напряжения на
нагрузке охватывает углы управления
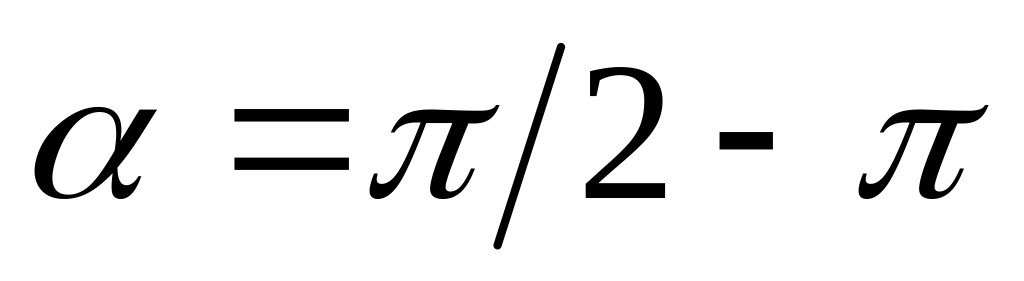 .
В этом случае импульсы управления должны
иметь длительности не менее
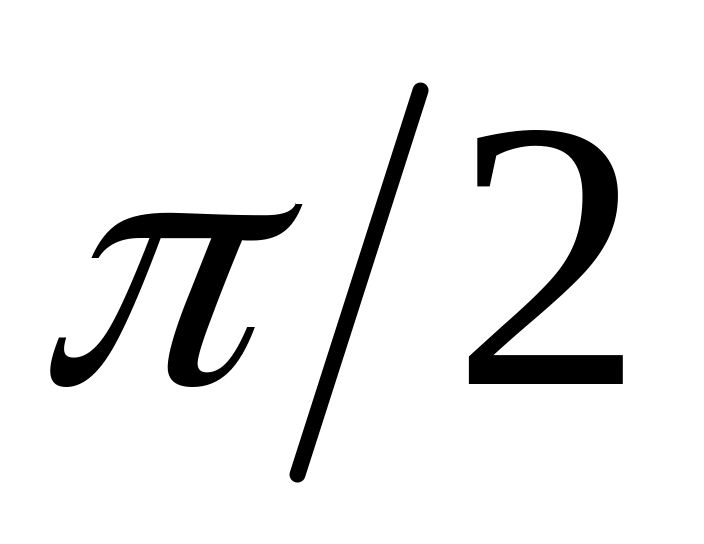 .
Действующее значение напряжения на нагрузке при работе на активно-индуктивную нагрузку
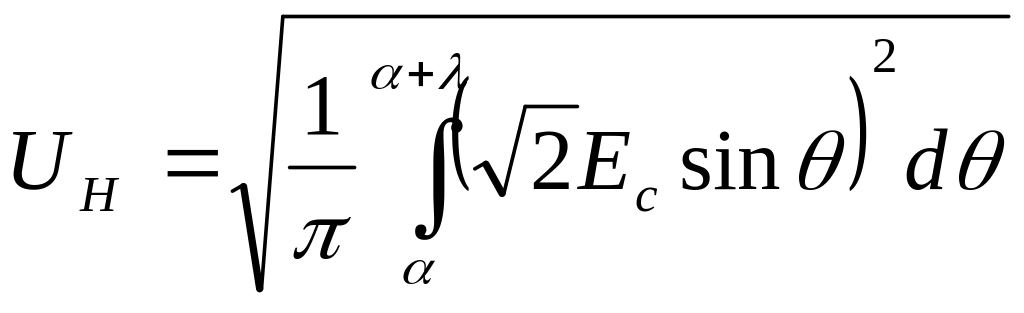 .
(8.3)
Это
напряжение зависит не только от напряжения
сети и угла управления, но и от характера
нагрузки: чем больше угол
, тем больше затягивается интервал
прохождения тока через тиристор
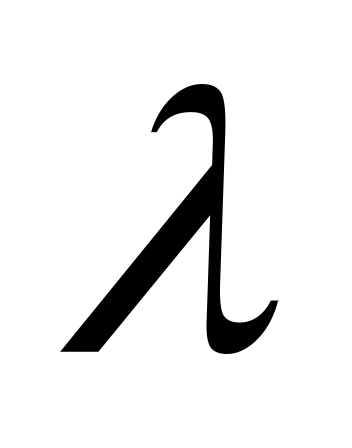 ,
тем
большее время напряжение на нагрузке
повторяет напряжение сети и тем больше
UH.
Зависимость
выходного напряжения от характера
нагрузки характерна для работы
преобразователей в режиме прерывистого
тока. Регуляторы-стабилизаторы,
выполненные на основе схем со
встречно-параллельно включенными
тиристорами, являются сравнительно
простыми и экономичными, имеют малые
габариты, небольшую массу и позволяют
регулировать выходное напряжение в
широких пределах. Наиболее существенным
недостатком является значительное
искажение формы кривой выходного
напряжения. Кроме того, при необходимости
регулирования выходного напряжения до
значений, превышающих входное напряжение,
в схеме обязательно должны присутствовать
дополнительные элементы, например,
трансформатор или автотрансформатор
или реактивные элементы.
Используя реактивные элементы (конденсаторы и реакторы) в сочетании с тиристорами, можно получить бестрансформаторную схему стабилизатора, имеющего выходное напряжение большее, чем входное (рис. 8.4, е). Принцип действия схемы поясняется векторной диаграммой (рис. 8.4,е).
Входное
напряжение UBX
равно
геометрической сумме выходного
напряжения Uвых
и напряжения на реакторе ∆UL.
Если изменять
входной ток Iвх,
то будут изменяться напряжение ∆UL
и напряжение Uвых.
При этом
выходное напряжение Uвых
можно регулировать так, что его значение
станет либо меньше, либо больше Uвх.
Угол сдвига φвх
между входным
током Iвх
и напряжением Uвх
определяется
коэффициентом мощности нагрузки емкостью
конденсатора С и эквивалентным
значением индуктивности
 цепи,
состоящей из тиристоров
VS1,
VS2
и индуктивности
реактора L2.
Эквивалентное
значение индуктивности этой цепи, в
свою очередь, зависит от угла управления
α. При изменении угла α от нуля до π/2
значение Lэкв
изменяется от бесконечности (когда ток
через L2
равен нулю)
до L2
(когда каждый
тиристор открыт в
течение полупериода). Следовательно,
изменяя угол α, можно изменять угол
 который
при этом принимает значения,
оответствующие
как индуктивному характеру входного
сопротивления
(ωL
экв
меньше
 ,
так и емкостному (ωLэкв
больше 1/соС).
При емкостном угле φвх ток Iвх опережает входное напряжение (на рис. 8.4,е векторы тока и напряжений для этого случая показаны пунктиром), а при индуктивном — отстает. Из рис. 8.4, е видно, что при емкостном значении φвх выходное напряжение Uвых стабилизатора становится по значению больше входного UBX, а при индуктивном — меньше. Таким образом, изменяя угол управления α, можно регулировать выходное напряжение и, в частности, стабилизировать его при колебаниях входного напряжения и тока нагрузки.
Основным достоинством рассматриваемой схемы является малое искажение формы выходного напряжения благодаря наличию конденсатора С. Однако установленные мощности конденсатора и реактора L2 относительно велики (в 2—3 раза выше номинальной мощности нагрузки).
Регулировочные характеристики. Для регуляторов переменного напряжения значимы два вида регулировочных характеристик в зависимости от характера нагрузки. При работе на активную нагрузку показательной является зависимость действующего значения выходного напряжения регулятора от угла регулирования α. Регулировочные характеристики преобразователя переменного напряжения UH=f(а) приведены для активной и индуктивной нагрузки на рис. 8.5.
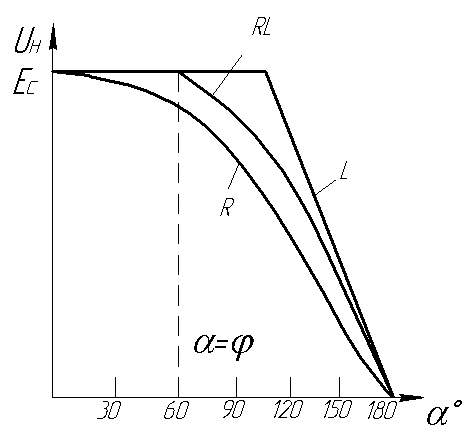
Рис. 8.5. Регулировочная характеристика преобразователя напряжения
Для расчета параметров тиристоров, необходимых для их выбора, следует знать параметры нагрузки: наибольшие ток и напряжение. Средний ток через тиристор рассчитываем по режиму наибольшего тока через нагрузку в режиме и считаем, что имеет синусоидальную форму, тогда
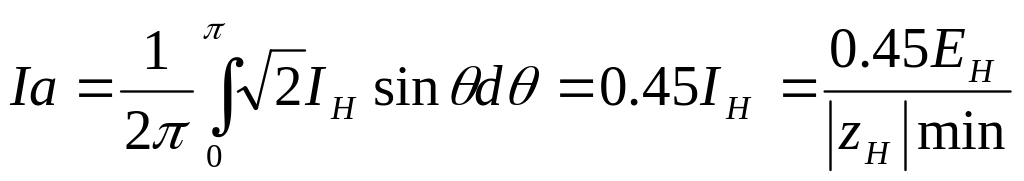 (8.4)
Максимальное напряжение на тиристоре равно амплитуде ЭДС сети:
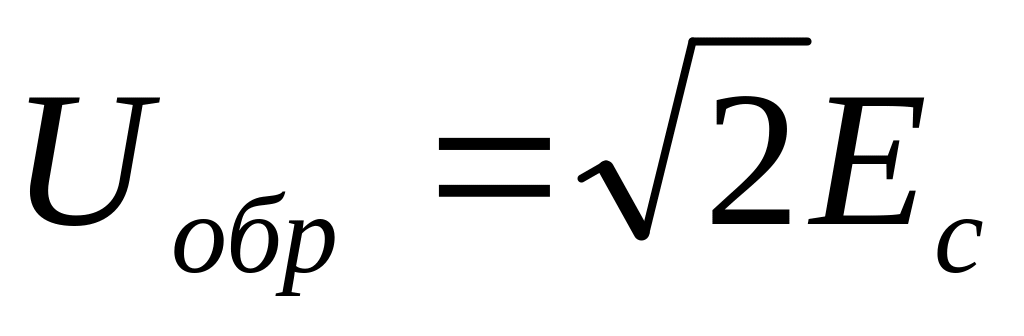 .
Часто регулировочную характеристику представляют в относительном виде (рис. 8.6). Для однофазного регулятора такая регулировочная характеристика принимает следующий вид:
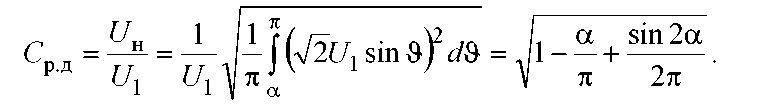 (8.5)
При работе на асинхронный двигатель (в первом приближении активно-индуктивная нагрузка) показательной является зависимость действующего значения первой гармоники выходного напряжения регулятора от угла α. Для однофазного регулятора эту регулировочную характеристику получаем при разложении кривой выходного напряжения в ряд Фурье, а синусная составляющая первой гармоники будет:
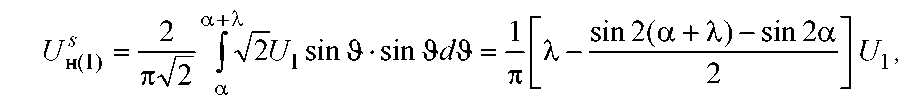 (8.6)
косинусная составляющая действующего значения первой гармоники равна
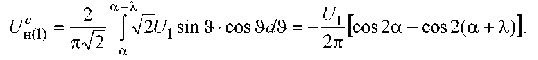 (8.7)
Тогда действующее значение первой гармоники выходного напряжения регулятора относительно действующего значения входного напряжения регулятора, т.е. регулировочная характеристика регулятора по первой гармонике, будет определяться по выражению
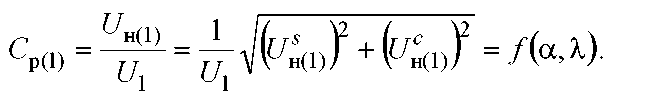 (8.8)
Здесь регулировочная характеристика из-за прерывистого режима работы регулятора будет зависеть не только от управления (от α), но и от параметров цепи нагрузки (от λ), как и в выпрямителе в режиме прерывистых токов. На рис. 8.6 показаны графики рассчитанных регулировочных характеристик, причем Ср(1) построена для двух крайних сочетаний параметров нагрузки – без Rн (чисто индуктивная нагрузка) и без Lн (чисто активная нагрузка).
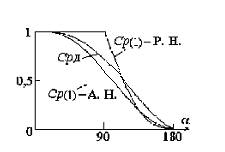
Рис. 8.6. Расчетные регулировочные характеристики
Входной коэффициент сдвига и коэффициент мощности. Второй важной характеристикой регулятора напряжения является его входная энергетическая характеристика – зависимость входного коэффициента мощности от степени регулирования выходного напряжения. Так как входной коэффициент мощности равен произведению коэффициента сдвига на коэффициент искажения входного тока, то удобно найти отдельные зависимости для указанных сомножителей.
Для расчета коэффициента искажения входного тока регулятора необходимо аналитическое описание его мгновенных значений. Сложность указанного выражения приведет к громоздкой (не инженерной) формуле для нахождения коэффициента искажения входного тока. Для приближенной оценки качества входного тока используем приближенную аппроксимацию реальной полуволны тока эквивалентной полусинусоидой с длительностью полуволны, равной длительности протекания импульса тока λ. Тогда действующее значение такой эквивалентной полусинусоиды с частотой ωэ и с единичной амплитудой будет
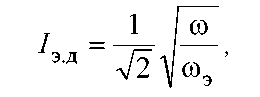 (8.9)
а действующее значение ее первой гармоники
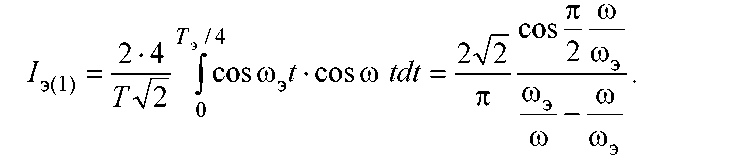 (8.10)
В результате находим коэффициент искажения входного тока регулятора
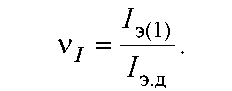 (8.11)
Сдвиг фазы первой гармоники тока нагрузки относительно первой гармоники выходного напряжения определяется параметрами нагрузки. Сдвиг фазы первой гармоники выходного напряжения регулятора относительно входного напряжения регулятора рассчитываем:
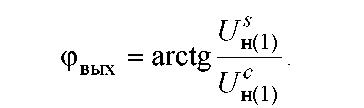 (8.12)
Тогда входной коэффициент сдвига тока будет
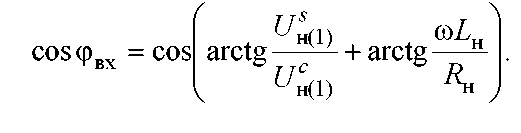 (8.13)
На рис. 8.7 приведены графики указанной зависимости.
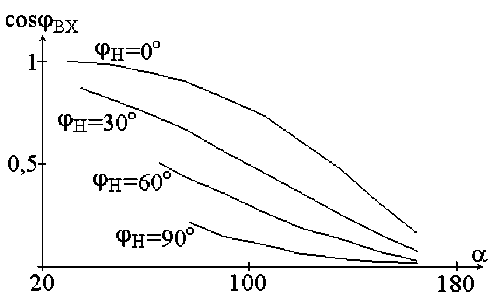
Рис. 8.7.