Материал: Элементы систем автоматического управления. Кириллов Ю.В
Следующим будет включен тиристор VS4. Такая коммутация называется фазовой. Ограничением схем с фазовой коммутацией является фиксированный угол проводящего состояния тиристоров (120° эл., когда в проводящем состоянии находятся лишь два тиристора одновременно (рис. 9.21, а), или 180° эл. (схема не приводится). Этот недостаток устраняется применением схем с двухступенчатой коммутацией, в которых запирание очередного вентиля происходит в момент включения вспомогательного тиристора, подключающего источник коммутирующей ЭДС. При такой коммутации ток нагрузки кратковременно переводится на вспомогательный тиристор. Можно выделить следующие группы схем инверторов с двухступенчатой коммутацией:
1) с индивидуальной коммутацией тиристоров;
2) с групповой коммутацией;
3) с общим узлом коммутации.
Количество схем коммутации чрезвычайно велико. Приведем одну из них — схему с индивидуальной коммутацией, в которой каждый из силовых тиристоров инвертора имеет вспомогательный (коммутирующий) тиристор. Рассмотрим схему гашения лишь одного из силовых тиристоров (например, VS1 на рис. 9.21, а), которая изображена на рис. 9.21, б. Перед отпиранием основного тиристора VS1 предварительно отпирается коммутирующий тиристор VSK и конденсатор С заряжается по цепи Ud — С — VSK — VD1 — нагрузка и т.д. По окончании процесса заряда на левой обкладке конденсатора имеется «+» и тиристор VSK запирается, поскольку зарядный ток i3ap через него прекращается. При отпирании основного тиристора VS1 (напоминаем, что рассматриваются лишь цепи коммутации) конденсатор перезаряжается по цепи С+—VSI—VDK—L—С- (ipaзр — ток разряда). Параметры коммутирующей цепи L—С выбираются таким образом, чтобы обеспечить колебательный характер процесса, в результате которого на правой обкладке конденсатора будет положительный заряд. Теперь коммутирующая цепь подготовлена к своей основной функции — запиранию тиристора VS1. Это произойдет в нужный момент при отпирании коммутирующего тиристора VSK, когда «+» конденсатора прикладывается к катоду VS1; последний запирается, а процесс перезаряда конденсатора теперь уже с участием источника питания Ud происходит аналогично описанному выше. По его окончании на левой обкладке конденсатора будет положительный заряд и схема готова к следующему такту работы. Необходимо отметить, что процессы коммутации и зарядов-разрядов коммутирующих конденсаторов столь кратковременны, что не могут оказать существенного влияния на работу двигателя. Схема на рис.9.20, б содержит большое число вспомогательных элементов, что является ее недостатком. Этот недостаток устраняется в схемах с групповой коммутацией, которые здесь не рассматриваются.
В рассмотренных выше схемах СПЧ регулирование амплитуды напряжения на АД, необходимое при регулировании частоты, осуществляется с помощью УВ, который работает так же, как и в приводах постоянного тока. Напряжение uф на фазе двигателя и ток iф фазы при этом изменяются, как показано на рис. 9.21, а. Как видно, форма тока значительно отличается от синусоидальной. Высшие гармоники тока создают пульсирующие моменты, которые начинают сказываться на работе привода при частоте питания ниже 10 Гц. Это ограничивает возможности привода. Между тем применение принципов двухступенчатой коммутации, которая необходима для надежной работы инвертора (одна из возможных схем показана на рис. 9.21, б), позволяет регулировать напряжение внутри инвертора за счет изменения времени проводящего состояния силовых тиристоров. Это дает возможность вместо управляемого выпрямителя применять неуправляемый, выполненный на шести диодах. Кроме того, что уменьшается количество тиристоров, такой СПЧ предпочтительнее с точки зрения вредного влияния на питающую сеть. При регулировании внутри инвертора для уменьшения содержания высших гармоник в кривой выходного напряжения применяется принцип широтно-импульсной модуляции (ШИМ), согласно которому, ширина импульсов изменяется по определенному закону (рис. 9.22, б, в) в течение интервала проводимости инвертора. Необходимо отметить, что на указанном рисунке дан упрощенный вид кривой, хотя он в достаточной мере иллюстрирует принцип регулирования. При прямоугольной модуляции (рис. 9.22, б), которая является частным случаем ШИМ, кривая напряжения состоит из нескольких импульсов одинаковой ширины. Время t1 включенного состояния тиристора не изменяется в течение интервала 0...π (Тком = const и 0 < t1 < Тком). Регулирование напряжения, первая гармоника u1 которого показана на рисунке, заключается в изменении t1.
Наилучшие показатели имеет синусоидальная ШИМ, при которой ширина импульса пропорциональна синусу текущего значения ω0t. При этом ток в обмотках двигателя имеет форму, близкую к синусоидальной (рис. 9.22, в). Для получения синусоидального ШИМ-напряжения необходима достаточно сложная система управления инвертором; она реализуется на основе микропроцессоров.
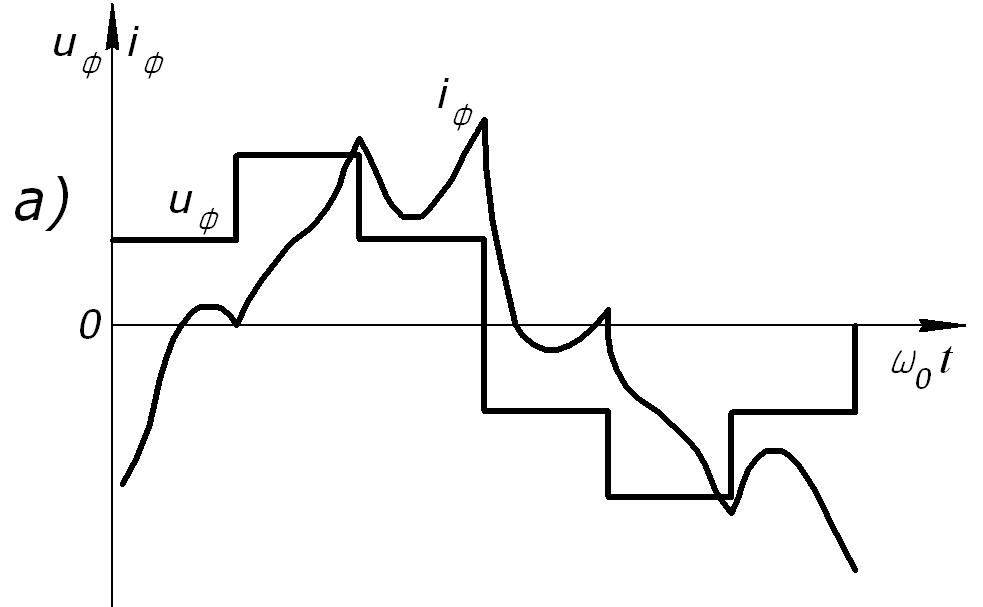
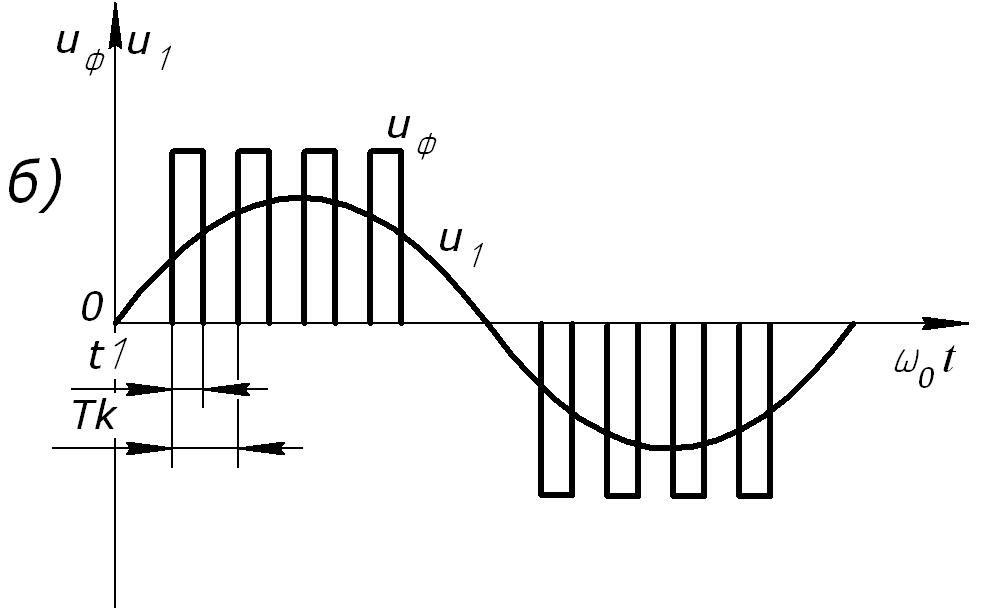
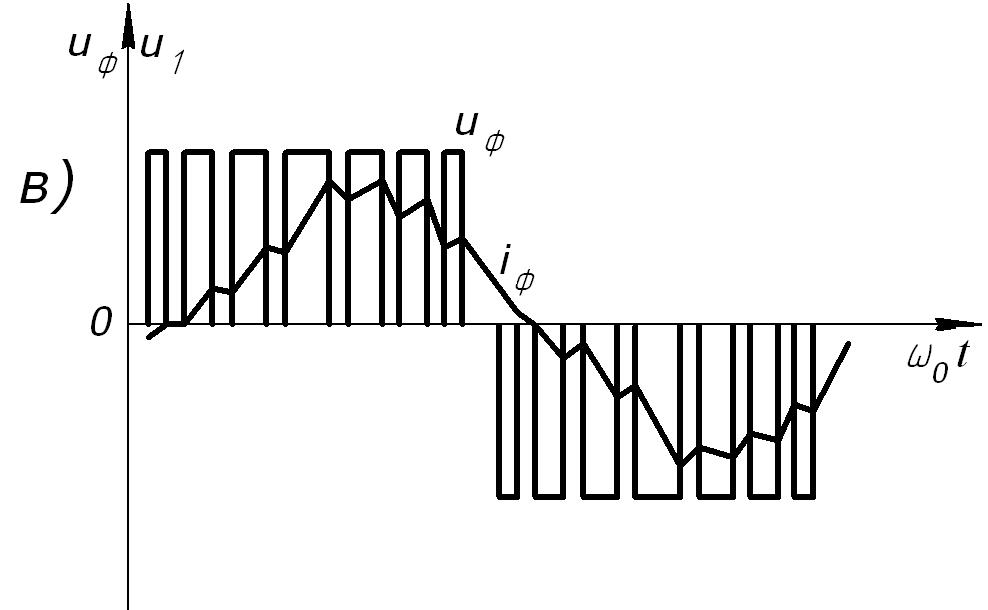
Рис 9.22 . Напряжение фазы иФ и ток фазы iФ при питании от инвертора с фазовой коммутацией (а) и напряжения и токи при прямоугольной (б) и синусоидальной (в) ШИМ
Контрольные вопросы
1. Какие основные свойства у непосредственных преобразователей частоты (НПЧ)?
2. Какие известны типы непосредственных преобразователей частоты?
3. Какое условие согласования углов регулирования вентильными комплектами в НПЧ на тиристорах?
4. Каково предельное значение частоты выходного напряжения в НПЧ на тиристорах при полной модуляции?
5. Чем определяется предельное значение частоты выходного напряжения в НПЧ на транзисторах?
6. От каких параметров повышающе-понижающих НПЧ зависит предельное значение коэффициента преобразования по напряжению?
7. В каком типе НПЧ возможен практически синусоидальный входной ток, совпадающий по фазе с входным напряжением?
8. Что определяет коммутационная матрица выходных напряжений НПЧ?
9. Что определяет коммутационная матрица входных токов НПЧ?
Как связаны коммутационные матрицы выходных напряжений и входных токов НПЧ?
11. Какая особенность у внешних характеристик НПЧ на тиристорах?
12. Какие особенности у входных энергетических характеристик НПЧ на тиристорах?
13. Чем определяется характер внешней характеристики у НПЧ на транзисторах с циклическим управлением?
14. Какие дополнительные устройства требуются на входе НПЧ на транзисторах и циклическом управлении?
15. Какие дополнительные устройства требуются на входе повышающе-понижающего НПЧ?
16. Чем определяется ход внешней характеристики у повышающе-понижающего НПЧ?
17. Чем определяется ход регулировочной характеристики у повышающе-понижающего НПЧ?
10. Структурные схемы систем управления преобразовательных устройств
В настоящем разделе рассматриваются некоторые упрощенные структуры систем управления (СУ) различных видов преобразовательных устройств: выпрямителей, преобразователей частоты, автономных инверторов и др. Общим для всех рассматриваемых структурных схем является блок питания, обозначенный на рисунках БП, без указания связей с другими функциональными узлами СУ.
10.1. Системы управления выпрямителей и зависимых инверторов
В самом общем виде структуры СУ выпрямителей, зависимых инверторов и других видов тиристорных преобразователей можно разделить на две группы: многоканальные и одноканальные. В многоканальных структурах СУ регулирование фазы управляющих импульсов (т. е. угла управления) производится в каждом канале управления. Число таких каналов обычно равно числу тиристоров схемы или числу ее фаз. В одноканальных структурах СУ регулирование фазы управляющих импульсов производится в одном общем для всех фаз канале с последующим распределением импульсов по тиристорам схемы. Подобную классификацию СУ целесообразно проводить для многофазных преобразователей, содержащих большое число тиристоров. В то же время основной принцип этой классификации справедлив и для однофазных схем.
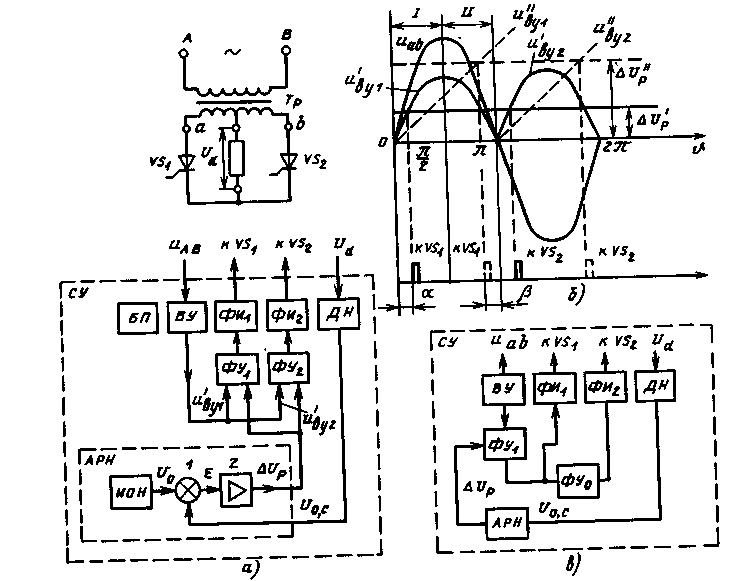
Рис. 10.1. Система управления однофазного выпрямителя:
а—структурная схема, б — диаграммы напряжений на входе фазосдвигающих устройств и диаграммы управляющих импульсов, в — одноканальная структурная схема
Наиболее распространенной структурой СУ выпрямителей является многоканальная. Пример СУ с такой структурой для тиристорного выпрямителя, выполненного по однофазной схеме со средней точкой, приведен на рис. 10.1, а. Принцип работы данной СУ основан на формировании управляющих импульсов, следующих синхронно с сетевым напряжением иАВ и сдвинутых относительно этого напряжения по фазе на угол α. В выпрямителях с регулированием по выходному напряжению (рис. 10.1, б) угол α обеспечивается таким, чтобы среднее значение выпрямленного напряжения Ud мало отличалось от заданного при различных возмущениях, например колебаниях сетевого напряжения иАВ..
Привязка импульсов к сетевому напряжению осуществляется входным устройством ВУ. Функции ВУ в данной СУ может выполнять трансформатор со средней точкой, вторичные полуобмотки которого создают два синусоидальных напряжения, сдвинутых между собой на угол π. Напряжения с каждой вторичной полуобмотки ВУ поступают на фазосдвигающих устройства ФУ1 и ФУ2. Наиболее просто фазосдвигающие устройства в данном случае реализуются на принципе вертикально-фазового управления. В частности, схемы могут быть выполнены так, чтобы обеспечить формирование импульсов в моменты равенства напряжений, поступающих от ВУ и равных и'ВУ1 и и'ВУ2 с напряжением ∆UP, поступающим на ФУ1 и ФУ2 от автоматического регулятора напряжения АРН (рис. 10.1, б).
Типовая структурная схема автоматического регулятора напряжения приведена на рис. 10.1, а. Она состоит из источника опорного (эталонного) напряжения ИОН, сумматора 1 и усилителя 2, включающего в себя в общем случае различные звенья динамической коррекции системы автоматического регулирования. В рассматриваемом примере последняя выполнена на принципе использования обратной связи. Напряжение цепи обратной связи UОC от датчика напряжения ДН поступает на сумматор 1, на вход которого подается также опорное напряжение U0. Разность этих напряжений ε (один из сигналов поступает на сумматор с обратным знаком) подается на вход усилителя 2. Выходной сигнал усилителя поступает на входы ФУ1 и ФУ2 и далее на формирователи управляющих импульсов ФИ1 и ФИ2. Из рис. 10.1, б видно, что ∆UP определяет моменты формирования управляющих импульсов тиристоров, т. е. угол управления α.
Чем больше угол α, тем меньше среднее значение выходного напряжения выпрямителя. Эта зависимость позволяет регулировать выходное напряжение, в частности осуществлять его стабилизацию на заданном уровне при различных возмущающих воздействиях. Например, если в результате возрастания входного напряжения начнет увеличиваться выходное напряжение выпрямителя, то усиленный сигнал рассогласования ε будет изменять угол α так, чтобы восстановить выходное напряжение на заданном уровне. В результате сигнал ε будет стремиться к нулю, а выходное напряжение к значению, заданному опорным напряжением U0 и коэффициентом передачи датчика выходного напряжения ДН.
В соответствии с принципом действия рассматриваемой системы регулирования установившееся значение напряжения Ud должно отличаться от заданного, чтобы обеспечить требуемые уровень сигнала ε для определенного значения угла α. Значение ε будет тем меньше, чем выше коэффициент усиления цепи регулятора, связывающий значения ε и α (зависящий в данном случае преимущественно от коэффициента усиления усилителя 2). Поэтому в установившемся режиме новое значение выходного напряжения будет несколько отличаться от заданного. Но это отличие при больших значениях коэффициента усиления мало.
Так как компенсация возмущающих воздействий в системах подобного типа происходит не полностью, а с некоторым склонением регулируемого параметра от заданного значения называемым в теории автоматического регулирования статизмом, они относятся к статическим системам автоматического регулирования. Статизм может быть уменьшен за счет увеличения коэффициента усиления цепи регулирования. Но это может вызвать неустойчивость процесса регулирования, например автоколебания. С целью повышения устойчивости системы регулирования в нее вводят специальные корректирующие звенья, которые улучшают динамические характеристики системы.
Для пояснения принципа действия одноканальных структур СУ на рис. 10.1, в приведен другой вариант СУ. Здесь имеется фазосдвигающее устройство ФУ0 , обеспечивающее фиксированный сдвиг по фазе на угол α сигнала, поступающего на формирователь импульсов ФИ2. Регулирование угла управления α происходит только посредством воздействия сигнала от АРН на ФУ1 т. е. управляющие импульсы синхронизируются по частоте и фазе относительно одной полуволны сетевого напряжения.
Для однофазных преобразователей одноканальные структуры усложняют СУ и поэтому обычно не используются. В то же время для многофазных преобразователей применение одноканальных СУ в некоторых случаях может оказаться более выгодным.
Для обеспечения режима зависимого инвертирования необходимо формировать управляющие импульсы с опережением относительно моментов естественной коммутации тиристоров схемы на угол β = π — α. На рис. 10.1, б показаны диапазоны формирования управляющих импульсов в выпрямительном (I) и инверторном (II) режимах. Очевидно, что при синусоидальной форме напряжения иАВ затруднительно обеспечить фазовый сдвиг способом вертикально-фазового управления одновременно в диапазонах I и II. Если преобразователь должен работать в обоих режимах, целесообразно выполнить ВУ на основе генератора 1 пилообразного напряжения, выходные напряжения которого u``ВУ1 и u``ВУ2 синхронизированы с сетевым (на рисунке эти напряжения, сигнал ∆Uр" от АРН и управляющие импульсы для инверторного режима показаны штриховой линией). Использование для сравнения с сигналом ∆Uр" пилообразного напряжения позволяет обеспечить регулирование угла α в диапазоне от 0 до π, т. е. как в выпрямительном (0 —π/2), так и инверторном (π/2 — π) режимах.
Пример многоканальной структуры СУ для трехфазного управляемого выпрямителя приведен на рис.10.2, а. Она содержит
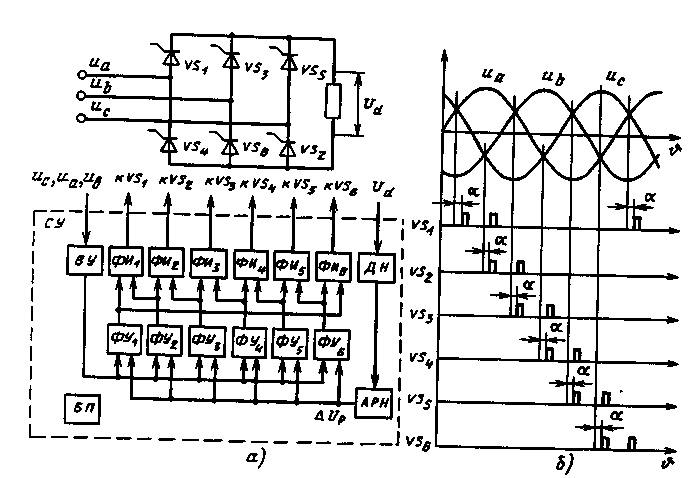
Рис 10. 2. Многоканальная система управления трехфазного мостового выпрямителя: а — структурная схема, б—диаграммы сетевого напряжения и сдвоенных управляющих импульсов
шесть каналов управления тиристорами. Каждый канал имеет фазосдвигающее устройство ФУ и формирователь импульсов ФИ. Синхронизация импульсов с сетевым напряжением осуществляется входным устройством ВУ, которое одновременно производит распределение синхронизирующих напряжений по каналам. Функции ВУ, в частности, может выполнять трансформатор, имеющий шесть выходных обмоток, образующих шестифазную систему напряжений, сдвинутых на угол π/5 (рис. 10.2). На входы ФУ поступают как синхронизирующие напряжения от ВУ, так и напряжение ∆UP от АРН, обеспечивающего регулирование угла управления α. По принципу действия рассматриваемая структура аналогична структуре, изображенной на рис. 10.1, а. Для обеспечения пуска и устойчивой работы выпрямителя в режимах с прерывистыми токами следует формировать широкие управляющие импульсы (больше, чем л/5) или подавать узкие, но сдвоенные. С этой целью вводятся дополнительные связи между каналами управления. Диаграммы следования управляющих импульсов и сетевого напряжения представлены на рис. 10.2, б.
Недостатком многоканальной структуры является сложность обеспечения симметрии управляющих импульсов по каналам. Для этой цели обычно предусматривают подрегулировку
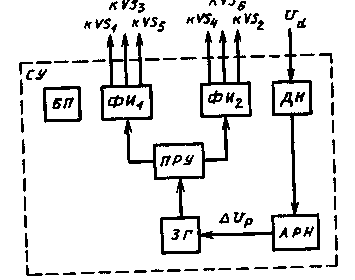
Рис 10.3. Одноканальная система управления трехфазного мостового выпрямителя
фазовых сдвигов импульсов при наладке СУ в процессе производства и при необходимости в условиях эксплуатации. Асимметрия в углах управления по фазам приводит к появлению низкочастотных пульсаций в выпрямленном напряжении, которые могут отрицательно сказываться на работе потребителя.
Структура СУ, изображенная на рис.10.3, практически не имеет этого недостатка, так как является по существу одноканальной. Она состоит из задающего генератора ЗГ, напряжение которого синхронизировано с напряжением питающей сети, пересчетно-распределительного устройства ПРУ и формирователей импульсов ФИ1 и ФИ2. Частота ЗГ в 6 раз выше частоты питающей сети; ПРУ осуществляет пересчет частоты выходных импульсов ЗГ на два и распределение их по ФИ1 и ФИ2, один из которых формирует импульсы, поступающие одновременно на тиристоры анодной группы выпрямителя, а другой — на тиристоры катодной группы.
Синхронизация работы ЗГ с сетью и стабилизация выпрямленного напряжения осуществляются обратной связью СУ. Для этого выходное напряжение выпрямителя через датчик напряжения ДН поступает на АРН. Сигнал ∆Uр с выхода АРН поступает на ЗГ. Характер обратной связи выбирается таким, чтобы при увеличении напряжения ∆Uр частота ЗГ увеличивалась. При этом увеличивается угол управления α, что приводит к снижению выпрямленного напряжения. Этот процесс будет продолжаться практически до полного устранения разбаланса напряжений (U0с и U0 (рис. 10.1, а), когда их разность ε станет равной нулю. Система автоматического регулирования подобного типа является астатической, т. е. при действующих на выпрямитель возмущениях, например при колебаниях сетевого напряжения, выходное напряжение будет оставаться практически неизменным. Астатический характер системы регулирования, однако, в данной структуре ограничивает быстродействие СУ при резких изменениях возмущающих факторов. Следует отметить, что использование этой структуры СУ в зависимых инверторах связано с рядом трудностей, приводящих к значительному ее усложнению.
Достоинствами данного варианта структуры СУ являются простота, надежность, высокая точность стабилизации выходного напряжения в статических режимах, высокая степень симметрии в следовании управляющих импульсов.