Материал: Элементы систем автоматического управления. Кириллов Ю.В
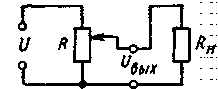
Рис. 16.9
Под нагрузкой обычно понимается ток нагрузки. Когда говорят, что «нагрузка отсутствует», то подразумевают, что именно ток: нагрузки равен нулю. Сопротивление же нагрузки при этом, естественно, равно бесконечности. Следовательно, в режиме холостого хода (т. е. при отсутствии нагрузки) сопротивление нагрузки бесконечно велико.
Для анализа влияния сопротивления нагрузки RH на основную характеристику датчика, полное сопротивление обмотки которого R, введем понятие коэффициента
нагрузки
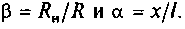 (16.20)
Выходное напряжение датчика
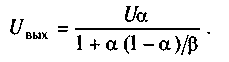 (16.21)
По этому уравнению
построим зависимость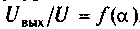 ,
где
 —
напряжение
питания датчика, для различных
значений β (рис. 16.10). С
уменьшением сопротивления нагрузки
характеристика датчика становится
нелинейной и возрастает ошибка
преобразования. Относительная
погрешность для нагруженного
датчика может быть найдена сопоставлением
выражений (16.21) и (16.19):
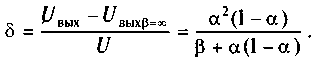 (16.22)
Отношение
перемещения движка
х к
длине намотки l
обозначаем через
 Если
датчик не нагружен,
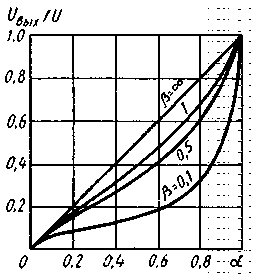
Рис. 16.10. Статические характеристики потенциометрического датчика
т.
е. сопротивление нагрузки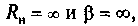 то
выходное напряжение
линейно возрастает при изменении
 от
0 до 1;
 Графически
эта зависимость изображается прямой
линией. При наличии сопротивления
нагрузки
 соизмеримого
с сопротивлением обмотки
R,
эта
зависимость отличается от линейной,
поскольку часть тока, проходящего через
датчик, ответвляется в нагрузку. Ток,
поступающий
от источника питания,
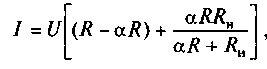
или,
подставляя имеем
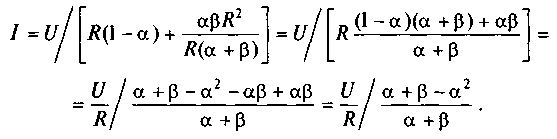
На
рис. 16.11 построены кривые 1,
2, характеризующие
относительную
погрешность датчика при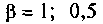 соответственно.
При больших
 абсолютная
величина максимальной погрешности
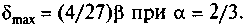
Важной характеристикой качества потенциометрического датчика является плавность изменения выходного напряжения. При перемещении движка по обмотке потенциометра происходит скачкообразное изменение сопротивления, поскольку движок как бы перескакивает с одного витка на другой. Это приводит к тому, что зависимость выходного напряжения от перемещения имеет ступенчатый вид (рис. 16.12). Число ступеней пропорционально, а их
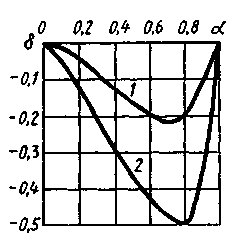
Рис. 16.11. Графики относительной погрешности потенциометрического датчика
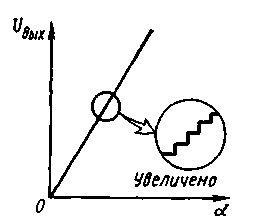
Рис. 16.12. Ступенчатость статической характеристики потенциометрического датчика
высота обратно пропорциональна числу витков обмотки. Реальная выходная характеристика имеет отклонения от идеальной (плавной, бесступенчатой) как вверх, так и вниз. Следовательно, погрешность, вызванная ступенчатостью, может быть как положительной, так и отрицательной и составляет половину напряжения UB, приходящегося на один виток намотки. Если обозначить через w общее число витков потенциометра, то UB = Uw и погрешность ступенчатости ∆ ≤ U/(2w). Для количественной оценки погрешности, обусловленной ступенчатостью, вводят понятие электрической разрешающей способности потенциометра δр. Разрешающая способность определяет максимально возможную точность работы потенциометрического датчика. Улучшить ее можно, увеличивая число витков w. Для этого можно либо удлинить намотанную часть потенциометра l (при заданном диаметре провода), либо уменьшить сечение провода. Уменьшение диаметра провода приводит к технологическим трудностям изготовления обмотки, но, самое главное, снижает надежность потенциометра, поскольку ухудшается механическая прочность обмотки и она быстрее истирается.
Увеличение длины обмотки, естественно, приводит к увеличению размеров всего потенциометра. Для устранения этого недостатка были разработаны многооборотные потенциометры.
Для улучшения разрешающей способности можно также применять движки с несколькими токосъемными контактами. На рис. 16.13 показан движок с двумя контактами 1 и 2, которые касаются обмотки 3 в двух диаметрально противоположных точках. Наличие двух параллельных контактов повышает и надежность потенциометра.
Принципиально отсутствует погрешность, обусловленная ступенчатостью у датчиков типа реохорда, где движок скользит вдоль натянутой проволоки. Эти датчики имеют малое сопротивление и выходное напряжение, т. е. низкую чувствительность, поэтому в потенциометрических схемах включения
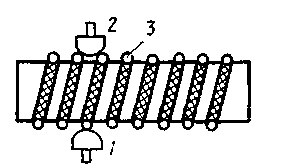
Рис. 16.13. Потенциометрический датчик с двумя токосъемными контактами
они не нашли практического применения. Чувствительность датчика может быть определена как первая производная выходного напряжения по перемещению движка. Для ненагруженного потенциометра чувствительность потенциометра пропорциональна напряжению питания датчика и обратно пропорциональна длине намотки.
Реверсивные потенциометрические датчики. Выходное напряжение реверсивных датчиков изменяет знак (полярность) при изменении знака входного сигнала. В системах автоматического регулирования обычно требуются именно реверсивные (или двухтактные) датчики.
Схемы реверсивных потенциометрических датчиков показаны на рис. 16.14. В схеме на рис. 16.14, а используется потенциометр с неподвижным выводом от средней точки намотки. Выходное напряжение снимается с движка и средней точки. При переходе движка через среднюю точку выходное напряжение изменяет свой знак: при питании переменным током фаза изменяется на 180°, а постоянным током — полярность изменяется на противоположную. В следящих системах широко используется мостовая схема включения потенциометрических датчиков, показанная на рис. 16.14, б. Потенциометр П1 связан с входной осью следящей системы и является задающим. Потенциометр П2 имеет механическую связь с исполнительным устройством. Выходное напряжение (или ток нагрузки) определяется разницей в положении движков потенциометров П1 и П2, т. е. соответствует сигналу ошибки следящей системы. Знак сигнала ошибки зависит от того, больше или меньше угол поворота исполнительного вала по сравнению с углом поворота входного вала.
Выходное
напряжение рассматриваемых реверсивных
схем может
быть определено на основании теоремы
об эквивалентном генераторе. Исследуемую
систему представим как цепь, состоящую
из четырехполюсника,
источника питания с напряжением
 и
сопротивления
нагрузки
 Тогда на
основании известного из электротехники
метода можно утверждать, что схема ведет
себя, как цепь, составленная
из нагрузки
 и
генератора с внутренним сопротивлением
 и
электродвижущей силой
 равной
напряжению холостого
хода
 Сопротивление
 равно выходному сопротивлению
четырехполюсника,
которое вычисляют при закороченном
источнике
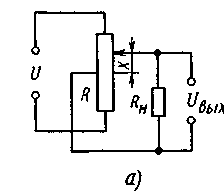
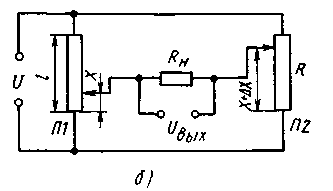
Рис. 16.14. Реверсивные схемы потенциометрических датчиков
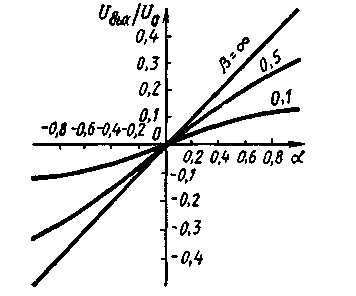
Рис. 16.15. Статические характеристики реверсивного датчика со средней точкой
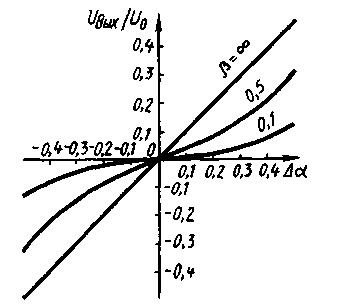
Рис. 16.16. Статические характеристики реверсивного датчика в мостовой схеме
питания и отключенной
нагрузке. Напряжение измеряется
на выходе
рассматриваемой схемы при отключенном
сопротивлении нагрузки
 Для
четырехполюсников по схемам рис. 16.14
выходное напряжение
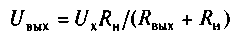 (16.23)
Например, для схемы, изображенной на рис. 16.14, а, имеем
(16.24)
(16.24)
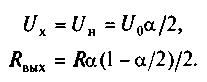 (16.25)
Подставляя выражения (16.24) и (16.25) в формулу (16.23), получаем
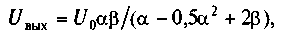 (16.26)
где

Аналогичные вычисления позволяют получить для схемы рис. 16.10, б при одинаковых потенциометрах П1 и П2 уравнение выходного напряжения
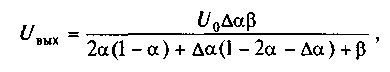 (16.27)
где —
относительное рассогласование движков
потенциометров
П1 и П2;
 ,
— относительное перемещение движка
задающего потенциометра П1;
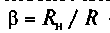 —
отношение
сопротивления нагрузки
 к
полному сопротивлению потенциометра

На
рис 16.15 и 16.16 показаны выходные
характеристики реверсивных
потенциометрических датчиков, построенные
соответственно по уравнениям (16.26) и
(16.27). Характеристики построены при
различных
значениях коэффициента нагрузки Расчетные
характеристики
при холостом ходе
 представляют
собой прямые линии, т.
е. являются линейными. С уменьшением
сопротивления нагрузки увеличивается
отклонение характеристики от линейной.
Чувствительность
датчика со средней точкой (рис.16.14, а),
как
следует из уравнения
(16.26) и рис. 16.15, в области малых отклонений
а практически
не зависит от нагрузки и определяется
равенством
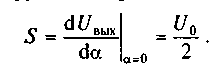 (16.28)
Характеристики,
изображенные на рис. 16.16, соответствуют
мостовой
схеме (см. рис. 16.14, б)
и построены
на основании формулы (16.27)
для случая, когда движок задающего
потенциометра установлен
посередине его намотки и, следовательно, а
относительное
рассогласование движков Да может
изменяться в пределах от -0,5
до +0,5. Чувствительность мостовой схемы
зависит не только от нагрузки,
но и от положения движка задающего
потенциометра:
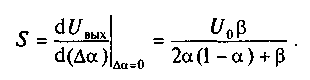 (16.29)
Анализ
этого уравнения показывает, что наименьшее
значение чувствительности
будет при Этому
случаю и соответствуют характеристики,
показанные на рис. 16.16.
В маломощных следящих системах в качестве нагрузки мостовой схемы может быть включен якорь исполнительного электродвигателя. При рассогласовании в положениях движков задающего и исполнительного потенциометров через якорь электродвигателя пойдет ток, значение которого будет соответствовать величине рассогласования (∆α), а направление — знаку рассогласования. Электродвигатель перемещает исполнительную ось следящей системы до тех пор, пока не будет устранено рассогласование.
Функциональные потенциометрические датчики. Для получения выходного сигнала, изменяющегося по определенному закону, применяют функциональные потенциометрические датчики. В этих датчиках зависимость сопротивления обмотки от перемещения движка является нелинейной. Требуемая нелинейность обеспечивается различными способами: изменением профиля каркаса; изменением материала или размера провода; изменением шага намотки или длины витка.
Функциональные потенциометрические датчики нашли применение в автоматических вычислительных системах. Например, в автоматических навигационных системах самолетов и кораблей используются электромеханические счетно-решающие устройства, выполняющие операции умножения скорости на синус или косинус курсового угла. С помощью функциональных датчиков может быть скомпенсирована исходная нелинейность первичного чувствительного элемента. Например, в баке сложного профиля уровень горючего не связан линейно с объемом. С помощью функционального датчика можно обеспечить линейную зависимость между выходным сигналом датчика и количеством горючего в баке.
Чаще всего получение необходимой функциональной зависимости обеспечивается подбором определенного профиля каркаса потенциометра. Конструкция так называемого «профильного» потенциометрического датчика показана на рис. 16.17. Изоляционный каркас 1 имеет небольшую постоянную толщину b, а высота его h изменяется по длине намотки l. На каркас наматывается проволока 2 с высоким удельным сопротивлением. При входных сигналах в виде угловых перемещений каркас с непрерывной обмоткой изгибают в цилиндр. Напряжение питания подается на концы обмотки. Выходное напряжение Uвых =f(х), функционально зависящее от перемещения движка х, снимается между одним из концов обмотки и движком (щеткой).