Материал: Элементы систем автоматического управления. Кириллов Ю.В
kc =y/x. (16.2)
Для датчиков с нелинейной характеристикой чувствительность называют дифференциальной и для разных точек характеристики определяют по формуле
kд =dy/dx=∆y/∆x . (16.3)
Порогом чувствительности называют минимальную величину на входе датчика, которая вызывает изменение его выходной величины.
Абсолютной погрешностью датчика (ошибкой) называют разность между действительным значением выходной величины y` и ее значением y, полученным с помощью датчика, ∆y=y` - y, относительной погрешностью – величину:
γ=∆y/y (16.4)
Динамические характеристики датчиков определяются по динамическим (временным и частотным) характеристикам (АЧХ, ФЧХ, передаточные, переходные, весовые функции).
16.2. Структурные схемы датчиков
В зависимости от соединения элементарных преобразователей из большого многообразия структурных схем датчиков могут быть выделены три основные схемы: последовательная, дифференциальная, компенсационная.
Датчики с последовательным соединением преобразователей. Датчик с последовательным соединением преобразователей (рис. 16.1, а) состоит из воспринимающего органа, или чувствительного элемента ЧЭ, промежуточных органов, или промежуточных преобразователей ПП1, ПП2, ..., ППn и исполнительного органа, или выходного преобразователя ВП.
Чувствительный элемент измеряет контролируемую (входную) величину и вырабатывает сигнал, пропорциональный этой величине. Промежуточные преобразователи осуществляют ряд последовательных преобразований сигналов. Выходной преобразователь согласует выходной сигнал датчика с входными величинами последующего устройства.
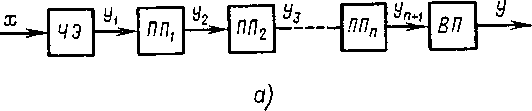
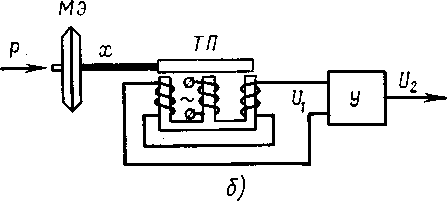
Рис. 16.1. Структурная схема датчика с последовательным соединением преобразователей (а) и датчик давления (б), построенный по этой схеме
В ряде случаев датчик содержит в качестве элементарных преобразователей такие преобразователи, которые можно использовать как самостоятельные датчики. Выходным преобразователем может быть, например, усилитель.
В качестве примера на рис. 16.1, б приведен датчик давления. Измеряемое давление р преобразуется мембранным чувствительным элементом МЭ в перемещение х подвижного якоря промежуточного трансформаторного преобразователя ТП, на выходе которого появляется напряжение U1, пропорциональное х. Усилитель У, выполняющий роль выходного преобразователя, обеспечивает требуемые уровень и мощность выходного сигнала U2 датчика.
Характеристики управления отдельных элементарных преобразователей выражаются зависимостями:
для чувствительного элемента
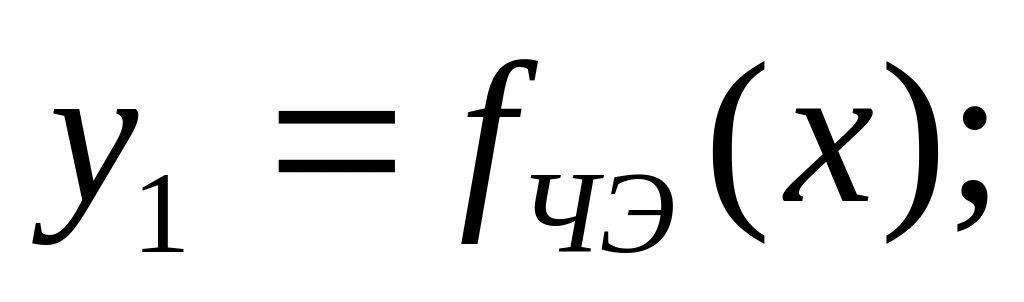 (16.5)
для промежуточных преобразователей
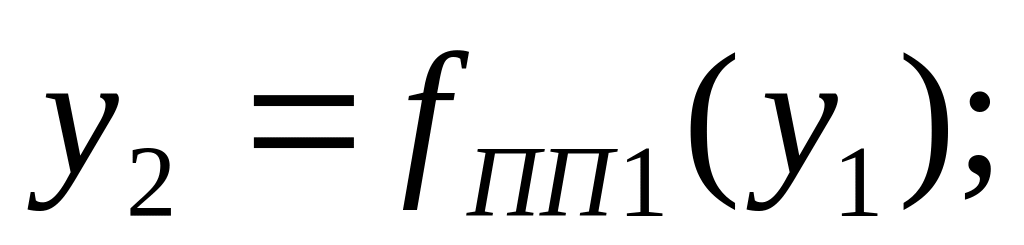
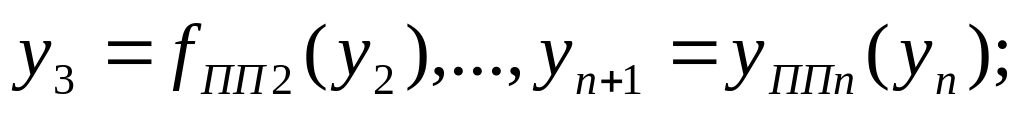 (16.6)
для выходного преобразователя
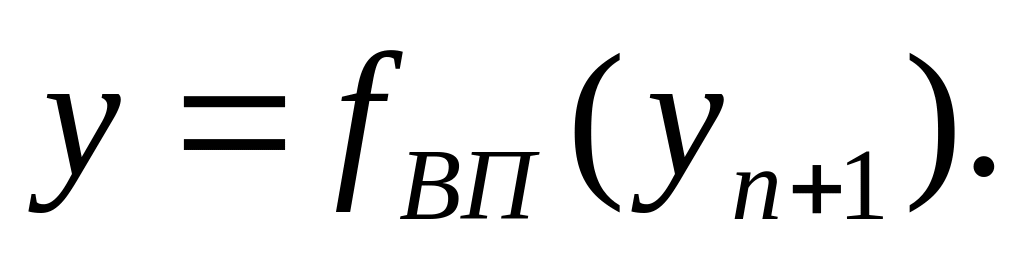 (16.7)
В
случае линейных характеристик управления,
т.е.
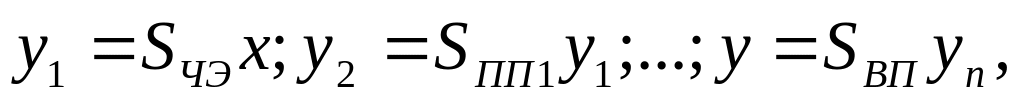 (16.8)
чувствительность датчика
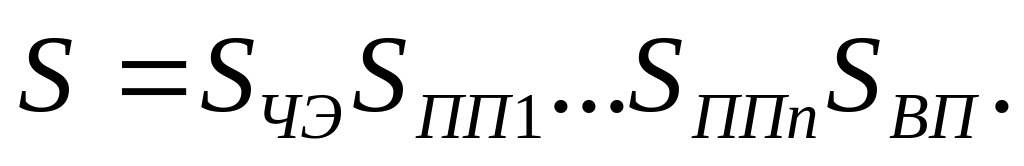 (16.9)
Характеристика управления датчика с последовательным соединением элементарных преобразователей в общем случае определяется выражением
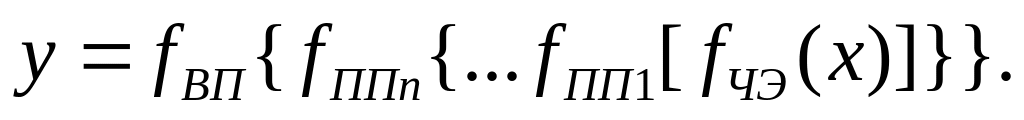 (16.10)
Погрешности датчиков с последовательным включением элементарных преобразователей могут быть как мультипликативными, так и аддитивными. Причиной мультипликативной погрешности датчиков является нестабильность их чувствительности. Если характеристика управления датчика y = Sx, а нестабильность чувствительности S, то мультипликативная погрешность
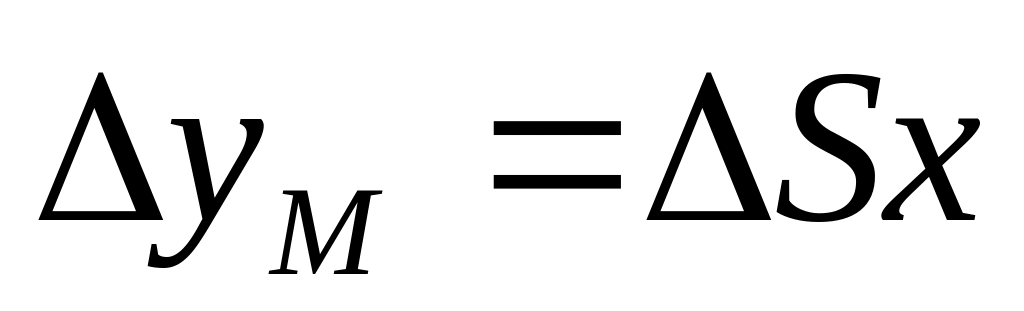 (16.11)
или с учетом нестабильности чувствительности отдельных элементарных преобразователей (в первом приближении)
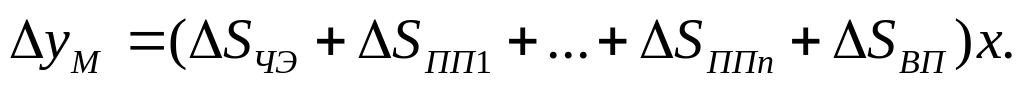 (16.12)
Причиной аддитивной погрешности датчика является появление на его входе (или на входе какого-либо из элементарных преобразователей) паразитного воздействия х. Аддитивная погрешность датчика
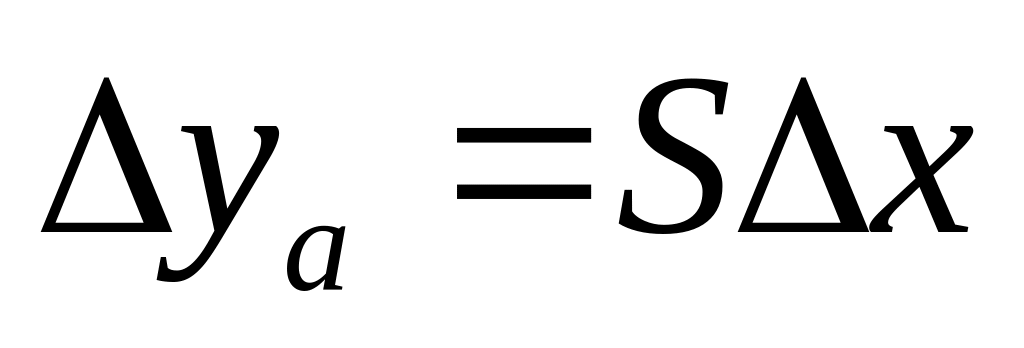 (16.13)
Дифференциальные датчики. Особенностью дифференциальных датчиков является наличие двух однотипных преобразовательных звеньев, разность выходных сигналов которых обусловливает выходной сигнал датчика.
На рис. 16.2, а представлена структурная схема датчика с дифференциальным соединением преобразователей, состоящая из двух идентичных чувствительных элементов ЧЭ1 и ЧЭ2, идентичных промежуточных преобразователей ПП1 и ПП2, органа сравнения ОС, промежуточного ПП3 и выходного ВП преобразователей. Контролируемая величина обычно подается на оба входа х1 и х2 .
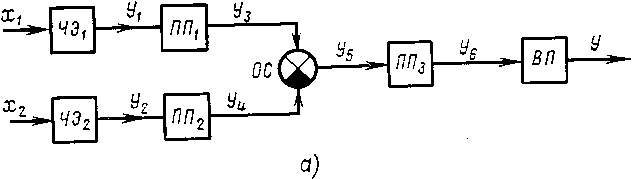
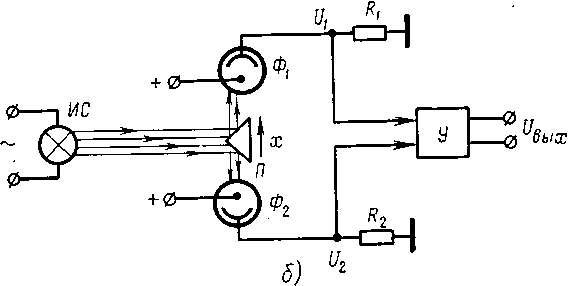
Рис. 16.2. Структурная схема дифференциального датчика (а) и датчик перемещений (б), построенный по этой схеме
В ряде случаев контролируемая величина подается лишь на один из входов, а на второй вход поступает постоянный сигнал. Выходной сигнал пропорционален разности показаний чувствительных элементов. Практически выходные сигналы чувствительных элементов имеют либо одинаковые знаки, и тогда орган сравнения вычитает один сигнал из другого, либо разные знаки, тогда он суммирует разнополярные сигналы. Допустим, что отдельные элементы дифференциального датчика (см. рис. 16.2, а) имеют следующие характеристики управления:
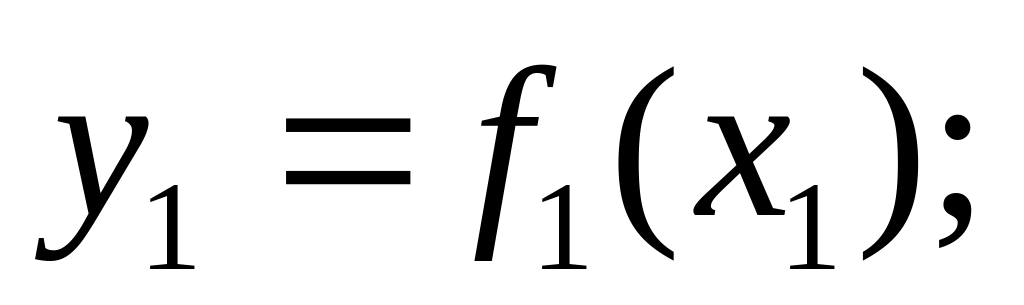
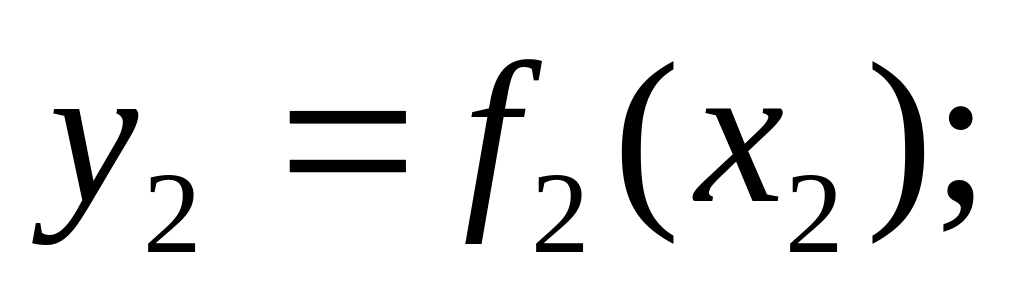
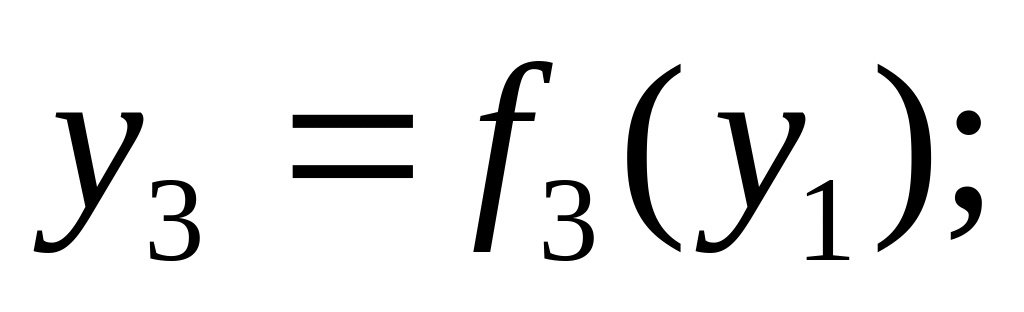
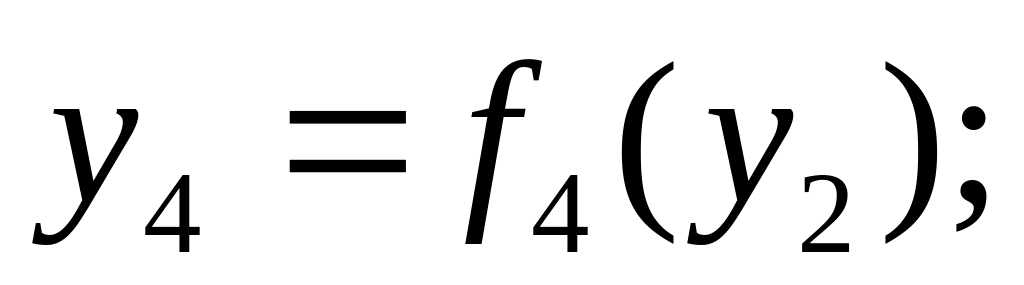
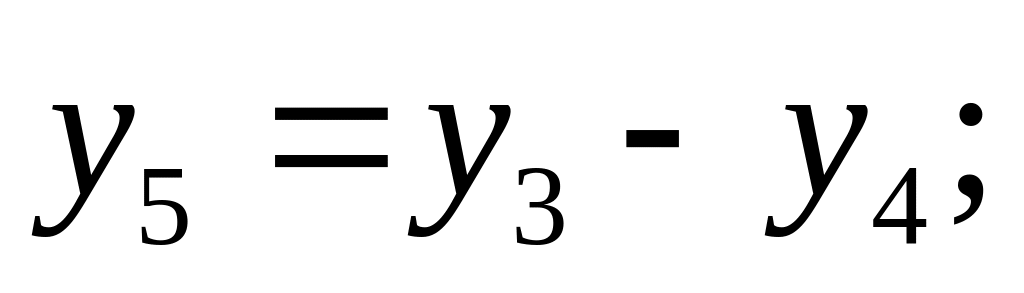
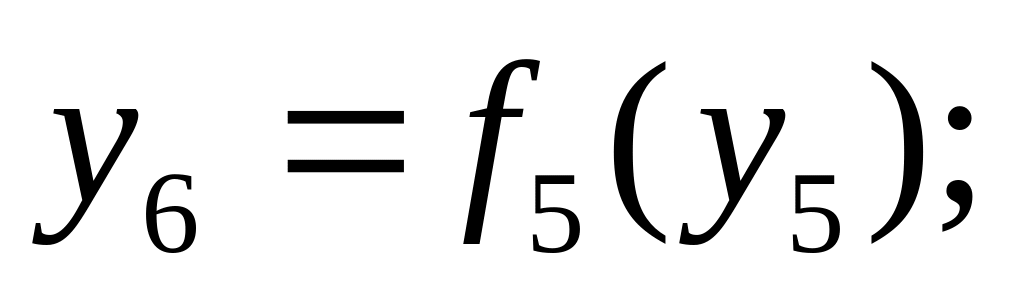
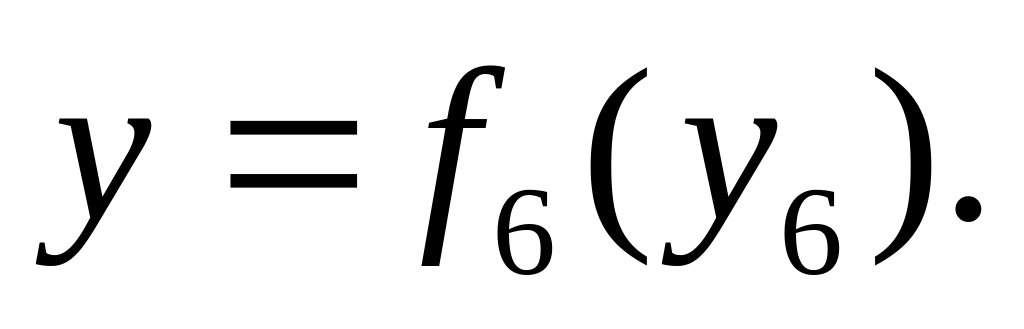 (16.14)
Тогда характеристика управления дифференциального датчика будет иметь вид
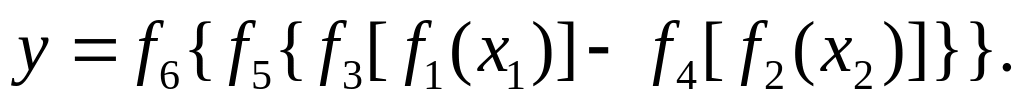 (16.15)
Если характеристики отдельных элементов датчика линейны, т. е. определяются выражением yn = S n . х n, то характеристика управления дифференциального датчика выразится зависимостью
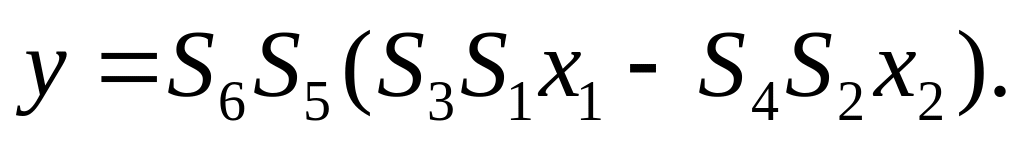
Рассмотрим основные особенности дифференциальных датчиков.
Допустим, что характеристика управления звена (см. рис. 16.2, а), состоящего из последовательно включенных элементов ЧЭ1 и ПП1, описывается выражением (с учетом ее разложения в степенной ряд):
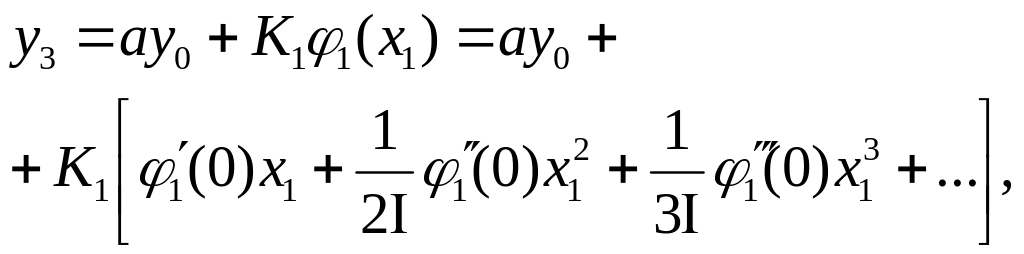
а характеристика управления звена, состоящего из последовательно включенных элементов ЧЭ1 и ЧЭ2,
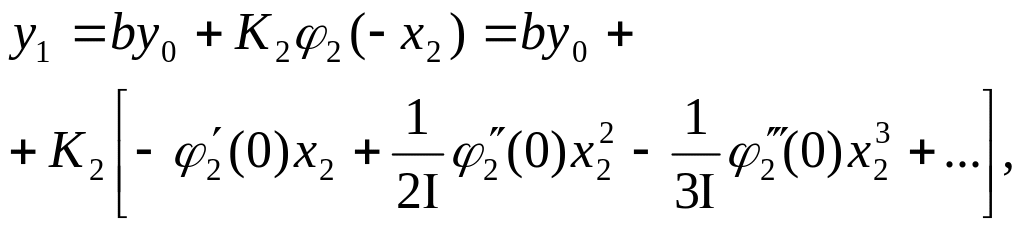
т. е. обе характеристики выражаются постоянными составляющими (ау0 и Ьу0) и кривыми K11 (x1) и K2 φ2 (x2), проходящими через начало координат. Такие характеристики присущи большинству чувствительных элементов.
В этом случае на выходе органа сравнения ОС
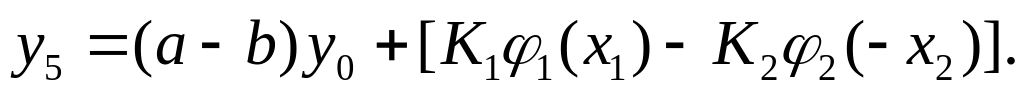
Если
ЧЭ1
и ЧЭ2,
ПП1
и ПП2
соответственно идентичны и
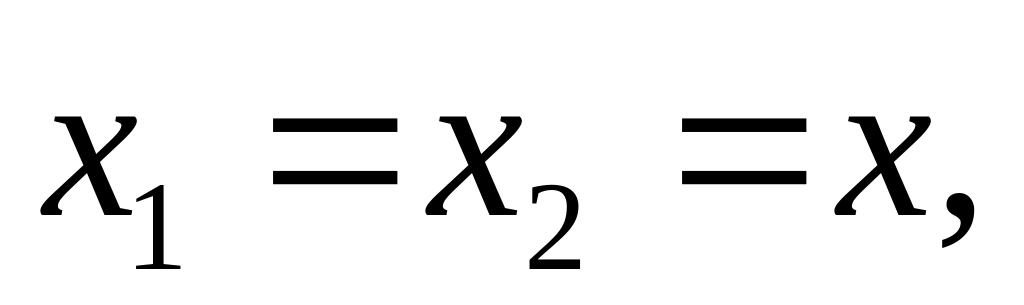 то
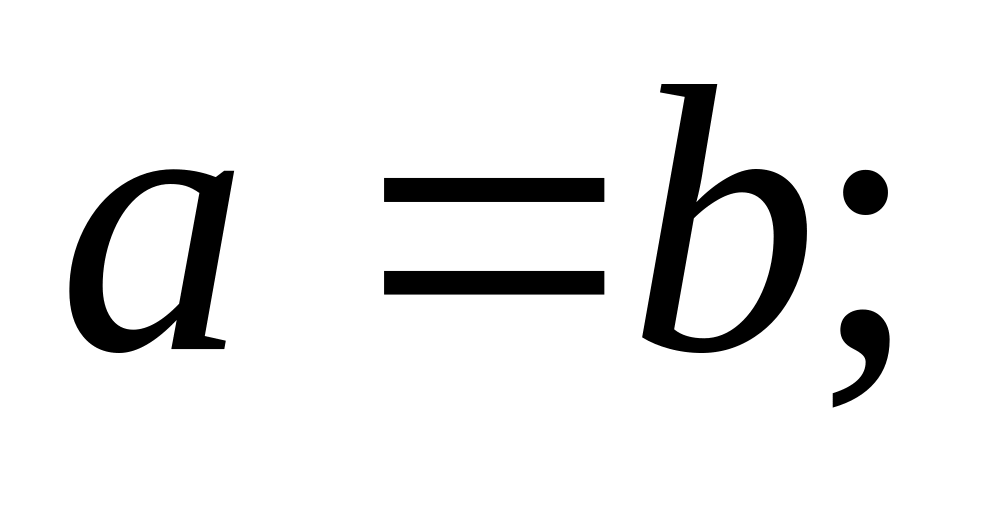
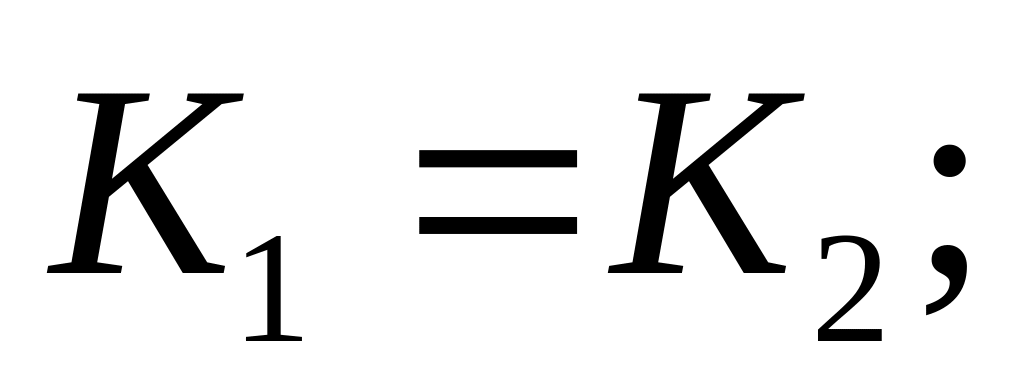
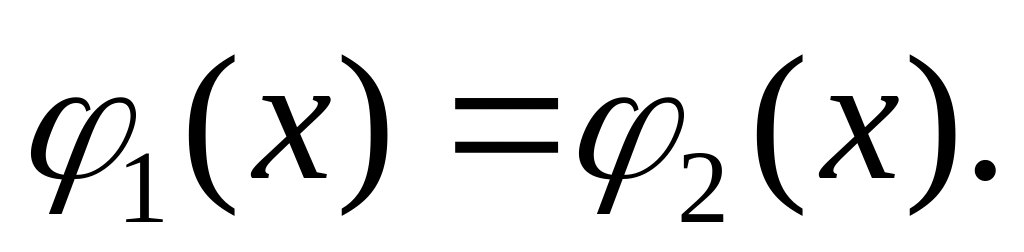
Тогда
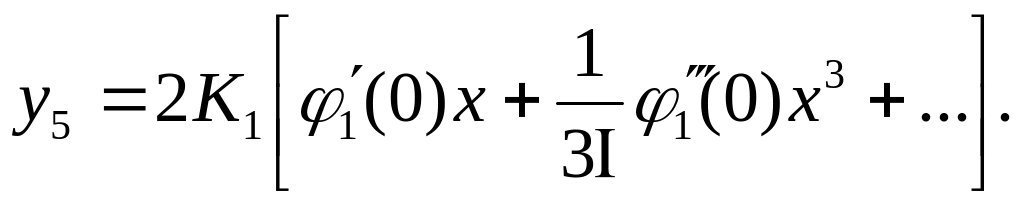 (16.16)
Следовательно, в дифференциальных датчиках с указанными характеристиками управления звеньев схемы при подаче контролируемой величины на оба входа уничтожаются постоянные составляющие сигналов, а чувствительность увеличивается вдвое. При подаче контролируемой величины лишь на один из входов дифференциального датчика характеристики управления имеют вид
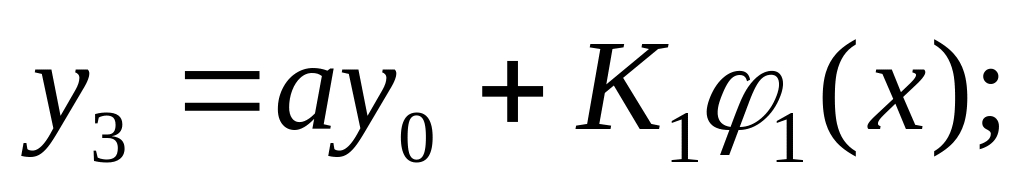
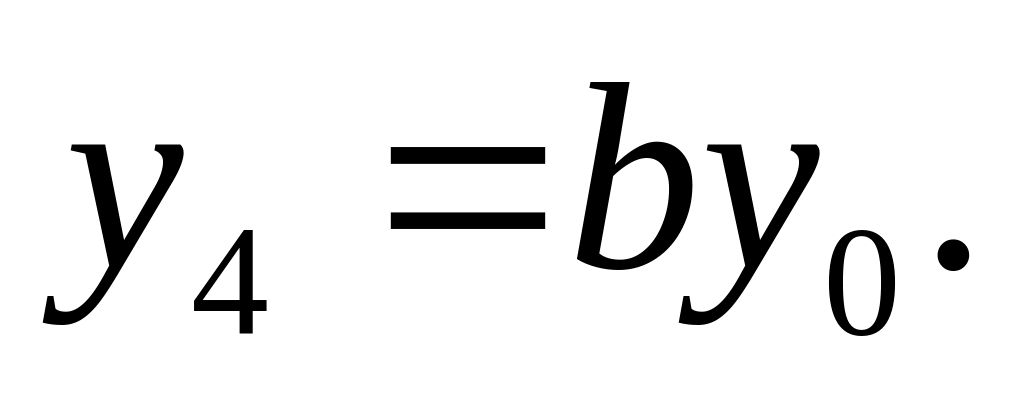
Таким
образом, на выходе органа сравнения ОС
при идентичности преобразователей
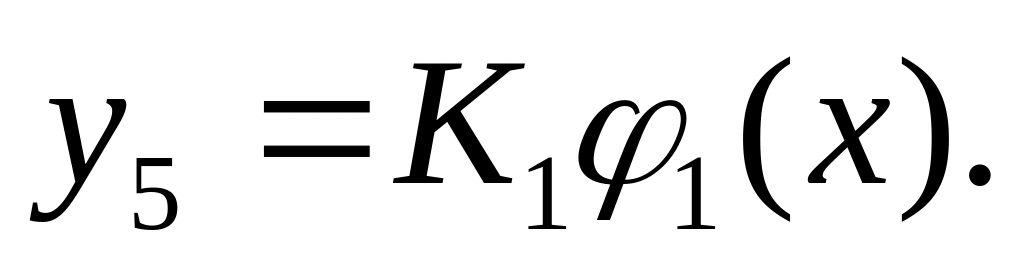
Следовательно, постоянные составляющие уничтожаются и в этом случае, но чувствительность не увеличивается.
Допустим, по каким-либо причинам изменились характеристики управления преобразователей, а на входы ПП1 и ПП2 оказывается дополнительное постороннее воздействие ув. Тогда
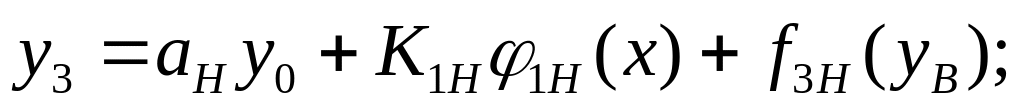
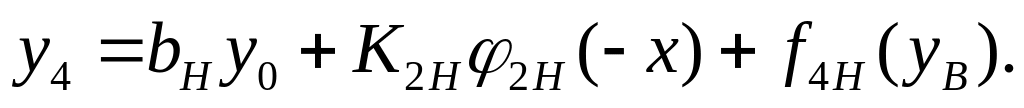
Очевидно, что в идеальном случае при идентичности преобразователей
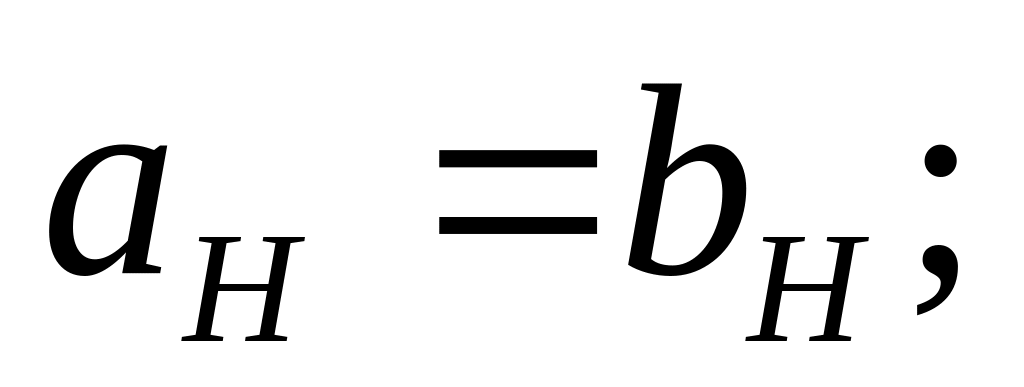
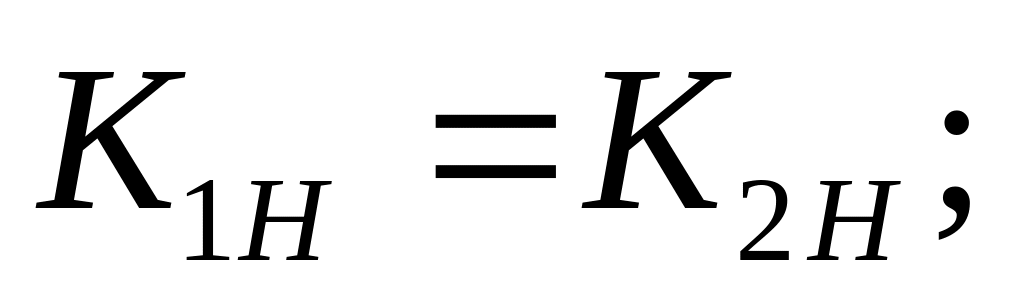
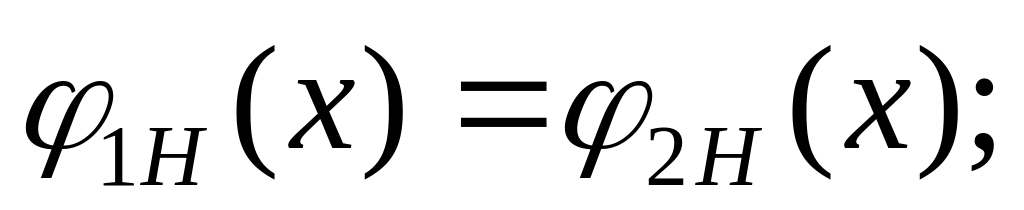
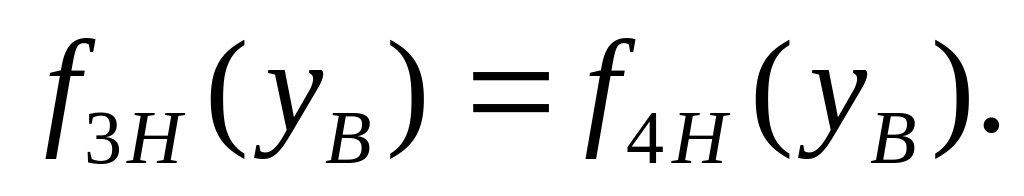
Тогда на выходе органа сравнения ОС
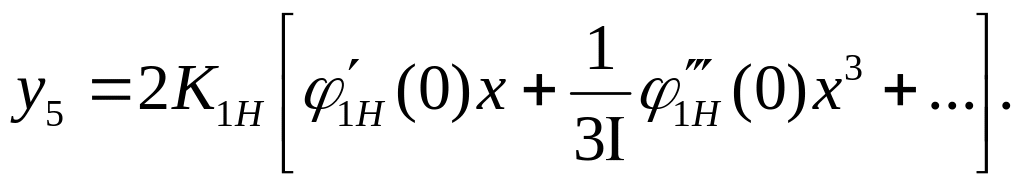
Для дифференциального датчика, у которого контролируемый сигнал подается на один вход, K2н=0, и выходной сигнал y5 = K 1n1n(x). Таким образом, в дифференциальных датчиках происходит компенсация аддитивных погрешностей (погрешностей, влияющих на постоянную составляющую). Однако мультипликативная погрешность, связанная с изменением чувствительности преобразователей, остается.
Действительно, схема рис. 16.2, б может быть настроена таким образом (идентичные фотоэлементы Ф1 и Ф2, резисторы с равными сопротивлениями R1 и R2), что в исходном состоянии постоянные напряжения на выходе фотоэлементов компенсируются (U1 = U2).
Тем самым компенсируются погрешности, вызывающие нестабильность величин U1 и U., погрешности из-за нестабильности питающих напряжений, светового потока, темновых токов фотоэлементов, резисторов R1 и R2.
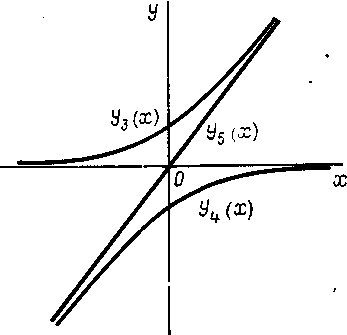
г)
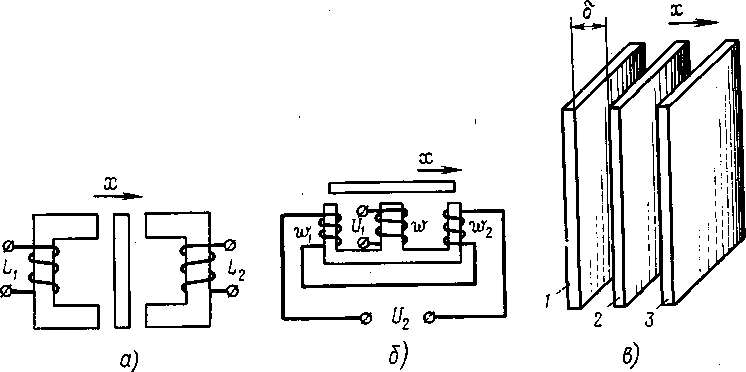
Рис. 16.3. Чувствительные элементы дифференциальных датчиков как единое целое и характеристика управления.
Реально не удается добиться полной компенсации аддитивных погрешностей, так как элементы никогда не бывают полностью идентичными. Для получения преобразователей с близкими характеристиками управления чувствительные элементы дифференциальных датчиков выполняют конструктивно