Материал: Элементы систем автоматического управления. Кириллов Ю.В
С
выходов такого чувствительного элемента
снимаются два сигнала:
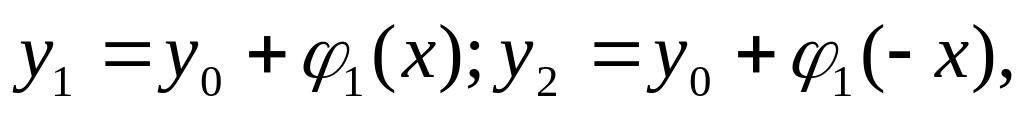
которые затем вычитаются при помощи органа сравнения.
Примеры чувствительных элементов дифференциальных датчиков приведены на рис. 16.3. Индуктивный чувствительный элемент дифференциального датчика (рис. 16.3, а) состоит из двух обычных индуктивных чувствительных элементов , т. е. из двух одинаковых неподвижных сердечников с обмотками и одного общего якоря, при перемещении которого на величину х изменяются индуктивности L1, и L2 обмоток. В зависимости от направления перемещения одна из индуктивностей увеличивается, а другая уменьшается.
В трансформаторном чувствительном элементе дифференциального датчика (рис. 16.3, б), который в рассматриваемом случае объединен с органом сравнения, напряжение питания U1 подается на обмотку w. Обмотки w1 и w2 включаются таким образом, чтобы наводимые в них э.д.с. были направлены встречно. Тогда в исходном состоянии при симметричном положении сердечника эти э.д.с. равны, и сумма их, снимаемая в виде напряжения U2, равна нулю. При перемещении на величину x (см. рис. 16.3, б) коэффициент взаимной индуктивности между обмотками w и w1 уменьшается, а между обмотками w и w2 — увеличивается. На выходе возникает напряжение U2, пропорциональное величине перемещения. При перемещении в другую сторону наблюдается обратная картина; напряжение U2 при этом меняет фазу на противоположную.
Емкостный чувствительный элемент дифференциального датчика (рис. 16.3, в) состоит из двух неподвижных 1 и 3 и одной подвижной 2 пластины, расположенной в исходном состоянии на равных расстояниях от неподвижных пластин. При перемещении на величину х подвижной пластины 2 емкость C1 между ней и неподвижной пластиной 1 уменьшается, а емкость С2 между подвижной пластиной 2 и неподвижной пластиной 3 возрастает.
Следует отметить еще одно свойство дифференциальных датчиков. Характеристика управления датчика обычно более линейна, чем характеристики управления отдельных преобразователей, включенных до органа сравнения (ЧЭ1, ЧЭ2, ПП1, ПП2 на схеме рис. 16.3, а). Сказанное вытекает из (16.15) и иллюстрируется рис. 16.3,г.
Пусть характеристики управления уз(х) и у4(х) чувствительных элементов ЧЭ1 и ЧЭ2 и преобразователей ПП1 и ПП2 (рис. 16.2, а) нелинейные.
Благодаря дифференциальному включению этих элементов суммарная характеристика управления y5(x) оказывается линейной при изменении входной величины х в более широких пределах.
Компенсационные датчики. Компенсационные датчики основаны на принципе автоматического уравновешивания контролируемой величины компенсирующей величиной того же рода. Уравновешивание контролируемой величины может осуществляться непосредственно или после предварительного преобразования ее чувствительным элементом.
Одна из структурных схем компенсационного датчика представлена на рис. 16.5, а. Контролируемая величина х поступает на чувствительный элемент ЧЭ, выходная величина которого у1 сравнивается с помощью органа сравнения ОС с величиной у6. Разностный сигнал, равный у2 = у1—у6, подается на промежуточный преобразователь ПП1, на выходе которого получается сигнал, удобный для усиления. С выхода усилителя У сигнал поступает на второй промежуточный преобразователь ПП2, преобразующий сигнал в форму, удобную для дальнейшего использования. Элемент обратной связи ЭОС обеспечивает подачу компенсирующей величины на второй вход органа сравнения ОС. Элемент ЭОС часто сам является преобразователем, приводящим сигнал y5 к тому же физическому виду, что и компенсируемый сигнал у1. Сигнал y5 подается на выходной преобразователь ВП.
В разнообразных схемах компенсационных датчиков может отсутствовать целый ряд из перечисленных выше элементов. Однако во всех случаях остается цепь отрицательной обратной связи, с помощью которой производится уравновешивание измеряемой величины.
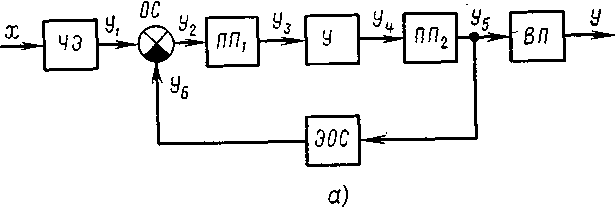
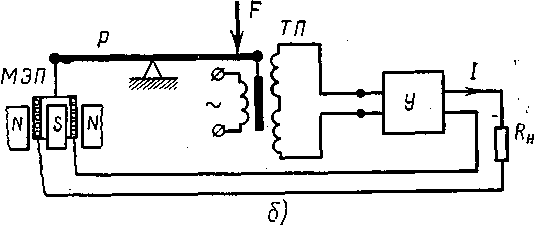
Рис. 16.5. Компенсационный датчик: а – структурная схема; б – датчик усилий
Допустим, что отдельные элементы компенсационного датчика имеют следующие характеристики управления:
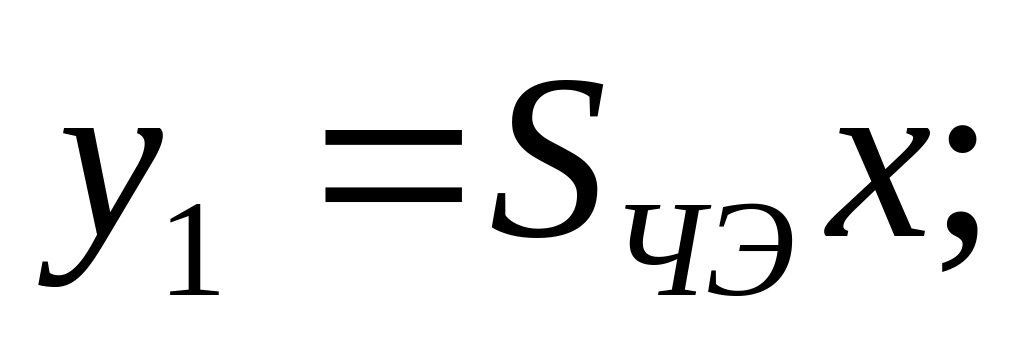
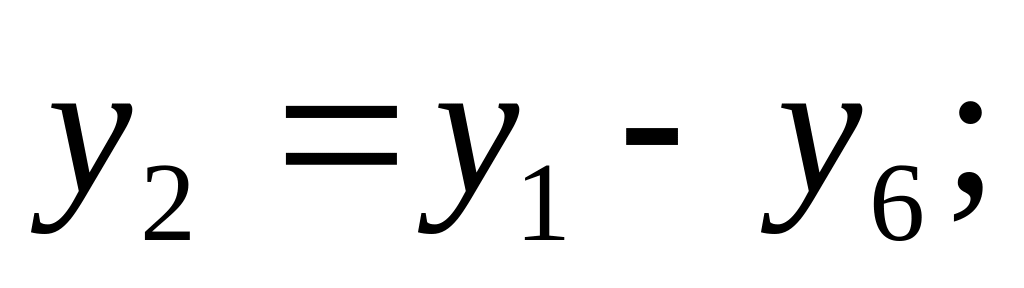
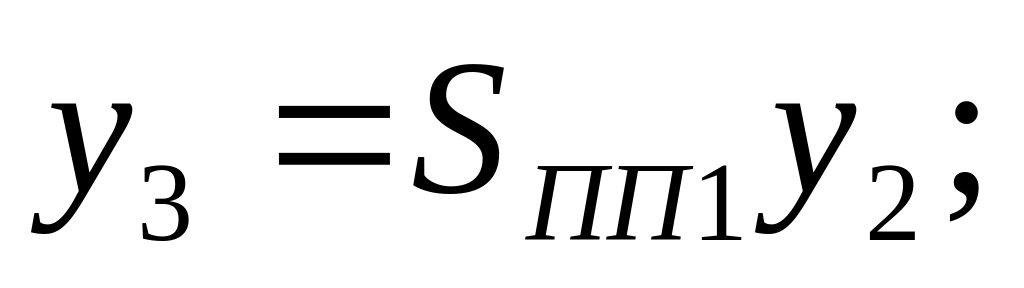
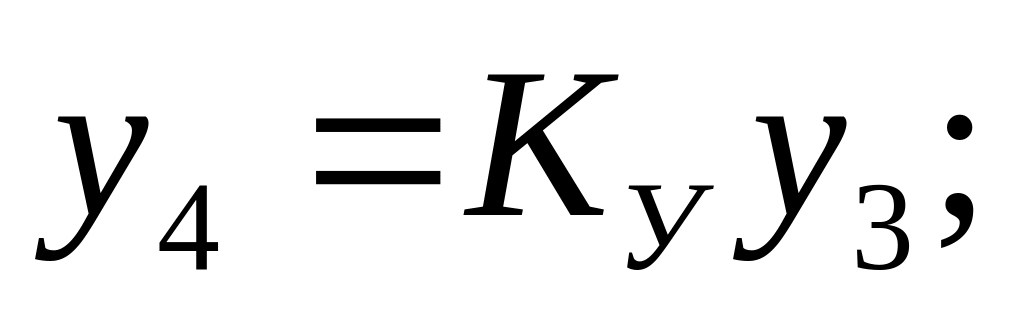
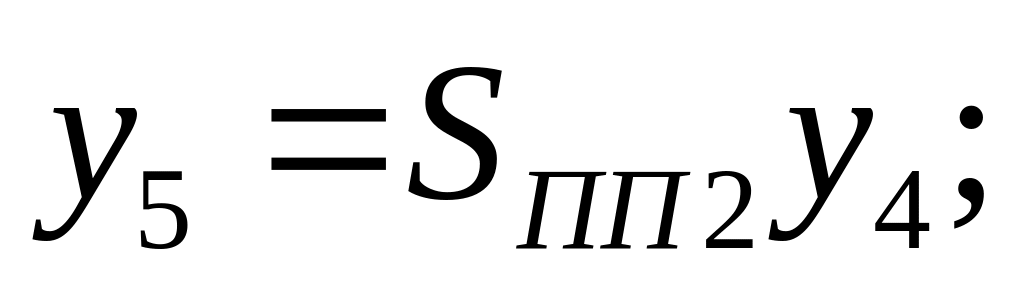
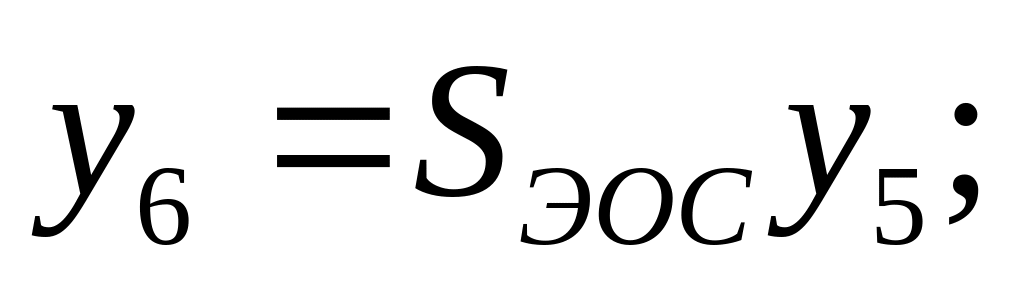
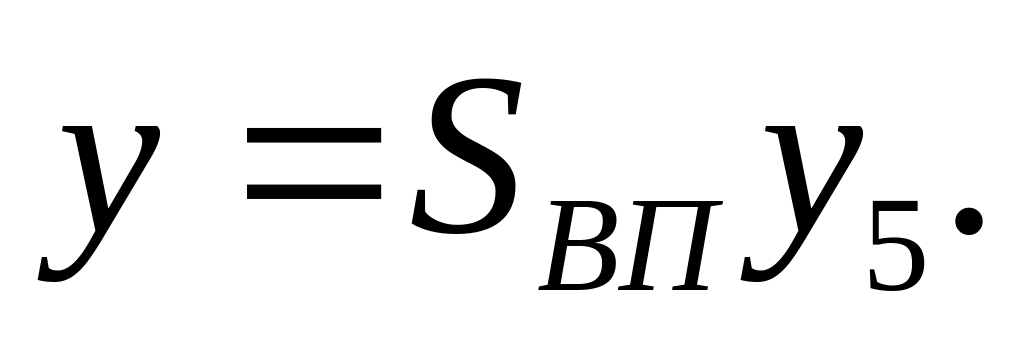
Используя эти характеристики, можно найти чувствительность датчика:
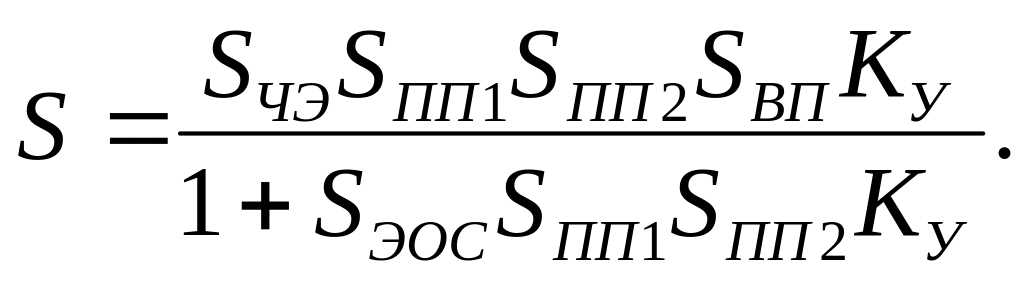 (16.17)
При больших величинах чувствительности преобразователей ПП1 и ПП2 и коэффициента усиления усилителя У (элементов, охваченных обратной связью), имеет место неравенство
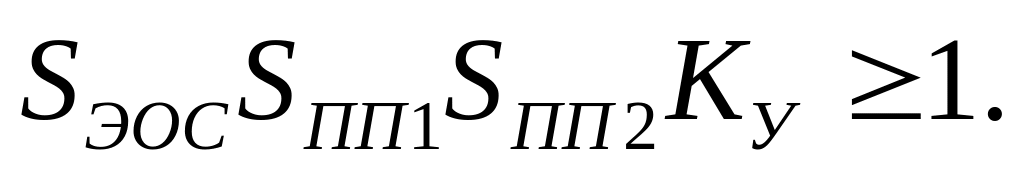
С учетом этого получается, что чувствительность датчика зависит в основном от чувствительности элементов ЧЭ, ВП и ЭОС:
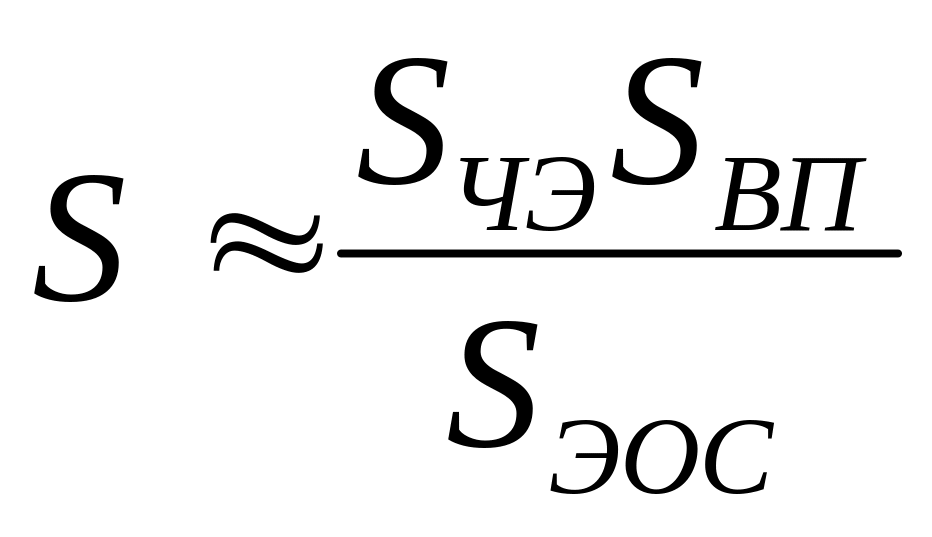 . (16.18)
Таким образом, точность измерений компенсационным датчиком мало зависит от нестабильности характеристик управления звеньев, охваченных обратной связью, а в основном определяется, стабильностью работы элемента обратной связи, входного и выходного элементов. На результат измерения слабо влияет и нелинейность характеристик управления элементов, охваченных обратной связью. Компенсационные датчики обладают и другими положительными свойствами, которые присущи устройствам с отрицательной обратной связью, например, незначительным потреблением энергии на входе и образованием выходного сигнала требуемой мощности.
16.3. Потенциометрические датчики
Потенциометрические датчики предназначены для преобразования механического перемещения в электрический сигнал. Основной частью датчика является реостат, сопротивление которого изменяется при перемещении движка, скользящего по проволоке (схема включения потенциометрического датчика показана на рис. .1, а). Напряжение питания подается на всю обмотку реостата через неподвижные выводы этой обмотки. Выходное напряжение, пропорциональное перемещению движка, снимается с одного из неподвижных выводов и с подвижного движка. Такая схема включения в электротехнике называется потенциометрической или схемой делителя напряжения.
Если сопротивление
всей обмотки датчика обозначить через а сопротивление части этой обмотки, с
которой снимается выходное
напряжение, через
 то
потенциометрическая схема включения
датчика может быть представлена как
последовательное соединение
резисторов с сопротивлением
 и
 (рис.
16.5, б).
Ток через
обмотку датчика
 а
приложенное напряжение распределяется
(делится) между последовательно
соединенными резисторами:
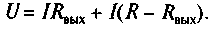 Если
сопротивление обмотки равномерно
распределить по длине l,
а перемещение движка обозначить через
х, то выходное напряжение датчика
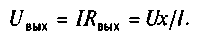 (16.19)
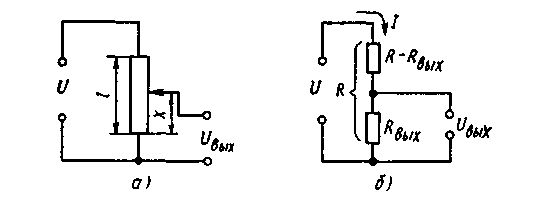
Рис. 16.5. Схема включения потенциометрического датчика
Таким образом, выходной сигнал датчика пропорционален перемещению движка.
В автоматических системах движок может быть механически связан с каким-либо устройством (клапаном, рулем, антенной, режущим инструментом и т. п.), положение которого надо измерить и передать в виде электрического сигнала. Усилие, под действием которого перемещается движок, в этом случае весьма велико. Поэтому для обеспечения надежного контакта между движком и обмоткой следует иметь достаточно большую силу прижатия движка. В автоматических приборах для измерения различных неэлектрических величин движок датчика соединяется с чувствительным элементом, преобразующим контролируемую величину в перемещение. Усилие, развиваемое чувствительными элементами (мембранами, биметаллическими пластинами, поплавками и т. п.), невелико. Поэтому нельзя сильно прижимать движок к обмотке.
Наличие скользящего контакта снижает надежность потенциометрического датчика и является его основным недостатком. Для питания датчика может быть использовано как напряжение постоянного тока, так и напряжение переменного тока невысокой частоты. Входным сигналом датчика может быть не только линейное, но и угловое перемещение.
В зависимости от закона изменения сопротивления обмотки различают линейные и функциональные потенциометрические датчики.
Конструкции датчиков
Конструктивно потенциометрический датчик (рис. 16.6,б) состоит из каркаса 1, на который намотана в один слой обмотка 2 из тонкого провода. По виткам обмотки скользит движок (щетка) 3, который механически связан с объектом, перемещение которого надо измерить. Обмотка выполнена из изолированного провода, а дорожка, по которой скользит движок, предварительно очищена от изоляции.
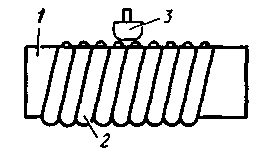
Рис. 16.6. Конструктивная схема потенциометрического датчика
Каркас выполнен обычно плоским или в виде цилиндра. Материалом каркаса может быть изолятор (текстолит, гетинакс, пластмасса, керамика) или металл, покрытый слоем изоляции. Металлические каркасы благодаря лучшей теплопроводности позволяют получить большую мощность электрического сигнала на выходе датчика. В качестве материала для такого каркаса может быть нанесен слой оксидированного алюминия толщиной около 10 мкм. При просматривании в лупу с двадцатикратным увеличением слой не должен иметь трещин или неровностей. Напряжение пробоя такого слоя не менее 500 В.
Для обмотки потенциометрического датчика чаще всего применяют провод из манганина, константана и других проводниковых материалов, имеющих малый температурный коэффициент удельного сопротивления. При больших усилиях прижатия движка используется провод диаметром 0,1—0,3 мм, при малых усилиях прижатия -провод из сплавов, в состав которых входят платина, серебро, иридий, рубидий, осмий и др. Диаметр провода в таких точных датчиках выбирается в пределах 0,03—0,01 мм. Характеристики некоторых проводниковых материалов, используемых для потенциометрических датчиков, приведены в таблице.
Материал провода |
Удельное сопротивление при t = 20○ С, Ом-мм2/м |
Температурный коэффициент сопротивления α, 1\○C |
Допустимая температура нагрева ○С |
Константан |
0,49 |
(З74)·10-6 |
500 |
Манганин |
0,42 |
6·10-6 |
960 |
Нихром |
1,08 |
(15+20) 10-5 |
1100
|
Вольфрам |
0,056 |
464·10-5 |
3400 |
Платиноиридиевый сплав |
0,23 |
111·10-5 |
1780 |
Провод
наматывается на каркас с некоторым
натяжением при этом
необходимо, во-первых, чтобы при понижении
температуры провод
не распускался из-за разных температурных
коэффициентов линейного
расширения материалов провода и каркаса;
во-вторых; чтобы
при нагреве корпуса провод при растяжении
не достигал предела упругости. Толщину
каркаса не рекомендуется брать менее
4d,
а
радиус закругления на углах каркаса —
менее 2d.
После
намотки провода
на каркас для укрепления витков и
предохранения их от смещения всю
поверхность покрывают тонким равномерным
слоем
бескислотного
лака. Полировка контактной поверхности
обмотки (дорожки
движения) производится вдоль витков
абразивной шкуркой на бумажной основе,
шлифовальным алмазным кругом с
микропорошком,
а проводов с эмалевой изоляцией —
фетровым кругом.
Ширина дорожки составляет обычно
При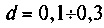 мм
движок потенциометрического датчика
выполняется
в виде пластинчатых щеток из серебра,
серебра с палладием
или (реже) фосфористой бронзы. Контактное
усилие при этом
принимается равным 0,05—0,1 Н, что
обеспечивает силу трения
не более 3 • 10 -2
Н. Для точных датчиков при d
< 0,1
мм движок
делается из сплавов платины с иридием,
бериллием или серебром
в виде двух—пяти тонких параллельных
проволок. Контактное усилие
при этом принимается равным 10 -3—10
-2
Н, т. е. иногда оно достигает
2 • 10 -4
Н (20 мг) на отдельный контакт. Столь малые
контактные усилия необходимы для
высокоточных потенциометрических
датчиков, используемых, например, в
ответственных космических
объектах.
На рис. 16.7 приведена конструкция потенциометрического датчика для измерения угловых перемещений. Так же как и датчик линейных перемещений, он состоит из каркаса 1 с обмоткой 2, по которой скользит движок 3. Для съема сигнала с перемещающегося движка служит добавочная щетка 4, скользящая по токосъемному кольцу 5. Выходное напряжение датчика угловых перемещений пропорционально углу поворота подвижной части первичного измерителя, соединенного с осью движка.
В
некоторых автоматических приборах в
качестве потенциометрического
датчика используют так называемый
реохорд (рис. 16.8). Он
представляет собой натянутую проволоку,
по которой скользит ползунок.
Сопротивление реохорда пропорционально
перемещению ползунка.
Часто реохорд используют не в
потенциометрической схеме,
а включают в плечо мостовой схемы. В
этом случае перемещение
движка преобразуется в изменение
сопротивления .
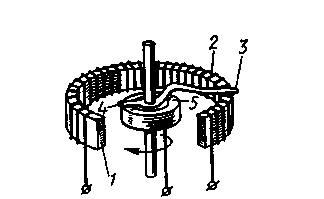
Рис. 16. 7. Потенциометрический датчик угловых перемещений
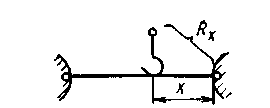
Рис. 16. 8. Конструкция реохорда
Характеристики линейного потенциометрического датчика
Основной характеристикой потенциометрического датчика является зависимость выходного напряжения Uвых от перемещения х. При равномерной намотке эта зависимость линейная только на холостом ходу, т. е. при отсутствии сопротивления нагрузки, подключенной: к выходным зажимам датчика. В реальных условиях к этим зажимам подключаются электрические приборы, входное сопротивление которых является сопротивлением нагрузки для датчика (рис. 16.9).