Материал: Груба - Системы охранной сигнализации (2012) 10mb
2.15. Магнитометрические СО |
125 |
мом в моменты времени tmax = -A/2v и tmin = +A/2v, то есть чуть раньше и чуть позже прохождения точки максимального сближения магнитного момента с датчиком. Экстремальные значения одинаковы по величине и равны (ΔB/Δt)max = (12μ0vM/(25×51/2×πA4)) = 0,86×10– 7×(vM/A4). Интервал времени между экстремумами T = 2tmax = A/v.
Приведенный пример позволяет сделать ряд интересных обобщающих выводов. Во-первых, многие датчики измеряют не величину поля, а проекцию вектора поля на ось максимальной чувствительности. Магнитное поле в точке установки датчика (в данном случае) направлено вертикально. Поэтому наилучшие результаты будут получены при ориентации оси чувствительности датчика параллельно ожидаемому направлению магнитного момента. При обнаружении вертикально носимого оружия или инструмента логично расположить ось катушки вертикально.
Во-вторых, в случае изменения направления магнитного момента на обратное знак сигнала также меняется на противоположный. В полезном сигнале сначала будет наблюдаться отрицательный выброс, а затем
– положительный (по сравнению с рис. 2.15.3). То же самое произойдет и в случае изменения направления оси чувствительности датчика. Поскольку ориентация магнитного момента заранее неизвестна, то возможно появление сигнала любой полярности, а направление чувствительности датчика (вверх или вниз) несущественно.
В-третьих, вид и амплитуда сигнала зависят от взаимной ориентации вектора магнитного момента M и направления максимальной чувствительности датчика. Сигнал при дифференциальном методе измерения часто имеет вид двухполярного, что можно использовать для его идентификации.
В-четвертых, полученное соотношение позволяет оценивать амплитуду скорости изменения магнитного поля (ΔB/Δt)max. Установив датчик на расстоянии A = 1 м от тропы для обнаружения идущего по ней со скоростью v = 1…5 м/с человека, несущего в кармане инструмент или оружие (M = 0,2…1 А×м2), ожидаемая амплитуда воздействия составит (ΔB/Δt) = 0,86×10– 7×(vM/A4) = 20…400 нТл/с. Она значительно превосходит не только уровень естественного шума, но и редкие максимальные выбросы во время магнитных бурь (4 нТл/с).
В-пятых, аналитический вид полезного сигнала дает возможность оценивать полосу фильтрации. Для скоростей в диапазоне v = 1…5 м/с длительность выброса составляет T = A/v. Отсюда полоса фильтрации f = (0,016…1,6) / T = (0,016…1,6) × v / A = 0,016…8 Гц.
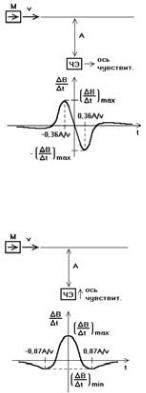
Рассмотрим другой пример. Пусть магнитный момент M направлен горизонтально вперед и движется с постоянной скоростью v в горизонтальной плоскости, а ось чувствительности датчика параллельна траектории движения магнитного момента (рис. 2.15.4). Расстояние от ЧЭ до траектории движения равно A. Пример соответствует передвижению транспорта по дороге. Тогда аналогично предыдущему примеру индукция магнитного поля в точке измерения (в направлении
оси чувствительности) определяется проекцией приведенного ранее основного выражения, она равна B = (μ0M/4π) × ((A2 – 2v2t2) / (A2 + (vt)2)5/2), где начало отсчета времени t (t = 0) вновь соответствует моменту наибольшего сближения магнитного момента и датчика. Скорость изменения магнитного поля составит ΔB/Δt
=(3μ0vM/4πA4) × ((3τ – 2τ3) / (1 + τ2)7/2), где также введено безразмерное время τ = vt/A. Функция имеет вид импульса, близкого к двухполярному, с основным максимумом и минимумом в моменты времени tmax = - 0,36A/v и tmin = +0,36A/v (или наоборот). Сами экстремальные значения одинаковы по величине и равны (ΔB/Δt)max = 1,93×10⁻⁷×(vM/A4). Кроме основных экстремумов имеется два дополнительных в моменты времени ±1,69A/v, но их амплитуда в 16 раз меньше основных. Промежуток времени между экстремумами T
=2tmax = 0,72A/v.
Рис. 2.15.4 Траектория движения магнитного момента M и вид сигнала
Рис. 2.15.5 Траектория движения магнитного момента M и вид сигнала
Чтобы понять, каким образом лучше направлять ось чувствительности датчика, необходимо рассмотреть третий пример. Сохраняя все условия предыдущего примера, направим ось датчика перпендикулярно траектории движения магнитного момента (рис. 2.15.5). Тогда индукция магнитного поля в точке измерения (в направлении оси чувствительности) составит B = (μ0M/4π) × ((3Avt) / (A2 + (vt)2)5/2). Теперь скорость изменения магнитного поля будет ΔB/Δt = (3μ0vM/ 4πA4) × ((1 – 4τ2) / (1 + τ2)7/2), где опять введено безразмерное время τ = vt/A. Функция имеет максимум в момент времени t = 0, который равен (ΔB/Δt)max = 3×10–
126 |
2. Средства обнаружения |
7×(vM/A4). Кроме максимума имеется два минимума при τ = ±31/2/2 = ±0,87 или в моменты времени t = ±0,87A/v. Они равны (ΔB/Δt)min = -0,85×10⁻⁷×(vM/A4). Промежуток времени между минимумами T = 1,73A/v. Нули функции соответствуют моментам τ = ±0,5. Амплитуда и длительность сигнала превосходят полученные во втором примере. Таким образом, данную ориентацию ЧЭ следует признать наилучшей.
Пример. Если мы хотим следить за объектами с магнитным моментом M = 50…400 А×м2, передвигающимися по проселочной дороге шириной 4 м с небольшой скоростью v = 10…50 км/час = 2,7…14 м/с, то при установке датчика на расстоянии 2 м от края дороги (чтобы избежать случайного повреждения датчика) расстояние от датчика до траектории движения магнитного момента составит A = 3…5 м, а при его ориентации на дорогу величина воздействия будет лежать в пределах (ΔB/Δt) = 3×10⁻⁷×(vM/A4) = 60…20000 нТл/с.
Если где-то поблизости проходит оживленная трасса, то движение по ней автотранспорта будет оказывать помеховое воздействие. Выбрав в качестве ограничения максимально допустимое значение (ΔB/Δt) = 1 нТл/с, магнитный момент группы автомобилей M = 5000 А×м2 и максимальную их скорость v = 150 км/час
=40 м/с, получим минимальное расстояние до трассы A = (3×10⁻⁷×(vM/(ΔB/Δt)))1/4 = 90 м. Аналогично расстояние до аэродрома или низколетящего самолета (M
=10000 А×м2, v = 600 км/час = 170 м/с) должно быть не менее A = (3×10⁻⁷×(vM/(ΔB/Δt)))1/4 = 150 м. Железнодорожный вокзал или ветка (M = 100000 А×м2, v = 200 км/час = 60 м/с) должны располагаться не ближе A
=(3×10⁻⁷×(vM/(ΔB/Δt)))1/4 = 210 м. В действительности расстояние до аэродрома или вокзала должно быть в несколько раз больше, так как необходимо учитывать не только скорость изменения магнитного поля, но и его величину, а также наличие на подобных объектах дополнительного источника помех – обширной электрической сети.
Вокруг проводов, по которым течет электрический ток, возникает магнитное поле. Постоянный ток создает постоянное поле (изменяющееся в момент включения или выключения тока), переменный – переменное. Магнитное поле длинного проводника с током I = 10 А на расстоянии R = 10 м от него равно B = μ0I/2πR = 200 нТл. Следует обратить внимание на слабую степень убывания B с ростом расстояния R. Поле длинного проводника (на расстояниях R меньше длины) убывает как 1/R, поле ограниченного проводника (то есть проводника, размеры которого меньше R) убывает как 1/R2, поле замкнутого проводника (магнитного момента) – как 1/R3. Поэтому наибольшее влияние оказывают длинные линии передачи электроэнергии в моменты изменения тока. Если тот же постоянный ток I = 10 А на расстоянии R = 10 м включается за время Δt = 100 мс, то коммутация сопровождается значительным импульсом (ΔB/Δt) = 200/0,1 = 2000 нТл/с. Наводки от переменного тока промышленной частоты (f = 50 Гц) эффективно подавляются, так как лежат в значительно более высоком по сравнению с полезными сигналами диапазоне. Однако, обилие непрерывно коммутируемых электри-
ческих цепей в городе создает результирующий помеховый сигнал, на фоне которого обнаружение слабых полезных сигналов порядка десятков или сотен нанотесла без специальной экранировки невозможно.
Грозы бывают практически повсеместно. Удар молнии – тот же импульс тока большой величины. Продолжительность одного разряда также может быть сравнима с длительностью полезного сигнала. Индукция магнитного поля от среднего грозового разряда (I = 30000 А) на расстоянии R = 1 км составит около B = μ0I/2πR = 6000 нТл (если длина молнии превосходит R). Чтобы избежать ложных срабатываний магнитометрических СО во время грозы, необходимо либо пользоваться градиентометрической схемой включения двух датчиков, либо применять специальные алгоритмы, либо – что проще – использовать отдельный удаленный (от ЗО) датчик, фиксирующий грозовой разряд и блокирующий на это короткое время канал обнаружения.
Определив параметры и уровни полезных и помеховых воздействий, перейдем к выбору средств и способов измерения. С помощью компаса при отклонении стрелки на угол α = 1° можно зафиксировать изменение магнитного поля H = HГОР × π/180 = 14×π/180 = 0,24 А/м или B = μ0H = 300 нТл. Этого явно мало, да и ЧЭ недостаточно надежен. Среди методов измерения индукции магнитного поля следует отметить пять основных: с помщью датчиков Холла, магниторезисторов, индукционных преобразователей, феррозондов и кванотвых преобразователей (табл. 2.15.3).
Таблица 2.15.3 Типы ЧЭ для измерения магнитного поля
Тип ЧЭ |
Диапазон измерения |
|
Датчик Холла |
10 мкТл…1 Тл |
|
Магниторезистор |
300 нТл…0,1 Тл |
|
Тонкопленочный магниторезис- |
100 нТл…0,01 Тл |
|
тор |
||
|
||
Магнитоиндукционный преоб- |
0,1 нТл…1 Тл |
|
разователь |
||
|
||
Феррозонд |
0,1 нТл…0,01 Тл |
|
Квантовый магнитометр (про- |
0,1 нТл…0,1 мТл |
|
тонный) |
||
|
||
Квантовый магнитометр (сверх- |
0,0001 нТл…0,1 мТл |
|
проводящий – СКВИД) |
||
|
Принцип действия датчика Холла основан на отклонении носителей заряда при их движении в магнитном поле. Расположив проводник перепендикулярно силовым линиям измеряемого магнитного поля, пропустим по нему ток. В результате на проводнике с током образуется разность потенциалов в направлении, перпендикулярном линиям тока и магнитного поля. Она пропорциональна величине поля. Датчиком Холла может быть любой проводник, но материал датчика обычно подбирается таким образом, чтобы обеспечивать максимальное значение поперечного потенциала. Тем не менее, чувствительность датчиков Холла невысока.
Магниторезисторы меняют величину своего сопротивления в зависимости от значения поперечного магнитного поля. Их действие также основано на отклоне-
2.15. Магнитометрические СО |
127 |
нии направления движения носителей заряда под действиеминдукцииB.Чувствительностьмагниторезисторов невысока. Несколько увеличить ее позволяет использование тонкопленочных магниторезисторов, получаемых путем вакуумного напыления проводящего слоя. В тонкой пленке носители быстрее достигают границы проводника и эффект проявляется в большей мере.
В основе действия магнитоиндукционного преобразователя лежит, как следует из названия, явление магнитной индукции, заключающееся в наведении электродвижущей силы (ЭДС) в контуре под действием переменного магнитного поля. Индукционный преобразователь нечувствителен к постоянному магнитному полю и генерирует ЭДС, пропорциональную изменению ΔB/Δt. Датчик поля – многовитковая катушка. Чувствительность метода достигает десятых долей нанотесла.
Феррозонд содержит пермаллоевый сердечник, на который намотаны две обмотки – обмотка возбуждения и измерительная (сигнальная) обмотка. На обмотку возбуждения подается опорный синусоидальный электрический сигнал, наводящий в сердечнике магнитное поле, близкое к насыщению. Кривая перемагничивания сердечника симметрична, а сигнал с измерительной обмотки содержит нечетные гармоники опорного сигнала. Под действием измеряемого поля кривая перемагничивания смещается и теряет симметричность, а в выходном сигнале появляются четные гармоники, амплитуда которых пропорциональна измеряемому полю. Чувствительность феррозонда достигает десятых долей нанотесла.
Работа квантовых преобразователей магнитного поля основана на различных квантовых эффектах. К ним относятся: прецессия магнитных моментов ядер в магнитном поле, резонансное поглощение электромагнитных волн строго определенной частоты, зависящей от напряженности магнитного поля, различные квантовые эффекты сверхпроводимости. Резонансные методы включают в себя ядерный магнитный резонанс и электронный парамагнитный резонанс. Квантовые преобразователи позволяют достичь чувствительности до 10–7 нТл (в слабых полях), но они требуют специальной аппаратуры, материалов и тонкой настройки.
Ряд методов измерения напряженности магнитного поля является преимущественно лабораторным. Тем не менее, их следует хотя бы отметить, так как любой из них при соответствующем развитии технологии может перейти в разряд практических. Магнитостатический метод основан на измерении силы взаимодействия эталонного магнитного момента (наподобие стрелки компаса) и измеряемого поля; порог чувствительности достигает 1…10 нТл, но показание снимается визуально, а не в виде электрического сигнала. При уравновешивании измеряемого поля эталонным полем компенсационной катушки достигается чувствительность до 0,1 нТл. Ряд методов измерения основан на явлениях магнитострикции, вращения плоскости поляризации света в магнитном поле и других магнитооптических эффектах.
Из числа рассмотренных датчиков магнитного поля наиболее подходит магнитоиндукционный преобразо-
ватель. Он отличается простотой и высокой чувствительностью. Его ЧЭ может быть выполнен в виде точечного элемента – многовитковой катушки – или в виде замкнутой петли многожильного провода, концы жил которого распаяны таким образом, чтобы образовывать многовитковую катушку больших размеров.
Главные достоинства магнитометрических СО:
—пассивный принцип действия и полная маскируемость;
—отсутствие ложных срабатываний от мелких и крупных животных;
—высокая помехоустойчивость вне населенных пунктов; невосприимчивость к дождю, снегу, граду, ветру; на работоспособность СО не влияет наличие травы, кустарников, небольшого снежного покрова;
—обнаружение петлевым СО ползущего нарушителя, поскольку уровень сигнала повышается при приближении к ЧЭ;
—нечувствительность индукционного преобразователя к постоянным магнитным полям; работоспособность СО не зависит от широты местности, наличия магнитных аномалий или крупных стальных конструкций, если они не экранируют собой зону чувствительности;
—при аккуратном монтаже магнитометрическое СО не требует настройки или юстировки;
—отсутствие необходимости обслуживания СО в ходе эксплуатации;
—высокая надежность;
—низкое энергопотребление;
—стойкость к воздействию погодных и климатических факторов, ударов, пониженной и повышенной температуры;
—возможность обнаружения транспорта на больших расстояниях.
Основные недостатки магнитометрических СО:
—обилие электромагнитных помех в пределах городской черты; помеховое воздействие на магнитометрическое СО оказывают автомобили, троллейбусы, трамваи, электрички, ЛЭП, лифты, электромоторы, скачки тока в электросети, грозовые разряды;
—срабатывание только от движущихся предметов, обладающих магнитным моментом;
—трудоемкость монтажа протяженных СО в связи с необходимостью рытья траншей для укладки ЧЭ; соответственно и высокая стоимость монтажа;
—возможность срабатывания от значительных сотрясений в связи с перемещением магниточувствительного элемента в магнитном поле Земли;
—сложность восстановления петлевого ЧЭ в случае его повреждения.
2.15.1. Точечные
Точечное магнитометрическое СО имеет компактный ЧЭ. Его дальность обнаружения невелика, поскольку магнитное поле резко убывает при увеличении рассто-
128 |
2. Средства обнаружения |
яния. Точечное СО может быть выполнено на основе индукционного преобразователя, феррозонда или одного из квантовых ЧЭ. Оно используется в узких коридорах, порталах, арках, калитках, тропах и проходах – для обнаружения людей – или вблизи дорог – для обнаружения автомобилей. Наиболее просто реализуется индукционный принцип. Он позволяет добиться высокой эффективности и надежности при низкой стоимости устройства.
Чувствительным элементом, реализующим индукционный принцип, является обычная многовитковая катушка. Если она имеет N витков со средней площадью S, то в случае изменения индукции магнитного поля ΔB/Δt (вдоль оси) в катушке наводится ЭДС, равная E = NSΔB/Δt. Для достижения высоких уровней полезного сигнала катушка должна содержать большое количество витков максимально возможной площади. Например, намотав N = 10000 витков на рамку размером 10×10 см, при проезде автомобиля с магнитным моментом M = 100 А×м2 со скоростью v = 10 км/час = 2,7 м/с на расстоянии A = 5 м можно получить на выходе катушки сигнал амплитудой U = NSΔB/Δt = NS × 3×10⁻⁷ × (vM/A4) = 13 мкВ.
Увеличить сигнал (при том же количестве витков) позволяет вставленный в катушку ферромагнитный сердечник. Магнитная индукция пропорциональна значению относительной магнитной проницаемости μ материала сердечника. Для обычной стали она примерно равна μ = 700, для некоторых ферритов – достигает нескольких тысяч. Если бы магнитная проницаемость среды составляла μ = 1000, то магнитная индукция возрастала бы в 1000 раз и во столько же раз возрастала бы амплитуда сигнала. Реальное увеличение сигнала, снимаемого с катушки, будет не так велико, поскольку магнитопровод занимает малую часть объема ЗЧ и не замкнут. Оно составит примерно μЭФФ = 2…100 (для стального сердечника), а выражение для амплитуды сигнала на выходе катушки с сердечником примет следующий вид: U = μЭФФNSΔB/Δt = μЭФФNS × 3×10⁻⁷×(vM/A4). Значение μЭФФ зависит от конструкции катушки, оно возрастает с увеличением отношения длины стального сердечника к его диаметру и с ростом отношения диаметра сердечника к среднему диаметру витка. Наличие сердечника является источником дополнительной нестабильности, так как его магнитная проницаемость зависит от температуры.
Наматывать много тысяч витков тонким (для обеспечения небольших габаритов) проводом – занятие утомительное. Можно поступить проще: взять готовую катушку (причем, вместе со стальным сердечником) от электромагнитного реле. Реле может быть любого типа из числа рассчитанных на питание обмотки напряжением
220 вольт. Оно содержит подходящее число витков (порядка 10 тысяч), намотано тонким проводом (диаметром 0,05…0,1 мм) и имеет сопротивление порядка 10 кОм. Подойдут реле типов РП-21, МКУ48, РЭП26, РНК-1У3 и многие другие. Например, катушка от реле РНК-1У3 (для нее величина μЭФФ = 10) содержит N = 9000 витков средней площадью S = 0,00028 м2 и имеет сопротивление R = 3,3 кОм. Напряжение на выходе катушки оценивается выражением U = μЭФФNSΔB/Δt = 25 × 3×10–7×(vM/A4) = 75×10–7×(vM/A4).
Если необходимо фиксировать подъезжающие к воротам коттеджа автомобили, то датчик может быть закреплен на невысоком столбике, установленном непосредственно на краю дороги. Для обычной дороги шириной 2,5 м расстояние от датчика до магнитного момента составит A = 1…1,5 м. Принимая значения M = 50…400 А×м2 и v = 5…30 км/час = 1,4…8,3 м/с, получим оценку диапазона амплитуд полезных сигналов, снимаемых с датчика – катушки от реле РНК-1У3, U = 75×10–7×(vM/A4) = 0,1…25 мВ. Оценка не вполне точная, так как расстояния до магнитного момента сравнимы с его размерами, но нижняя оценка U для больших значений A вполне состоятельна. Длительность основного выброса составляет T = A/v. Соответствующая полоса фильтрации f = (0,016…1,6) / T = (0,016…1,6) × v / A = 0,015…13 Гц. При не слишком строгих требованиях к сохранению формы сигнала полосу можно сузить до f = 0,2…10 Гц.
Уровень естественных помеховых изменений магнитного поля может достигать 4 нТл/с (во время сильной магнитной бури). Ему соответствует сигнал на выходе ЧЭ U = μЭФФNSΔB/Δt = 25×4 нВ = 0,1 мкВ, что в тысячу раз меньше минимального полезного сигнала. Если на расстоянии нескольких сотен метров от контролируемой подъездной дороги нет шоссе с интенсивным движением, высоковольтных ЛЭП, промышленных цехов или подобных источников значительного электромагнитного излучения, то высокая помехоустойчивость СО будет гарантирована. Возможны редкие ложные срабатывания от грозовых разрядов или от низколетящих самолетов.
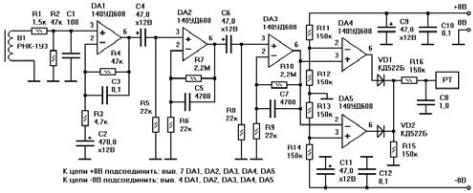
Полученные оценки позволяют синтезировать алгоритм, реализуемый в виде электронной схемы (рис. 2.15.6). Датчик B1 изготовлен из реле РНК-1У3. Сняв крышку, необходимо отвернуть два винта, удерживаю-
2.15. Магнитометрические СО |
129 |
щие коромысло, и удалить его, оставив катушку и сердечник на месте. Одетая назад крышка защитит датчик, не мешая его работе. В качестве ЧЭ используется обмотка реле. Сам датчик устанавливается на высоте около 1 м таким образом, чтобы ось катушки располагалась горизонтально и была направлена в сторону дороги (перпендикулярно к ней).
Элементы R1, C1 подавляют радиочастотные наводки (свыше 1 МГц), возникающие в катушке, как в магнитной антенне. Резистор R1 можно заменить дросселем. Каскад на элементах DA1, C2, C3, R3, R4 осуществляет предварительное усиление сигнала с датчика в R4/R3 + 1 = 10 раз. Одновременно проводится начальная фильтрация в диапазоне от f = 1 / (2πR3C2) = 0,07 Гц до f = 1 / (2πR4C3) = 35 Гц.
Следующий каскад на элементах DA2, C4, C5, R5, R6, R7 усиливает сигнал в R7/R6 + 1 = 100 раз и фильтрует его в полосе частот от f = 1 / (2πR5C4) = 0,15 Гц до f = 1 / (2πR7C5) = 15 Гц. Каскад на элементах DA3, C6, C7, R8, R9, R10 полность повторяет предыдущий. Верхняя и нижняя частота фильтров обоих каскадов выбраны таким образом, чтобы результирующие частоты среза составляли 0,15×21/2 = 0,2 Гц и 15/21/2 = 10 Гц соответственно.
После усиления в 100 тысяч раз даже самый слабый ожидаемый полезный сигнал (0,1 мВ) даст на выходе DA3 импульс амплитудой, равной напряжению питания. Он может иметь любую полярность. Поэтому далее сигнал подается на двухполярный компаратор, выполненный на элементах DA4, DA5, R11, R12, R13, R14. Делитель на резисторах R11, R12, R13, R14 определяет пороги компаратора, равные +4 В и -4 В. Установленный порог соответствует половине амплитуды усиленного сигнала, чтобы в дальнейшем провести дополнительную его селекцию по длительности. В дежурном состоянии сигнал на выходе DA3 флуктуирует вокруг нулевого уровня, оставаясь в пределах «ворот» компаратора ±4 В. Поэтому на выходах DA4 и DA5 – отрицательное напряжение питания, а конденсатор C8 разряжен через резисторы R15 и R16. Если сигнал на выходе DA3 превысит верхний порог +4 В, то на выходе DA4 сигнал высокого уровня, который начинает заряжать конденсатор C8 через резистор R16 и диод VD1. Через время 0,7R16C8 = 0,1с напряжение на конденсаторе достигнет порога срабатывания РТ. Благодаря наличию цепи R16, C8, проводится дополнительная селекция полезных сигналов по длительности. Если сигнал на выходе DA3 становится ниже -4 В, то срабатывание активируется через аналогичную цепь DA5, VD2, R16, C8. В конструкции РТ лучше использовать оптореле (например, КР293КП1Б), так как оно не создает помех датчику B1.
2.15.2. Петлевые
Чувствительным элементом петлевого магнитометрического СО является та же катушка, воспринимающая изменения магнитного поля, но растянутая в направлении, перпендикулярном к ее оси. Петлевые СО на-
зываются также протяженными, распределенными, линейными или кабельными. Они применяются для охраны длинных участков периметра вокруг объектов, находящихся на удалении от городских помех.
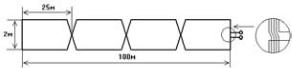
Петля многожильного кабеля закапывается на глубину штыка лопаты (0,15…0,3 м), отдельные жилы соединяются последовательными контурами. Ширина петли составляет 1,5…3 м при полной длине участка до нескольких сотен метров. С целью подавления воздействий от интенсивных удаленных помех кабель укладывается «восьмерками» (рис. 2.15.7). Нарушитель воздействует на одну отдельную петлю (нолик – половинку восьмерки), помеховый сигнал – на две соседних, причем наводимые в них ЭДС вычитаются, взаимно компенсируя друг друга. Естественно, общее количество отдельных петель должно быть четным, а соседние в паре – одинаковыми по площади. Длина петли колеблется от 5 до 50 метров в зависимости от ожидаемого уровня помех. Так, например, размеры двух соседних петель укорачиваются вблизи от воздушных или подземных ЛЭП.
Рис. 2.15.7 ЧЭ петлевого магнитометрического СО
Величина полезного сигнала пропорциональна количеству «витков», то есть числу жил в кабеле. Однако оно не может превышать несколько десятков из-за сложности укладки слишком толстого кабеля. Встречаются и одновитковые ЧЭ, но они требуют применения специальных конструктивных и схемотехнических решений. Наиболее приспособлен для использования в качестве ЧЭ телефонный кабель ТПП. Он устойчив к воздействию температуры и влаги, а кроме того, – доступен и дешев. Число жил в кабеле ТПП составляет 10, 20, 30, 50 или 100 пар. Цена десятипарного – около 1 у.е. за метр, стопарного – 3 у.е. за метр.
Оценим уровни полезных сигналов петлевого ЧЭ. Модель сигналообразования здесь несколько отличается от модели описанного ранее точечного индукционного ЧЭ. Рассмотрим следующий пример. Пусть провод располагается вдоль оси 0x, а вертикальный магнитный момент M движется на высоте H вдоль оси 0y с постоянной скоростью v (рис. 2.15.8). В этом случае вертикальная составляющая индукции магнитного поля момента M в точке с координатой x на оси 0x в произвольный момент времени t будет равна B(x,t) = (μ0M / 4πR3) × (3cos2θ – 1) = (μ0M / 4π) × (2H2 – (vt)2 – x2) / (H2 + (vt)2 + x2)5/2, где R – расстояние от магнитного момента до точки с координатой x на оси 0x, R2 = H2 + (vt)2 + x2, θ – угол, дополнительный к углу между векторами M и R, cosθ = H/R, а начало отсчета времени (t = 0) соответствует точке прохождения момента M над проводом. В результате воздействия индукции B в каждом элементе провода длиной Δx наводится ЭДС ΔE = B(x,t)vΔx. Подставляя выражение для B(x,t) и ин-