Материал: Груба - Системы охранной сигнализации (2012) 10mb
120 |
2. Средства обнаружения |
пульса сглаживается ФНЧ, поэтому реально коэффициент преобразования оказывается несколько ниже – около K = 0,01 В/пКл. Он выбран таким образом, чтобы минимальное по величине полезное воздействие (±500 пКл) вызывало выходной сигнал UВЫХ = ±5 В. Для проверки величины K следует зарядить конденсатор емкостью 50 пФ от источника напряжением 10 В, заряд составит Q = CU = 500 пКл. Разрядив конденсатор на XP1, можно наблюдать на выходе DA1 кратковременный выброс амплитудой 5 В.
Реализация зарядового усилителя требует выполнения ряда специфических требований. Кроме того, что ОУ DA1 должен иметь на входе полевые транзисторы, узлы подсоединения резисторов R1, R4, R5 следует смонтировать на стойках, чтобы минимизировать возможность растекания заряда по плате. По этой же причине полезно покрыть плату влагостойким лаком. Экранирование ЗУ уменьшает наводки от электрической сети (50 Гц). Если ЧЭ XP1 находится на удалении от СО, то для передачи заряда необходимо использовать качественный экранированный кабель, например, в минимальной степени подверженный трибоэлектрическому эффекту.
На вход XP1 может воздействовать высокое (хотя и кратковременное) напряжение до 40 кВ. В СО необходимо предусмотреть схему защиты от подобных импульсов. В данном случае она выполнена на элементах R1, VD1, VD2. Максимально возможный заряд (10 мкКл) способен привести к повышению напряжения на конденсаторе C1 до величины U = Q/C1 = 2000 В и повреждению микросхемы DA1. Наличие элементов защиты никак не проявляет себя до тех пор, пока напряжение на C1 находится в пределах напряжений питания (±10 В). Если оно немного превысит +10 В, то откроется диод VD1 и излишки заряда стекут на конденсатор C4. Если же оно станет ниже отрицательного напряжения питания, то избыточный заряд перейдет на конденсатор C6 через открытый диод VD2. Резистор R1 ограничивает импульс тока величиной I = 40 кВ / 22 кОм = 2 А, что допустимо для выбранного типа диодов (FDH300). Кроме всего прочего, данные диоды обладают малым током утечки. Они не шунтируют элементы C1, R5 и не мешают работе схемы.
Сигнал с выхода DA1 поступает на вход двухпорогового компаратора на элементах DA2, DA3, R6, R7, R8, R9, R10, VD3, VD4. Резистивный делитель R6, R7, R8, R9 устанавливает два порога: +5 В и –5 В. В исходном состоянии сигнал на выходе зарядового усилителя близок к 0 В, а на выходе компаратора (R10) – сигнал низкого уровня. Если сигнал на выходе DA1 превысит +5 В, срабатывает компаратор DA2 и через диод VD3 на резисторе R10 устанавливается сигнал высокого уровня. То же происходит при понижении сигнала зарядового усилителя ниже –5 В (через DA3 и VD4). Двухпороговый компаратор срабатывает независимо от знака входного заряда. Положительный импульс на выходе компаратора инициирует срабатывание РТ.
Перейдем к анализу бесконтактного способа обнаружения человека по окружающему его электри-
ческому полю. Для регистрации изменений поля на пути нарушителя устанавливается зонд из проводящего материала. В случае приближения человека потенциал зонда меняется и зонд заряжается. По измеренной величине заряда принимается решение об активации сигнала тревоги. Оценим размеры ЗЧ, параметры зонда и уровни полезных и помеховых сигналов.
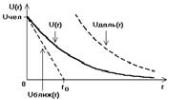
Средний потенциал поверхности тела человека UЧЕЛ = 1500 В. По мере удаления от него (на расстояние r) потенциал постепенно убывает по некоторому закону U(r) (рис. 2.14.2). В ближней зоне (на расстояниях менее размеров ОО, то есть порядка нескольких сантиметров) убывание носит линейный характер UБЛИЖ = UЧЕЛ – Er, где E – напряженность электрического поля, которая определяется поверхностной плотностью заряда, E = QЧЕЛ / (ε0SЧЕЛ), SЧЕЛ – площадь поверхности человека, SЧЕЛ = 2,0 м2. Подставив второе выражение в первое, получим зависимость UБЛИЖ(r) = UЧЕЛ × (1 – r/r0), где r0 = ε0SЧЕЛ / CЧЕЛ = 0,11 м. Ясно, что величина r0 дает нижнюю оценку размеров ЗЧ электростатического СО.
Рис. 2.14.2 Зависимость потенциала электрического поля от расстояния
Зависимость потенциала U(r) на расстояниях от нескольких сантиметров до нескольких метров с трудом поддается вычислению. В дальней зоне (на расстояниях более размеров ОО) оценкой служит выражение для поля точечного заряда UДАЛЬ(r) = Q / (4πε0r). Взяв минимальное значение заряда человека Qmin = 0,02×10⁻⁶ Кл, получим зависимость UДАЛЬ(r) =180 / r. Для уверенного обнаружения следует установить пороговое значение потенциала на уровне флуктуаций электрического поля Земли (порядка 1…10 В). Тогда верхняя оценка радиуса обнаружения электростатического СО составит около r = 180 / 10 ≈ 20 м.
Это действительно было бы так, если бы вокруг человека в пределах этого радиуса не было никаких проводящих предметов. Силовые линии поля идеального точечного заряда равномерно расходятся в бесконечность. Те же линии, выходя из тела человека, замыкаются на окружающие проводящие поверхности: пол, железобетонные стены, металлические двери, решетки, трубы. По этой причине радиус ЗЧ в основном определяется размерами свободного пространства – расстоянием до стен, потолка и пола – и не превышает 1,5…2 м, а реальная оценка U(r) лежит ниже теоретической UДАЛЬ(r). Измерение поля производится небольшим металлическим пробником (зондом). Рядом с ним не должно находиться крупных проводящих предметов, способных «притягивать» к себе силовые линии поля приближающегося человека.
2.14. Электростатические СО |
121 |
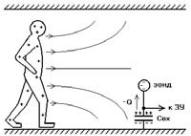
Процесс измерения потенциала электрического поля человека выглядит следующим образом (рис. 2.14.3). Силовые линии поля выходят из заряженного объекта и замыкаются на окружающих проводящих предметах. При приближении человека часть из них достигает зонда и вызывает в нем перераспределение зарядов. Если подсоединить зонд к земле через измерительный конденсатор CВХ, то на зонде наведется заряд QЗОНД противоположного по отношению к объекту знака. Такой же по величине заряд будет и на обкладках конденсатора. Он поступает на вход зарядового усилителя для дальнейщего анализа. Надежная работа устройства в целом определяется наличием заземления одной из обкладок измерительного конденсатора и высоким входным сопротивлением ЗУ. Бесконтактное электростатическое СО отличается от контактного только величиной измеряемого заряда.
Рис. 2.14.3 Бесконтактное измерение потенциала
Из приведенной физической модели обнаружения ясно, что емкость зонда CЗОНД должна быть меньше емкости человека, но не слишком малой, так как с ее уменьшением падает величина наводимого заряда. Значение CВХ, наоборот, должно превосходить CЧЕЛ, чтобы не ограничивать поступление заряда на зонд. Таким образом, получаем ограничения CЗОНД = 5…50 пФ, CВХ > 500 пФ. Отклонения от полученных оценок не смертельны, они всего лишь потребуют большего усиления или подавления дополнительных помех.
Заряд зонда QЗОНД зависит от потенциала U(r) поля, в котором он находится, – QЗОНД = CЗОНД × U(r). Форма зонда может отличаться от сферы. Более того, шар обладает минимальной (при заданном объеме) емкостью, и любая другая форма обеспечивает большее значение заряда при том же расходе материала. С точки зрения технологичности наиболее подходящей формой обладают простые плоские фигуры. Основные типы зондов: однопроводная линия, проволочный контур (кольцо, квадрат) или различного вида пластины (диск, квадрат). Роль зонда может выполнять сейф, бронзовая статуя, барельеф, подставка под экспонат, замок, дверная ручка, автомобиль, металлический шкаф, холодильник, проволочная петля вокруг вентиляционной шахты, дверной коробки или оконной рамы.
При емкости зонда CЗОНД = 5…50 пФ в случае полного сближения с объектом, обладающим минимальным потенциалом (Umin = 200 В), в нем наведется заряд QВХ = CЗОНД × Umin = 1…10 нКл. При удалении человека
от зонда заряд уменьшается. Минимальный регистрируемый заряд (а вместе с ним – и максимальный радиус обнаружения) определяется уровнем наводимых помеховых зарядов, составляющим 1…10 пКл. Поэтому целесообразно установить регулируемый порог полезного воздействия в пределах QПОР = 5…500 пКл. Таким образом, блок обработки датчика приближения мало чем отличается от датчика касания. Послений необходимо дополнить каскадом усиления с коэффициентом усиления KУС, регулируемым в пределах от 1 до 100.
Электростатические СО в среднем обладают следующими характеристиками: ЗО – 0…1 м от проводящих предметов или проводов, выполняющих роль ЧЭ; длина провода – до 100…200 м; напряжение питания – 10…30 В; потребляемый ток – 1…10 мА; рабочая температура – от минус 40 до плюс 60°C; цена (без стоимости ЧЭ) – 700…1000 $.
Основные достоинства электростатических СО:
—высокая вероятность обнаружения;
—высокая помехоустойчивость; практически полное отсутствие ложных срабатываний при отсутствии домашних животных; ЗЧ не выходит за пределы железобетонных стен; помеховые воздействия не проникают с улицы внутрь здания;
—произвольная форма ЗО, которая окружает охраняемые металлические предметы или следует вдоль трассы проводного ЧЭ; зона может быть легко ограничена заземленной металлической сеткой или фольгой, экранирующей электростатическое поле; подобным образом можно без особых затрат формировать любую требуемую зону;
—возможность использования в качестве ЧЭ любых металличесих элементов интерьера;
—маскируемость; пассивный принцип действия;
—низкая стоимость аппаратуры в расчете на один охраняемый предмет; несколько десятков предметов могут быть последовательно подсоединены через общий провод к одному БО;
—электростатическое СО фиксирует факт передвижения человека, поэтому оно при установке на дверь или окно заменяет все другие датчики: разрушения (разбивания) или открывания (геркон);
—высокая надежность, благодаря отсутствию механических элементов;
—простота монтажа и обслуживания.
Основные недостатки электростатических СО:
—небольшие размеры ЗО; зона ограничена наличием посторонних проводящих предметов, которыми наполнено любое помещение; для надежной фиксации приближения человека ближайшим к нему проводящим предметом должен быть сам зонд;
—снижение вероятности обнаружения во влажных и сырых помещениях, невентилируемых подвалах, банях, канализационных шахтах;
—необходимость заземления для эффективной работы аппаратуры.
122 |
2. Средства обнаружения |
2.15. Магнитометрические СО
Магнитометрические СО реагируют на изменения внешнего магнитного поля. Магнитное поле образуется вокруг любого предмета, обладающего магнитным моментом. К подобным предметам относятся не только магниты, но и многие изделия из ферромагнитных материалов (железа и его сплавов): ножи, лопаты, ключи, гвозди, пистолеты, ружья, автомобили, корабли, поезда. Магнитный момент гвоздя невелик, но и он может быть обнаружен на небольших расстояниях. Обладает магнитным полем и наша планета Земля. При появлении вблизи от датчика какого-либо намагниченного предмета магнитное поле Земли слегка искажается, но этих изменений бывает достаточно для их надежной фиксации.
Магнитное поле Земли не постоянно, оно подвержено непрерывным медленным изменениям. Поэтому в своем большинстве магнитометрические СО реагируют на быстрые изменения магнитного поля, в связи с чем они способны регистрировать только движущиеся объекты. Но даже это осложняется наличием многочисленных импульсных помеховых воздействий – от магнитных бурь, грозовых разрядов, проезда автотранспорта, коммутации больших токов. Обнаружение объектов по изменению магнитного поля сопряжено со значительными трудностями.
Среди магнитометрических СО наиболее распространены (в силу своей простоты) так называемые индукционные. Их основным элементом является многовитковая катушка. Если внутрь катушки ввести сильный магнит, то в соответствии с явлением магнитной индукции в катушке наведется электродвижущая сила (ЭДС). В случае более слабых изменений магнитного поля в катушке также будет наводиться ЭДС, но меньшей величины. Катушка может иметь небольшие размеры; соответствующее СО является точечным. Оно может обнаруживать передвижение ферромагнитных предметов в радиусе нескольких метров от ЧЭ. Если диаметр многовитковой катушки увеличить до нескольких десятков метров, а затем растянуть ее вдоль одного из диаметров, то она не потеряет способности обнаруживать изменения магнитного поля, но ЗО полученного ЧЭ станет линейной. Такой датчик закапывается на небольшую глубину в землю, им можно охранять протяженные участки рубежа. Соответствующее СО носит название линейного петлевого индукционного магнитометрического.
Магнитометрические СО являются пассивными. Воспринимая внешнее магнитное поле, они не производят излучений в окружающее пространство. В силу своей специфики они особенно предпочтительны там, где высока вероятность ложных срабатываний от животных. Магнитометрические СО могут работать как внутри помещений, так и на улице. Более того, в отличие от многих СО других типов, количество помеховых воздействий вне помещений существенно уменьшается. На улице нет лифтов и станков, а в лесу – еще и протяженных электрических сетей и радиопередатчиков.
Основной показатель силы магнитного поля – его индукция B. В системе СИ она измеряется в теслах (Тл)
или кратных единицах – мкТл, нТл. Величина индукции сильного магнита вблизи от его поверхности составляет около 1 Тл. В системе СГС индукция магнитного поля измеряется в гауссах (Гс). Соотношение между ними 1 Гс = 0,0001 Тл.
Для оценки интенсивности магнитного поля могут также использоваться единицы его напряженности H
=B / (μμ0), где μ – относительная магнитная проницаемость, μ0 – абсолютная магнитная проницаемость вакуума, в системе СИ величина μ0 = 4π×10–7 Гн/м = 1,256637×10⁻⁶ Гн/м. Единицей измерения напряженности является ампер на метр (А/м). Относительная магнитная проницаемость воздуха μ близка к единице; поэтому единицы напряженности эквивалентны единицам индукции: 1 А/м = 4π / 10–7 Тл = 1256,637 нТл. В системе СГС напряженность магнитного поля измеряется в эрстедах (Э). В этой системе значение μ0 = 1, поэтому в вакууме (и с большой точностью в воздухе) 1 Э
=1 Гс. Отсюда 1 Э = 0,0001 Тл = 1000 / 4π А/м = 79,5775 А/м. При измерении слабых полей встречается еще одна единица напряженности – гамма (γ), 1 гамма
=0,00001 Э = 1 нТл. Далее, чтобы избежать путаницы, мы будем пользоваться для оценок одной единицей – теслой. Таблица 2.15.1 позволит перевести в теслы любую величину, измеренную в других единицах.
Таблица 2.15.1 Единицы измерения магнитных полей
Единица |
Перевод в Тл или кратные единицы |
1 Гс = |
100 мкТл |
1 Э = |
100 мкТл |
1 А/м = |
1,26 мкТл |
1 гамма = |
1 нТл |
Все магнитные измерения проводятся на фоне магнитного поля Земли. Его абсолютная величина составляет 35…65 мкТл. Она меняется в зависимости от широты, оставаясь почти постоянной в любой заданной точке земной поверхности. При переходе от одной точки к другой меняется не только величина, но и направление вектора напряженности в пространстве. Проекция вектора на горизонтальную плоскость всегда сохраняет направление на Северный магнитный полюс Земли, благодаря чему мы можем пользоваться компасом. (Как известно, магнитные линии выходят из северного полюса магнита, которым является Южный полюс Земли.) Магнитное поле Земли близко по своей величине и виду к полю магнитного момента M = 8,3×10²² А×м2.
Магнитное поле Земли подвержено флуктуациям, которые необходимо учитывать при проведении магнитных измерений. Солнечно-суточные изменения магнитного поля Земли на средних широтах достигают 3…50 нТл. Наиболее значительный вклад в изменения магнитного поля вносят магнитные бури. За год в среднем наблюдается около 30…40 магнитных бурь различной интенсивности. Продолжительность одной бури
– от нескольких часов до нескольких суток. Измене-
2.15. Магнитометрические СО |
123 |
ния магнитного поля во время магнитной бури достигают 100…1000 нТл. Максимальная скорость изменения магнитного поля во время магнитной бури может доходить до 4 нТл/с (80 нТл за 20 с). Так называемые микропульсации имеют различное происхождение. Они располагаются в диапазоне частот 0,001…10 Гц, их интенсивность 0,1…100 нТл, продолжительность – от нескольких минут до одного часа.
В городе на магнитное поле Земли накладываются дополнительные шумы. Наводки от сети лежат в диапазоне 50 Гц и редко где опускаются ниже 1 нТл. Случайный шум от множества различных искусственных источников электромагнитного излучения имеет спектральную плотность, уменьшающуюся с ростом частоты. На низких частотах (порядка 0,01 Гц) шум составляет 3…100 нТл (в зависимости от района); на частотах 1…10 Гц он уменьшается до 0,01 нТл и в дальнейшем почти не зависит от частоты.
Представив себе ожидаемые уровни помеховых сигналов, перейдем к оценке вида и амплитуды полезных (и некоторых других помеховых) сигналов. Они образуются благодаря наличию у предметов магнитного момента M, который и создает вокруг себя магнитное поле. Вектор индукции магнитного поля на больших расстояниях R равен:
r |
r r r |
r |
B |
= μ0(3(eR M )eR |
− M ) / 4πR3 |
где eR – единичный вектор в направлении R (из центра магнитного момента в точку измерения поля). Отсюда величина магнитной индукции составляет B = (μ0/4π) × (M × (1 + 3cos2ϕ)1/2 / R3), где ϕ – угол между вектором магнитного момента и направлением на точку измерения. Индукция максимальна вдоль оси магнитного момента (ϕ = 0), где она равна B = (μ0/4π) × (2M / R3). В плоскости, перпендикулярной к оси магнитного момента (ϕ = π/2), она в два раза меньше B = (μ0/4π) × (M / R3). Приведенное основное выражение для вектора магнитной индукции B поля магнитного момента M позволяет находить величину и вид сигналов при различных взаимных ориентациях векторов.
Магнитноеполенебольшогомагнита(M=0,2 А×м2) на расстоянии R = 0,1 м вдоль его оси составит B = (μ0/2π) × (M / R3) = 20 мкТл. Оно сравнимо с естественным уровнем магнитного поля. Направление стрелки обычного компаса устанавливается вдоль силовых линий поля Земли. Если к компасу поднести магнит, то стрелка отклонится от первоначального положения. То же самое произойдет при приближении к компасу другого намагниченного предмета. По углу отклонения можно легко оценивать величину магнитного момента различных предметов.
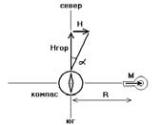
Горизонтальная составляющая магнитного поля Земли (на широте Москвы) равна HГОР = 14 А/м. Если к компасу с западной или восточной стороны поднести предмет с магнитным моментом M, направив его ось на середину стрелки (рис. 2.15.1), то на нее будет действовать дополнительное поле H = M / (2πR3) в направлении, перпендикулярном к полю Земли. В результате стрелка компаса отклонится на угол α. Если измерять
его в градусах, то из очевидного для небольших углов (α<10°) соотношения H / HГОР = M / (2πR3HГОР) = πα / 180 можно получить оценку для магнитного момента M = 1,5αR3. Например, если гаечный ключ на расстоянии R = 0,2 м отклоняет стрелку компаса на максимальный угол α = 10°, то его магнитный момент составит M = 1,5×10×0,008 = 0,12 А×м2.
Рис. 2.15.1 Оценка магнитного момента
Положив компас на стол, будем размещать с западной или восточной стороны от него различные стальные предметы, подбирая расстояние R так, чтобы отклонение стрелки находилось в пределах 5…10 градусов. Некоторые предметы придется покрутить (не меняя расстояния R), чтобы добиться максимального отклонения. Результирующая ориентация предмета укажет направление невидимого магнитного момента внутри него. Чаще всего вектор магнитного момента оказывается направленным вдоль наибольшего из размеров предмета. В результате экспериментов можно по измеренным значениям R и α получить оценки магнитных моментов всех предметов, встречающихся в быту, лежащих в карманах и окружающих нас (табл. 2.15.2). Любые ферромагнитные предметы постепенно
Таблица 2.15.2 Средние магнитные моменты различных предметов и объектов
Предмет |
Магнитный момент M, А×м2 |
|
Ключ гаечный небольшого |
0,01…0,05 |
|
размера |
||
|
||
Ключи |
0,03 |
|
Пинцет |
0,03 |
|
Плоскогубцы |
0,05…0,1 |
|
Отвертка |
0,05…0,1 |
|
Ключ гаечный большого |
0,05…0,3 |
|
размера |
||
|
||
Ножницы |
0,06 |
|
Пистолет |
0,1 |
|
Нож |
0,1…0,2 |
|
Магнитная защелка |
0,1…0,4 |
|
Лопата |
0,2 |
|
Отвертка с магнитным |
0,5…1,5 |
|
наконечником |
||
|
||
Автомат |
0,6 |
|
Велосипед |
4 |
|
Мотоцикл |
20 |
|
Легковой автомобиль |
100 |
|
Грузовой автомобиль |
300 |
|
Самолет |
3000 |
|
Железнодорожный поезд |
20000 |
124 |
2. Средства обнаружения |
|
намагничиваются в поле Земли, и если не предприни- |
ние, на котором их влияние несущественно. Для нача- |
|
мать специальных мер, то магнитные моменты двух |
ла сравним величину магнитного поля различных |
|
стальных предметов одинаковых размеров, изготов- |
объектов с абсолютной величиной поля Земли. Маг- |
|
ленных из одного сорта стали, окажутся примерно рав- |
нитный момент мелких бытовых предметов на ходится |
|
ными. Точно так же объект большего размера будет |
в пределах M < 1 А×м2. Попытка обнаружить присутс- |
|
обладать и большим магнитным моментом. Это позво- |
твие подобных предметов на расстояниях порядка R = |
|
ляет группировать объекты по типам, характеризуя их |
1 м от датчика столкнется с необходимостью регистра- |
|
средним магнитным моментом, хотя внутри группы |
ции приращения поля ΔB = (μ0/2π) × (M / R3) < |
|
иногда встречаются значительные отклонения от сред- |
0,2 мкТл на фоне магнитного поля Земли около |
|
ней величины M, как в меньшую, так и в большую сто- |
50 мкТл, испытывающего флуктуации до 1 мкТл. По- |
|
рону. Магнитные моменты транспортных средств |
добные измерения вряд ли возможны. То же самое |
|
можно оценить аналогичным образом, встав с компа- |
можно сказать о попытке обнаружить присутствие ав- |
|
сом в нескольких метрах от дороги, проходящей с запа- |
томобиля (M = 100 А×м2) на расстояниях порядка R = |
|
да на восток. |
|
5 м. По этой причине магнитометрическое СО должно |
Перед началом экспериментов полезно проводить |
измерять либо градиент магнитного поля, либо изме- |
|
проверку чувствительности (калибровку) средств из- |
нение его во времени. Измерение градиента предпола- |
|
мерения. Для этого необходимо изготовить образцо- |
гает наличие двух ЧЭ, разнесенных на небольшое рас- |
|
вый магнитный момент, скажем, величиной 0,1 А×м2. |
стояние друг от друга, и определние их разностного |
|
Выточим на токарном станке из пластмассы (или скле- |
сигнала. Это усложняет и удорожает прибор. Наиболее |
|
им из картона) небольшую шпульку (рис. 2.15.2). На- |
просто реализуется дифференциальный принцип – |
|
мотаем на шпульку N = 1500 витков медного провода |
принцип измерения отношения приращения магнит- |
|
диаметром 0,19 мм. Его погонное сопротивление – |
ной индукции к величине соответствующего проме- |
|
0,6 Ом/м. При среднем |
диаметре витка D = (20 + |
жутка времени ΔB/Δt. Правда он позволяет фиксиро- |
13)/2 = 16,5 мм общая длина провода составит L = πDN |
вать только движущиеся объекты. |
|
=75 м, а сопротивление катушки – R = 0,6×75 = 45 Ом. Подав на катушку напряжение U = 15 В, получим ток I
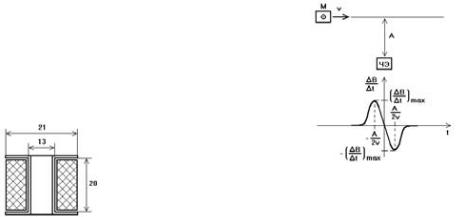
=U/R = 0,33 А. При средней площади витка S = πD2/4 = 0,00021 м2 магнитный момент катушки составит M = ISN = 0,1 А×м2. В случае небольших отклонений в размерах шпульки или диаметре провода получаемый магнитный момент может быть откорректирован изменением напряжения питания.
Рис. 2.15.3 Траектория движения магнитного момента M и вид сигнала
Рис. 2.15.2 Образцовый магнитный момент
Установив катушку на расстоянии R = 0,2 м от компаса (рис. 2.15.1), направим ее ось на стрелку и подадим напряжение питания. Отклонение стрелки на 8 градусов подтверждает значение магнитного момента M = 1,5×8×0,008 = 0,1 А×м2 и возможность его оценки с помощью компаса. Выделяемая катушкой мощность W = U2/R = 5 Вт сравнительно велика, поэтому лучше не включать ее на длительное время. Если перевернуть катушку или поменять полярность напряжения, стрелка отклонится на тот же угол в противоположную сторону. Меняя расстояние R, можно убедиться в наличии обратной кубической зависимости напряженности магнитного поля. Если расположить катушку с севера или с юга от компаса (сохраняя направление ее оси с запада на восток), то поле при этом уменьшается в два раза.
Зная магнитный момент различных предметов, легко оценить расстояние, на котором их можно обнаружить, или (если это помеховые воздействия) расстоя-
Оценить величину скорости изменения магнитного поля ΔB/Δt позволяет простой пример. Пусть магнитный момент M направлен вертикально и перемещается в горизонтальной плоскости по прямой линии с постоянной скоростью v, а датчик находится в той же плоскости на расстоянии A от траектории движения магнитного момента (рис. 2.15.3). Тогда индукция магнитного поля в точке измерения составит (исходя из основного уравнения) B = (μ0/4π) × (M / (A2 + (vt)2)3/2), где t – время, начало отсчета которого (t = 0) соответствует моменту наибольшего сближения магнитного момента и датчика. Вектор B направлен вертикально. Скорость изменения магнитного поля находится дифференцированием предыдущего выражения ΔB/Δt = - (3μ0vM/4πA4) × (τ / (1 + τ2)5/2), где введено безразмерное время τ = vt/A. Вид и величина сигнала зависят от отношений (v/A) и (vM/A4); быстрый далекий объект с большим магнитным моментом невозможно отличить от близкого медленного с меньшим моментом. При t = 0 значение функции ΔB/Δt = 0; сама функция имеет вид двухполярного импульса с максимумом и миниму-