Материал: kompendium_po_fizike
46
МЕХАНИЧЕСКИЕ
СВОЙСТВА
БИОЛОГИЧЕСКИХ
ТКАНЕЙ
1.
Кинематика
и
динамика
движений
человека
.
Рычаги
и
сочленения
в
опорно
-
двигательном
аппарате
человека
.
Абсолютная
мышечная
сила
.
Уравнение
Хилла
Опорно
-
двигательный
аппарат
человека
состоит
из
сочлененных
между
собой
костей
скелета
,
к
которым
в
определенных
точках
прикрепляются
мышцы
.
Кости
скелета
действуют
как
рычаги
,
которые
имеют
точку
опоры
в
сочленениях
и
приводятся
в
движение
силой
тяги
,
возникающей
при
сокращении
мышц
.
Рычаг
–
твердое
тело
,
способное
вращаться
около
неподвижной
оси
.
Различают
рычаги
трех
видов
:
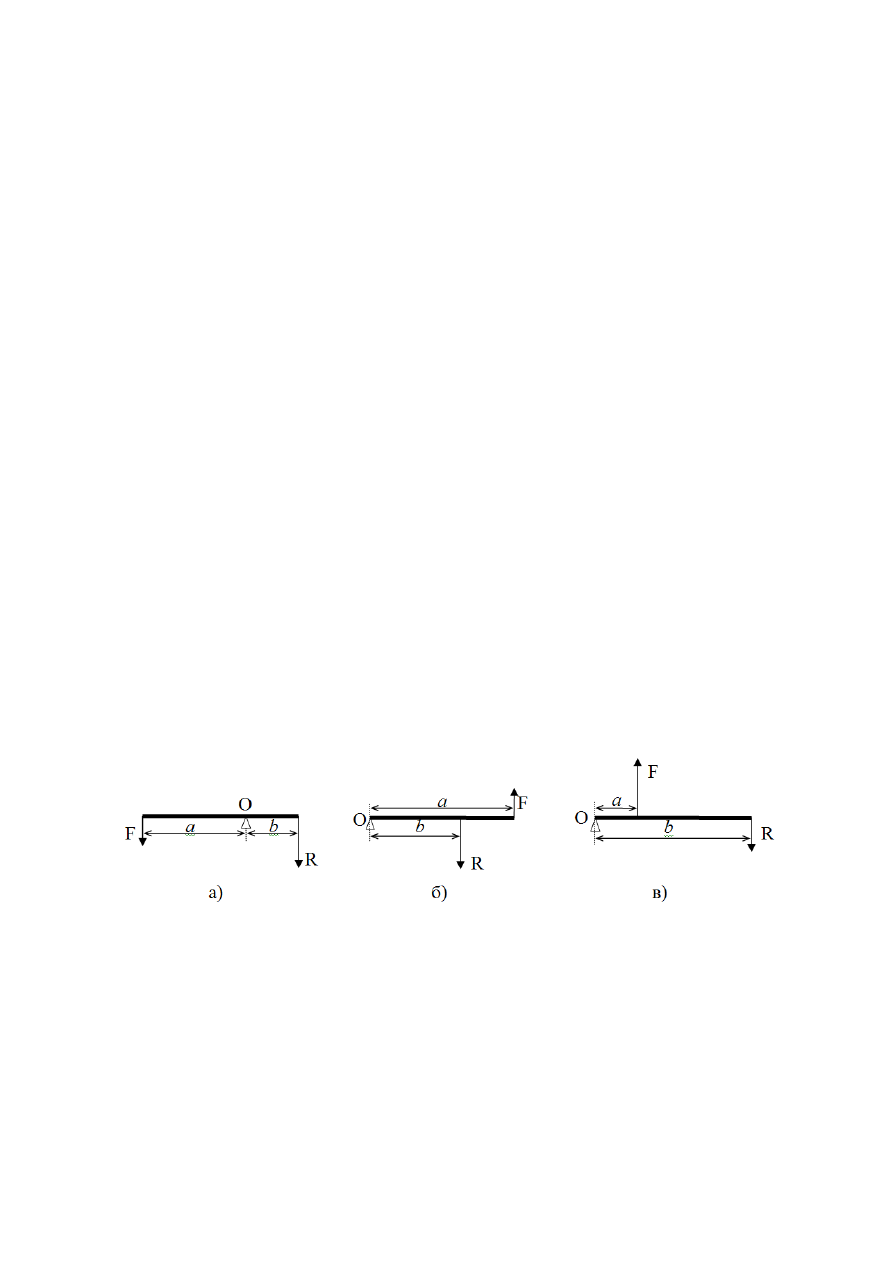
1.
Рычаг
,
к
которому
действующая
сила
F
и
сила
преодолеваемого
сопротивления
R
приложены
по
разные
стороны
от
точки
опоры
О
(
рисунок
19-
а
).
Примером
такого
рычага
может
быть
череп
,
рассматриваемый
в
сагиттальной
плоскости
.
С
одной
стороны
от
точки
опоры
действует
сила
тяжести
головы
R,
с
другой
–
сила
тяги
мышц
и
связок
F
.
Условием
равновесия
рычага
является
равенство
моментов
сил
,
т
.
е
.
b
R
a
F
Рисунок
19.
Рычаги
(
пояснения
в
тексте
)
2.
Рычаг
,
у
которого
силы
F
и
R
приложены
по
одну
сторону
от
точки
опоры
О
,
причем
сила
F
приложена
к
концу
рычага
,
а
сила
R
ближе
к
точке
опоры
(
рисунок
19-
б
).
Из
условия
равновесия
рычага
следует
,
что
F<R
,
Такой
рычаг
дает
выигрыш
в
силе
,
но
проигрыш
в
перемещении
,
и
называется
рычагом
силы
.
Примером
такого
рычага
может
быть
действие
свода
стопы
при
47
подъеме
на
полупальцы
.
3.
Рычаг
,
у
которого
сила
F
приложена
ближе
к
точке
опоры
,
чем
сила
R
(
рисунок
19-
в
).
Очевидно
,
что
F>R
,
т
.
е
.
рычаг
дает
выигрыш
в
перемещении
и
называется
рычагом
скорости
.
Например
,
кости
предплечья
с
точкой
опоры
О
в
локтевом
суставе
.
Действующая
сила
F
–
сила
мышц
,
сгибающих
предплечье
,
сила
сопротивления
R
–
сила
тяжести
поддерживаемого
груза
,
приложенная
обычно
к
кисти
,
а
также
сила
тяжести
самого
предплечья
.
Кости
опорно
-
двигательного
аппарата
соединяются
между
собой
в
сочленениях
,
или
суставах
.
Концы
костей
,
образующих
сустав
,
удерживаются
вместе
с
помощью
плотно
охватывающей
их
суставной
сумки
,
а
также
прикрепленных
к
ним
связок
.
Для
уменьшения
трения
соприкасающиеся
поверхности
костей
покрыты
гладким
хрящом
и
между
ними
имеется
тонкий
слой
клейкой
жидкости
.
Основной
механической
характеристикой
сустава
является
число
степеней
свободы
в
нем
,
равное
числу
осей
,
вокруг
которых
возможно
взаимное
вращение
сочлененных
костей
.
Различают
суставы
с
одной
(
плече
-
локтевой
сустав
),
двумя
(
лучезапястный
сустав
)
и
тремя
степенями
свободы
(
тазобедренное
и
лопаточно
-
плечевое
сочленение
).
Мышцы
составляют
активную
часть
опорно
-
двигательного
аппарата
.
Под
действием
импульсов
,
идущих
от
центральной
нервной
системы
,
они
сокращаются
,
т
.
е
.
изменяют
свою
длину
и
при
этом
развивают
определенную
силу
.
Сокращение
,
при
котором
мышца
,
изменяя
свою
длину
,
развивает
постоянное
по
величине
усилие
,
называется
изотоническим
.
Если
мышца
развивает
усилие
,
не
изменяя
своей
длины
,
такое
сокращение
называется
изометрическим
.
Сила
,
развиваемая
при
максимальном
сокращении
,
прямо
пропорциональна
количеству
мышечных
волокон
,
входящих
в
состав
данной
мышцы
.
Абсолютной
мышечной
силой
называют
силу
,
приходящуюся
на
1
см
2
общего
поперечного
сечения
мышечных
волокон
,
образующих
мышцу
.
В
изотоническом
режиме
зависимость
между
скоростью
ν
мышечного
сокращения
и
приложенной
силой
F
описывается
48
уравнением
Хилла
:
a
F
F
F
b
v
max
,
где
F
max
–
максимальное
усилие
,
развиваемое
данной
мышцей
,
α
и
b
–
константы
,
имеющие
размерности
силы
и
скорости
,
соответственно
.
2.
Виды
деформаций
и
механические
характеристики
упругих
тел
.
Закон
Гука
для
упругих
деформаций
.
Модуль
Юнга
.
Коэффициент
Пуассона
Деформация
–
изменение
взаимного
расположения
точек
тела
,
которое
приводит
к
изменению
его
формы
и
размеров
.
Если
после
прекращения
действия
силы
деформация
полностью
исчезает
,
она
называется
упругой
,
если
сохраняется
,
то
деформация
называется
пластической
.
В
зависимости
от
условий
внешнего
воздействия
различают
несколько
способов
деформирования
:
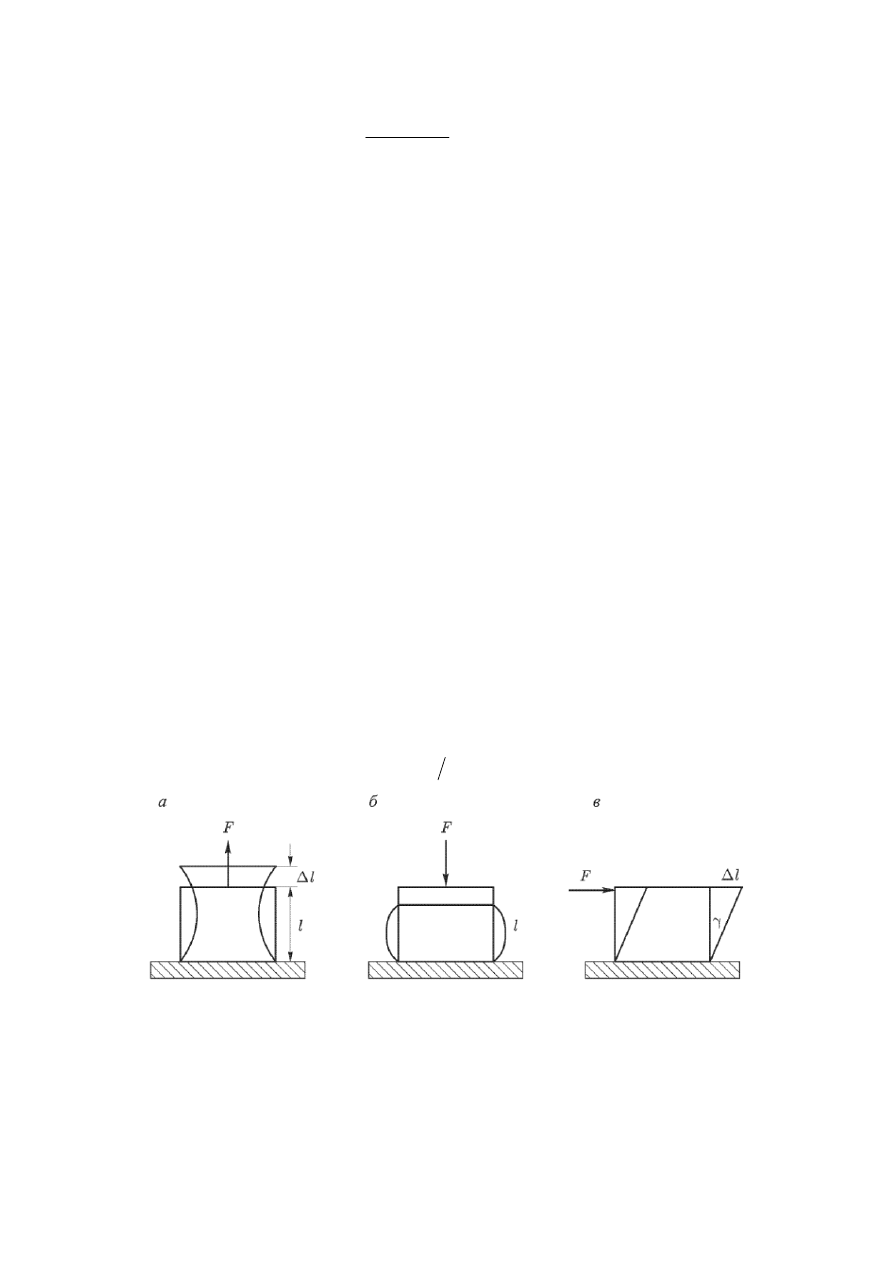
1.
Растяжение
(
сжатие
)
.
Такая
деформация
возникает
,
когда
к
телу
длиной
l
,
с
закрепленным
основанием
прикладывается
сила
F
,
направленная
вдоль
его
оси
(
рисунок
20-
а
, 20-
б
)).
Под
действием
этой
силы
длина
тела
увеличивается
или
уменьшается
на
некоторую
величину
∆
l
(
∆
l
называют
абсолютной
деформацией
).
Мерой
деформации
является
относительное
удлинение
l
l
.
Рисунок
20.
Деформация
растяжения
(
а
),
сжатия
(
б
)
и
сдвига
(
в
)
При
действии
на
тело
внешней
деформирующей
силы
расстояние
между
атомами
(
ионами
)
изменяется
.
Это
приводит
к
возникновению
внутренних
сил
,
стремящихся
вернуть
атомы
(
ионы
)
в
первоначальные
положения
.
Мерой
этих
сил
является
49
механическое
напряжение
,
равное
отношению
силы
к
поперечному
сечению
тела
:
S
F
.
Робертом
Гуком
был
установлен
закон
,
по
которому
упругая
сила
,
возникающая
в
образце
при
упругих
деформациях
,
прямо
пропорциональна
величине
абсолютной
деформации
:
l
k
F
упр
.
Он
может
быть
выражен
и
в
другой
форме
:
E
,
где
Е
–
модуль
упругости
(
модуль
Юнга
),
зависящий
от
упругих
свойств
материала
образца
.
Важной
характеристикой
материала
является
коэффициент
Пуассона
μ
,
связывающий
относительные
продольную
ε
и
поперечную
ε
1
деформации
образца
:
1
Эти
деформации
имеют
разные
знаки
,
а
коэффициент
Пуассона
всегда
положительный
.
Он
зависит
только
от
свойств
материала
образца
и
определяет
относительное
изменение
объема
V
образца
при
деформации
:
)
2
1
(
V
V
2.
Сдвиг
.
Деформация
сдвига
возникает
,
если
на
тело
действует
касательная
сила
,
приложенная
параллельно
закрепленному
основанию
.
В
результате
деформации
сдвига
прямоугольный
параллелепипед
превращается
в
косоугольный
.
При
этом
боковые
грани
смещаются
на
некоторый
угол
γ
,
называемый
углом
сдвига
(
рисунок
20-
в
).
Касательное
механическое
напряжение
τ
,
возникающее
в
образце
при
деформации
,
прямо
пропорционально
углу
сдвига
:
G
,
где
G
–
модуль
сдвига
.
3.
Изгиб
.
Деформация
изгиба
характеризуется
искривлением
оси
или
срединной
поверхности
деформируемого
тела
под
действием
внешних
сил
.
Степень
деформирования
тела
,
имеющего
две
точки
опоры
,
определяется
по
перемещению
λ
,
которое
получает
середина
тела
(
рисунок
21-
а
).
Величина
λ
называется
стрелой
прогиба
.
В
зависимости
от
направления
действующих
сил
изгиб
может
быть
продольным
или
поперечным
.
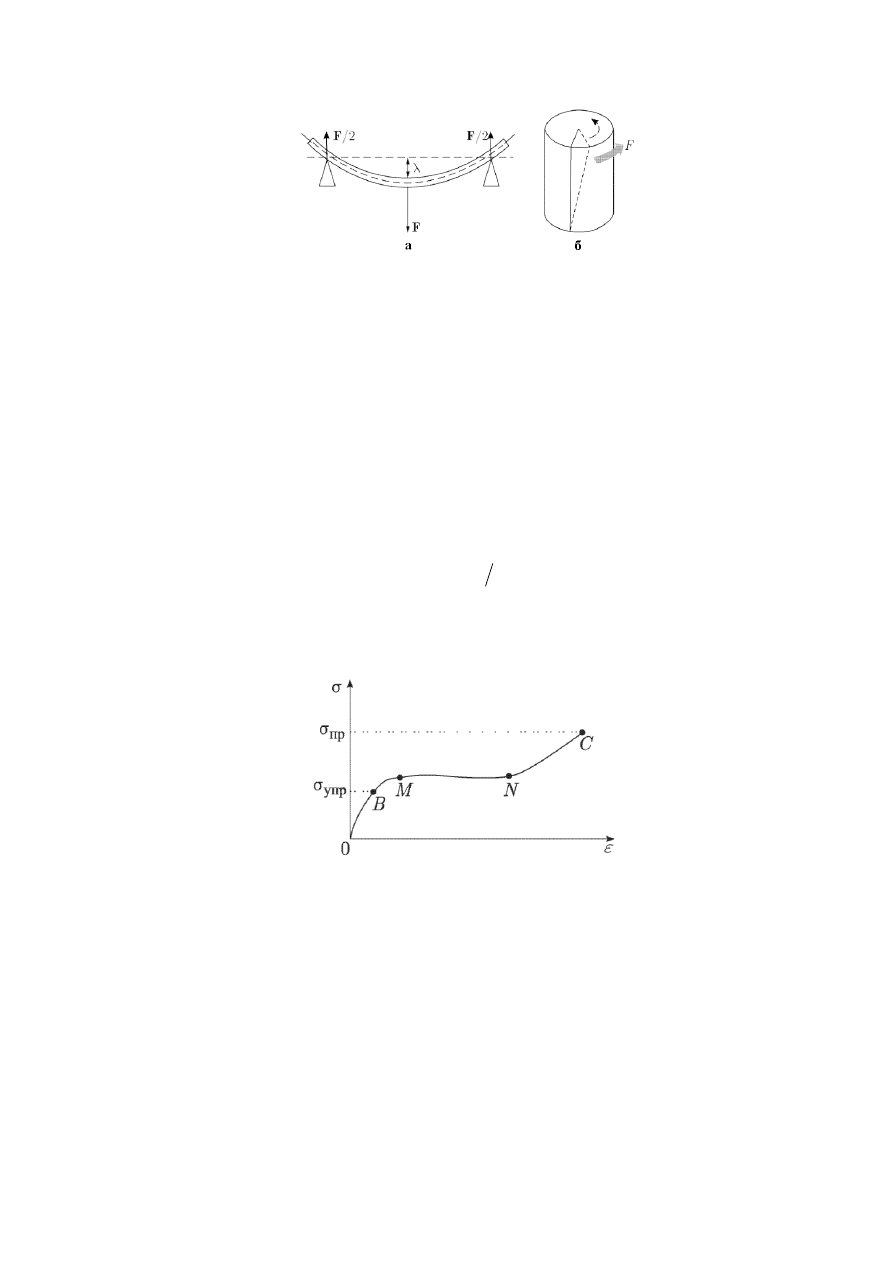
50
Рисунок
21.
Деформация
изгиба
(
а
)
и
кручения
(
б
)
4.
Кручение
.
Этот
способ
деформирования
характеризуется
взаимным
поворотом
поперечных
сечений
тела
под
влиянием
моментов
(
пар
сил
),
действующих
в
плоскости
этих
сечений
.
Кручение
возникает
,
например
,
когда
нижнее
основание
тела
закреплено
,
а
верхнее
основание
поворачивают
вокруг
продольной
оси
(
рисунок
21-
б
).
Абсолютная
деформация
при
кручении
характеризуется
углом
поворота
φ
одного
основания
относительно
другого
.
Относительная
деформация
θ
равна
отношению
угла
φ
к
длине
тела
:
l
Зависимость
механического
напряжения
от
относительной
деформации
для
твердых
тел
при
растяжении
представлена
на
рисунке
22.
Рисунок
22.
Кривая
зависимости
механического
напряжения
от
относительной
деформации
Участок
ОВ
соответствует
упругой
деформации
,
которая
исчезает
сразу
после
снятия
нагрузки
.
Точка
В
–
предел
упругости
,
σ
упр
–
напряжение
,
ниже
которого
деформация
сохраняет
упругий
характер
.
Участок
ВМ
соответствует
пластической
деформации
,
которая
не
исчезает
после
снятия
нагрузки
.
Участок
MN
соответствует
деформации
текучести
,
которая
возрастает
без
увеличения
напряжения
.
Напряжение
,