Материал: Курсовой ТММ Исследование механизма шасси
Федеральное агентство по образованию
Государственное образовательное учреждение высшего
профессионального образования
САМАРСКИЙ ГОСУДАРСТВЕННЫЙ АЭРОКОСМИЧЕСКИЙ УНИВЕРСИТЕТ
имени академика С. П. КОРОЛЕВА
Кафедра основ конструирования машин
РАСЧЕТНО-ПОЯСНИТЕЛЬНАЯ ЗАПИСКА
к курсовому проекту по теории механизмов и машин на тему:
“Исследование механизма шасси ”
Задание № ТММ.КП.002.004.000
Студент
Руководитель проекта Суслин А.В.
Самара
Задание
КАФЕДРА ОСНОВ КОНСТРУИРОВАНИЯ МАШИН
Задание на курсовой проект студенту Р. А.
по “теории механизмов и машин ” № ТММ.КП.012.002.004
Содержание задания
1. Кинематическое исследование механизма шасси.
2. Кинетостатическое исследование механизма шасси.
3. Проектирование зубчатой передачи.
Исходные данные
Исходные данные принимают согласно номеру задания из сборника заданий кафедры ОКМ [8].
Перечень и объем графических и текстовых документов
Кинематическое исследование механизма 1 л. А1.
Кинетостатическое исследование механизма 1 л. А1.
Проектирование зубчатой передачи 1 л. А1.
Расчетно-пояснительная записка 25-35 л. А4.
Календарный план выполнения работ устанавливает кафедра ОКМ.
Реферат
Курсовой проект.
Пояснительная записка: 35 стр., 5 рис., 7 источников.
Графическая документация: 3 листа формата А1.
ШАССИ, КИНЕМАТИКА, ДИНАМИКА, АНАЛИЗ, СИНТЕЗ, РЕДУКТОР, ЗАЦЕПЛЕНИЕ.
В курсовом проекте выполнен структурный, кинематический и силовой анализы механизма шасси самолета.
По заданной схеме и параметрам проведен подбор чисел зубьев колес редуктора, расчет геометрических параметров зацепления простой ступени редуктора и его качественных показателей.
Содержание
Введение
1 Кинематическое исследование механизма
1.1 Схема механизма и исходные данные. . . . . . . . . . . . . . . . . . . . . . . 8
1.2 Структурный анализ механизма . . . . . . . . . . . . . . . . . . . . . . . . 10
1.3 Планы скоростей . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 11
1.4 Планы ускорений . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . 14
1.5 Построение кинематических диаграмм . . . . . . . . . . . . . . . . . . . . . 18
1.6 Сравнительный анализ результатов . . . . . . . . . . . . . . . . . . . . . . 19
2 Кинетостатическое исследование механизма
2.1 Схема механизма и исходные данные . . . . . . . . . . . . . . . . . . . . . . 20
2.2 Расчет структурных групп Ассура . . . . . . . . . . . . . . . . . . . . . . 21
2.3 Расчет входного звена . . . . . . . . . . . . . . . . . . . . . . . . . . . . 25
2.4 Рычаг Жуковского и сравнительный анализ результатов . . . . . . . . . . . . 25
2.5 Потери мощности на трение . . . . . . . . . . . . . . . . . . . . . . . . . . . 26
З Проектирование зубчатой передачи
3.1 Схема редуктора и исходные данные . . . . . . . . . . . . . . . . . . . . . . 27
3.2 Определение передаточных отношений . . . . . . . . . . . . . . . . . . . . . 28
3.3 Расчет простой передачи . . . . . . . . . . . . . . . . . . . . . . . . . . . 28
3.4 Расчет планетарной передачи . . . . . . . . . . . . . . . . . . . . . . . . . 29
3.5 Линейные и угловые скорости звеньев редуктора . . . . . . . . . . . . . . . 30
3.6 Сравнительный анализ результатов и КПД редуктора . . . . . . . . . . . . . 31
ЗАКЛЮЧЕНИЕ
Список использованных источников
ПРИЛОЖЕНИЯ
перечень обозначениЙ
Раздел 1. Кинематическое исследование механизма
l - длина звена, м;
- угол поворота звена
угловая скорость звена, рад/с;
V линейная скорость точки, м/с;
H ход поршня, м;
t время, с;
W ускорение точки, м/с2;
угловое ускорение звена, рад/с2;
l масштабный коэффициент плана положений, м/мм;
V масштабный коэффициент плана скоростей, м·с-1/мм;
W масштабный коэффициент плана ускорений, м·с-2/мм;
масштабный коэффициент угла поворота, рад/мм;
t масштабный коэффициент времени, с/мм;
погрешность угловой скорости, %;
погрешность углового ускорения, %.
Раздел 2. Кинетостатическое исследование механизма
m масса звена, кг;
G сила тяжести, Н;
JS момент инерции звена, кгм2;
FИ главный вектор сил инерции, Н;
F сила полезного сопротивления, Н;
Fур уравновешивающая сила, Н;
Rij реакция связи i-го звена на звено j, Н;
ТИ главный момент сил инерции, Нм;
F масштабный коэффициент плана сил, Н/мм;
Мур уравновешивающий момент, Нм;
h плечо силы инерции, м;
DK - диаметр колеса, м;
RK - радиус колеса, м.
Раздел 3. Проектирование зубчатой передачи
i передаточное отношение;
угловая скорость, рад/с;
аw межосевое расстояние, м;
аn число сателлитов;
z число зубьев колеса (шестерни);
W угол зацепления, град;
угол профиля зубьев колеса (шестерни), град;
d диаметр делительной окружности колеса, м;
da диаметр головки зуба, м;
db диаметр основной окружности, м;
dw диаметр начальной окружности, м;
df диаметр окружности впадин, м;
масштабный коэффициент кинематической схемы редуктора, м/мм;
V масштабный коэффициент картины линейных скоростей, мс-1/мм;
масштабный коэффициент картины угловых скоростей, с-1/мм;
x коэффициент смещения исходного контура;
S толщина зуба по делительной окружности, м;
m модуль зацепления, м;
ha высота головки зуба, м;
hf высота ножки зуба, м;
с радиальный зазор, м;
коэффициент перекрытия;
угол торцевого перекрытия, град;
КПД редуктора;
погрешность;
υ удельное скольжение;
радиус кривизны эвольвенты, м.
Введение
Курсовой проект по “Теории механизмов и машин” это одна из первых самостоятельных творческих инженерных работ, при выполнении которой студенты активно используют знания из дисциплины теория машин и механизмов, а также ряда других смежных.
Объектами курсового проектирования являются механизм шасси самолета и редуктор.
В данном курсовом проекте изучаются следующие разделы:
- Структурный и кинематический анализ плоского механизма шасси самолета имеет своей целью изучение теории строения механизмов, исследование движения звеньев с геометрической точки зрения, независимо от сил, вызывающих движение этих тел.
- Кинетостатический (силовой) расчет плоского механизма занимается решением двух задач: определением усилий (реакций) в кинематических парах определением так называемых уравновешивающих сил.
- Проектирование зубчатой передачи, где исследуется картина зацепления с выделением рабочих участков линии зацепления и профилей зубьев. Строится график удельных скольжений зубьев колес, а также картины линейных и угловых скоростей звеньев редуктора.
Выполняя курсовой проект, студенты знакомятся с некоторыми элементами машин и механизмов авиационной техники, приобщаются к инженерному творчеству, учатся предвидеть новые идеи в создании совершенных машин и механизмов. Рассматриваются особенности проектирования авиационных многосателлитных планетарных передач, а также кинематический и кинетостатический анализы плоских механизмов.
1 Кинематическое исследование механизма
1.1 Схема механизма и исходные данные. Планы положений.
Схема механизма шасси самолета представлена на рисунке 1.
Рисунок 1 - Схема положений механизма шасси.
Исходные данные механизма шасси представлены в таблице 1:
Таблица 1 - исходные данные механизма шасси.
-
Длины звеньев, м
Координаты осей
вращения звеньев, м
Поворот
подкоса
Диаметр
колеса
Время
уборки шасси
lDE
lCE
lAF
lAB
XA
YA
XK
YK
θ,град
DK , мм
tуб., с
1,40
0,70
0,25
0,77
0,97
0,20
0
0,50
120
0,80
4,5
Vr=const - относительная скорость штока.
Угол между рычагом AF и элементом АВ ломающейся стойки АВС шасси определяют из условия достижения угла 90 между штоком гидроцилиндра FK и рычагом FА в среднем положении. В этом случае в крайних положениях (0-м и 6-м) углы передачи усилий на рычаг FA будут примерно одинаково отличаться от оптимального, равного 90. Тогда ≈ 70 угол ВАF между элементами звена 1 , θ=120 угол поворота подкоса 3, lKF0 = 1,19 м суммарная длина цилиндра со штоком в выпущенном положении шасси, lKF6 = 0,79 м суммарная длина цилиндра со штоком в убранном положении шасси.
Определяются:
Максимальный ход штока относительно цилиндра H = lKF0 - lKF6 = 0,40336 м.
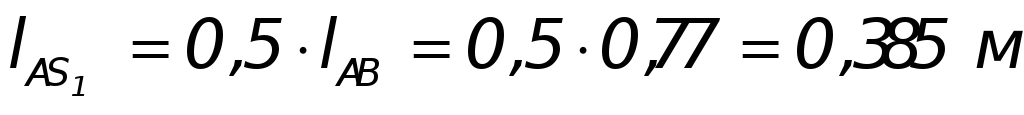 ;
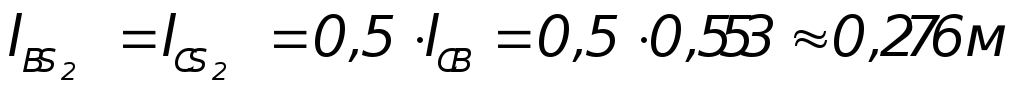 ;
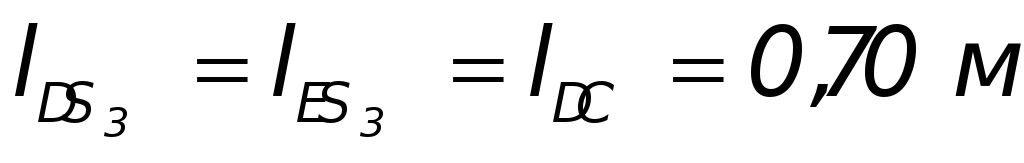 .
Масштаб
длины:
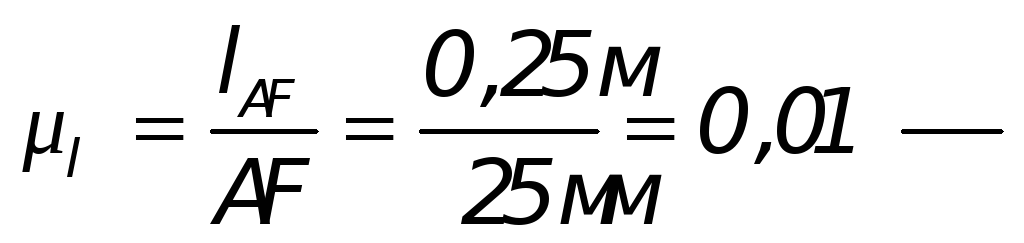 .
Определяются длины звеньев на чертеже DE, CE, AF, AB:
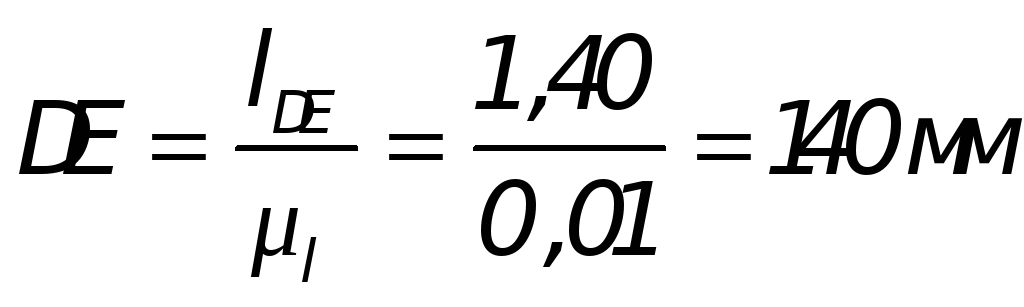 ,
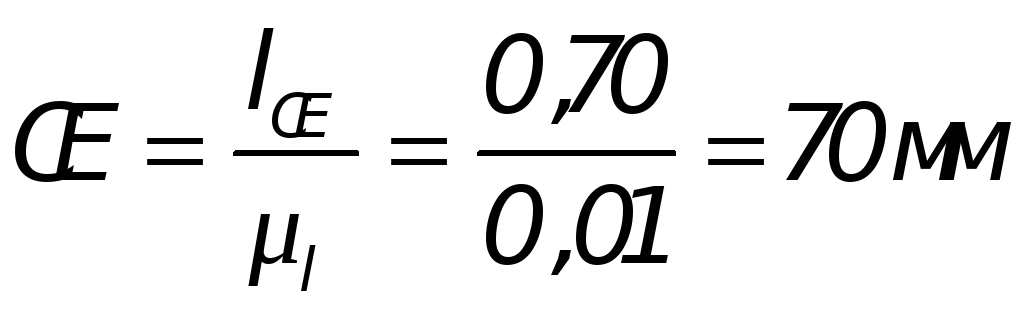 ,
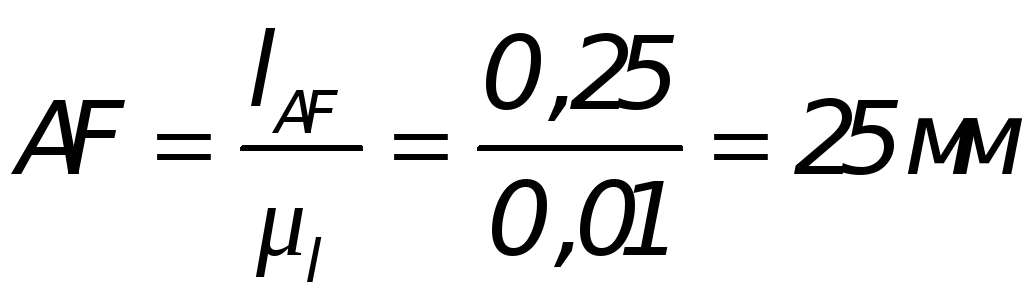
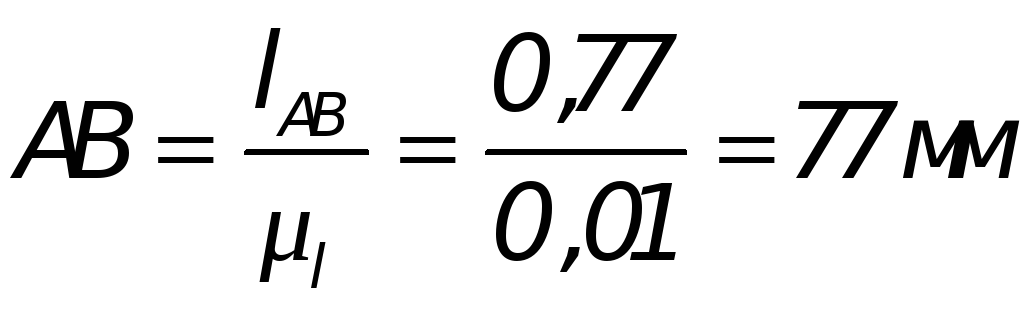 ,
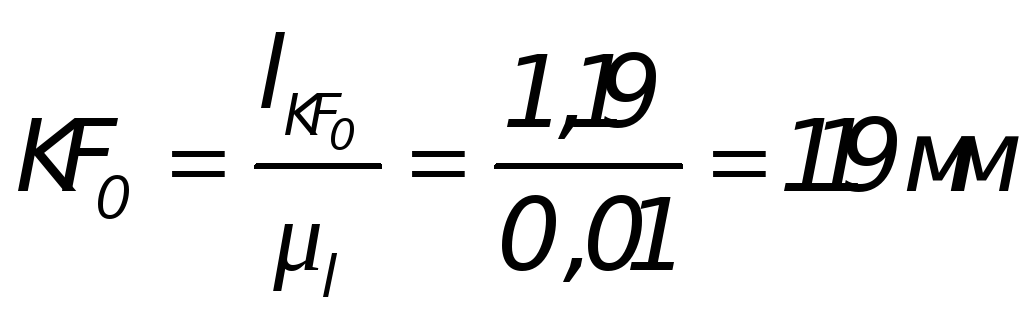 ,
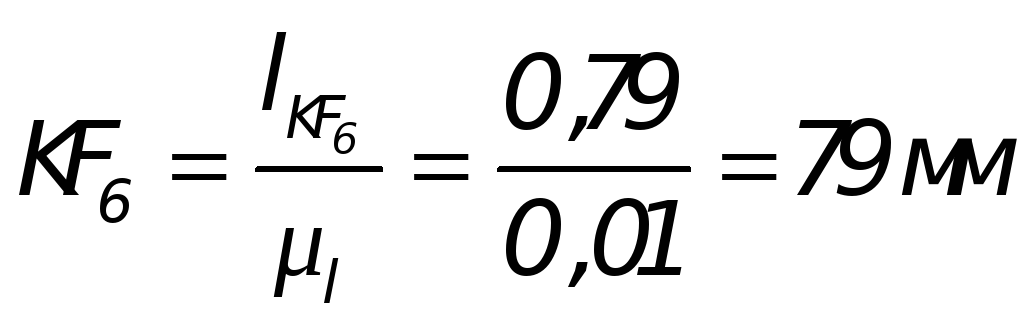
Планы положений механизма шасси в 6 рассматриваемых равностоящих положениях поршня гидроцилиндра построены с помощью графического редактора «Компас» в масштабе = 0,01 на листе 1.
1.2 Структурный анализ механизма
Так как заданный механизм плоский и относится к третьему семейству, то степень свободы механизма определяется по формуле Чебышева
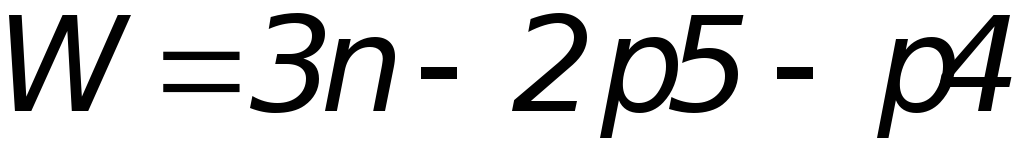 ,
(1.1)
где п - число подвижных звеньев;
р5 - число кинематических пар 5-го класса;
р4 - число кинематических пар 4-го класса.
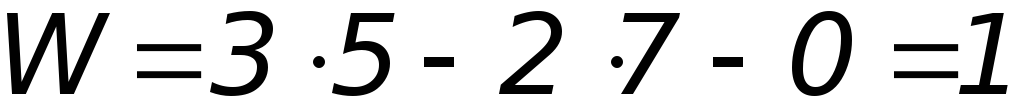
В данном механизме нет лишних степеней свободы и пассивных связей.
На рисунке 1.2 показано разложение механизма на структурные группы.
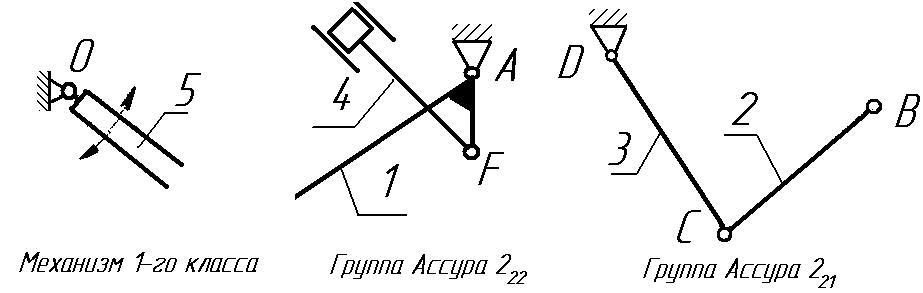
Рисунок 1.2 - Группы Ассура
Формула строения механизма имеет вид: 1 (0,5)222 (4,1)221 (2,3), т. е. к исходному механизму 1-го класса (звенья 0,5) присоединяются группы Ассура 2-го класса, состоящие из звеньев 4, 1 (2-го порядка, 2-го вида) и 2, 3 (2-го порядка, 1-го вида). По классификации Ассура-Артоболевского данный механизм является механизмом 2-го класса.
1.3 Планы скоростей
Для
построения плана скоростей на плоскости
выбирается произвольная точку р - полюс
плана скоростей, который является
началом плана скоростей. Из полюса
откладывается отрезок
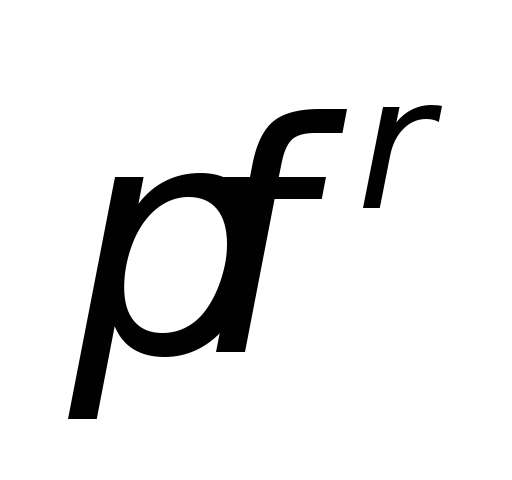 ,
изображающий на плане скоростей вектор
скорости
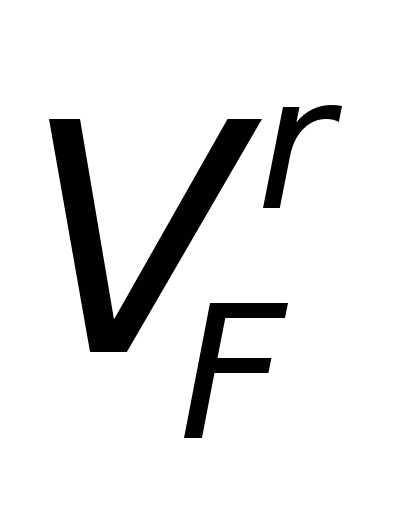 .
Он параллелен звену KF.
Смотрите также:
| 1_Лаб № 1 Выпрямители аудитория 4-223 |
| ДРБТ+для+студентов |