Материал: Курсовой ТММ Исследование механизма шасси
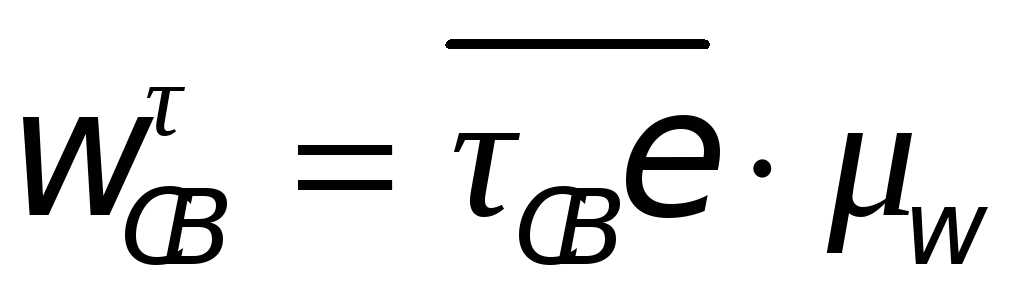 ;
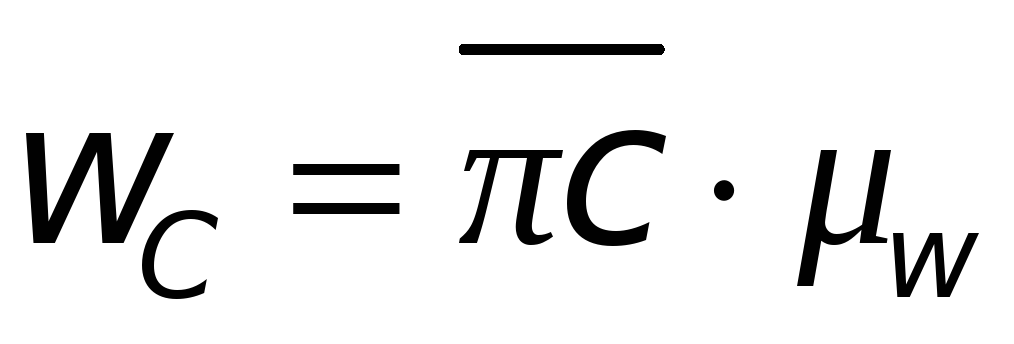 ;
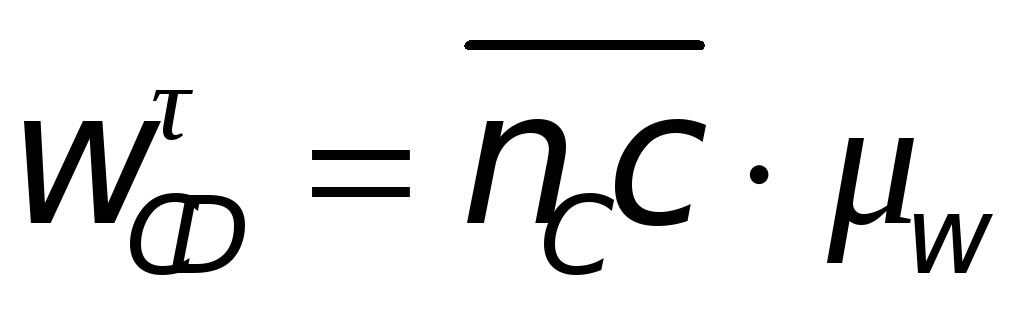 ;
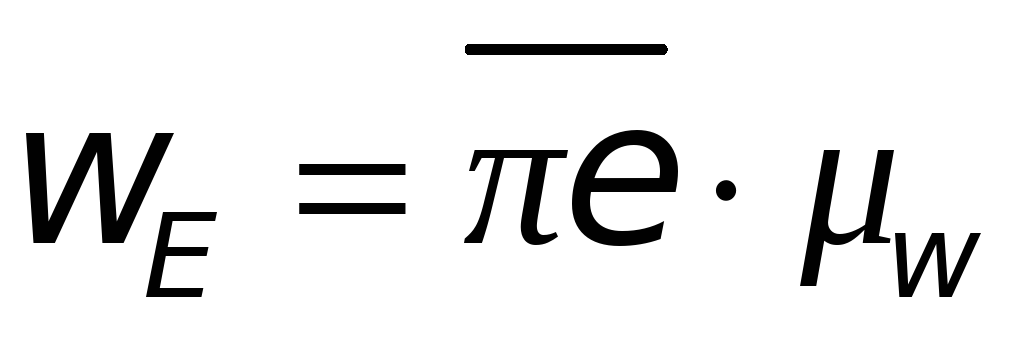 ;
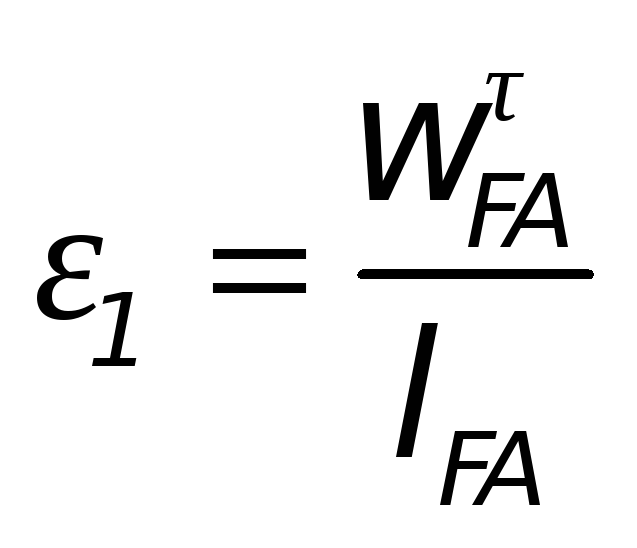 ;
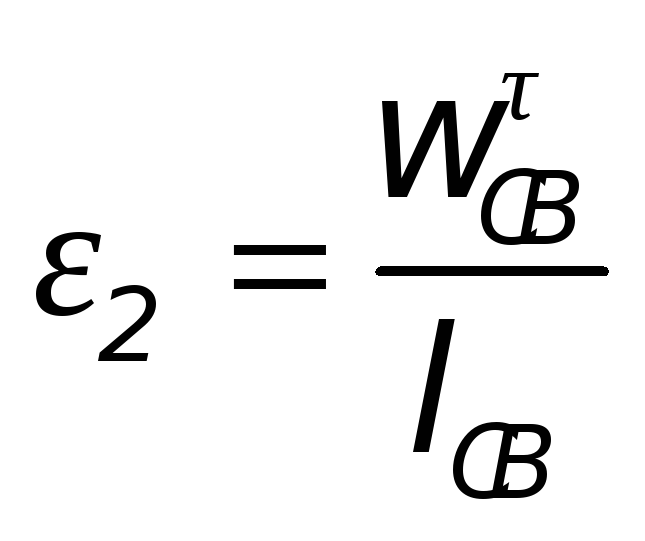 ;
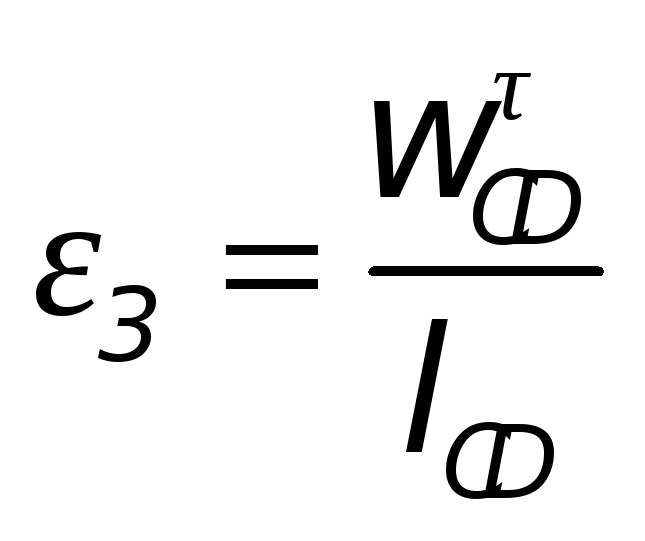 ;
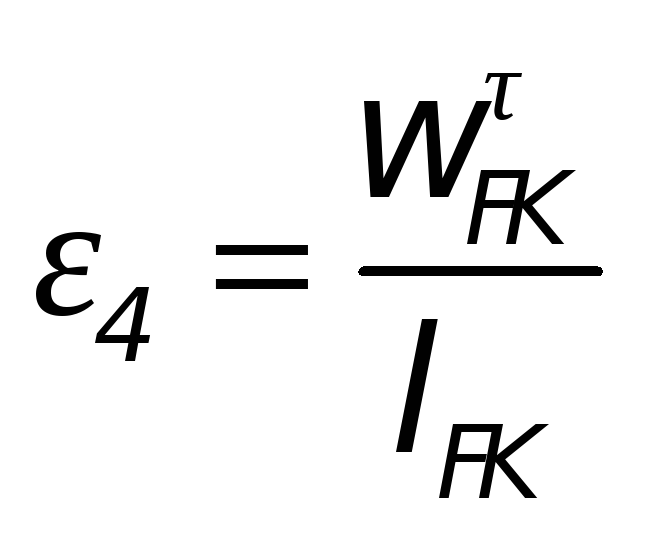 .
Направление угловых ускорений определяется тем же методом, что и угловые скорости (через вектор касательного ускорения относительного движения точек F, B, C).
Для 0-го положения механизма шасси:
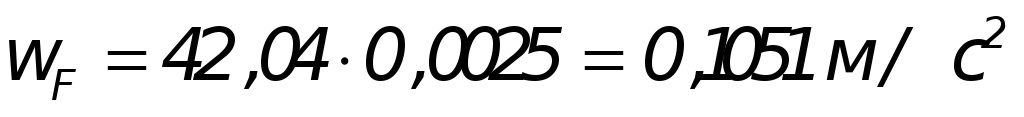 ;
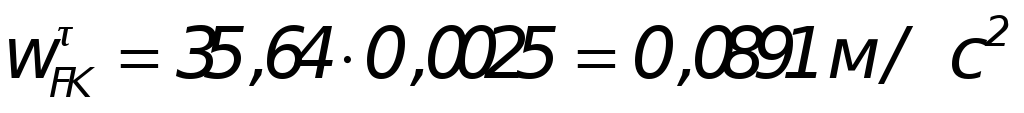 ;
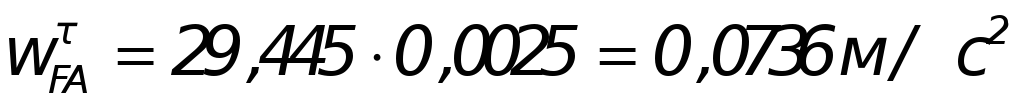 ;
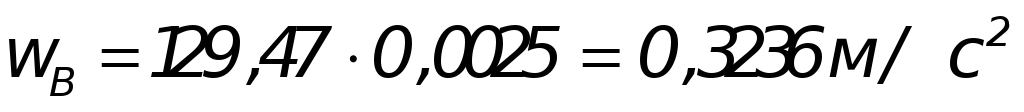 ;
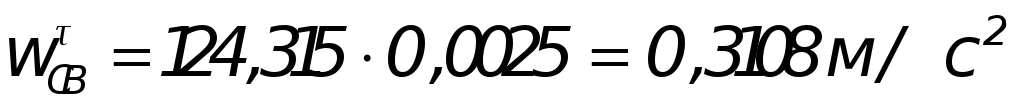 ;
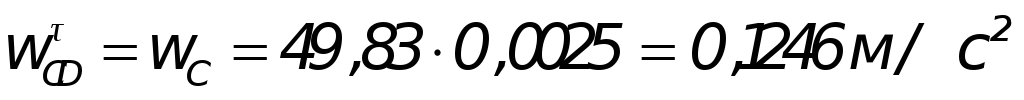 ;
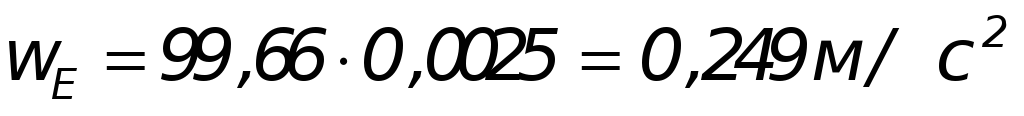 ;
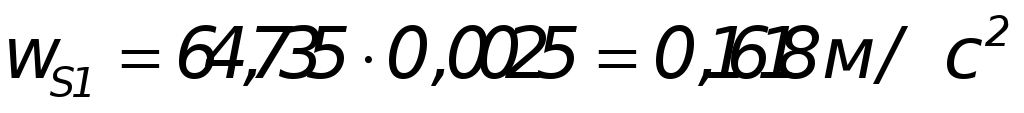 ;
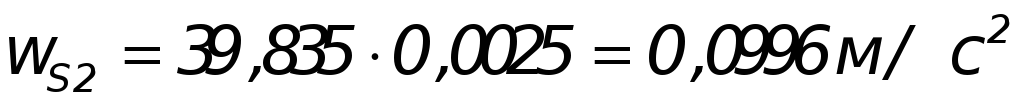 ;
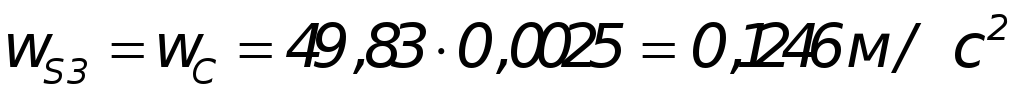 ;
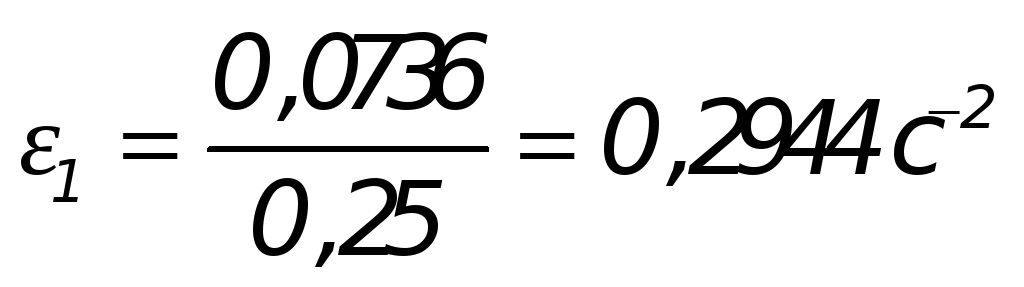 ;
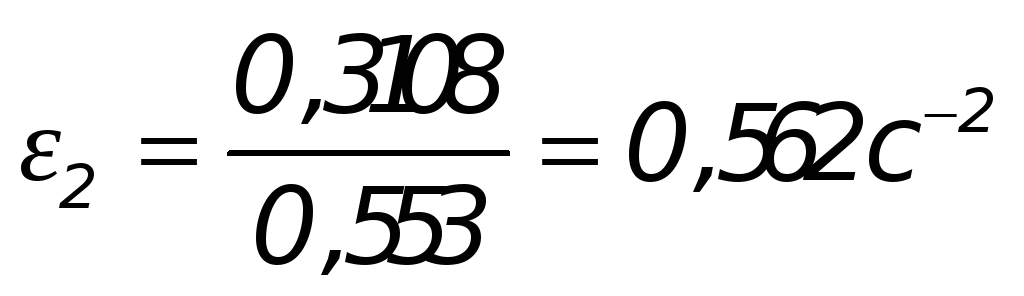 ;
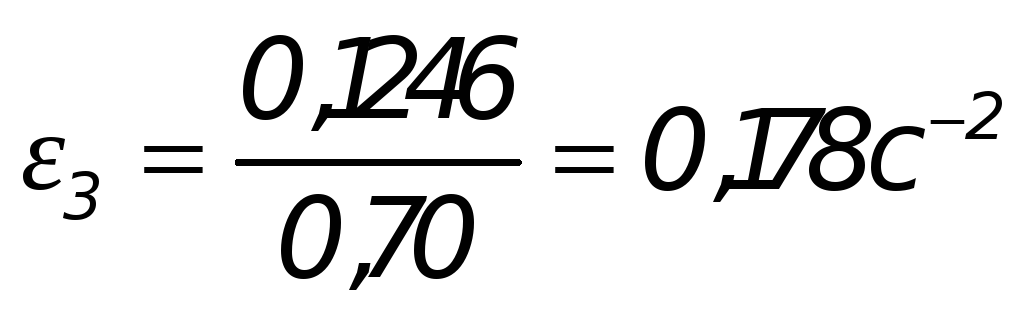 ;
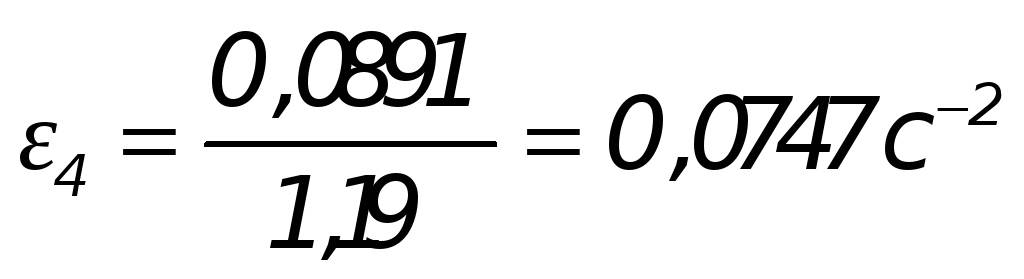 .
Результаты вычислений занесены в таблицу 3.
Таблица 3 - Линейные и угловые ускорения точек и звеньев для 0 положения.
-
№пол.
WE ,м/с2
wS1 ,м/с2
wS2 ,м/с2
wS3 ,м/с2
1 ,c -2
2 ,c -2
3 ,c -2
4 ,c =2
0
0,249
0,1618
0,0996
0,1246
0,2944
0,562
0,178
0,0747
Определяется план ускорений для 5 - го положения механизма шасси:
Определяется величина ускорения Кориолиса точки F для 0-го положения механизма:
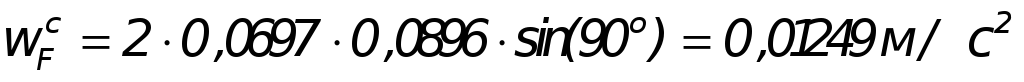
Масштаб
плана ускорений для 5-го положения
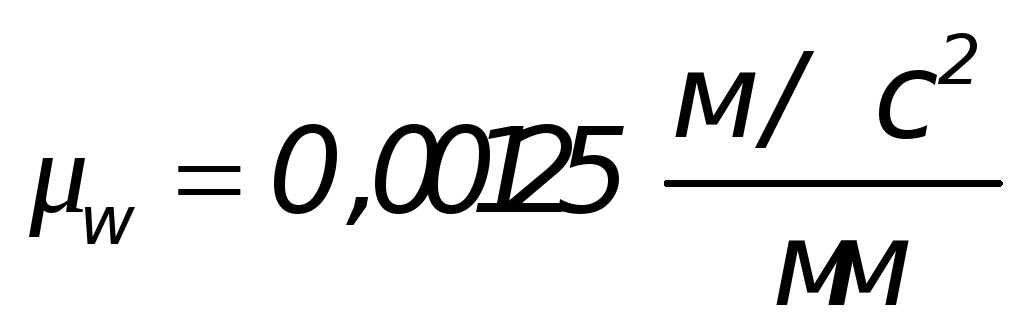
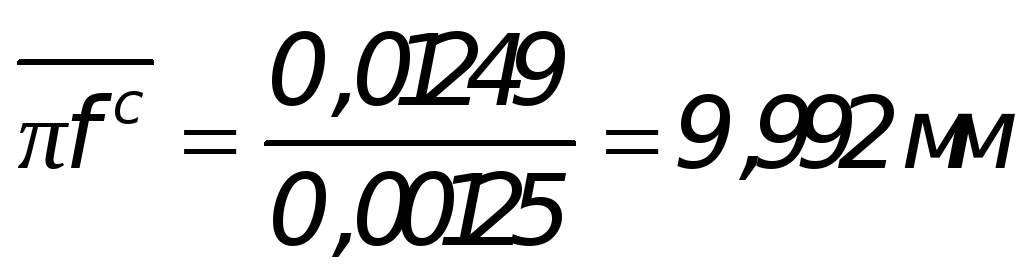
Определяются величины нормальных ускорений:
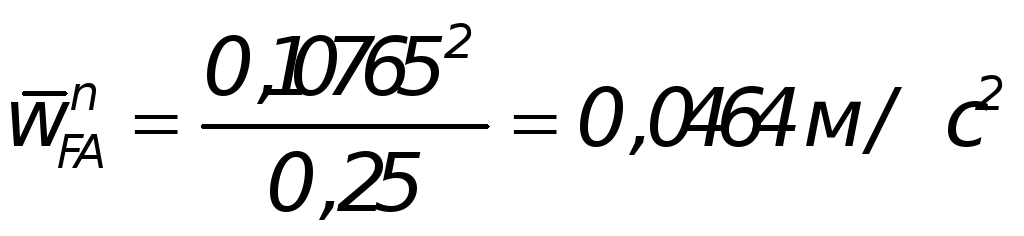 ;
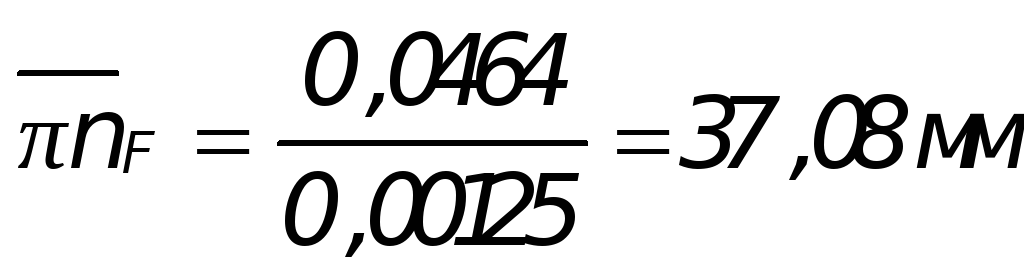 ;
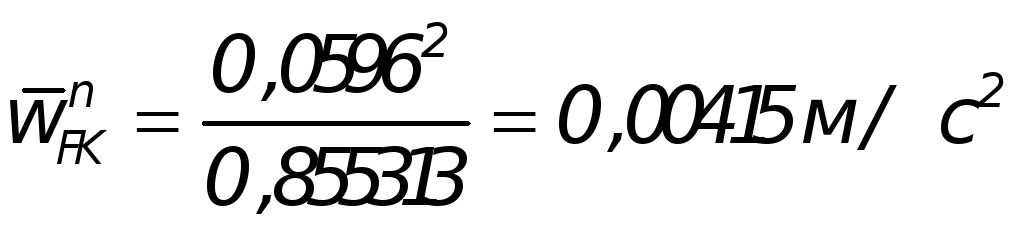 ;
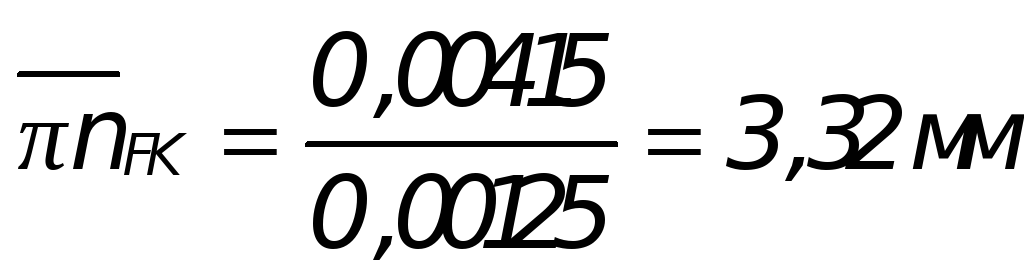 ;
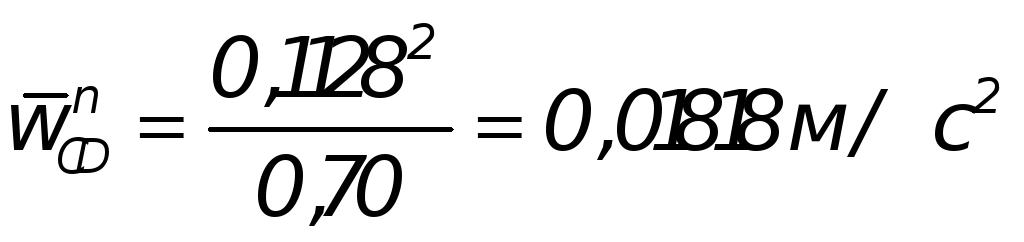 ;
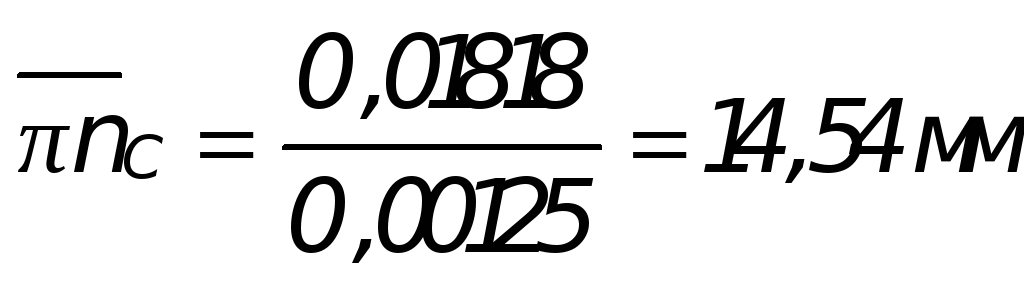 ;
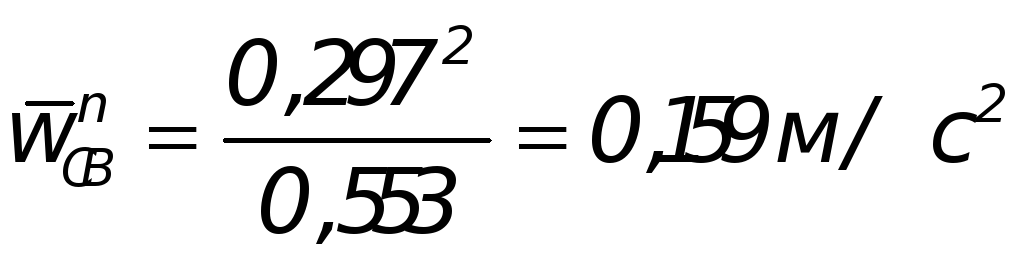 ;
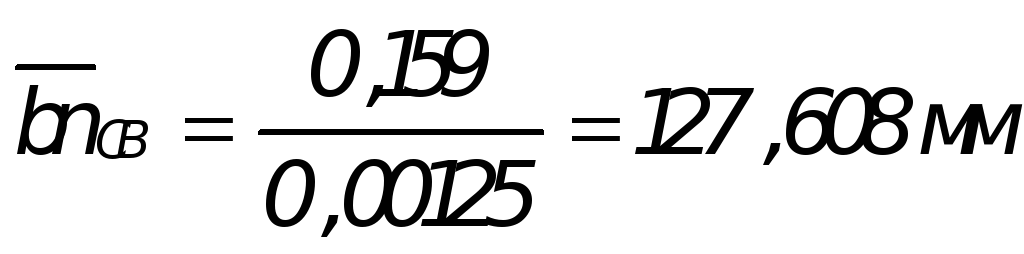 ;
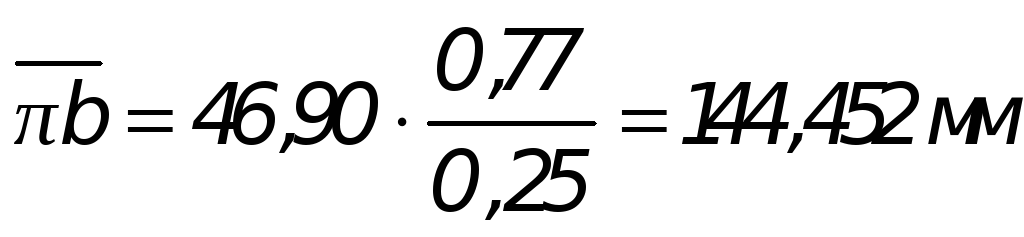 .
Ускорения wS1 , wS2 и wS3 центров масс звеньев 1, 2 и 3 также как и для 0-го положения находится по теореме подобия.
Направление угловых ускорений определяется тем же методом, что и угловые скорости (через вектор касательного ускорения относительного движения точек F, B, C).
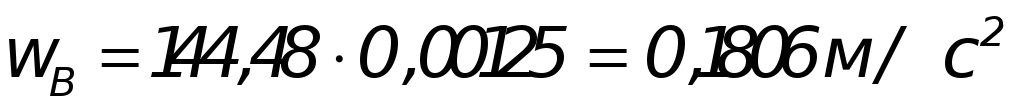
Определяются значения полных, относительных и угловых ускорений точек и звеньев для 5-го положения механизма шасси:
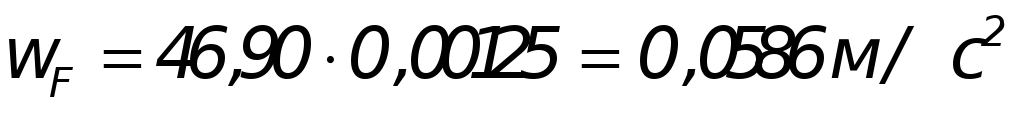 ;
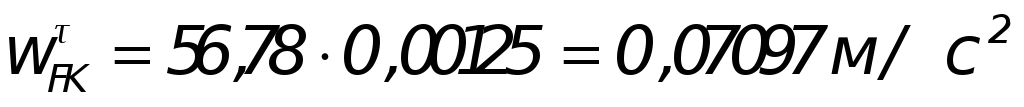 ;
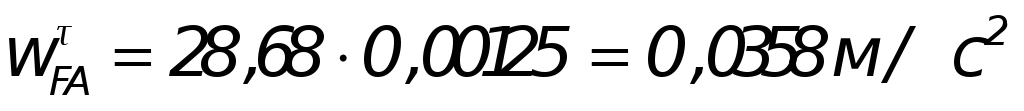 ;
 ;
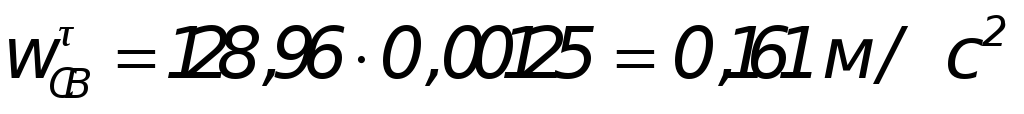 ;
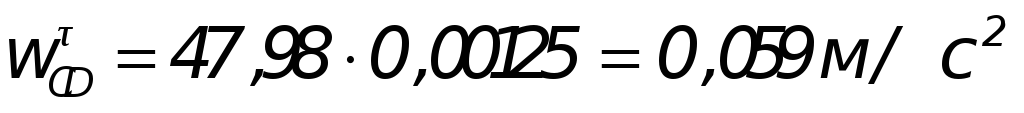 ;
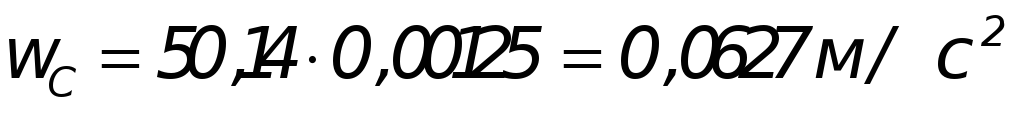 ;
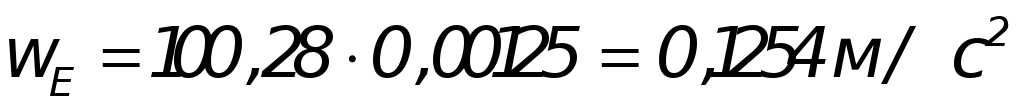 ;
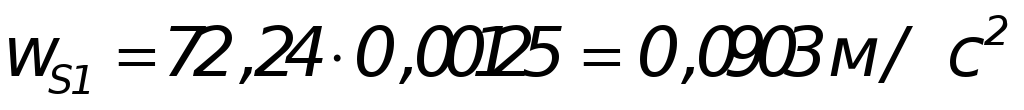 ;
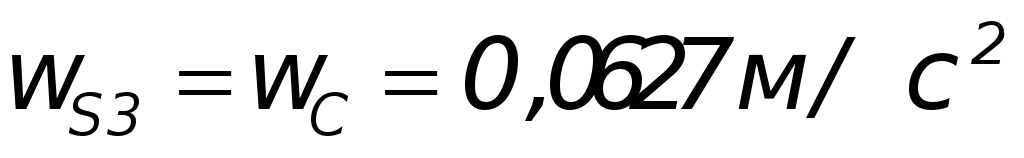
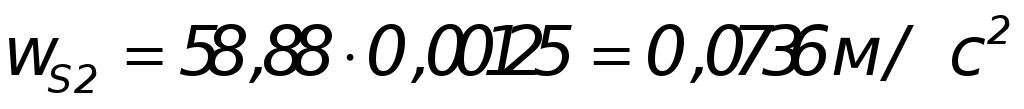 ;
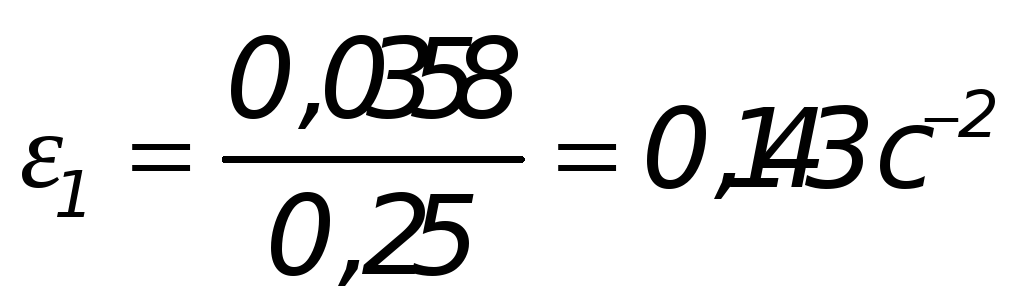 ;
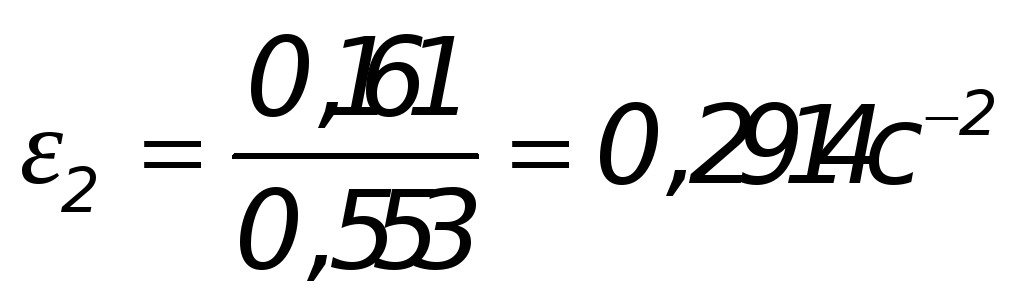 ;
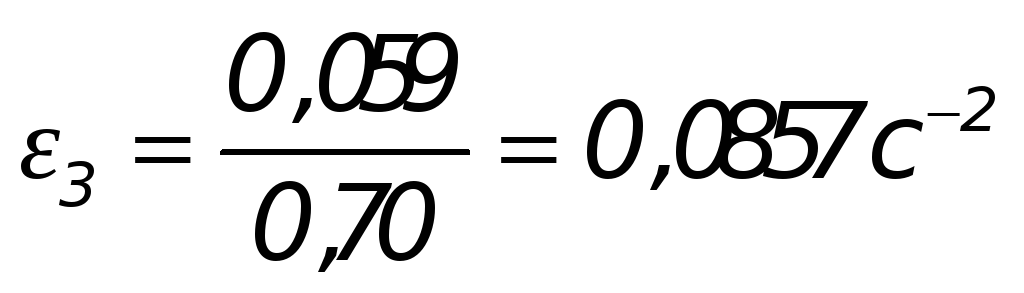 ;
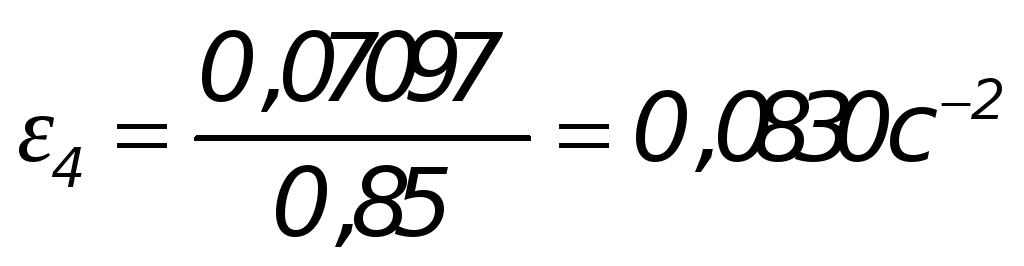 .
Результаты вычислений занесены в таблицу 4.
Таблица 4 - Линейные и угловые ускорения точек и звеньев для 5 положения.
-
№пол.
WE ,м/с2
wS1 ,м/с2
wS2 ,м/с2
wS3 ,м/с2
1 ,c -2
2 ,c -2
3 ,c -2
4 ,c =2
5
0,1254
0,0903
0,0736
0,0627
0,143
0,2914
0,0857
0,0830
1.5 Построение кинематических диаграмм
Используя значения углов положения механизма шасси φ, на листе 1 строятся графики положения, скорости и ускорения точки E - φ(t), ω(t), ε(t).
Так
как по условию
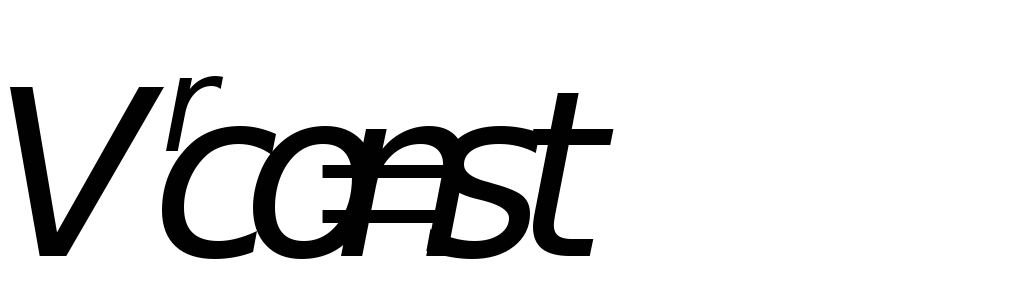 ,
то ось абсцисс является не только осью
углов
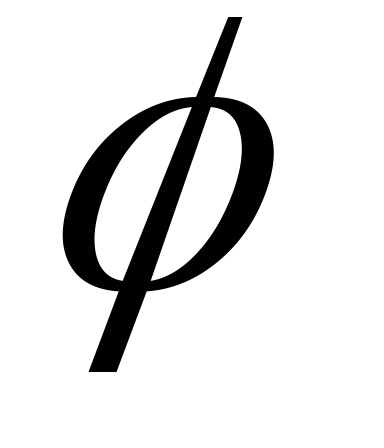 поворота звена 3, но и осью времени t.
Определяется масштаб времени:
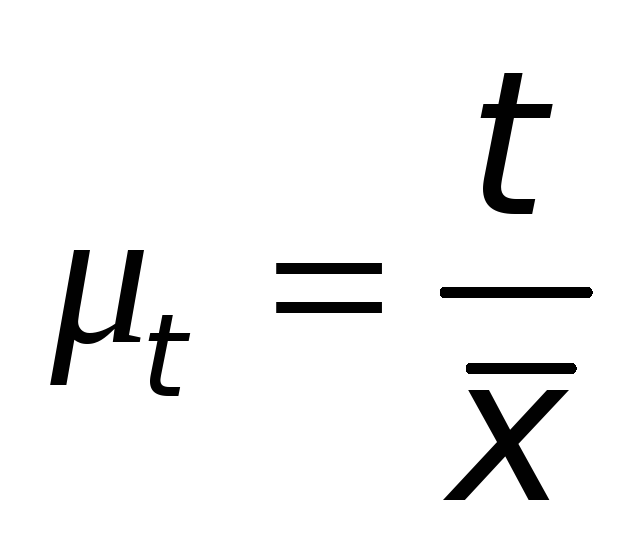 ,
(1.7)
где
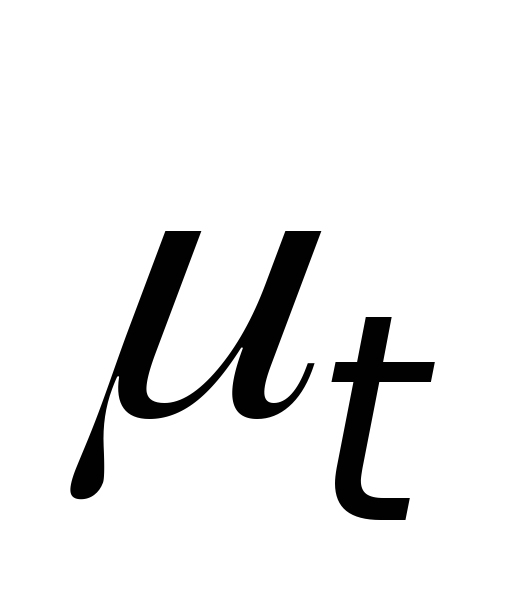 - масштаб времени;
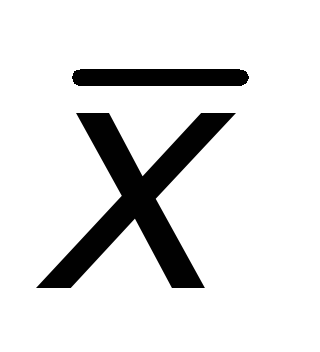 -
длина оси абсцисс графиков.
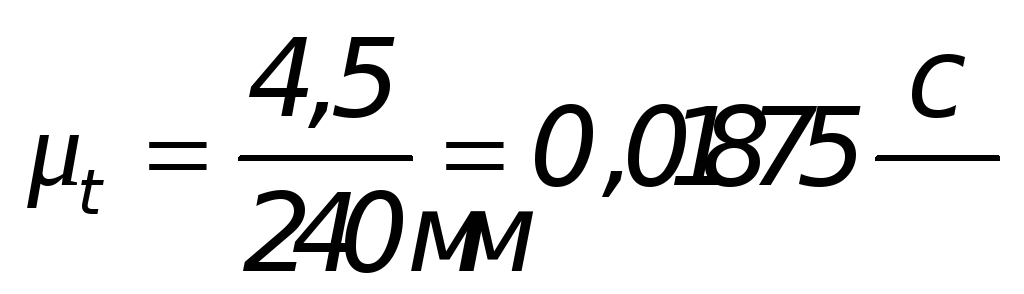
Определяется масштаб угла поворота:
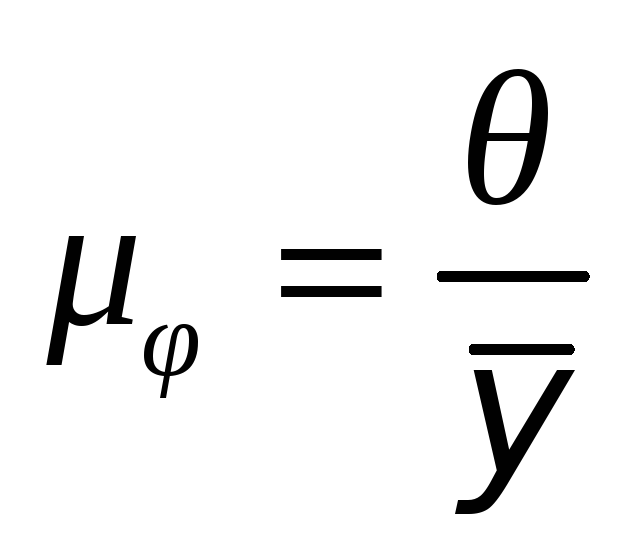 ,
(1.8)
где
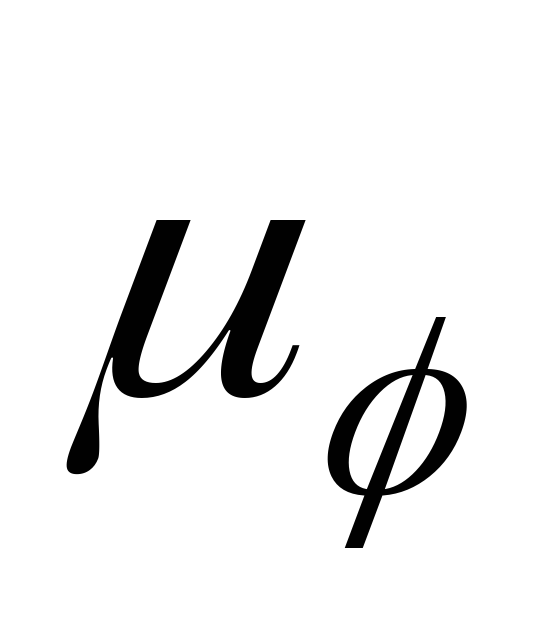 - масштаб угла поворота;
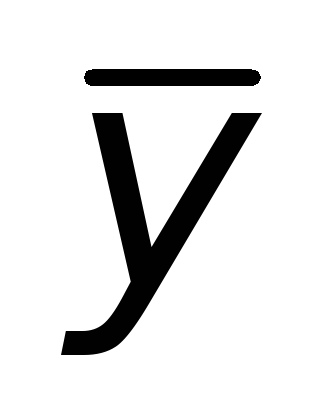 -
ордината конечного положения механизма.
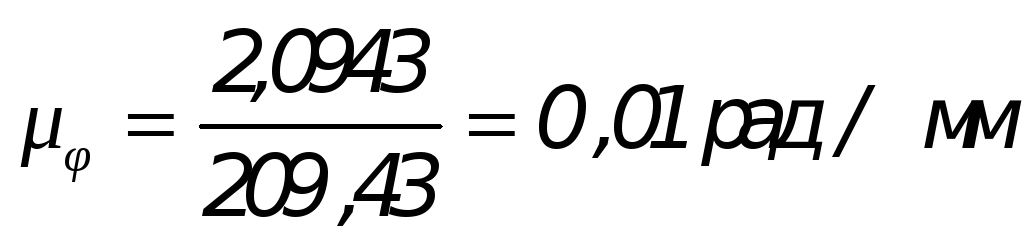
График угловой скорости и углового ускорения определяется путем дифференци-рования графика положения φ(t). Значение масштаба графиков зависит от выбора полюсного расстояния h и hε .
Определяется масштаб угловой скорости:
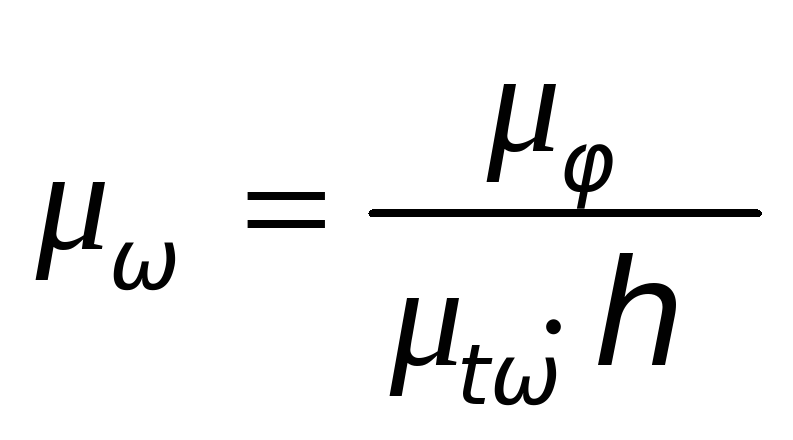 ,
(1.9)
где h - полюс дифференцирования угловой скорости.
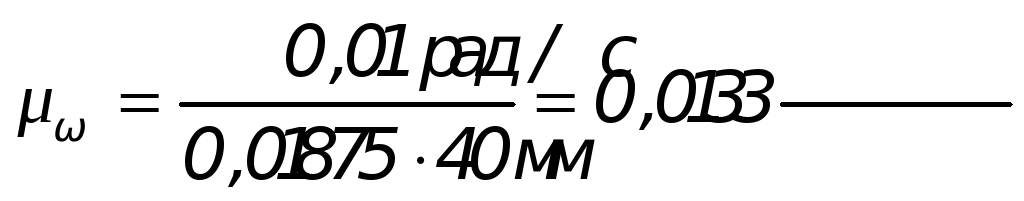
Определяется масштаб углового ускорения:
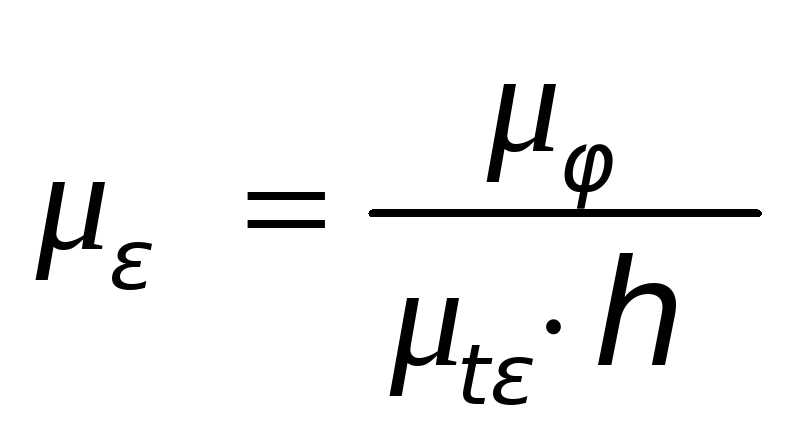 ,
(1.10)
где hε - полюс дифференцирования углового ускорения.
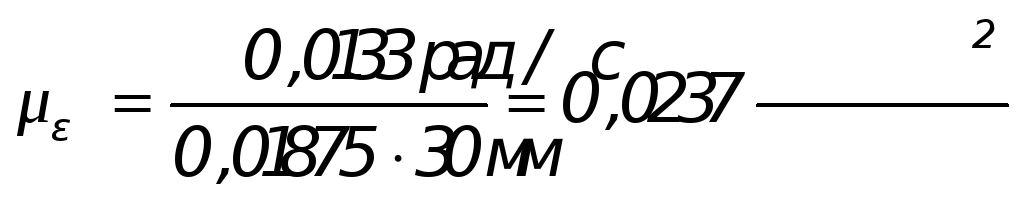
1.6 Сравнительный анализ результатов
Сравниваются E и E , определенные аналитическими и графическими методами.
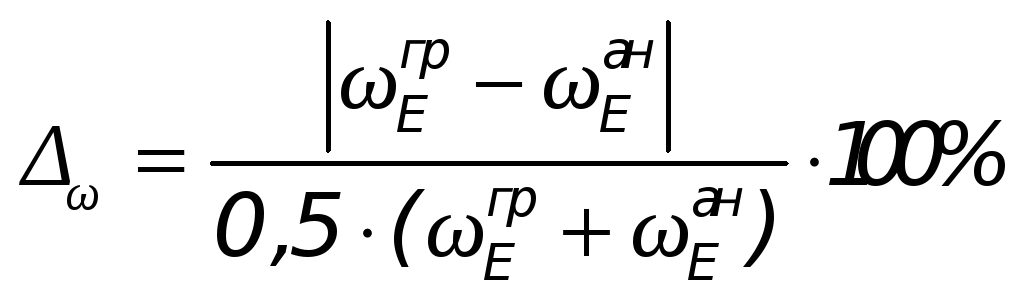 (1.11)
где - погрешность расчетов;
Eгр - скорость т. E, найденная графическим путем;
Eан - скорость т. E, найденная аналитическим путем.
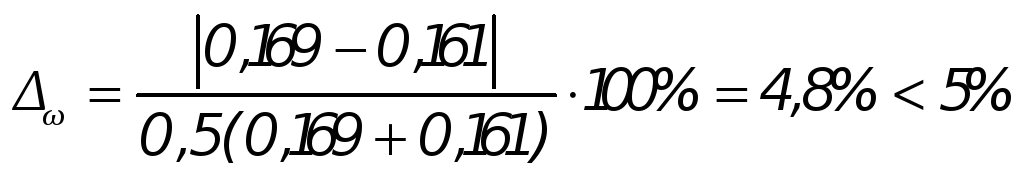
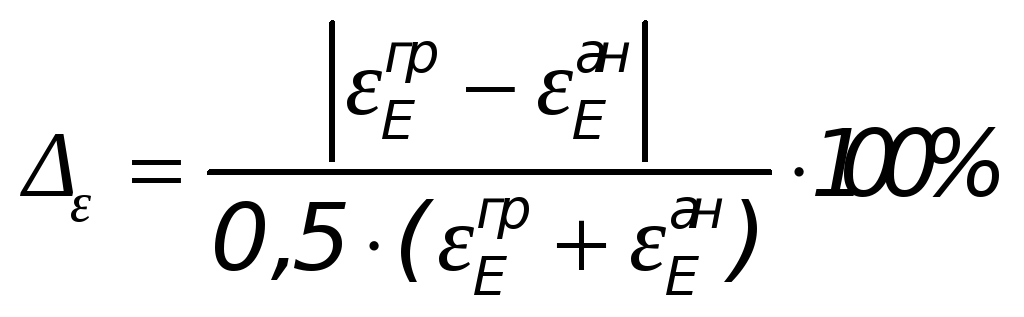 (1.12)
где - погрешность расчетов;
Eгр - ускорение т. E, найденная графическим путем;
Eан - ускорение т. E, найденная аналитическим путем.
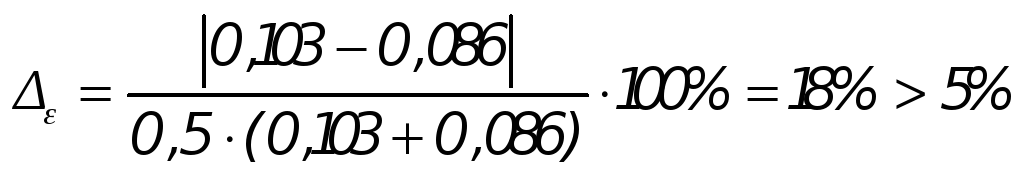
2 Кинетостатическое исследование механизма
2.1 Схема механизма и исходные данные. Определение нагрузок механизма
Схема механизма шасси для 5-го положения представлена на рисунке 2.1.

Рисунок 2.1 - Схема 5-го положения механизма шасси
Для механизма шасси даны:
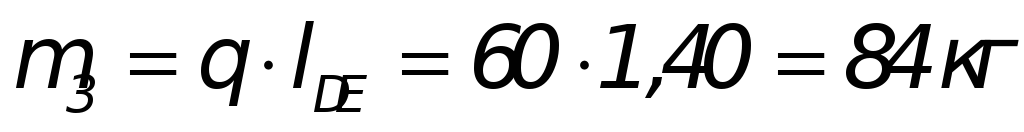
m1 =ql1, m2 =ql2 , m3 =ql3 , m4 = 0, m5 = 0 - массы звеньев 1 - 5;
q=60 кг/м - масса погонного метра; mK = 80 кг;
Fo = 4200 Н - сила сопротивления;
JS1 =JS2 =JS3 =ml2/12 - момент инерции звеньев 1-3;
RK =0,40 м - радиус колеса;
f=0,15 - коэффициент трения;
dц=50 - диаметр цапф, мм.
Определяются:
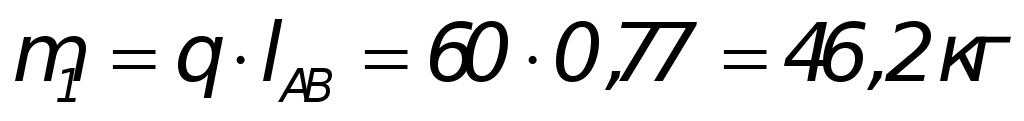 ;
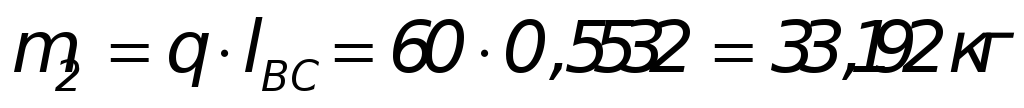 ;
 .
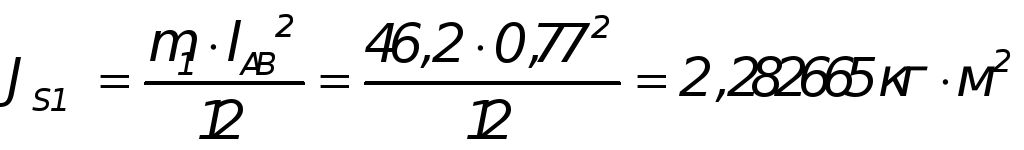 ;
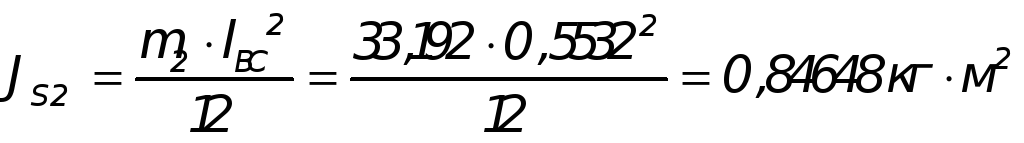 ;
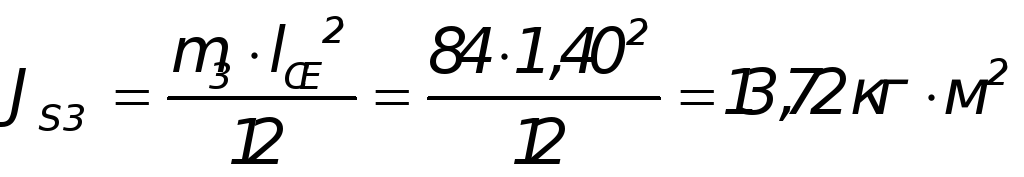 .
Определяется положение общего центра тяжести S3’ для звена 3 вместе с колесом (m3’= m3 + mK ).
По правилам механики составляем систему уравнений:
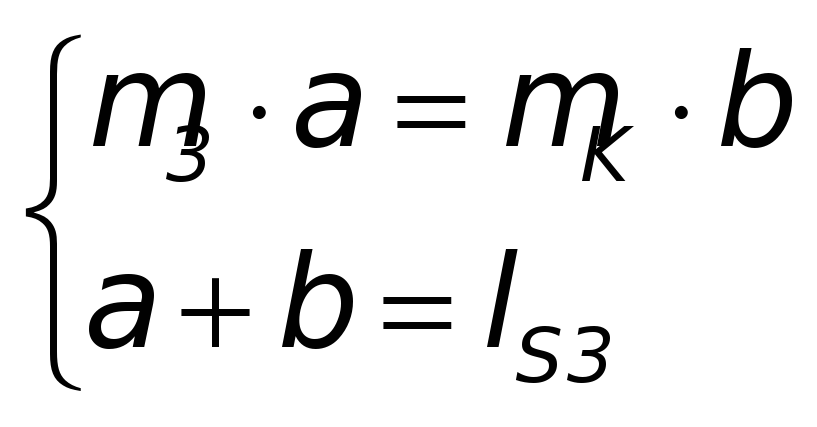 ;
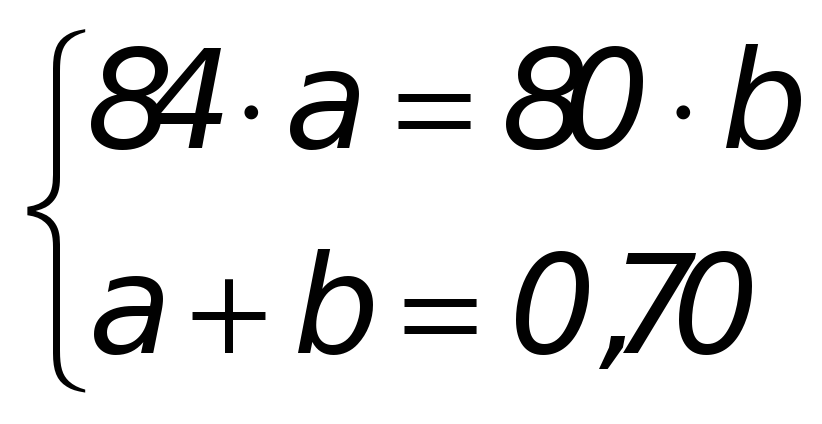 .
Решая систему, получим:
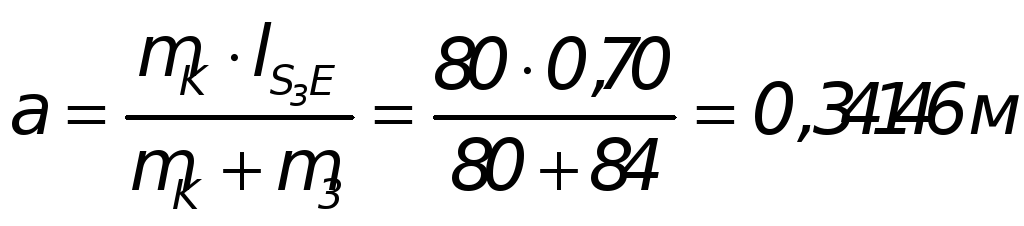 ;
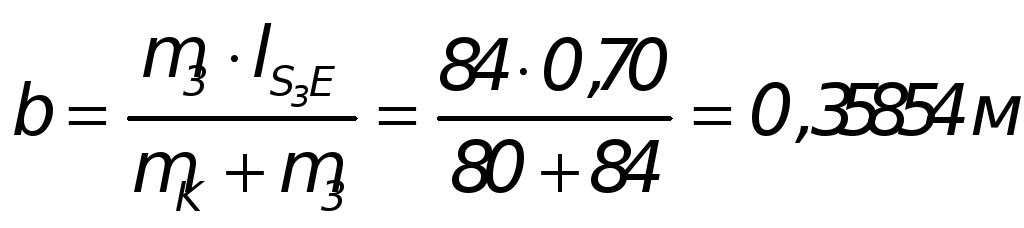
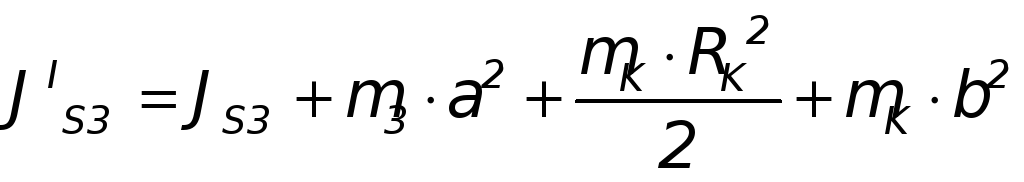
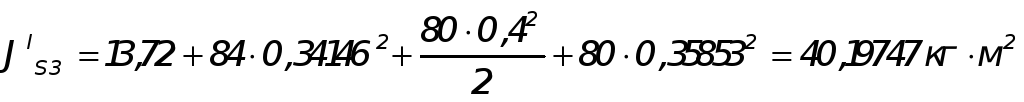
2.2 Кинетостатика структурных групп
Кинетостатический расчет механизма начинаем с группы Ассура, наиболее удаленной от входного звена, т.е. группы 221 (звенья 2, 3). Рассматривается равновесие сил группы, прикладывая к ней следующие силы: