Материал: Курсовой ТММ Исследование механизма шасси
Определяется мощность потерь на трение при вращательном движении:
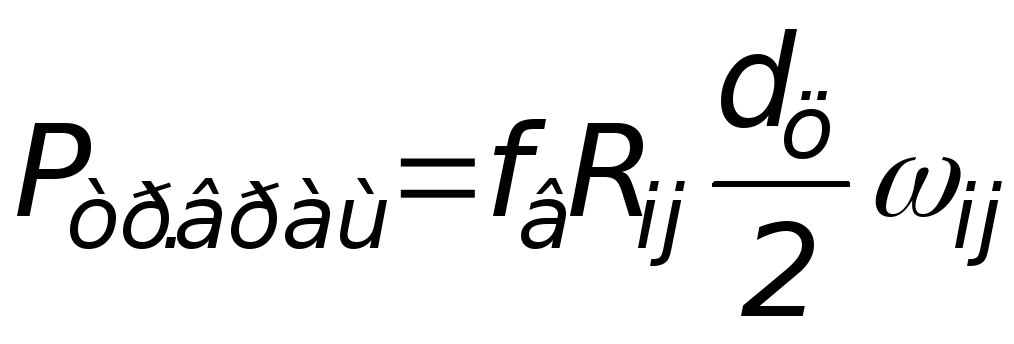 ,
(2.6)
где
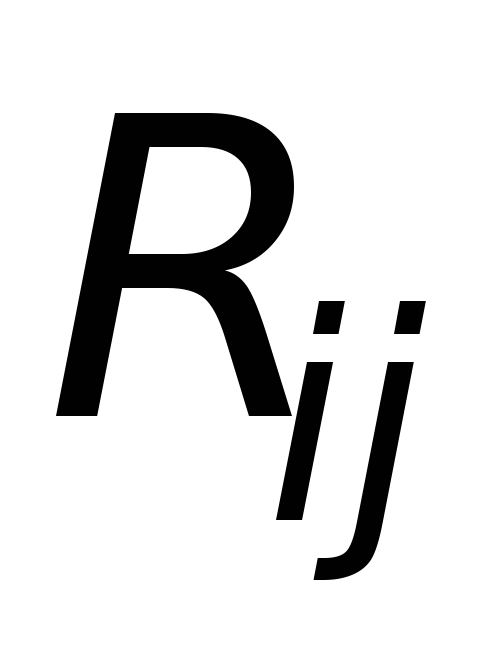 - реакция в кинематической паре;
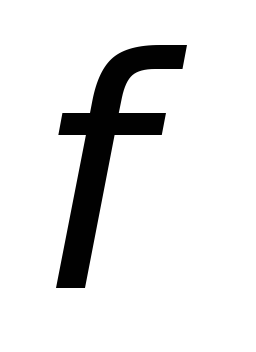 -
коэффициенты трения во вращательных
парах;
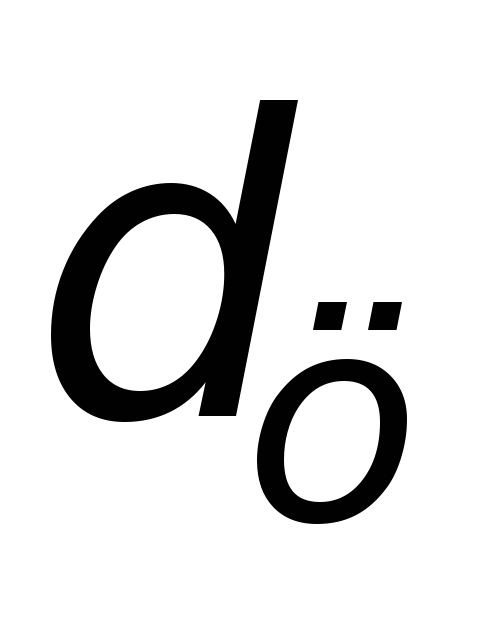 -
диаметр цапф шарнира, м;
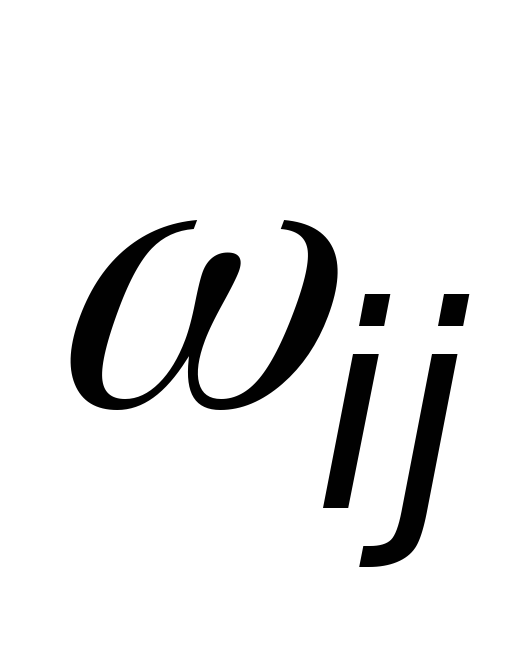 -
относительная угловая скорость.
Определяются потери мощности для 5-го положения механизма шасси:
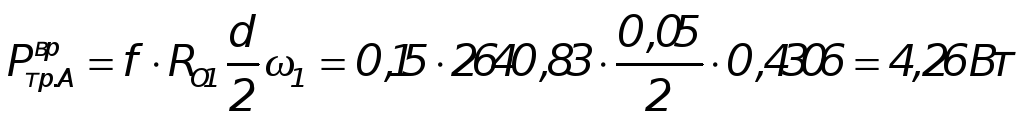 ,
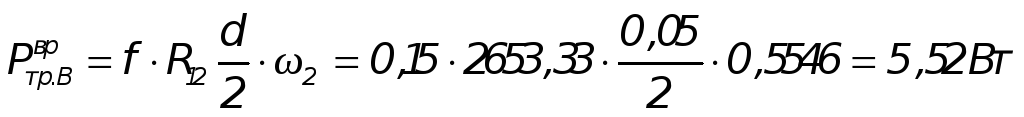 ,
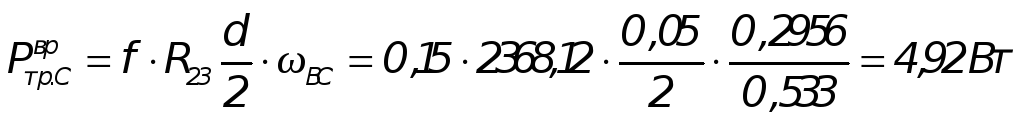
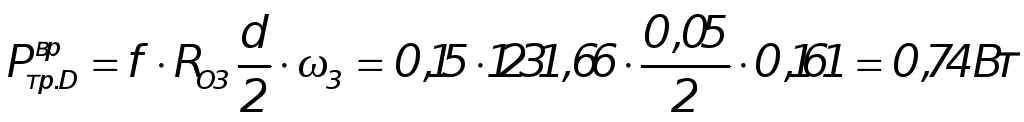 ,
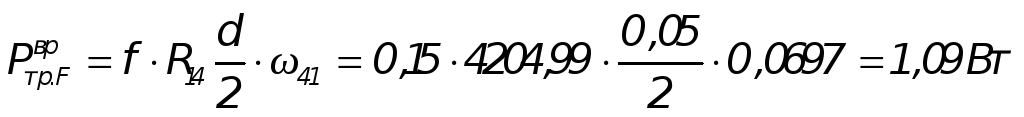 ,
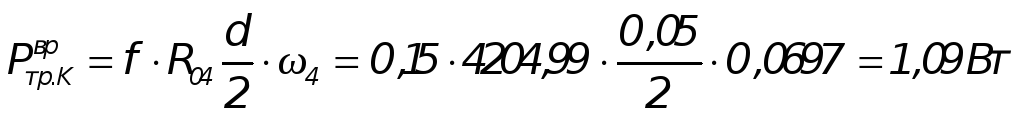
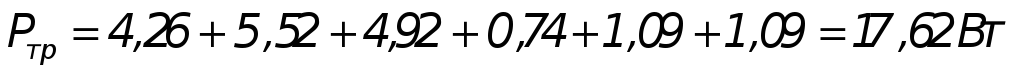 .
З Проектирование зубчатой передачи
3.1 Схема редуктора и исходные данные
Схема редуктора представлена на рисунке 3.1

Рисунок 3.1 - Схема редуктора
Исходные данные редуктора:
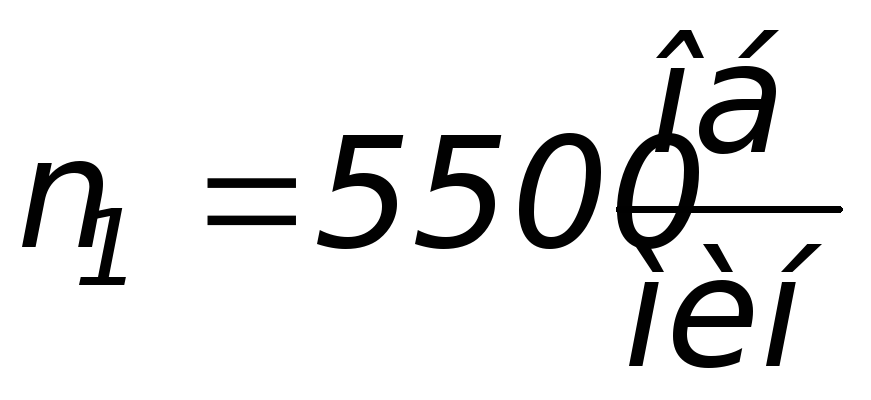 -
частота вращения входного звена (колесо
1);
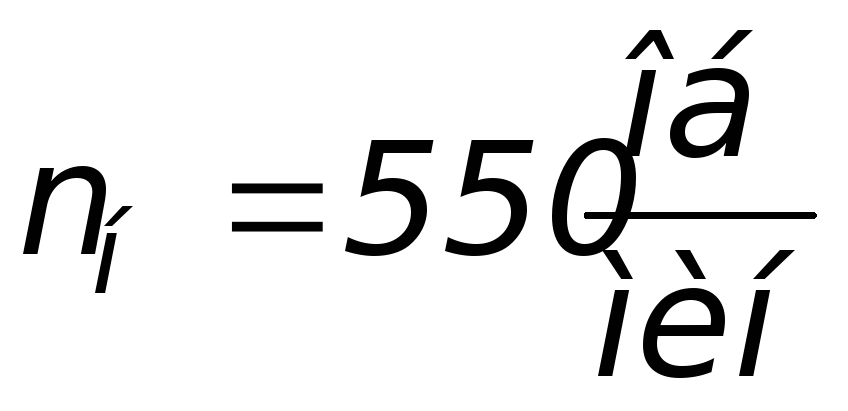 -
частота вращения выходного звена (водило
Н);
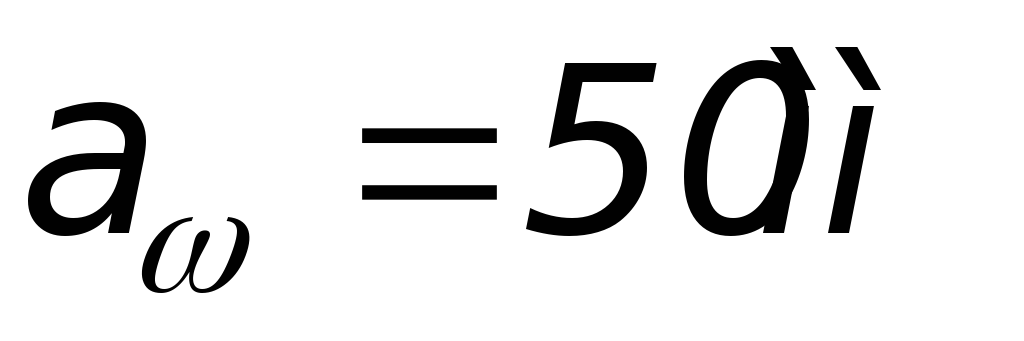 -
межосевое расстояние колес 1 и 2;
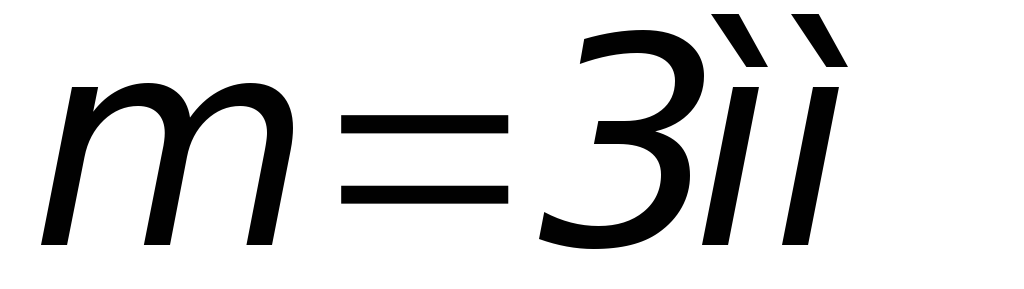 -
модуль зацепления.
3.2 Определение передаточных отношений
Определяется передаточное отношение редуктора:
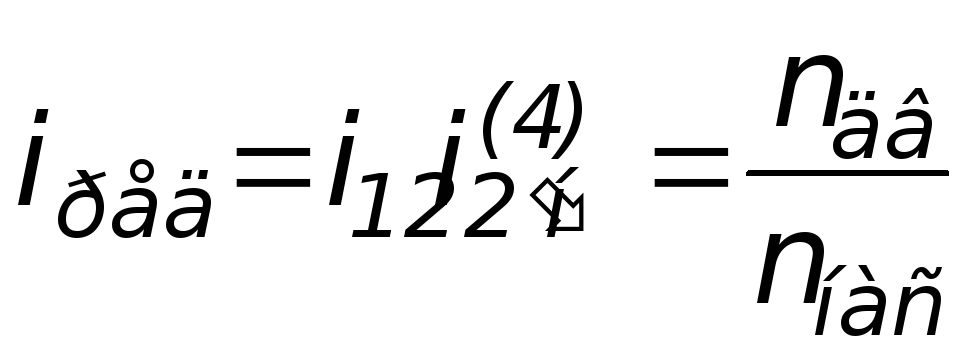 (3.1)
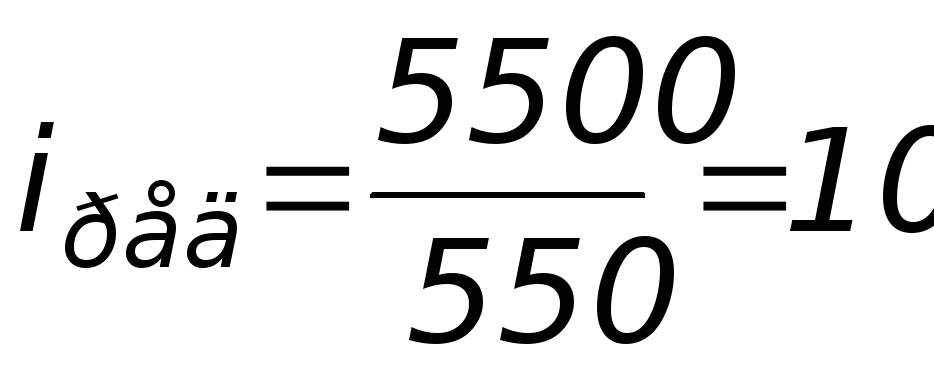
Выбираются передаточные отношения простой и планетарной частей редуктора:
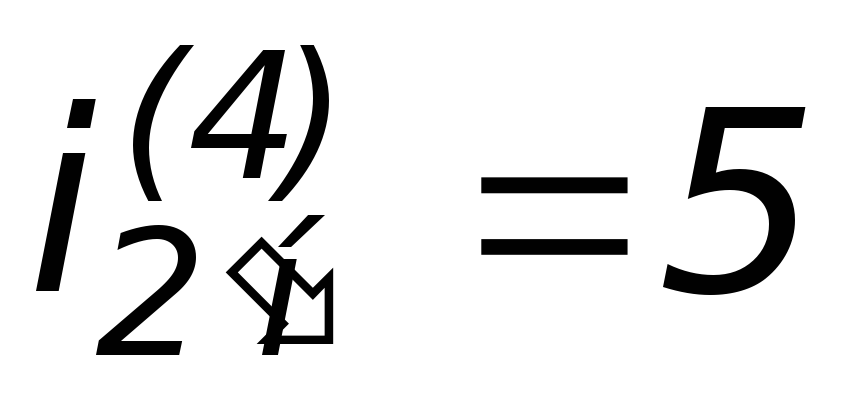
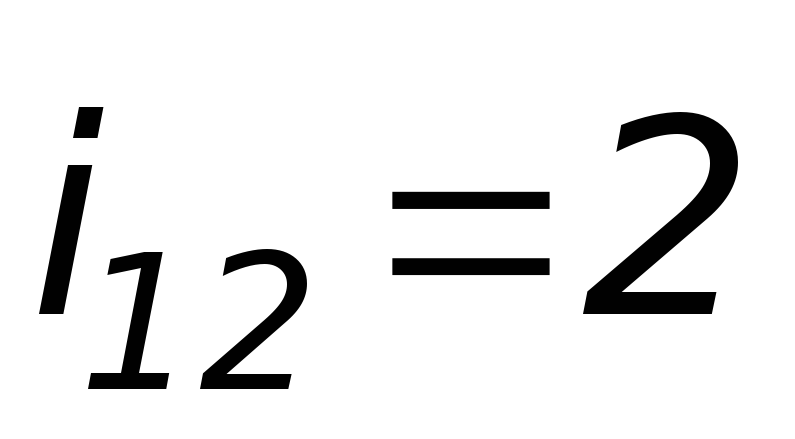
3.3 Расчет простой передачи
Определяется число зубьев простой передачи:
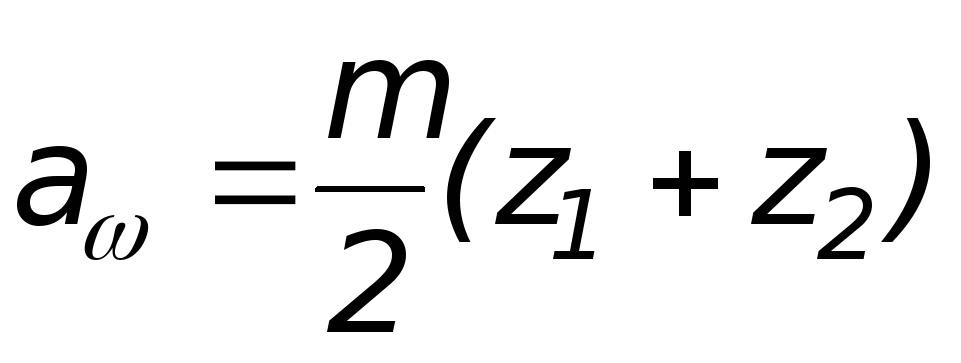 (3.2)
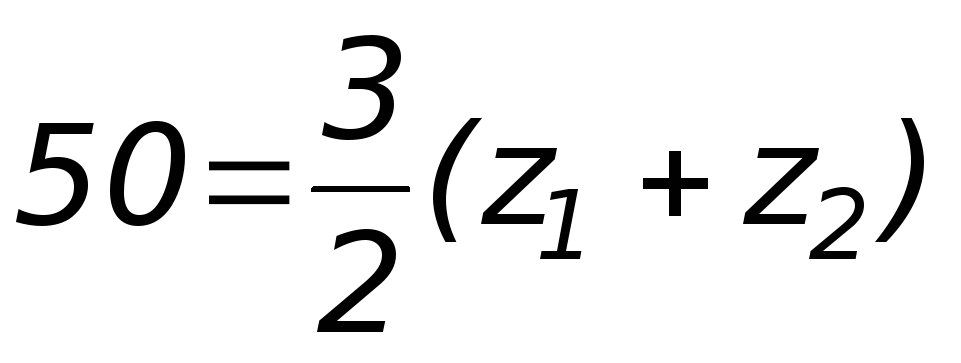 ,
откуда
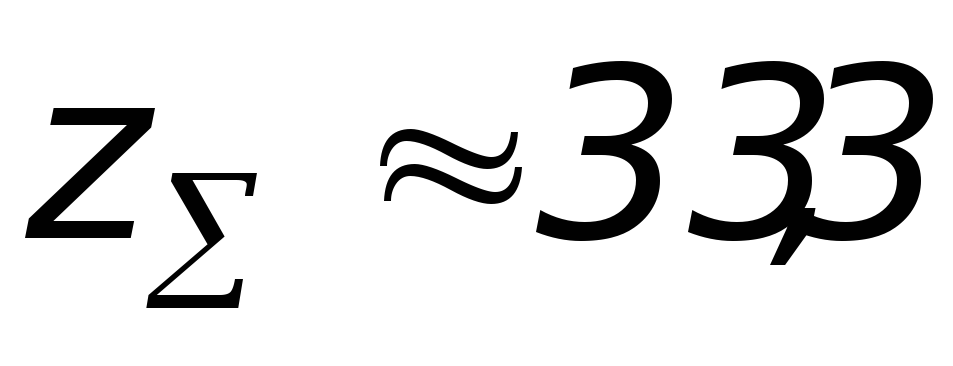 .
Принимается
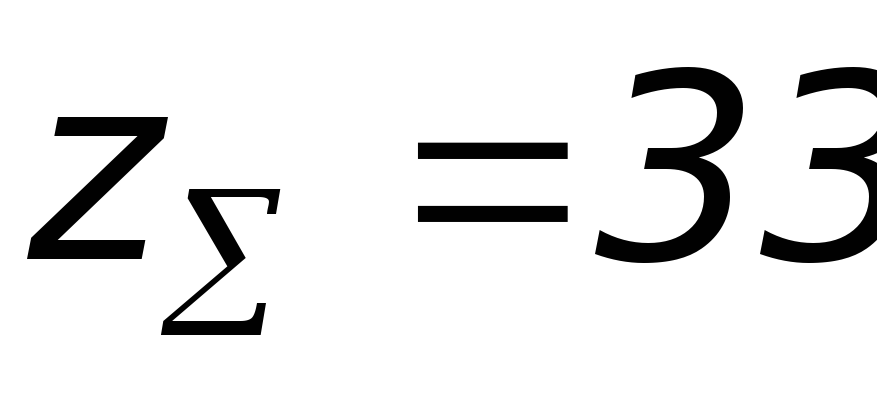
Принимается
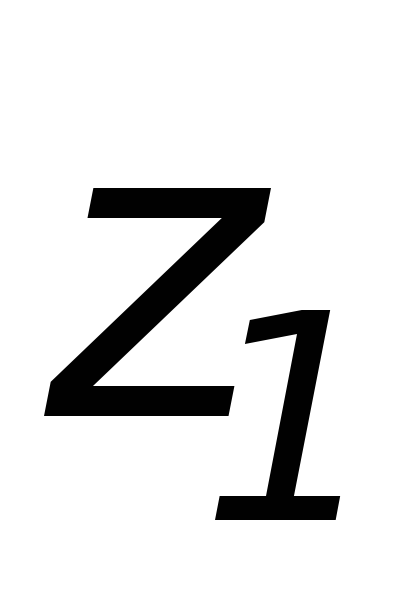 =11,
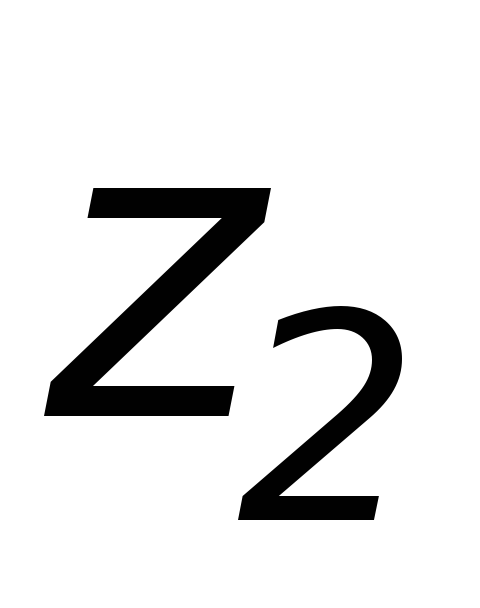 =22.
Рекомендуемое
передаточное отношение для простой
ступени:
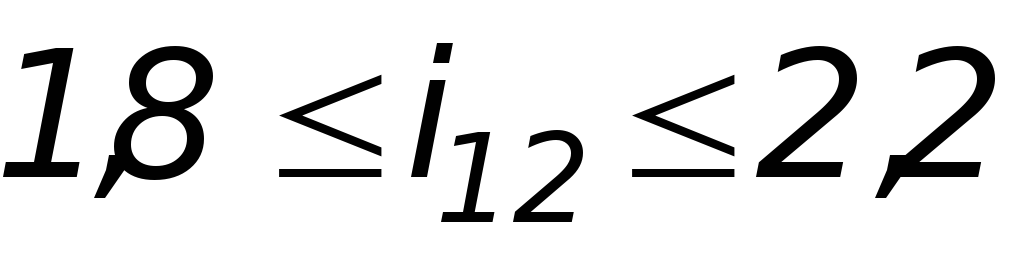 .
Определяется передаточное отношение зубчатых колес 1 и 2:
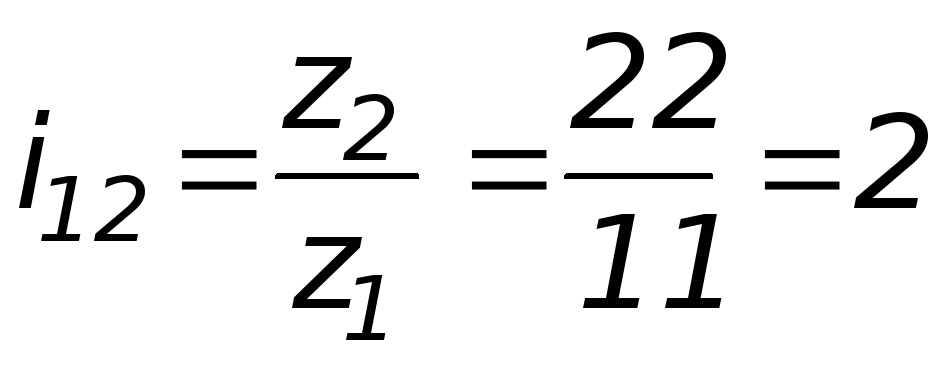 Условие
выполняется.
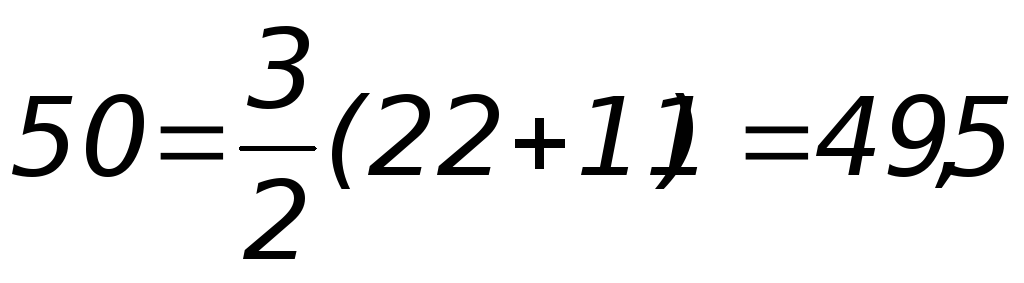
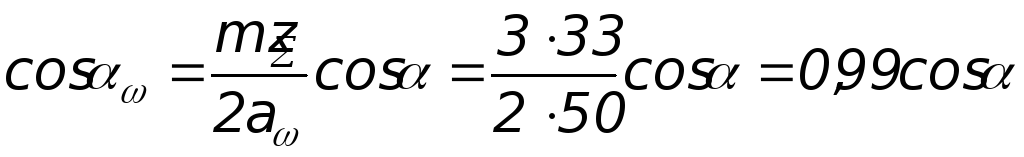
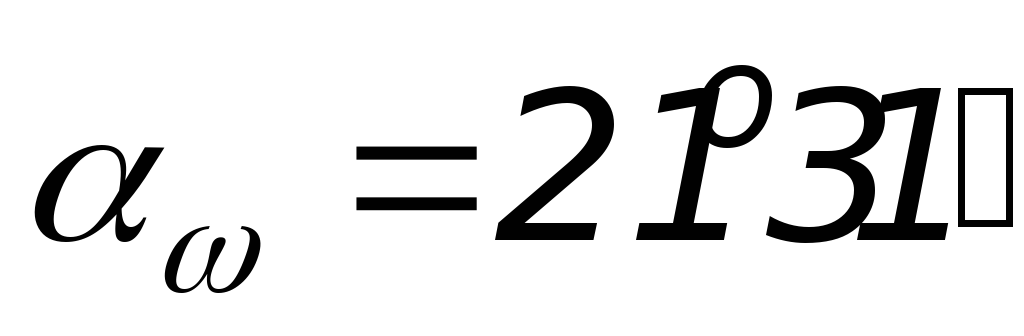
Расчет геометрии зацепления представлен в приложении.
Определяются качественные показатели зацепления:
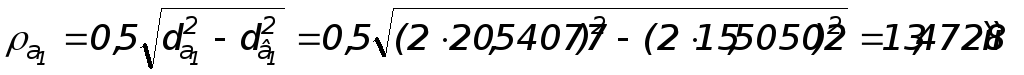

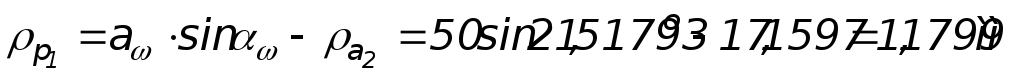
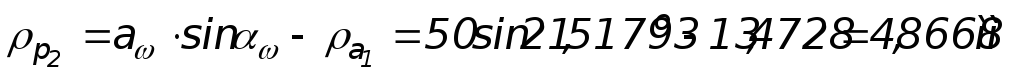
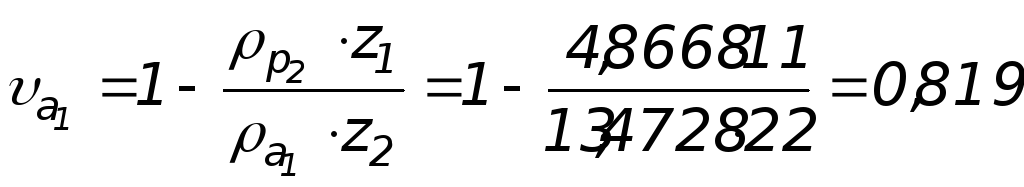
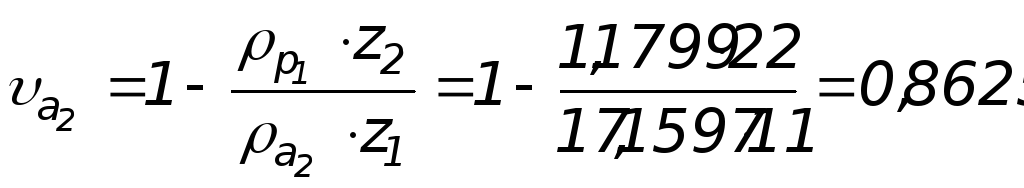
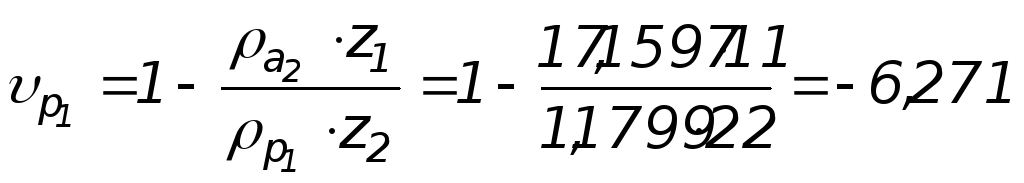
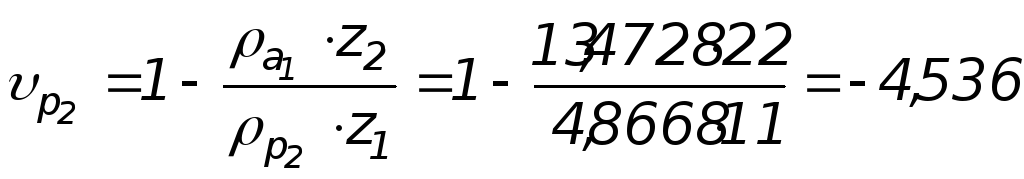
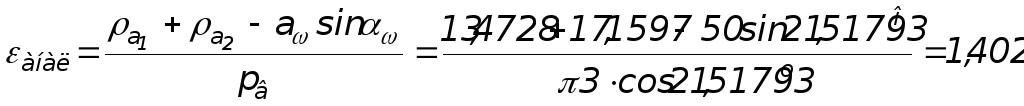
Определяется коэффициент перекрытия:
3.4 Расчет планетарной передачи
Принимается
число зубьев планетарной части редуктора
[4]:
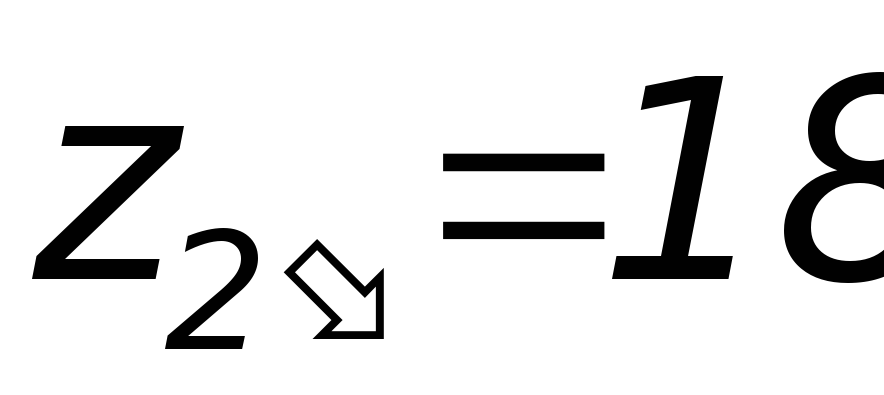 ,
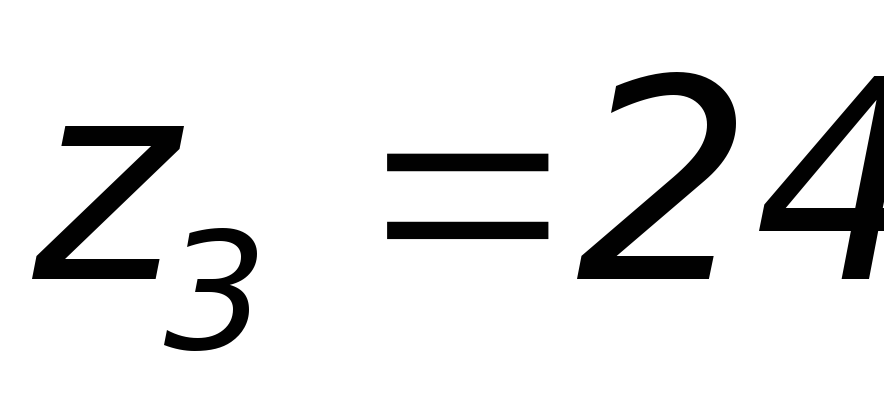 ,
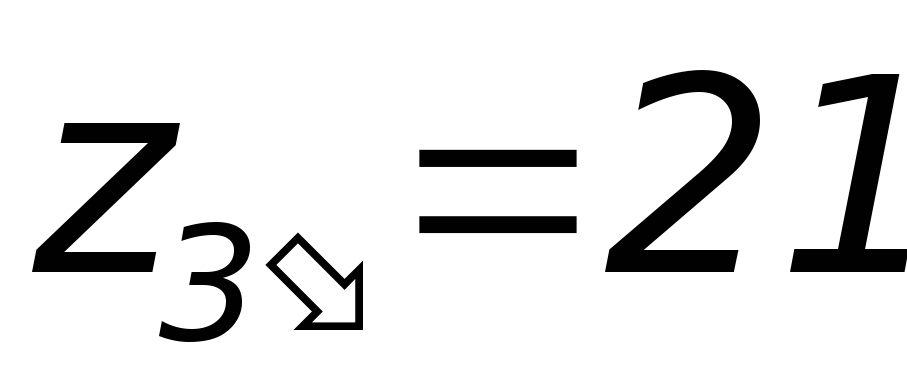 ,
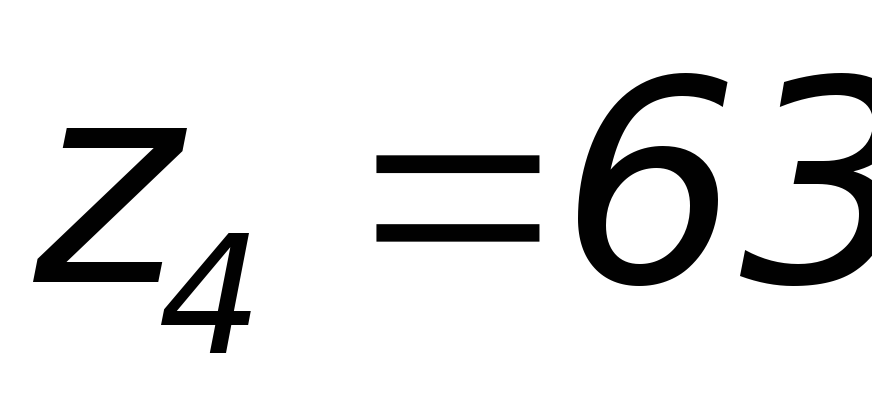 .
Приемлемое значение числа сателлитов принимается an =3.
Выполняется проверка условия соосности:
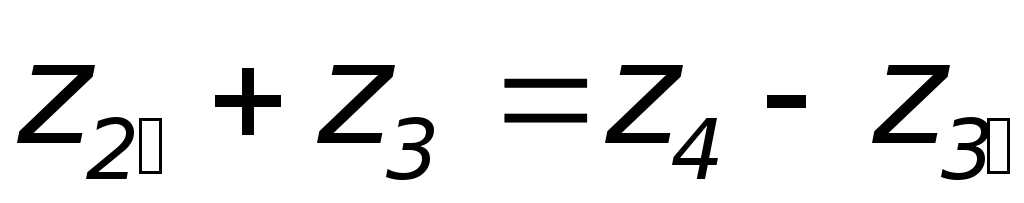
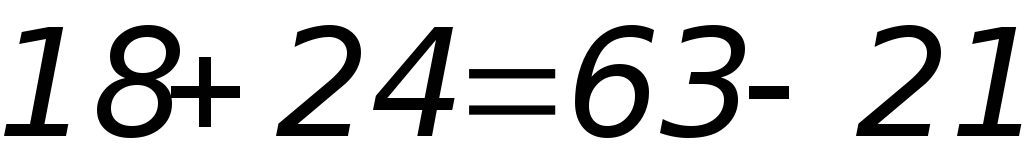
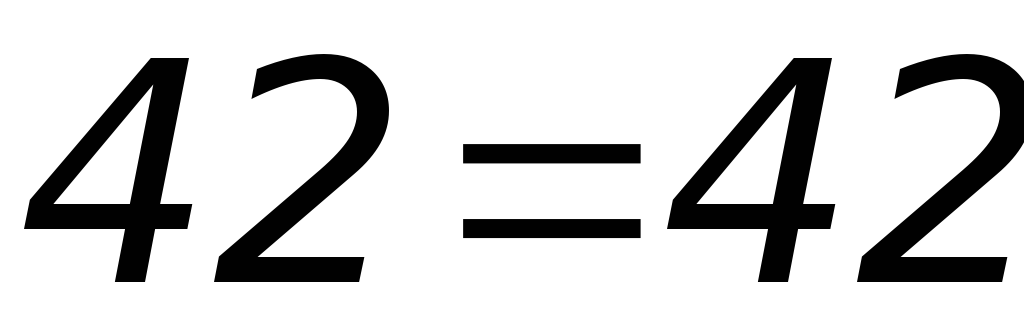
Условие соосности выполняется.
Выполняется проверка условия соседства:
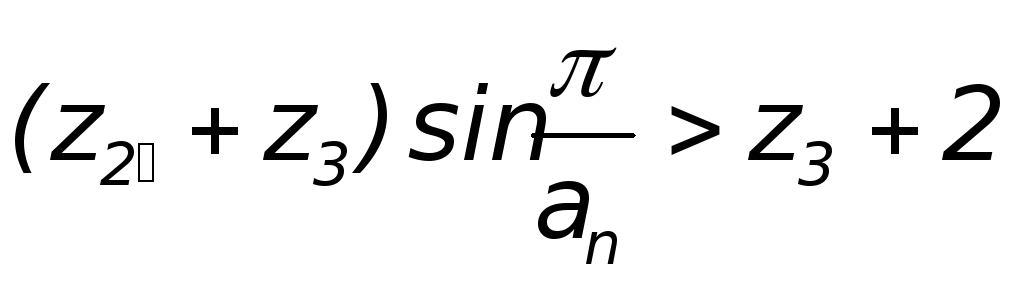
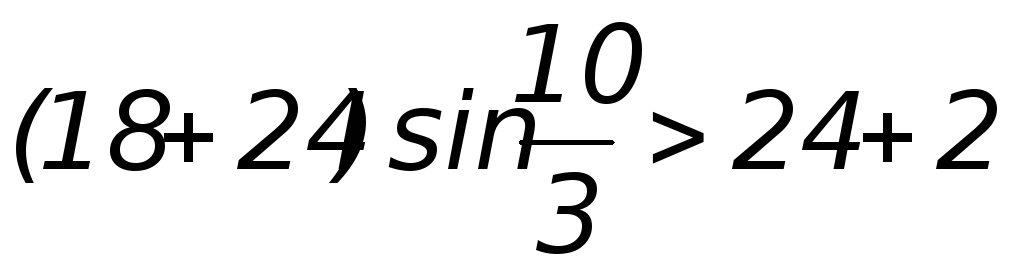
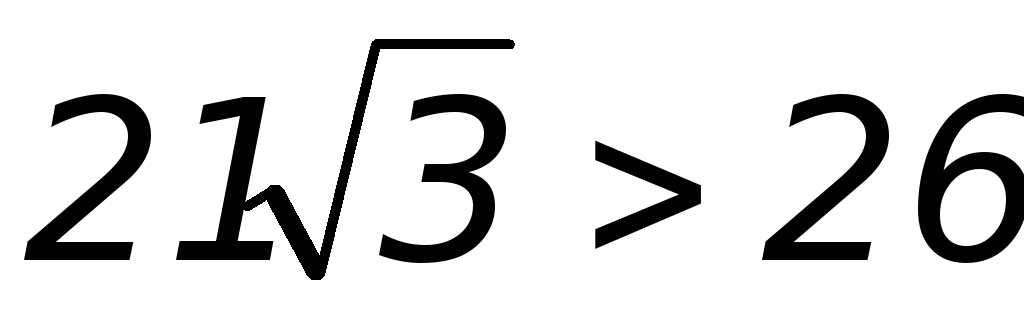
Условие соседства выполняется.
Выполняется проверка условия сборки:
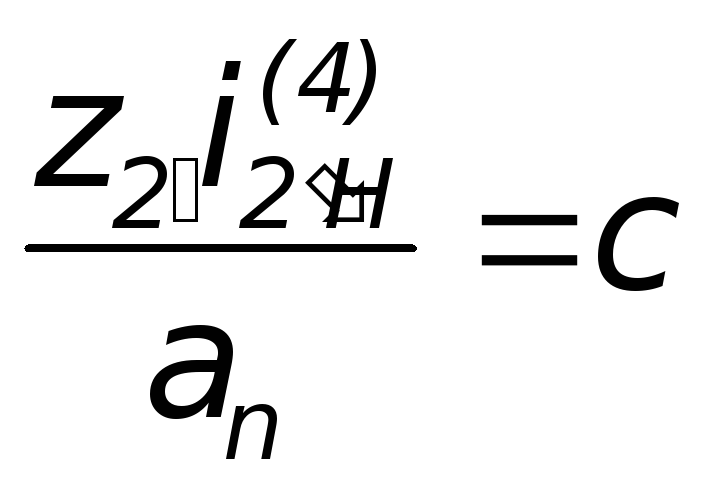 -
целое число
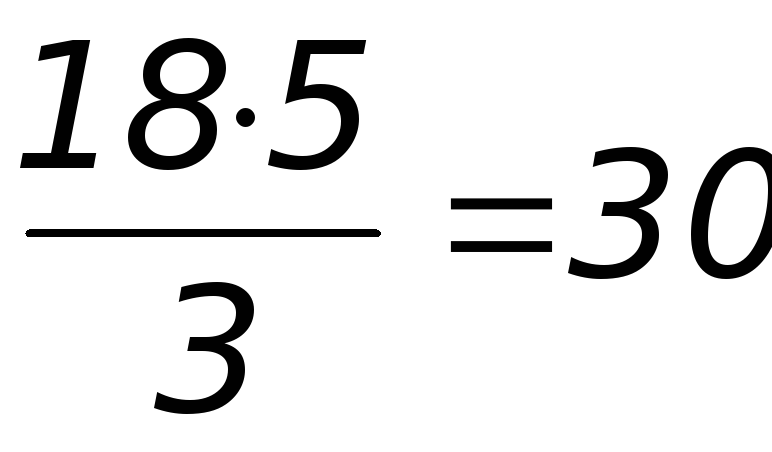
Условие сборки выполняется.
Определяются диаметры начальных окружностей колес планетарной части редуктора:
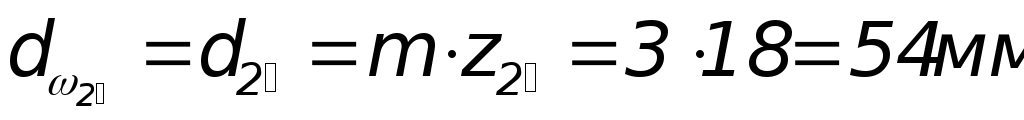
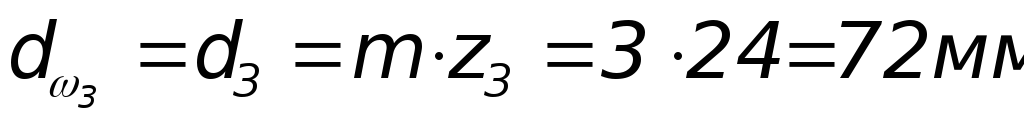
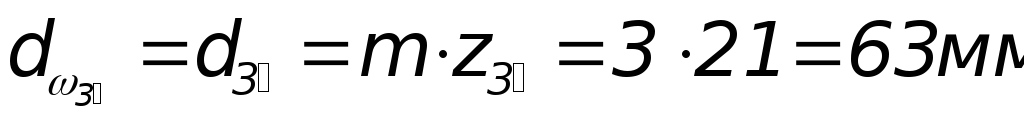
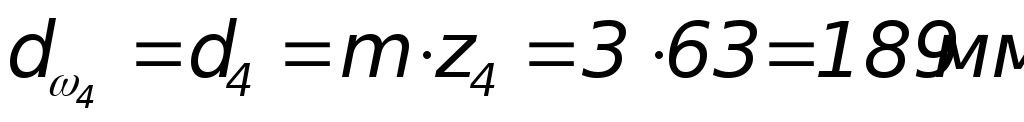
3.5 Линейные и угловые скорости звеньев редуктора
Выполняется построение картины линейных и угловых скоростей.
Определяется скорость в полюсе зацепления колёс 2 и 3 Р23:
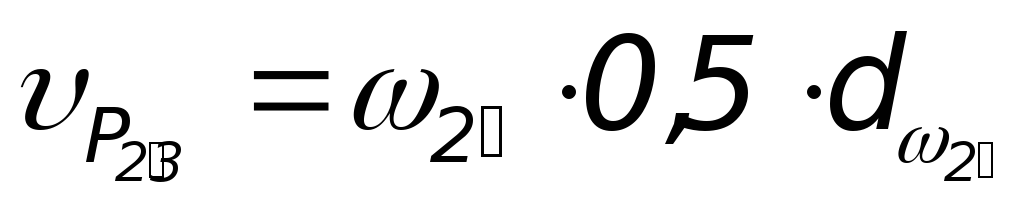
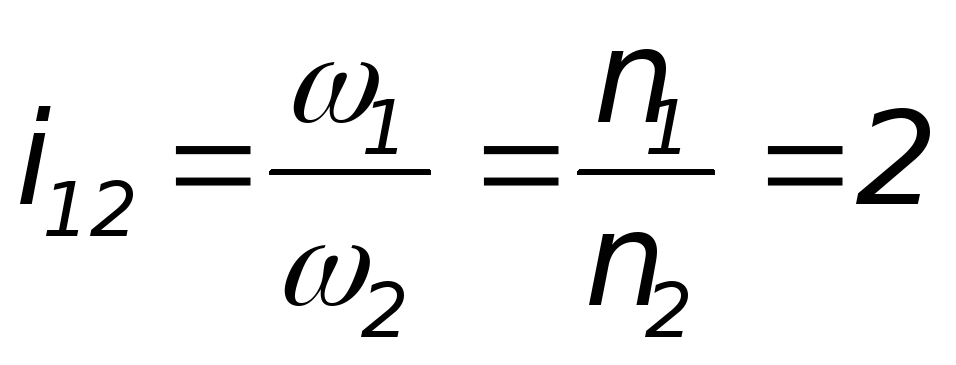
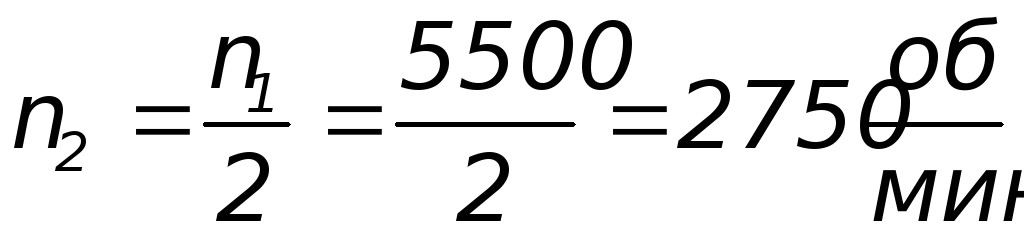
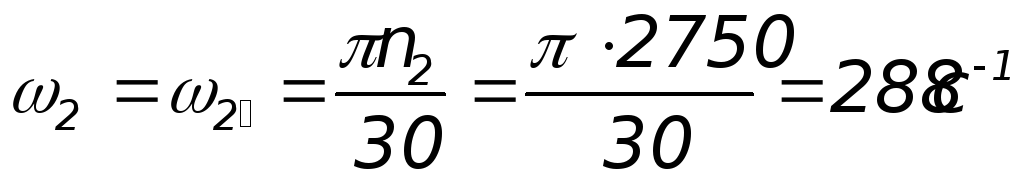
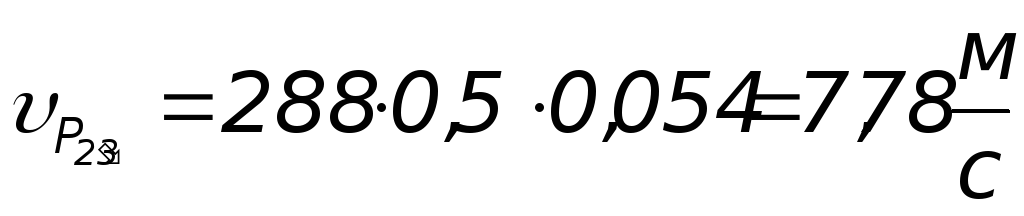
Определяется масштаб линейных скоростей:
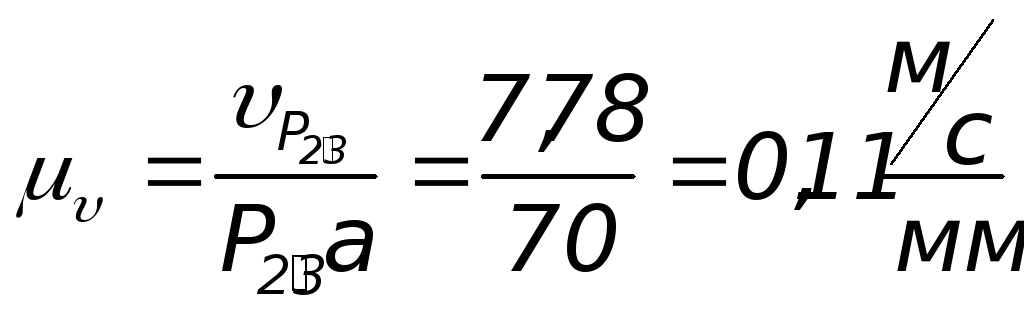
Определяется масштаб угловых скоростей:
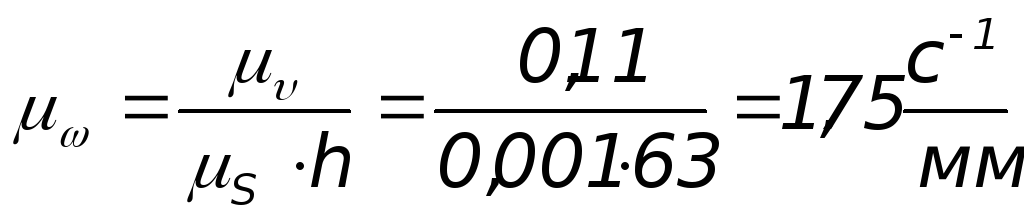 ,
где
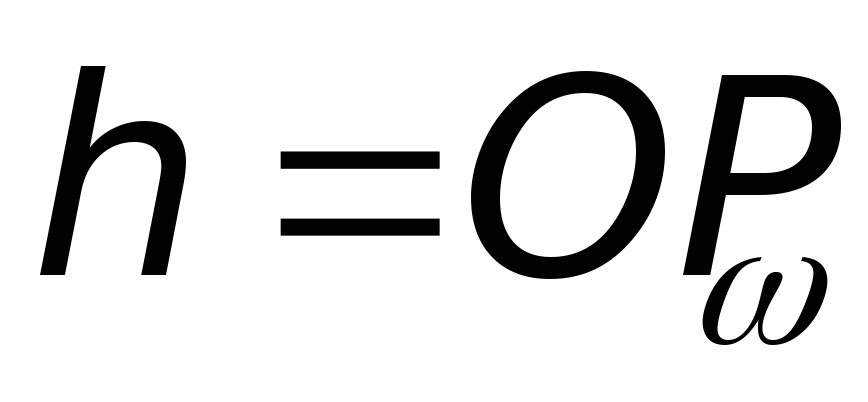 - полюсное расстояние, мм;
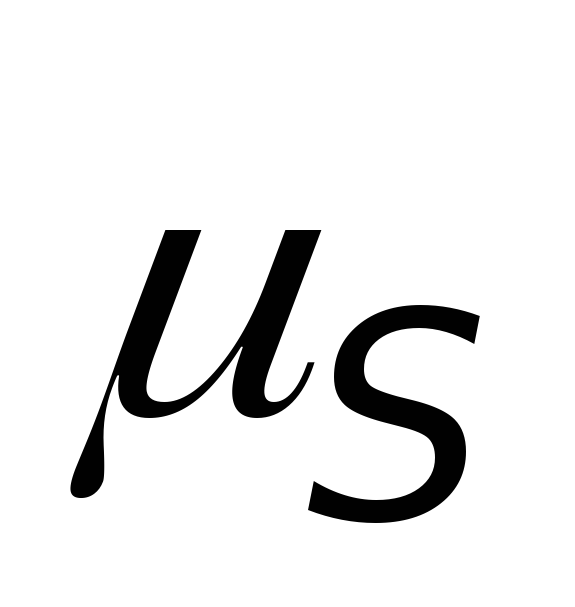 -
масштаб кинематической схемы редуктора,
м/мм.
Определяется скорость в полюсе зацепления колёс 1 и 2 Р12 :
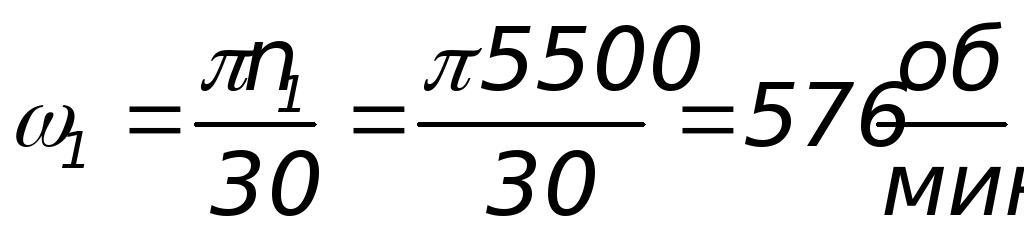
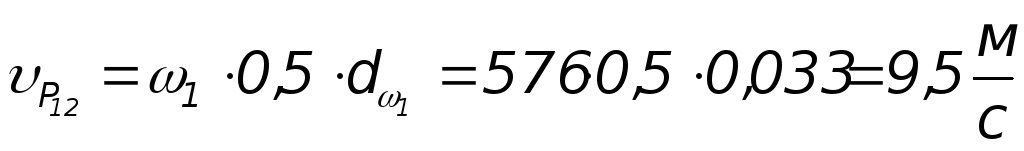
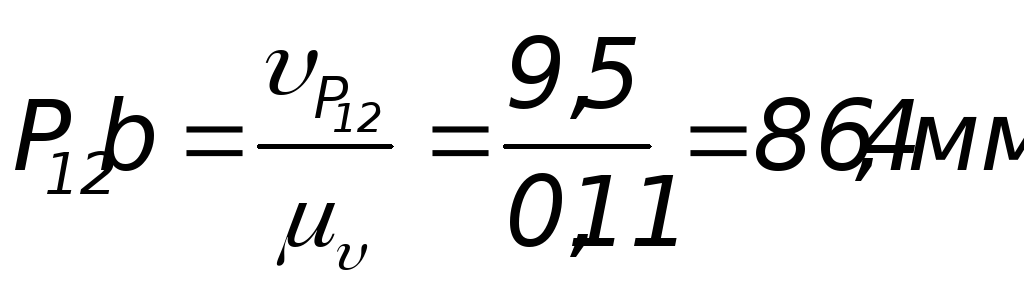
Кинематическая
схема строится в масштабе
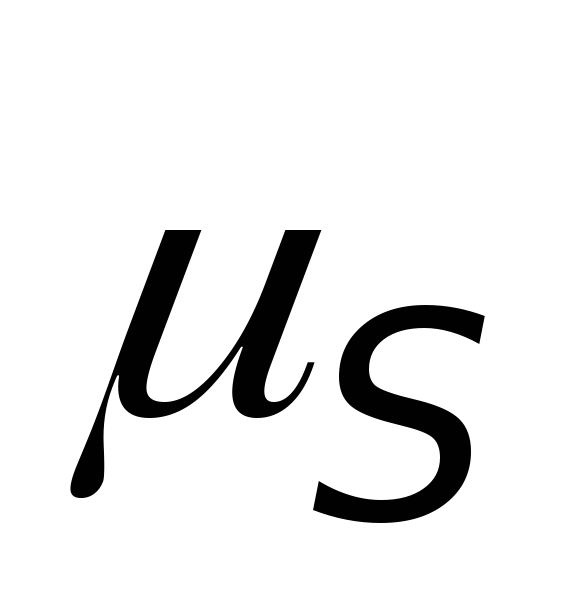 ,
откладывая
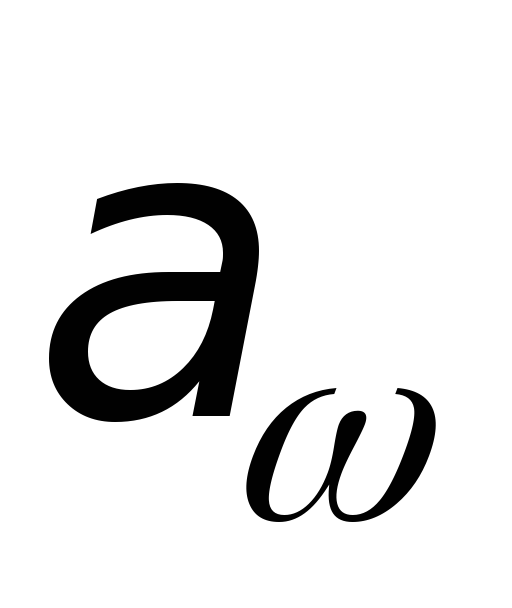 и диаметры начальных окружностей колёс.
3.6 Сравнительный анализ результатов и КПД редуктора
Определяется отличие результатов графоаналитического и аналитического методов нахождения передаточного отношения:
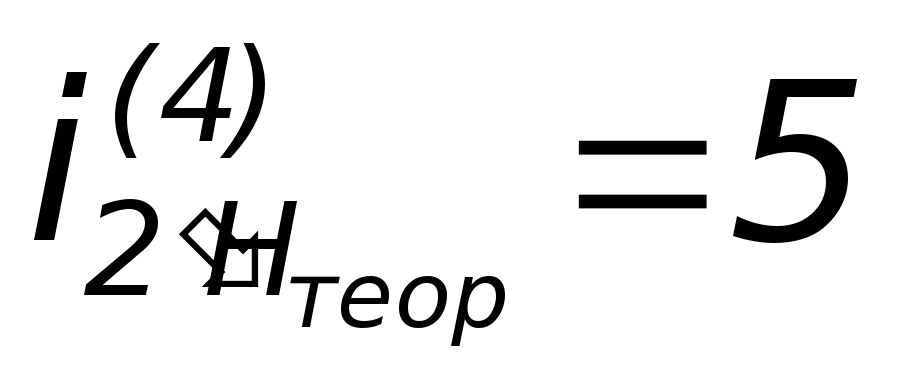 -
теоретическое значение передаточного
значения
Определяется значение передаточного значения графическим методом:
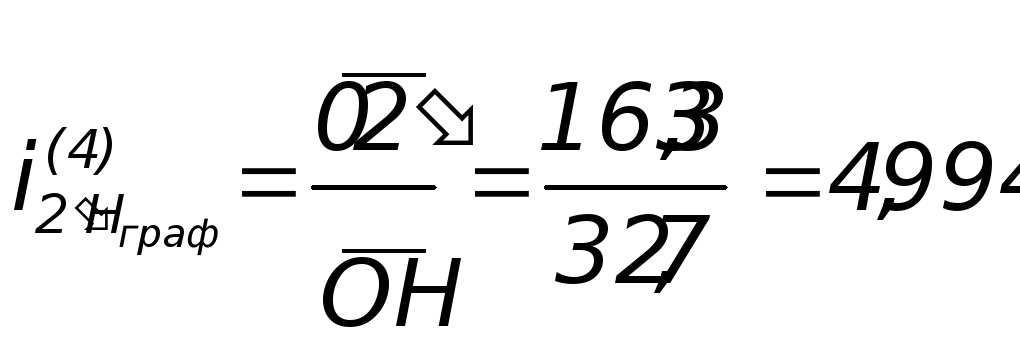
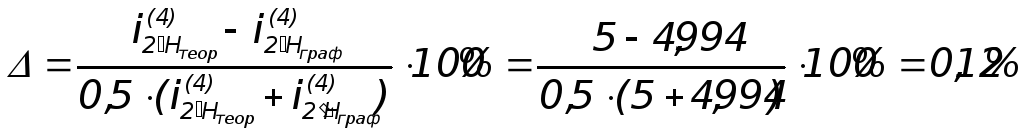
Погрешность
графического определения
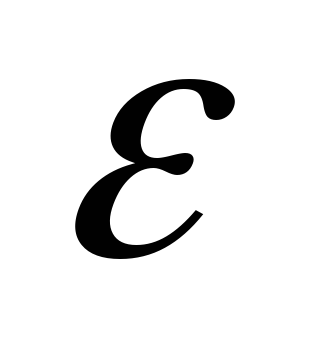 :
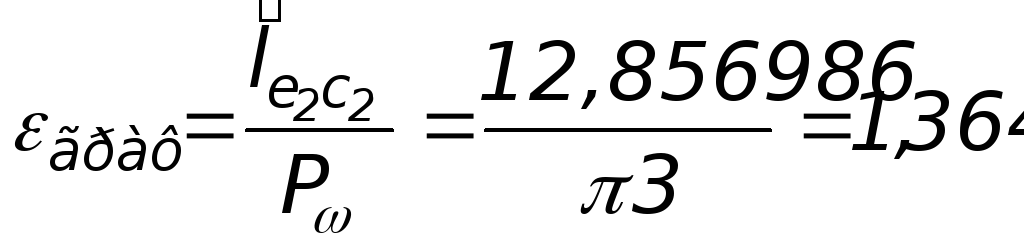
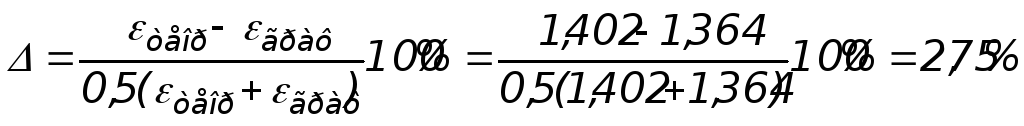
Определяется КПД редуктора:
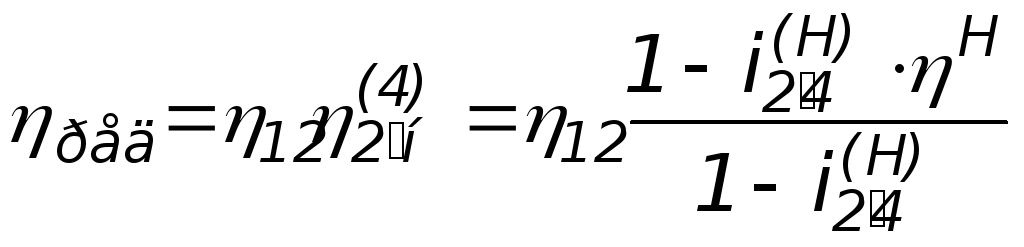 ,
(3.3)
где
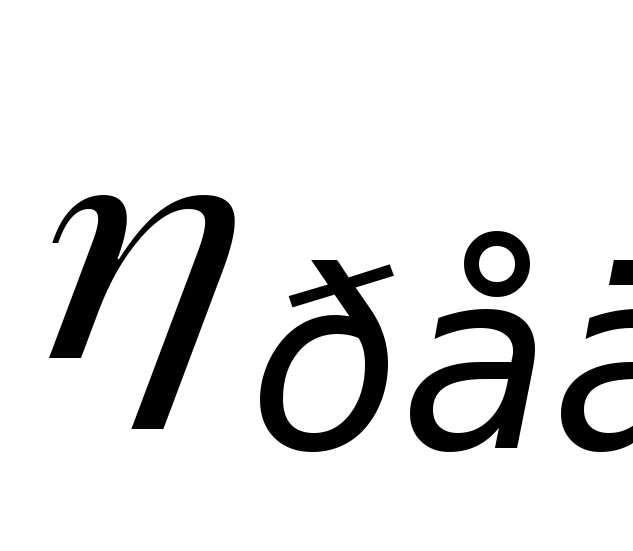 -
КПД редуктора;
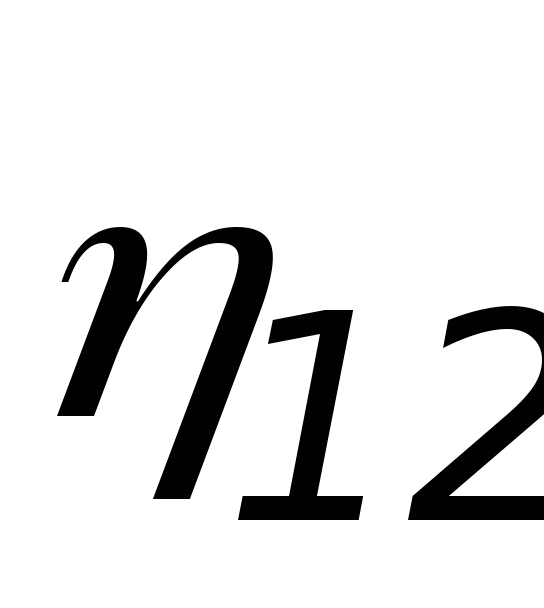 -
КПД простой ступени;
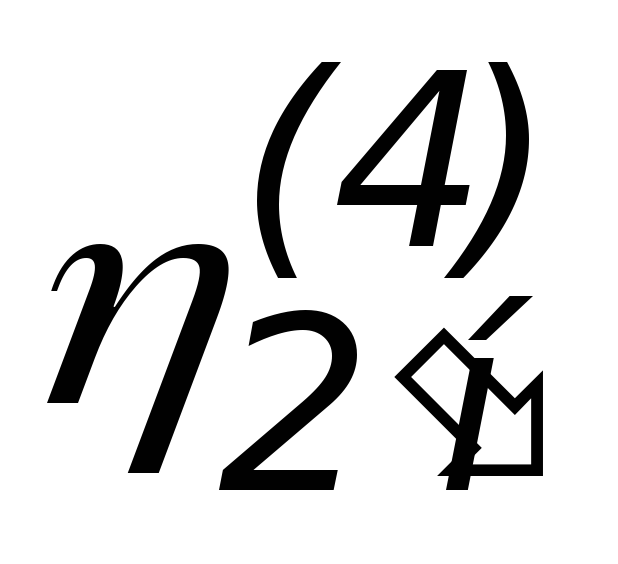 -
КПД планетарной части;
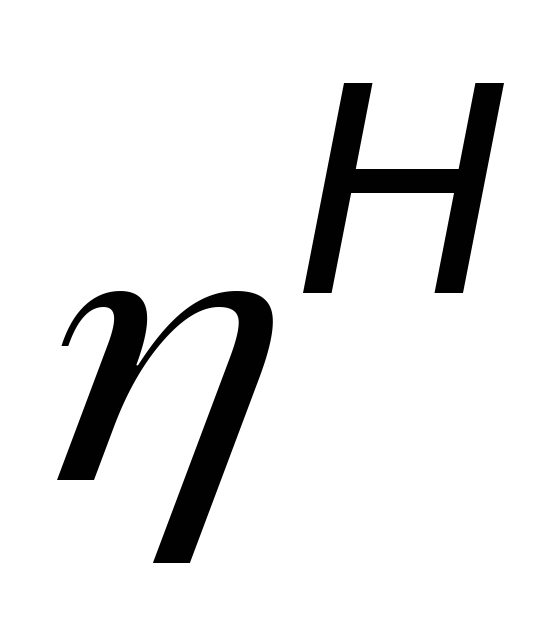 -
КПД водила.
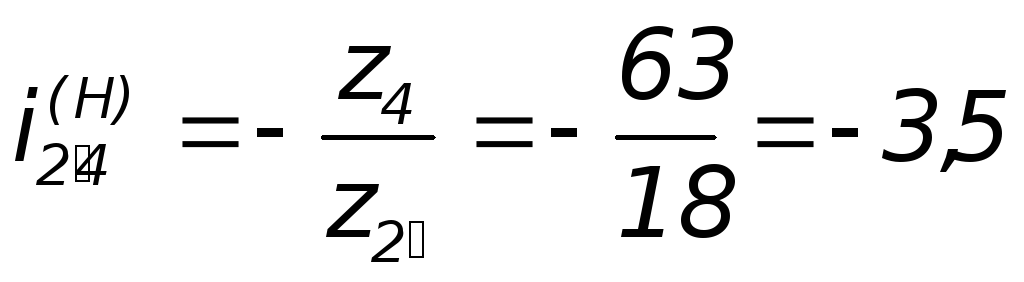
Принимается
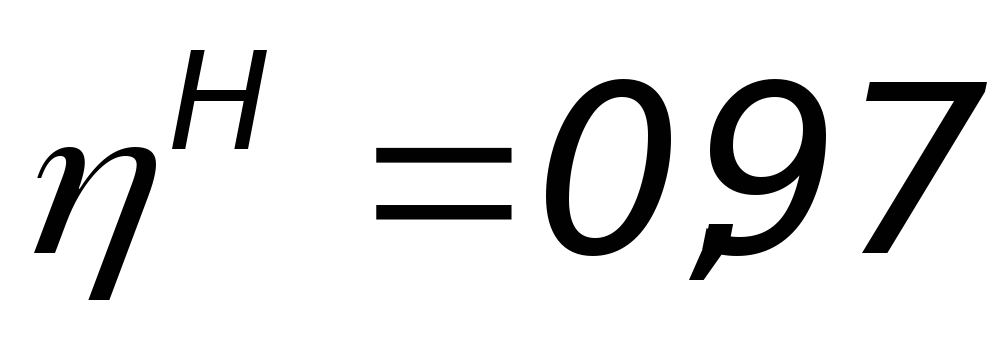 ,
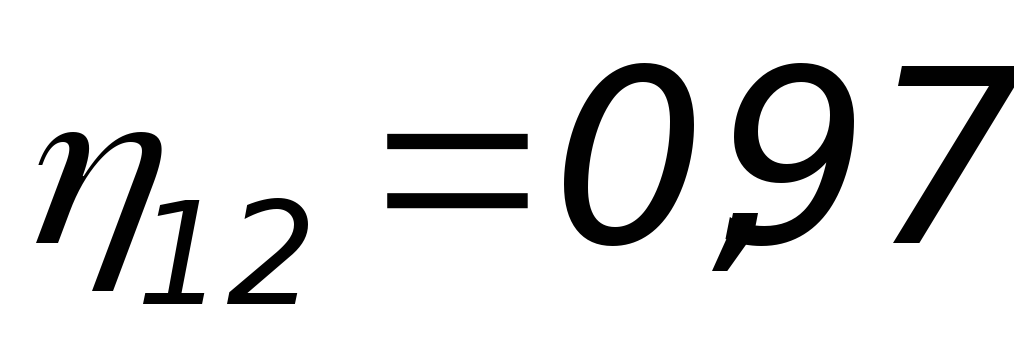 .
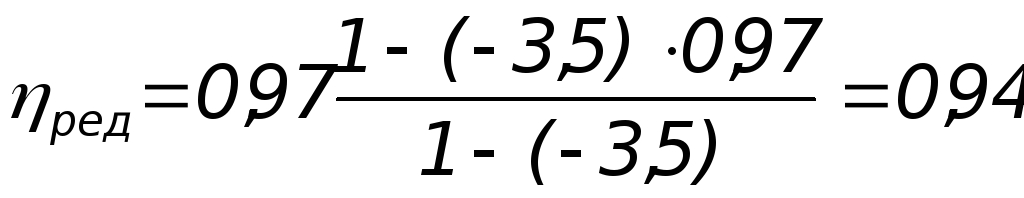
ЗАКЛЮЧЕНИЕ
В данном курсовом проекте выполнено исследование кинематики и динамики механизма на примере шасси самолета. Графоаналитическим способом определены скорости, ускорения точек и звеньев. Построены кинематические диаграммы. Произведен силовой расчет данного механизма, найдены силы, действующие на звенья, а также реакции в кинематических парах. Также исследована кинематика зубчатой передачи. Произведен расчет и вычерчивание зацепления простой ступени редуктора..
Список использованных источников
1 ГОСТ 2.105-95 ЕСКД. Общие требования к текстовым документам. М.: Издательство стандартов, 1996. 36 с.
2 ГОСТ 2.109-73 ЕСКД. Общие требования к чертежным документам. М.: Издательство стандартов, 1974. 44 с.