Материал: Курсовой ТММ Исследование механизма шасси
Определяется скорость штока относительно цилиндра, т.е. средняя скорость уборки шасси за время tуб :
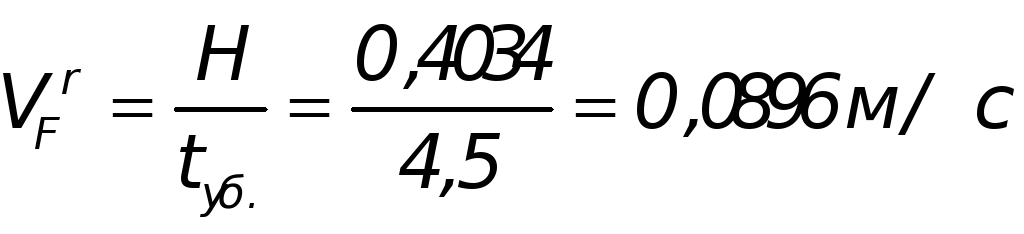
Выбирается
масштаб плана скоростей:
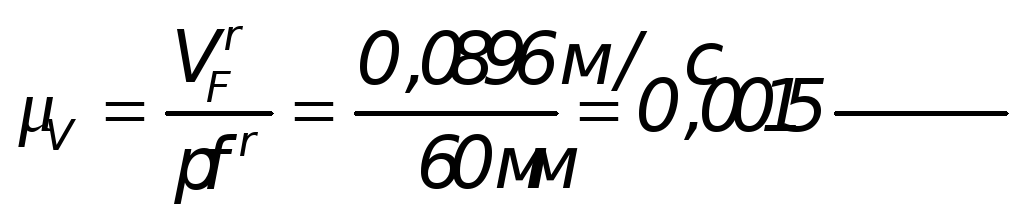 .
План скоростей 0-го положения механизма.
Скорость точки F определяется из векторного равенства:
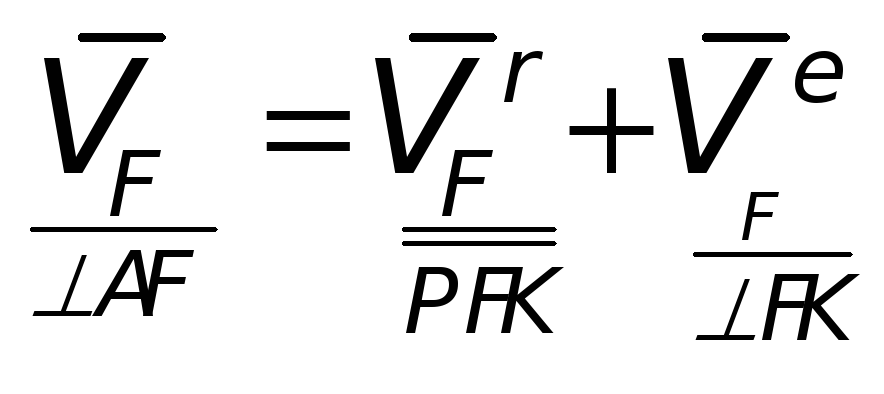 ,
(1.2)
где VF - абсолютная скорость точки F при вращении вокруг точки А;
VFе- переносная скорость точки F при вращении вокруг точки K.
Из геометрического построения получим:
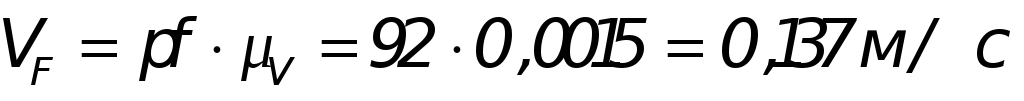
Скорость точки B находится по теореме подобия:
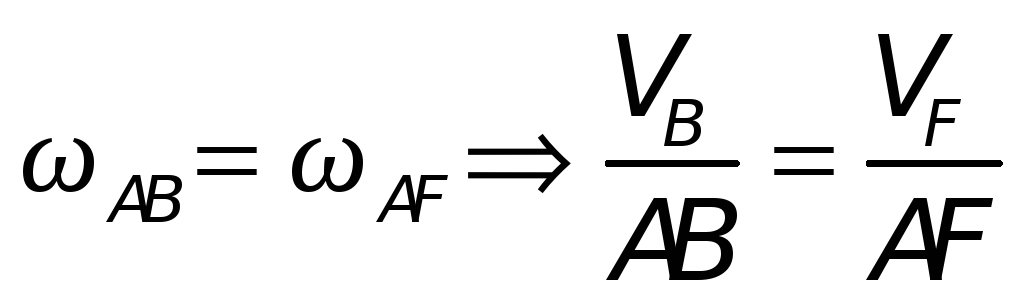 ;
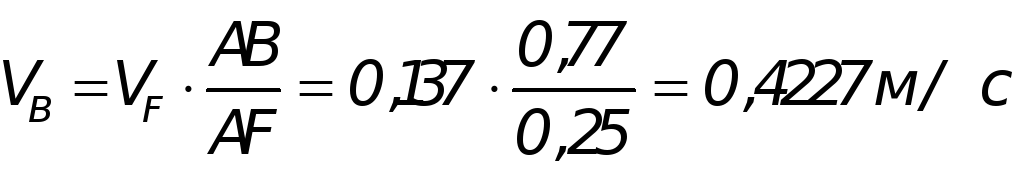 ,
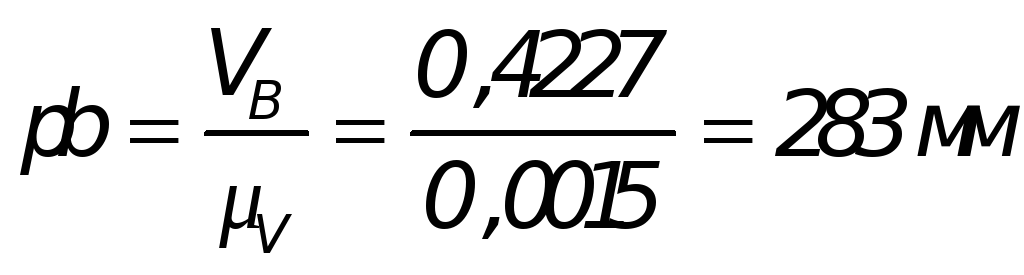
Скорость точки C определяется из векторного равенства:
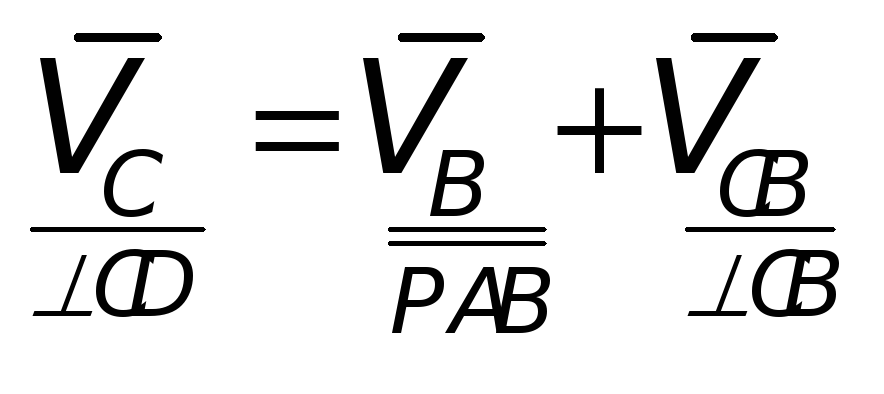 ,
(1.3)
Из геометрического построения видно, что скорость точки C= 0 м/c.
Скорость точки E и центров масс звеньев s1 , s2 , s3 находятся по теореме подобия.
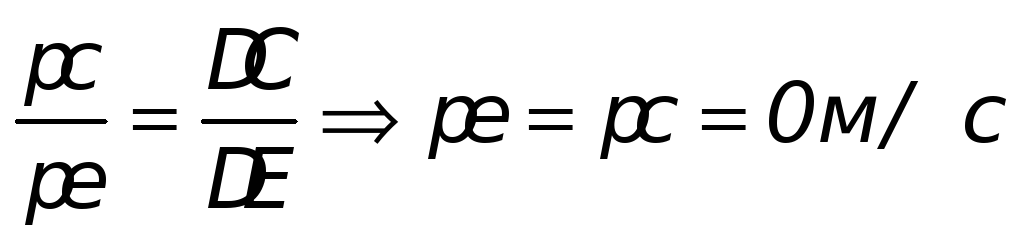 ;
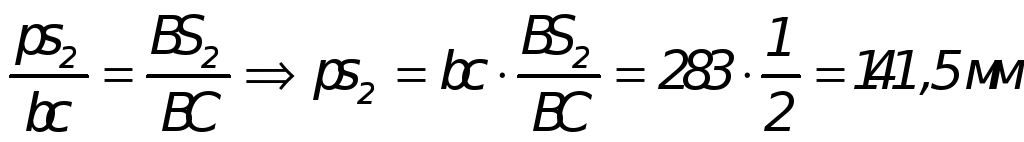 ;
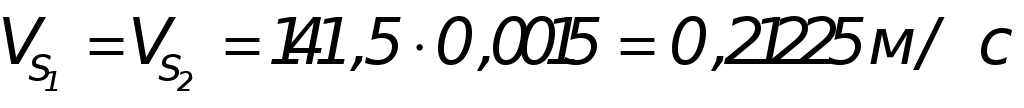 ;
Скорость точки S3 = C = 0 м/c, так точка C расположена в центре тяжести стержня DE
План скоростей для 0-го положения изображен на листе 1.
Значение линейных и угловых скоростей точек и звеньев определяется через отрезки плана скоростей:
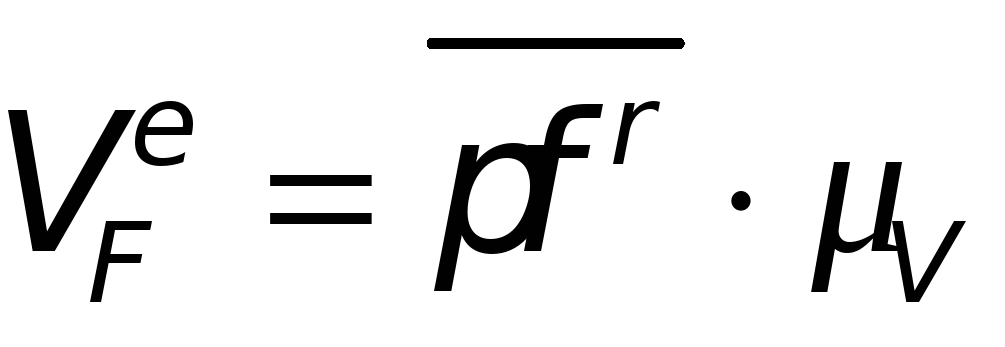 ;
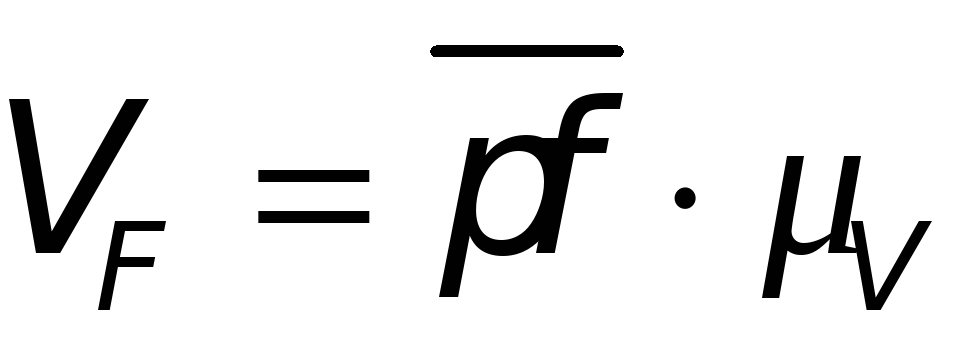 ;
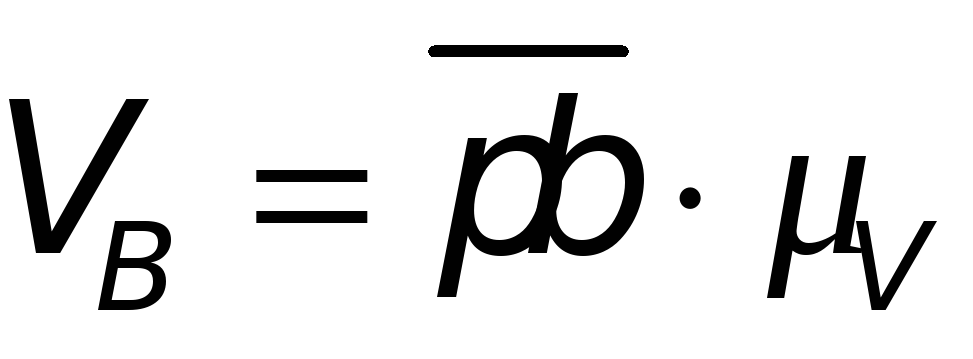 ;
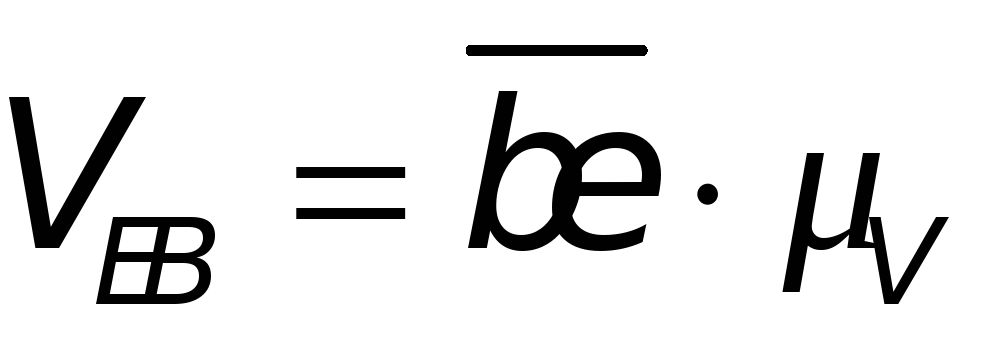 ;
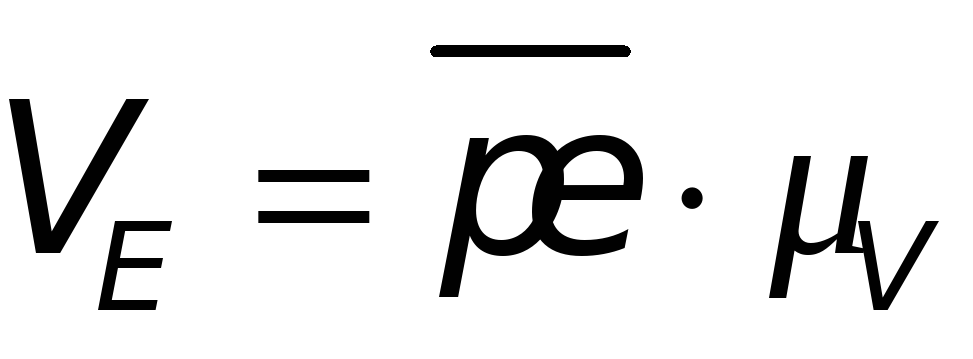 ;
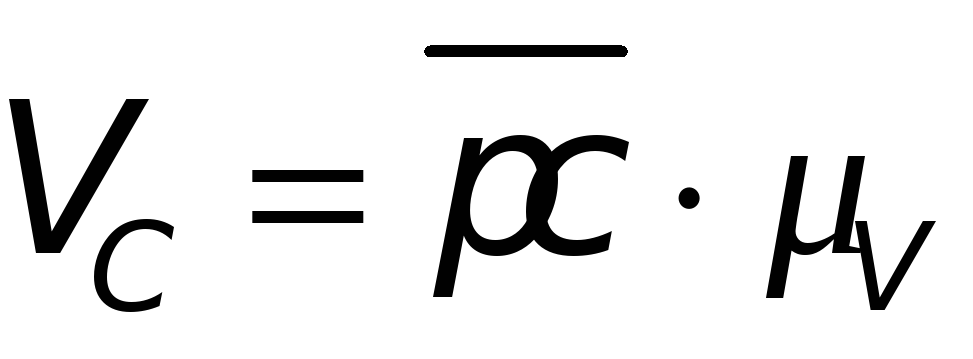 ;
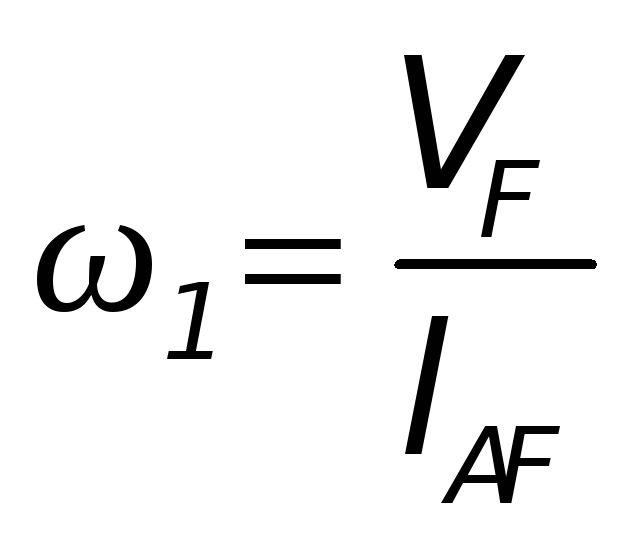 ;
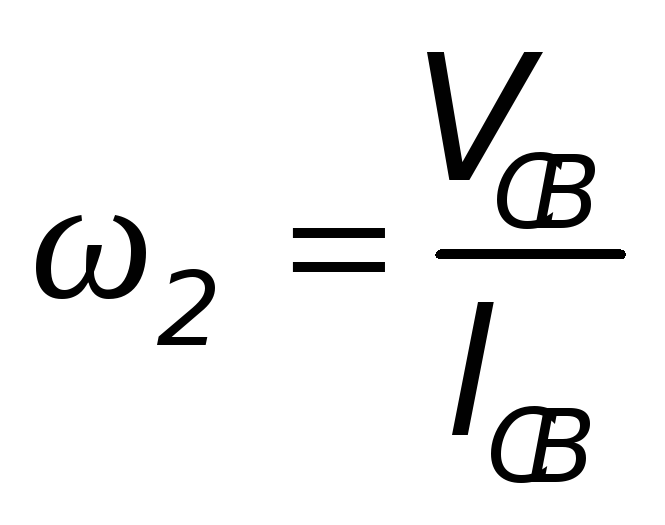 ;
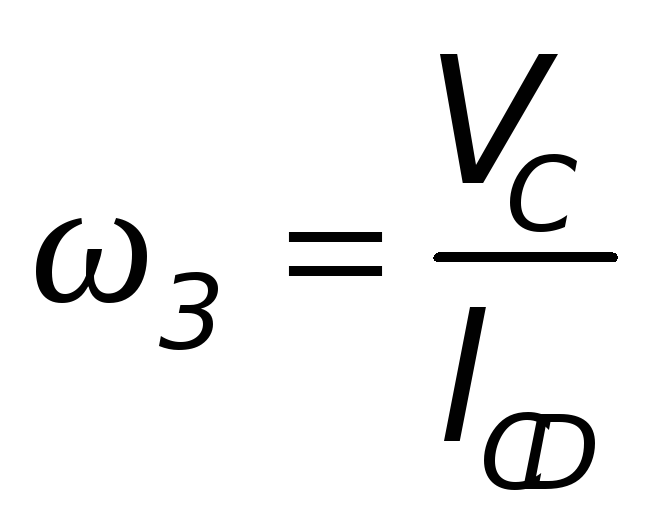 ;
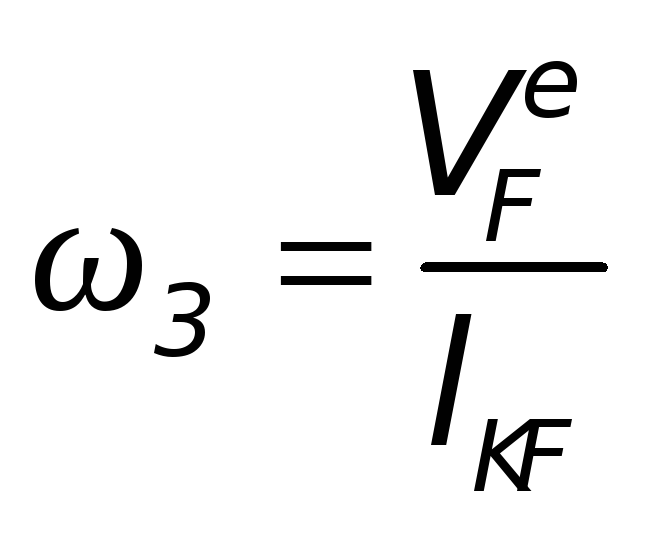 .
Направление угловой скорости звена 2 определяется следующим образом: перемещают вектор относительной скорости VCB в точку C, а точку B мысленно закрепляют и по направлению вектора относительной скорости определяют направление угловой скорости звена.
Для 0-го положения механизма шасси:
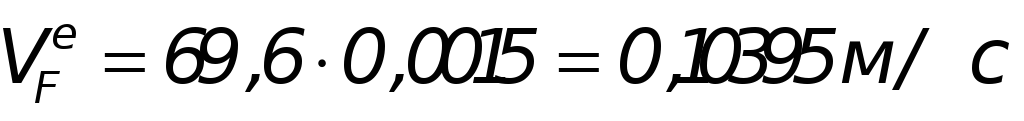 ;
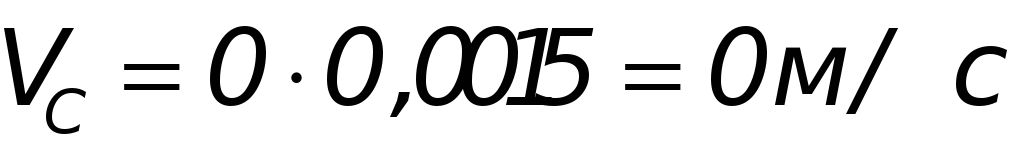 ;
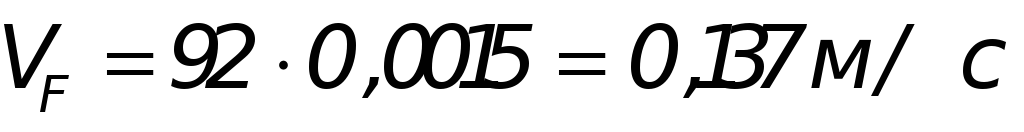 ;
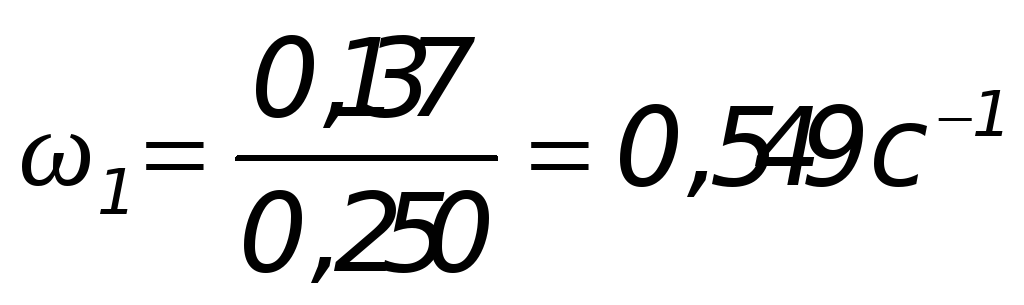 ;
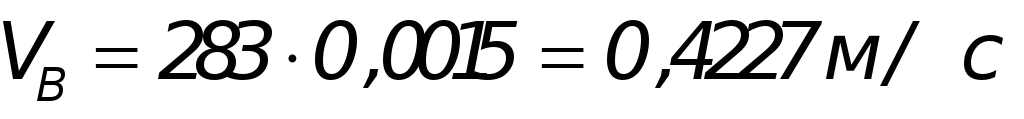 ;
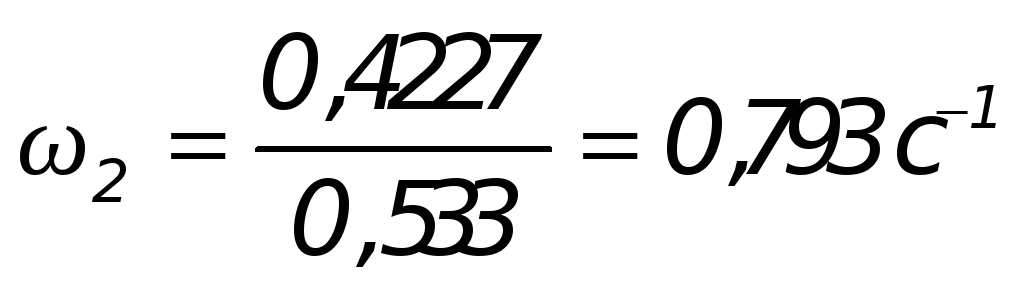 ;
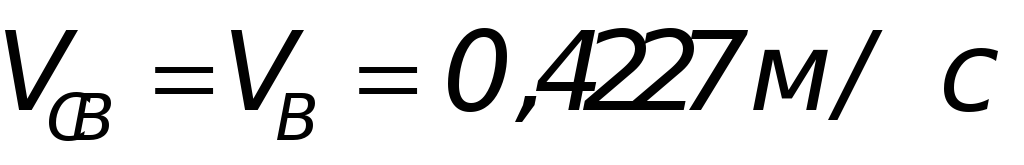 ;
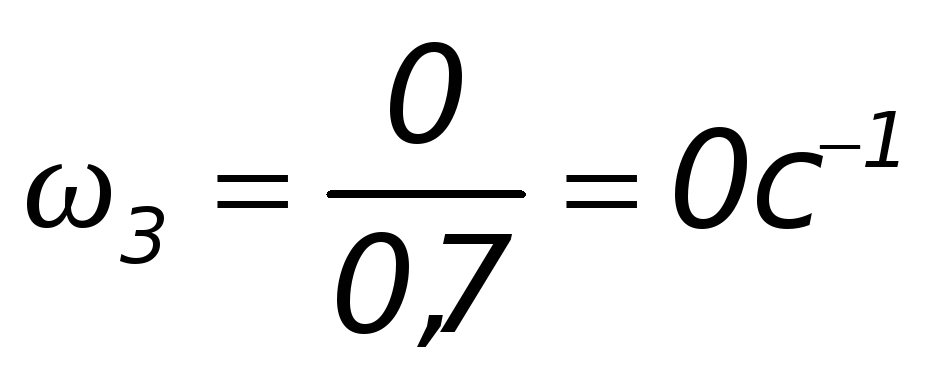 ;
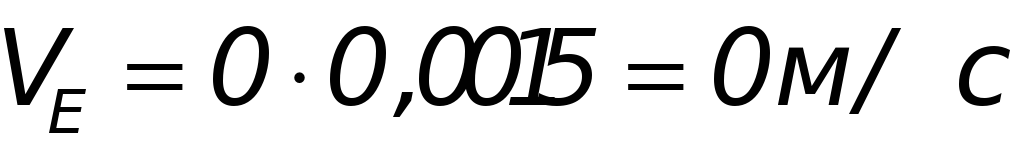 ;
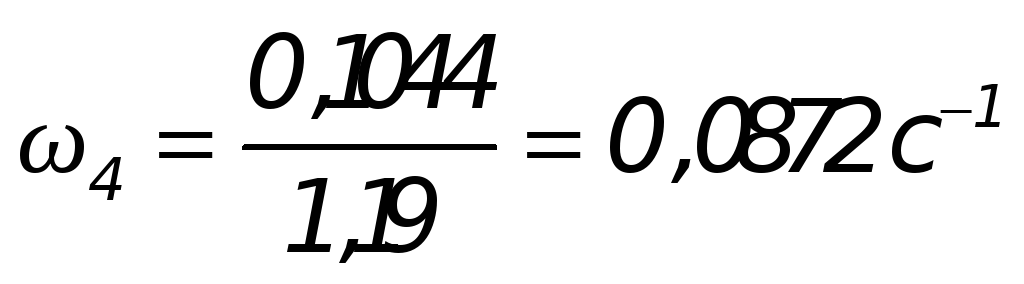 .
Результаты вычислений представлены в таблице 1.
Таблица 1 - Линейные и угловые скорости точек и звеньев для 0 положения.
-
№
пол.
VFe ,
м/с
VF ,
м/с
VB ,
м/с
VCB ,
м/с
VE ,
м/с
VC ,
м/с
1 ,
1/с
2 ,
1/с
3 ,
1/с
4 ,
1/с
0
0,10395
0,137
0,4227
0,4227
0
0
0,549
0,793
0
0,0872
План скоростей 5-го положения механизма.
Скорость точки F также определяется из векторного равенства (1.2).
Из геометрического построения получим pf=72 мм.
Скорость точки B находится по теореме подобия:
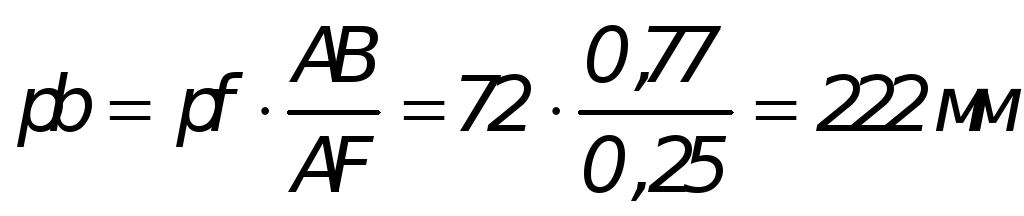 ,
Для определения скорости точек C проводится линия перпендикулярная звену BC из конца вектора pb на линию перпендикулярную DC. Точка пересечения определит координату конца вектора скорости точки C. Скорость точки E и центров масс звеньев s1 , s2 , s3 также находятся по теореме подобия.
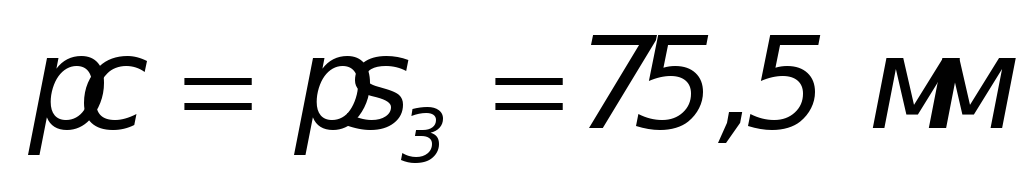
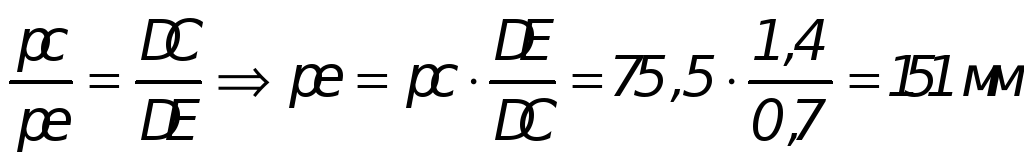 ;
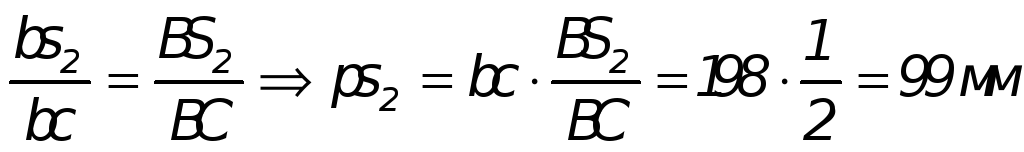 ;
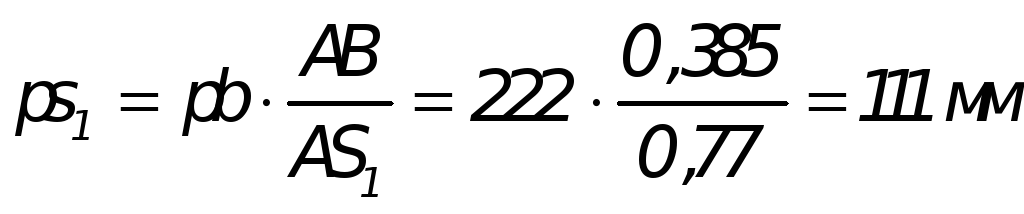 ;
План скоростей для положения 5 представлен на листе 1.
Значение линейных и угловых скоростей точек и звеньев определяется через отрезки плана скоростей.
Направление угловой скорости звена 2 определяется также как и для 0-го положения.
Для 5-го положения механизма шасси:
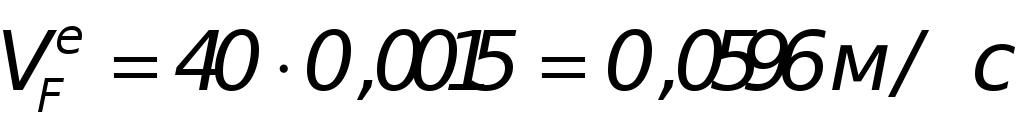 ;
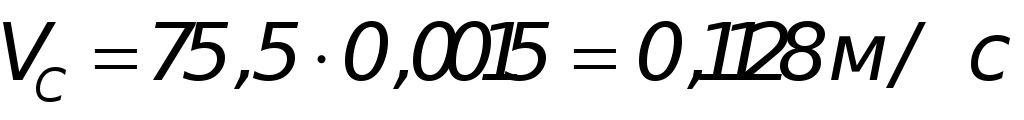 ;
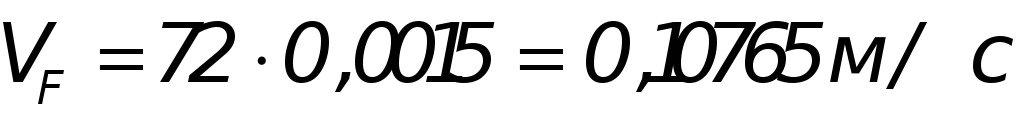 ;
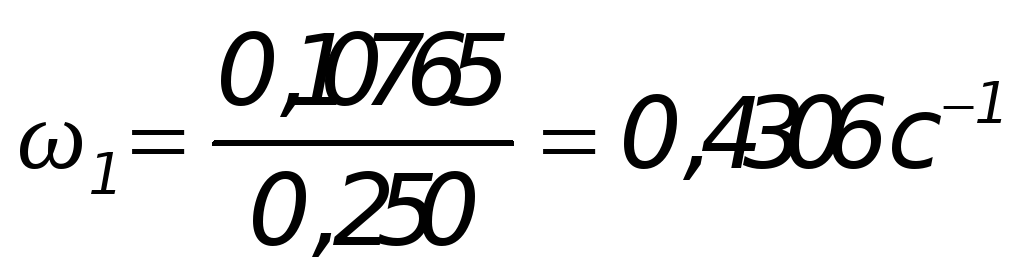 ;
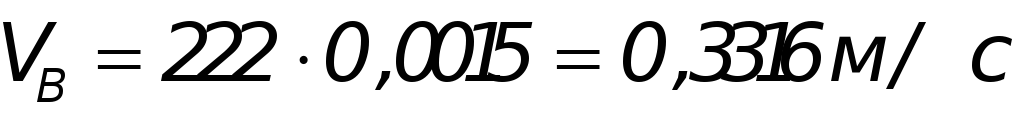 ;
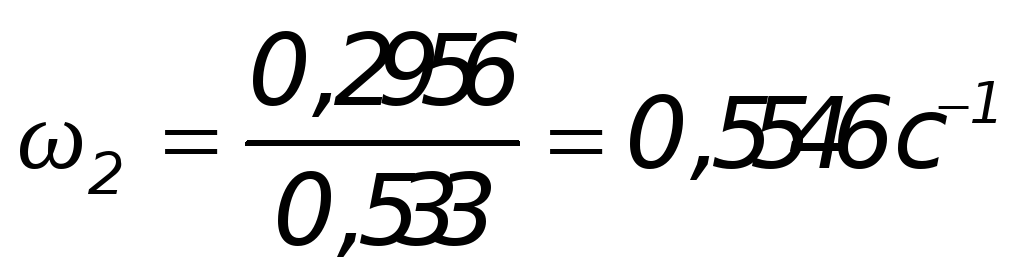 ;
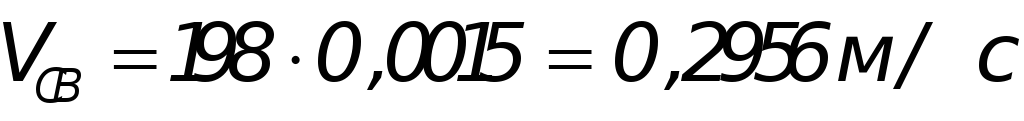 ;
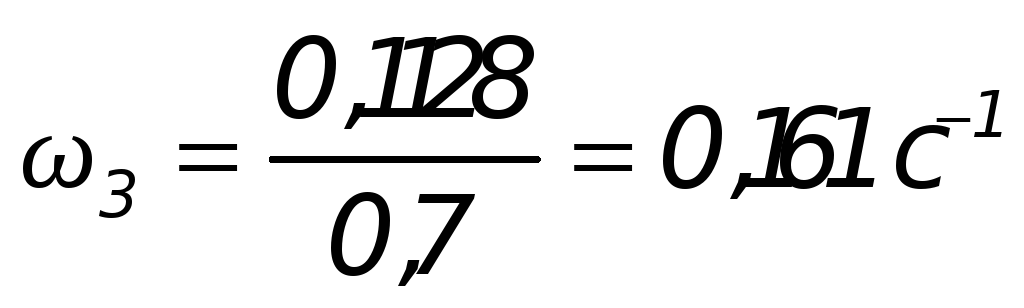 ;
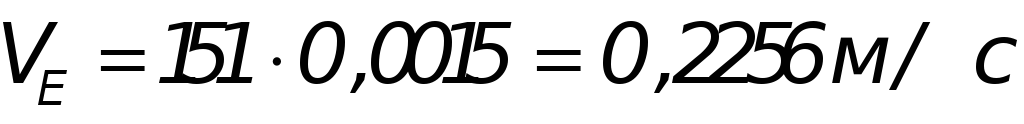 ;
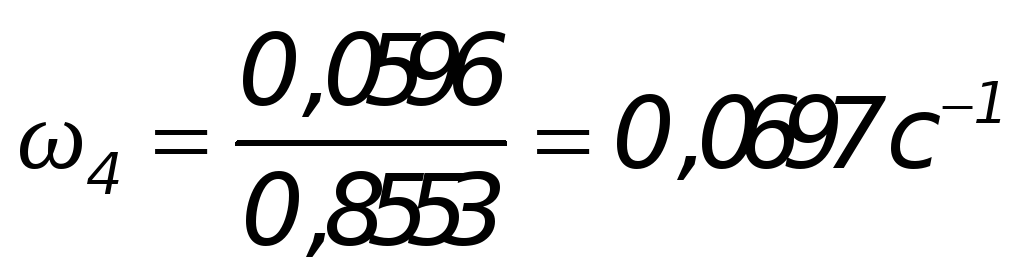 .
Результаты вычислений занесены в таблицу 2.
Таблица 2 - Линейные и угловые скорости точек и звеньев для 5 положения.
-
№
пол.
VFe ,
м/с
VF ,
м/с
VB ,
м/с
VCB ,
м/с
VE ,
м/с
VC ,
м/с
1 ,
1/с
2 ,
1/с
3 ,
1/с
4 ,
1/с
5
0,0596
0,10765
0,3316
0,297
0,2956
0,1128
0,4306
0,5546
0,161
0,0697
1.4 Планы ускорений
Ускорение точки F определяют из векторного равенства:
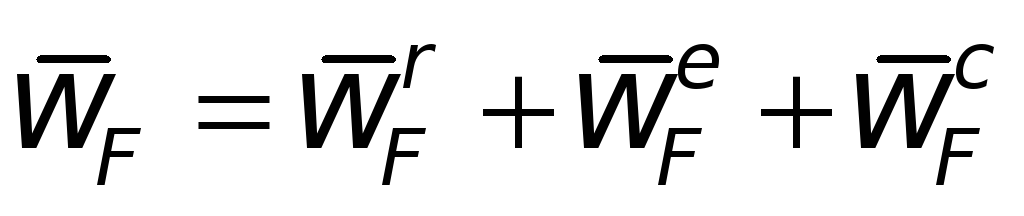 ,
(1.4)
где wF - абсолютное ускорение точки F при вращении вокруг точки A;
wFr - относительное ускорение точки F при движении штока относительно цилиндра;
wFe - переносное ускорение точки F при вращении штока с цилиндром вокруг точки K;
wFс - кориолисово ускорение.
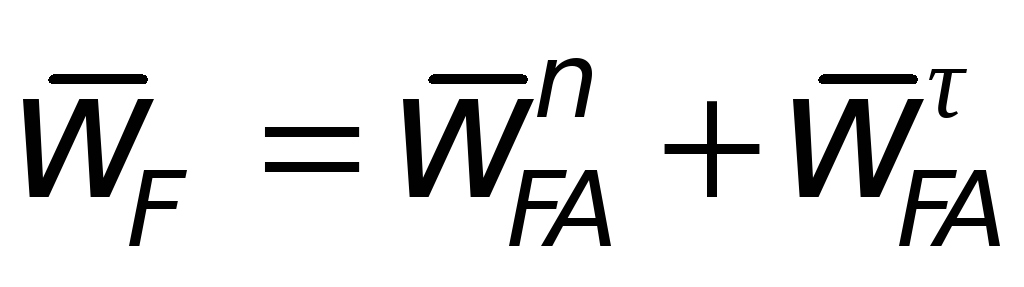 ,
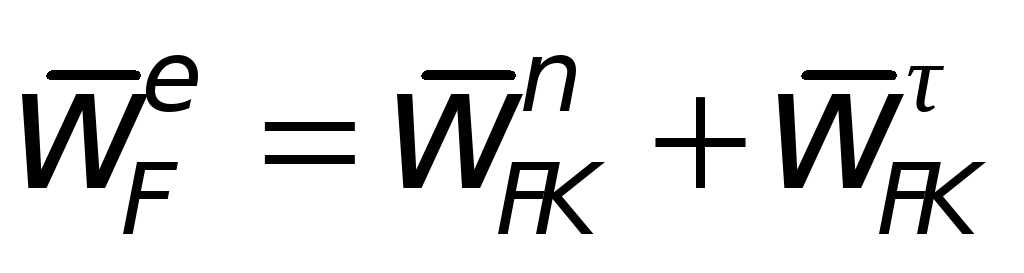 ,
(1.4*)
Так как VFr=const ,то относительное ускорение wFr=0.
Следовательно, ускорение точки F определяется уравнением:
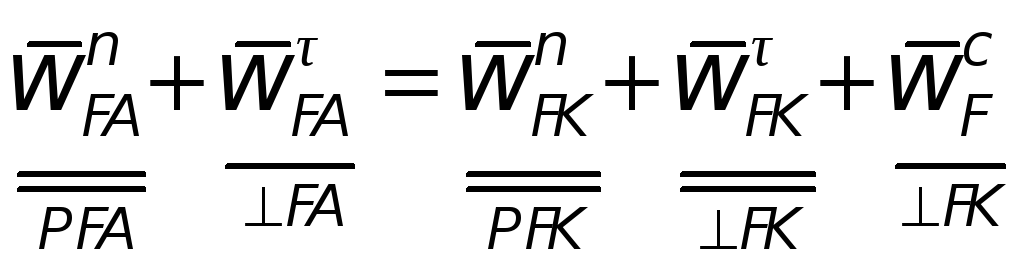 ,
(1.4**)
Вектор нормального ускорения звена направлен вдоль звена FA от точки F к точке A
(к центру относительного вращения звена).
Вектор ускорения Кориолиса направлен по вектору относительной скорости VFr повернутого на угол 90 в направлении угловой скорости 2 переносного движения (движения звена 4).
Для построения плана ускорений выбираем на плоскости произвольную точку - полюс плана ускорений. Из полюса откладываем отрезок f изображающий на плане ускорений вектор ускорения точки F. Относительно него строятся по правилам геометрии ускорение точки B и ускорение остальных точек.
Определяется план ускорений для 0-го положения механизма шасси:
Кориолисово ускорение точки F известно по величине и направлению.
Величина ускорения Кориолиса точки F:
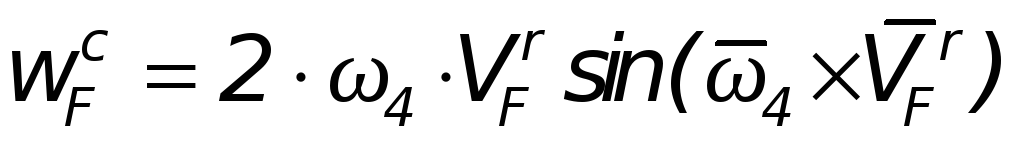 ,
(1.5)
Определяется величина ускорения Кориолиса точки F для 0-го положения механизма:
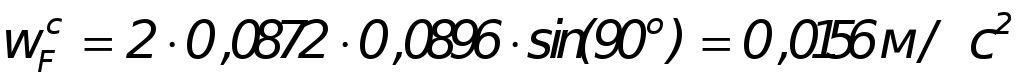
Ускорение
точки B
находят по теореме подобия
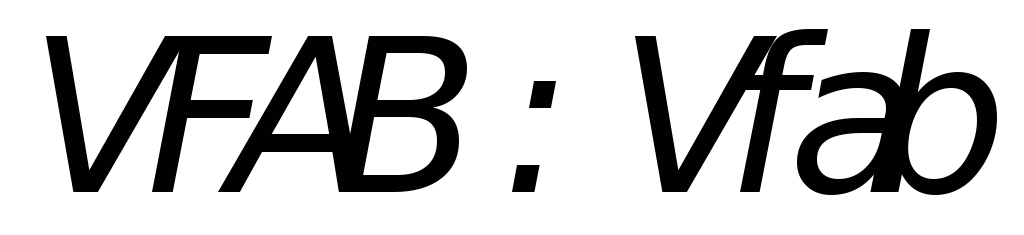 :
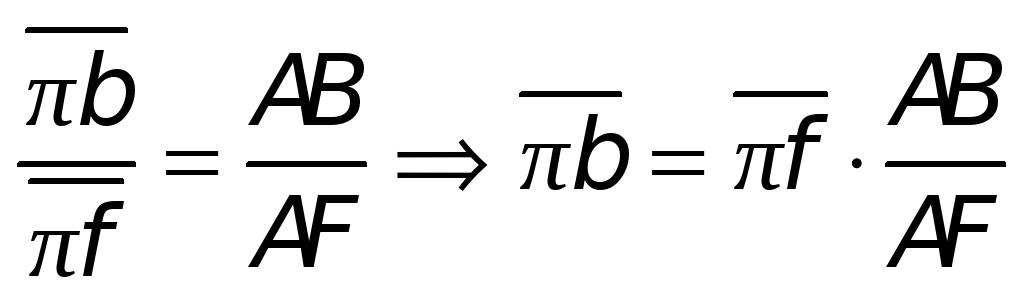
Ускорение точки E определяют по векторному равенству:
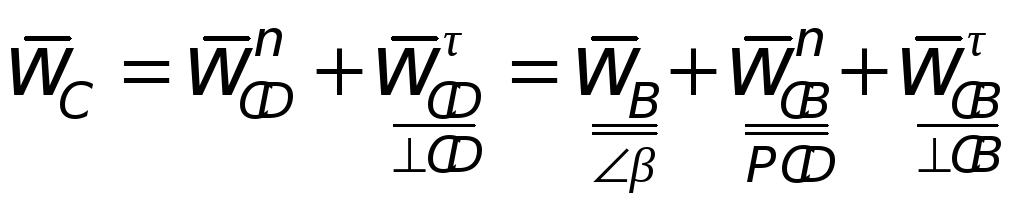 ,
(1.6)
Величины нормальных ускорений:
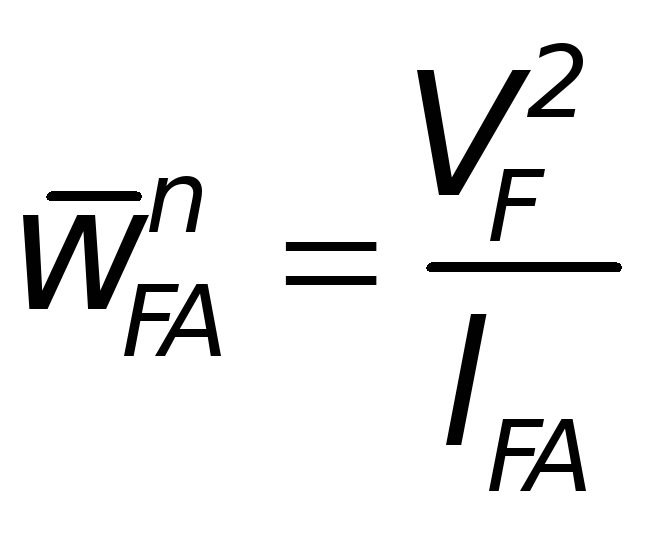 ;
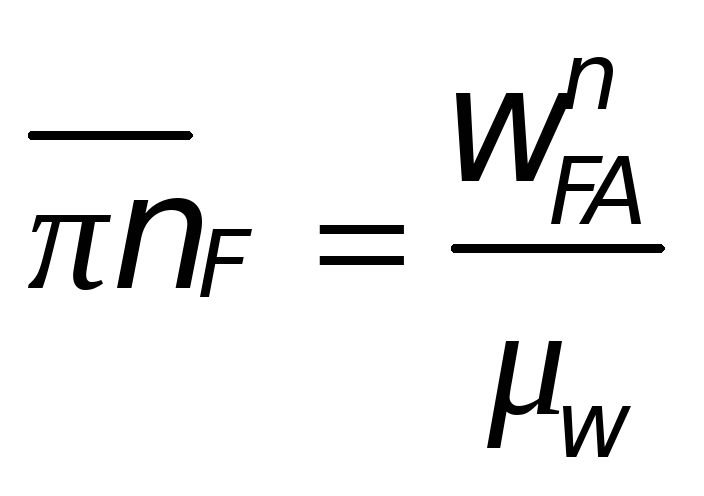 ;
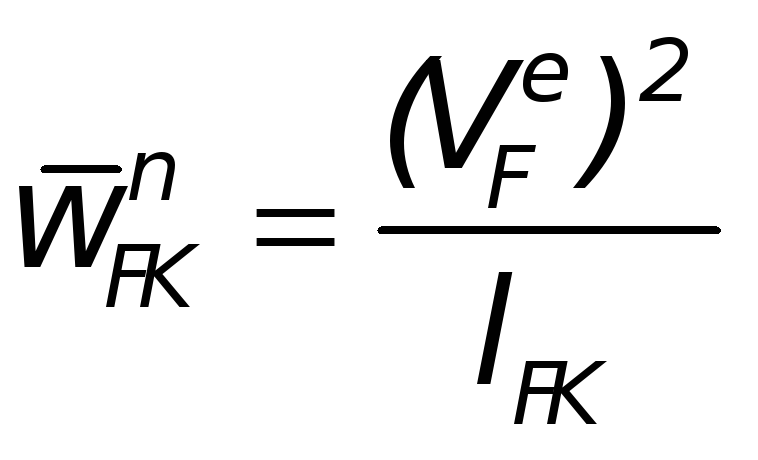 ;
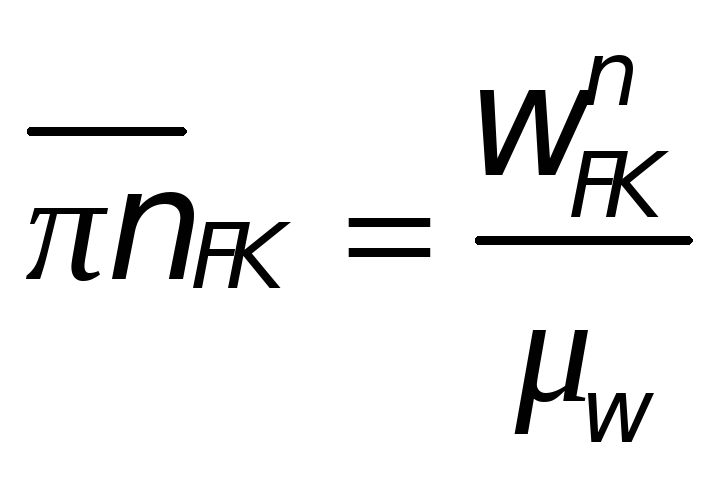 ;
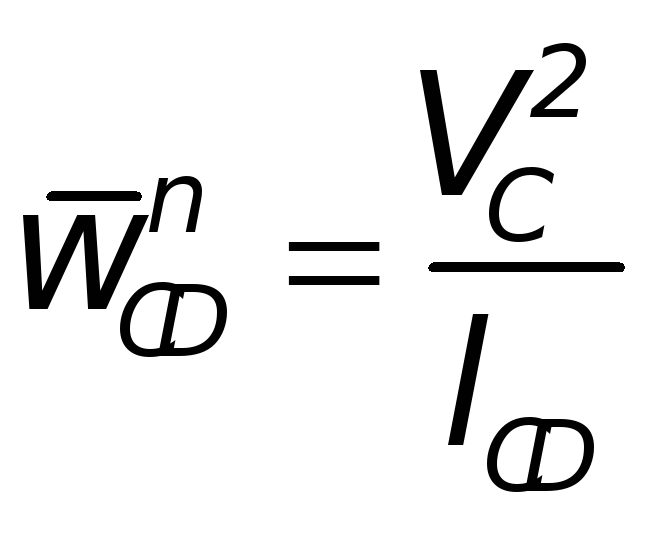 ;
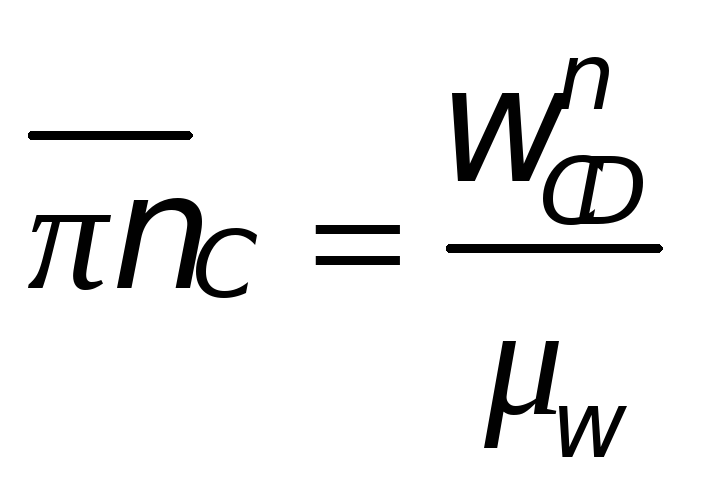 ;
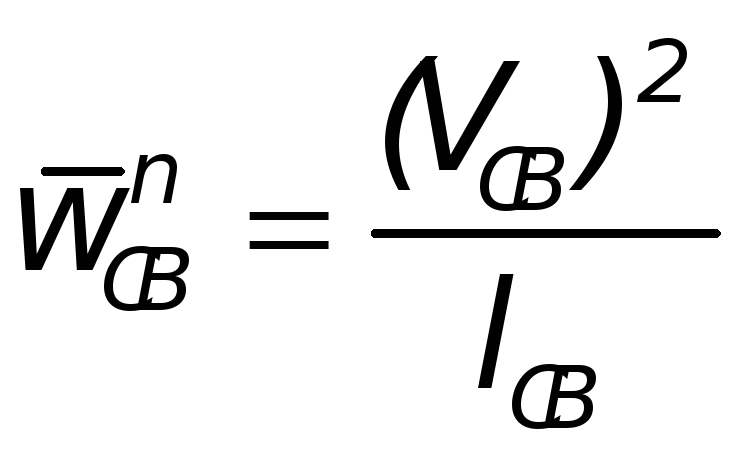 ;
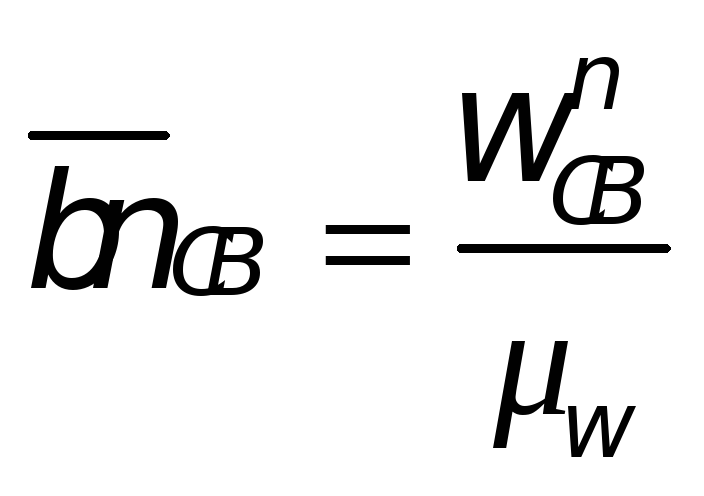 ;
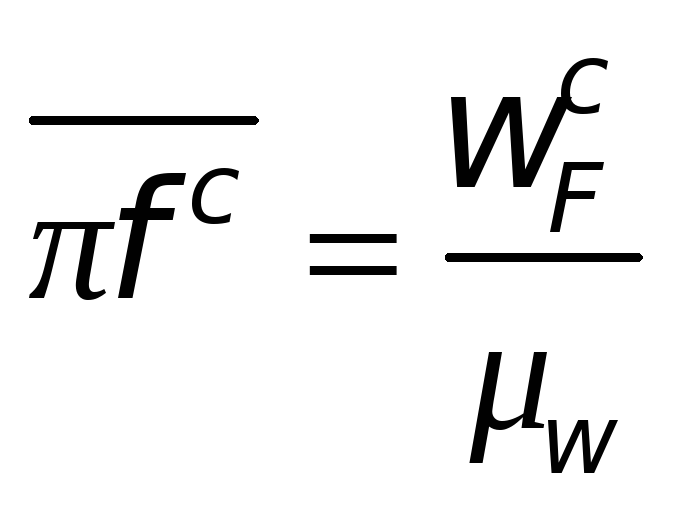
Масштаб плана ускорений
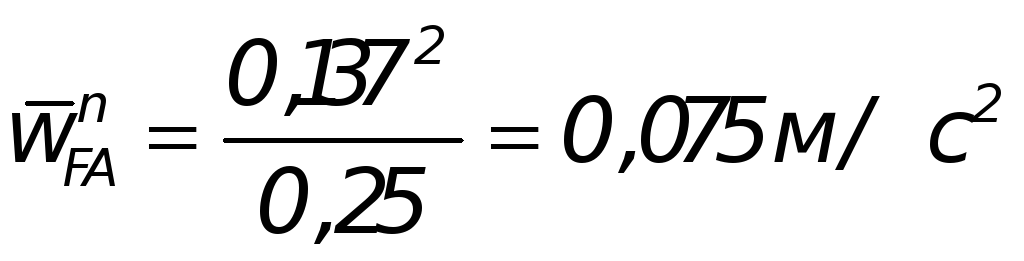 ,
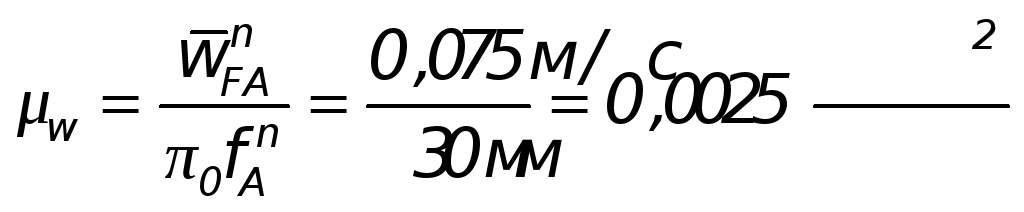
Для 0-го положения механизма шасси:
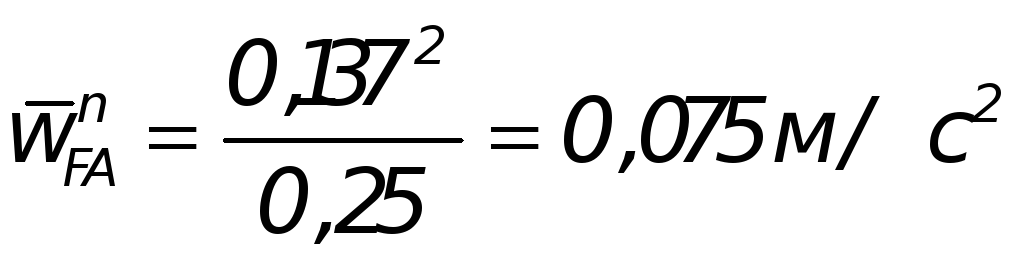 ;
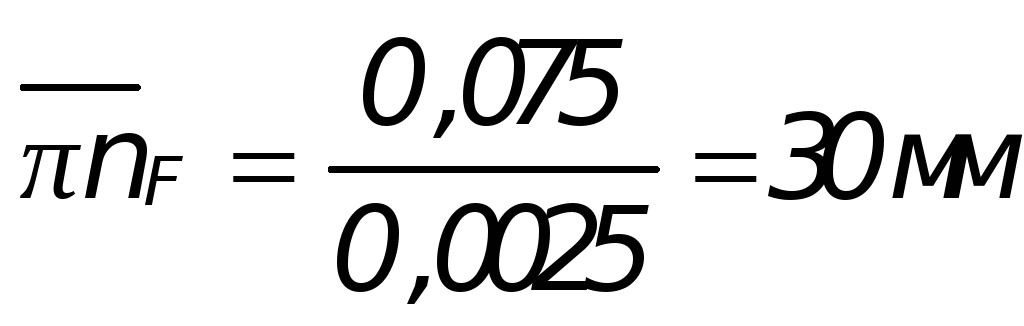
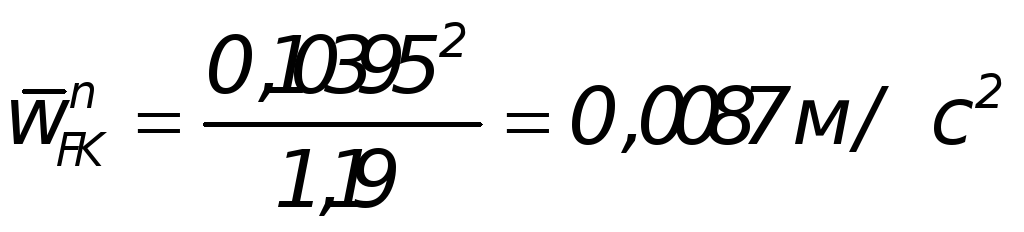 ;
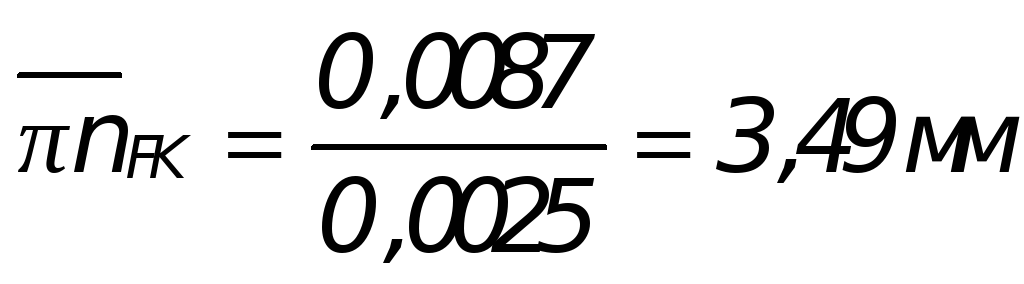
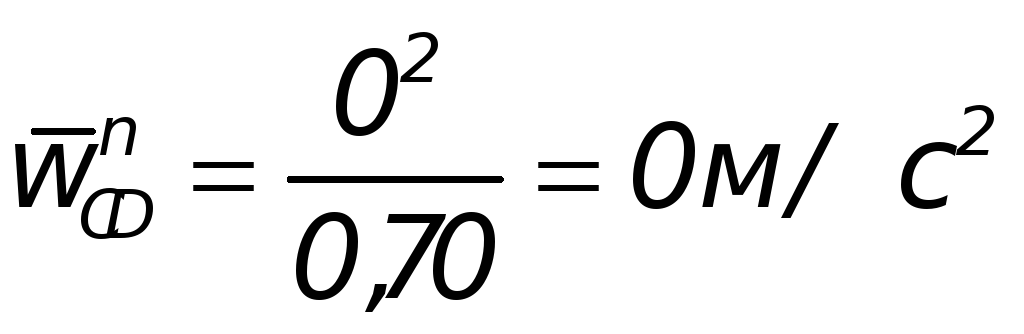 ;
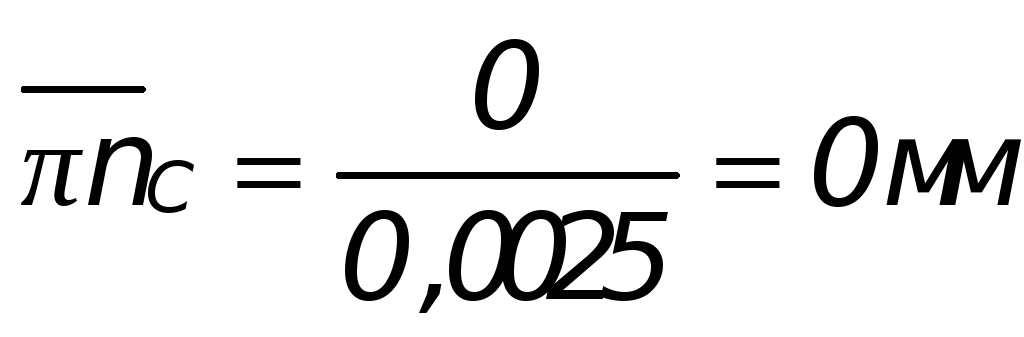
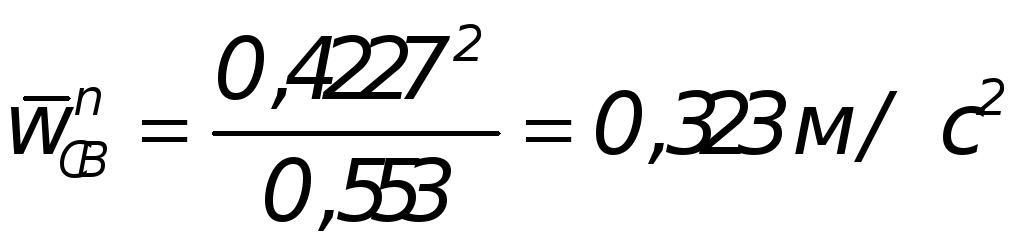 ;
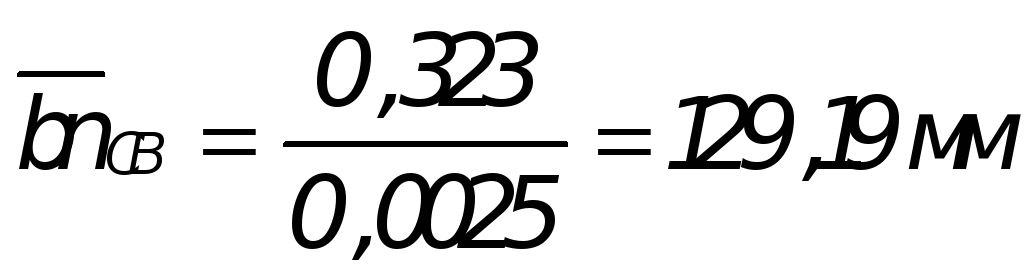
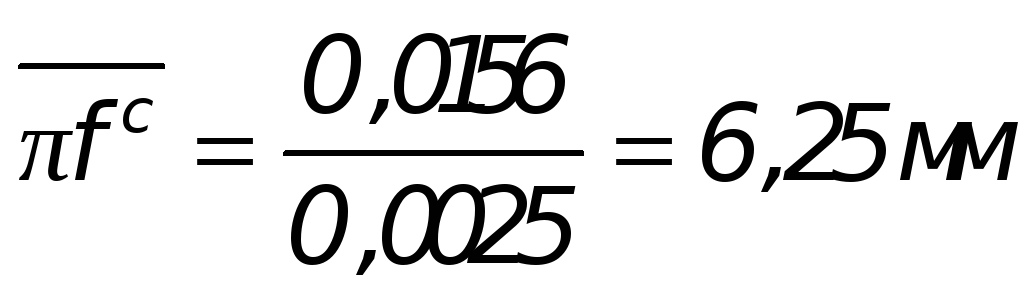 ;
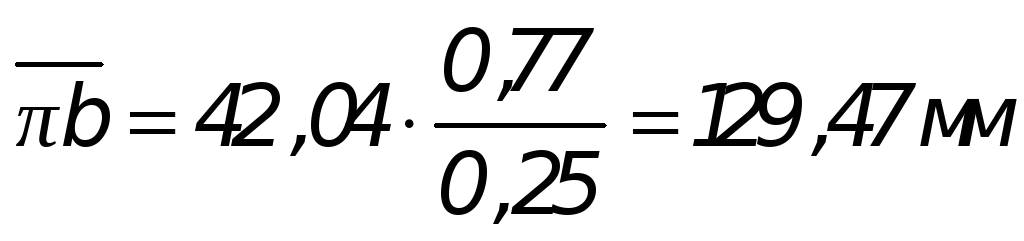
Ускорения wS1 , wS2 и wS3 центров масс звеньев 1, 2 и 3 находится по теореме подобия
Значения полных, относительных и угловых ускорений точек и звеньев определяют через отрезки плана ускорений:
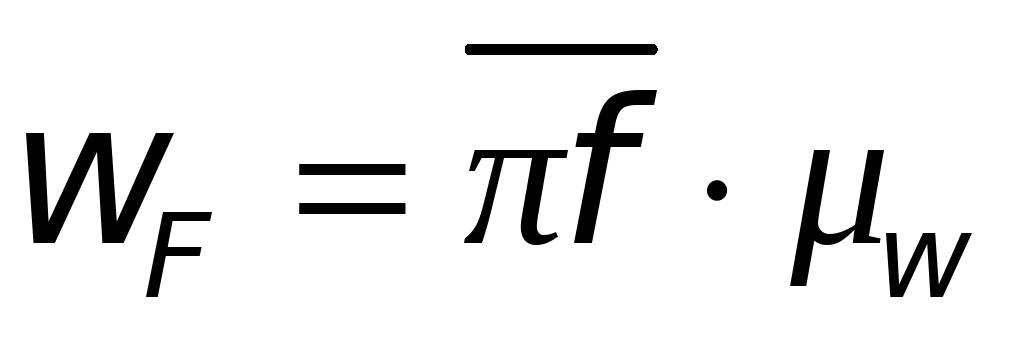 ;
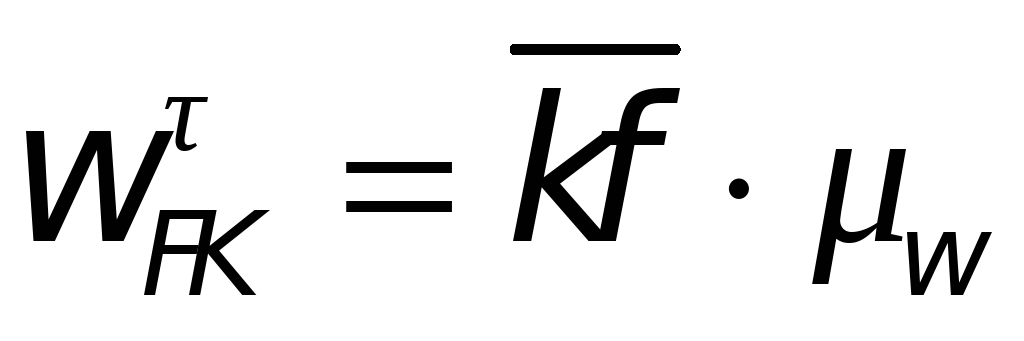 ;
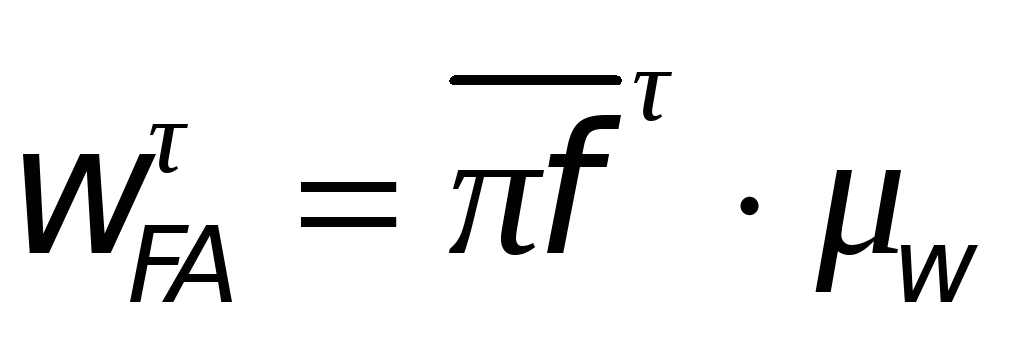 ;
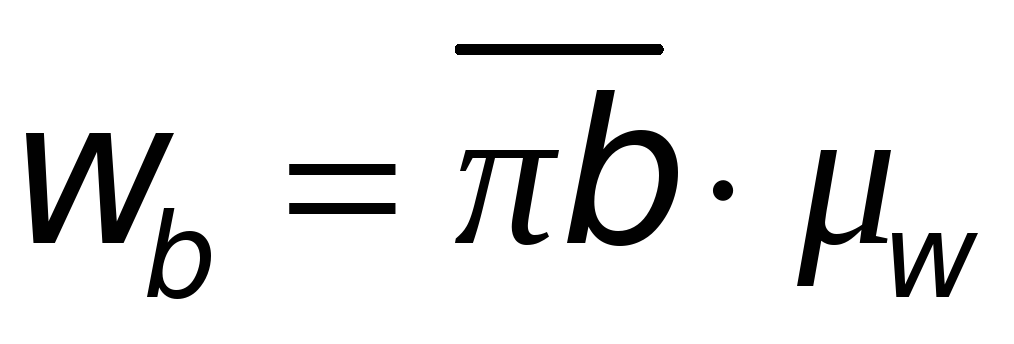 ;