Материал: Машины дорожного и коммунального хозяйства. Геращенко В.Н., Нилов В.А
Практическое занятие 5
Изучение систем управления машин дорожного и коммунального хозяйства. Построение схем гидропривода основных механизмов дорожных машин.
5.1. Цель работы
Целью работы является изучение систем управления механизмами машин дорожного и коммунального хозяйства и составление схем гидропривода основных узлов.
5.2. Теоретическая часть
Системы управления механизмами машин дорожного и коммунального хозяйства предназначены для периодического включения и выключения с целью изменения, например, положения рабочего органа относительно базовой машины при выполнении технических операций.
Классификация систем управления машин
По назначению системы управления можно разделить на следующие:
система управления двигателем;
система управления муфтами и тормозами;
система рулевого управления;
система управления установкой рабочего органа.
Причём все эти системы могут быть выполнены в двух вариантах:
Непосредственного управления;
с усилителем.
Классификация систем управления приведена в табл. 5.1, 5.2.
Таблица 5.1
Классификационный признак |
Классификационная характеристика |
|||
Способ управления |
Ручное управление |
Автоматическое управление |
||
Тип системы управления |
Гидравлическая |
Редукторная |
Канатно-блочная |
Комбини-рованная |
Количество исполнительных механизмов |
ОДИН |
НЕСКОЛЬКО |
||
Гидравлическая система управления
Объёмные гидропередачи наиболее широко применяются в системах управления рабочими органами СМ, причём планами перспективного развития указанных машин предусматривается их дальнейшая гидрофикация.
Таблица 5.2
Классификационный признак |
Классификационная характеристика |
||
Принцип действия |
Насосная |
Безнасосная |
|
Схема действия |
Ручная |
Автоматическая |
Полуавтоматическая |
Тип исполнительного механизма |
Гидродвигатель возвратно-поступательного действия (гидроцилиндр) |
Гидродвигатель вращательного действия (гидромотор) |
|
Способ регулирования |
Дроссельное |
Объёмное (машинное) |
|
Наибольшее распространение в СМ получили насосные гидросистемы с ручным управлением для изменения положения рабочего органа (ковша скрепера, отвала бульдозера, автогрейдера) или его частей (заслонки, задней стенки ковша и т.д.), (рис. 5.1).
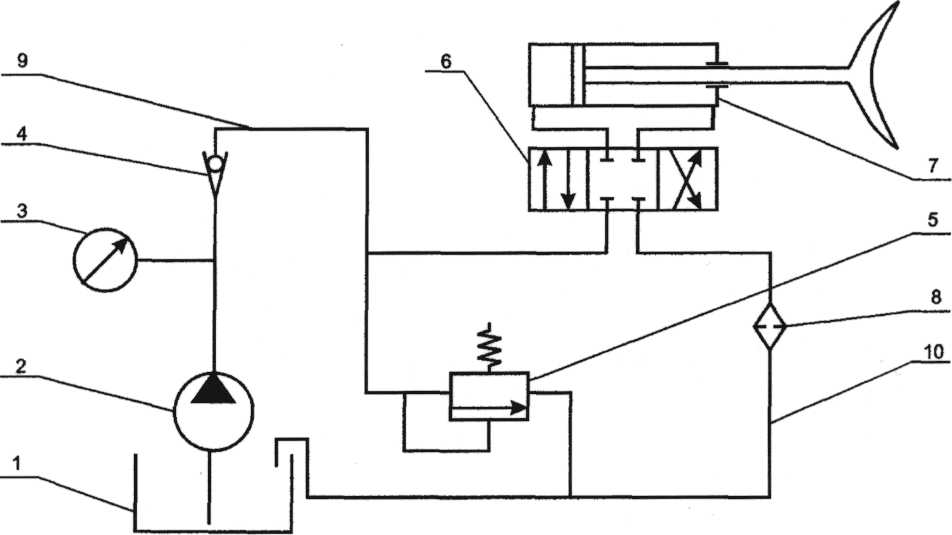
Рис. 5.1. Схема гидравлической системы управления:
1 Бак; 2 насос; 3 манометр; 4 обратный клапан; 5 клапан предохранительный;
6 Гидрораспределитель; 7 гидроцилиндр; 8 фильтр;
9 Напорная магистраль; 10 сливная магистраль
Эти системы, как правило, имеют привод насоса от вала отбора мощности базовой машины, унифицированные с базовой машиной основные узлы гидропередачи (бак, насос, распределитель) и исполнительные механизмы в виде гидроцилиндров (скреперы, бульдозеры) и реже гидромоторов (поворот отвала автогрейдера на 360°) с дроссельным регулированием. Действие этих систем кратковременное, периодическое, а передаваемая мощность определяется необходимыми затратами на перестановку рабочего органа и составляет в зависимости от типа СМ и размеров рабочего органа -10 ÷ 50 % мощности двигателя.
Редукторная система управления
Редукторные системы управления рабочим органом распространены на автогрейдерах, грейдерах, грейдер - элеваторах и в сочетании с канатно-блочной системой на скреперах. Классификация таких систем представлена в табл. 5.3.
Таблица 5.3
Классификационный признак |
Классификационная характеристика |
||
Тип привода |
От основного двигателя |
От индивидуального электромотора |
От ручного штурвала |
Тип редуктора |
Червячный |
Зубчатый |
Комбинированный |
Редукторные системы управления могут иметь привод от основного двигателя машины (рис. 5.2, а) (автогрейдеры, грейдер - элеваторы), от индивидуальных электродвигателей (рис. 5.2, б) (скреперы, грейдер - элеваторы), от ручного штурвала (грейдеры).
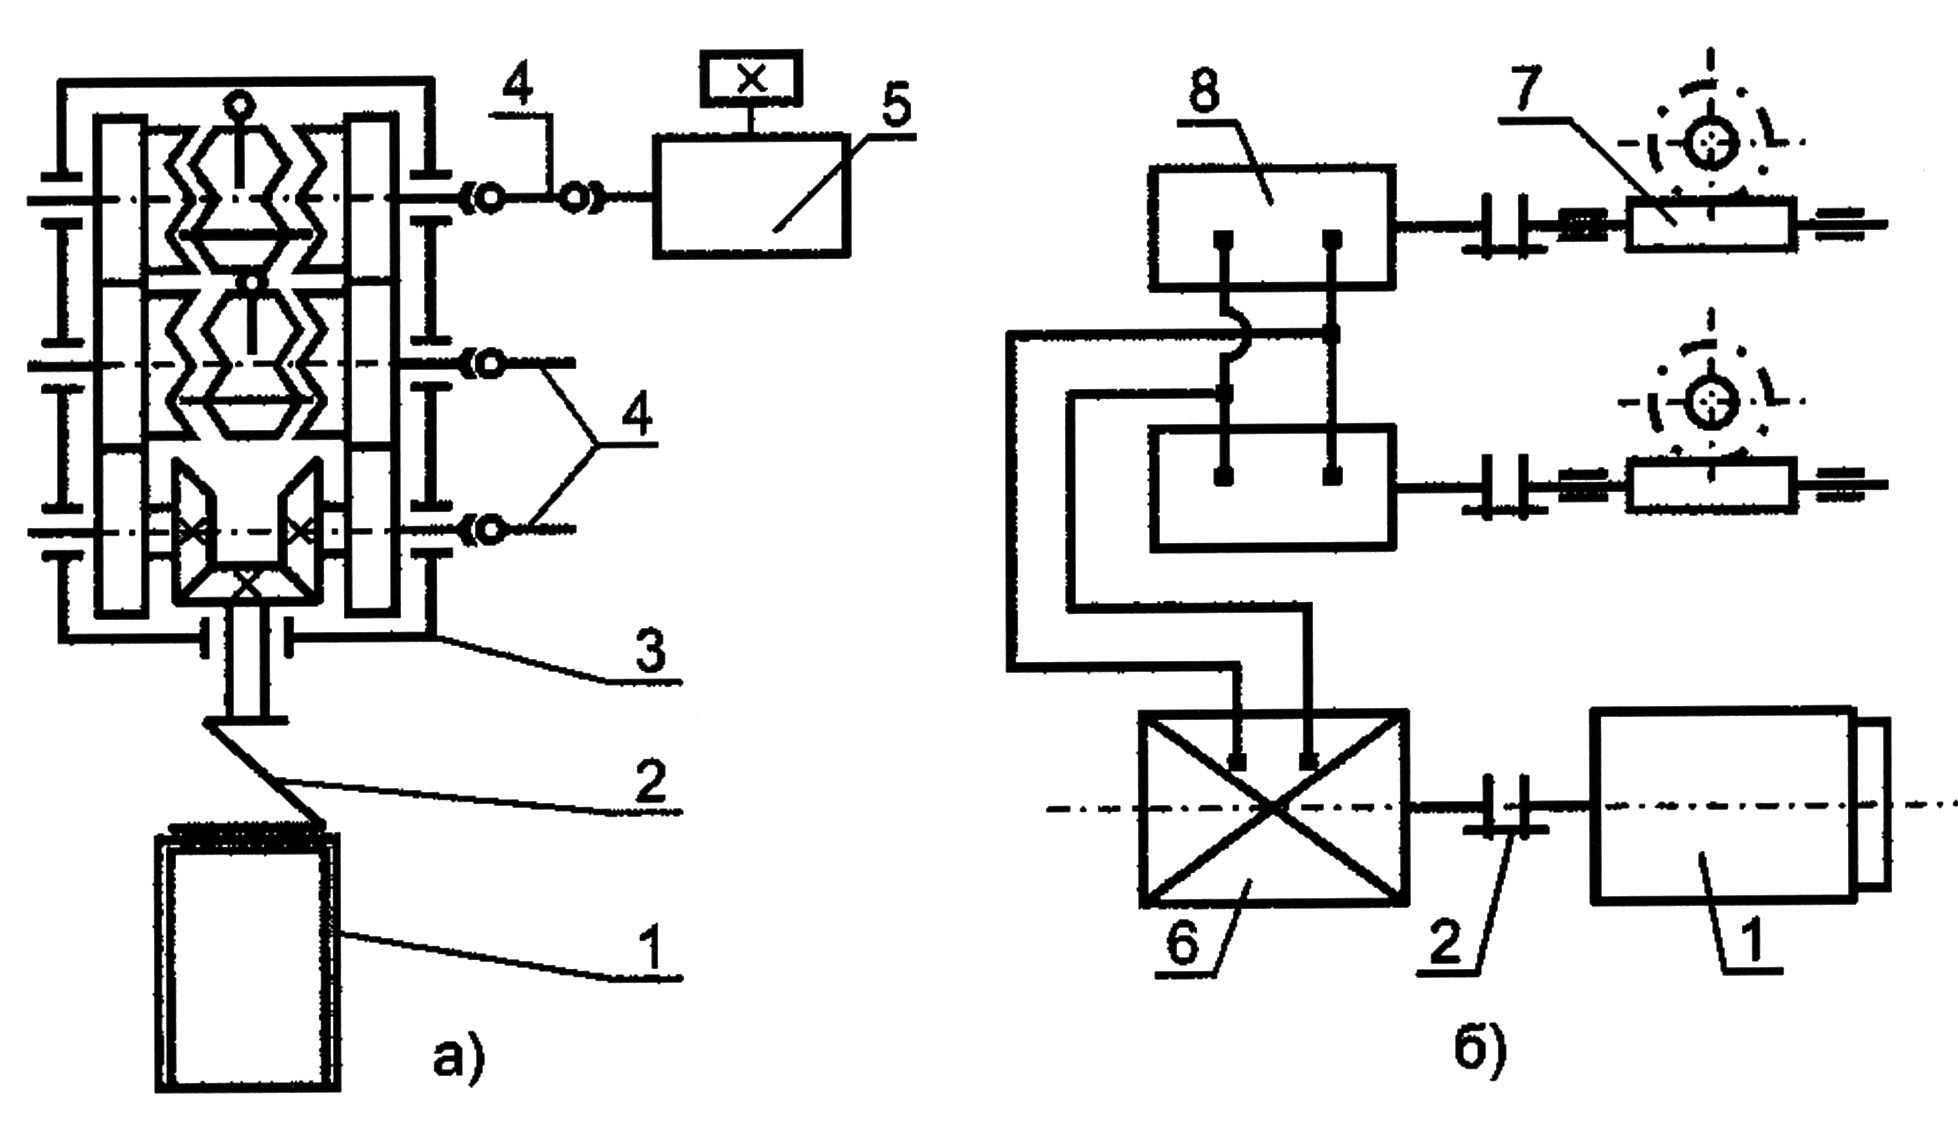
Рис. 5.2. Схема редукторных систем управления:
а) с приводом от вала отбора мощности; б) с приводом от отдельных двигателей;
1 Двигатель (двс); 2 муфта; 3 раздаточная реверсивная
коробка; 4 карданная передача; 5 исполнительный редуктор;
6 Генератор; 7 червячный редуктор; 8 электродвигатель
Наибольшее распространение получили передачи с червячными редукторами в сочетании с другими видами передачи. Это объясняется их малыми габаритными размерами и свойством самоторможения, что позволяет обеспечивать рабочему органу определённое установочное положение без дополнительных фиксирующих устройств.
Канатно-блочная система управления
В настоящее время канатно-блочная система управления применяется довольно редко, преимущественно на скреперах, бульдозерах, экскаваторах и некоторых других машинах для земляных работ северного исполнения. Классификация канатно-блочных систем управления приведена в табл. 5.4.
Таблица 5.4
Классификационный признак |
Классификационная характеристика |
||
Тип редуцирующего звена |
Полиспаст |
Дифференциальный барабан |
Зубчатый редуктор |
Расположение лебёдки |
Переднее продольное |
|
Заднее поперечное |
Число барабанов лебёдки |
Однобарабанная |
|
Многобарабанная |
Система управления лебёдкой |
Ручная |
|
Пневматическая |
Канатно-блочная система управления состоит из лебёдки, регулирующего звена и канатов с блоками (рис. 5.3). Регулирующим звеном может быть полиспаст, дифференциальный барабан или зубчатый редуктор. Наибольшее распространение имеет система с полиспастом, она проста по конструкции и в эксплуатации.
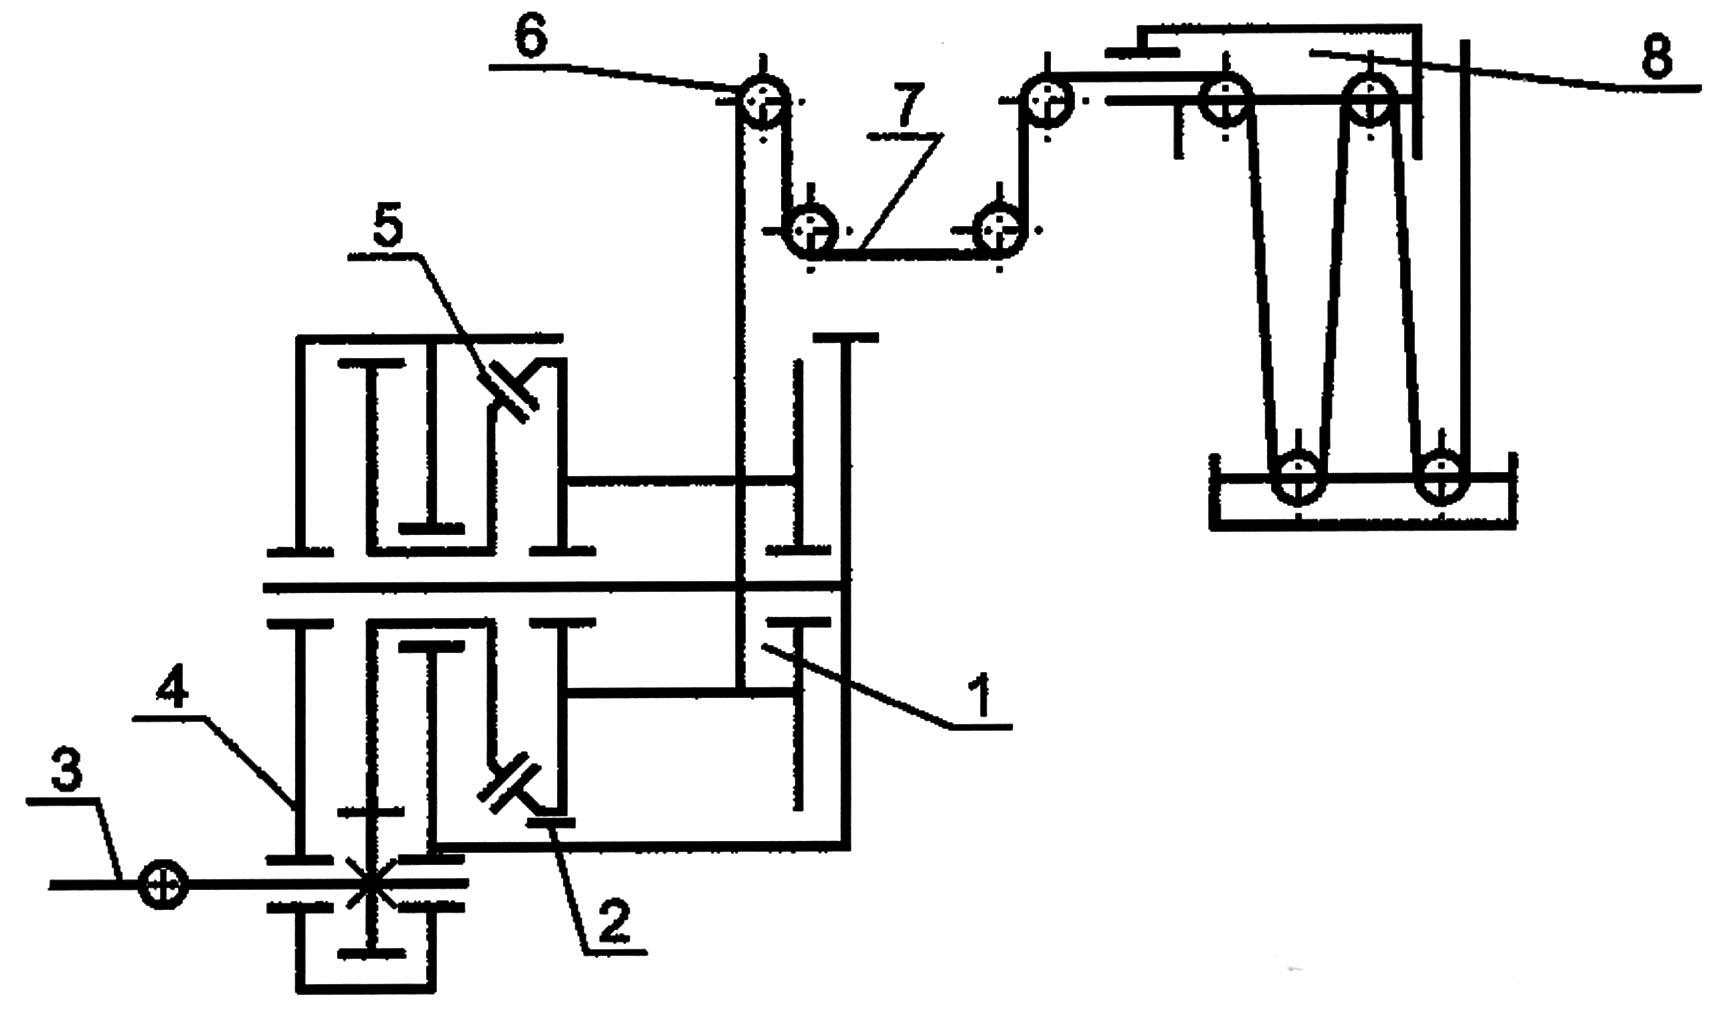
Рис. 5.3. Схема канатно-блочной системы управления:
1 Барабан; 2 тормоз; 3 вал отбора мощности; 4 редуктор;
5 Фрикционная муфта; 6 блок; 7 канат; 8 полиспаст
Применяемые в канатно-блочных системах управления лебёдки имеют заднее поперечное расположение, что позволяет просто осуществить отбор мощности, а также уменьшить число перегибов канатов и направляющих блоков. Для облегчения работы машиниста в лебёдках применяется пневмоуправление фрикционами и тормозами.
5.3. Порядок проведения работы
При выполнении работы используются учебные плакаты, инструкции по эксплуатации основных типов дорожных машин, а также ГОСТы «Обозначения условные графические в схемах» (ГОСТ 2.770-68. Элементы кинематики - приложение 3; ГОСТ2.780-68, ГОСТ 2.781-68, ГОСТ 2.782-68. Элементы гидравлических сетей, гидроаппаратура распределительная и регулирующая, насосы и двигатели гидравлические.
Изучить типовые схемы систем управления механизмами строительных машин.
Изучить общее устройство систем управления конкретными механизмами машин (по указанию преподавателя) и построить схему гидропривода.
Практическое занятие 6
Изучение ходового оборудования машин дорожного и коммунального хозяйства Расчет силы тяги колесного движителя.
6.1. Цель работы
Целью работы является изучение ходового оборудования строительных и дорожных машин, а также расчет силы тяги колесного движителя.
6.2. Общие сведения
Ходовая часть – это совокупность элементов шасси, образующих ходовую тележку самоходных и прицепных машин. Она предназначена для передвижения машин, передачи нагрузки на опорную поверхность, обеспечения устойчивости машин, реализации тягового усилия через движитель. Движителем называют устройство, преобразующее энергию силовой установки в движение машины: у автомобиля это ведущие колеса, у гусеничного трактора – гусеничные тележки и т. д.
Для строительных и дорожных машин характерными является пневмоколесный, гусеничный и рельсовый ход.
Пневмоколесный ход наряду с высокой универсальностью обеспечивает не плохую маневренность, высокие скорости передвижения и проходимость.
Основным элементом пневмоколесных ходовых частей является пневматическая шина (рис. 6.1) [1, 3].
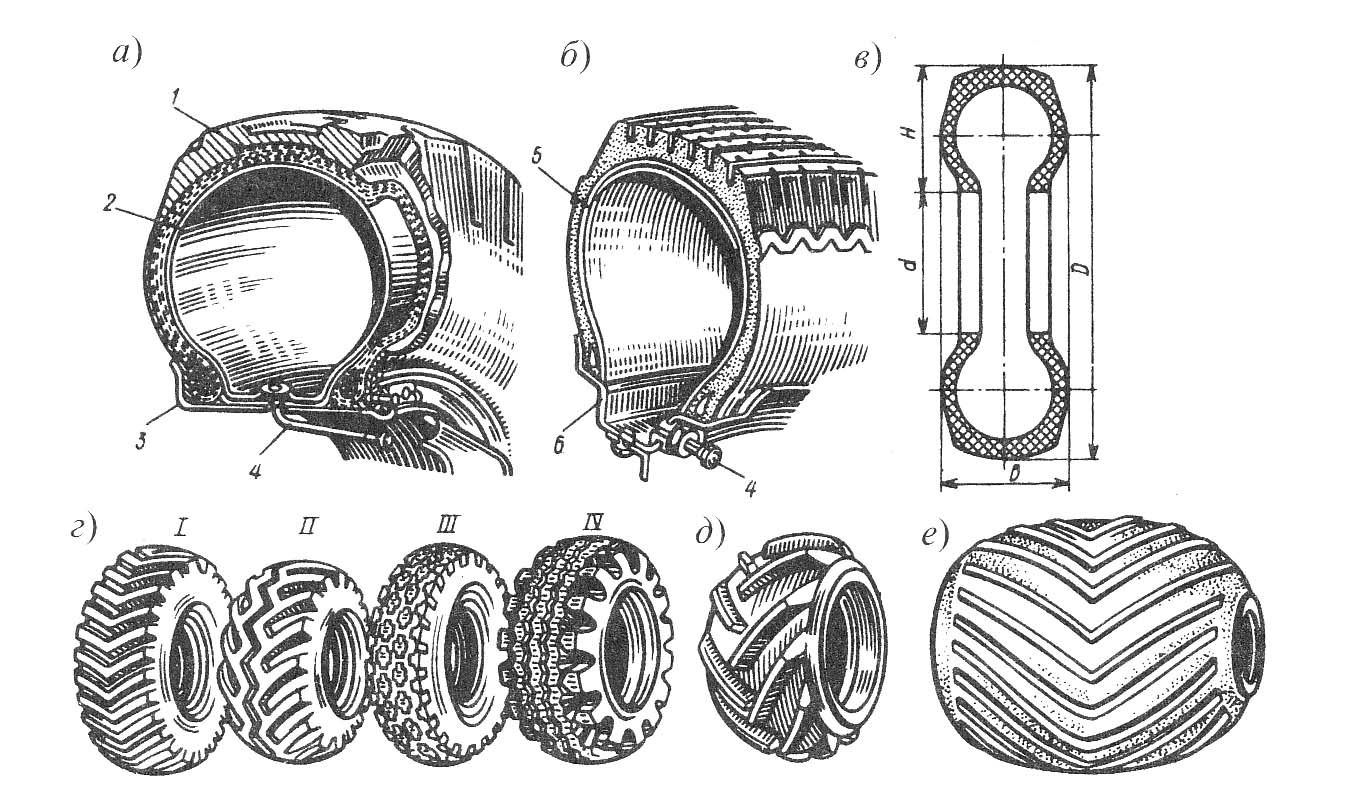
Рис. 6.1. Пневматические шины:
а – камерная; б – бескамерная; в – основные размеры шины;
г – типы рисунков протекторов; д – арочная; е – пневмокаток;
1 – покрышка; 2 – камера; 3 – ободная лента; 4 – вентиль;
5 – полость покрышки; 6 – обод колеса.
По конструкции шины бывают диагональные и радиальные, шины высокого (0,5…0,7 МПа) и низкого (0,12…0,35 МПа) давления. В зависимости от соотношения Н/В различают шины обычные (Н/В = 0,9…1,1), широкопрофильные (Н/В = 0,4…0,9), арочные (Н/В = 0,3…0,4) (рис. 6.1, д) и пневмокатки (Н/В = 0,2…0,30) (рис. 6.1, е).
У обычной шины наружный диаметр D связан с высотой Н и диаметром обода d зависимостью
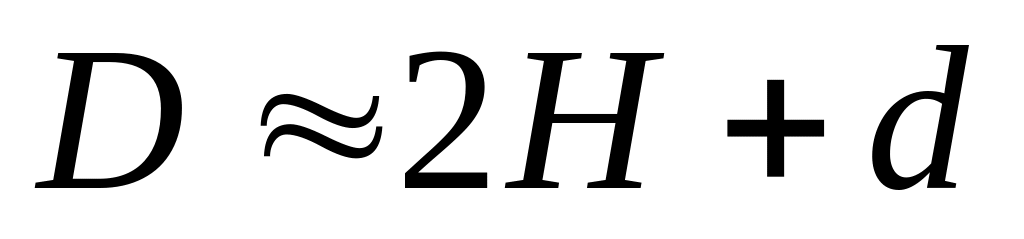 . (6.1)
Шины диаметром свыше 1,5 м называют крупногабаритными. Маркировку шин наносят на боковины двумя числами. Например: 14,00-20. Первое число характеризует ширину профиля В, а второе ‑ внутренний диаметр (или посадочный диаметр) d в дюймах.
В пневмоколесные ходовые части входят элементы подвески (рис. 6.2).
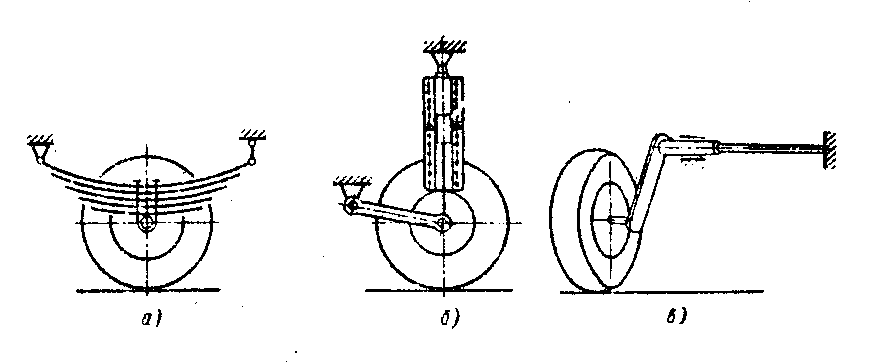
Рис. 6.2. Упругие подвески:
а – рессорная; б – пружинная; в – торсионная
Упругие подвески предназначены для снижения динамических нагрузок, действующих на раму машины при передвижении.
Гусеничное ходовое оборудование по сравнению с пневмоколесным имеет большую поверхность опоры, что обеспечивает лучшее сцепление с грунтом, повышенную проходимость в условиях бездорожья и слабонесущих грунтов. Удельное давление на грунт гусеничного хода 0,04…0,1 МПа.
К недостаткам гусеничного хода следует отнести сложность конструкции, интенсивность износа, большую массу (до 40 % общей массы машины), малые транспортные скорости.
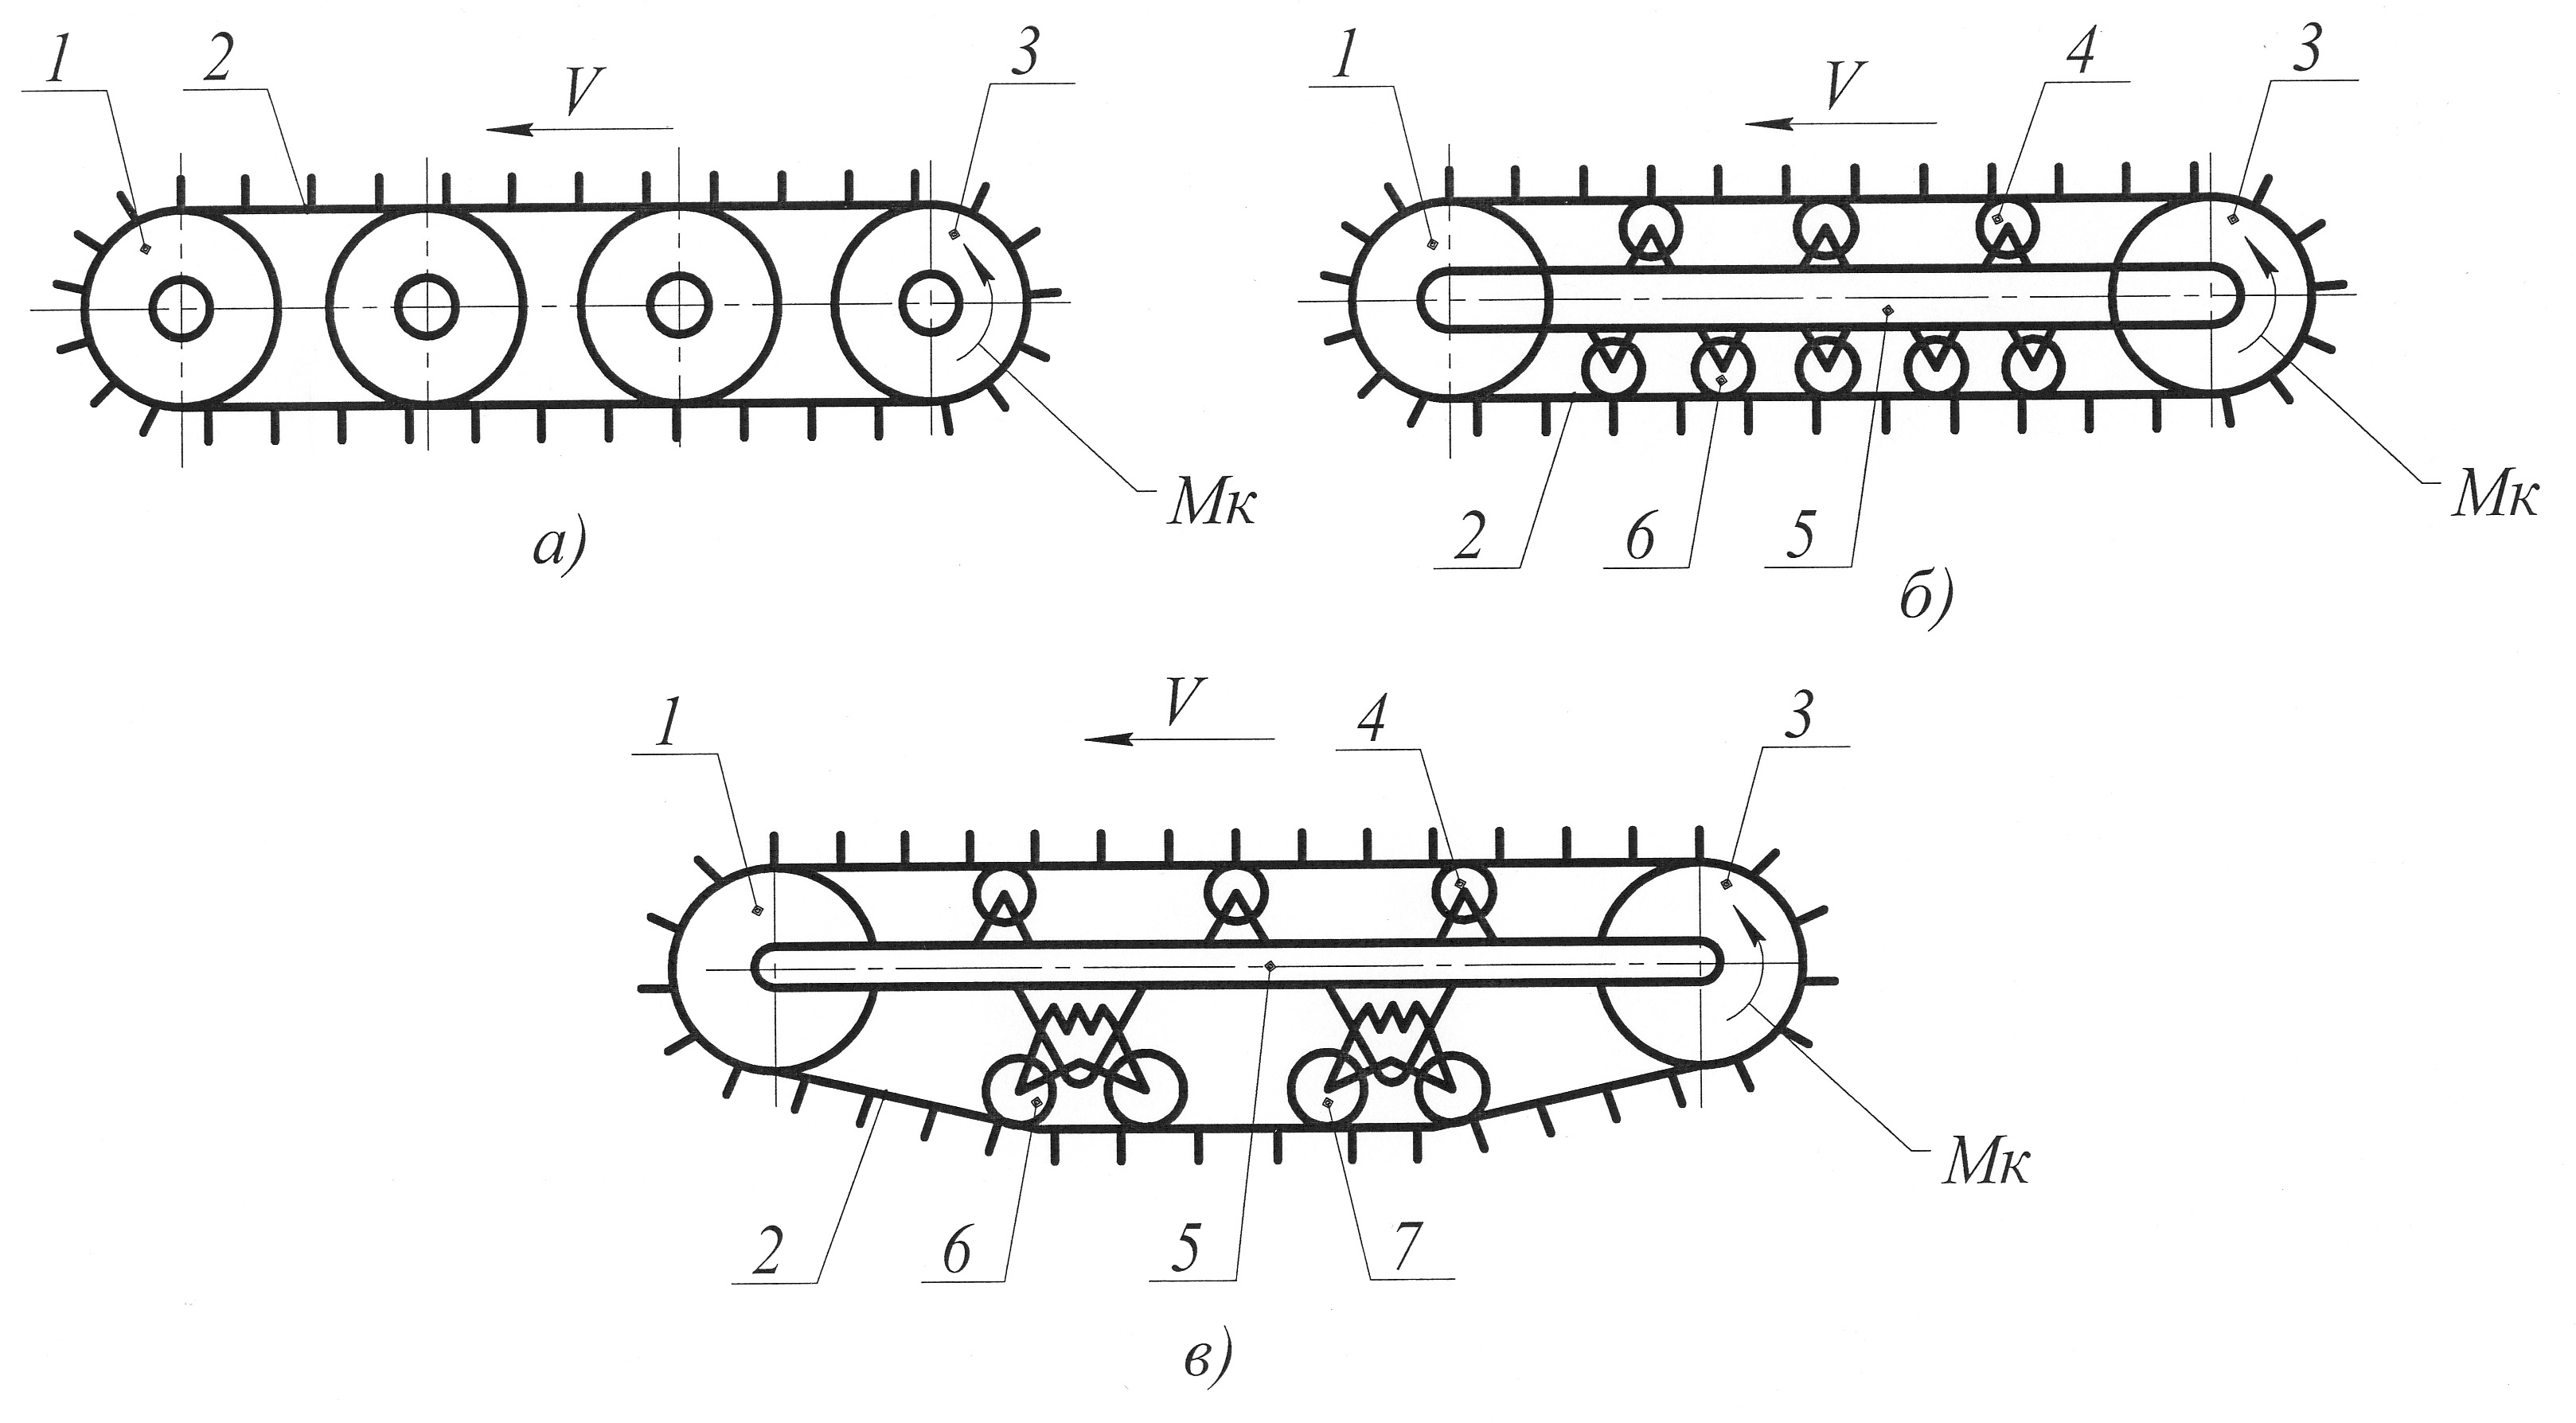
Разновидности гусеничного хода и их устройство показаны на рис. 6.3.