Материал: Машины дорожного и коммунального хозяйства. Геращенко В.Н., Нилов В.А
Рис. 6.3. Гусеничный ход:
а – жесткий малоопорный; б – жесткий многоопорный; в – упругобалансирный;
1 – направляющее колесо; 2 – гусеница; 3 – ведущее колесо; 4 – поддерживающие катки;
5 – рама гусеничной тележки; 6 – опорные катки; 7 – балансир с упругим элементом
Рельсовый ход характеризуется простотой конструкции, надежностью и долговечностью. Рельсовый ход применяют для различных кранов (башенных, мостовых, козловых). Недостатками рельсового хода являются малая маневренность, ограничение уклона пути, необходимость укладки рельсовых путей. На рис. 6.4 показаны различные виды рельсового хода.
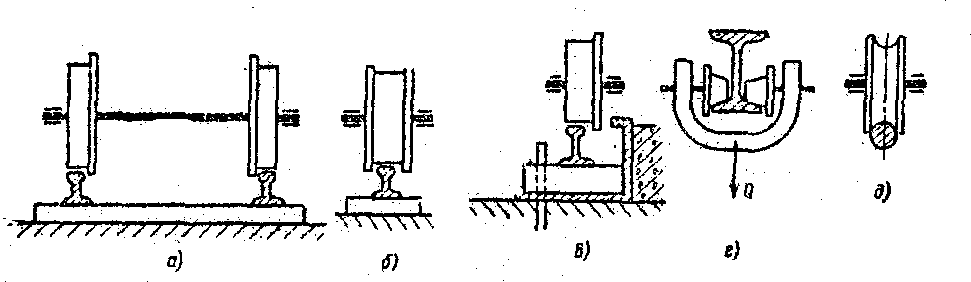
Рис. 6.4. Рельсовый ход:
а – вагонная ось с одноребордными колесами; б – двухребордное колесо (крановое);
в – рельсформа; г – монорельс с грузовой тележкой; д – канатный монорельс
По назначению колеса разделяются на ведущие и ведомые. В результате взаимодействия ведущего колеса с опорной поверхностью крутящий момент, подводимый от двигателя к движителю, преобразуется в силу тяги. Ведомое колесо является только поддерживающим элементом и вращается при движении машины под действием толкающей силы, приложенной к оси колеса. При перекатывании колес возникают сопротивления, которые вызваны как деформацией опорной поверхности, так и деформацией шины.
Приложенный к ведущему колесу крутящий момент определяется:
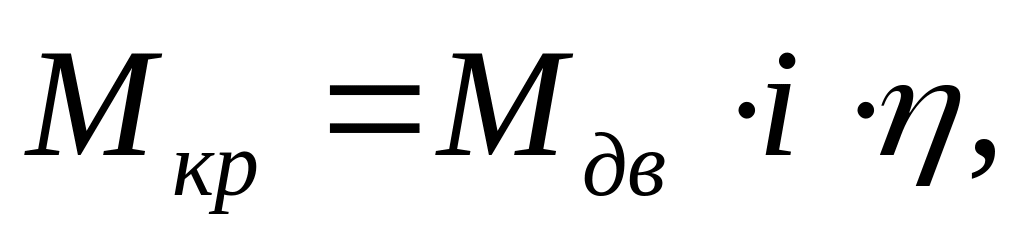 (6.2)
где
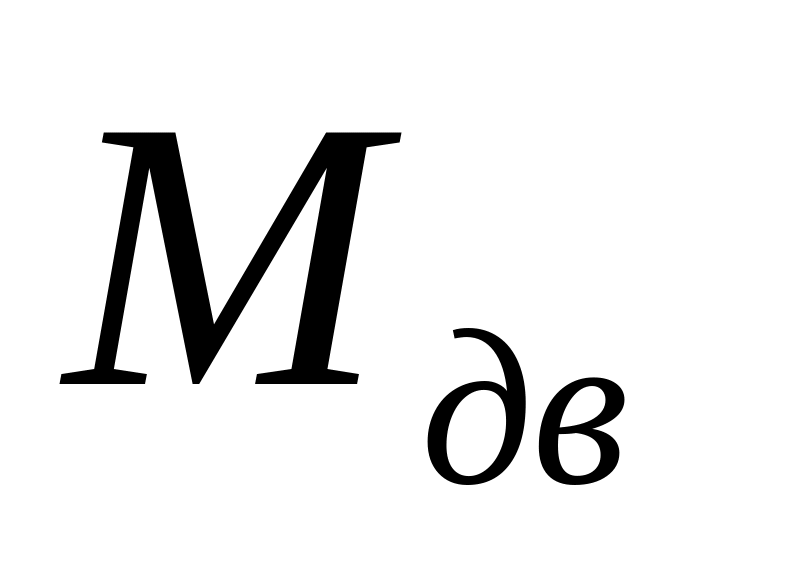 – крутящий момент на валу двигателя,
кН·м;
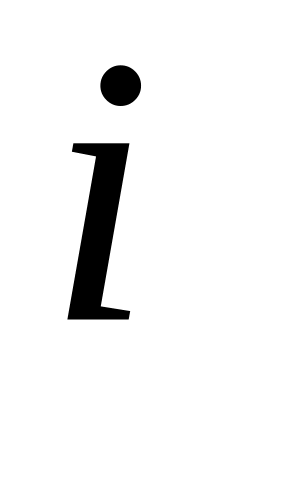 ,
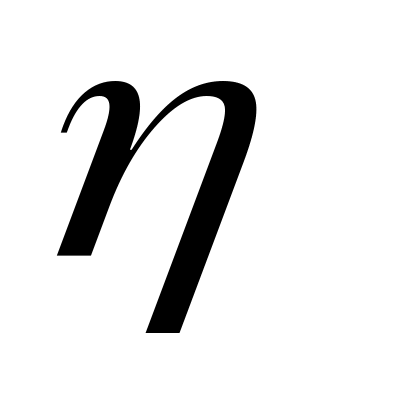 – передаточное число и КПД трансмиссии.
Для
характеристики взаимодействия ходового
оборудования с опорной поверхностью
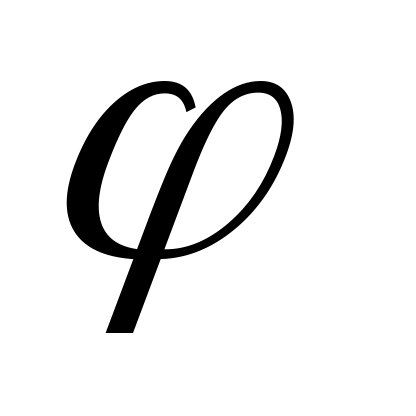
используют коэффициенты сопротивления
качению
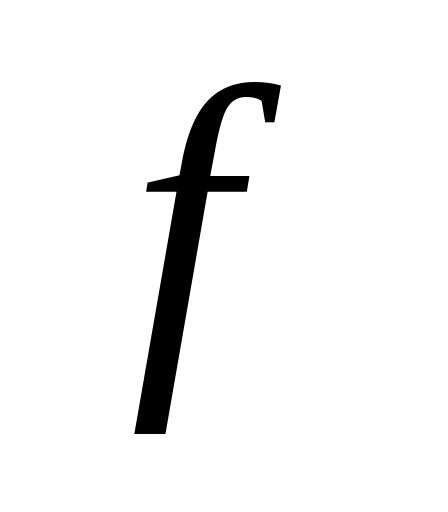 и коэффициент сцепления
 .
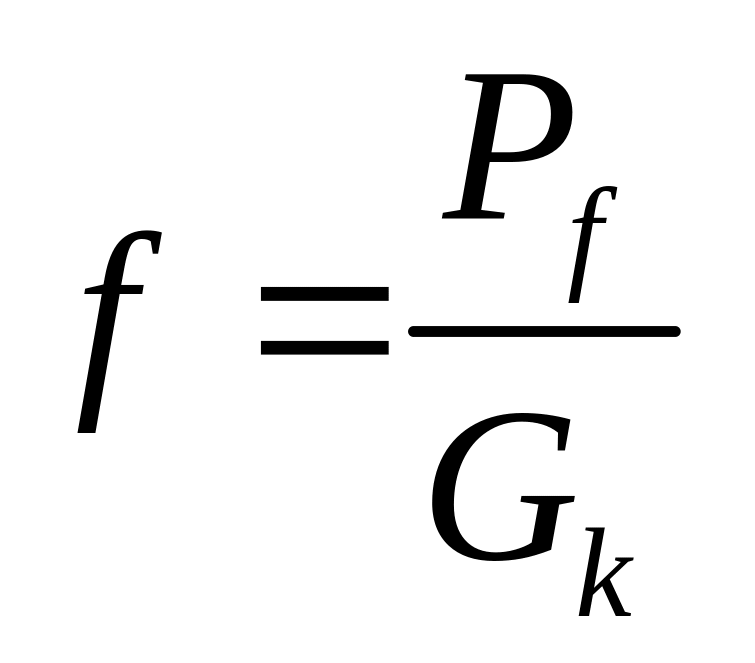 ; (6.3)
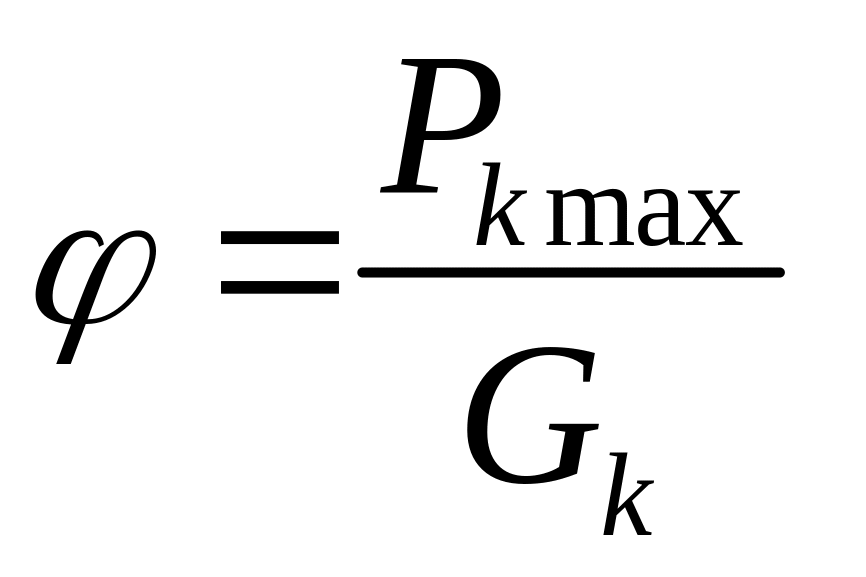 , (6.4)
где
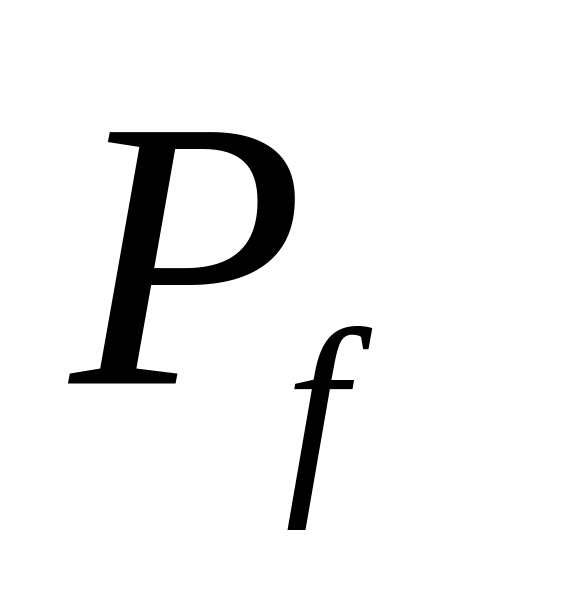 – сила сопротивления качению, кН;
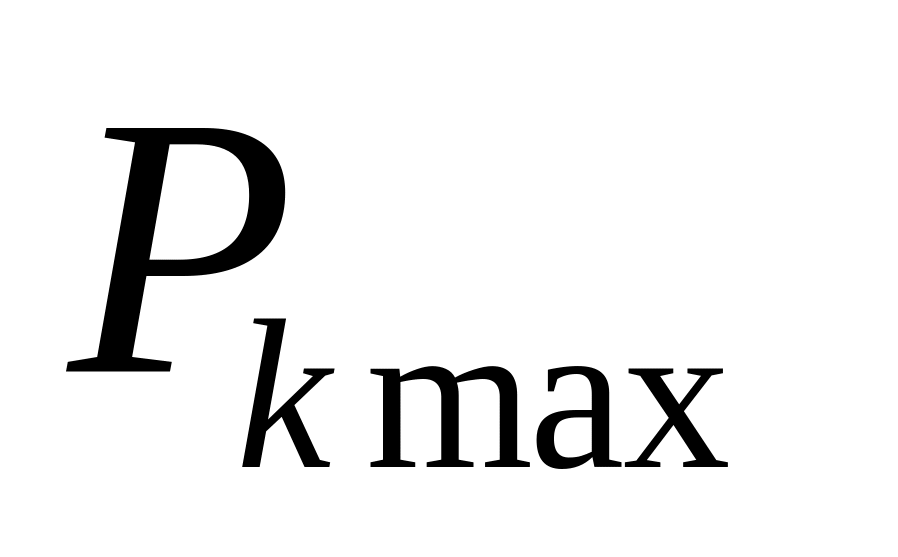 –
максимальная
сила тяги движителя, кН;
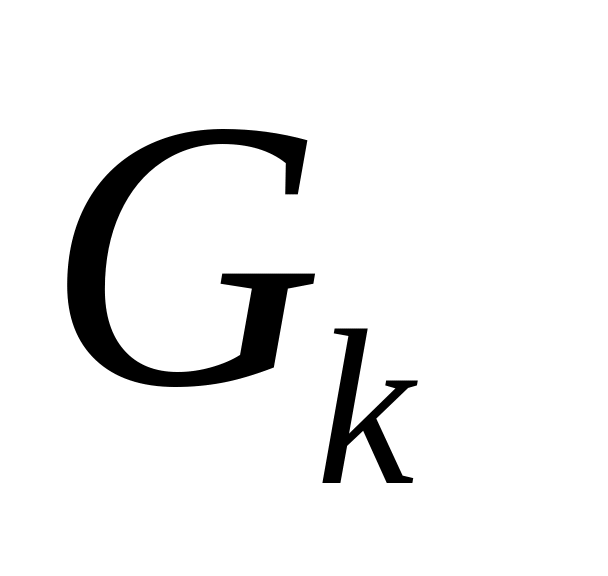 – вертикальная
нагрузка на ведущее колесо, кН.
На рис. 6.5 представлены схемы сил, действующих на колесо при работе в различных режимах.
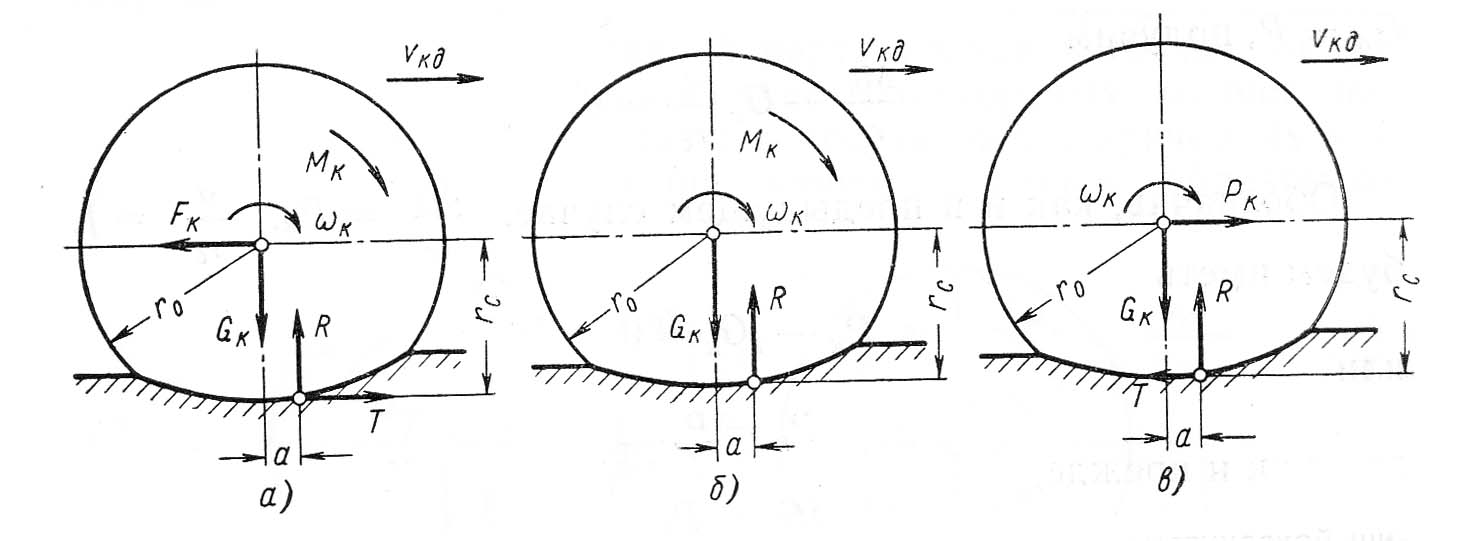
Рис. 6.5. Схемы сил, действующих на колесо:
а – «ведущее колесо»; б – «свободное колесо»; в – «ведомое колесо»
Для
обеспечения качения к движителю подведен
крутящий момент
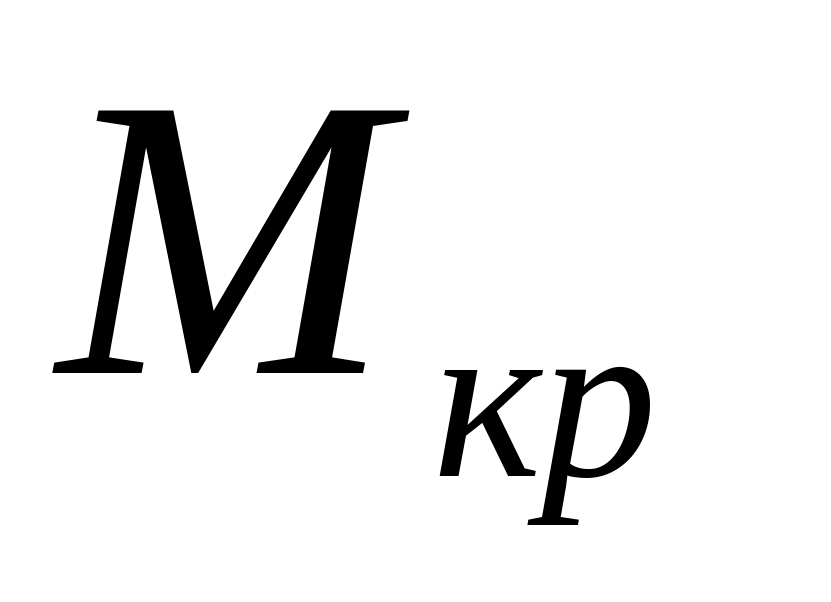 .
Равнодействующая элементарных реактивных
сил, возникающих в результате взаимодействия
шины и опорной поверхности, обозначена
через
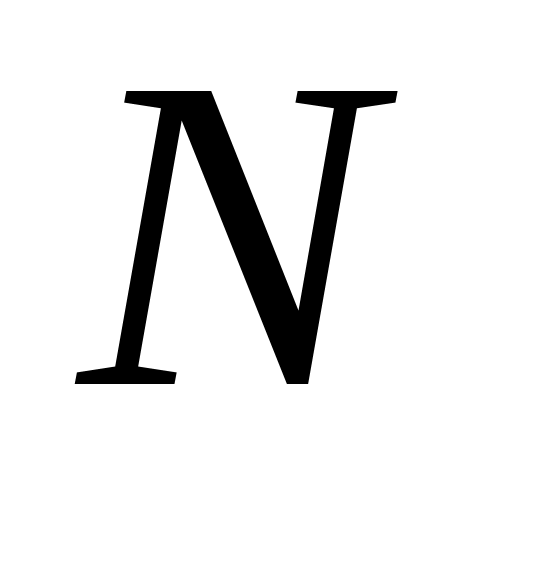 ;
её вертикальная и горизонтальная
составляющие обозначены
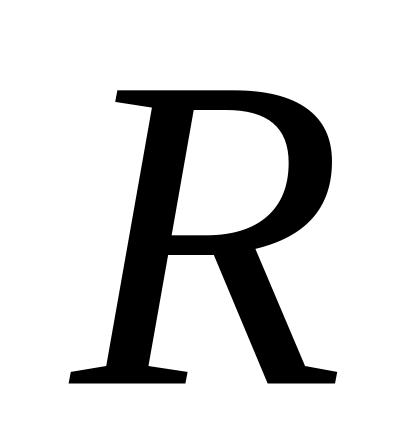 и
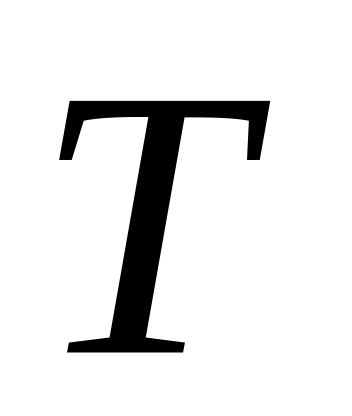 .
При этом
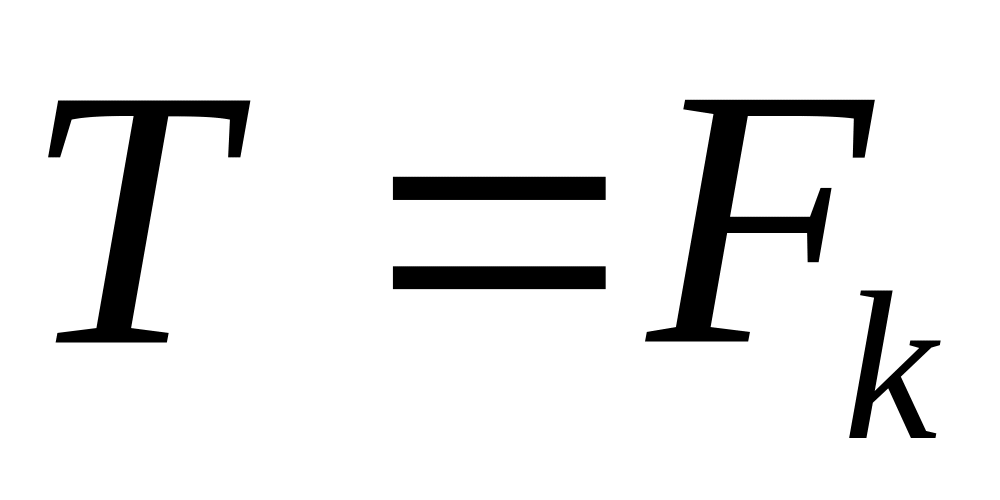 и
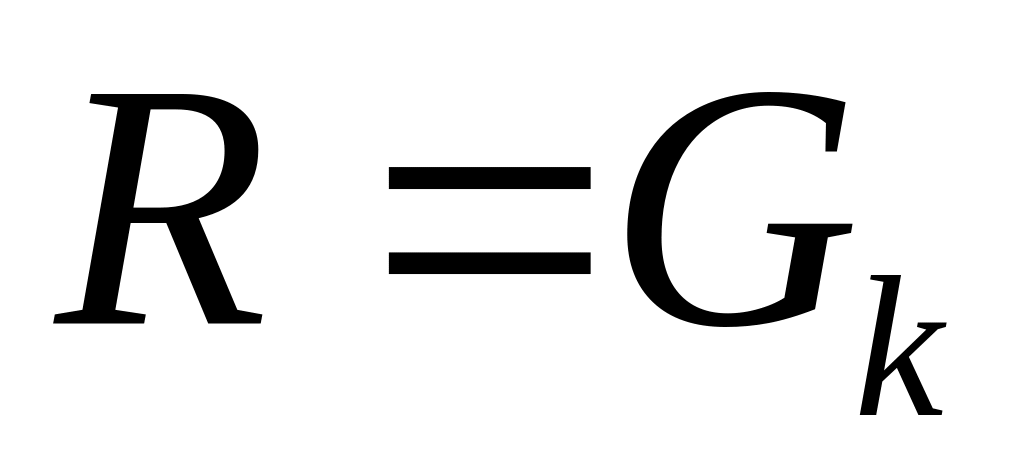 .
Уравнение равновесия колесного движителя:
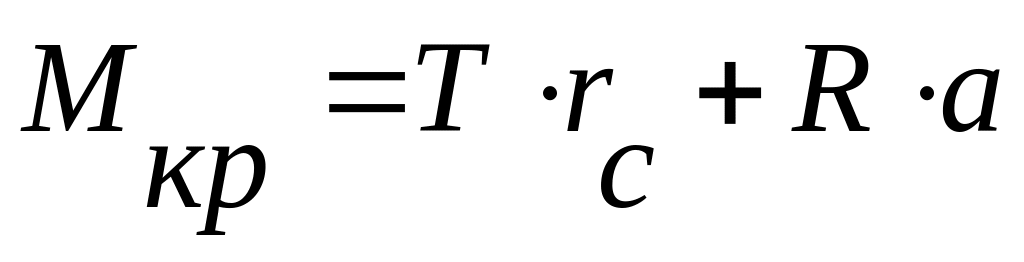 , (6.5)
где
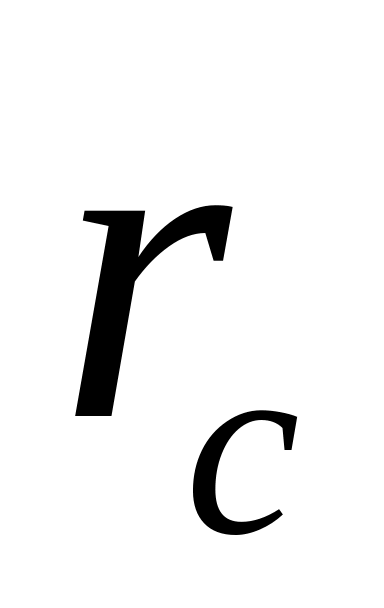 – силовой радиус колесного движителя,
м;
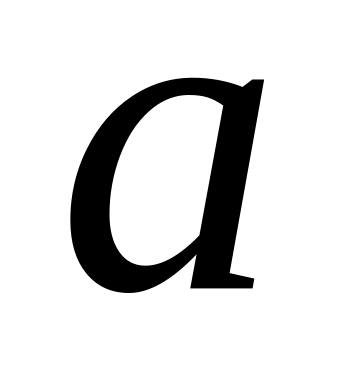 – снос
реакции приложения силы
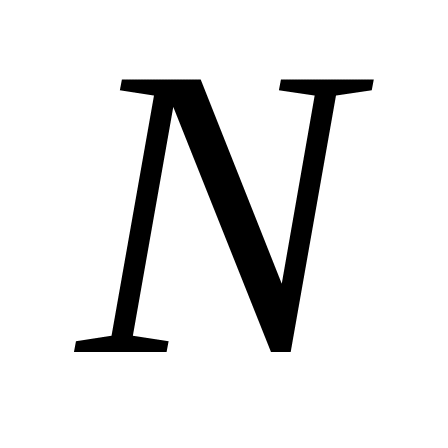 ,
м.
Разделив
обе части уравнения на
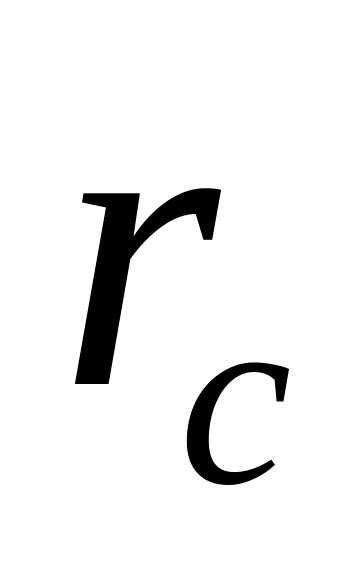 ,
получим
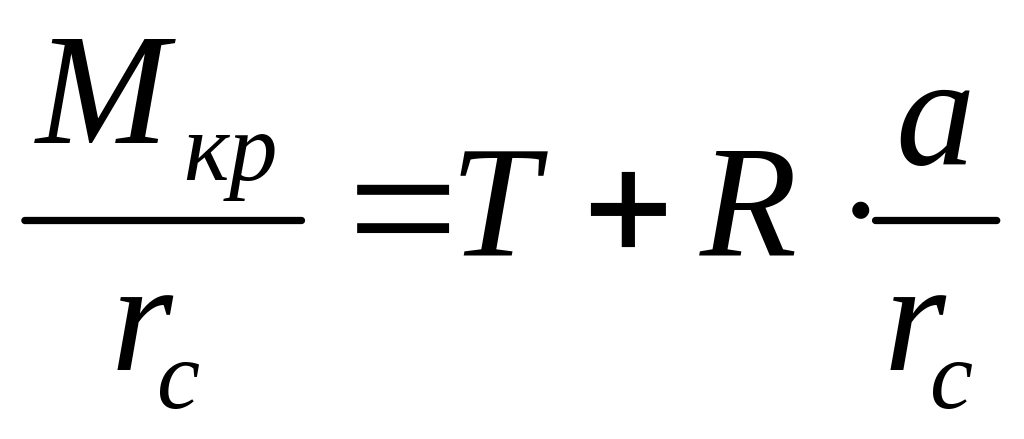 , (6.6)
где
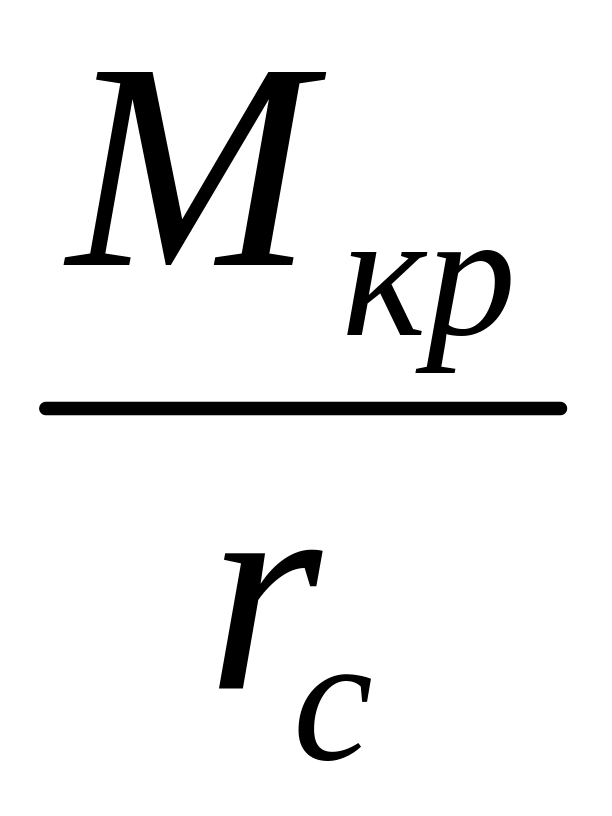 – отношение, представляющее собой
окружную силу
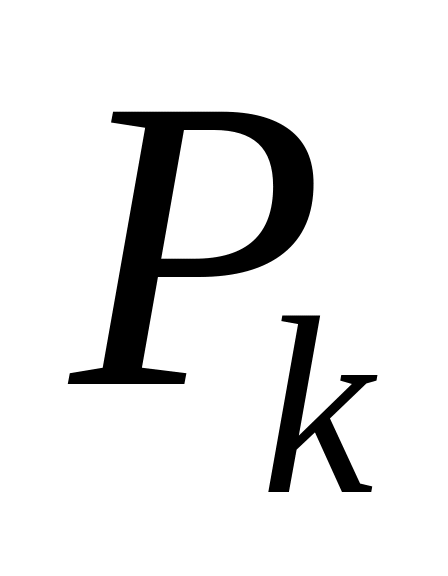 ;
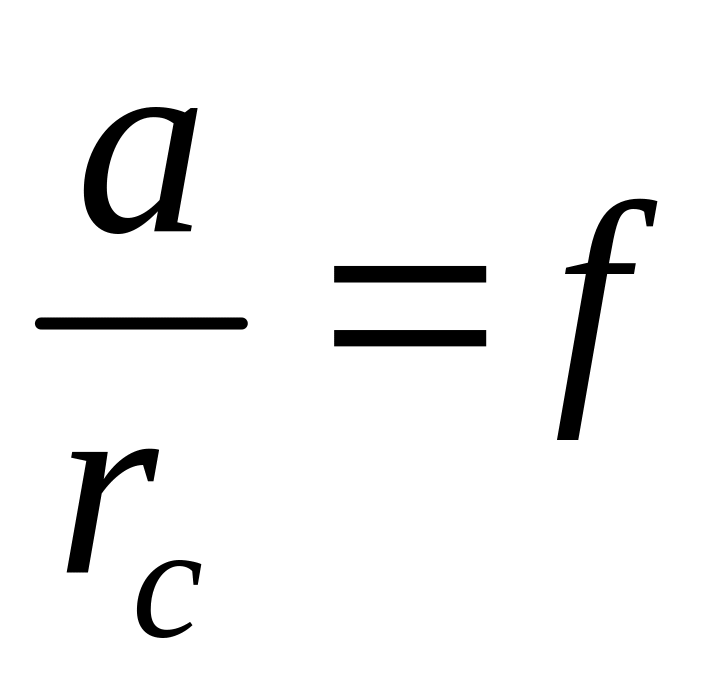 –
принят
как коэффициент сопротивления качению.
Тогда,
обозначив
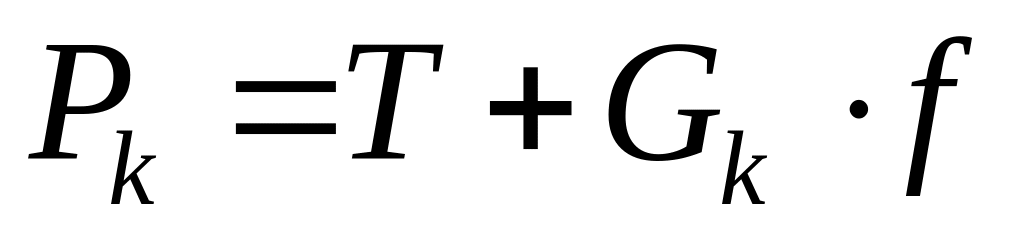 и
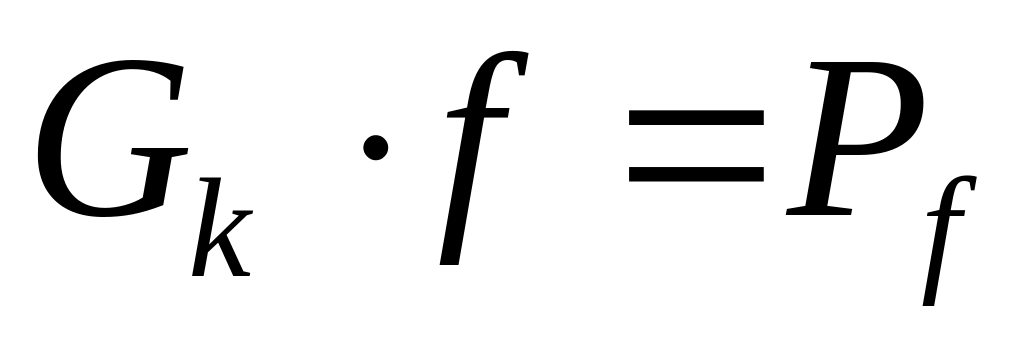 ,
получим
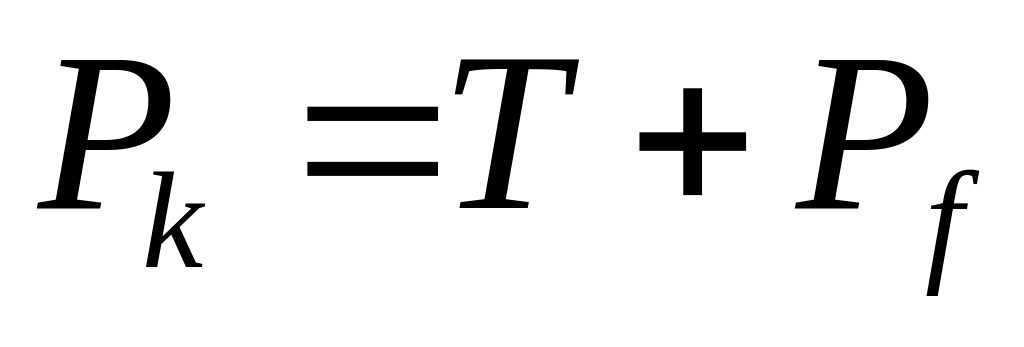 .
(6.7)
Таким образом, окружная сила колесного движителя в режиме «ведущего колеса» равна сумме силы тяги и силы сопротивления качению.
Тяговые и экономические качества колесных и гусеничных машин для любых режимов работы наиболее полно оцениваются с помощью тяговых характеристик, представляющих собой графическое выражение выходных тяговых параметров машин. К таким параметрам относят:
1)
коэффициент буксования колесного
движителя
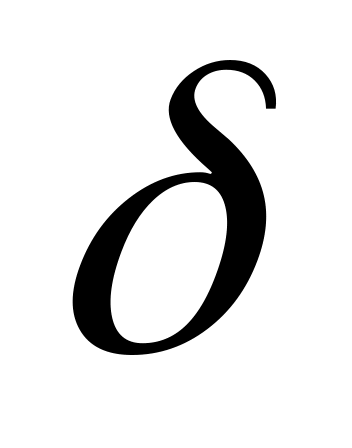 :
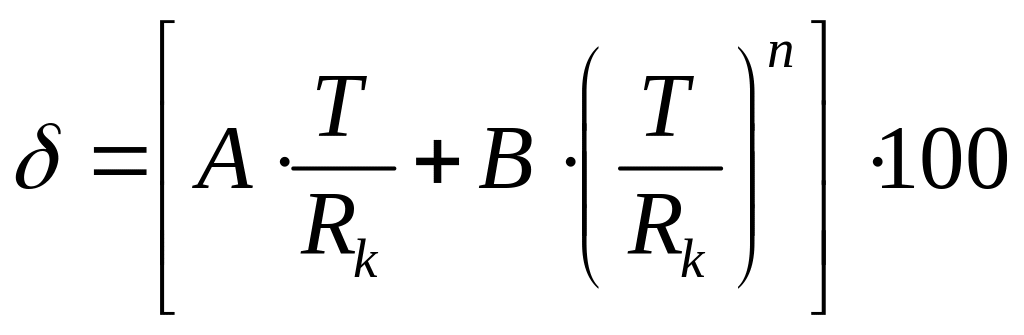 %, (6.8)
где
 ,
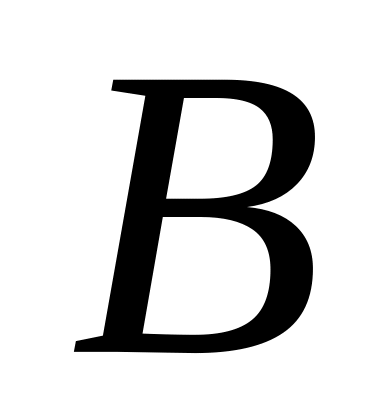 ,
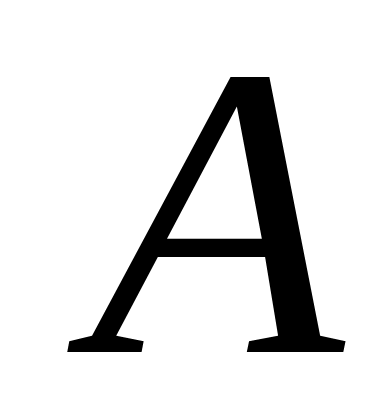
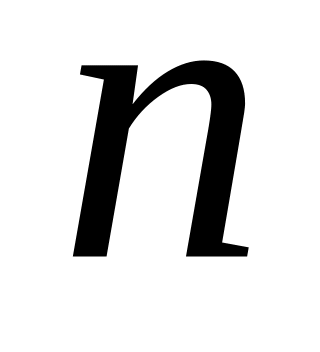 – коэффициенты, зависящие от типа шин,
рисунка протектора, давления воздуха
в шине, состояния и влажности грунта
(табличные величины);
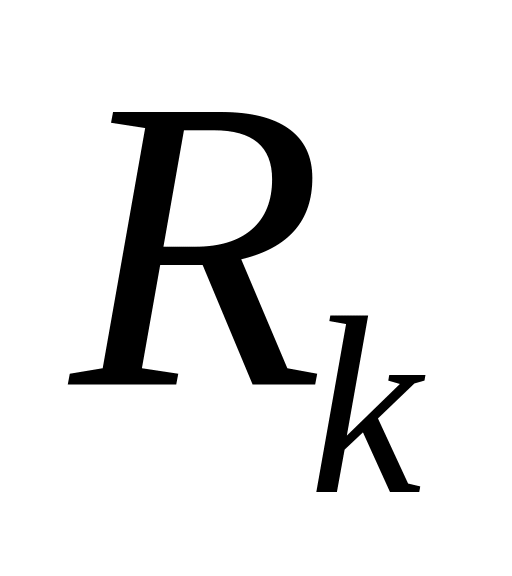 – нормальная
реакция грунта на ведущих колесах
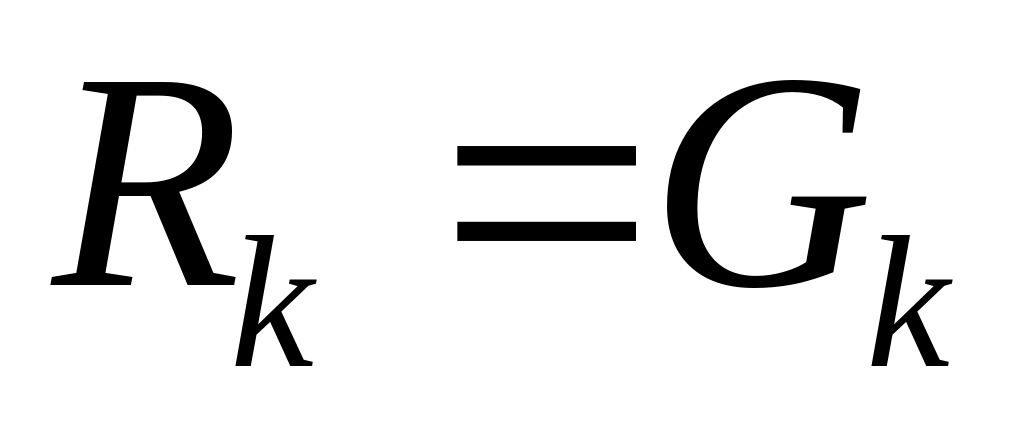 ,
кН;
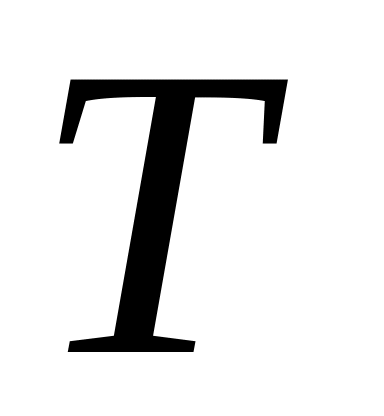 – текущее
значение силы тяги, кН;
2)
действительную скорость машины
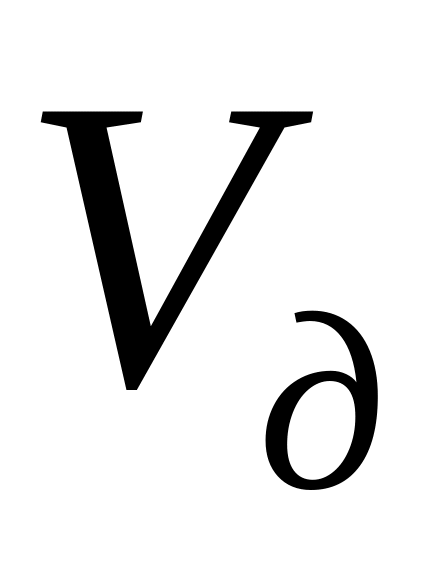 :
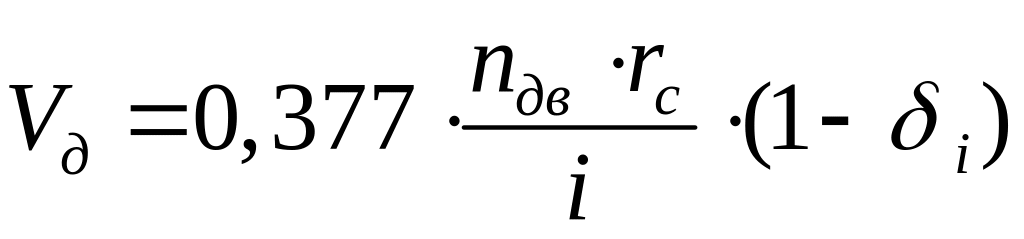 ,
км/ч, (6.9)
где
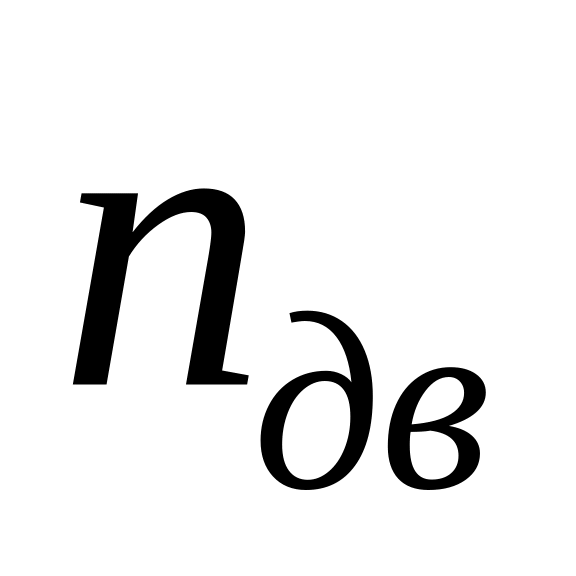 – частота вращения вала ДВС, об/мин;
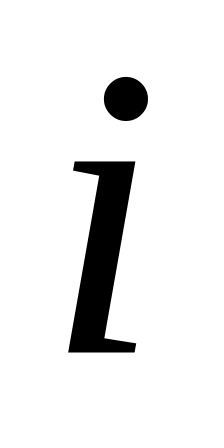 – передаточное
число трансмиссии на соответствующей
передаче;
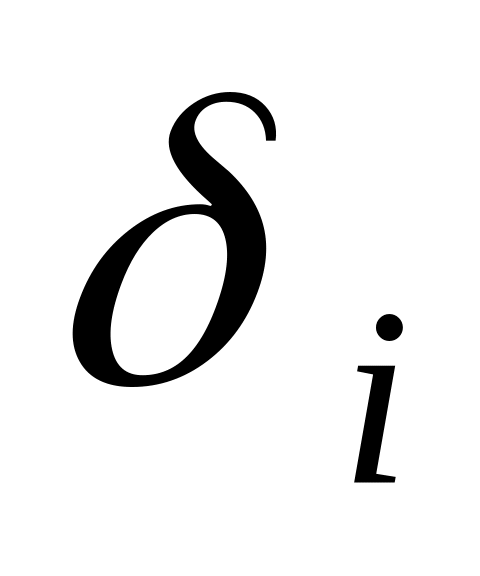 – текущее
значение коэффициента буксования в
зависимости от
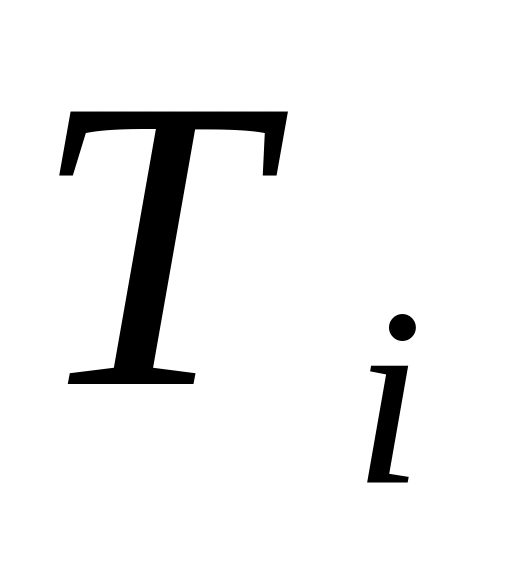 ;
3)
тяговую мощность колесного движителя
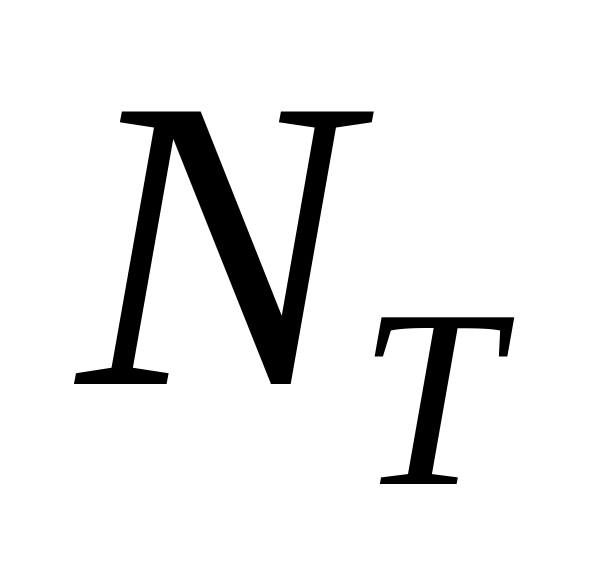 :
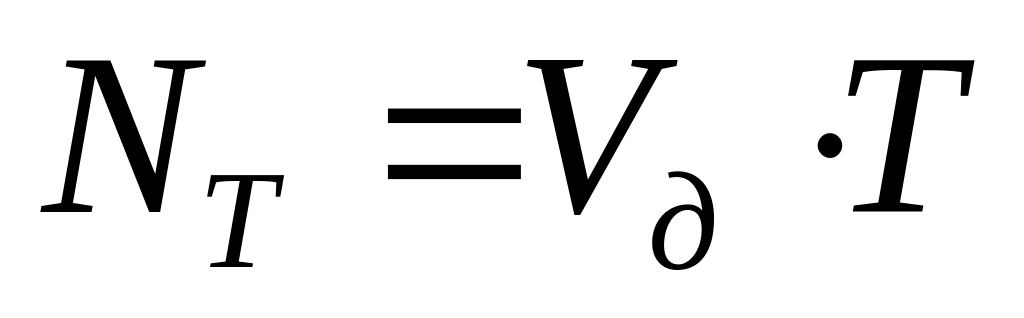 ,
кВт; (6.10)
4) тяговый коэффициент полезного действия:
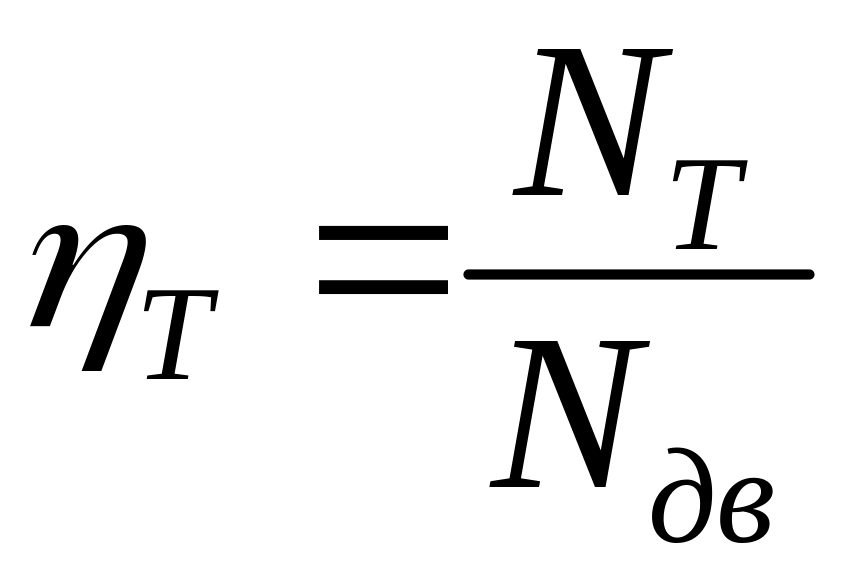 , (6.11)
где
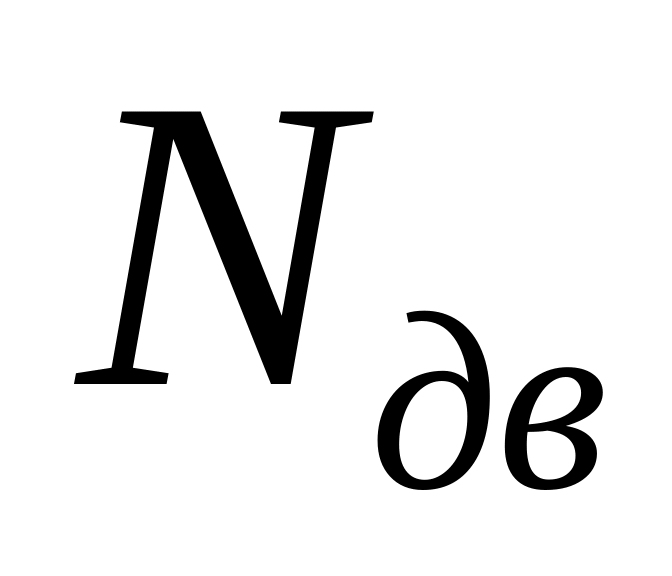 –
мощность двигателя внутреннего сгорания,
кВт;
5) удельный расход топлива:
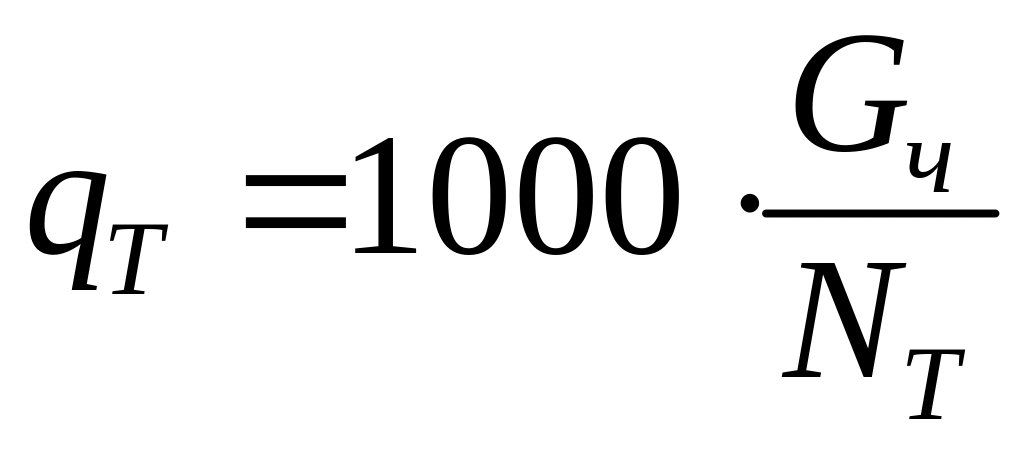 ,
г/(кВт·ч). (6.12)
6.3. Порядок проведения занятий
Студенты должны:
изучить устройство и выполнить эскизы ходового оборудования машин.
произвести расчет и построение тяговой характеристики колесных тракторов по данным, приведенным в табл. 6.1.
Таблица 6.1
Характеристики колесных тракторов
Наименование показателей |
Трактор МТЗ-80 |
Трактор Т-150К |
Трактор К-701 |
1. Масса трактора приходящиеся на ведущие колёса, кг |
3000 |
8135 |
13500 |
2. Силовой радиус колеса, м |
0,774 |
0,8 |
0,85 |
3. Значение коэффициентов А В n |
0,12 14,79 6 |
0,12 14,79 6 |
0,12 14,79 6 |
4. Двигатель: мощность, кВт номинальная частота вращения, об/мин часовой расход топлива, кг/ч |
58,8 2200 14,6 |
110 2100 26,9 |
198,5 1900 51,5 |
5. Общее передаточное число трансмиссии на 1-ой передаче |
107 |
88 |
120 |
Практическое занятие 7
Изучение конструкции грузоподъёмных машин, их классификации и расчет параметров строительной лебёдки.
7.1. Цель работы
Целью работы является изучение классификации, устройства и принципа работы грузоподъёмных машин, а также расчет и определение параметров строительной лебёдки.
7.2. Общие сведения к выполнению работы
Грузоподъёмные машины и краны предназначены для подъёма, опускания груза и транспортировки его к месту монтажа или складирования. Основным параметром грузоподъёмных машин является грузоподъёмность. Для кранов важными показателями являются также вылет стрелы, высота подъёма и грузоподъёмность при максимальном вылете.