Материал: Машины ударного действия. Расчет тормозных устройств импульсных гидроприводов
тетические жидкости и газожидкостные смеси, используемые в качестве аккумулирующих рабочих тел в процессе деформации, претерпевают изменения во внутренней структуре, что снижает их долговечность.
Торможение ударных масс осуществляется противодавлением, создаваемым жидкостью или газом в полости тормоза. Аналитическими исследованиями установлено, что максимальная амплитуда противодавления жидкости в полости тормоза, рассчитанного без учета ее сжимаемости, в начале выше, а в конце торможения – ниже давления, рассчитанного с учетом сжимаемости жидкости. Макси-
мальное расхождение одноименных зависимостей скорости V(t ) и
давления P(t ) , построенных по результатам расчета тормоза для им-
пульсного привода с энергией в 5 кДж, выполненного с учетом и без учета сжимаемости жидкости, составляет менее 12 %, поэтому, в дальнейших рассуждениях и расчетах влияние сжимаемости жидкости на процесс торможения учитывать не будем.
Кроме того установлено, что торможение ударных масс на заданном участке пути энергопоглощающим рабочим телом отдельного устройства осуществляется адекватно торможению рабочим телом самого импульсного гидропривода, при этом определяющим фактором является плотность рабочих тел.
5
1.СТРУКТУРООБРАЗОВАНИЕ ИМПУЛЬСНЫХ ТОРМОЗНЫХ УСТРОЙСТВ
Многообразие возможных конструктивных схем тормозов и способов их воздействия на ударные массы импульсных гидроприводов привели к необходимости их систематизации и классификации на основе анализа структурных схем. Изучение рабочего цикла ударных органов и внутренней связи элементов ударной системы и тормоза позволило из трех исходных элементов (бойка, тормоза и инструмента) путем различного сочетания, наложения соответствующих связей и вырождения элементов получить 21 формулу, определяющую структуру возможных схем тормозных устройств.
Семейства ударных систем с одним и двумя тормозами сгруппировались в зависимости от вида связи в три обособленные группы, соответствующие автономным, смешанным и встроенным тормозным устройствам, а виды структурных формул в группах отражают их конструктивные особенности.
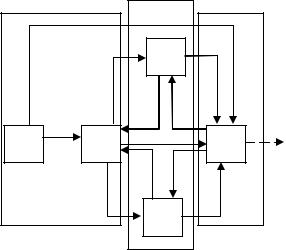
За основу структурообразования тормозных устройств принят функциональный признак, позволяющий систематизировать существующие, а также возможные технологические и конструктивные решения на принципах общности, объективности и собирательной способности. Как следует из приведенной структурной схемы (рис. 1) импульсный гидропривод в целях защиты конструкции от перегрузок включает тормозное устройство, имеющее прямую и обратную связи с бойком, импульсным приводом и управляющим устройством.
|
|
|
Т |
|
f,x |
|
Pa |
|
|
|
|
|
|
||
|
|
V |
|
|
|
|
|
|
|
x |
f |
V |
|
|
|
|
|
|
x |
x |
|
|
|
А |
Pa |
Б |
m,V,x |
|
И |
x' |
|
|
|
x |
|||||
|
|
|
|
|
|
|
|
|
|
t |
t |
t |
|
|
|
|
|
∆S |
x |
x |
|
|
|
|
|
V |
|
|
|||
|
|
|
|
∆S |
|
|
|
|
|
|
У |
|
|
|
|
|
|
|
|
|
|
|
|
|
Э |
|
|
|
|
Р |
|
|
|
|
УПУ |
|
|
|
|
Рис. 1. Структурная схема импульсного гидропривода с импульсным тормозом
6
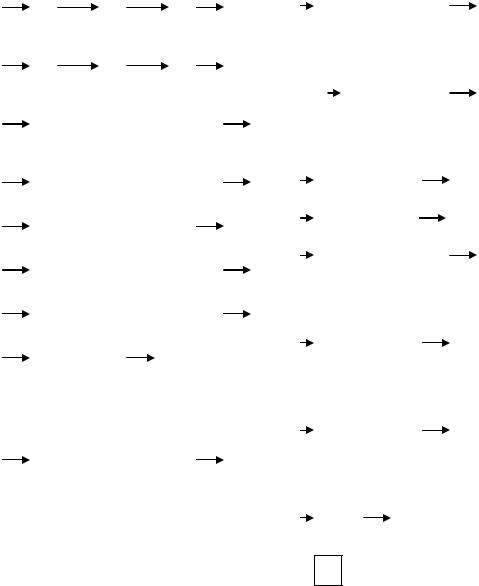
Блок, состоящий из управляющего У и предохранительного Т устройств, предназначен для ограничения выходных параметров, аккумулирования и возвращения определенного количества энергии в импульсный привод.
Использование функционального признака в качестве классификационного позволяет получить множество существующих и возможных структурных схем связи тормоза с элементами ударного преобразователя (рис. 2).
Б |
|
|
Т |
|
|
И |
|
1 |
Б |
|
|
Т |
|
|
|
И |
10 |
|||||
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
Т |
|
|
Б |
|
|
И |
|
|
Т |
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
11 |
|
|
|
|
|
|
|
|
|
|
3 |
|
|
Б |
|
|
|
|
|
И |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
Б |
|
Т |
|
|
И |
|
Т |
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
4 |
|
|
|
|
|
|
|
|
|
Т |
12 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Т |
|
Б |
|
|
И |
|
Т |
БИ |
|
|
|
Т |
|
|
||||||||
|
|
|
|
|
|
|
|
|
||||||||||||||
|
|
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
13 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
5 |
Т |
|
|
БИ |
|
|
|
|
|
|||
Т |
|
|
Б |
|
|
И |
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
14 |
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
6 |
Т |
|
|
Б |
|
|
|
И |
||||
Т |
|
Б |
|
|
Т |
|
И |
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
7 |
|
|
|
|
|
|
|
|
|
Т |
|
|
Б |
|
Т |
|
|
Т |
|
И |
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
15 |
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
8 |
БИ |
|
|
|
Т |
|
|
|||||
Т |
|
|
И |
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Т |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Б |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
16 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
9 |
Б |
|
|
|
|
И |
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Б |
|
|
|
И |
|
Т |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Т |
|
|
|
|
Т |
|
|
17 |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Т |
|
|
|
|
|
|
|
|
|
БИ |
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Т
Рис. 2. Структурные схемы импульсных тормозных устройств
Последовательное расположение элементов структурной схемы соответствует ударной системе со встроенными тормозами, парал-
7
лельное – с кинематически увязанными автономными тормозами. Структура связи элементов подсистемы обозначается соответствующими знаками.
Пользуясь приведенными буквенными обозначениями символов структурных элементов и условными обозначениями связей между ними, можно составить базовую структурную формулу для блока ударного преобразователя и импульсного тормозного устройства.
При наличии кинематической связи структурообразующих элементов: БТ + ИТ; при наличии конструктивной связи: Б+Т+И+Т.
Путем различного сочетания, наложения соответствующих связей и вырождения структурных элементов можно получить целый ряд структурных формул, производных от базовой, определяющих структуру схем импульсных тормозных устройств (табл. 1). Полученные формулы делятся на три обособленные группы.
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Таблица 1 |
||||
|
Структурные формулы тормозных устройств |
|
|
|
|
|
||||||||||||||||||||||
Принцип |
|
|
|
Сочетание |
|
|
|
|
|
|
|
|
|
|
|
|
Совмещение |
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
С вырожде- |
|
|
|
|
|
|
Комбини- |
|
|
|
|
|
|
|
С вырожде- |
||||||||||||
построения |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||
|
|
нием |
|
|
Всех |
|
рование |
|
|
|
Всех |
|
|
нием |
||||||||||||||
структурной |
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||
|
элементов |
|
элементов |
|
элементов |
|
|
элементов |
|
элементов |
||||||||||||||||||
формулы |
|
|
|
|
|
|
||||||||||||||||||||||
|
одного |
двух |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
одного |
двух |
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Структурные |
ТБ |
Т.Б |
+БТИ |
ИТ+Б |
+ТБИ |
ТИ+ТР |
ИТ+ТБ |
ИТ+БТ |
|
И+БТ+Т |
Т+БТ+И |
|
+Б+ТИТ |
+Т+БИТ |
|
|
И+Т+Б +Т |
И+Б+Т+Т |
Т+Т+Б+И |
Т+Б+Т+И |
+Б+ТИ |
И+Б+Т |
+Т+БИ |
+БТ |
+ТБ |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
формулы |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Вид |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
структурных |
|
b |
|
a |
|
b |
c |
|
a |
|
c |
|
a |
|
c |
b |
|
|
a |
|
b |
|||||||
формул |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Группы |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
структурных |
|
|
|
|
|
I |
|
|
|
|
|
II |
|
|
|
|
|
III |
|
|
||||||||
формул |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Семейство |
|
С одним |
|
|
|
|
|
|
|
С двумя |
|
|
|
|
|
|
|
|
С одним |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
смешанны- |
|
|
|
|
|
|
|
|
|
|
|
|
|||||
ударных |
|
автономным тормозным |
|
|
|
встроенным тормозным |
||||||||||||||||||||||
|
|
ми тормо- |
|
|
||||||||||||||||||||||||
систем |
|
|
|
элементом |
|
|
|
|
|
|
|
элементом |
|
|
||||||||||||||
|
|
|
|
|
|
|
зами |
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
Первая группа объединяет структурные формулы, построенные на основе кинематических связей. Им соответствуют автономные тормозные устройства.
8
Вторая группа отличается наличием смешанных связей между тормозом и элементами ударного преобразователя – она представлена комбинированными тормозными устройствами.
Третья группа структурных формул характеризуется наличием конструктивной связи между тормозом и элементами ударного преобразователя и реализуется в практике конструирования встроенными тормозными устройствами.
Взависимости от особенностей структуры импульсного органа возможно вырождение отдельных структурных элементов. Формулами вида а и в с вырождением элементов охватывается семейство ударных исполнительных органов, имеющих один встроенный или автономный тормоз. Комбинирование и совмещение всех элементов объединяет семейство импульсных органов с двумя тормозными устройствами.
Вформулах вида а и в использованы дополнительные символы, расположенные впереди или сзади символа элемента ударного преобразователя и указывающие на то, что тормозные устройства работают на сжатие или растяжение.
Структурные формулы вида с описывают подсистему ударного исполнительного органа с двумя тормозами, работающими на сжатие
ирастяжение одновременно. Особенность приведенной систематизации состоит в том, что она охватывает все многообразие известных и применяемых схем тормозных устройств, позволяет производить оценку технического уровня и определять пути дальнейшего их развития.
9