Материал: Машины ударного действия. Расчет тормозных устройств импульсных гидроприводов
Copyright ОАО «ЦКБ «БИБКОМ» & ООО «Aгентство Kнига-Cервис»
процесс, чем быстрее растет отношение площадей FfT . Этому усло-
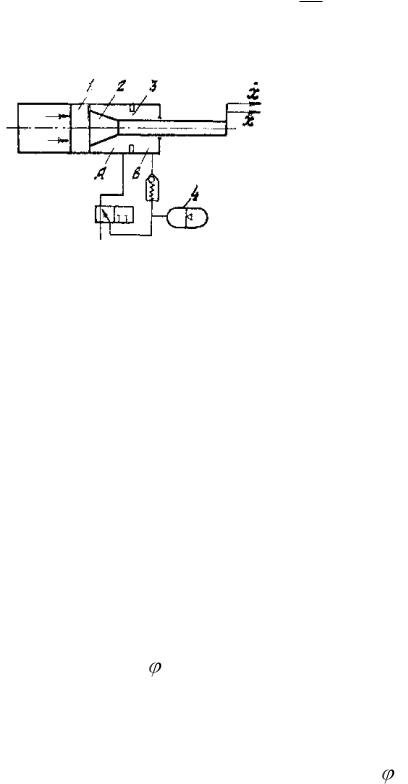
вию наиболее полно удовлетворяет схема, представленная на рис. 6.
Рис. 6. Конструктивная схема импульсного тормозного устройства
По своей структуре гидропневматический тормоз состоит из гидравлического тормоза А с пневмоаккумулятором 4. Характерная особенность этого тормозного устройства заключается в том, что на начальном участке хода бойка его сопротивление мало и определяется лишь силой сопротивления газа пневмоаккумулятора и гидравлическим сопротивлением жидкости при перетекании еѐ через регулируемое отверстие 3. Временной интервал от начала разгона до начала торможения tP зависит от характеристики импульсного гидропривода. Под действием импульсного привода подвижные элементы системы получают ускорение, при этом противодействовать разгону будут следующие силы: трение в уплотнениях импульсного привода тормозного устройства и в направляющих RТР; сопротивление пневмоак-
кумулятора тормозного устройства Tр ; гидравлическое сопротивле-
ние тормоза ФГС. Однако не все названные силы вступают в действие сразу. С началом движения масс в тормозном устройстве возникают диссипативные потери только за счет трения в уплотнениях и направ-
ляющих RТР и действует сопротивление пневмоаккумулятора Tр . Что
же касается силы гидравлического сопротивления ФГС, то она вначале незначительна, а когда подвижные массы пройдут путь Хп, необходимый для их разгона до определенной скорости и совершения работы, сила возрастает. На участке торможения изменение силы сопротивления тормозного устройства осуществляется посредством втулки 2, при этом сила Ф плавно возрастает до Фmax. Таким образом, в первый
15
Copyright ОАО «ЦКБ «БИБКОМ» & ООО «Aгентство Kнига-Cервис»
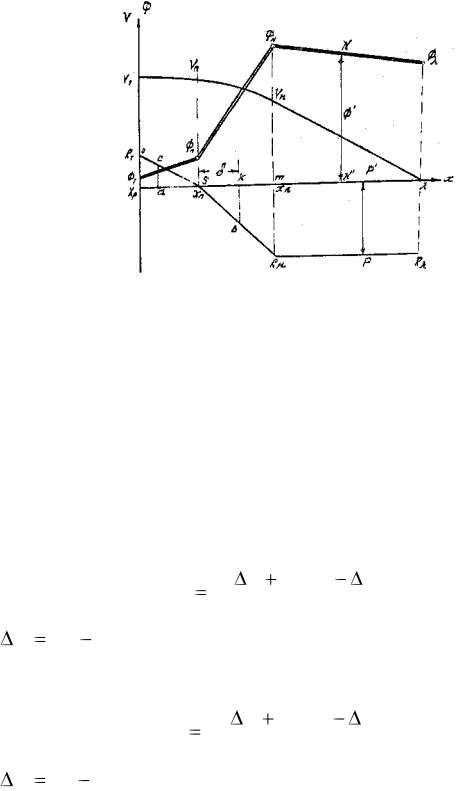
период на участке Хр масса движется ускоренно и приобретает некоторую кинетическую энергию, которая в случае «прострела» должна быть полностью поглощена к концу движения. Рассматривая особенности динамики торможения подвижных масс одного исполнительного органа, диаграмму силового воздействия тормозного устройства можно представить в следующем виде (рис. 7).
Рис. 7. Диаграмма силового взаимодействия подвижных масс импульсного гидропривода и тормозного устройства
Примем в качестве приближения линейный закон изменения каждой силы в пределах фаз разгона и торможения. В начале торможения (точка Хп на оси абсцисс) суммарная сила сопротивления тормоза мала и соответствует значению Фп. Используя эту диаграмму, найдем текущее значение силы сопротивления тормоза на участке совместного движения бойка и инструмента d2 после их соударения:
Цi |
Цn X ЦT (d2 |
X ) |
, |
(3) |
d2 |
|
|||
|
|
|
|
где X ( X d1 ).
На первом участке торможения
Цi |
Цн X Цn (d3 |
X ) |
, |
(4) |
d3 |
|
|||
|
|
|
|
где X ( X d2 ).
16
Copyright ОАО «ЦКБ «БИБКОМ» & ООО «Aгентство Kнига-Cервис»
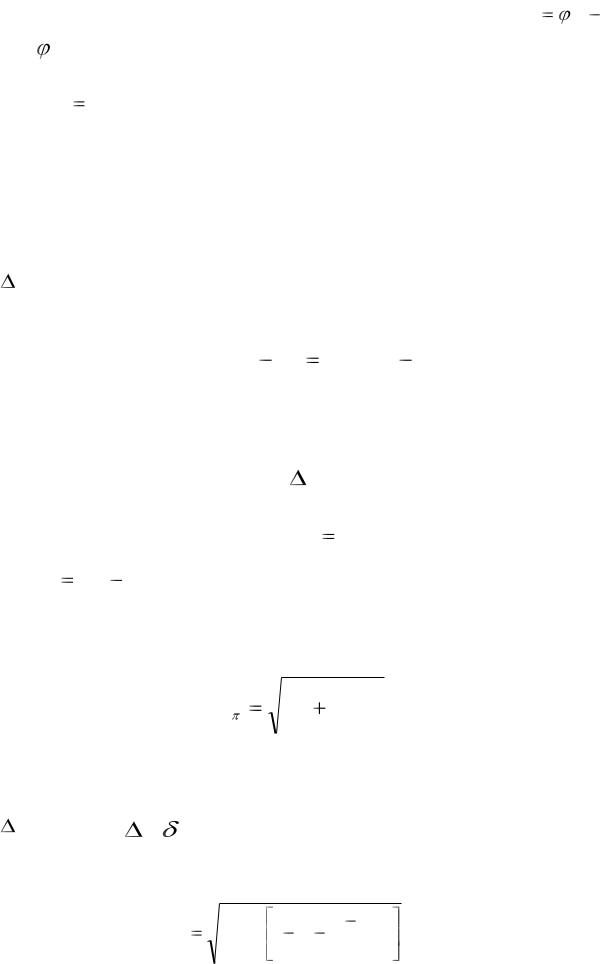
На втором участке силу Цi найдем из выражения Цi |
TB ЦГС , |
|
где TB |
– сила сопротивления пневмоаккумулятора тормоза, если он |
|
имеется; |
|
|
ЦГС |
Рж ST – сила гидравлического сопротивления, равная про- |
|
изведению давления жидкости на активную площадь поршня тормозного устройства.
Анализ полученных зависимостей показывает, что скорость движения ударных масс при явлениях «прострела» достигает максимума в точке Хn. Эту скорость обозначим Vn. Для изменения кинетической энергии на участке d2, а следовательно, и для величины площади
RT SX P используем следующее выражение:
|
Ln LT |
1 |
|
m(Vn2 |
VT2 ),. |
(5) |
|||
|
2 |
||||||||
|
|
|
|
|
|
|
|
|
|
где m – подвижная масса; |
|
|
|
|
|
|
|||
Vп – максимальная скорость; |
|
|
|
|
|
|
|||
VТ |
– скорость в момент начала торможения. |
|
|||||||
С другой стороны площадь RT SX P равна: |
|
||||||||
|
|
1 |
d2OX P |
|
|
1 |
RT d2 |
, |
(6) |
|
2 |
2 |
|||||||
|
|
|
|
|
|||||
где d2 |
X n X p . |
|
|
|
|
|
|
||
Приравняв (5) и (6) и разрешив их относительно Vn, получим значение максимальной скорости ударных масс в начале фазы торможения
V |
V 2 |
RT |
d |
3 . |
(7) |
|
|||||
|
T |
m |
|||
|
|
|
|
||
На этом участке движения ударных масс их кинетическая энергия в некоторой точке а, находящейся на расстоянии Х от начала торможения, измеряется площадью ХР RТ а с, равной разности площадей
RT SX P и С Q . Откуда с учетом (7) определится текущая ско-
рость:
Vi |
RT |
d |
1 (1 |
x d1 |
)2 . |
(8) |
|
|
|||||
|
m |
|
2 |
d2 |
|
|
17
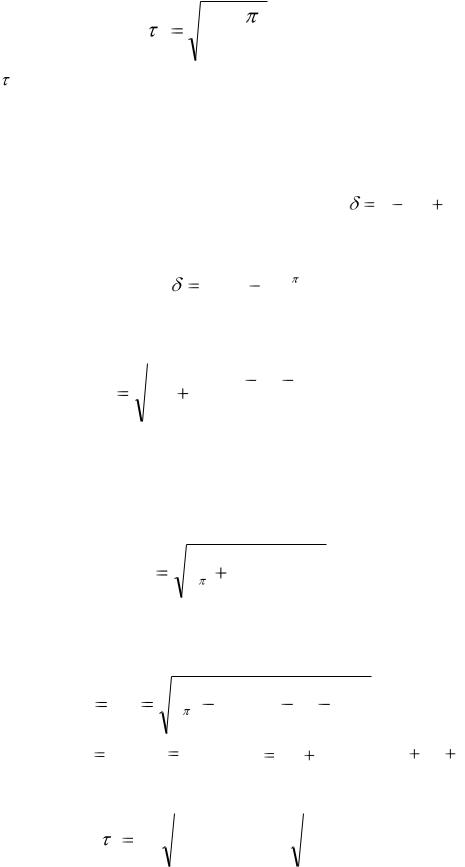
Из уравнения (8) следует, что скорость подвижных масс зависит от величины участка d2 и определяется силой RТ. Время движения бойка на этом участке найдем из выражения (8):
|
md2 |
|
|
. |
(9) |
|
2 |
RT |
2 |
||||
|
||||||
|
|
|
||||
Время 2 (9), как и скорость на этом участке, зависит от d2 |
и опре- |
|||||
деляется значением силы RТ, т.е. чем больше эта сила, тем быстрее гасится скорость. В период движения ударных масс на участке от Хп до Хm их скорость определится из уравнения кинетической энергии. Учитывая, что площадь SKB соответствует кинетической энергии пе-
ремещаемых масс на некотором участке пути |
x (d1 d2 ), можно |
|||||||||||||
записать |
|
|
|
|
|
|
|
|
|
|
|
|
||
1 |
|
|
mV 2 |
|
mV 2 |
|
|
|
|
|
||||
|
|
|
Ri |
|
|
i |
|
|
|
. |
|
|
|
|
2 |
2 |
2 |
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
||||||||
Откуда найдем |
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
||
V2 VM2 |
|
|
(x |
d d |
2 |
)2 |
|
|
|
|||||
RH |
|
1 |
|
|
. |
(10) |
||||||||
|
md3 |
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||
Из этого уравнения видно, что текущая скорость движения ударных масс на втором участке зависит от величины этого участка и значения силы RН. Тогда для Х= ХН скорость в конце участка определится выражением:
VH |
V 2 |
sign |
RH d3 |
. |
(11) |
|
|||||
|
|
|
m |
|
|
Для определения времени движения масс на втором участке пере- |
|||||
пишем уравнение (10) в виде: |
|
|
|
|
|
V |
|
dx |
|
|
|
V B |
|
|
RH |
(x d d |
|
)2 . |
||||||||
|
|
|
|
|
|
2 |
||||||||||||||
t |
|
dt |
|
|
|
|
|
|
|
|
md3 |
1 |
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
Интегрируя от t |
0 до t |
|
|
t3 и от x (d1 |
d2 ) |
до (d1 d2 d3 ), полу- |
||||||||||||||
чим |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
1 |
|
|
|
RH |
|
arcsin |
d3 |
|
|
Rx |
. |
|
(12) |
|||
|
3 |
Vn |
|
|
md3 |
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
Vn |
md3 |
|
|
|||||||||
|
|
|
|
|
|
|
|
|
18 |
|
|
|
|
|
|
|
|
|
||
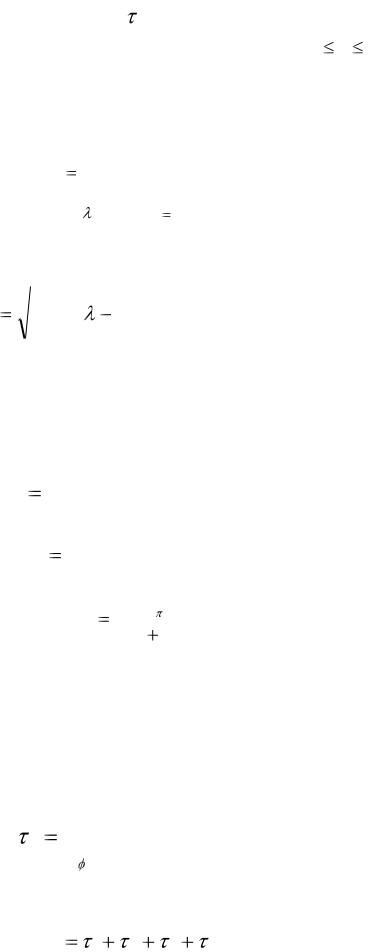
Copyright ОАО «ЦКБ «БИБКОМ» & ООО «Aгентство Kнига-Cервис»
Анализ формулы (12) показывает, что 3 определяется значением arc sin X, область существования которого лежит в пределах 0 x 1. На последнем участке скорость равнозамедленного движения масс может быть определена с использованием выражения для кинетической энергии подвижной массы, которое имеет вид:
m d ( |
V |
2 |
) |
|
R dx . |
|
|||
|
|
|
|
|
|||||
2 |
|
||||||||
|
|
|
|
|
|
|
|||
Интегрируя в пределах от |
X H |
до |
и от V |
Vn до V=0, получим те- |
|||||
кущую скорость подвижных масс на этом участке: |
|||||||||
|
|
|
|
|
|
|
|||
Vi |
|
|
2RH |
|
( x) . |
(13) |
|||
|
|
|
m |
||||||
|
|
|
|
|
|
|
|||
Она определяется значением максимальной силы RH , величина которой находится подстановкой в (13) значений Vi и Х, отвечающих начальным условиям третьего участка торможения:
|
V 2 |
2RH |
d |
4 . |
|
|
|
|
||||
|
|
|
|
|
|
|
||||||
|
H |
|
m |
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
mV 2 |
|
|
|
|
|
|
||
Откуда получим |
RH |
|
|
|
H |
. |
|
|
|
(14) |
||
|
|
|
|
|
|
|
||||||
|
|
|
|
2d4 |
|
|
|
|
|
|
|
|
Используя (11) и (12), получим: |
|
RH |
|
|
mV 2 |
|
. |
(15) |
||||
|
|
|
2d |
d |
2 |
|||||||
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
1 |
|
|
|
||
Из уравнения (15) видно, что значение силы RH |
на этом участке |
|||||||||||
определяется максимальной конечной скоростью предыдущего участка. Зная, скорость в начале и в конце третьего участка, разделив длину этого участка на среднюю скорость равномерно замедленного движения, найдем время движения:
d4
4 |
|
|
|
|
|
V . |
(16) |
||||
|
|||||
Общее время цикла «разгон – торможение» складывается из вре- |
|||||
мени движения в каждой из фаз: Tц 1 2 3 |
4 . |
||||
19