Материал: Машины ударного действия. Расчет тормозных устройств импульсных гидроприводов
Таким образом, на основе анализа динамики работы импульсного привода с тормозным устройством можно сделать следующие выводы:
1.Наиболее приемлемой схемой торможения из условия безударной остановки подвижных масс является схема, представленная на рис. 6.
2.Для получения наименьшей тормозящей силы и минимального замедления необходимо равномерное поглощение кинетической энергии массы, причем само движение в этот период должно быть равномерно замедленным.
20
Copyright ОАО «ЦКБ «БИБКОМ» & ООО «Aгентство Kнига-Cервис»
4.ОПРЕДЕЛЕНИЕ ПАРАМЕТРОВ ИМПУЛЬСНОГО ТОРМОЗНОГО УСТРОЙСТВА
Расчет кинематических, силовых и конструктивных параметров тормоза осуществляется по величине поглощаемой энергии Ay на
участке движения X r .
В исходные данные для расчета (табл. 2) входят: конструктивные параметры импульсного гидропривода, масса ударных частей mC ,
скорость начала их торможения V0 , величина пути торможения XT , необходимый режим торможения.
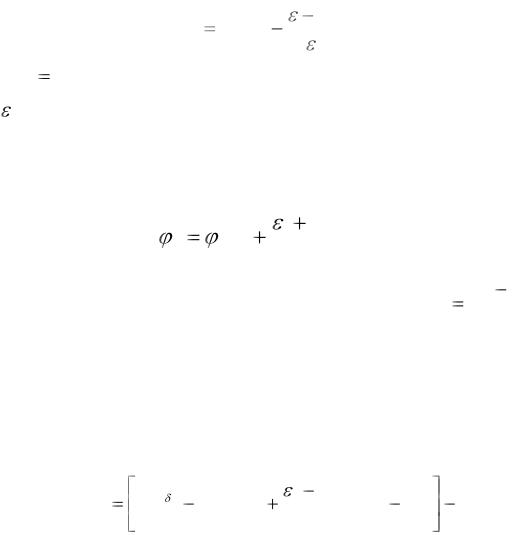
Движущее усилие пневмоаккумулятора гидропривода на пути XT составит
F |
F |
|
(1 |
|
1 |
|
xT |
) , |
(17) |
|
|
|
|
||||||
дв |
дво |
2 |
|
|
xk |
|
|||
|
|
|
|
|
|
||||
где Fдво Par Sa – начальное усилие пневмоаккумулятора; |
|
||||||||
– степень сжатия газа; |
Sa – площадь поршня аккумулятора. |
|
|||||||
При наличии пневмоаккумулятора в тормозе его сопротивление составит
|
|
|
(1 |
1 |
1 |
K |
xT |
) |
|
|
|
|
|
|
T |
T0 |
|
|
|
, |
|
|
(18) |
||||
|
2 |
1 |
xK |
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
S |
S I |
|
I |
– площадь поршня аккумулятора тормоза; |
K |
T |
n |
, |
||||||||
|
|
||||||||||||
где Sn |
1 |
|
; |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
Sa |
|
ε1 – степень сжатия газа; φТ0 – начальное сопротивление аккумулятора.
Согласно экспериментальным данным φТ0 = 0,1…0,125 Fдв . Составляющая гидравлического сопротивления тормоза равна
|
mV 2 |
|
1 |
1 |
|
x |
|
x |
i |
|
|
|||
Цi |
|
0,1Fдво (1 |
|
|
K1 |
|
T |
) RTP |
|
|
, |
(19) |
||
1,9x |
|
2 |
|
x |
K |
|
1 |
|||||||
|
|
|
|
|
|
|
|
|||||||
|
T |
|
|
|
|
|
|
|
|
|
|
|||
где 2 – глубина динамического внедрения инструмента.
21
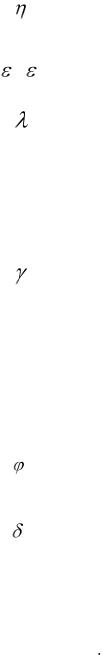
Таблица 2
Исходные данные, обозначения параметров и их размерности
|
№ |
Название величины |
Обозна- |
|
Размер- |
|
|
п/п |
чение |
|
ность |
||
|
|
|
||||
|
1 |
Давление газа в аккумуляторе привода |
Г |
|
Па |
|
|
|
Pa |
|
|||
|
2 |
Начальное давление газа в аккумуляторе тормоза |
P0 |
|
Па |
|
|
|
|
||||
|
|
|
|
|
|
|
|
3 |
Площадь поршня бойка |
Sn |
|
см2 |
|
|
4 |
Площадь газового аккумулятора тормоза |
S Г |
|
см2 |
|
|
5 |
Площадь сечения плоскости тормоза |
Sc |
2 |
|
|
|
|
|
см |
|||
|
|
|
|
|
|
|
|
6 |
Площадь дросселирующего зазора в тормозе |
f |
|
см2 |
|
|
7 |
Площадь регулирующего отверстия |
S p |
|
см2 |
|
|
8 |
Коэффициент потерь |
|
|
|
|
|
|
|
|
|
|
|
|
9 |
Объем газового аккумулятора привода |
V0 |
3 |
|
|
|
|
|
см |
|||
|
|
|
|
|
|
|
|
10 |
Степень сжатия газа в аккумуляторе привода и тормоза |
... 1 |
|
|
|
|
|
|
|
|
||
|
11 |
Показатель политропы |
n |
|
|
|
|
12 |
Полный размах перемещения ударных масс |
|
|
см |
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
13 |
Перемещение массы, соответствующее |
X н |
|
см |
|
|
|
максимальному значению силы ФТ |
|
|||
|
|
|
|
|
|
|
|
14 |
Перемещение, соответствующее нулевому значению |
X п |
|
см |
|
|
|
равнодействующей |
|
|||
|
|
|
|
|
|
|
|
15 |
Текущее значение перемещения |
X i |
|
см |
|
|
|
|
||||
|
|
|
|
|
|
|
|
16 |
Коэффициент тормоза |
CT |
|
Нс2м2 |
|
|
17 |
Удельный вес жидкости |
|
3 |
|
|
|
|
|
|
Н/м |
||
|
18 |
Ускорение свободного падения |
g |
|
м/с2 |
|
|
19 |
Скорость перемещения бойка |
Vi |
|
м/с |
|
|
|
|
|
|
|
|
|
20 |
Равнодействующая активных сил и сил сопротивления массы |
ri |
|
Н |
|
|
|
|
|
|
|
|
|
21 |
Сила сопротивления, возникающая в тормозе |
Фi |
|
Н |
|
|
при дросселировании жидкости |
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
22 |
Максимальное значение силы сопротивления |
Фm |
|
Н |
|
|
|
|
|
|
|
|
|
23 |
Сила сопротивления, возникающая при сжатии газа |
|
|
Н |
|
|
в аккумуляторе тормоза |
i |
|
|||
|
|
|
|
|
|
|
|
24 |
Активная сила, действующая на боек привода |
Fabi |
|
Н |
|
|
25 |
Переменный диаметр втулки тормоза |
x |
|
см |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
26 |
Диаметр регулирующего отверстия |
d р |
|
см |
|
|
27 |
Диаметр штока бойка |
d ш |
|
см |
|
|
|
|
|
|
|
|
|
28 |
Наружный диаметр цилиндра |
d н |
|
см |
|
|
|
|
|
|
|
|
|
29 |
Массы ударной системы, приведенной к бойку |
m |
|
кг см 2 |
|
|
|
м |
||||
|
|
|
|
|
||
22
Copyright ОАО «ЦКБ «БИБКОМ» & ООО «Aгентство Kнига-Cервис»
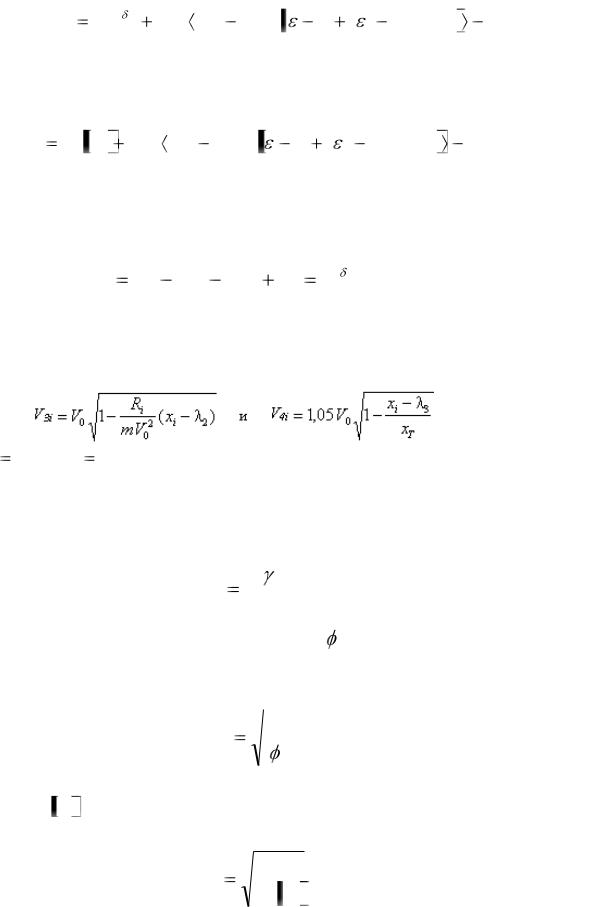
Максимальное значение сопротивления находится из уравнения
|
mV 2 |
|
|
|
x |
|
|
|
|
|
|||
Цm |
|
|
Fдво |
0,9 |
|
|
T |
( |
1) |
( 1 1)0,1K1 ) |
RTA., |
(20) |
|
|
|
|
2xT |
||||||||||
|
1,9xT |
|
|
|
|
|
|
|
|
||||
Усилие торможения с максимально-допустимым замедлением, |
|||||||||||||
определится выражением |
|
|
|
|
|
|
|
|
|
|
|||
ЦmI m xm |
Fдво 0,9 |
|
|
xT |
( |
1) |
( 1 |
1)0,1K1 ) |
RTP . |
(21) |
|||
|
|
|
|||||||||||
|
|
|
|
|
2xK |
|
|
|
|
|
|||
Результирующая характеристик ударного исполнительного органа и тормоза:
|
m V 2 |
|
|
ri Цi Fдв RTP rm |
0 |
. |
(22) |
|
|||
|
1,9xT |
|
|
Фазовая скорость ударных масс на участках торможения 3 |
и 4 |
||
равна:
, (23)
где 3 0,1xT , 4 0,9xT – перемещения ударных масс, соответственно,
при торможении их силами ri и rm .
Постоянная характеристика гидравлического тормоза составляет
C |
K ST3 |
. |
(24) |
||||
|
|
|
|
|
|||
T |
2g |
||||||
|
|
||||||
Необходимое сопротивление тормоза |
i определяется переменной |
||||||
площадью дросселирующего зазора |
|
||||||
|
|
|
|
|
|
|
|
fдр |
|
|
CT |
|
xi |
(25) |
|
|
|
|
|||||
|
|
|
i |
|
|||
Площадь зазора, обеспечивающая торможение с допускаемым замедлением xm , определяется выражением
fдр |
CT |
xi . |
(26) |
|
m xm |
||||
|
|
|
23
Профиль элемента тормоза, формирующего этот зазор, опреде-
лится формулой |
|
|
|
|
|
|
|
i |
d p2 1,27 fдро , |
(27) |
|
где dP – диаметр отверстия в диафрагме тормоза, |
dP = 0,6...0,8 ДT . |
||
4.1.Методика расчета и выбора параметров тормозного устройства
Методика расчета может быть использована при определении режимных и конструктивных параметров встроенных тормозных устройств импульсных гидроприводов строительных и дорожных машин.
На рис. 6 представлена расчетная схема, где поглощение кинетической энергии подвижных масс (поршня, штока и связанного с ним бойка) производится при дросселировании рабочей жидкости в изменяющемся сечении кольцевого зазора между профильной юбкой 1 поршня 2 и втулкой 3.
4.2. Расчетные формулы
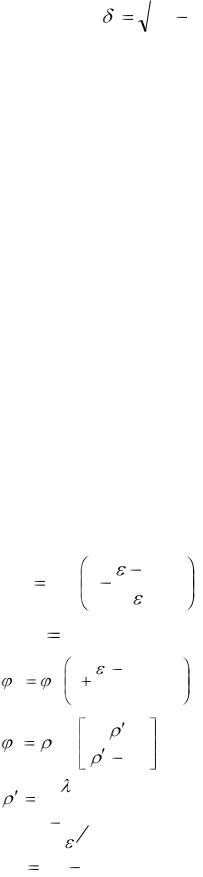
Расчет параметров тормозного устройства производится с использованием следующих формул в последовательности, приведенной ниже:
1 |
|
|
|
|
|
|
|
|
|
|
|
|
1 XTi |
|
||||
|
Fabi |
|
Fab0 |
|
1 |
|
|
|
|
|||||||||
|
|
|
|
2 |
|
|
|
X K |
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
Fab0 |
|
|
|
Г |
Sa |
|
|
|
|
|
|
|
|
||||
|
|
|
Pa |
|
|
|
|
|
|
|
|
|
|
|
||||
3 |
|
|
T 0 1 |
|
|
|
|
1 |
|
1 |
K1 |
XTi |
|
|||||
|
|
|
|
|
|
|
|
|
||||||||||
|
Ti |
|
|
|
|
|
2 |
|
|
X K |
|
|
||||||
4 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
0 SГ |
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
X i |
|
||||||||
|
|
|
|
|
|
|
|
|
0 |
|
|
|||||||
5 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1n |
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
6 |
Sn |
Sc |
Sш |
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
24