Материал: Механика. Учебное пособие. Рукин Ю.Б., Нилов В.А
Подвижные детали – коленчатый вал (кривошип), шатуны, поршни и другие детали.
Каждая подвижная деталь или группа деталей, образующая одну жесткую подвижную систему тел (пример – шатун с разъемными крышками), носит название подвижного звена механизма. Например, вал, шатун, ползун – это подвижные звенья механизма. Все неподвижные детали образуют одну неподвижную систему тел, называемую неподвижным звеном или стойкой. Например, корпус самолета, с ним жестко связан корпус двигателя – все это одно звено – стойка. В любом механизме всегда есть одно неподвижное звено и одно или несколько подвижных звеньев. Следовательно, механизм это есть совокупность неподвижного и подвижных звеньев.
Из подвижных звеньев в механизме необходимо выделить входные и выходные звенья.
Входным звеном называется звено, которому сообщается заданное движение, преобразуемое механизмом в требуемое движение других звеньев.
Выходным звеном называется звено, совершающее движение, для выполнения которого предназначен механизм. Все остальные звенья называются соединительными или промежуточными.
Подвижные звенья соединены между собой и со стойкой так, что возможно движение одного звена относительно другого.
Соединение двух звеньев, допускающее их относительное движение, называется кинематической парой. Например, ки-
нематическими парами являются места соединения коленчатого вала с корпусом, кривошипа и шатуна, шатуна и ползуна. Поверхности, линии, точки, по которым соприкасаются звенья,
называются элементами кинематической пары.
Связанная система звеньев, образующих кинематические пары, называется кинематической цепью.
В основе всякого механизма лежит кинематическая цепь, но не всякая кинематическая цепь является механизмом. Ки-
4
нематическая цепь, обладающая определенным заданным движением, является механизмом.
1.2. Классификация кинематических пар.
Классификацию кинематических пар можно провести по числу степеней свободы и по числу условий связи.
Числом степеней свободы механической системы назы-
вается число независимых перемещений.
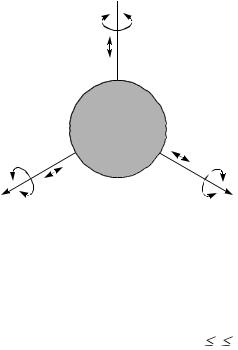
Твердое тело имеет в пространстве шесть (рис. 1.1) независимых движений: три вращательных и три поступательных,
т.е. Н – число степеней свободы такого тела равно 6, Н = 6.  z
x |
y |
Рис. 1.1
Если тело (звено) соединить подвижно с другим телом (звеном), то на движение этих звеньев будут наложены ограничения, которые носят названия условий связи в кинематической паре. Число условий связи в кинематической паре зависит от способа соединения звеньев в кинематические пары. Число условий связи S изменяется от 1 до 5, т.е. 1 S 5. Если на тело налагается шесть условий связи, то тело лишается возможности двигаться.
5
Степень свободы звена в кинематической паре можно определить как H = 6 – S. Число степеней свободы звена в паре может меняться от 1 до 5, т.е. 1 H 5.
Все кинематические пары делят на пять классов. Класс кинематической пары определяется числом условий связи, наложенных на относительное движение звеньев. Класс пары может быть определен и числом степеней свободы. Рассмотрим примеры пяти классов кинематических пар.
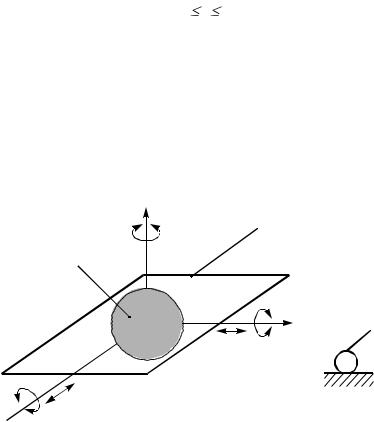
Создадим кинематическую пару, положив шар на плоскость. Этим лишим шар одного из шести возможных движений, шар не может перемещаться по оси Z, т.е. на его движение наложено одно ограничение (одно условие связи). Такая
пара названа парой 1 класса или пятиподвижной (рис. 1.2). z
1
2
H=5; S=1
y
 x
Рис. 1.2
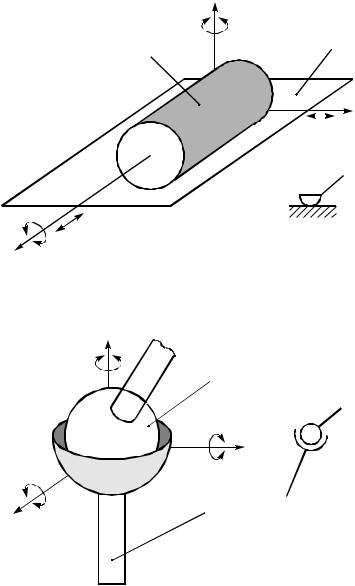
Цилиндр на плоскости. Н=4; S=2 пара II класса или че-
тырехподвижная (рис. 1.3).
6
y
2 |
1 |
|
z
x
Рис. 1.3
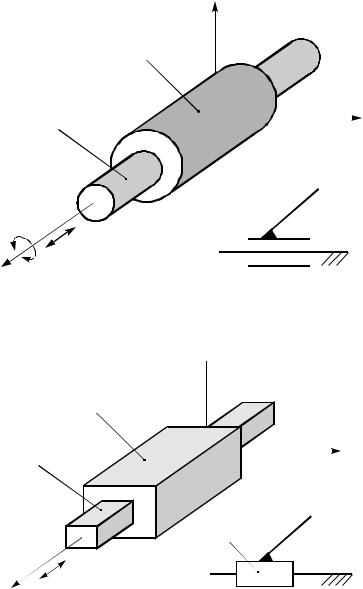
Сферическая пара. Н=3; S=3 пара III класса трехпод-
вижная (рис. 1.4). y
1
|
|
|
|
1 |
|
|
|
|
z |
|
|
2 |
2 |
|
|
|
|||
|
|
|
||
x |
|
|
|
|
|
|
|
Рис. 1.4 |
|
|
|
|
|
|
Цилиндрическая пара. Н=2; S=4 пара IV класса или |
||||
двухподвижная (рис. 1.5). |
|
|||
7 |
|
|||
y
2
1 |
z |
|
|
|
2 |
|
1 |
x
Рис. 1.5
Поступательная пара. Н=1; S=5 пара 5-го класса одно-
подвижная поступательная (рис. 1.6). y 
2
1 |
z |
2
1
x
Рис. 1.6
8