Материал: Механика. Учебное пособие. Рукин Ю.Б., Нилов В.А
рактере движения звеньев и, следовательно, изменится структурная формула подвижности механизма.
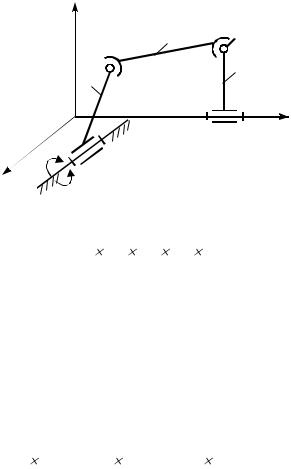
Рассмотрим механизм пространственного четырехзвен-
ника (рис. 1.11).
z
|
|
2 |
C |
|
|
|
|
|
|
|
1 |
|
3 |
|
|
|
|
|
|
x |
|
|
D |
y |
|
|
|
А
n=3; P5=2; P4=1; P3=1; W=6n – 5P5 + 4Р4 + 3Р3 + 2P2 +P1
W=6 3–5 2–4 1–3 1=1
Рис. 1.11
Задана одна обобщенная координата, имеем одно начальное или ведущее звено. Теперь поставим дополнительные требования – оси всех вращательных пар должны быть параллельны оси X (рис. 1.12). Это приведет к тому, что механизм обратится в плоский. Здесь невозможны три движения – вращение вокруг осей Y и Z и перемещение по X. Возможно вращение вокруг X и перемещение по Z и Y. Это обстоятельство влечет за собой изменение и структурной формулы:
W = (6 – 3) n – (5 – 3) P5 – (4 – 3) Р4 = 3n – 2P5 – Р4.
Это выражение, определяющее степень свободы плоского механизма, выведено Чебышевым в 1869 году.
Применим его к рассматриваемому механизму: n=3, P5= 4, Р4=0,
14
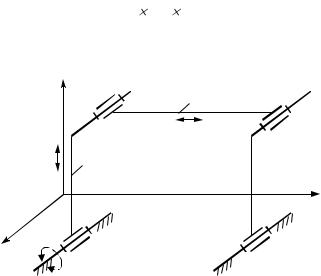
W=3 3–2 4=1,
т.е. необходимо также одно начальное звено. Выберем в его качестве звено АВ.
z |
B |
2 |
C |
|
|
|
|
|
1 |
|
|
y
x
А |
D |
Рис. 1.12
В соответствии с формулой Чебышева плоские механизмы могут содержать только пары 5-го и 4-го классов.
1.6. Пассивные связи и лишние степени свободы
Основное, что определяет движение механизма – это число степеней свободы и число условий связи. Но существуют степени свободы и условия связи, которые не влияют на характер движения звеньев. Такие степени свободы являются лишними, а условия связи – избыточными.
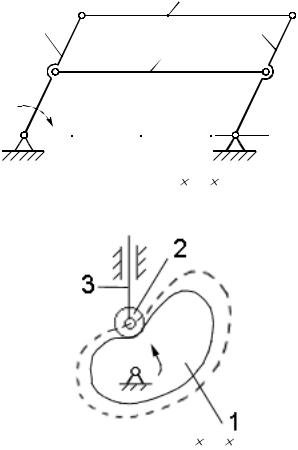
Рассмотрим механизм (рис. 1.13). Степень подвижности этой кинематической цепи W = 0. В действительности же это механизм. Звено BE создает избыточные связи, ставится оно в механизме, исходя из конструктивных соображений; если же его удалить характер движения остальных звеньев не изменится.
15
C |
2 |
D |
|
||
1 |
|
3 |
|
B |
4 |
|
|
|
||||
|
|
|
|
|
|
|
E |
||
|
|
|
|
|
|
|
|
|
|
А |
|
|
|
|
|
|
|
|
F |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
n=4; P5=6; W=3 4-2 6=0
Рис. 1.13
Рассмотрим кулачковый механизм (Рис. 1.14).
n=3; P5=3; P4=1; W=3 3-2 3-1=2
Рис. 1.14
W = 2. Нужны два ведущих звена? Нет. Одну лишнюю подвижность дает ролик (звено 2), он вращается вокруг своей оси и поднимается вместе с толкателем. Если профиль кулачка выполнить по эквидистантной кривой, то механизм примет вид
(Рис. 1.15).
16
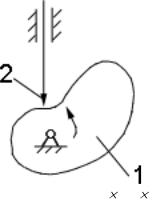
n=2; P5=2; P4=1; W=3 2-2 2-1=1
Рис. 1.15
Следовательно, ролик, поставленный для уменьшения трения, дает лишнюю подвижность.
Пассивные связи и лишние степени свободы могут быть выявлены при изучении кинематики механизмов. Так, если определение перемещений и скоростей можно произвести без участия отдельных звеньев, значит, они вносят либо избыточные связи, либо лишние степени свободы.
1.7. Замена в плоских механизмах высших кинематических пар низшими
В соответствии со структурной формулой Чебышева в плоские механизмы входят пары 5-го и 4-го классов. Часто пары IV класса могут быть высшими.
Отдельные методы теории механизмов и машин требует замены высших пар звеньями, входящими только в низшие кинематические пары. При замене должны удовлетворяться следующие условия:
1)степень свободы должна остаться прежней;
2)характер движения звеньев не должен изменяться.
Рассмотрим механизм из двух подвижных звеньев n=2
(Рис. 1.16).
17
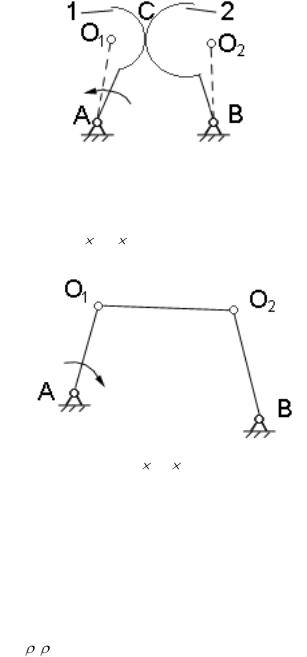
Рис. 1.16
Здесь две пары 5-го класса А и В и одна пара 4-го класса – высшая (точка контакта звеньев 1 и 2). Степень свободы данного механизма: W=3 2–2 2-1=1. Покажем, что этот механизм может быть заменен шарнирным четырехзвенником (рис. 1.17).
W = 3 3-2 4=1
Оба предъявляемые к нему требования выполняются. О1О2– фиктивное звено; AO1 О2 B – заменяющий механизм
Рис. 1.17
Всякая высшая пара заменяется одним фиктивным звеном и двумя низшими кинематическими парами.
Величина фиктивного звена равна расстоянию между центрами кривизны элементов высшей пары.
О1О2 – фиктивное звено
О1О2 = 1 2 Механизм AО1О2B является заменяющим.
18