Материал: Методические указания по выполнению самостоятельной работы по дисциплине «Основы проектирования приборов и систем» для студентов. Астахов Н.В., Башкиров А.В
Перемещение винта и (гайки) одно- и многозаходные:
 ,
(4.8)
где
 число
заходов резьбы;
 перемещение
винта;
 шаг
резьбы;
 угол
поворота.
Винтовые механизмы точного перемещения имеют большое применение в точных приборах благодаря большому соотношению поворота винта к поступательному перемещению и возможности перемещения высокой точности при сравнительно простой конструкции и < КПД.
Для точных винтовых пар применяют:
1). Метрическую
2). Трапецеидальную
3). Прямоугольную резьбы с большим числом заходов. При работе с небольшой нагрузкой, малым шагом, когда не играет роли – применяется метрическая резьба (например, микрометр).
При работе с большими нагрузками применяют трапецеидальную резьбу, т.к. трение уменьшается с уменьшением угла профиля.
По назначению винтовые механизмы подразделены
а). Силовые – прочные;
б). Кинематические – точные
Применяют резьбы различных видов с различными шагами.
Силовые зависимости в винтовых механизмах
Основная
задача определить
 .
Для преодоления осевой нагрузки
.
Развернув один виток получим клиновый
механизм
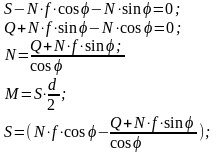 (4.9)
Прочностной расчет винтовой пары
 (4.10)
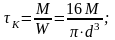 (4.11)
Самоторможение винтового механизма зависит от угла подъема винтовой линии.
Допускаемое давление на поверхности резьбы
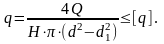 (4.12)
осевое усилие;
 наружный
и внутренний диаметры;
 –число
витков гайки;
 7..9МПа
 10–12
закаленная сталь и бронза.
Меры по предупреждению мертвого хода (компенсация)
Применяются разрезные гайки, которые, несомненно, уменьшают точность винтовой пары, повышают скорость износа. Поэтому для устранения мертвого хода лечше применять пружины
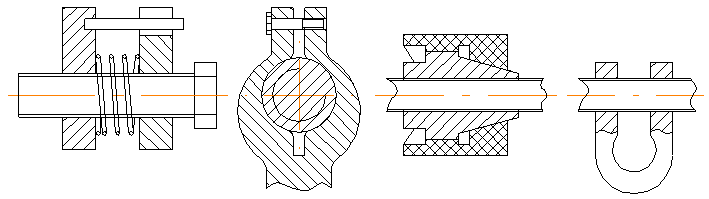
Рис. 4.3. Выбор мертвого хода в резьбе
Расчет времени в винтовом механизме
Момент трения на винте при осевой силе
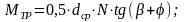 (4.13)
где:
 осевая сила;
угол трения;
 угол
подъема винтовой линии.
Сила на рукоятке при зажиме винтом
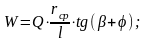 (4.14)
где:
 средний радиус резьбы;
вылет.
Условие равновесия для различных опор (рис. 4.4) можно рассчитать по формуле:
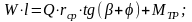 (4.16)
где
 трение на опорном конце резьбы.
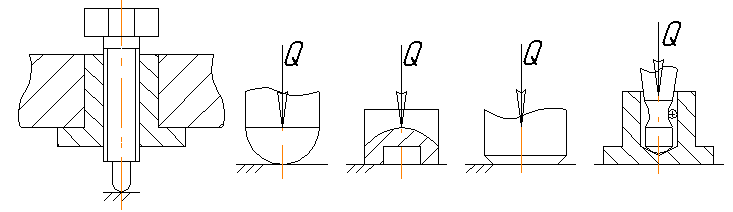
а) б) в) г) д)
Рис. 4.4. Виды опорных наконечников
Зажим клиновыми устройствами
Используется широко, просты по конструкции, компактны, надежны. Клин может быть простым зажимным механизмом или входить в состав комбинированных механизмов. Применение клина увеличивает силу зажима, перемену направления искомой силы, самоторможения и способность сохранять усилие зажима после прекращения действия силы. Углы 45˚ и 0 15˚.
Для любого мех. уравнения сил и перемещений

 где
–
сила,
 –
перемещение,
 передаточное
отношение.
Клины применяют как односкосый плоский, многоклиновой и эксцентрики. На рис. 4.5 представлена схема зажима клиновым устройством.
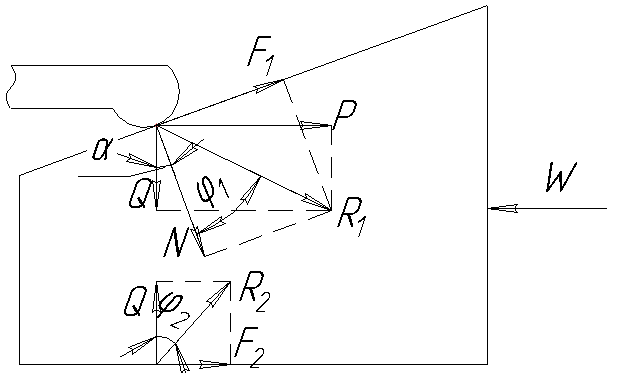
Рис. 4.5. Схема работы плоского клина
Уравнение равновесия:
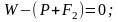 (4.17)
подставив
величины
 и

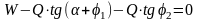 ;
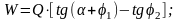 (4.18)
К
недостаткам клиновых устройств относят:
низкий к.п.д., потери на трение при

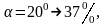
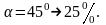 Потеря на трение представлена как
величина
в долях
.
Для увеличения К.П.Д. на поверхности клина трения скольжения заменяют на трение качения.
Расчет практически не отличается, только углы трения скольжения заменяют на приведенные углы трения
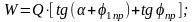 (4.19)
где:
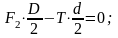
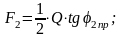
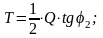
Тогда
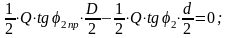 (4.20)
Многоклиновые механизмы бывают с одним, двумя или более количеством плунжеров
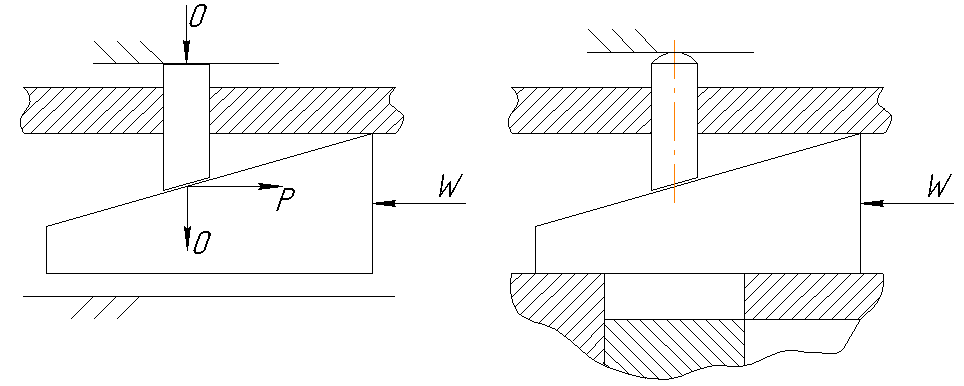
Рис. 4.6. Многоклиновые механизмы
Эксцентриковые зажимы
Рабочая
поверхность либо окружность, либо
спираль. Криволинейные эксцентрики
создают стабильную нагрузку, большое
быстродействие, но малая величина
рабочего хода

При выборе эксцентрика исходные данные:
1. Допуск на размер
2. Рабочий угол поворота эксцентрика
3. Усилие для закрепления
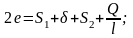 (4.21)
 минимальный
зазор для установки заготовки с размером
Н;
 запас
хода эксцентрика;
j – жесткость узла;
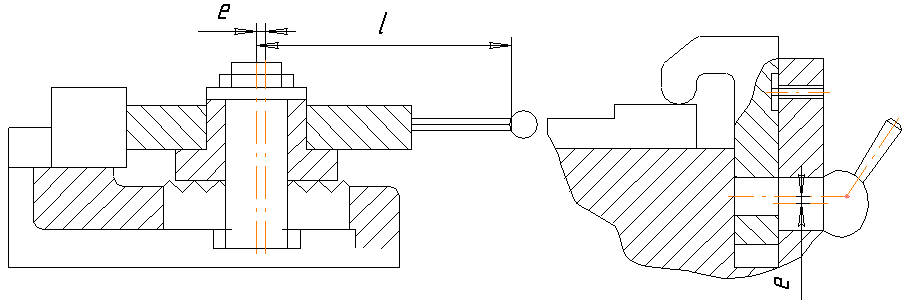
Рис. 4.7. Эксцентриковые зажимы
Наружный диаметр эксцентрика определяем из условий самоторможения
Рычажные зажимные устройства
Аналогично клиновым применяют в сочетании с другими элементарными зажимами, образуя более сложные зажимные системы. При помощи рычага можно изменять величину и направление силы, а также осуществлять одновременное и равномерное закрепление заготовки в двух местах.
Рассмотрим пример расчета силы зажима рычагом с учетом сил трения. Схема действия сил представлена на рис. 4.10.
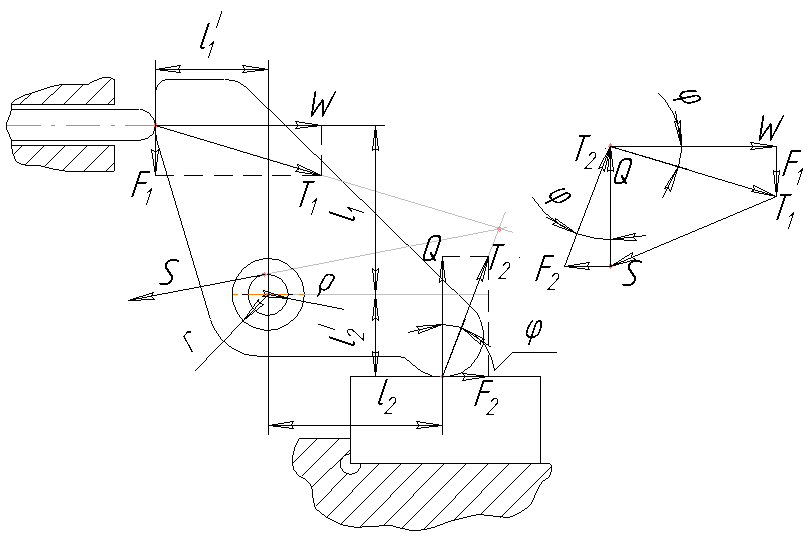
Рис. 4.8. Схема действия сил в изогнутом рычаге
Действие сил в прямом рычаге
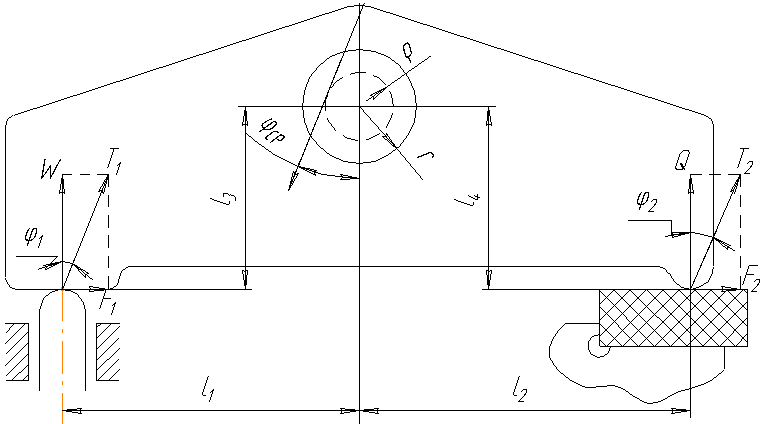
Рис. 4.9. Действие сил в прямом рычаге
 силы
трения;
 реакция
в цапфе
 плечо
радиус круга трения
5. Установочно–зажимные механизмы
Выполняют функции установки и зажима.
Применяют для повышения точности положения координаты системы технологической базы относительно координаты системы прибора.
На работу такого механизма накладываются условия:
1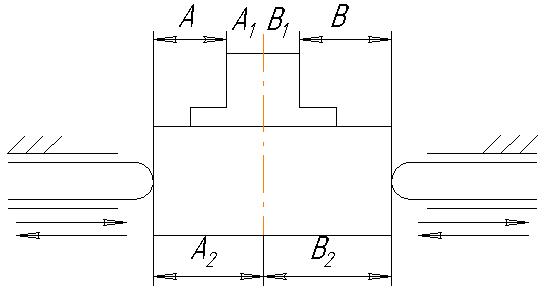 ).
Разнонаправленность
2). Одновременность
3). Равная скорость
Рис. 5.1. Принцип действия механизма
Погрешность установки заготовки в самоцентрирующем приспособлении называют погрешностью центрирования, т.к. она появляется в виде несовпадения осей обработанной и базовой поверхности. Возникает она в результате неточности изготовления и износа деталей механизма самоцентрирования.
Классификация самоцентрирующих механизмов
Различаются по форме рабочей поверхности подвижных элементов и конструкцией механизма, обеспечивающего взаимосвязанное их движение.
По первому признаку – призматические и кулачковые механизмы.
По второму признаку – винтовые, реечно–зубчатые, клиновые, с упругими элементами.
Винтовые механизмы – самоцентрирующий патрон (пргрешность центрирования 0,3–0,5 мм).
Речно–зубчатые – используются в тисках для обеспечения встречного движения призм. Погрешность центрирования 0,3–0,5 мм.
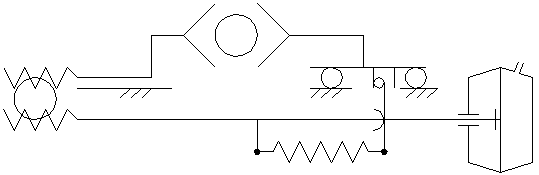
Рис 5.2. Схема реечно–зубчатого самоцентрурующего устройства
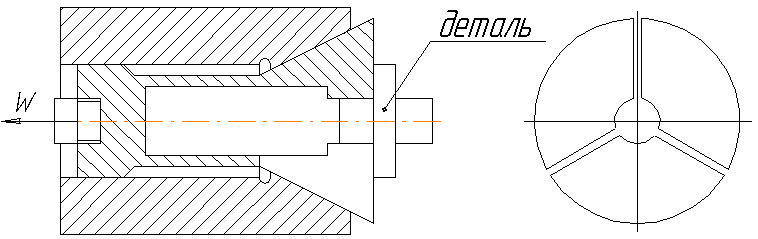
Большое распространение в качестве центрирующих устройств получили трехкулачковые патроны и клиноплунжерные механизмы.
1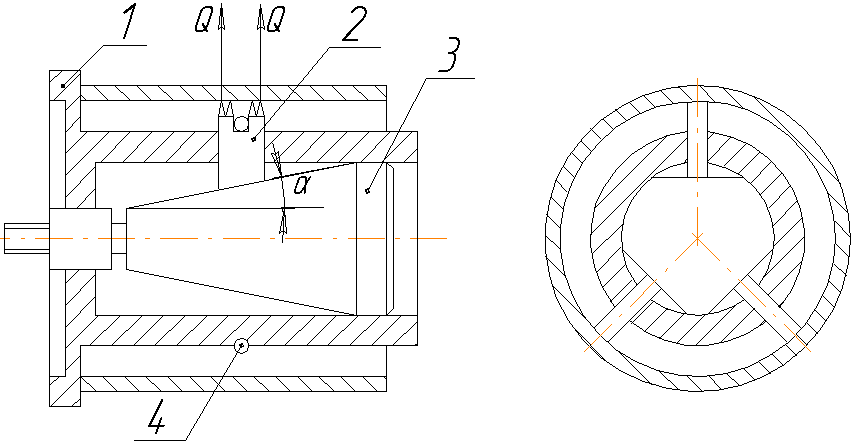 .
– корпус;
2. – плунжер;
3. – тяга клин;
4. – пружина;
Рис 5.3. Трехкулачковые патроны
Погрешность центрирования клиноплунжерными механизмами 0,2–0,5 мм. Поэтому применяют на черновых операциях.
Клиношариковые механизмы
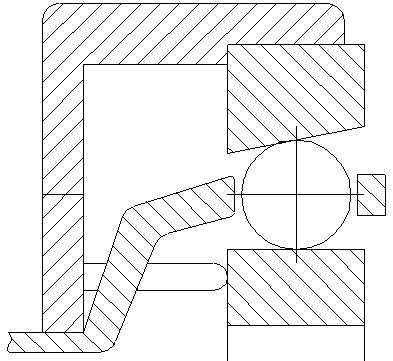
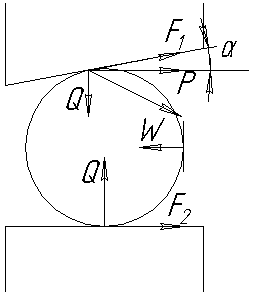
Рис. 5.4. Клиноплунжерные и клиношариковые механизмы.
Механизмы с упругодеформированными элементами
Самоцентрирующие механизмы имеют бóльшую погрешность центрирования, вызванную бóльшим числом сопряжения деталей. И если установочные элементы объединены в одну деталь и перемещаются в пределах упругости, то такой механизм обладает высокой точностью центрирования.
Это цанговые, мембранные и гидропластовые.
Цанги – это разрезные пружинные втулки, центрирующие заготовки по внутренним и наружным диаметрам. Погрешность центрирования 0,05–0,1 мм.