Материал: Uchebnoe_posobie_TM
ВВЕДЕНИЕ
Теоретическая механика – это наука, изучающая общие законы механического движения и механического взаимодействия материальных тел.
Механическим движением называется изменение с течением времени взаимного положения материальных тел в пространстве.
Механическим взаимодействием называется такое взаимодействие материальных тел, которое изменяет (или стремится изменить) характер механического движения этих тел.
Курс теоретической механики состоит из трех основных разделов: «Статика» (в данном курсе не рассматривается), «Кинематика» и «Динамика». Цель данного курса – дать студентам знание основных законов механического движения и механического взаимодействия материальных тел в пространстве под действием приложенных к ним сил, а также привить навыки к использованию данных законов при решении теоретических и практических задач в различных областях физики и техники.
В пособии приведены варианты и рассмотрены примеры выполнения трех индивидуальных заданий, целью которых является практическое применение законов кинематики и динамики при анализе движения точки и механической системы.
При выполнении студентами индивидуальных домашних заданий должны быть соблюдены следующие требования.
1.Работу необходимо оформить в соответствии с требованиями ГОСТ 7.32–2001. На титульном листе следует указать названия учебного заведения и факультета, полное наименование задачи, номер варианта, ФИО студента и группу, в которой он обучается.
2.Текст задания переписывается полностью или вкладывается в печатном виде на отдельном листе. Исходные данные на выполнение заданий должны быть приведены в виде таблицы.
3.Решение каждого задания сопровождается краткими пояснениями. Также необходимо дать названия буквенным обозначениям и привести единицы их измерения.
4.Все вычисления следует выполнять в общем виде, приводя производимые промежуточные преобразования. Численные значения величин приводятся с точностью до двух верных знаков.
3
5.Чертежи следует выполнять на миллиметровой бумаге формата А4 (или А3) с соблюдением выбранного масштаба, значение которого необходимо указать в нижней части чертежа для каждой величины отдельно. На чертеже должны быть обозначены все величины, используемые для решения задания, а также все найденные по ходу решения величины. При этом последние выделяются более жирными линиями или линиями другого цвета.
6.В конце каждого задания необходимо записать ответ и вывод по форме, представленной в примерах решения заданий.
1. КИНЕМАТИКА ТОЧКИ
Кинематика – это раздел теоретической механики, в котором изучается движение материальных объектов и систем в пространстве без учета причин, вызывающих это движение.
Материальная точка – это материальное тело, размерами которого можно пренебречь в условиях данной задачи.
Движущаяся точка описывает в пространстве некоторую линию. Эта линия, представляющая собой геометрическое место последовательных положений движущейся точки в рассматриваемой системе отсчета, называется тра-
екторией точки.
По виду траектории движение точки делится на прямолинейное и криволинейное.
Изучение движения точки заключается в определении положения точки в выбранной системе отсчета и основных характеристик этого движения (кине-
матических характеристик):
скорости точки в любой момент времени; ускорения точки в любой момент времени.
Для определения положения точки и ее кинематических характеристик необходимо задать движение точки в пространстве. Существуют три способа задания движения точки:
векторный; координатный; естественный.
4
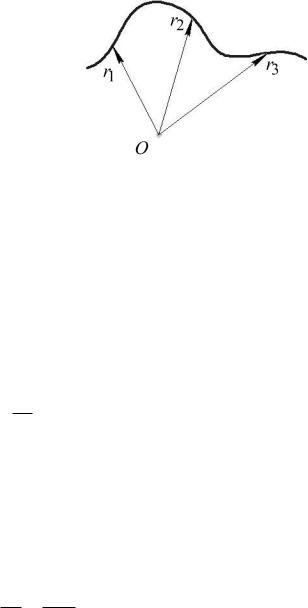
Векторный способ задания движения точки. Положение любой точки
|
|
|
, прове- |
в пространстве однозначно определяется заданием радиуса-вектора r |
|||
денного из некоторого неподвижного центра О в |
|
|
|
данную точку М (рис. 1.1). |
|
|
|
Для определения движения точки необхо- |
|
|
|
димо знать, как изменяется с течением времени |
|
|
|
|
|
|
|
радиус-вектор r , т. е. должна быть задана функ- |
|
|
|
ция |
|
|
|
|
|
|
|
r |
r (t) . |
|
|
|
|
Рис. 1.1 |
|
Траектория движения точки в данном слу- |
|
|
|
|
|
|
|
чае представляет собой годограф радиуса-вектора r |
(годограф вектора – ли- |
||
ния, соединяющая концы переменного вектора, построенного из одного
начала) |
|
|
|
|
Скорость точки |
– это векторная величина, характеризующая измене- |
|||
v |
||||
ние радиуса-вектора |
|
по величине и направлению с течением времени. Век- |
||
r |
||||
тор скорости точки определяется как первая производная от ее радиуса-век-
тора по времени: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dr |
, |
|
||
|
|
v |
r |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dt |
|
|
он направлен по касательной к траектории в сторону движения точки. |
|
|||||
Ускорение точки |
|
характеризует изменение вектора скорости точки |
|
|||
a |
v |
|||||
по величине и направлению с течением времени. Вектор ускорения точки определяется как первая производная от ее скорости или вторая производная от ее радиуса-вектора по времени:
|
|
|
|
|
|
dv |
|||
a |
v |
r |
|
|
|
|
|
|
|
|
|
|
|
dt |
d r dt 2
.
Вектор ускорения направлен по касательной к годографу вектора скоро-
сти.
Координатный способ задания движения точки. Рассмотрим движение точки М (x; y; z) в декартовой системе координат Oxyz . Положение точки в пространстве будет определяться тремя координатами (x; y; z) , значения которых при движении точки будут меняться с течением времени, т. е. уравнения движения точки будут представлены в виде:
5
|
x |
1 |
|
||
|
f |
|
(t); |
||
|
f2 (t); |
||||
y |
|||||
|
z |
f |
|
(t). |
|
|
3 |
||||
|
|
|
|||
Зависимости координат точки от времени являются параметрическими |
|||||
уравнениями ее траектории. Это значит, что при движении точки в пространстве, исключив параметр t из этих уравнений, получим уравнения траектории точки в выбранной системе отсчета.
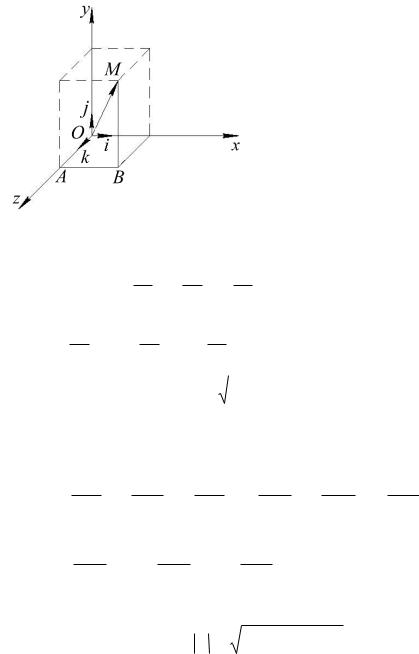
Спроецируем точку М на плоскости декартовой системы координат (рис. 1.2):
|
|
|
|
|
|
|
|
|
|
OM AB BM OA , или r |
xi |
yj |
zk , |
||||
|
|
|
|
|
|
|
|
|
|
где i , j, k |
– орты координатных осей. |
||||||
|
Скорость точки |
|
|
|
|
|||
|
v – первая производ- |
|||||||
Рис. 1.2 |
ная от ее радиуса-вектора по времени, следо- |
|||||||
|
вательно, |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dx |
dy |
|
dz |
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
v |
i |
|
|
|
|
|
j |
k |
xi |
yj |
zk v |
x |
i v |
y |
j v |
z |
k |
, |
|||||||
|
|
|
|
|
|
|
|
|
dt |
|
|
dt |
|
|
|
dt |
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
где |
v |
|
|
dx |
; v |
|
|
|
dy |
; v |
|
|
|
dz |
– проекции скорости точки М на декартовы оси. |
|||||||||||||||
x |
dt |
y |
dt |
z |
dt |
|||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
Модуль скорости |
|
|
|
x2 y2 z 2 . |
|
|
|
|
|
|
|
|
|||||||||||||||||
|
|
v |
|
|
|
|
|
|
|
|
|
|||||||||||||||||||
|
Ускорение точки |
|
|
|
|
– первая производная от ее скорости и вторая произ- |
||||||||||||||||||||||||
|
a |
|
|
|||||||||||||||||||||||||||
водная от ее радиуса-вектора по времени, следовательно:
|
|
dvx |
|
dv y |
a |
i |
|
||
|
|
dt |
|
dt |
|
|
dv |
|
j |
|
z |
|
dt |
|||
|
|
|
|
d |
2 |
x |
|
d |
2 |
y |
|||
|
|
|
|
|
|
||||||
k |
|
|
2 |
i |
|
|
2 |
||||
|
|
dt |
|
|
dt |
||||||
|
|
|
|
|
|
|
|
||||
|
|
d |
2 |
z |
||
|
|
|
||||
j |
|
|
2 |
k |
||
|
|
dt |
|
|||
|
|
|
|
|
||
|
|
|
a |
x |
i |
|
|
a |
|
|
y |
j |
|
|
|
|
|
|
a |
z |
k |
|
|
,
|
|
d |
2 |
x |
|
d |
2 |
y |
|
d |
2 |
z |
||||
где |
ax |
|
|
; a y |
|
|
; az |
|
|
|||||||
dt |
2 |
dt |
2 |
dt |
2 |
|||||||||||
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|||||||
товы оси.
– проекции ускорения точки М на декар-
Модуль ускорения |
|
|
x2 y 2 z 2 . |
a |
Естественный способ задания движения точки. Естественный способ используется, когда полностью известна траектория движения точки.
6
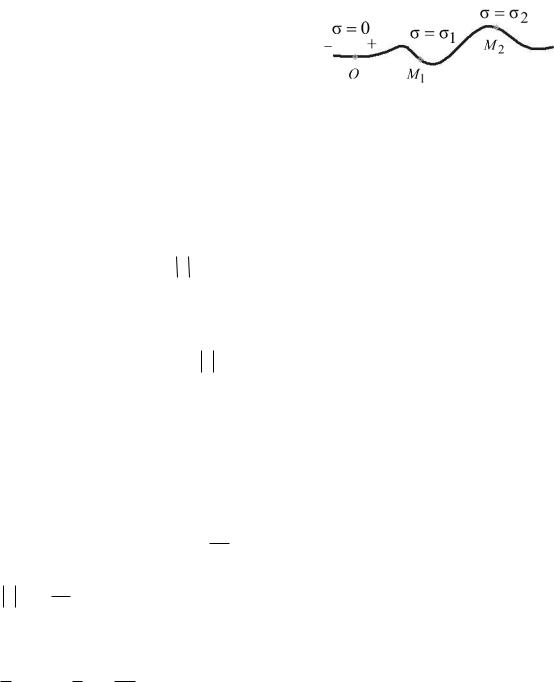
Выберем на известной траектории неподвижную точку О, которую назовем началом отсчета дуговой координаты. Положение точки М на траектории
определяется дуговой координатой σ , которая |
|
числено равна длине дуги от точки О до точки |
|
М (рис. 1.3). Расстояния, отложенные в одну |
|
сторону, будем считать положительными (+), |
|
в другую – отрицательными (–). |
Рис. 1.3 |
|
|
При движении точки М по траектории |
|
расстояние от этой точки до начала отсчета будет меняться с течением времени, т. е. σ f (t) . Уравнение, описывающее зависимость дуговой координаты от времени, называется уравнением движения точки при естественном способе его задания.
Модуль скорости точки |
|
при естественном способе задания ее движе- |
v |
ния определяется как первая производная от дуговой координаты точки по времени:
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dσ |
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
v σ |
|
, |
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
dt |
|
|
|||||
а направление определяется касательным ортом |
||||||||||||||||||||
τ , который всегда направлен |
||||||||||||||||||||
в сторону увеличения дуговой координаты: |
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
v |
στ . |
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
Ускорение точки |
определяется как первая производная по времени от |
||||||||||||||||||
|
a |
|||||||||||||||||||
ее скорости: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
dv |
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
a |
|
στ |
στ |
, |
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dt |
|
|
|
|
|
|
|
|
|
|
dv |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
где |
στ v |
τ |
dt |
τ |
a |
τ |
– касательное ускорение точки, характеризующее из- |
|||||||||||||
|
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
менение |
вектора |
скорости |
|
по |
величине |
с течением времени, и |
||||||||||||||
|
|
1 |
|
|
2 |
1 |
|
v |
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
n) |
σ |
|
n |
|
|
n a |
|
|
|
|
|
|
|
|
||||
στ σ(σ |
|
|
|
|
n |
– нормальное ускорение точки, характеризую- |
||||||||||||||
|
|
ρ |
|
|
|
ρ |
|
ρ |
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
щее изменение вектора скорости по направлению с течением времени (здесь
|
|
|
|
|
|
ρ – радиус кривизны траектории в данный момент времени, n – нормальный |
|||||
орт). |
|
|
|
|
|
|
|
|
|
|
|
При этом, если a |
τ v , движение точки ускоренное, если aτ v – за- |
||||
|
|
|
|
|
|
медленное. Нормальное ускорение an aτ , v |
и всегда направлено в сторону |
||||
вогнутости кривой.
7