Материал: Uchebnoe_posobie_TM
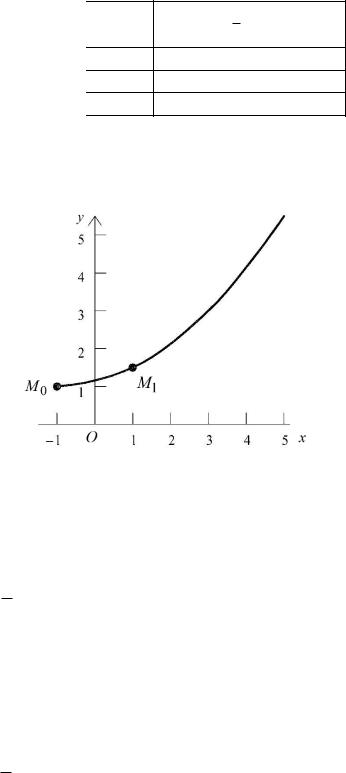
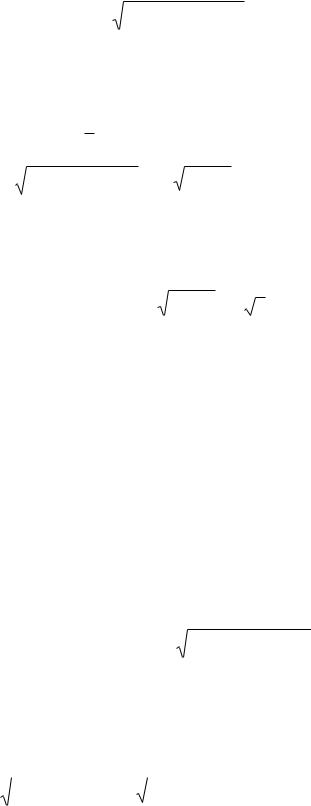
Для уточнения вида кривой определим по выражению
вия (1.3) несколько промежуточных точек. |
|
Данные, необходимые для построения |
|
|
|
траектории движения точки, приведены в |
x |
табл. 1.3, а сама траектория изображена на |
1 |
|
|
рис. 1.4. |
3 |
2. Определим момент времени t1 . |
5 |
(1.2) с учетом усло-
Таблица 1.3
y x |
1 |
x 1 |
1 |
|
|
2 |
|
|
8 |
|
|
1,5
3
5,5
Определим момент времени
t0
,
когда траектория пересекает ось
Oy
,
т. е. когда выполняется условие x(t |
0 |
) 2t 2 1 0 . При условии, что |
|||||||||
|
|
|
|
|
|
0 |
|
|
|
||
получим t0 |
0,71 с. |
|
|
|
|
|
|
|
|
|
|
Тогда |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
t1 t0 τ 0,71 0,29 1 с. |
|
|
|
|
|
|
|
|
|
|
|
3. Найдем и укажем на |
|
|
|
|
|
|
|
|
|
|
|
рис. 1.4 положение точки на тра- |
|
|
|
|
|
|
|
|
|
|
|
ектории ее движения в начальный |
|
|
|
|
|
|
|
|
|
|
|
момент времени ( t 0) и в момент |
|
|
|
|
|
|
|
|
|
|
|
времени t1 . |
|
|
|
|
|
|
|
|
|
|
|
Точка |
M 0 (x0 ; y0 ) характе- |
|
|
|
|
|
|
|
|
|
|
ризует положение точки на траек- |
|
|
|
|
|
|
|
|
|
|
|
тории ее движения в начальный |
|
|
|
|
|
|
|
|
Рис. 1.4 |
|
|
момент времени. Определим ко- |
|
|
|
|
|
|
|
|
|
|
|
ординаты этой точки, для чего в выражение (1.1) подставим t 0 |
: |
||||||||||
|
x 0 |
2 |
0 |
2 |
1 1 м; |
|
|||||
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
4 |
|
|
|
|
|
|
y 0 |
|
|
0 |
1 1 м. |
|
|||||
|
|
|
|
|
|||||||
|
|
2 |
|
|
|
|
|
|
|
|
|
t0
0
,
Точка |
M1(x1; y1) |
характеризует положение точки на траектории ее дви- |
жения в момент времени |
t1 . Определим координаты этой точки, для чего в |
|||
выражение (1.1) подставим найденное ранее значение t1 1 с: |
||||
|
x 1 |
|
2 |
1 1 м; |
|
2 1 |
|||
|
|
|
|
|
|
|
1 |
4 |
|
|
y 1 |
1 1,5 м. |
||
|
|
1 |
||
|
|
2 |
|
|
Укажем на рис. 1.4 найденные точки M 0 ( 1; 1) и M1(1; 1,5) .
13
|
|
|
|
|
|
4. Определим и построим по составляющим |
vx и |
v y |
вектор |
v |
линейной |
скорости точки M1.
Проекции вектора линейной скорости на координатные оси и его модуль определим по формулам:
v |
|
t x t ; |
v |
|
t y t ; |
v t |
x t |
|
y t . |
|
x |
|
|
y |
|
|
|
2 |
2 |
|
|
|
|
|
|
|
|
Для заданных кинематических уравнений (1.1) получим:
v |
x |
(t) x(t) |
(2t |
2 |
1) 4t ; |
|
|
|
|||||||
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 t 4 |
1 |
|
2t 3 ; |
|
|
|||||
v |
y |
(t) y(t) |
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
v(t) |
(4t) |
2 |
(2t |
3 |
) |
2 |
|
2t |
4 t |
4 |
. |
||||
|
|
|
|
||||||||||||
(1.5)
|
|
Используя выражения (1.5), определим проекции вектора линейной ско- |
||||||||||
рости на координатные оси и его модуль в момент времени t1 |
1 с (т. е. для |
|||||||||||
точки M1): |
|
|
|
|
|
|
|
|
|
|
||
v |
|
(1) 4 1 4 м/с; |
v |
|
3 |
|
v(1) |
2 1 4 |
4 |
2 |
5 4,47 м/с. |
|
x |
y |
(1) 2 1 2 м/с; |
1 |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
||
|
|
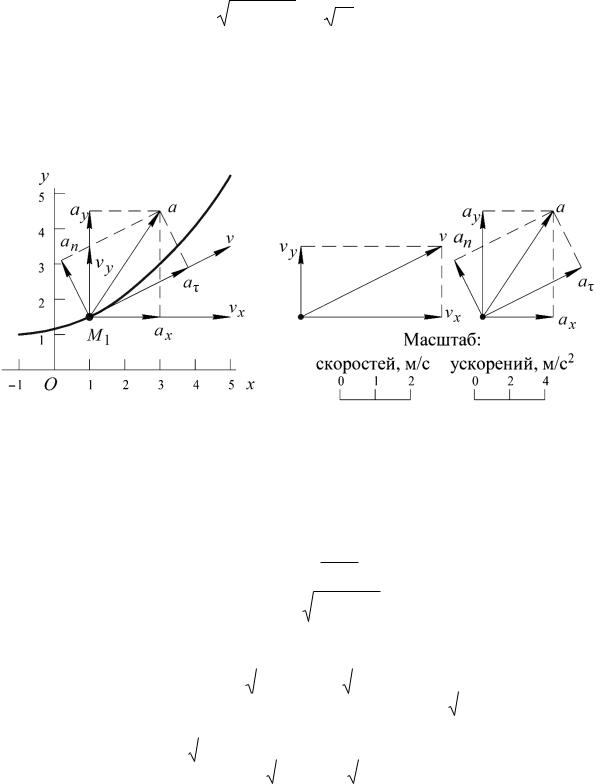
Построим в масштабе (рис. 1.5) составляющие vx |
и v y |
вектора линейной |
||||||||
|
|
|
|
полной скорости, являющийся геометрической суммой |
||||||||
скорости и вектор v |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
векторов vx и v y : |
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
v |
vx v y . |
|
|
|
|
|
|
|
Направление вектора линейной скорости |
|
|
|
|||||||
|
|
v по касательной к траектории |
||||||||||
свидетельствует о корректности произведенных аналитических вычислений.
|
|
|
|
|
5. Определим и построим по составляющим a x |
и |
a |
y вектор a |
линейного |
|
ускорения точки M1.
Проекции вектора линейного ускорения на координатные оси и его модуль определим по формулам:
a |
x |
(t) v |
x |
(t) x(t) ; |
a |
y |
(t) v |
y |
(t) y(t) ; |
|
|
|
|
|
|
a(t) |
2 |
x(t) |
y(t) |
2 |
|
.
Для заданных кинематических уравнений (1.1) получим:
|
|
|
|
|
|
|
4; |
|
||
ax (t) vx (t) 4t |
|
|
||||||||
|
|
(t) v |
|
(t) 2t 3 |
|
|
|
|||
a |
y |
y |
6t 2 ; |
(1.6) |
||||||
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|||||
a(t) |
42 (6t 2 )2 2 4 9t 4 . |
|
||||||||
|
|
|
|
|
14 |
|
|
|
|
|
Используя (1.6), определим проекции вектора ординатные оси и его модуль в момент времени t1
линейного ускорения1 с (т. е. для точки
на ко-
M1):
a |
x |
(1) |
4 м/с |
2 |
; |
|
|
|
||
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
a |
|
(1) |
|
2 |
6 м/с |
2 |
; |
|
||
y |
6 1 |
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
a(1) 2 |
|
4 |
|
4 |
2 |
13 7,21 м/с |
2 |
|||
|
9 1 |
|
||||||||
Построим в масштабе (см. рис. 1.5) составляющие |
||||||||||
нейного ускорения, а также вектор полного ускорения |
|
|||||||||
a |
||||||||||
|
|
|
|
|
|
|
|
|
||
ской сумме векторов ax и |
a |
y : |
|
|
|
|
|
|||
|
|
|
|
|
|
|
||||
.
|
|
|
|
|
ax |
и |
a |
y |
вектора ли- |
|
, равный геометриче-
|
|
|
a |
a |
x |
|
|
|
|
a |
y |
|
.
Рис. 1.5
6. Определим и построим векторы касательного |
|
и нормального |
aτ |
ускорений точки M1.
Касательное и нормальное ускорения определим по формулам:
an
|
a |
|
(t) |
dv(t) |
; |
|
||||
|
τ |
|
dt |
|
||||||
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
a |
|
|
a |
2 |
a |
2 |
. |
||
|
n |
|
τ |
|||||||
|
|
|
|
|
|
|
|
|||
В соответствии с (1.5) и (1.7) получим:
|
dv(t) |
|
d |
|
|
|
|
|
|
|
|
2t 3 |
|||
|
|
|
4 |
|
|
4 |
|
|
|||||||
aτ (t) |
|
|
|
2t |
4 t |
|
|
2 4 t |
|
2t |
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|||||||||||
|
dt |
|
dt |
|
|
|
|
|
|
|
|
4 t 4 |
|||
|
|
|
|
4t 4 |
|
|
8 |
6t 4 |
|
. |
2 4 t 4 |
|
|||||||||
|
|
|
|
|
|
|||||
|
|
|||||||||
|
|
|
|
4 t 4 |
|
|
|
4 t 4 |
||
|
|
|
|
15 |
|
|
|
|
||
(1.7)
(1.8)
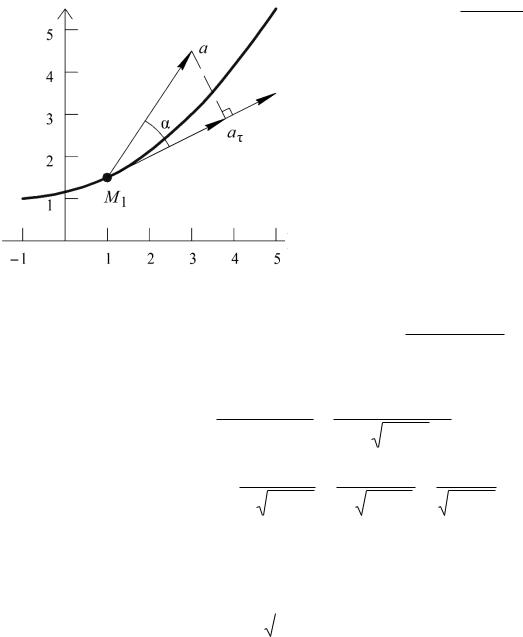
Когда функция линейной скорости от времени v t является сложным для
дифференцирования выражением, для определения касательного ускорения
удобнеерассматривать вектор касательного ускорения aτ как проекцию пол-
ногоускорения a на направление движения (рис. 1.6).
Из данных рис. 1.6 видно, что aτ a cosα , где α – угол между вектором скорости и вектором ускорения. Умножив и разделив это выражение на v , получим
y
O
Рис. 1.6
aτ a v cosα . (1.9) v
Числитель выражения (1.9) представляет собой скалярное про-
изведение векторов |
|
и |
|
, которое |
a |
v |
может быть записано в проекциях на
координатные |
оси |
в |
виде |
||
|
|
vxax vyay . Таким образом, |
|||
v |
a |
||||
зная проекции скорости и ускорения на координатные оси, для нахожде-
xния касательного ускорения можно использовать выражение
aτ (t) |
v |
x |
a |
x |
v |
y |
a |
y |
. |
(1.10) |
|
|
|
|
|||||||
|
|
|
|
v |
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
В соответствии с (1.5), (1.6) и (1.10),
a |
|
(t) |
v |
x |
a |
x |
v |
y |
a |
y |
|
|
|
|
|
|
|||||||
τ |
|
|
|
|
v |
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
16t 12t |
5 |
|
||||
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
4 |
|||
|
|
|
|
|
2t |
4 t |
|
||||
|
|
|
|
|
|
|
|||||
получим:
4t 4 2t |
3 |
6t |
2 |
|
|||
|
|
|
|
||||
|
|
|
|
|
4 |
|
|
|
2t 4 t |
|
|
||||
|
|
|
|
||||
2t |
8 6t |
4 |
|
|
8 6t |
4 |
|
|
|
|
. |
||||
|
|
|
|
|
|
||
2t |
4 t |
4 |
|
|
4 t |
4 |
|
|
|
|
|
|
|||
(1.11)
Используя (1.8) или (1.11), определим касательное ускорение в момент
времени t1 1 |
с (т. е. для точки |
M1): |
|
||||
|
a |
|
(1) |
8 |
6 14 |
|
6,26 м/с2 . |
|
τ |
|
|
|
|||
|
4 14 |
||||||
|
|
|
|
|
|||
|
|
|
|
|
|
||
Из выражения (1.7) определим нормальное ускорение в момент времени t1 1 с (т. е. для точки M1):
16
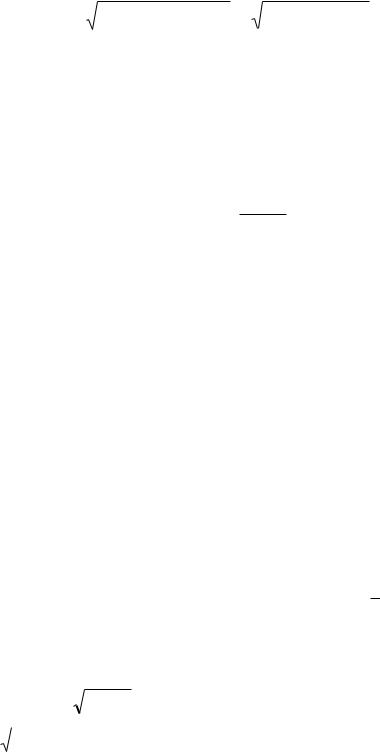
a |
|
(1) |
2 |
a |
|
(1) |
2 |
|
2 |
6,26 |
2 |
n |
a(1) |
τ |
|
7,21 |
|
||||||
|
|
|
|
|
|
|
|
|
|
3,58
м/с |
2 |
|
.
|
|
|
|
Построим в масштабе (см. рис. 1.5) составляющие |
aτ |
и an |
вектора ли- |
|
|
|
|
нейного ускорения. Геометрическая сумма векторов aτ и an должна быть рав- |
|||
|
|
|
|
ной вектору линейного ускорения a , т. е. выполняется равенство |
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
a |
a |
τ |
a |
n . |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
7. Вычислим радиус кривизны |
ρ |
|
траектории движения точки M1 |
: |
|||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
v(t |
) 2 |
|
|
4,47 |
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
ρ |
|
|
|
1 |
|
|
|
|
|
|
5,58 м. |
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
a |
|
|
(t |
) |
|
3,58 |
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
8. Полученные значения кинематических величин для расчетного мо- |
|||||||||||||||||||||||||||||||||||||||
мента времени t1 |
занесем в табл. 1.4. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Таблица 1.4 |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Время |
|
|
|
Координаты, м |
|
Скорость, м/с |
|
|
|
|
Ускорение, м/с |
2 |
|
|
Радиус |
||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
кривизны |
|||||||||||||||||||||||||||||
|
t , с |
|
|
|
x |
|
|
y |
0 |
x |
|
y |
|
v |
x |
|
v |
y |
|
|
v |
|
a |
x |
|
a |
y |
|
|
a |
τ |
a |
n |
|
a |
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||
|
1 |
|
|
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ρ , м |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
-1 |
|
1 |
1 |
|
1,5 |
|
|
4 |
|
|
2 |
|
4,47 |
|
4 |
|
6 |
|
6,26 |
3,58 |
7,21 |
|
5,58 |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Равенство геометрических сумм векторов |
ax |
и |
a |
y |
|
, а также векторов aτ |
|||||||||||||||||||||||||||||||||
|
|
|
||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
и an , одному и тому же вектору a |
(при построении в одном масштабе) свиде- |
|||||||||||||||||||||||||||||||||||||||
тельствует о корректности проведенных аналитических вычислений. |
|
|||||||||||||||||||||||||||||||||||||||
|
9. Опишем характер движения точки. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||
|
Точка |
M |
перемещается по траектории |
|
y(x) |
1 |
x 1 |
2 |
1 вправо от |
|||||||||||||||||||||||||||||||
|
|
8 |
|
|||||||||||||||||||||||||||||||||||||
|
|
|
|
|
||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
точки M 0 |
( 1; 1) |
|
. В момент времени t1 |
точка на траектории займет положение |
||||||||||||||||||||||||||||||||||||
M1(1; 1,5) |
. Линейная скорость точки в расчетный момент времени меняется по |
|||||||||||||||||||||||||||||||||||||||
закону |
v(t) 2t |
4 t |
4 |
, |
|
а |
|
|
ее |
|
линейное |
|
ускорение – |
по |
закону |
|||||||||||||||||||||||||
|
|
|
|
|
|
|||||||||||||||||||||||||||||||||||
|
|
|
|
|||||||||||||||||||||||||||||||||||||
a(t) 2 |
4 9t4 . |
Характер движения точки – движение криволинейное и |
||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ускоренное, так как |
an 0 и v |
aτ . |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||
17