Материал: Uchebnoe_posobie_TM
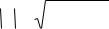
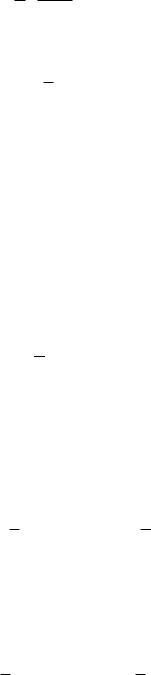
Таким образом, ускорение точки определяется как геометрическая сумма
ее касательного и нормального ускорений,
|
|
a |
2 |
|
a |
τ |
|||
|
|
|
|
а его модуль будет равен:
a 2 . n
Задача 1. ИССЛЕДОВАНИЕ ДВИЖЕНИЯ ТОЧКИ ПРИ КООРДИНАТНОМ СПОСОБЕ ЗАДАНИЯ ЕЕ ДВИЖЕНИЯ
1.1. Условие задачи
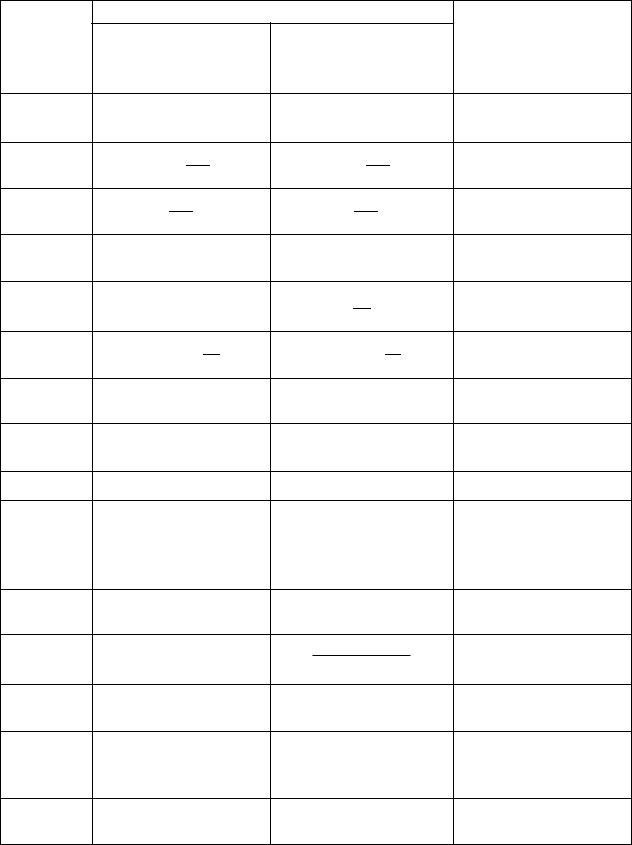
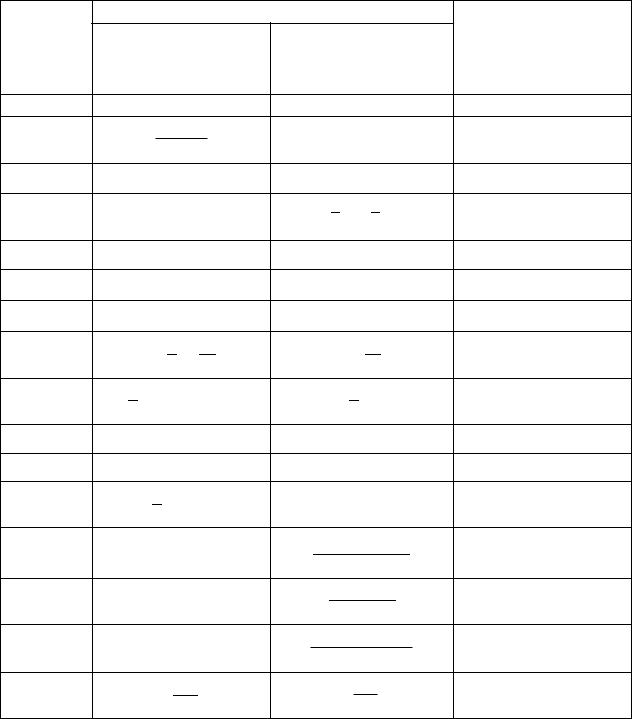
По данным кинематическим уравнениям движения точки (табл. 1.1) определить следующее.
1.Траекторию точки.
2.Положение точки на траектории ее движения в начальный момент времени.
3.Положение точки на траектории ее движения в момент времени t1 t0 τ, где t0 0 определяется по указанному в столбце 4 табл. 1.1 условию, а ве-
личина τ задается преподавателем.
4.Кинематические характеристики точки (вектор линейной скорости, векторы
полного, касательного и нормального ускорений) в момент времени 5. Радиус кривизны траектории движения точки в момент времени t1 .
t1
.
1.2.Порядок решения задачи
1.Построить траекторию точки, исследуя ее уравнение средствами математического анализа.
2. |
Определить момент времени t1 t0 τ в соответствии с заданными в |
|||
|
табл. 1.1 (t0 ) и преподавателем ( τ ) условиями. |
|
|
|
3. |
Найти и указать положение точки на траектории ее движения в начальный |
|||
|
момент времени ( t 0 ) и в момент времени t1 . |
|
|
|
|
|
|
||
4. |
Определить и построить по составляющим vx и v y вектор v |
линейной ско- |
||
рости точки в расчетный момент времени.
8
Номер
варианта
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
Кинематические уравнения движения точки
x x(t) |
, м |
y y(t) |
, м |
||||||||||||||||
2 4sin |
|
πt |
|
5 2cos |
|
πt |
|
||||||||||||
2 |
|
|
2 |
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
4cos |
3πt |
7 sin |
3πt |
||||||||||||||||
|
|
4 |
|
|
|
|
4 |
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
5cos |
3πt |
2,5 |
5sin |
3πt |
5 |
||||||||||||||
2 |
|
|
|
2 |
|
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
4sin |
|
πt |
|
|
|
2 3sin |
2 πt |
||||||||||||
|
|
2 |
|
|
|
|
|
|
2 |
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
2 πt |
|
t |
2 |
|
|
|
|
|
|||||||||
3sin |
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
2 |
|
|
|
|
4 |
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
1 2cos |
2 |
|
πt |
6 2cos |
2 |
|
πt |
||||||||||||
|
|
|
|
|
|
|
|||||||||||||
|
|
|
4 |
|
|
4 |
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
5cos 2t 2 |
8sin 2t 4 |
||||||||||||||||||
4cos 6t |
|
|
|
1 6sin 3t |
|||||||||||||||
8cos 4t |
|
|
|
7sin |
2 |
2t |
|||||||||||||
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
8sin 3t |
|
|
|
15cos3t 16 |
|||||||||||||||
|
|
|
|
cost |
|
|
|
|
|
|
|
cos2t |
|
|
|
|
||||||||
|
10cos t |
10 |
|
|
|
|
|
|
|
|||||||||||||||
|
|
11 10sin |
2 |
t |
||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
2sin 3t |
|
|
|
|
|
|
7 |
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
1 sin 2 3t |
|||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
t 1 |
|
|
t 1 |
|
|
t 1 |
|
|
|
t 1 |
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
e 4 |
|
e |
4 |
|
|
e 4 e |
|
|
|
4 |
|
|
||||||||||||
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
||
|
3 |
|
cos |
2 πt |
|
|
2sin |
|
πt |
|
3 |
|||||||||||||
|
4 |
|
|
2 |
|
|
|
|
2 |
|
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
Таблица 1.1 |
t |
0 |
– момент времени, |
|
|
когда впервые после начала движения точки выполняется условие, с
Траектория пересекает ось Oy
y(t |
0 |
) y |
max |
|
|
||
x(t0 ) xmin |
|||
v |
x |
(t |
0 |
) 0 |
|||
|
|
|
|
|
|||
x(t |
0 |
) x |
|
||||
|
|
|
|
max |
|||
x(t |
0 |
) x |
max |
||||
|
|
|
|
|
|||
Траектория пересекает ось Ox
Траектория пересекает ось Oy
a |
x |
(t |
0 |
) [a |
x |
] |
|
|
|
max |
Расстояние от точки на траектории до начала координат - наименьшее
Траектория пересекает ось Ox.
y(t |
0 |
) y |
max |
|
|
vx (t0 ) [vx ]min
Расстояние от точки на траектории до начала координат равно 1 м
y(t |
0 |
) y |
min |
|
|
9
Номер
варианта
1
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
Кинематические уравнения движения точки
|
x x(t) |
, м |
|||||||||
|
|
|
|
|
|
2 |
|
|
|
||
|
|
|
|
|
|
1 |
|
|
|
||
|
2 cos t |
||||||||||
|
11sin 4t |
||||||||||
|
|
|
|
|
|
|
t |
|
|
|
|
|
2 cos t t |
||||||||||
|
|
cos |
2 |
t |
|||||||
|
|
|
|
||||||||
|
1 2 cos 2πt |
||||||||||
|
1 |
3 |
|
sin |
πt |
||||||
|
5 |
|
3 |
||||||||
|
|
|
|
|
|
|
|
||||
1 |
sin |
2 |
t |
2sin t |
|||||||
|
|||||||||||
5 |
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
cost cos 2t |
||||||||||
|
|
|
sin t |
|
|
||||||
|
1 |
(t |
2 |
|
3) |
||||||
|
|
|
|||||||||
|
3 |
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
3t |
|
|
||||||
4sin 6t
2cos t 1
3sin |
7πt |
7 |
|
6 |
|||
|
|
y y(t) |
, м |
||||
|
3 |
|
|
|
|
|
cos t |
|
|||
12 5cos8t |
|||||
t |
|
t |
|
||
2(e 4 |
4 ) 12 |
||||
e |
|
||||
|
2t |
|
|
||
|
sin 2t |
|
|||
1 cos t |
|||||
|
cos |
πt |
|
||
|
3 |
|
|||
|
|
|
|||
3 sin t
4
|
2cos t |
||||
|
sin t cos 2t |
||||
|
3sin |
πt |
|
||
|
|
||||
|
|
|
|
2 |
|
e |
(t 1) |
e |
(t 1) |
||
|
|
|
|||
|
|
2 |
|
|
|
|
|
4 |
|
|
|
|
2 cos12t |
||||
2
2 cos t cos 2t
6sin |
7πt |
2 |
|
6 |
|||
|
|
Окончание табл. 1.1
t |
0 |
– момент времени, |
|
|
когда впервые после начала движения точки выполняется условие, с
4
Траектория пересекает ось Ox
v |
y |
(t |
0 |
) [v |
y |
] |
max |
|
|
|
|
Траектория пересекает
|
|
|
|
ось |
Ox |
|
|
||||||||
|
|
v |
x |
|
(t |
0 |
) 0 |
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
v |
y |
(t |
0 |
) 0 |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
a |
y |
(t |
0 |
) 0 |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||
v |
x |
(t |
0 |
) [v |
x |
] |
max |
||||||||
|
|
|
|
|
|
|
|
||||||||
|
|
y(t |
0 |
) y |
min |
||||||||||
|
|
|
|
|
|
|
|
|
|
||||||
|
|
x(t |
0 |
) x |
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
min |
||||||
|
|
v |
x |
(t |
0 |
) 0 |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||
a |
y |
(t |
0 |
) [a |
|
] |
|||||||||
|
|
|
|
|
|
|
|
y |
min |
||||||
v |
y |
(t |
0 |
) [v |
y |
] |
min |
|
|
|
|
vx (t0 ) 0
Траектория пересекает ось Oy
v y (t0 ) 0
10
5.
6.
7.
|
|
|
|
|
|
|
|
Определить и построить по составляющим a x |
и |
a |
y |
вектор |
a |
линейного |
|
|
|||||||
ускорения точки в расчетный момент времени. |
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Определить и построить векторы касательного aτ |
и нормального an |
уско- |
|||||
рений в расчетный момент времени.
Вычислить радиус кривизны ρ траектории в расчетный момент времени.
8.Все графические построения произвести в соответствующих масштабах.
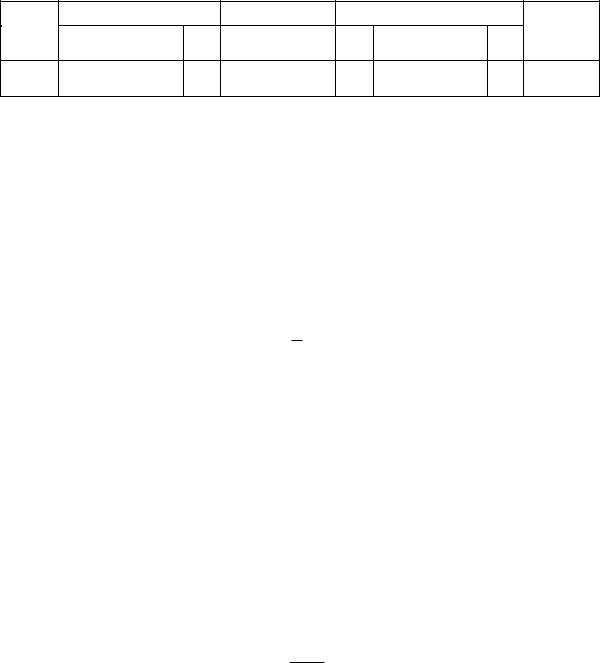
9.Расчетные значения определяемых величин представить в следующей форме (табл. 1.2).
Время
t1 |
, с |
Координаты, м
x |
y |
|
x |
0 |
|
0 |
|
|
|
||
|
|
|
|
y
Скорость, |
м/с |
|||||
v |
x |
|
v |
y |
|
v |
|
|
|||||
|
|
|
|
|||
|
|
|
|
|
||
|
|
|
|
|
|
|
ax
Ускорение, м/с |
2 |
|
a |
y |
a |
τ |
a |
n |
|
|||||
|
|
|
|||
|
|
|
|
|
|
a
Таблица 1.2
Радиус
кривизны
ρ , м
10. В конце работы представить вывод о характере движения точки.
1.3. Пример решения задачи
Условие задачи. По заданным кинематическим уравнениям движения точки (x и y – в метрах, t – в секундах)
x ty t
2t 2 1;
1 t 4 1
2
(1.1)
определить: траекторию точки; кинематические характеристики точки (вектор линейной скорости, векторы полного, касательного и нормального ускорений соответственно); а также радиус кривизны траектории в момент времени t1 t0 τ , где t0 – момент времени, когда траектория пересекает ось Oy, а
τ 0,29с.
Решение.
1. Определим траекторию движения точки.
Для определения траектории движения точки, заданного координатным способом, исключим из системы уравнений (1.1) время t. Для этого из первого
уравнения системы (1.1) выразим t 2 :
t 2 x 1 2
11
и подставим во второе уравнение (1.1):
|
1 |
x 1 |
|
2 |
|
y(x) |
|
||||
|
|
|
|
|
|
|
2 |
|
2 |
|
|
1
.
Тем самым получим уравнение траектории движения точки:
y(x) |
1 |
2 |
8 |
x 1 |
|
|
|
1
.
(1.2)
Для построения траектории движения точки необходимо исследовать |
|||
функцию (1.2). Для этого выполним следующие действия: |
|
||
Определим области значений функций x(t) |
и |
y(t) при t 0 |
. Из системы |
уравнений (1.1) следует, что |
|
|
|
1 x t ; |
|
|
|
|
|
|
(1.3) |
|
|
|
|
1 y t . |
|
|
|
Определим точки пересечения с осями координат. Функция (1.2) имеет |
|||
точку пересечения с осью |
Oy . Следовательно, в уравнение (1.2) необходимо |
|
|
~ |
~ ~ |
1 |
(0 1) |
2 |
1 1,13 |
. Таким образом, точка |
подставить x 0 |
и вычислить: y(x ) |
8 |
|
|||||
|
|
|
|
|
|
|
|
|
~ |
~ ~ |
|
~ |
|
|
|
|
|
|
будет иметь координаты M (0; 1,13) . |
|
|
|
||||
M (x; y) |
|
|
|
|||||
|
Найдем экстремумы и исследуем уравнение (1.2) на монотонность. Вы- |
|||||||
числим первую производную от функции (1.2) и найдем критические точки из
условия, что |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
y (x) 0 : |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
(x 1)2 |
|
|
|
1 |
|
|
|
|
|
|
y (x) |
|
|
(x 1) |
0 |
|
|
|||||||
|
|
|
1 |
|
|
. |
(1.4) |
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
8 |
|
|
|
|
4 |
|
|
|
|
|
Из выражения (1.4) следует, что точка экстремума функции (1.2) имеет |
||||||||||||||
координаты |
M э (xэ ; yэ ) M э ( 1; 1) . |
|
|
|
|
|
|
|
|
|
||||
Вычислим вторую производную от функции (1.2): |
|
|
|
|||||||||||
|
|
|
1 |
|
|
|
|
|
1 |
|
|
|
|
|
|
y (x) |
|
|
|
|
|
|
|
|
|
||||
|
|
|
(x 1)2 1 |
|
|
. |
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
8 |
|
|
|
|
|
4 |
|
|
|
|
|
Поскольку y (x) 0 , то точка M э ( 1; 1) – минимум функции (1.2). |
|
|||||||||||||
|
|
|
|
0 при |
x xэ |
следует, что функция (1.2) |
||||||||
Кроме того, из условия y (x) |
||||||||||||||
возрастающая.
12