Материал: Uchebnoe_posobie_TM
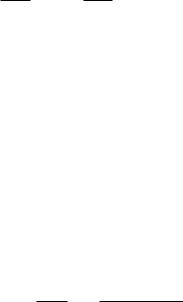
|
|
|
A2 0 . |
|
(3.28) |
|
|
Тело 3 проходит путь S3 под действием двух внешних сил, силы тяжести |
|||||
|
|
|
|
|
|
|
G3 |
и силы упругости пружины Fупр , а также под действием момента сопро- |
|||||
|
|
|
|
|
|
|
тивления к качению M тр , тогда работа совершенная над телом 3 на данном |
||||||
перемещении: |
|
|
|
|
|
|
|
A3 AG3 AF упр AM тр , |
(3.29) |
||||
где |
AG3 – работа силы тяжести, приложенной к телу 3; AF упр |
– работа силы |
||||
упругости пружины, приложенной к телу 1; |
AM тр – работа момента сопро- |
|||||
тивления к качению тела 3. |
|
|
|
|
|
|
|
При прохождении телом 1 пути S1 |
тело 3 переместится на расстояние |
||||
S3 . Выразим расстояние S3 , пройденное телом 3, через путь |
S1. Для этого |
|||||
представим (3.20) в виде: |
|
|
|
|
|
|
|
dS |
3 |
|
dS |
|
|
|
|
0,76 |
1 |
. |
(3.30) |
|
|
dt |
dt |
||||
|
|
|
|
|||
|
Тогда, проинтегрировав выражение (3.30) при нулевых начальных усло- |
|||||
виях, получим соотношение для путей S1 |
и S3 , пройденных телами 1 и 3: |
|||||
|
S3 0,76S1. |
|
(3.31) |
|||
|
|
|
|
|
|
|
|
Тело 3 пройдя путь S3 под действием силы тяжести G3 , совершает вер- |
|||||
тикальное перемещение h3 S3 sin α , тогда, с учетом (3.31), работа этой силы:
AG3 G3h3 m3gh3 m3gS3 sin α 0,76m3gS1 sin α . (3.32) |
||||
Определим работу |
A |
силы упругости пружины |
|
при ее дефор- |
F |
||||
|
F упр |
|
упр |
|
мации на величину S3 |
, учитывая (3.31): |
|
|
|
|
|||
|
|
|
cS |
2 |
|
c(0,76S |
) |
2 |
|
A |
|
3 |
|
|
|||
|
|
1 |
|
|
||||
|
F упр |
|
2 |
|
2 |
|
|
|
|
|
|
|
|
|
|||
Работа AM тр момента сопротивления к качению
.
Mтр
(3.33)
тела 3:
где
|
A |
|
|
M |
тр |
φ |
3 |
|
|
|
M тр |
|
|
AM тр δNφ3 , |
(3.34) |
||||
|
|
|
δN |
|
|
|
|||
|
M |
тр |
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
φ3 |
– угол, на который повернется тело 3, когда тело 1 пройдет путь S1. |
||||||||
Для определения φ3 |
представим (3.19) в следующем виде: |
|
|||||||
58
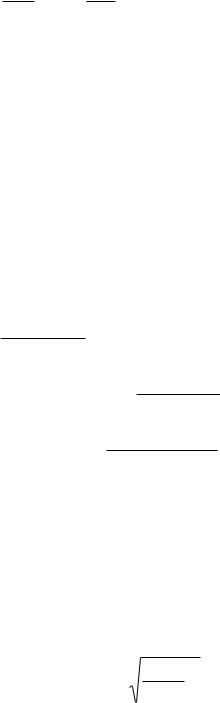
dφ3 dt
|
dS |
|
0,21 |
1 |
|
dt |
||
|
.
(3.35)
Тогда, проинтегрировав (3.35) при нулевых начальных условиях, получим соотношение для угла φ3 и пути S1:
φ3 0,21S1.
С учетом (3.36) определим работу AM тр момента
(3.36)
сопротивления к каче-
|
|
|
|
|
|
нию M тр тела 3: |
|
|
|
|
|
AM тр δNφ3 δN0,21S1 |
δm3g cosα 0,21S1. |
(3.37) |
|||
Подставим (3.32), (3.33) и (3.37) в (3.29) и получим значение работы, со- |
|||||
вершенной над телом 3 при перемещении тела 1 на величину S1 |
: |
||||
A |
A |
A |
A |
|
|
3 |
G3 |
F упр |
M тр |
|
|
|
|
c(0,76S |
) |
2 |
|
|
|
|
|
|
|
|
|
|
0,76m gS sin α |
δm g cosα |
0,21S |
|
|||||||||||
1 |
|
|||||||||||||
3 |
1 |
2 |
|
|
|
3 |
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
c(0,76S |
) |
2 |
|
|
|||
m g(0,76sin α 0,21δ cosα)S |
|
|
|
|
||||||||||
|
1 |
|
|
|
|
|||||||||
3 |
|
|
|
|
1 |
|
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
2,5 (0,76 5) |
2 |
|
|
||||||
12 9,81(0,76 0,5 0,21 0,06 0,87) 5 |
|
|
248,17 Дж. |
|||||||||||
|
|
2 |
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||
(3.38)
Подставим (3.27), (3.28) и (3.38) в (3.23) и получим значение работы
E |
, совершенной механической системой на конечном перемещении: |
|
||
Ai |
|
|||
|
AE A A |
A 296,8 248,17 48,63 Дж . |
(3.39) |
|
|
i |
1 2 |
3 |
|
Используя полученные значения кинетической энергии (3.22) и работы (3.39) механической системы и учитывая их соотношение (3.2), получим значение скорости v1 тела 1:
T AiE
16,63v2 |
48,63 v |
|
48,63 |
1,71 |
|
||||
1 |
1 |
|
16,63 |
|
|
|
|
|
м/с
.
Примечание. Определим момент инерции тела, являющегося однород-
ным тонким диском (см. рис. 3.9), из выражения: |
|
J J nJ , |
(3.40) |
59
где
|
|
|
m |
|
R |
2 |
|
|
|
|
|
||
J |
|
|
|
|
|
|
|
|
2 |
|
|||
|
|
|
|
|||
|
|
|
|
|
||
– момент инерции однородного тонкого диска радиуса
R
от-
носительно оси его вращения; J – момент инерции вырезанного в теле элемента (сектора) относительно оси вращения тела.
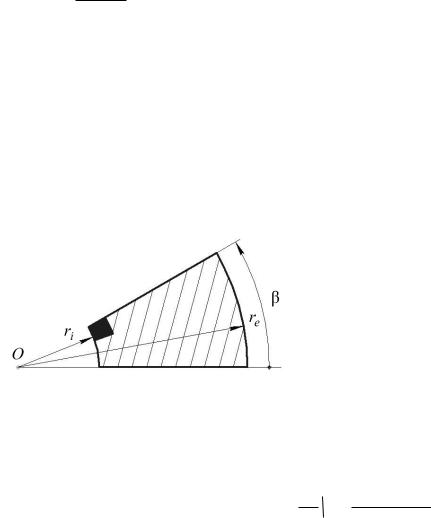
Тело в форме сектора не является телом простейшей формы, поэтому выведем выражение для определения его момента инерции. Для этого зададим сектор в виде плоской фигуры в полярной системе координат, как показано на рис. 3.12. При этом re и ri – радиусы внешней и внутренней окружностей, ограничивающих сектор.
Разобьем сектор на малые элементы площадью sk dr rk dφ , где r и
φ |
– полярные координаты, |
а |
dr |
и |
|
||||
rk dφ – стороны малого элемента (ради- |
||||
альное и поперечное перемещение). |
|
|||
|
Тогда площадь сектора, |
|
состоя- |
|
Рис. 3.12
щего из j малых элементов
j
s sk k 1
;
переходя к пределу суммы, получим:
|
|
r |
β |
|
|
r |
2 |
|
|
e |
|
|
drdφ β |
|
|
s |
|
r |
k |
||||
|
|
k |
|
2 |
|||
|
|
r 0 |
|
|
|||
|
|
|
|
|
|
||
|
|
i |
|
|
|
|
|
r |
|
e |
|
|
|
r |
|
i |
|
β(r 2 |
r 2 ) |
e |
i |
|
2 |
.
(3.41)
Если тело толщиной h выполнено в форме сектора и изготовлено из мате-
риала плотности ρ , масса такого тела m ρhs , и с учетом (3.41): |
|
|||
|
β(r 2 |
r 2 ) |
|
|
m ρh |
e |
i |
. |
(3.42) |
|
2 |
|||
|
|
|
|
|
Определим момент инерции ции тела произвольной формы:
J
тела в форме сектора как момент инер-
|
|
j |
|
|
|
J mk rk2 , |
(3.43) |
|
|
k 1 |
|
где mk – масса малого элемента площадью sk dr rk dφ . |
|
||
Тогда: |
|
|
|
j |
j |
j |
|
J mk rk2 |
ρhrk3drdφ ρh rk3drdφ . |
|
|
k 1 |
k 1 |
k 1 |
|
|
|
60 |
|
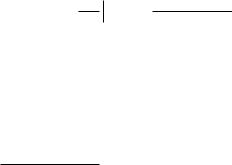
Переходя к пределу суммы, получим:
|
|
|
j |
|
|
|
r |
β |
|
|
|
r |
4 |
|
|
|
|
3 |
|
e |
|
|
3 |
|
|
||
J |
|
ρh |
|
|
drdφ ρh |
|
|
drdφ ρhβ |
k |
||||
k |
k |
|
|
||||||||||
|
r |
|
|
|
r |
|
4 |
||||||
|
|
|
k 1 |
|
|
|
r 0 |
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
i |
|
|
|
|
|
|
r |
|
β(r |
4 |
r |
4 |
) |
e |
|
|
|
|||
|
ρh |
e |
i |
|
||
|
|
|
4 |
|
|
|
r |
|
|
|
|
|
|
|
|
|
|
|
|
|
i |
|
|
|
|
|
|
.
Учитывая (3.42), получим момент инерции |
J |
тела в форме сектора от- |
носительно оси вращения, проходящей через центры окружностей, радиусы которых ограничивают его габариты:
|
m |
(r |
4 |
r 4 ) |
|
|
|
|
J |
|
e |
i |
. |
|
|
(3.44) |
|
2(r 2 |
r 2 ) |
|
|
|||||
|
|
|
|
|
||||
|
|
e |
|
i |
|
|
|
|
Видно, что для определения моментов инерции |
J |
и |
J , необходимо |
|||||
определить массу |
m |
тела 3 без вырезанных элементов (массу сплошного |
диска) и массу m |
одного вырезанного элемента (сектора). |
|
||||||||||
Масса m тела: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
m m nm . |
|
|
|
(3.45) |
|||||
Определим значения m и m , руководствуясь тем, что диск и вырезан- |
||||||||||||
ные в форме сектора элементы имеют одинаковую толщину h |
и изготовлены |
|||||||||||
из одного и того же материала плотности |
ρ . Тогда, с учетом (3.42): |
|||||||||||
|
m |
ρhπR2 |
|
|
|
|
m |
|
2πR2 |
|
|
|
|
|
3 |
|
|
|
|
|
|
|
|||
|
|
2 |
2 |
|
|
|
|
|
3 |
. |
(3.46) |
|
|
|
|
|
|
||||||||
|
m |
ρh |
β(re |
ri |
) |
|
|
m |
|
β(re2 ri2 ) |
|
|
|
|
2 |
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
Определив массы m и m диска и сектора, рассчитаем момент инерции
Jи, используя (3.44), момент инерции J ; подставим полученные значения
в(3.40) и определим момент инерции тела, являющегося однородным тонким диском (см. рис. 3.9).
61
Список рекомендуемой литературы
Кинематика: метод. указания к выполнению курсовой работы / сост.: Н. Б. Новиков, В. Ю. Скворцов, В. А. Евгеньев. СПб.: Изд-во СПбГЭТУ «ЛЭТИ», 2002.
Курс теоретической механики: учебник / А. А. Яблонский, В. М. Никифорова. 16-е изд., стер. М.: КНОРУС, 2011.
Лойцянский Л. Г., Лурье А. И. Курс теоретической механики: учеб. пособие: в 2 т. М.:
Наука, 1982.
Бутенин Н. В. Курс теоретической механики. СПб: Лань, 2002.
Никитин Н. И. Курс теоретической механики: учебник для машиностр. и приборостр. специальностей вузов. М.: Высш. шк. 2003.
62