Материал: Uchebnoe_posobie_TM
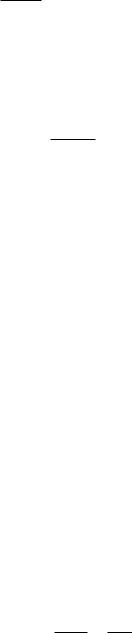
Кинетическая энергия T |
механической системы определяется как алгеб- |
раическая сумма кинетических энергий всех входящих в эту систему элементов:
где
|
|
|
T Ti T1 T2 T3, |
(3.3) |
T1, T2 |
и T3 |
– значения кинетических энергий тел 1, 2 и 3. |
|
|
Кинетическая энергия T1 |
тела 1, движущегося поступательно: |
|
||
|
|
m v |
2 |
|
|
|
|
||
T |
1 |
1 |
||
1 |
|
2 |
|
|
|
|
|
|
|
8v |
2 |
|
|
1 |
|
.
(3.4)
Кинетическая энергия T2 |
тела 2, совершающего вращательное движение |
вокруг неподвижной оси, перпендикулярной плоскости рисунка, и проходящей через центр масс тела:
|
|
|
J |
|
ω |
2 |
|
|
|
|
T2 |
|
2 |
2 |
, |
|
(3.5) |
||
|
|
|
|
||||||
|
|
2 |
|
|
|||||
|
|
|
|
|
|
|
|
||
где J 2 |
– момент инерции тела 2 относительно оси его вращения; ω |
2 |
– угловая |
||||||
|
|
|
|
|
|
|
|
|
|
скорость вращения тела 2.
Поскольку тело 2 является блоком, состоящим из двух, жестко соединенных между собой тонких однородных дисков одинаковой толщины и плотно-
сти, момент инерции |
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
J2 J21 J22 , |
|
(3.6) |
|
|
|
|
m |
r 2 |
|
|
|
m |
22 |
R2 |
|
|
|||
где J |
21 |
|
|
|
21 |
2 |
и J |
22 |
|
|
|
2 |
– моменты инерции малого и большого одно- |
|||
|
|
2 |
|
|
|
2 |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
родных тонких дисков, образующих тело 2. |
|
|
||||||||||||||
При этом |
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
m2 m21 m22 |
, |
(3.7) |
где m21 |
и m22 |
– массы этих дисков. |
|
|
||||||||||||
Определим значения m21 и m22 , руководствуясь тем, что диски имеют |
||||||||||||||||
одинаковую толщину |
h |
и изготовлены из одного и того же материала с плот- |
||||||||||||||
ностью |
ρ |
. Тогда: |
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|||||||
m |
21 |
ρhπr 2 |
|
m21 |
|
|
2 |
|
|
||
|
|
ρhπR |
2 |
m22 |
|
m |
22 |
|
|||
|
|
||||
|
2 |
|
|
||
Из уравнений (3.7) и (3.8) получим:
r |
2 |
|
|
|
|
2 |
||
R |
2 |
|
|
||
|
2 |
|
.
(3.8)
53
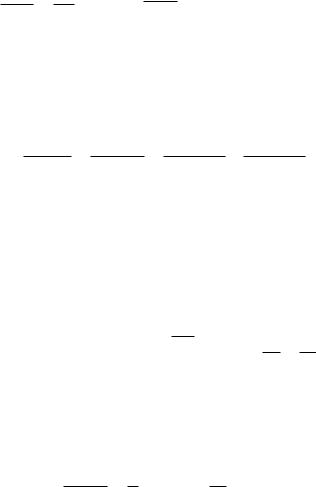
m21 m22 |
7 |
m21 m22 7 |
|
|
||||||||
|
|
|
2 |
|
|
|
|
|
|
|
|
|
m |
21 |
|
2 |
m |
21 |
0,44 |
|
|||||
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|||||
|
32 |
|
|
|
|
|||||||
m22 |
|
|
m22 |
|
|
|
|
|
||||
0,44m22 |
m22 |
1,44m22 |
|
|
m21 |
2,14кг; |
||||||
7 |
4,86кг. |
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
m22 |
|
Определим момент инерции |
J 2 |
тела 2 по (3.6): |
|
|
|
|
|||||||||
|
m |
r |
2 |
|
m |
R |
2 |
|
2,14 2 |
2 |
2 |
|
|
|
|
|
|
|
|
|
|
4,86 3 |
|
|
2 |
|
|||||
J2 J21 J22 |
21 2 |
|
22 |
2 |
|
|
|
|
26,15 |
кг м |
. |
||||
|
2 |
|
2 |
|
2 |
2 |
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|||||
(3.9)
Угловую скорость |
ω |
2 |
тела 2 представим через линейную скорость |
v1 |
|
|
|
|
тела 1. Линейная скорость vA точки А, лежащей на ободе малого диска тела 2,
алгебраически равна скорости v1 |
тела 1 (см. рис. 3.10), следовательно по фор- |
|||||||||||||
муле Эйлера: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
v |
A |
|
|
|
|
|
|
|
|
|
|
ω |
|
|
|
|
v |
|
v |
|
|
|||
|
|
|
2 |
|
r |
ω |
|
|
|
|
|
|||
|
|
|
|
|
2 |
1 |
1 |
. |
(3.10) |
|||||
|
|
|
|
|
2 |
|
|
r |
|
2 |
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
v |
|
|
|
|
2 |
|
|
|
|
||
|
|
v |
A |
|
|
|
|
|
|
|
|
|
||
|
|
|
|
1 |
|
|
|
|
|
|
|
|
||
|
Подставим (3.9) и (3.10) в (3.5) и получим значение кинетической энергии |
|||||||||||||
T2 |
тела 2 через скорость v1 |
тела 1: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
J |
|
ω |
2 |
||
T |
|
2 |
2 |
||||
|
|
|
|||||
2 |
|
|
2 |
|
|
||
|
|
|
|
|
|||
Кинетическая энергия |
T3 |
||||||
|
1 |
|
|
1 |
|
2 |
|
26,15 |
|
v |
|
2 |
|
2 |
|
2 |
|
T |
||
|
|
|
тела 3, совершающего
2 |
(3.11) |
3,27v1 . |
плоское движение:
|
|
|
m v2 |
J |
3 |
ω2 |
|
|||
|
|
T |
3 |
3 |
|
|
3 |
, |
(3.12) |
|
|
|
|
|
|
|
|
||||
|
|
3 |
2 |
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|
|||
где |
v3 |
– скорость центра масс тела 3; |
J3 |
– момент инерции тела 3 относи- |
||||||
тельно оси, проходящей через центр масс тела перпендикулярно плоскости его
движения; ω |
3 |
– угловая скорость вращения тела 3. |
|
|
|
|
|
Поскольку тело 3 является однородным тонким диском с конфигурацией, |
|||
показанной на рис. 3.9, момент инерции |
|
||
|
|
J3 J 6J , |
(3.13) |
54
где
|
|
|
m |
R |
2 |
|
|
|
|
||
J |
|
|
|
3 |
|
2 |
|
||||
|
|
|
|||
|
|
|
|
||
– момент инерции однородного тонкого диска радиуса
R3
от-
носительно оси, проходящей через центр масс тела 3 перпендикулярно плоскости его движения; J – момент инерции вырезанного в теле 3 элемента (треугольной пластины) относительно оси, проходящей через центр масс тела 3 перпендикулярно плоскости его движения; при этом, учитывая, что
|
|
|
m |
|
a |
2 |
J |
C |
|
|
|||
|
|
|
||||
12 |
|
|||||
|
|
|
||||
|
|
|
|
|||
– момент инерции треугольной пластины относительно оси, про-
ходящей через центр масс пластины, перпендикулярной ее плоскости, и используя теорему Гюйгенса–Штейнера, получим:
|
|
m |
a |
2 |
2 |
|
|
|
|
|
|
||||
|
J |
|
|
|
|
|
|
|
|
12 |
|
m r3 . |
|
||
|
|
|
|
|
|
||
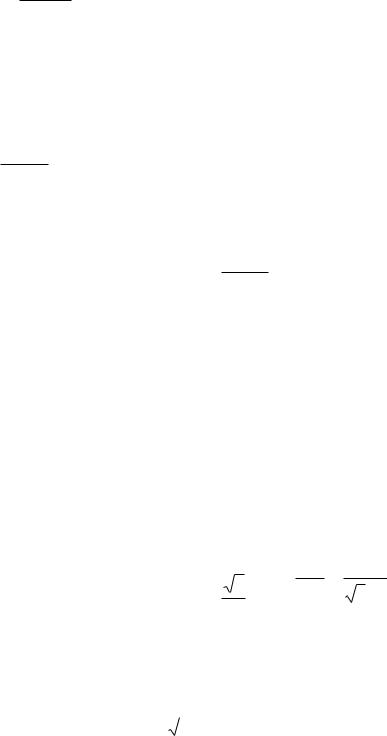
Видно, что для определения моментов инерции |
J и J , необходимо |
||||||
определить массу |
m тела 3 без вырезанных элементов (массу сплошного |
||||||
диска) и массу m |
одного вырезанного элемента (треугольной пластины). |
||||||
Масса m3 тела 3 (см. рис. 3.9): |
|
|
|
|
|
||
|
m3 m 6m . |
(3.14) |
|||||
Определим значения m и m |
, руководствуясь тем, что диск и треуголь- |
||||||
ная пластина имеют одинаковую толщину h и изготовлены из одного и того же материала плотности ρ , тогда:
|
|
|
|
m |
|
|
ρhπR |
2 |
|
|
|
|
|
|
4πR2 |
|
|||||
|
|
|
|
|
|
|
|
|
|
|
m |
|
|
|
|||||||
|
|
|
|
|
|
3 |
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
3 |
|
|
|
|
|
3 |
. |
|||||
|
|
|
|
|
|
ρh |
|
2 |
m |
|
|
2 |
|||||||||
|
|
|
m |
|
a |
|
|
|
|
3a |
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
4 |
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
Из (3.14) и (3.15) получим: |
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
m 6m 12 |
|
|
|
|
m 6m 12 |
||||||||||||||||
|
|
|
|
4 3,14 3,62 |
|
|
|
|
|
|
|
|
|
||||||||
m |
|
m |
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
41,77 |
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
3 1,52 |
|
|
|
|
|
|
|
|
|
|
|||||
m |
|
|
|
|
|
|
|
|
m |
|
|
|
|
|
|||||||
41,77m 6m 35,77m 12 |
m 14,04кг; |
||||||||||||||||||||
|
0,34кг. |
||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
m |
||
Определим момент инерции J3 |
тела 3 по (3.13): |
|
|
||||||||||||||||||
(3.15)
55
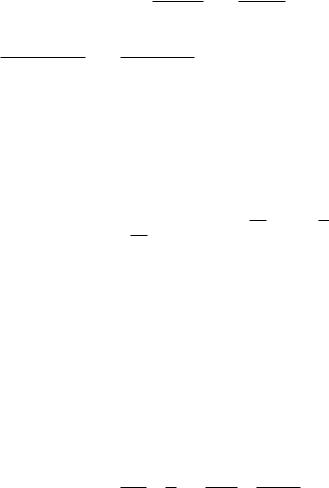
|
|
|
|
|
|
|
|
|
m |
R |
2 |
|
m |
|
a |
2 |
|
r 2 ) |
|
|
|
|
J |
|
J |
|
|
6J |
|
|
|
6( |
|
m |
|
|
|||||||
|
3 |
|
|
|
|
3 |
|
|
|
|
|
||||||||||
|
|
|
|
|
2 |
|
|
|
12 |
|
|
3 |
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
14,04 3,6 |
2 |
|
0,34 1,5 |
2 |
|
|
|
|
|
2 |
|
|
2 |
|
||||||
|
|
6( |
|
0,34 |
1,5 |
) 86,01кг м |
. |
||||||||||||||
|
2 |
|
|
|
12 |
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
(3.16)
Угловую скорость |
ω |
3 |
тела 3 представим через линейную |
|
|
|
тела 1. По формуле Эйлера и с учетом (3.10) линейная скорость лежащей на ободе большого диска тела 2 (см. рис. 3.10), равна:
скорость vB точки
v1
B,
|
v |
B |
ω |
2 |
R |
|
|
|
|
|
|
|||||
|
|
|
2 |
|
|
|
v |
|
3 |
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
v |
|
|
vB |
1 |
R2 |
|
v1. |
|
(3.17) |
|||
|
|
|
|
|
2 |
2 |
|
|||||||||
|
ω |
2 |
1 |
|
|
|
|
|
|
|
|
|
||||
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Кроме того, линейная скорость vB точки B алгебраически равна скоро- |
||||||||||||||||
сти vC |
точки С, лежащей на ободе диска 3, и угловая скорость ω |
3 |
определя- |
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ется как |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ω |
vC |
|
vB |
, |
|
|
|
|
|
(3.18) |
||
3 CP CP
где точка P – мгновенный центр скоростей двигающегося плоского тела 3. Из (3.17) и (3.18) получим:
ω |
|
|
v |
B |
|
3 |
v |
|
1 |
3 |
|
|
|
||||||
|
|
CP |
|
2 |
1 |
|
2R |
||
|
|
|
|
|
|
|
|
|
3 |
3v1 4 3,6
0,21v1
.
(3.19)
С учетом выражения (3.19) определим скорость v3 |
центра тела 3: |
|
|||||||||||||
|
|
|
|
|
|
|
v3 |
ω3R3 0,21v1 3,6 0,76v1 |
. |
|
(3.20) |
||||
Подставим (3.16), (3.19) и (3.20) в (3.12) и получим значение кинетиче- |
|||||||||||||||
ской энергии T3 |
тела 3 через скорость v1 тела 1: |
|
|
|
|||||||||||
|
|
m v |
2 |
|
J |
3 |
ω2 |
12 0,76v |
2 |
86,01 0,21v |
2 |
|
|||
T |
|
3 3 |
|
|
3 |
|
1 |
|
|
1 |
|
5,36v2 . |
(3.21) |
||
|
|
|
|
|
|
|
|
||||||||
3 |
|
2 |
|
|
|
2 |
|
2 |
|
|
2 |
1 |
|
||
|
|
|
|
|
|
|
|
|
|
|
|||||
Подставим (3.4), (3.11) и (3.21) в (3.3) и получим значение кинетической |
|||||||||||||||
энергии T |
механической системы через скорость v1 тела 1: |
|
|||||||||||||
T
T |
T |
1 |
2 |
T |
8v2 |
3,27v2 |
3 |
1 |
1 |
5,36v2 1
16,63v2 1
.
(3.22)
4. Определим суммарную работу AiE внешних сил и моментов сил, приложенных к элементам механической системы на конечном перемещении, и представим полученное выражение через путь S1 тела 1.
56
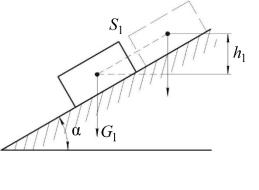
Суммарная работа |
E |
определяется как алгебраическая сумма работ |
Ai |
внешних сил и моментов сил, приложенных к элементам механической системы на том же перемещении:
|
E |
(3.23) |
|
Ai A1 A2 A3 , |
|
где |
A1, A2 и A3 – значения работ внешних сил и моментов сил, приложенных |
|
к телам 1, 2 и 3 на конечном перемещении. |
|
|
|
Тело 1 проходит путь S1 под действием двух внешних сил, силы тяжести |
|
|
|
|
G1 |
и силы трения скольжения Fтр , тогда работа этих сил на данном переме- |
|
щении:
A A |
A |
|
1 |
G1 |
F |
где AG1 – работа силы тяжести, приложен-
ной к телу 1; |
AF тр – работа силы трения |
|
скольжения, приложенной к телу 1. |
|
|
Тело 1 пройдя путь S1 под действием |
||
|
|
|
силы тяжести |
G1, совершает вертикальное |
|
перемещение |
h1 S1 sin α |
вниз |
(рис. 3.11), тогда работа этой силы: |
|
|
тр ,
Рис. 3.11
(3.24)
AG1
где g – ускорение свободного Определим работу AF тр
S1:
G1h1 m1gh1 m1gS1 sin α , |
(3.25) |
падения на поверхности Земли. |
|
|
|
силы трения скольжения Fтр |
на перемещении |
A |
|
F |
S |
|
||
|
F тр |
|
тр |
1 |
A |
|
|
|
|
|
|
|
|
|
μN |
μm g cosα |
F тр |
|||
F |
|
|
||||
тр |
|
1 |
|
1 |
|
|
μm1g
cosαS1
,
(3.26)
где |
N1 – величина реакции наклонной плоскости, действующей на тело 1. |
|
|
Подставим (3.25) и (3.26) в (3.24) и получим значение работы, совершен- |
|
ной над телом 1 на перемещении S1: |
|
|
|
A1 AG1 AF тр m1gS1 sin α μm1g cosαS1 |
m1g(sin α μ cosα)S1 |
|
|
(3.27) |
|
16 9,81(0,5 0,14 0,87)S1 59,36S1 59,36 5 296,8 Дж. |
|
|
|
|
|
Сила тяжести G2 , приложенная к телу 2, |
работу не совершает, так как |
тело 2 совершает вращательное движение вокруг неподвижной оси (отсутствует вертикальное перемещение), следовательно:
57