Материал: Uchebnoe_posobie_TM
48
49
4.Показать на рисунке с механической системой кинематические характеристики всех ее элементов (линейные и угловые скорости).
5.Показать на рисунке с механической системой внешние силы и моменты сил, действующие на ее элементы.
6. |
Определить значения кинетических энергий T1, T2 и T3 элементов меха- |
|
|
нической системы в ее конечном положении; представить полученные вы- |
|
|
ражения через скорость v1 тела 1. Определить кинетическую энергию T |
|
|
механической системы в ее конечном положении как алгебраическую |
|
|
сумму кинетических энергий ее элементов. |
|
7. |
Определить работы |
A1, A2 и A3 внешних сил и моментов сил, приложен- |
|
ных к элементам механической системы на ее конечном перемещении; |
|
|
представить полученные выражения через путь S1 тела 1. Определить сум- |
|
|
E |
внешних сил и моментов сил, приложенных к элемен- |
|
марную работу Ai |
|
|
там механической системы на конечном перемещении. |
|
8. |
Используя теорему об изменении кинетической энергии механической си- |
|
|
стемы, выразить скорость v1 тела 1 через пройденный им путь S1 и опре- |
|
|
делить численное значение этой скорости. |
|
9. |
Записать ответ. |
|
3.3. Пример решения задачи
Условие задачи. Механическая система, состоящая из абсолютно твердых тел, под действием сил тяжести приходит в движение из состояния покоя с недеформированной невесомой пружиной; начальное положение системы показано на рис. 3.8. Учитывая силу сухого трения, упругую силу и момент сопротивления качению, определить скорость v1 тела 1 в тот момент, когда пройденный им путь станет равным S1. Другими силами сопротивления пренебречь.
Неподвижный блок 2 считать состоящим из двух, жестко соединенных между собой тонких однородных дисков одинаковой толщины и плотности. Подвижный блок 3 считать однородным тонким диском с конфигурацией, показанной на рис. 3.9.
50
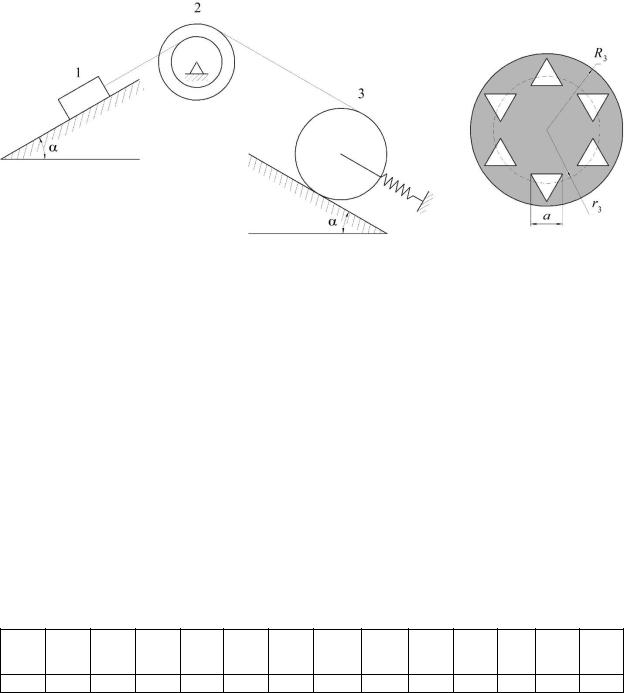
Рис. 3.8 Рис. 3.9
Нити, соединяющие элементы механической системы, считать нерастяжимыми, невесомыми и параллельными соответствующим плоскостям.
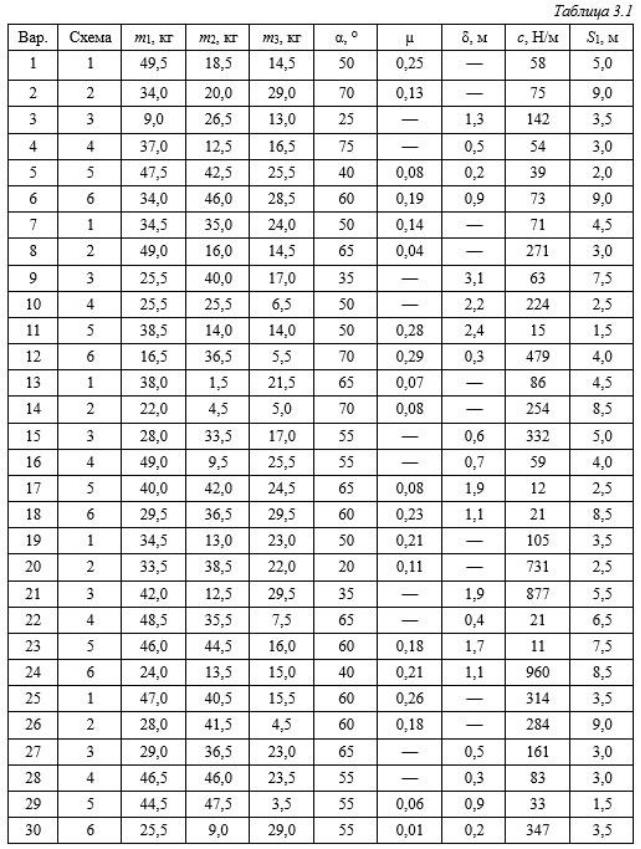
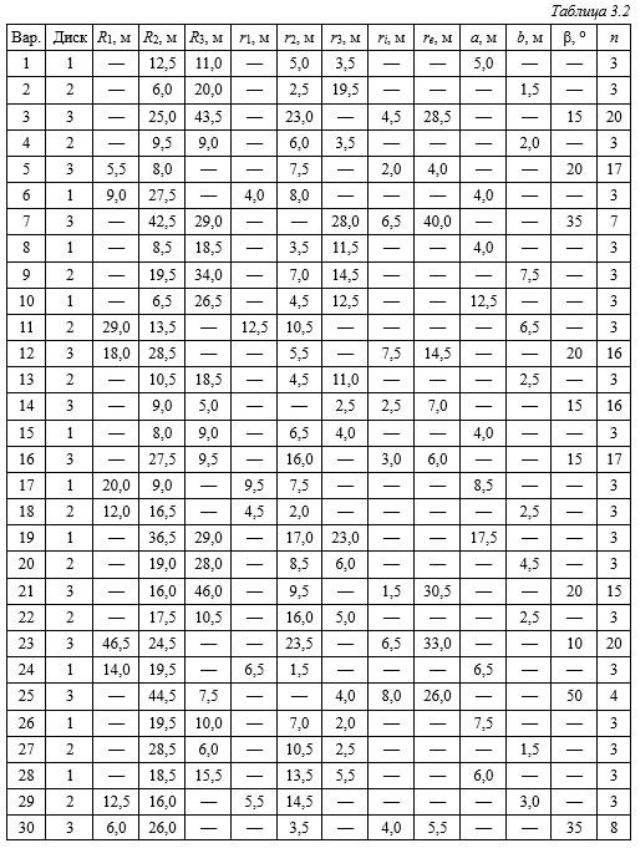
Исходные данные для выполнения задачи приведены в табл. 3.3.
В задании приняты следующие обозначения: m1 , m2 , |
m3 – массы тел 1, |
2 и 3; R2 , R3 – радиусы больших окружностей тел 2 и 3; |
r2 – радиус малой |
окружности тела 2; |
r3 |
– радиус, на котором по концентрической сетке распо- |
ложены геометрические центры отверстий в форме правильных треугольни-
ков с длиной стороны |
a (рис. 3.9); n – количество элементов, вырезанных в |
|||||||
диске; |
α |
– |
угол |
наклона |
|
плоскости |
к |
горизонту; |
μ – коэффициент трения скольжения; |
δ |
– коэффициент трения качения; |
||||||
c – коэффициент упругости пружины. |
|
|
|
|
||||
Таблица 3.3
m1 ,
кг
16
m2
кг
7
,
m3 |
, |
кг
12
R2
м
3
,
r2
м
2
,
R3 ,
м
3,6
r3 |
, |
м |
|
1,5
μ
0,14
δ , м
0,06
c ,
Н/м
2,5
α , °
30
n
6
a ,
м
1,5
S1 |
, |
м
5
Решение.
1. Изобразим на рисунке механическую систему в конечном ее положении (рис. 3.10), покажем кинематические характеристики всех ее элементов после прохождения телом 1 пути S1, а также обозначим внешние силы и моменты сил, действующие на систему на данном участке пути.
51
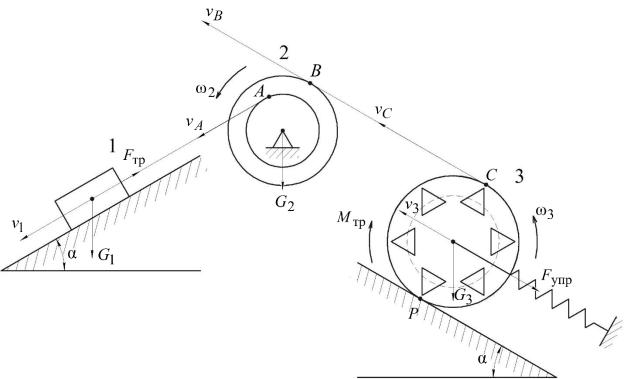
Рис. 3.10
2. Для определения значения скорости v1 |
тела 1 применим теорему об из- |
|||
менении кинетической энергии механической системы: |
|
|||
|
|
E |
J |
(3.1) |
|
|
T T0 Ai |
Ai , |
|
где T0 |
и T |
– кинетическая энергия системы в начальном и конечном положе- |
||
ниях; |
E |
– сумма работ внешних сил и моментов сил, действующих на эле- |
||
Ai |
||||
менты системы на ее перемещении из начального положения в конечное; |
|
|||
J |
|
|
|
|
Ai – сумма работ внутренних сил системы на том же перемещении. |
|
|||
Поскольку система приходит в движение из состояния покоя, то T0 0. Для механической системы, состоящей из абсолютно твердых тел, соединенных нерастяжимыми нитями,
AJ |
0 . |
|
i |
|
|
Следовательно, (3.1) принимает вид |
|
|
|
E |
(3.2) |
T Ai . |
||
3. Определим кинетическую энергию механической системы в ее конеч- |
||
ном положении и представим полученное выражение через скорость v1 тела 1.
52