Материал: Элементы систем автоматического управления. Кириллов Ю.В
При равномерном квантовании динамический диапазон получается довольно большим, а это не совсем хорошо. Поэтому придумали так называемое неравномерное квантование, при котором динамический диапазон уменьшается. Ну, понятно, наверное, что шаг квантования δ будет различным при различных уровнях. При малых уровнях сигнала шаг небольшой, при больших он увеличивается. На практике же неравномерное квантование практически не используется. Вместо этого применяют компрессоры, причем американцы используют μ-компрессоры, европейцы - А-компрессоры. Характеристика компрессора показана на рисунке 15.3.
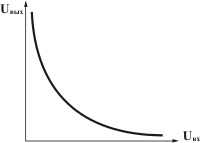
Рис. 15.3. Амплитудная характеристика компрессора
Для восстановления ужатого динамического диапазона используют декомпрессор или экспандер. Понятно, что амплитудная характеристика экспандера обратна компрессору.
Кодирование - это сопоставление элементов сигнала с некоторой кодовой комбинацией символов. Широко используется двоичный код.
Ну а теперь перейдем собственно к АЦП. АЦП бывают последовательные и параллельные. Начнем с параллельных.
Параллельные ацп
Чаще всего в качестве пороговых устройств параллельного АЦП используются интегральные компараторы. Схема типичного АЦП параллельного типа приведена на рисунке 15.4.
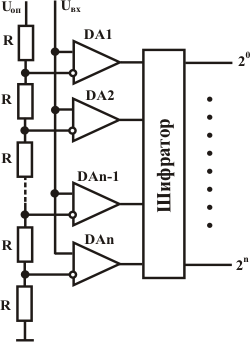
Рис. 15.4. АЦП параллельного типа
Довольно простая схема. Число компараторов DA выбирается с учетом разрядности кода. Например, для двух разрядов понадобится три компаратора, для трех - семь, для 4-х - 15. Опорные напряжения задаются с помощью резистивного делителя. Входное напряжение Uвх подается на вход компараторов и сравнивается с набором опорных напряжений, снимаемых с делителя. На выходе компаратора, где входное напряжение больше соответствующего опорного, будет лог. 1, на остальных - лог. 0. Естественно, при входном напряжении равном 0 на выходах компараторов будут нули. При максимальном входном напряжении на выходах компараторов будут лог. 1. Шифратор предназначен для преобразования полученной группы нулей и единиц в "нормальный" двоичный код.
Параллельный АЦП является самым быстродействующим из всех, поскольку компараторы работают одновременно. Но есть весьма существенный недостаток. Как было сказано выше, разрядность такого АЦП определяется числом компараторов, а также числом сопротивлений. При большом числе разрядов, например, когда разрядов 10-12 необходимо большое количество компараторов. Для 10-ти разрядного АЦП понадобится 210 - 1 = 1023 штук. Вот это уже не хорошо. Отсюда вытекает высокая стоимость параллельных АЦП. Кстати, подбором сопротивлений резисторов можно выбрать закон преобразования - линейный, логарифмический.
Последовательные ацп
Последовательные АЦП бывают последовательного счета и последовательного приближения. Типичная схема АЦП последовательного счета приведена на рисунке 15.5.
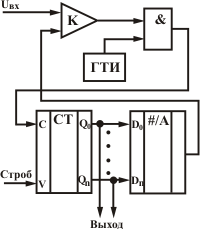
Рис. 15.5. АЦП последовательного счета
На схеме буквами и символами обозначены следующие элементы: К - компаратор, & - схема "И", ГТИ - генератор тактовых импульсов, СТ - счетчик, #/A - ЦАП. На один вход компаратора подается входное напряжение, на второй - напряжение с выхода ЦАП. В начале работы счетчик устанавливается в нулевое состояние, напряжение на выходе ЦАП при этом равно нулю, а на выходе компаратора устанавливается лог. 1. При подаче импульса разрешения "Строб" счетчик начинает считать импульсы от генератора тактовых импульсов, проходящих через открытый элемент "И". Напряжение на выходе ЦАП при этом линейно нарастает, пока не станет равным входному. При этом компаратор переключается в состояние лог. 0 и счет импульсов прекращается. Число, установившееся на выходе счетчика и есть пропорциональный входному напряжению цифровой код. Выходной код остается неизменным пока длится импульс "Строб", после снятия которого счетчик устанавливается в нулевое состояние и процесс преобразования повторяется.
Такие АЦП имеют низкое быстродействие. Достоинством является сравнительная простота построения.
Более быстродействующим являются АЦП последовательного приближения, называемый также АЦП с поразрядным уравновешиванием. АЦП последовательного приближения показан на рисунке 15.6. В основе работы таких преобразователей лежит принцип дихотомии - последовательного сравнения измеряемой величины с ½, ¼, ⅛ и т. п. от возможного ее максимального значения.
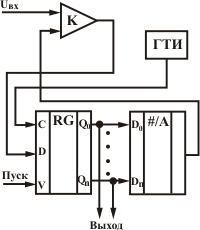
Рис. 15.6. АЦП последовательного приближения
В таком АЦП используется специальный регистр - регистр последовательных приближений. При подаче импульса "Пуск" на выходе старшего разряда регистра появляется лог. 1, а на выходе ЦАП напряжение U1. Если это напряжение меньше входного, то в следующем по счету разряде регистра записывается еще лог. 1. Если же входное напряжение меньше, то лог. 1 в старшем разряде отменяется. Таким образом, методом проб перебираются все разряды - от старшего до младшего. На всю операцию преобразования требуется импульсов ГТИ всего в два раза больше количества разрядов. То есть АЦП последовательных приближений имеет значительно большее быстродействие, чем АЦП последовательного счета.
Последовательно-параллельные ацп
Последовательно-параллельные АЦП - это компромисс между параллельными и последовательными АЦП, т. е. желание получить максимально возможное быстродействие при минимальных затратах и сложности.
На рисунке 15.7 показан для примера двухступенчатый АЦП. В многоступенчатых преобразователях процесс преобразования разделен в пространстве.
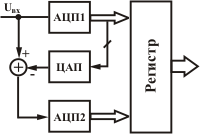
Рис. 15.7. Двухступенчатый АЦП
Для примера на рисунке изображен двухступенчатый АЦП. АЦП1 (верхний) осуществляет "грубое" преобразование входного сигнала в старшие разряды. Сигналы с выхода первого АЦП поступают на выходной регистр и одновременно на вход быстродействующего ЦАП. Кружочек с плюсиком - это сумматор, но в данном случае вычитатель. Цифровой код преобразуется ЦАП в напряжение, которое вычитается из входного в этом самом кружочке с плюсиком. Разность напряжений преобразуется с помощью АЦП2 в коды младших разрядов. Регистр для упрощения можно выкинуть. В таких схемах ЦАП чаще всего выполняется по схеме суммирования токов с помощью дифференциальных переключателей, но могут быть построены по схеме суммирования напряжений.
Требования к точности АЦП1 выше, нежели ко второму. Оба АЦП параллельного типа. Допустим, и тот, и другой 4-х разрядные, в каждом используется по 16 компараторов. В итоге получается 8-ми разрядный АЦП всего на 32 компараторах, тогда как при построении по параллельной схеме понадобилось бы 28 - 1 = 255 шт. Быстродействие примерно раза в два хуже. Помимо этого бывают многотактные последовательно-параллельные и конвейерные АЦП. У них несколько иная структура. К примеру, многотактные преобразователи работают с различным шагом квантования, т. е. в преобразователе процесс преобразования разделен во времени. В один момент времени формируются старшие разряды, в другой момент времени шаг квантования уменьшается и формируются младшие разряды.
15.2. Цифро-аналоговые преобразователи
Цифро-аналоговые преобразователи предназначены для преобразования цифровых кодов в аналоговые величины, например, напряжение, ток, сопротивление и т. п. Принцип преобразования заключается в суммировании всех разрядных токов (или напряжений), взвешенных по двоичному закону и пропорциональных значению опорного напряжения. Другими словами, преобразование заключается в суммировании токов или напряжений, пропорциональных весам двоичных разрядов, причем суммируются только токи тех разрядов, значения которых равны лог. 1. В двоичном коде вес от разряда к разряду изменяется вдвое. Наиболее распространены две схемы суммирования токов - параллельная и последовательная. На рисунке 15.8 приведена схема параллельного суммирования токов.
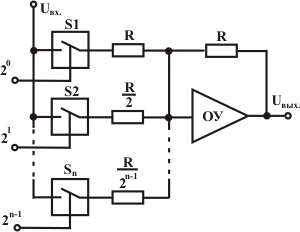
Рис. 15.8. Параллельная схема суммирования токов
Ключи S переключаются при уровне лог. 1, тем самым подключая резисторы к источнику опорного напряжения. Через резисторы протекает соответствующий весу разряда ток. Сопротивление резисторов прогрессивно изменяется в два раза от разряда к разряду.
При высокой разрядности сопротивления резисторов должны быть согласованы с высокой точностью. Особо жесткие требования предъявляются к резисторам старших разрядов, поскольку разброс тока в них не должен превышать тока младшего разряда. Вообще же, разброс сопротивления в n-м разряде должен быть меньше, чем:
Δ R / R = 2-n
Отсюда следует, что разброс сопротивления, к примеру, в третьем разряде не должен превышать 12,5%, в 10-м разряде - уже 0,098%.
Такая схема обладает целой кучей недостатков, хотя она проста. К примеру, при различных входных кодовых состояниях потребляемый от источника опорного напряжения (ИОН) ток будет также различным, что несомненно повлияет на величину выходного напряжения ИОН. Кроме того, сопротивления весовых резисторов могут отличаться в тысячи раз, а это затрудняет реализацию таких резисторов в полупроводниковых ИС. Помимо этого, сопротивления резисторов старших разрядов могут быть соизмеримы с сопротивлением замкнутого ключа, а это приведет к погрешностям преобразования. И еще, в разомкнутом состоянии к ключам прикладывается довольно высокое напряжение, а это затрудняет их построение.
Существует иная структура, в которой устранены указанные выше недостатки. Это реализовано в схеме ЦАП AD7520, разработанном фирмой Analog Devices в 1973 г. Отечественным аналогом является схема 572ПА1. В настоящее время по этой схеме строят большинство ЦАПов. Структура приведена на рисунке 15.9.
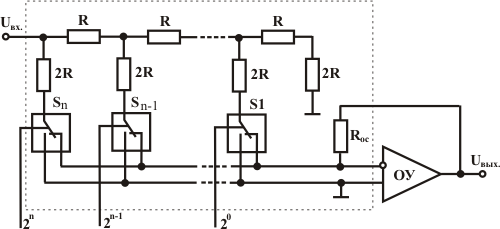
Рис. 15.9. Последовательная схема суммирования токов
В такой схеме задание весовых коэффициентов осуществляется с помощью резистивной матрицы постоянного сопротивления. Основным элементом матрицы является делитель R-2R, показанный на рис. 15.10. При этом должно выполняться условие: если делитель нагружен на сопротивление нагрузки, то его входное сопротивление также должно быть равно сопротивлению нагрузки.
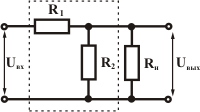
Рис. 15.10. Элемент матрицы постоянного сопротивления
Поскольку ключи S соединяют нижние выводы резисторов с общей шиной питания, источник опорного напряжения работает на постоянную нагрузку, следовательно, его значение стабильно и не изменяется при любом входном коде ЦАП, в отличие от предыдущей схемы. Кроме того, резисторы 2R соединяются с общей шиной через низкое сопротивление замкнутых ключей S, напряжения на ключах небольшие (в пределах нескольких милливольт), что значительно упрощает построение ключей и схем управления ими, а также использовать опорное напряжение в широком диапазоне да еще и разнополярное. В качестве ключей используются МОП-транзисторы. Поскольку выходной ток в таком преобразователе изменяется линейно, то имеется возможность умножения аналогового сигнала на цифровой код, если вместо опорного напряжения использовать аналоговый сигнал. Такие ЦАП называются перемножающими (MDAC). Примером применения перемножающего ЦАП может служить элементарный цифровой регулятор громкости, скажем, на 572ПА1. Вместо опорного напряжения подается входной сигнал.
Для последовательной схемы требования к точности резисторов намного меньше, чем для параллельной. Для ЦАП, имеющих высокую разрядность, необходимо согласовывать сопротивления ключей с разрядными токами. Особенно это важно для старших разрядов. Это обстоятельство снижает точность. Кроме того, такие ЦАП имеют низкое быстродействие из-за большой емкости МОП-ключей.
Помимо вышерассмотренных (и наиболее употребительных) схем существуют ЦАП на источниках тока, обладающие более высокой точностью. В таких ЦАПах весовые токи формируются не резисторами небольшого сопротивления, а транзисторными источниками тока, имеющими высокое динамическое сопротивление. Примером может служить отечественный ЦАП 594ПА1.
В качестве переключателей тока могут также использоваться биполярные дифференциальные каскады. Транзисторы работают в активном режиме, а это позволяет сократить время установления процесса и повысить быстродействие схемы.
16. Датчики
16.1. Типы электрических датчиков
Электрические датчики относятся к наиболее важным элементам систем автоматики. С помощью датчиков контролируемая или регулируемая величина преобразуется в сигнал, в зависимости от изменения которого и протекает весь процесс регулирования. Наибольшее распространение в автоматике получили датчики с электрическим выходным сигналом. Объясняется это прежде всего удобством передачи электрического сигнала на расстояние, его обработки и возможностью преобразования электрической энергии в механическую работу. Кроме электрических, распространение получили механические, гидравлические и пневматические датчики.
Входным сигналом датчиков могут быть самые различные физические величины: механическое перемещение, скорость, сила, температура, давление, расход, влажность и др. В зависимости от вида входного сигнала различают датчики перемещения, скорости, силы, температуры и др. Это электрические датчики неэлектрических величия. При автоматизации электросетей и электроустановок возникает необходимость в получении сигналов, соответствующих току, напряжению, мощности и другим электрическим величинам. Для этого используют датчики тока, напряжения, мощности и др. В них одна электрическая величина — входной сигнал — преобразуется в другую электрическую величину — выходной сигнал.
По характеру формирования электрического выходного сигнала электрические датчики делятся на параметрические (пассивные) и генераторные (активные). В параметрических датчиках изменение входного сигнала вызывает соответствующее изменение какого-либо параметра электрической цепи (активного сопротивления, индуктивности, емкости). Генераторные датчики являются источниками электрической энергии, зависящей от входного сигнала.
Принята классификация электрических датчиков в зависимости от принципа действия или метода, используемого при преобразовании входного сигнала в электрический выходной сигнал. В соответствии с этим электрические датчики подразделяют на: потенциометрические, тензометрические, электромагнитные, пьезоэлектрические, емкостные, термоэлектрические, фотоэлектрические, ультразвуковые и др. Надо отметить, что этот ряд непрерывно расширяется — все новые и новые физические явления используются для преобразования входных сигналов с развитием науки, техники, технологии, появлением новых материалов.
По характеру изменения выходного сигнала различают датчики непрерывного (аналогового) и дискретного типа.
Независимо от значения и типа ко всем электрическим датчикам предъявляются определенные технические требования. Основными из них являются надежность, точность, чувствительность, быстродействие, минимальные габариты, масса.
Датчики различают также по диапазону изменения входного сигнала. Например, одни электрические датчики температуры предназначены для измерения температуры от 0 до 100 °С, а другие — от 0 до 1600 °С. Очень важно, чтобы диапазон изменения выходного сигнала был при этом одинаков (унифицирован) для разных приборов. Унификация выходных сигналов датчиков позволяет использовать общие усилительные и исполнительные элементы для самых разных систем автоматики. В нашей стране такая унификация проведена путем создания Государственной системы приборов и средств автоматизации (ГСП). Унификация элементов и блоков ГСП ускоряет процесс проектирования и изготовления систем автоматики, повышает технологичность конструкций, упрощает комплектацию, монтаж и эксплуатацию автоматических систем. Иными словами, применение элементов и блоков ГСП для систем автоматики экономически выгодно.
Характеристики.
Основные характеристики датчиков-статическая характеристика, чувствительность, порог чувствительности, динамическая характеристика, погрешность преобразования, выходная мощность, выходное сопротивление.
Статическая характеристика показывает зависимость выходной величины y от входной величины x:
y=f(x). (16.1)
Чувствительность, или коэффициент преобразования, представляет отношение выходной величины y к входной величине x. Для датчиков с линейной статической характеристикой чувствительность постоянна: