Материал: Комплексные проблемы техносферной безопасности. материалы Международной научно-практической конференции. Колодяжный С.А., Небольсин В.А
из-за турбулентных процессов - все эти процессы сопровождаются разделением электрических зарядов, формированием заряженных областей в облаке, разрядными явлениями. На основе регистрации этих процессов можно контролировать местоположение потенциально опасного метеообразования, тенденцию и стадию его развития. Для обнаружения опасных гидрометеоявлений в атмосфере в России широко используются метеорадиолокаторы типа МРЛ-5 или ДМРЛ-С [1]. Метеорологические радиолокаторы дают возможность локализовать грозовые образования радиолокационными методами по отражениям излучаемых ими зондирующих сигналов от облаков. Кучево-дождевые облака, сопровождающиеся ливнями и грозами, достаточно хорошо обнаруживаются на расстояниях до 150 км, имеется возможность наблюдения площадей, занятых такими облаками и их перемещений. По данным таких наблюдений составляются карты радиолокационной информации. Однако при радиолокационных наблюдениях наличие электрических разрядов в очаге облачности определяется только по косвенным аэрологическим данным о структуре и развитии облаков. При этом могут возникать трудности с идентефикацией ливневых и грозовых облаков, то есть получаемая от МРЛ информация не является адекватной. Для трактовки информации МРЛ требуется участие метеоперсонала, что сильно замедляет и усложняет получение необходимых данных. Сами радиолокаторы весьма дороги. Используемые в настоящее время МРЛ недостоверно распознают грозовые облака по косвенным вероятностным критериям, базирующимся на измерениях ряда параметров радиоэха облаков, что связано с тем, что МРЛ не способны обнаруживать молнии, являющиеся основными признаками принадлежности облака к грозовым. Следствиями перечисленных недостатков являются низкая оперативность и недостаточная полнота информации, получаемой в результате наблюдений. В существующих условиях необходимо повышение оперативности, полноты и адекватности информации о грозовых очагах на больших территориях земной поверхности, где выполняются оперативные задачи ВС РФ. Не менее важной задачей является снижение затрат, расходуемых на получение информации о грозах. Анализ характеристик грозопеленгаторов зарубежного производства представлен в табл. 2.
Таблица 2
Характеристики грозопеленгаторов зарубежного производства
|
EFM- |
EFM- |
Storm |
LD- |
LD- |
LD- |
|
100 |
100M |
Trscker |
250 |
250M |
350 |
Небольшие расстояния, до 38 км |
|
|
|
|
|
|
Высокая точность на расстояниях до 38 |
|
|
х |
х |
х |
х |
км |
|
|
||||
|
|
|
|
|
|
|
Работа на больших расстояниях, до 480 |
х |
х |
|
|
|
|
км |
|
|
|
|
||
|
|
|
|
|
|
|
Отображение направления на зафикси- |
х |
х |
|
|
|
|
рованные молнии |
|
|
|
|
||
|
|
|
|
|
|
|
Обнаружение явлений, предшествую- |
|
|
х |
х |
х |
х |
щих появлению молний |
|
|
||||
|
|
|
|
|
|
|
Классификация типов разрядов |
х |
х |
|
х |
х |
|
Примечание: х - обозначено отсутствие данной характеристики |
|
|
|
|||
Во всех развитых зарубежных государствах имеется грозорегистрационная сеть, обладающая необходимыми качествами. Для целей пеленгации гроз используются две пеленгационные системы: широкополосная пеленгационная система, выпускаемая фирмой «LLP», и разностно-дальномерная система LPATS, выпускаемая фирмой Vaisala. Проведенный анализ показывает, что разностно-дальномерная система местоопределения разрядов молнии (типа LPATS) надежнее, чем пеленгационная (типа LLP) и на большой территории и с разнообразием рельефа она будет работать надежнее. Вместе с тем точность определения координат грозовых разрядов, предлагаемая этими системами, не совсем отвечает требованиям
91
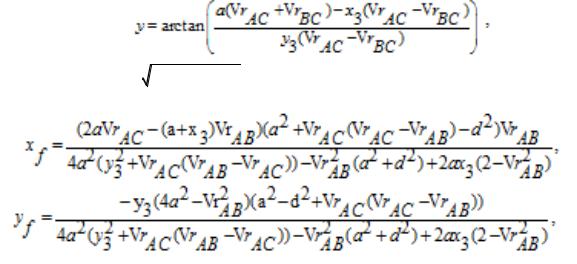
практики. Не решают они задачи оценки эволюции опасных явлений погоды на основе информации о молниевой активности. В России получили реализацию лишь однопунктные системы местоопределения грозовых очагов - это грозопеленгаторы-дальномеры типа «Очаг2П». Обладая определенными достоинствами, такие изделия имеют большие погрешности измерений и ограниченную дальность.
Поэтому целью исследования явилось повышение эффективности пространственного мониторинга молниеопасных метеорологических объектов на основе предлагаемой системы грозопеленгации. В настоящее время получили распространение следующие методы местоопределения гроз: пеленгационный, дальномерный, разностно-пеленгационный, разностнодальномерный [2, 3]. Каждый из них обладает своими преимуществами и недостатками. Проведенный анализ способов позволил выявить наиболее эффективный для решения задачи местоопределения грозовых разрядов (ГР). Это способ - разностно-пеленгационный, суть которого состоит в использовании нескольких приемников электромагнитного сигнала в очень низком диапазоне длин волн, измерении разности времени прихода сигнала на приемники, вычислении азимута и координат точки принадлежащей линии пеленга грозового разряда
[3].
Таким образом, низкая точность определения местоположения разряда, высокая стоимость, малая дальность регистрации делает эти системы неэффективными при использовании в целях обеспечения безопасности полетов авиации и другого потребителя метеоинформации. Эти факты требуют разработки недорогой, надежной и эффективной системы грозопеленгации.
Предлагаемая модель основана на модификации способа, предложенного в [2], и заключается в следующем. При приеме сигнала тремя антеннами, образующими две пары произвольных измерительных, осуществляют измерение разностей времен прихода сигнала от грозового разряда (ГР) на антенны, затем вычисляют:
- значения разностей дальностей от ГР до пар точек {А,С} и {В,С}, в которых размещены приемные станции:
|
|
|
r |
t |
АС |
с , |
|
|
|
|
||||
|
|
|
|
АС |
|
|
|
|
|
|
|
|
|
|
|
|
rВС tВС с , |
|
|
|
(1) |
||||||||
где |
с - скорость распространения электромагнитной волны. |
|
|
|
|
|||||||||
|
Значение угла азимута ГР определяют с использованием выражения: |
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
(2) |
|
x3 b2 c2 / a , y3 |
|
|
|
|
|
|
|
|
|
|
|
||
где |
4b2 (a x3 )2 , a |
AB |
/ 2, |
b |
AC |
/ 2, |
c |
BC |
/ 2. |
- коор- |
||||
динаты {хf,yf} точки F, принадлежащей линии пеленга ГР, с использованием выражений:
(3)
где 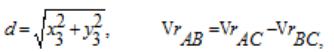 Такой подход позволяет определять только направление источника грозового разряда,
92
а не дальность до него. В связи с этим в работе предлагается использовать четвертый пеленгатор D. Аналогичным образом, используя вышеописанный подход, определяем координаты линии пеленга системы станций B, D, C. Таким образом, в качестве информации о местоположении грозового разряда будем иметь координаты двух точек фокуса, через которые проходит прямая пеленга с углом наклона по отношению к базе станций. Линии пеленга являясь прямыми линиями, будут иметь пересечение в точке возникновения грозового разряда. Координаты этой точки найдем путем решения системы уравнений, описывающих прямую линию:
X XABC |
|
|
|
1 |
|
|
|
|
X XBDC |
|
|
|
k |
|
|
|
|
Y YABC |
|
||
|
|
|
|
m |
(4) |
||
Y YBDC |
|||
|
|||
|
|
||
n |
|
||
Для |
прямой |
на |
плоскости |
введѐм |
l cos ; |
m sin , |
тогда |
x sin y cos x0 sin y0 cos |
или |
xtg y b , где b x0tg y0 , где х и у – ко- |
|||||
ординаты точки пересечения прямых (пеленгов). |
|
|
|
||||
Решая систему уравнений (5): |
|
|
|
|
|||
|
|
|
xtg 1 y b1 |
|
|
|
|
|
|
|
|
y b2 , |
|
|
|
|
|
|
xtg 2 |
|
|
(5) |
|
|
|
|
|
|
|
|
|
получим координаты грозового разряда (х, y).
Предлагаемая методика предполагает выполнение следующих операций:
-используя пространственно-распределенную сеть приемников электромагнитного сигнала, фиксируют электромагнитный импульс обратного удара молнии;
-регистрируют время максимальной амплитуды сигнала с использованием GPS/ГЛОНАССнавигаторов;
-измеряют максимальные амплитуды электромагнитного сигнала от ГР положительной и отрицательной полярности;
-измеряют время существования сигнала положительной и отрицательной полярно-
сти;
-с использованием ЭВМ и специального программного обеспечения формируют пакет с информацией о координатах измерительной станции, времени засечки ГР, отношении максимальных амплитуд электромагнитного сигнала от ГР положительной и отрицательной полярности; отношении времени существования сигнала положительной и отрицательной полярности для отправки на обрабатывающий сервер.
Сервер, принимая сигналы, минимум четырех антенн, вычисляет:
-разности времени приема сигнала ГР приемниками, образующими измерительные базы {А,С} и {В,С}, а также {D,С} и {В,С};
-значения разностей дальностей rAB , rAC , rBC (для системы BDC - аналогично);
-значение углов азимута ГР от систем АВС и ВDC;
-значение координат точек, принадлежащих линии положения ГР, для систем АВС и ВDC;
-координаты точки ГР как пересечение двух прямых (линий положения);
-отображают полученные результаты.
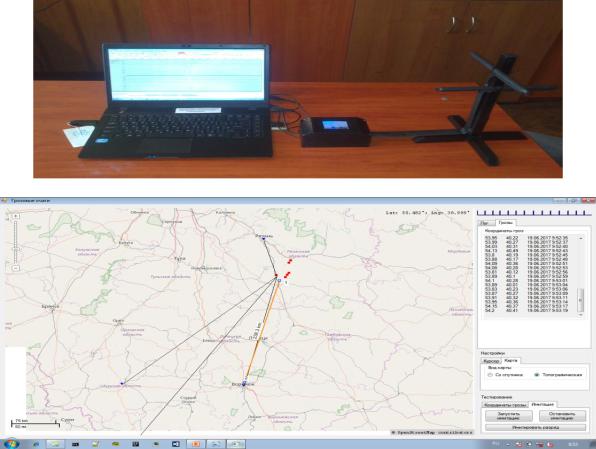
Опираясь на данную методику, была создана система (рис. 2 а) и программный продукт (рис. 2 б).
93
а)
б)
Рис. 2. Внешний вид системы пространственного мониторинга молниеопасных метеорологических объектов а) и программная реализация предлагаемого метода б)
Проведенные расчеты для системы, состоящей из четырех пеленгаторов, показали, что площадь, в пределах которой среднеквадратическая ошибка определения координат ГР уменьшается в 1,2-1,5 раза по сравнению с известными. Можно ожидать, что использование предлагаемого метода позволит повысить эффективность действующих и вводимых в эксплуатацию систем грозопеленгации.
Литература
1.Билетов М.В., Кузнецов И.Е., Тищенко А.И. Основы радиолокационной метеорологии / М.В. Билетов, И.Е. Кузнецов, А.И. Тищенко А.И. - М.: Воениздат, 2008. - 325 с.
2.Сайбель А.Г. Разностно-дальномерный способ пеленгования источника радиоизлучения и реализующее его устройство /А.Г. Сайбель. - Патент на изобретение РФ № 2204145 от 10.05.2003.
3.Кононов Я.Я., Петренко И.В., Снегуров В.С. Радиотехнические методы местоопределения грозовых очагов /И.И. Кононов, И.А. Петренко, В.С. Снегуров; Гл. геофиз. обсерватория им. А.И. Воейкова. - Л.: Гидрометеоиздат, 1986. - 222 с.
4.Ростовцев Ю.Г. Основы построения автоматизированных систем сбора и обработки информации: учебник / Ю.Г. Ростовцев. - СПб.: Военная космическая академия им. А.Ф. Можайского, 1992. - 717 с.
ФГКВОУ ВПО «Военный учебно-научный центр Военно-воздушных сил «Военновоздушная академия имени профессора Н.Е. Жуковского и Ю.А. Гагарина» (г. Воронеж)
I.E. Kuznetsov, A.S. Belinskuy
94
SCIENTIFIC AND METHODOLOGICAL ASPECTS OF SPATIAL MONITORING
MANEABAN METEOROLOGICAL OBJECTS
In article the technology of construction of system for localization maneaban objects based on their characteristics of electromagnetic radiation
Key words: groepelingen, storm centers, radar stations, dangerous mediaobrazovanie
Federal State Official Military Educational Institution of Higher Professional Education Military Educational Research Centre of Air Force «Air Force Academy named after professor
N.E. Zhukovsky and Yu.A. Gagarin» (Voronezh)
УДК 501.508
Д.В. Булгин, И.Е. Кузнецов, С.В. Слащев, В.А. Маслов
НАУЧНО МЕТОДИЧЕСКИЕ АСПЕКТЫ УЧЁТА ВЛИЯНИЯ МЕТЕОРОЛОГИЧЕСКИХ УСЛОВИЙ ПРИ ИСПОЛЬЗОВАНИИ ЛАЗЕРНЫХ НАВИГАЦИОННЫХ ПРИБОРОВ
В статье предлагается методика оценки влияния метеорологических условий на применение бортовых лазерных систем, решающих задачи локации и навигации
Ключевые слова: бортовые лазерные системы, метеорологические условия, коэффициент прозрачности атмосферы, интенсивность осадков, водность облаков
Актуальность исследования влияния метеоусловий на использование бортовых лазерных систем обусловлена тем, что современные воздушные суда оснащены большим количеством оп- тико-электронных средств. Совокупность этих средств образует бортовые лазерные системы, которые в зависимости от решаемых задач подразделяются на: бортовые лазерные локационные системы (ЛЛС) и бортовые лазерные навигационные системы (ЛНС). Успешность решения задач этими системами в сильной степени зависит от метеоусловий. Данная зависимость объясняется тем, что при распространении в атмосфере электромагнитного излучения оптического диапазона (длины волн 0,1-20 мкм) наблюдается наибольшее количество явлений взаимодействия с атмосферой как средой распространения [1, 2]. Необходимо отметить, что степень влияния метеоусловий на успешность применения лазерных систем существенным образом зависит от длины волн излучения лазеров. В работе рассматривается влияние метеоусловий только на ослабление энергии излучения и его рефракцию, так как влияние метеоусловий на эти эффекты наиболее существенно и не может быть уменьшено за счет технических решений, используемых в лазерных системах.
Целью работы является повышение эффективности метеорологического обеспечения авиации путем оценки и учета влияния метеоусловий на получаемую ЛЛС информацию и возможности прогнозирования этих условий.
В качестве информационных показателей функционирования ЛЛС в работе приняты дальность действия и надежность получения информации. Для определения влияния метеоусловий на дальность действия ЛЛС будем сравнивать дальность действия ЛЛС в «чистой» атмосфере и атмосфере замутненной. Под «чистой» атмосферой будем понимать атмосферу, в которой отсутствуют такие явления как туманы, дымки, облака и осадки. Под замутненной атмосферой будем понимать атмосферу, содержащую рассматриваемые явления. В качестве дальности действия ЛЛС в замутненной атмосфере будем считать ту дальность, при которой энергия отраженного света будет равна энергии отраженного света при «чистой» атмосфере. Для оценки влияния метеоусловий на дальность действия ЛЛС используем оптико-
локационное уравнение, преобразованное к более простому виду [1]: |
|
|
|||||
Е |
пр0 |
П R 2 |
|
пр0 |
2R0 |
, |
(1) |
|
0 |
|
|
|
|
||
где П - параметр характеризующий технические данные ЛЛС; Епр - энергия отраженного све-
95