Материал: Механика. Учебное пособие. Рукин Ю.Б., Нилов В.А
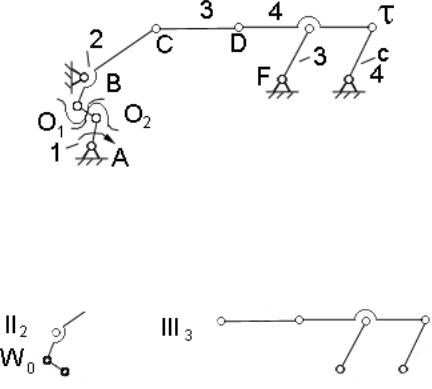
Рассмотрим механизм, в состав которого входит высшая кинематическая пара. Пару составляют звено 1 и 2 (рис. 1.23).
Рис. 1.23
Прежде чем определить класс механизма, необходимо произвести замену высшей пары. Правило замены известно. Строим заменяющий механизм и определяем его класс (рис. 1.24). В механизм входят две группы: второго и третьего класса.
Рис. 1.24
Следовательно, исходный (заданный) механизм также третьего класса. Классификация по Ассуру-Артоболевскому дана только для плоских механизмов.
1.9. Структурные группы пространственных механизмов
Принцип образования механизмов является общим для плоских и пространственных. Условие существования пространственных структурных групп то же, т.е. W=0
Степень свободы определяется выражением
24
W=6n-5Р5-4Р4-3Р3-2Р2-Р1
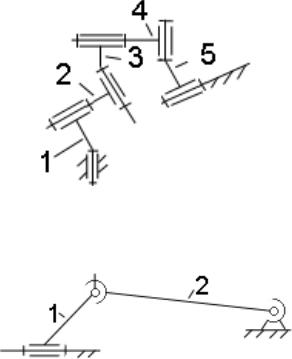
Пусть пространственный механизм состоит из звеньев, соединенных парами только 5-го класса (рис. 1.25). Структурная формула для него имеет вид W=6n-5Р5. Условие существования групп: Wгр. = 0, т.е. 6n=5Р5. Структурная группа будет выглядеть так: n = 5; 5Р5=6n; W=0.
Рис. 1.25
Структурная группа получается громоздкой. Выберем другой состав звеньев и пар в механизме (Рис. 1.26).
Рис. 1.26
W=6n-5Р5-4Р4-3Р3
Условие существования группы: Wгр. = 0
6n=5Р5+4Р4+3Р3
В этом случае n=2; Р5=1; Р4=1; Р3=1
Если такую группу присоединим к начальному звену, движение которого определяет одна обобщенная координата,
25
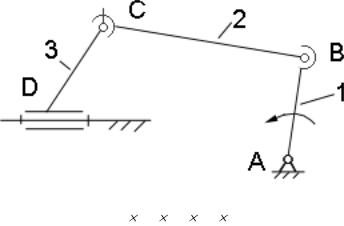
получим пространственный механизм со степенью свободы, равной единице (рис. 1.27)
n=3;Р5=2; Р4=1; Р3=1 W=6 3-5 2-4 1-3 1-1
Рис. 1.27
Следовательно, принцип образования пространственных механизмов сохраняется.
2.АНАЛИЗ МЕХАНИЗМОВ
2.1.Кинематический анализ механизмов.
Кинематический анализ механизмов – это изучение движения звеньев механизма без учета сил, вызывающих движение. Определяющим фактором здесь является степень свободы механизма. Закон движения ведущих (начальных) звеньев известен, поэтому можно сказать, что кинематический анализ состоит в определении движения звеньев механизма по заданному движению начальных звеньев.
Основные задачи кинематического анализа следующие:
1.Определение положений звеньев, включая определение траектории движения отдельных точек;
2.Определение передаточных функций, скоростей и ускорений звеньев механизма.
26
Методы кинематического анализа:
1.Аналитические
2.Графоаналитические.
3.Графические
4.Экспериментальные
В настоящее время аналитические методы анализа выходят на первое место, чему способствует развитие ЭВМ. Однако графоаналитические и графические методы, хотя и уступают в точности получаемых результатов, широко распространены изза своей наглядности и доступности.
Ниже рассмотрено аналитическое решение задачи о положениях звеньев механизма по методу преобразования координат. Метод предложен Ю.Ф. Морошкиным.
2.1.1. Определение положений звеньев плоской незамкнутой кинематической цепи
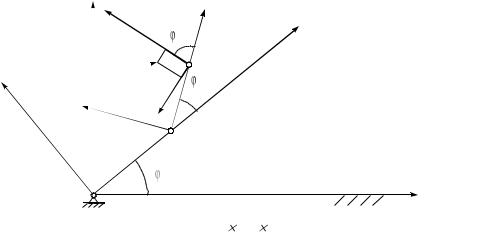
Также кинематические цепи лежат в основе манипуляторов. Рассмотрим четырехзвенную незамкнутую цепь только с вращательными парами 5-го класса, оси кинематических пар параллельны, т.е. цепь плоская (Рис. 2.1). Определим степень свободы кинематической цепи.
y0 |
x3 |
|
|
|
x2 |
|
|
|
|
||
|
|
|
|
32 |
x1 |
|
|
|
|
|
|
|
E3 |
|
|
|
O3 |
|
|
|
|
|
|
|
|
|
|
|
21 |
y |
y2 |
y |
|
|
|
1 |
|
|
|
|
|
|
|
3 |
l2 |
|
|
|
|
|
|
|
|
|
l1 |
|
|
O2 |
|
|
|
|
|
|
|
O1 |
|
|
10 |
|
x0 |
|
|
|
|
|
n=3; Р5=3; W=6 3-2 3=3
Рис. 2.1
27
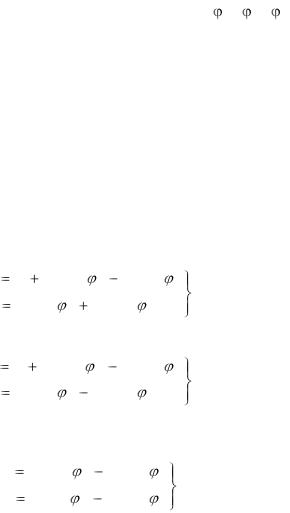
Необходимо задать три обобщенные координаты, чтобы положение звеньев относительно стойки было определено, В качестве обобщенных координат примем углы 10, 21, 32. Углы должны быть заданы, как функция времени. Заданы размеры звеньев l1 и l1 и положение точки Е3 на звене 3. Положение т. Е3 задано координатами хЕ3 и yЕ3. Требуется найти траекторию т. Е3 относительно стойки.
Со стойкой свяжем неподвижную систему координат х0, у0. Выберем системы координат х1у1, х2у2 и х3у3, связав их с положением звеньев кинематической цепи.
Положение точки Е3 звена 3 задано в системе координат х3у3 ; необходимо найти ее положение в системе х0у0 , т.е. найти координаты хЕ0 и yЕ0. Переход от системы х3у3 к системе х0у0 проведем постепенно, переходя из третьей системы во вторую, из второй в первую, из первой в нулевую.
Найдем положение т. Е3 в системе х2у2
xE |
2 |
2 |
xE |
cos |
32 |
yE |
sin |
32 |
|
|
|
|
3 |
|
|
3 |
|
(2.1) |
|
yE |
|
xE |
sin |
|
yE |
cos |
|
|
|
2 |
32 |
32 |
|
|
|||||
|
|
3 |
|
|
3 |
|
|
|
Переходим в систему х1у1, находим координаты хЕ1 и yЕ1.
xE |
1 |
xE |
2 |
cos |
21 |
yE |
2 |
sin |
21 |
|
1 |
|
|
|
|
|
|
|
(2.2) |
||
yE |
xE |
sin |
|
yE |
cos |
|
|
|||
21 |
21 |
|
|
|||||||
1 |
|
2 |
|
|
|
2 |
|
|
|
|
Переходим |
в |
систему |
х0у0, |
находим координаты |
||||||
Е3=хЕ0,yЕ0.
xE |
0 |
xE |
cos |
|
1 |
|
|
yE |
0 |
xE |
sin |
|
1 |
|
10 |
yE |
sin |
|
1 |
|
10 |
yE |
cos |
|
1 |
|
10
(2.3)
10
Уравнения (2.1), (2.2) и (2.3) являются системой линейных уравнений с шестью неизвестными. Они дают возможность определить траекторий точки Е3 , т.е. определить еѐ положение относительно системы х0у0. Метод преобразования координат более удобен, если воспользоваться матричной формой.
28