Материал: Методические указания к лабораторным работам 2,3,4,5 по дисциплине «Моделирование биологических процессов и систем» (90
Работа с моделью тогда представляет собой изучение коллективного поведения автоматов в случайной или детерминированной среде.
Производятся верификация имитационной модели в целом и проверка ее адекватности. Здесь решающими оказываются знания экспертов – специалистов, хорошо знающих реальную систему.
Планируются эксперименты с моделью. При анализе их результатов используются статистическая обработка информации, графические формы выдачи данных и пр. Результаты экспериментов пополняют информационный фонд (банк данных) и используются при дальнейшей работе с моделью.
На каждом из этапов могут возникнуть трудности, для преодоления которых необходимо перестраивать модель, расширять список фазовых переменных, уточнять вид их взаимодействий. По существу, создание имитационной модели включает путь последовательных приближений, в процессе которых получается новая информация об объекте моделирования, усовершенствуется система наблюдений, проверяются гипотезы о механизмах тех или иных процессов в рамках общей имитационной системы. Основным преимуществом имитационного моделирования по сравнению с аналитическим подходом заключается в возможности решать задачи исключительной сложности, а именно:
—при наличии в одной системе элементов непрерывного и дискретного действия;
—в случае нелинейных соотношений любого характера, описывающих связи между элементами системы;
—в условиях воздействия многочисленных случайных факторов сложной природы, которые приводят к принципиальным и часто непреодолимым трудностям при аналитических исследованиях.
Моделирование биологических систем при выполнении лабораторных работ будем осуществлять с помощью математического пакета программ
MathCAD.
Математический пакет программ MathCAD предоставляет набор встроенных функций по численному решению дифференциальных уравнений.
Две из таких функций: rkfixed и Rkadapt, производящие вычисления согласно методу Рунге-Кутта k-го порядка.
Вфункции rkfixed (Y,x1,x2,n,F) и Rkadapt (Y,x1,x2,n,F) входят следующие параметры:
Y – вектор начальных условий с размерностью, соответствующей порядку k дифференциального уравнения или числу уравнений первого порядка;
x1,x2,n – граничные значения интервала и число фиксированных точек, в которых ищется приближенное решение;
F– вектор, в котором записаны правые части дифференциальных уравнений.
Врезультате решения получается матрица, содержащая (k+1) столбцов и (n+1) строчек. В первом столбце содержатся фиксированные значения аргумента t0, t1,t2,…,tn, во втором – соответствующие им значения искомой функции у(t0), у(t1), у(t2),… у(tn), в третьем - значения первых производных в тех же узлах и т.д.
Различия между функциями rkfixed и Rkadapt состоит в следующем. Первая из них ищет приближенное решение с постоянным шагом, втораяосуществляет адаптивный контроль процесса решения: с более мелким шагом при быстром изменении функции и более крупным – при медленном.
Лабораторная работа №2 «Модель Вольтера».
Цель работы: закрепление знаний о функционировании биологических систем, полученных на лекциях по дисциплине «Моделирование
биологических процессов и систем», приобретение навыков работы с программным пакетом MATHCAD, составление программы расчета и ее решение для модели Вольтера.
Пусть в некоторой среде обитания с неограниченными запасами пищи проживает определенный вид животных, который мирно уживается с другими видами и поэтому живет как бы изолированно. Обозначим общее число особей вида в данный момент через N. Примем, что прирост N особей за малый промежуток времени t пропорционален числу особей N и потому определяется зависимостью:
N k N t , |
(1.1) |
||
от которой перейдем к дифференциальной записи: |
|
||
|
dN |
k N , |
(1.2) |
|
|
||
|
dt |
|
|
где k– коэффициент пропорциональности. |
|
||
Интегрируя (1.2), получим |
|
||
N N0 exp k(t t0) , |
(1.3) |
||
где N0 – число особей при t t0 .
Таким образом, согласно (1.3) в изолированной системе число особей возрастает со временем по экспоненциальному закону. Ситуация усложняется, если часть прироста особей поедается некими «хищниками». С учетом данного фактора, Вольтер при составлении уравнений исходил из следующих, вполне реальных допущений:
-пища «жертвы» не ограничена средой обитания;
-«хищник» питается только жертвой;
-прирост «жертв» пропорционален их численности;
-убыль «жертв» пропорциональна произведению числа «жертв» и «хищников»;
-прирост «хищников» пропорционален произведению числа «хищников» и «жертв»;
-убыль «хищников» пропорциональна их числу.
Модель такого биоценоза, т.е. некоторого сообщества животных, с учетом введенных допущений определяется следующей системой из двух дифференциальных нелинейных уравнений:
dN1 |
|
1 N1 |
2 N1 N 2 , |
|
|
|||
|
|
|
|
|
||||
dt |
|
|
||||||
|
|
|
|
|
|
|
(1.4) |
|
|
|
|
|
|
|
|
|
|
dN2 |
|
|
2 N 2 |
1 N1 N |
|
, |
||
|
dt |
|
2 |
|||||
|
|
|
|
|
|
|
|
|
где N1 - число особей «жертв»; N2 - число особей «хищников»; 1 -
коэффициент естественного прироста «жертв»; 2 - коэффициент естественной убыли числа «хищников»; 1 - коэффициент уничтожения «хищниками» своих
«жертв»; 2 - коэффициент защиты «жертв» от «хищников».
Приведем уравнения (1.4) к нормированному виду:
|
|
dx |
Bx(1 y), |
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
d |
|
|
|
|
(1.5) |
|||
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|||
|
|
|
dy |
|
y(x 1), |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
d |
|
|
|
|
|
|
||
где x N1 |
1 |
- относительное число «жертв»; y N2 |
2 |
- относительное |
||||||
|
|
2 |
|
|
|
|
|
|
1 |
|
число «хищников»; t 2 - нормированное время; |
B |
1 |
|
- постоянный |
||||||
|
||||||||||
|
|
|
|
|
|
|
|
|
2 |
|
коэффициент. |
|
|
|
|
|
|
|
|
|
|
Для |
определения колебания |
числа «жертв» |
и |
«хищников» решим |
||||||
нелинейные дифференциальные уравнения (1.5), составив программу,
приведенную на рис.1.
ORIGIN 1
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
1 |
2 |
|
y |
2 |
|
|
|
|
|
|
|
|
|
0 |
0 |
2 |
1 |
|
|
1 |
|
|
|
|
|
|
|
|
|
1 |
9.997·10 -3 |
2 |
1.01 |
|
||
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
2 |
0.02 |
1.998 |
1.02 |
|
|
|
|
B y |
|
1 y |
|
|
|
3 |
0.03 |
1.996 |
1.03 |
|
|||
|
|
|
1 |
|
|
|
|
|
|
|
||||||
F(t y) |
|
|
|
|
2 |
|
|
4 |
0.04 |
1.994 |
1.041 |
|
||||
|
|
y1 1 |
|
|
|
|||||||||||
|
|
|
|
y2 |
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
5 |
0.05 |
1.99 |
1.051 |
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
6 |
0.06 |
1.985 |
1.062 |
|
|
|
|
|
|
|
|
|
|
|
|
Z |
7 |
0.07 |
1.98 |
1.072 |
|
ORIGIN 0 |
|
|
Z Rkadapt(y 0 30 3001 F) |
8 |
0.08 |
1.974 |
1.083 |
|
||||||||
|
|
9 |
0.09 |
1.967 |
1.093 |
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
10 |
0.1 |
1.959 |
1.104 |
|
t:=Z |
<0> |
|
|
X: =Z |
<1> |
|
|
Y:=Z |
<2> |
11 |
0.11 |
1.951 |
1.114 |
|
||
|
|
|
|
|
|
|
|
|
|
|
|
12 |
0.12 |
1.942 |
1.125 |
|
|
|
|
|
|
|
|
|
|
|
|
|
13 |
0.13 |
1.931 |
1.135 |
|
|
|
|
|
|
|
|
|
|
|
|
|
14 |
0.14 |
1.921 |
1.146 |
|
|
|
|
|
|
|
|
|
|
|
|
|
15 |
0.15 |
1.909 |
1.156 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис.1. Программа расчета колебаний в модели Вольтера
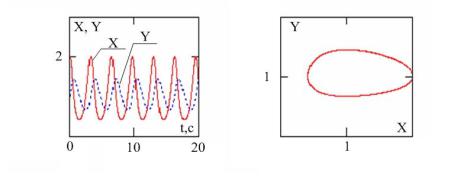
Результат решения по программе при В=4 в виде графиков приведен на рис.2.
Рис.2. Результаты расчета по программе рис.1
Дадим пояснение к составленной программе (рис.1) решения системы уравнений (1.1).
ORIGIN=1 означает, что нумерация координат вектора начинается с 1. N=3001 – число рассчитываемых точек или узлов.
2
y – вектор начальных значений функций y1 и ее производной y2.1
F(t, у) – вектор правых частей уравнений.