Материал: Проблемы обеспечения надежности и качества приборов, устройств и систем. Федоров А.И., Сидоров Б.Н
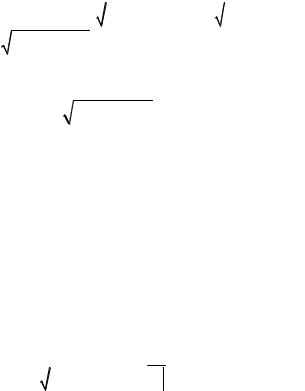
длины, оно будет ортогональным, или преобразованием поворота. Для того, чтобы выяснить, вокруг какой оси и на какой угол происходит поворот, определяемый конкретным кватернионом представим кватернион в виде:
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
0 |
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
(4) |
|
|
|
|
|
|
|
|
|
|
|
|||||
Величину, стоящую в скобках называют вензором кватерниона, векторная часть которого имеет вид:
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
2 |
2 |
2 |
|
|
2 |
2 |
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
1 |
2 |
3 |
|
1 |
2 |
3 |
|
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
12 22 32 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
(5) |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
Вводя замену: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
sin |
|
|
|
12 |
22 |
32 |
cos |
|
|
0 |
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
2 |
|
|
|
|
|
|
|
|
|
и |
2 |
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Так как сумма квадратов этих величин всегда даст единицу, то данные можно представить как синус и косинус некоторого угла. Исходя из введенной замены кватернион примет вид:
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
cos |
|
sin |
|
|
, |
|
2 |
2 |
||||||
|
|
|
|
|
|
|
||
Заметим, что вектор является единичным, так
как:
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
2 |
2 |
2 |
|
|
1 |
2 |
3 |
|
|
||
Далее выполним ортогональное преобразование над векторным кватернионом R (0,r):
101

|
|
|
|
|
|
|
|
|||
R |
( r)sin |
|
,cos |
|
r sin |
|
( |
r) |
||
2 |
2 |
2 |
||||||||
|
|
|
|
|
|
|
||||
Теперь умножим полученный результат на обратный кватернион:
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
cos |
|
|
, sin |
|
|
) |
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
2 |
|
|
|
|
|
. |
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
Вычислим отдельно скалярную: |
|
|
|
|
|
|
|
||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
scal( R 1) ( r)sin |
cos |
( r)sin |
cos |
sin2 |
|
|||||||||||||||||||||||||||||||||
|
|
|
|
|
|
2 |
||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|
2 |
|
|
|
|
|
2 |
2 |
|
|
||||||||||||||
И векторную часть: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
vec( R 1) cos2 |
|
r |
sin |
cos |
( r) |
|
|
|||||||||||||||||||||||||||||||
2 |
|
|
|
|
|
|||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
2 |
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
sin2 |
( r) sin |
|
cos |
( r) sin2 |
( r) |
|
|
|||||||||||||||||||||||||||||||
|
2 |
|
2 |
|
|
|
||||||||||||||||||||||||||||||||
2 |
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
cos2 |
r sin ( r) 2sin2 |
|
( r) sin2 |
|
r |
|
|
|||||||||||||||||||||||||||||||
|
2 |
2 |
|
|
||||||||||||||||||||||||||||||||||
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
(6)
(7)
В конечном итоге, на основании формул (6) и (7) приходим к выводу, что на выходе получается некоторый вектор:
r1 (1 cos )( r) cos r sin ( r) |
(8) |
Формула (8) это формула конечного поворота Родрига. Преобразование которое, с учетом того, что для единичного кватерниона операция вычисления обратного кватер-
ниона эквивалентна сопряжению, имеет вид:
r1 r
Так же эквивалентно повороту вектора вокруг оси, за-
даваемой ортом на угол .Угол поворота и вектор, вокруг которого происходит вращение можно рассчитать по компонентам кватерниона, исходя из замен, введенных нами выше.
Следовательно единичный кватернионопределяет конечный поворот, компоненты которого построены по формулам:
102
|
cos |
|
; |
|
|
|
sin |
|
; |
|
|
|
|
sin |
|
|
|
|
; |
|
|
|
|
|
sin |
|
|
; |
|||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||||||||||||||||||||
0 |
|
|
2 |
|
|
|
|
|
1 |
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
0 |
|
|
|
|
2 |
|
|
|
|
2 |
|
|
|
3 |
|
2 |
3 |
|
||||||||||||||||||||||
Та |
же |
|
|
матрица |
Ac1 |
|
|
в |
|
координатах |
|
|
|
Родрига- |
|
||||||||||||||||||||||||||||||||||||||||||||||||||
Гамильтона будет иметь вид: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||||||
|
|
2 |
2 |
|
|
|
|
2 |
2 |
|
|
|
|
2( ) |
2( ) |
|
|
|
|||||||||||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||
1 |
|
1 |
2 |
|
|
|
|
3 |
4 |
2 |
|
1 |
4 |
|
|
2 |
|
3 |
|
|
|
|
1 |
|
3 |
|
|
2 |
4 |
|
|
|
|||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|
|
2 |
|
|
2 |
|
2( 1 2 3 4) |
|
|
||||||||||||||||||||||||||||||||||||||
Aс 2( 1 4 2 3) |
|
|
|
1 |
3 |
2 |
4 |
|
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
2( ) |
|
|
|
2( ) |
2 |
2 |
2 |
2 |
|
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
|
1 3 |
|
|
|
2 4 |
|
|
|
|
|
|
|
1 |
|
|
2 |
|
|
|
|
3 |
4 |
|
|
1 |
4 |
|
|
|
2 |
|
|
|
3 , (9) |
|
||||||||||||||||||||||||||||
где i параметры Родрига Гамильтона, i = |
|
|
|
|
|
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
14, |
|
|
|
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
4 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2i |
|
|
1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
i 1 |
|
|
|
|
|
|
|
|
|
|
. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
Начальные значения параметров Родрига- |
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
Гамильтона вычисляются по известным формулам |
|
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
cos |
0 |
cos |
0 |
cos |
0 |
|
sin |
0 |
|
sin |
0 |
sin |
0 |
; |
|
|
|
|
|
|
||||||||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||||||||||||||||
10 |
|
|
2 |
|
|
|
|
|
2 |
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||
|
sin |
0 |
sin |
0 |
|
|
|
cos |
0 |
cos |
0 |
cos |
0 |
sin |
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||||||||||||||
20 |
|
|
2 |
|
|
|
2 |
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
2 |
|
|
2 |
|
|
|
|
2 ; (10) |
|
|
|
|
|
||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||||||||||||||||
|
sin |
0 |
|
cos |
0 |
cos |
0 |
|
|
cos |
0 |
sin |
0 |
|
sin |
0 |
|
|
|
||||||||||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||||||||||||||||||||||||||||||
30 |
|
|
2 |
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
2 |
|
2 ; |
|
|||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||||||
40 |
cos |
0 |
sin |
0 |
|
cos |
0 |
|
|
sin |
0 |
|
cos |
0 |
|
sin |
0 |
|
|
|
|||||||||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|
|
2 |
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
2 |
|
2 . |
|
||||||||||||||||||||||||||
А обратный переход от параметров РодригаГамильтона к углам Эйлера (например, при выводе текущих параметров движения) производится по формулам:
103
tg |
|
2 1 3 2 4 |
|
|
|
12 22 32 42 |
; |
||
sin 2 1 4 2 3 ; |
|
|||
tg |
|
2 1 2 3 4 |
|
|
12 32 22 24 . |
(11) |
|||
В результате четыре параметра Родрига-Гамильтона однозначно определяют ориентацию снаряда в пространстве без вырождения при любых параметрах вращения. То есть, если обнулить угол поворота, то орт оси вращения так же станет равен нулю, а при повороте на любой конечный угол мы всегда можем рассчитать положение оси поворота.
Литература
1Постников А.Г. Внешняя баллистика авиационных неуправляемых снарядов: учебное пособие для вузов/ А.Г. Постников. – М.: ВВИА, 2003. – 395 с.
2Амелькин Н.И. Кинематика и динамика твердого тела (кватернионное изложение): учебное пособие для вузов/ Н.И. Амелькин. – М.: МФТИ, 2000. – 61 с.
Воронежский государственный технический университет
104
УДК 629.7.05:623.746.-519
А.В. Мельников, Д.И. Коробкин, Е.А. Рогозин, Д.А. Урясьев
ОПТИМАЛЬНОЕ УПРАВЛЕНИЕ БЕСПИЛОТНЫМ ЛЕТАТЕЛЬНЫМ АППАРАТОМ
В статье рассмотрены варианты управления, а также предложена модель функционирования беспилотного летательного аппарата в виде ориентированного графа с конечным числом состояний
История успешного применения беспилотных летательных аппаратов (БЛА) насчитывает уже почти восемь десятилетий. В последнее время интерес к ним намного возрос. По мнению некоторых экспертов, БЛА являются наиболее перспективным направлением развития авиации. Это объясняется не только тем, что массовое производство и применение БЛА оказывается дешевле и проще, чем пилотируемых летательных аппаратов, но и тем, что некоторые типы БЛА способны решать задачи, недоступные пилотируемым летательным аппаратам, к примеру, задачи ближней разведки в условиях плотной городской застройки. Повреждение БЛА в ходе выполнения боевой задачи несет лишь финансовые потери и не угрожает жизни пилота-оператора, что позволяет использовать БЛА в рискованных операциях [1].
В зависимости от типа управления БЛА подразделяются на неуправляемые – движущиеся по заранее заданным контрольным точкам, дистанционно-пилотируемые и автономные. Управление, в первом и втором способе, ориентировано на человека и не учитывает новые технические возможности существующих и перспективных систем. Сегодня на смену дистанционно-пилотируемым аппаратам приходят автономные аппараты, способные самостоятельно выполнять поставленную задачу при минимальном вмешательстве человекаоператора.
105