Материал: Проблемы обеспечения надежности и качества приборов, устройств и систем. Федоров А.И., Сидоров Б.Н
http://uavshop.ru/published/SC/html/scripts/index.php?ukey=news&blog _id=39&did=35 (дата обращения: 15. 09. 2016)
11. Общие ресурсы по квадрокоптерам: infocopter.ru. - [Электронный ресурс]. Дата обновления: 29. 08. 2016 -URL: http://infocopter.ru/obzor/kontrolleryi/ (дата обращения: 15. 10. 2016)
Воронежский государственный технический университет
96
УДК 629.7.062.2:531.224.4
А.В. Николаев, Д.И. Коробкин, В.М. Блохин, А.В. Мельников
СПОСОБ ПРЕОБРАЗОВАНИЯ КООРДИНАТ ЛЕТАТЕЛЬНОГО АППАРАТА В УСЛОВИЯХ
НЕОПРЕДЕЛЕННОСТИ УГЛОВ
В статье рассмотрены вопросы ориентации летательного аппарата в пространстве, проведен анализ алгоритмов управления с применением углов Эйлера, связанных с декартовой системой координат
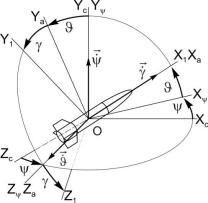
Параметрами однозначно определяющие ориентацию летательного аппарата (ЛА) в пространстве, используемые – это углы поворота (углы Эйлера), которые связаны с декартовой системой координат. Рассматривая случай, когда связанная система координат (условно - базис "1") с ЛА может быть совмещена со стартовой (условно - базис "с") путем последовательных поворотов вокруг ее осей (рисунок 1),когда каждый следующий поворот осуществляется вокруг оси, полученной от предыдущего поворота.
Рис. 1. Связанный базис
97
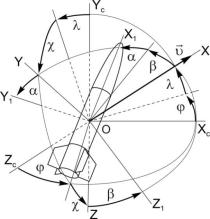
При этом ориентация связанной системы относительно стартовой, служащей началом отсчета, определяется так называемым переходом первого рода через три угла. В качестве исходного, с которым сначала совмещен требуемый базис, принимается стартовый базис. В результате первого поворота относительно оси Yс на угол рыскания образуется новый базис OX Y Z . Следующий поворот на угол тангажа относительно оси Z переводит базис OX Y Z в базис OXaYaZa. Наконец, третий поворот на угол крена относительно оси Xa переводит базис OXaYaZa в связанный базис
OX1Y1Z1.
Рис. 2. Ориентация связанного базиса относительно стартового пятью углами
Встречаются случаи, когда для описания пространственного положения ЛА углы , и неизвестны, тогда ориентацию связанного базиса относительно стартового можно задать пятью поворотами с переходом через промежуточный скоростной базис (рисунок 2), то есть матри-
цей пяти углов Ac1 , , , , Accк , , Aск1 |
, : |
98 |
|
|
|
cos cos cos + |
-cos cos cos sin + |
|
|
|
|
+(-cos sin cos + |
+(-cos sin cos + |
cos cos sin + |
|
|
|
+sin sin )sin - |
+sin sin )cos + |
+(cos sin sin + |
|
|
|
-(cos sin sin + |
+(cos sin sin + |
+sin cos )cos |
|
|
|
+sin cos )sin cos |
+sin cos )sin sin |
|
|
|
|
sin cos cos + |
sin cos sin + |
sin sin - |
|
A1 |
|
+cos cos sin + |
+cos cos cos - |
(1) |
|
c |
|
|
|
-cos sin cos |
|
|
|
+cos sin sin cos |
-cos sin sin sin |
|
|
|
|
|
|
||
|
|
-sin cos cos cos + |
sin cos cos sin + |
|
|
|
|
+(sin sin cos + |
+(sin sin cos + |
-sin cos sin + |
|
|
|
+cos sin )sin - |
+cos sin )cos + |
+(-sin sin sin + |
|
|
|
-(-sin sin sin + |
+(-sin sin sin + |
+cos cos )cos |
|
|
|
+cos cos )sin cos |
+cos cos )sin sin |
|
|
В этом случае, постановкой задачи требуется определение таких элементов движения, которые не входят непосредственно в состав рассмотренной системы. Поэтому приходится разрабатывать дополнительный аппарат. Пусть, например, требуется знание угла тангажа ЛА. Необходимая для этого формула получается приравниванием соответствующих элементов матриц перехода от стартового базиса к связанному при разных способах перехода. Так как A1c( , , ) = A1c( , , , , ), то из равенства элемен- тов a21 этих матриц следует, что
= arcsin(sin cos cos +cos cos sin +cos sin sin cos )(2)
Следует заметить, что область определения функции arcsin ограничена интервалом (- /2; /2). Так как априори нельзя гарантировать, что диапазон изменения угла окажется в заданном интервале, то для снятия неопределенности следует, приравнивая другие
99
элементы матрицы, образовать систему уравнений с разными тригонометрическими функциями, анализ знаков которых позволит установить искомую область заданного угла. Такого рода замечание тем более справедливо, если значение какогото угла находится через функцию arccos, поскольку область ее определения (0; ) не дает возможности без дополнительного анализа обнаружить острый отрицательный угол.
Вообще говоря, следует иметь в виду, что обратная задача, связанная с определением углов по численным значениям элементов матрицы преобразования координат, всегда дает два решения, верных в статическом смысле. Это означает, что любая из найденных двух последовательностей поворотов приводит исходный базис к конечному. Но в динамике один из переходов связан с малыми значениями углов, а другой – с большими. Поэтому, если такие решения используются в реальных динамических системах управления ЛА, то нужен дополнительный алгоритм отбора рационального в динамическом смысле решения.
В результате получаем, что для моделирования и закладки в алгоритмы системы управления применение углов Эйлера ограничивается критическими значениями параметров.
Однако данные проблемы снимаются рассмотрением четырех параметров, которые не имеют вырождения, а именно, кватернионная теория, которая была развита Олидом Родригом, а в работах Уильяма Гамильтона получила окончательное теоретическое обоснование.
Рассматривая кватернион, как линейный оператор поворота известно, что преобразование вида(3) не меняет нормы кватерниона R .
R R 1 |
(3) |
где – один кватернион; R – другой кватернион. |
|
Если кватернион R будет векторным кватернионом, то не изменится и норма вектора, которым он определяется. То есть описанное преобразование над вектором, не меняет его
100