Курсовая работа (т): Технология контроля ходового винта
В соответствии с ГОСТ 14034-74 угол при вершине центра составляет 60º.
Расчет пружины сжатия
Сила пружины при максимальной деформации F3 = 125 H
Наибольшее допустимое напряжение в первом приближении taupr = 588 МПа
Коэффициент k3 = 56,39063752078
Индекс пружины в первом приближении ipr = 9,6
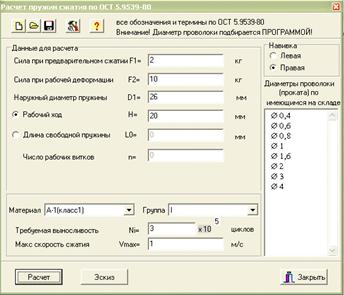
Коэффициент k1 = 1,15127180232558
Диаметр проволоки в первом приближении d = 2,44771575977971 мм
Диаметр проволоки по нормали d = 3 мм
Предел прочности при растяжении SIGMА_B=1670 Мпа
Допускаемое напряжение при кручении tau = 0,3 * SIGMA_B = 501 Мпа
Индекс пружины i = 7,66666666666667
Коэффициент k1=1,19271739130435
Диаметр проволоки d=2,41200553659871 мм
Диаметр проволоки по нормали d=3 мм
Коэффициент k2=1,05671077504726
Жесткость одного витка С1=61,819436882632 Н/мм
Средний диаметр пружины Dср=23 мм
Деформация одного витка при максимальной силе S3=2,02201777148699
Число рабочих витков расчетное n = 15
Жесткость пружины c = 4,12129579217547 Н/мм
Проверка динамической прочности
Критическая скорость Vкр=2,80532298059192 м/с
Условие отсутствия соударения витков выполнено
Деформация предварительная S1 = 4,85284265156877 мм
Деформация рабочая S2 = 24,2642132578438 мм
Деформация максимальная S3 = 30,3302665723048 мм
Полное число витков N1 = 17
Шаг пружины t = 5,02201777148699 мм
Длина пружины при максимальной деформации L3=49,5 мм
Длина пружины в свободном состоянии L0=79,8302665723048 мм
Длина пружины при предварительной деформации =74,977423920736 мм
Длина пружины при рабочей деформации L2 = 55,566053314461 мм
Длина развернутой пружины L = 1251,2 мм
Масса пружины M = 0,06774075 кг
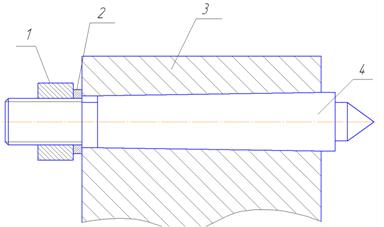
Рис. 3 Жесткий центр
Конструкция жесткого центра представлена на рис. 3.
Центр 4 имеет участок с конической поверхностью для закрепления в корпус 3. Для создания натяга обязан поджим в осевом направлении, который обеспечивается затягиванием гайки 1, фиксация которой осуществляется пружинной шайбой 2.
В соответствии с ГОСТ 14034-74 угол при вершине центра составляет 60º.
Расчет пружины сжатия для компенсационной призмы
Компенсационная пружина необходима для предотвращения прогиба вала.
Её жесткость должна примерно равняться весу вала
Найдем вес вала:
.04*0.04*3.14*0.05*6180≈15 кг
Произведем расчет пружины:
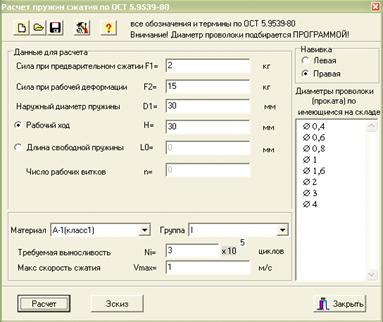
Сила пружины при максимальной деформации F3=187,5 H
Наибольшее допустимое напряжение в первом приближении taupr=588 МПа
Коэффициент k3=53,1262646908288
Индекс пружины в первом приближении ipr=9,2
Коэффициент k1=1,1583112407211
Диаметр проволоки в первом приближении d=2,94366654672411 мм
Диаметр проволоки по нормали d=3 мм
Предел прочности при растяжении SIGMА_B=1670 МПа
Допускаемое напряжение при кручении tau=0,3 * SIGMA_B=501 МПа
Индекс пружины i=9
Коэффициент k1=1,16208333333333
Диаметр проволоки d=3,15930645126332 мм
Диаметр проволоки по нормали d=4 мм
Коэффициент k2=1,04938271604938
Жесткость одного витка С1=51,3071895424837 Н/мм
Средний диаметр пружины Dср=26 мм
Деформация одного витка при максимальной силе S3=3,65445859872611
Число рабочих витков расчетное n=12
Жесткость пружины c=4,27559912854031 Н/мм
Проверка динамической прочности
Критическая скорость Vкр=2,80532298059192 м/с
Условие отсутствия соударения витков выполнено
Деформация предварительная S1=4,67770700636943 мм
Деформация рабочая S2=35,0828025477707 мм
Деформация максимальная S3=43,8535031847134 мм
Полное число витков N1=14
Шаг пружины t=7,65445859872611 мм
Длина пружины при максимальной деформации L3=54 мм
Длина пружины в свободном состоянии L0=97,8535031847134 мм
Длина пружины при предварительной деформации L1=93,1757961783439 мм
Длина пружины при рабочей деформации L2=62,7707006369427 мм
Длина развернутой пружины L=1164,8 мм
Масса пружины M=0,112112 кг
Общий вид каретки с измерительными устройствами показан на рис. 4.
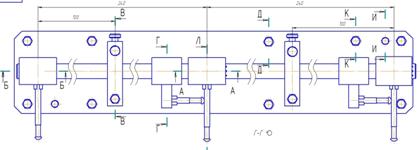
Рис. 4
Левый датчик неподвижно закреплен на
направляющем валу. Для его правильного подвода к ходовому винту предусмотрена
возможность продольного перемещения по направляющим (рис. 5)
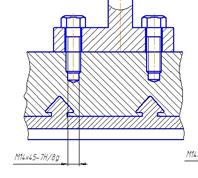
Рис. 5
Также предусмотрен стопор. Показан на рис. 6
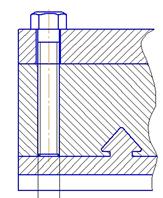
Рис. 6
Первый, второй и четвертый датчики неподвижно закреплены на направляющем валу посредством шпоночного соединения.
Показано на рис. 7
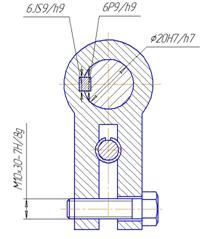
Рис. 7
Третий и пятый датчики закреплены на валу по типу высокоточных подшипников и имеют продольных ход 2 мм в обе стороны.
Показано на рис. 8
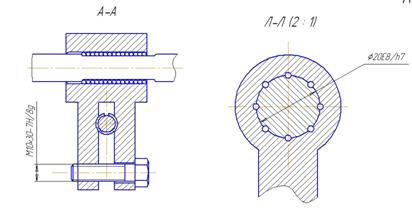
Рис. 8
Данные конструкции не имеют стопоров, т.к. второй и четвертый датчики измеряют их положение относительно начального положения. И не имеет смысла устанавливать стопорное приспособление.
Для данного приспособления понадобится особый
измерительный наконечник. Показан на рис. 9
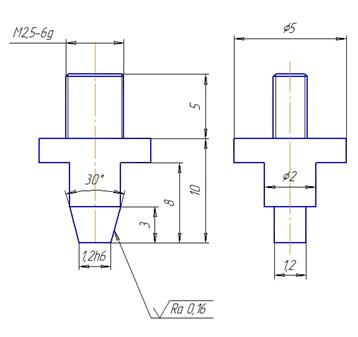
Рис. 9
Общий вид рабочего места показан на рис. 10
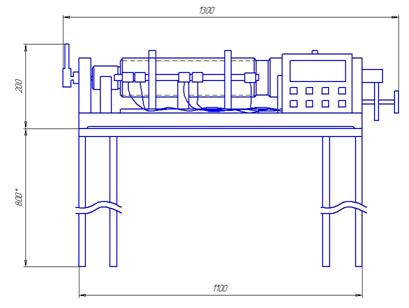
Рис. 10
Заключение
При выполнении курсовой работы был произведен
выбор параметров контроля на всех стадиях технологического процесса
изготовления ходового винта, разработана методика выполнения измерений этих
параметров и на основании этих данных спроектировано контрольно-измерительное
приспособление.
Список используемой литературы:
1. Лекции по курсу «Технология контроля», Ю.А. Шачнев
2. Лекции по курсу «Прикладная метрология», Н.Т. Крушняк
. «Технология машиностроения», А.А. Зуев, 2003 г.
. «Размерный контроль в машиностроении», В.А. Чудов, 1982 г., Москва «Машиностроение»
. «Альбом контрольно-измерительных приспособлений: учебное пособие для вузов», Ю.С. Степанов, Б.И. Афанасьев и др. / под общ. Ред. Ю.С. Степанова. - М.: Машиностроение, 1998-184 с.