Материал: УМК Коровкин-Кулик
нения движения плоской фигуры. Разложение движения плоской фигуры на поступательное вместе с полюсом и вращательное вокруг полюса. Не- зависимость угловой скорости и углового ускорения от выбора полюса. Теорема о скоростях точек плоской фигуры. Теорема о проекциях скоро- стей двух точек фигуры. Мгновенный центр скоростей плоской фигуры. Доказательство его существования и способы нахождения. Определение скоростей точек с помощью мгновенного центра скоростей. Теорема об ускорениях точек плоской фигуры. Понятие о мгновенном центре ускоре- ний. Доказательство существования, способы нахождения. Определение ускорений точек при помощи мгновенного центра ускорений.
Сложное движение точки. Абсолютное и относительное движение точки; переносное движение точки. Теорема о сложении скоростей. Диф- ференцирование единичного вектора. Теорема об ускорениях точки в сложном движении (теорема Кориолиса). Определение ускорения Корио- лиса; модуль, направление, физический смысл. Случай поступательного переносного движения.
Сложное движение твердого тела. Сложное движение твердого те-
ла. Сложение поступательных движений. Сложение мгновенных вращений тела вокруг параллельных и пересекающихся осей. Пара мгновенных вра- щений. Кинематический винт. Мгновенная винтовая ось.
Введение в динамику. Предмет динамики. Основные понятия и опре- деления; масса, материальная точка, сила. Законы классической механики. Инерциальная система отсчета. Задачи динамики.
Динамика точки. Дифференциальные уравнения движения свобод- ной и несвободной материальной точки в декартовых координатах. Есте- ственные уравнения движения материальной точки. Две основные задачи динамики точки. Решение первой задачи динамики. Вторая задача дина- мики точки. Интегрирование дифференциальных уравнений движения точки в простейших случаях. Постоянные интегрирования и их определе- ние по начальным условиям.
Введение в динамику механической системы. Механическая система.
Масса системы. Центр масс и его координаты. Классификация сил, дейст- вующих на систему; силы внешние и внутренние, заданные и реакции свя- зей. Свойства внутренних сил.
Геометрия масс. Моменты инерции твердого тела и системы отно- сительно плоскости, оси, полюса. Радиус инерции. Теорема о моментах инерции относительно параллельных осей. Осевые моменты инерции не- которых тел.
6
Общие теоремы динамики точки и системы. Теорема о движении центра масс. Дифференциальные уравнения движения механической сис- темы. Теорема о движении центра масс механической системы. Закон со- хранения движения центра масс. Примеры, иллюстрирующие закон сохра- нения движения центра масс.
Теорема об изменении количества движения. Две меры механиче-
ского движения: количество движения и кинетическая энергия. Элемен- тарный и полный импульсы силы за конечный промежуток времени. Тео- рема об изменении количества движения точки в дифференциальной и ко- нечной формах. Количество движения механической системы и его выра- жение через массу системы и скорость центра масс. Теорема об изменении количества движения системы в дифференциальной и конечной формах. Закон сохранения количества движения системы.
Теорема об изменении момента количества движения. Момент ко-
личества движения точки относительно центра и оси. Теорема об измене- нии момента количества движения материальной точки. Сохранение мо- мента количества движения материальной точки в случае центральной си- лы. Понятие о секторной скорости. Закон площадей.
Главный момент количества движения или кинетический момент механической системы относительно центра и оси. Кинетический момент тела, вращающегося вокруг неподвижной оси. Теорема об изменении ки- нетического момента системы относительно центра и оси. Закон сохране- ния кинетического момента механической системы.
Теорема об изменении кинетической энергии. Элементарная работа силы. Аналитическое выражение элементарной работы силы. Работа силы на конечном перемещении. Работа силы тяжести, упругости, тяготения. Мощность. Работа внутренних сил неизменяемой системы. Работа и мощ- ность сил, приложенных к твердому телу, вращающемуся вокруг непод- вижной оси. Кинетическая энергия точки и механической системы. Теоре- ма о кинетической энергии твердого тела. Вычисление кинетической энер- гии твердого тела в различных случаях его движения. Теорема об измене- нии кинетической энергии точки и механической энергии точки и механи- ческой системы в дифференциальной и конечной формах.
Динамика твердого тела. Дифференциальные уравнения поступа- тельного движения твердого тела. Дифференциальное уравнение враще- ния твердого тела вокруг неподвижной оси. Физический маятник. Диффе- ренциальные уравнения плоского движения твердого тела.
7
Принцип Даламбера для точки и механической системы. Сила инер-
ции материальной точки. Принцип Даламбера для материальной точки и механической системы. Главный вектор и главный момент сил инерции. Приведение сил инерции к центру. Определение динамических реакций с помощью принципа Даламбера при несвободном движении точки и меха- нической системы.
Элементы аналитической механики (принцип возможных переме-
щений). Связи и их уравнения. Классификация связей: голономные и него- лономные, стационарные и нестационарные, удерживающие и неудержи- вающие. Возможные и виртуальные перемещения системы. Число степе- ней свободы. Идеальные связи. Принцип возможных перемещений. При- менение принципа возможных перемещений к определению реакций свя- зей и к простейшим машинам. Общее уравнение динамики.
Уравнения Лагранжа II рода. Обобщенные координаты системы. Обобщенные силы и способы их вычисления. Случай сил, имеющих по- тенциал. Условия равновесия системы в обобщенных координатах. Диф- ференциальные уравнения движения системы в обобщенных координатах или уравнения Лагранжа II рода. Уравнения Лагранжа II рода для консер- вативных систем.
Малые колебания систем. Понятие об устойчивости равновесия; тео- рема Лагранжа – Дирихле. Малые колебания механической системы с од- ной степенью свободы около положения устойчивого равновесия; свобод- ные незатухающие колебания и их свойства; частота и период колебаний; амплитуда и начальная фаза колебаний точек и системы; свободные зату- хающие колебания при сопротивлении, пропорциональном скорости; пери- од и декремент этих колебаний, случай апериодического движения; вынуж- денные колебания при гармонической возмущающей силе и сопротивлении, пропорциональном скорости, коэффициент динамичности, резонанс.
Теория удара. Явление удара. Ударная сила и ударный импульс. Действие ударной силы на материальную точку. Теорема об изменении количества движения механической системы при ударе. Прямой цен- тральный удар тела о неподвижную поверхность. Упругий и неупругий удары. Коэффициент восстановления при ударе. Прямой центральный удар двух тел. Теорема Карно.
8
ВВЕДЕНИЕ
Механикой называют науку, изучающую механические движения. Все явления, наблюдаемые в материальном мире, как бы сложны они не были, представляют собой различные формы и свойства материи. Основ- ной формой существования материи является движение. Материя может переходить из одной формы в другую. В механике рассматриваются толь- ко такие формы материи, которые можно назвать вещественными, в отли- чие от таких материальных объектов, как, например, электрический заряд, электромагнитная волна и другие.
Всякое изменение материи называют движением. Движение может иметь различные виды. Одним из видов движения является механическое. Механическим движением называют перемещения вещественных форм материи в пространстве и во времени.
Теоретическая механика создавалась вместе с развитием всей куль- туры человечества. Многие законы и факты в области механики были из- вестны еще в древности, задолго до нашей эры, например, знаменитый за- кон Архимеда, и сейчас имеющий в технике большое значение. Однако знания той эпохи не были систематизированы, не составляли еще единой науки – механики.
Теоретическая механика имеет большое значение для всех разделов техники и естествознания и особенно – в авиации, космонавтике, машино- строении и приборостроении всех видов, автоматике, кибернетике и т.п. Изучая механические движения, происходящие в пространстве и во време- ни, теоретическая механика широко применяет математические методы исследования, абстракции, обобщения, формальной логики.
В основу каждого раздела механики положен ряд понятий и определений; принята система аксиом – важнейших положений, проверяемых на опыте; путем логических рассуждений сделаны соответствующие выводы. Эти выводы – теоремы – представляют собой правила для различных расчетов, необходимых при количественном изучении тех или иных механических движений. Теоретическая механика делится на три отдельные части: стати- ку, кинематику и динамику.
Статикой в механике обычно называют ту ее часть, которая занима- ется изучением законов равновесия материальных тел.
Статика, в свою очередь, включает в себя разделы – статика твердого тела и статика материальных систем (жидких, газообразных, упругих и др.).
Кинематика изучает чисто геометрические формы механических движений материи без выяснения условий и причин, вызывающих эти движения.
Динамика является наиболее широкой ветвью механики, изучающей движение в зависимости от физических факторов, обусловливающих его.
9
1.СТАТИКА
1.1.Основные понятия и аксиомы статики
Статика – это раздел теоретической механики, в котором изуча-
ются общие правила сложения сил и условия равновесия материальных тел под действием сил.
Основные объекты статики – абсолютно твердое тело и сила.
Абсолютно твердым (недеформируемым) называется тело, у кото- рого расстояния между любыми двумя точками остаются неизменными.
В действительности тела в природе под действием различных причин не- сколько меняют свою форму и размеры, то есть деформируются. Но во мно- гих случаях эти деформации малы и не являются определяющими фактора- ми при выводе общих закономерностей движения и равновесия таких тел.
Механическое движение сопровождается механическим взаимодей- ствием, которое изменяет движение или приводит к деформации самих взаимодействующих тел. Такое взаимодействие в механике описывается понятием «сила». Чем больше деформация тела или изменение его движе- ния, тем больше сила, которая приводит к этому.
Сила – это количественная мера механического взаимодействия материальных тел, в результате которого взаимодействующие тела мо- гут сообщать друг другу ускорения или деформироваться.
Сила – векторная величина, которая характеризуется численным значением или модулем, точкой приложения и направлением.
Точкой приложения силы называется та материальная частица тела, на которую непосредственно передается действие от другого тела. Под на- правлением силы понимают направление того перемещения, которое полу- чает под действием этой силы материальная точка, вначале находившаяся в покое. Прямая, по которой направлена сила, называется линией действия.
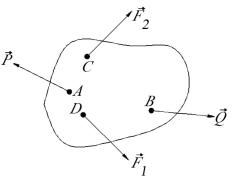
На рисунках будем изображать силы в виде направленных отрезков и обозначать их какой-либо буквой со знаком вектора (рис. 1.1). Такими же буквами, но без знака вектора, будем
обозначать их модули ( F – сила, F – ее модуль).
|
За единицу силы в Международной |
|
системе единиц принимается такая сила, |
|
которая, будучи приложена к материаль- |
|
ной точке массой 1 кг, вызывает ее уско- |
|
рение в инерциальной системе отсчета, |
|
равное 1 м/с2. Эта единица называется |
Рис. 1.1. К понятию системы сил |
ньютоном (Н). |
|
10 |