Материал: УМК Коровкин-Кулик
Совокупность сил, действующих на материальное тело, называется системой сил (см. рис. 1.1).Среди сил системы наравне с заданными могут быть и неизвестные, подлежащие определению.
Простейшие свойства сил, приложенных к абсолютно твердому телу, устанавливаются аксиомами статики. Опираясь на них, логическим путем строятся все положения статики абсолютно твердого тела. В частности, выводятся правила, по которым можно заменить заданную систему сил бо- лее простой эквивалентной системой. Эту операцию называют сложением сил. Может решаться и обратная задача – замена одной силы системой сил
(разложение силы на составляющие). Системы сил, которые производят одинаковое действие на тело, называются эквивалентными.
Запись (F , F , P,Q) ~ (P , P ) означает, что системы сил (F , F , P,Q) |
|||||
1 |
2 |
1 |
2 |
1 |
2 |
и (P , P ) эквивалентны.
1 2
Одна сила, эквивалентная системе сил, называется равнодейст- вующей силой данной системы.
Система сил, эквивалентная нулю, называется уравновешенной.
Под действием такой системы сил абсолютно твердое тело находится в равновесии.
Выяснение условий эквивалентности различных систем сил, уста- новление способов замены одной системы сил, приложенной к абсолютно твердому телу, другой эквивалентной системой сил входит в задачи стати- ки. Но решение этих задач играет вспомогательную роль, так как конечной целью является получение условий равновесия твердых тел при действии на них различных систем сил.
Встатике будем пользоваться системой отсчета, неизменно связан- ной с Землей. Поэтому, когда говорим, что тело находится в равновесии, то имеем в виду покой или равномерное прямолинейное движение этого тела по отношению к Земле.
Воснове статики лежат аксиомы – простые исходные положения, подтверждаемые многовековой практикой и не нуждающиеся в доказа-
тельствах. Они устанавливают основные свойства сил, приложенных к материальной точке и к абсолютно твердому телу.
Аксиома I. Для равновесия двух сил, приложенных к абсолютно твердому телу, необходимо и достаточно, чтобы эти силы были равны по модулю и направлены по одной прямой в противоположные сторо-
ны (рис. 1.2):
если (F1 , F2 ) ~ 0, то F1 = F2 , но F1 = − F2 .
11
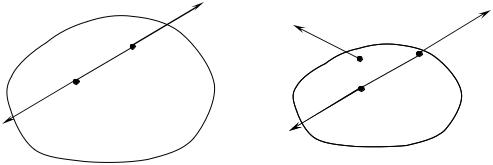
Аксиома II. Не изменяя действия системы сил на абсолютно твердое тело, можно прибавить к этой системе (или отнять от нее) вза- имно уравновешивающиеся силы (рис. 1.3):
(F , F , P ) ~ P , если (F , F ) ~ 0 . |
|||||
1 |
2 |
1 |
1 |
1 |
2 |
Следствие. Не изменяя действия данной силы на абсолютно твер- дое тело, ее можно переносить по линии действия в любую другую точку тела.
|
|
|
|
|
|
|
P2 |
|
|
|
F2 |
|
|
F2 |
|
|
|
|
|
|
B |
|
С |
B |
|
А |
|
|
|
|
|
А |
|
|
|
|
|
||
F1 |
|
|
|
|
|
F1 |
|
|
|
|
|
|
|
Рис. 1.2. К понятию аксиомы I |
Рис. 1.3. К понятию аксиомы II |
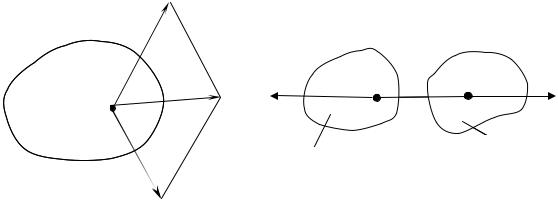
Аксиома III (аксиома параллелограмма сил). Равнодействующая двух сил, приложенных в одной точке тела, по величине и направле- нию совпадает с диагональю параллелограмма, построенного на этих силах (рис. 1.4).
Если обозначим через R равнодействующую двух сил F 1 и F 2, то на основании этой аксиомы имеем:
R ~ (F1 , F2 ) .
Аксиома IV (принцип равенства действия и противодействия). Силы,
с которыми действуют друг на друга два тела, равны по величине и направлены по одной прямой в противоположные стороны (рис. 1.5):
F12 = F21; F 12 = – F 21.
Важно заметить, что действие и противодействие представляют со- бой две силы, приложенные всегда к двум разным телам. Поэтому их нель- зя считать взаимно уравновешивающимися.
Аксиома V (принцип затвердевания). Если деформируемое (не аб-
солютно твердое) тело, которое находилось под действием системы сил в состоянии равновесия, станет абсолютно твердым, то его равновесие не нарушится.
12
|
|
|
|
|
F1 |
|
|
|
|
|
F |
|
F |
|
|
R |
12 |
|
21 |
А |
|
|
A |
B |
|
|
|
|
|
F2 |
|
|
11 |
2 2 |
|
|
|
|
|
Рис. 1.4. К понятию аксиомы III |
|
Рис. 1.5. К понятию аксиомы IV |
||
Эта аксиома имеет большое значение при изучении равновесия де- формируемых тел. Из нее следует, что условия равновесия абсолютно твердого тела являются необходимыми и для равновесия деформируемо- го тела.
Таким образом, принцип затвердевания устанавливает связь между статикой абсолютно твердого тела и статикой деформируемого тела.
1.2. Связи и реакции связей
Точка или тело называются свободными, если они могут совершать любые перемещения в пространстве. Если же тело поставлено в условия, что некоторые перемещения для него становятся невозможными, то такое тело называется несвободным.
Любые ограничения, накладываемые на движения тел, в механике называются связями.
Связи, с которыми приходится встречаться в механике, осуществля- ются при помощи материальных тел (твердых или гибких). Между несво- бодным телом и телом, осуществляющим связь, появляются силы взаимо-
действия. Сила, с которой связь действует на рассматриваемое тело, препятствуя его перемещению в том или ином направлении, называется реакцией связи.
Из аксиомы IV следует, что сила, с которой тело действует на связь, и реакция этой связи имеют одинаковые величины, но противоположные направления.
Силы взаимодействия тела и связи зависят от других сил, прило-
женных к несвободному телу. Эти силы называются активными. Как пра- вило, они бывают известными (заданными). Нахождение сил реакций яв- ляется одной из важнейших практических задач, решаемых в механике.
13
Сила реакции, как и любая другая сила, является величиной вектор- ной, она характеризуется численным значением (модулем) и направлени- ем. Существует общее правило, характеризующее взаимодействие рас-
сматриваемого тела и связи: направление силы реакции противоположно тому, в котором связь препятствует перемещению.
Все многообразие связей, осуществляемых при помощи материаль- ных тел, можно разделить на несколько основных типов.
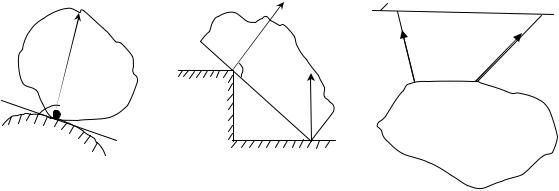
Гладкая поверхность. Тело свободно опирается на гладкую (без трения) поверхность связи в точке А (рис. 1.6). В этом случае реакция опорной поверхности приложена к телу в точке А и направлена по общей нормали, проведенной в этой точке к поверхностям соприкасающихся тел. Поэтому она называется нормальной реакцией и обозначается обыч-
но через N .
Нить. Связь осуществляется при помощи гибкого тела (троса, кана- та, цепи и т.п.). Реакция такой связи (реакция нити) приложена к телу в точке крепления к нему нити и направлена вдоль нее к точке подвеса (силы
T 1 и T 2 на рис. 1.7).
|
|
|
|
|
N A |
N A |
|
||
T |
|
|||
А |
90° |
1 |
T2 |
|
|
||||
90° А |
|
А |
В |
|
NB |
||||
|
|
|||
|
В |
|
|
|
Рис. 1.6. Реакция гладкой поверхности |
Рис. 1.7. Реакция нити |
|||
Неподвижная шарнирная опора. Шарниром называется такое под-
вижное соединение тел, которое дает им возможность свободно поворачи- ваться относительно друг друга. Если таким способом присоединить тело к неподвижному основанию (стойке), то получается шарнирно-неподвижная опора. При отсутствии трения в шарнире такая опора препятствует пере- мещению тела в любом направлении, перпендикулярном к оси шарнира. Поэтому ее реакция может принимать любое направление, перпендику- лярное к оси шарнира (например, в плоскости рисунка). При решении за- дач эту силу реакции обычно представляют в виде двух составляющих сил, которые направляют перпендикулярно друг к другу, например, параллель- но принятым осям координат (рис. 1.8).
14
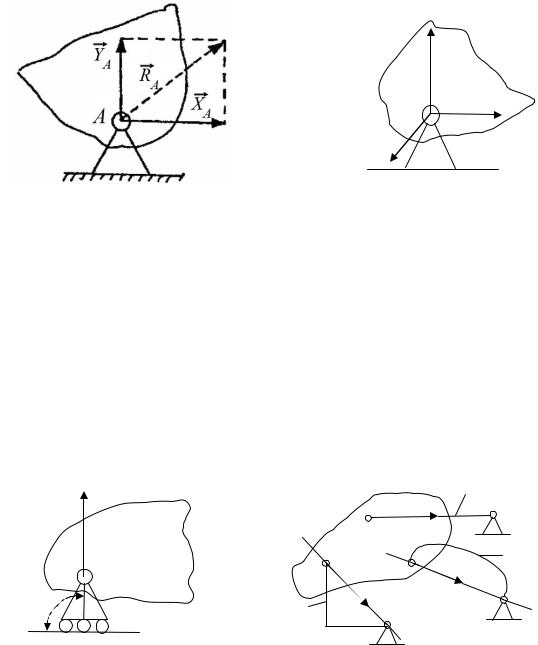
Неподвижная шарнирная опора может быть выполнена при помощи сферического шарнира (рис. 1.9). В этом случае неподвижным остается только геометрический центр В шарнира. Через него проходит линия дей- ствия силы реакции, которая может иметь любое направление в простран- стве. Поэтому ее представляют уже в виде трех составляющих (направляя параллельно осям x, y, z). Каждая из них указывает на то, что точка В (центр шарнира) не может перемещаться в этом направлении.
|
|
|
YB |
|
|
|
X B |
|
B |
|
|
|
ZB |
Рис. 1.8. К определению реакции |
Рис. 1.9. К определению реакции |
в шарнирно-неподвижной опоре |
в сферическом шарнире |
Подвижная шарнирная опора. Если стойку шарнира поставить на катки так, чтобы она могла свободно перемещаться по опорной поверхно- сти, то реакция такой шарнирной опоры будет направлена (в случае глад- кой поверхности) по нормали к ней (рис. 1.10).
Стержневая связь (стержень). Эта связь осуществляется при по- мощи жесткого невесомого стержня произвольного очертания. На концах стержня имеются шарниры, при помощи которых он крепится к телу и к неподвижному основанию. Реакция стержневой связи направлена по пря- мой, соединяющей концевые шарниры (рис. 1.11).
|
|
|
2 |
|
|
S2 |
В′ |
RB |
|
В |
|
А |
S1 |
|
3 |
В |
С |
С′ |
|
90° |
|
S3 |
|
1 |
|
А′ |
|
Рис. 1.10. Реакция шарнирной |
Рис. 1.11. К определению |
||
подвижной опоры |
реакций в стержнях |
||
15 |
|
|
|