Материал: УМК Коровкин-Кулик
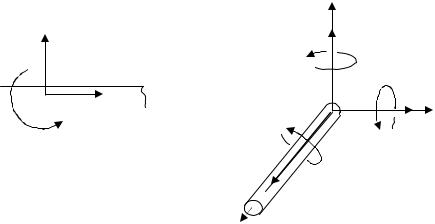
Жесткая заделка или защемление. Так называется связь, ограничи-
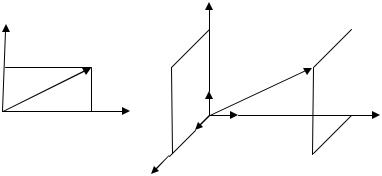
вающая любые перемещения тела. В жесткой заделке появляется система сил реакций, которую обычно представляют в виде одной силы (сила реак- ции жесткой заделки) и одной пары сил с моментом М (реактивный мо- мент). При решении задач их раскладывают на составляющие силы и мо- менты, которые символизирует ограничение того или иного движения те- ла. Например, в случае плоской системы сил они представляются в виде
X A , Y A и mɶ A (рис. 1.12), которые показывают, что тело не может свобод- но перемещаться в направлении этих сил (или в противоположном направ- лении) и не может поворачиваться вокруг точки А. В случае пространст- венной системы сил реакцию жесткой заделки представляют в виде трех
составляющих сил X B , Y B , Z B и трех моментов MBx , MBy и MBz относи- тельно осей x, y и z (рис. 1.13). Их направление принимают произвольно, и после решения задачи, то есть после вычисления составляющих сил реак- ций и реактивных моментов, уточняют эти направления.
|
|
|
|
|
|
|
|
Z |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
МВZ |
|
ZB |
|||
|
|
YA |
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
YB |
|
|
А |
X A |
|
|
|
|
|
||
|
|
ɶ |
|
|
|
|
Y |
||
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|||
|
|
mA |
МВX |
|
МВY |
||||
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
X B |
|
|
|
|
|
|
|
|
Х |
|
|
||
Рис. 1.12. К определению реакций |
Рис. 1.13. К определению реакций в жесткой |
||||||||
в жесткой заделке (плоская система) |
заделке (пространственная система) |
||||||||
1.3. Системы сходящихся сил
Сходящимися называются силы, линии действия которых пересека- ются в одной точке.
Если линии действия всех сил системы лежат в одной плоскости, то она называется плоской, в противном случае – пространственной.
Сложением сходящихся сил называется операция определения их равнодействующей.
16
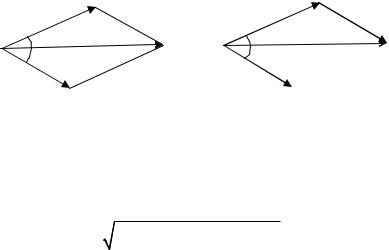
Простейшую систему образуют две силы, сходящиеся в одной точке. Ранее мы выяснили, что силу, приложенную к твердому телу, можно пере- носить по ее линии действия и прикладывать в любой точке тела. А из ак- сиомы III следует, что силы могут быть заменены одной силой, величина и направление которой совпадают с диагональю параллелограмма, постро- енного на векторах этих сил. Поэтому можно записать
R = F1 + F2 . |
(1.1) |
Этот способ сложения двух сил называется правилом параллело-
грамма сил.
Нетрудно видеть, что для нахождения равнодействующей силы не- обязательно строить параллелограмм: достаточно к концу одной силы (на- пример, первой) перенести вектор второй силы, а затем из начала первой провести вектор к концу второй (перенесенной) силы (рис. 1.14). Полу- чившийся треугольник называется силовым, а соответствующее правило нахождения равнодействующей силы – правилом силового треугольника.
F |
|
|
F |
|
|
|
|
(F2 ) |
|||
|
|
|
|
|
|
1 |
|
|
1 |
|
|
|
|
|
R |
||
A α |
R |
A |
α |
||
|
|||||
|
|
||||
|
|
|
|
|
|
|
|
F2 |
|
||
F2 |
|
|
|
||
|
|
|
|
Рис. 1.14. К понятию сложения сил
Равнодействующую двух сходящихся сил можно найти и с помощью вычислений:
R = F 2 |
+ F 2 |
+ 2F F cos α . |
(1.2) |
|
1 |
2 |
1 |
2 |
|
Чтобы найти равнодействующую в том случае, когда на тело дейст- вует большое число сходящихся сил (рис. 1.15), можно воспользоваться правилом силового треугольника последовательно для сложения сначала двух, затем трех и так далее сил. В результате получим так называемый си- ловой многоугольник, в котором вектор, проведенный из начала первой си- лы к концу последнего перенесенного вектора, и будет изображать иско- мую равнодействующую:
|
|
|
n |
|
R = F1 |
+ F2 |
+ ... + Fn |
= ∑ Fk . |
(1.3) |
k =1
17
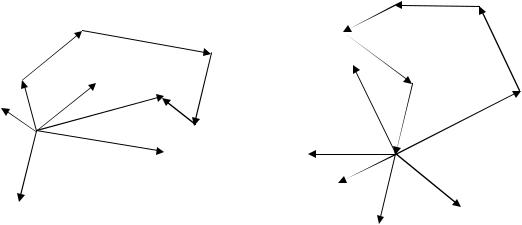
При построении силового многоугольника может получиться так, что конец последней перенесенной силы (Fn) попадает в начало первой, то есть многоугольник замкнется (рис. 1.16). В этом случае равнодействую- щая сила системы окажется равной нулю и, следовательно, данная система сил эквивалентна нулю, то есть находится в равновесии.
Отсюда заключаем, что для равновесия системы сходящихся сил не- обходимо и достаточно, чтобы силовой многоугольник, построенный на этих силах, был замкнут.
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
(F3 ) |
|
|
|
|
|
(F4 ) |
|
|
|
|
|
|
(F3 ) |
|
|
|
|
(F2 ) |
|
|
|
(… ) |
(F2 ) |
|
|
|
|
|
|
|
|
|
F |
|
F2 |
R |
(Fn ) |
(…) |
|
|
1 |
|
|
|
F2 |
(Fn ) |
||
|
|
|
|
|
|
||
Fn |
|
|
F3 |
|
|
|
|
O |
|
F3 |
|
F1 |
|||
… |
|
|
|
|
|
|
O |
|
|
|
|
|
|
… |
|
|
|
|
|
|
F4 |
|
|
|
|
|
|
|
Fn |
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 1.15. К понятию |
|
Рис. 1.16. К понятию |
|||
|
|
силового многоугольника |
системы сходящихся сил |
||||
|
Пусть задана сила F и некоторая ось X – |
ось проекций (рис. 1.17). |
|||||
|
Из математики известно, что проекция любого вектора (например, |
||||||
силы F ) на какую-либо ось (например, X) находится по формуле |
|||||||
|
|
|
|
|
Fx = F × cos a , |
|
(1.4) |
где a – |
угол между вектором F и осью Х. |
|
|
||||
|
Знак косинуса этого угла и определяет знак проекции вектора на ось. |
||||||
Например, если угол a острый, то cos (a) > 0 и Fx > 0; если 90° > a > 270°, то Fx < 0 и т. д.
В частных случаях, когда a = 0 (то есть сила параллельна оси проек- ций и имеет такое же направление), F1x = F1; если вектор силы перпенди- кулярен к оси проекций, то F2x = 0, поскольку cos 90° = 0, и т. д.
Рассмотрим теперь определение равнодействующей сходящихся сил с помощью проекций.
18
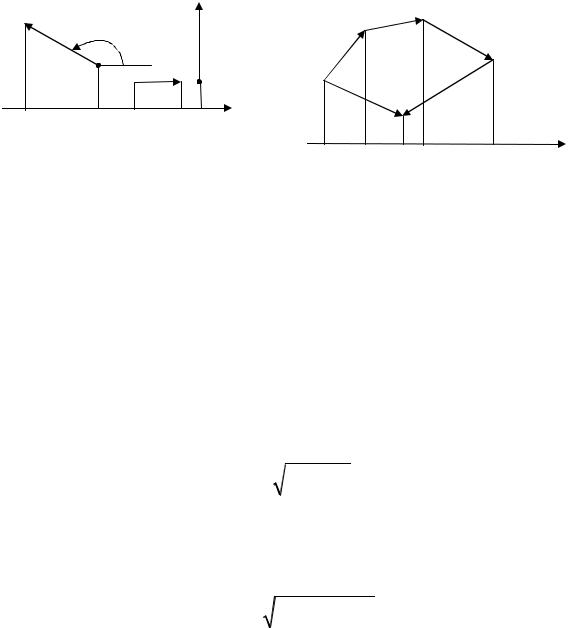
Пусть задана система сходящихся сил ( F 1, F 2, F 3, F 4), на которых
→
построили силовой многоугольник ABCDE, где вектор AE соответствует
равнодействующей силе R данной системы (рис. 1.18). Выберем ось x и найдем проекции каждой силы на эту ось. Получаем
Rx = F1x + F2x + F3x + F4x . |
(1.5) |
То есть, проекция равнодействующей системы сходящихся сил на ось равна алгебраической сумме проекций сил, составляющих эту систему.
|
|
|
|
|
|
|
|
|
|
α |
|
|
F2 |
C |
|
F |
|
|
B |
|
F |
||
|
|
|
F2 |
F1 |
|
|
3 |
|
|
|
|
|
|
D |
|
|
|
F1 |
|
A |
|
|
|
|
|
|
x |
|
R |
|
F4 |
|
< 0 |
F1x = F1 |
|
|
|
E |
|
Fx |
|
F2x = 0 |
|
|
|
x |
|
|
|
|
|
|
|
|
|
|
Рис. 1.17. К понятию |
Рис. 1.18. К выводу формулы (1.5) |
|||||
|
проекции силы на ось |
||||||
|
|
|
|
|
|||
Полученный результат можно применить и к определению проекции равнодействующей силы на любую другую ось (например, y и z прямо- угольной пространственной системы координат Oxyz). Следовательно, в случае системы, состоящей из n сил,
n |
|
n |
|
|
n |
|
Rx = ∑ Fkx ; Ry |
= ∑ Fky ; Rz |
= ∑ Fkz . |
(1.6) |
|||
k =1 |
|
k =1 |
|
|
k =1 |
|
Зная проекции равнодействующей силы на оси координат, можно |
||||||
найти ее величину в случае плоской системы сил по формуле |
|
|||||
R = |
|
|
|
. |
|
|
|
R2 |
+ R2 |
|
(1.7) |
||
|
|
x |
y |
|
|
|
В случае пространственной системы сходящихся сил величина силы R находится как длина диагонали прямоугольного параллелепипеда, реб-
рами которого являются R x , R y , R z (рис. 1.19): |
|
||||
R = |
|
|
|
|
|
R2 |
+ R2 |
+ R2 |
(1.8) |
||
|
x |
y |
z . |
||
19
|
|
|
|
|
|
z |
|
|
|
|
|
y |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Ry |
|
|
|
Rz |
|
|
|
|
||
R |
|
|
|
|
|
|||||
|
|
|
|
k |
|
|
|
R |
|
|
|
|
|
|
O |
|
|
|
Ry |
|
|
O |
Rx |
x |
|
|
|
|
|
y |
||
|
|
|
||||||||
|
Rx |
i |
j |
|
|
|||||
|
|
|
x |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 1.19. К выводу формул (1.7) и (1.8)
Направление равнодействующей, то есть углы, образуемые ею с ося- ми Ox, Oy и Oz, можно найти из формул
|
R |
x |
|
|
Ry |
|
R |
|
|
cos(R,i ) = |
|
; |
cos(R, j ) = |
|
; cos(R, k ) = |
z |
. |
(1.9) |
|
|
|
R |
|
||||||
|
R |
|
|
R |
|
||||
Получим теперь аналитические уравнения равновесия сходящихся сил. Как мы установили ранее, для равновесия сходящихся сил необходи-
мо и достаточно, чтобы силовой многоугольник, построенный на векторах
сил системы, был замкнут, то есть R = 0 . Следовательно, для равновесия пространственной системы сходящихся сил необходимо и достаточно, чтобы выполнялись следующие три уравнения равновесия:
n |
= 0 ; |
n |
= 0 ; |
n |
= 0 , |
(1.10) |
∑ Fkx |
∑ Fky |
∑ Fkz |
||||
k =1 |
|
k =1 |
|
k =1 |
|
|
а в случае плоской системы сходящихся сил – два уравнения, так как все- гда можно принять ось Oz перпендикулярной к плоскости, в которой дей- ствуют силы системы:
n |
= 0 ; |
n |
= 0 |
(1.11) |
∑ Fkx |
∑ Fky |
|||
k =1 |
|
k =1 |
|
|
Итак, для равновесия системы сходящихся сил необходимо и доста- точно, чтобы сумма проекций всех сил системы на каждую из коорди- натных осей равнялась нулю.
Теорема о равновесии трех сил. Если три непараллельные силы,
приложенные к твердому телу, уравновешиваются, то эти силы рас- положены в одной плоскости и линии действия их пересекаются в од- ной точке.
20