Материал: Усі лекції
Види супутникових вимірювань.
Класифікація похибок вимірювань.
Методи GNSS спостережень.
В основі супутникової геодезії лежить використання віддалених від Землі об’єктів, якими є штучні супутники Землі (ШСЗ), а з моменту встановлення на Місяці призмових відбивачів – і Місяць. Навколо Землі обертається декілька тисяч ШСЗ. Частина з них знаходиться в активному режимі, решта уже відпрацювали свій ресурс.
Глобальна супутникова навігаційна система (GNSS) - це загальний термін, що описує будь-яке супутникове сузір'я, яке надає послуги визначення місцезнаходження, навігації та синхронізації - positioning, navigation, and timing (PNT) на глобальній або регіональній основі.
Незважаючи на те, що GPS є найбільш поширеним ГНСС, інші країни випускають свої власні системи для надання додаткової, незалежної можливості PNT
Системи позиціювання за сигналами глобальних навігаційних супутникових систем (ГНСС) знаходять все більше застосування в різних галузях діяльності і значною мірою зумовлюють прогрес суспільства. Особливе місце серед них займають системи високоточного позиціонування взаємного положення об'єктів по фазовим вимірюванням навігаційних сигналів.
Вони забезпечують найбільш високу точність і знаходять застосування в наступних сферах:
·Високоточний моніторинг зсувів і коливань конструкцій інженерних споруд (мостів, гребель, веж, висотних і великогабаритних будівель та інших складних інженерних споруд);
·Контроль зміщень земної поверхні в сейсмонебезпечних зонах, районах вічної мерзлоти, на зсувонебезпечних ділянках і т.п .;
·Геодезичне забезпечення територіального планування, розмітки земельних ділянок, доріг
іт.п .;
·Інформаційне забезпечення диспетчерського управління залізничним транспортом при маневруванні на станціях;
·Інформаційна підтримка систем управління рухом автотранспорту без водіїв (кар'єри, точкове землеробство і т.п.);
·Інформаційне забезпечення сліпої посадки літаків (в тому числі на авіаносець).
Коротка історична довідка.
В кінці 1960-х років були створені низькоорбітальні супутникові радіонавігаційні системи "Цикада" (СРСР) і «Транзит» (США). Успішний досвід їх експлуатації підтвердив перспективність супутникового радіонавігації як основної лінії розвитку радіонавігації в цілому.
ГНСС в тому вигляді, в якому вони існують і використовуються зараз, зародилися на початку 1970-х років, коли Радянський Союз і США практично в один час почали розробку глобальних навігаційних супутникових систем ГЛОНАСС і GPS. В даний час кожна з цих систем має на орбіті повноцінну орбітальне угруповання навігаційних космічних апаратів, які забезпечують надання послуг в глобальному масштабі.
Будова GPS і ГЛОНАСС
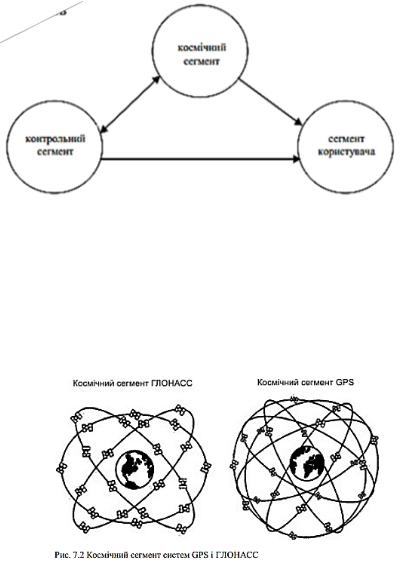
Системи GPS і ГЛОНАСС мають подібну архітектуру та принципи дії і складаються з 3 сегментів:
1. Космічного сегменту, який складається з штучних супутників Землі, що передають радіосигнали на Землю;
2. Контрольного сегменту, який стежить за функціонуванням всієї системи;
3.Сегменту користувача, який включає приймачі різних типів
Кожен із сегментів виконує дуже важливі функції і чітка робота ГНСС можлива лише при правильній роботі та
взаємодії всіх сегментів. Космічний сегмент
Космічний сегмент ГНСС — це вся сукупність ШСЗ.
В системі GPS космічний сегмент GPS являє собою систему з 24 ШСЗ, розподілених по шести майже колових орбітах (з ексцентриситетом f<0,01) з висотою біля 20200 км. Існують п'ять класів супутників GPS: Block I, Block II, Block НА, Block IIR, Block IIF. Середня кутова відстань між вузлами орбіт супутників 60°, нахил орбіт до площини екватора 55°. ШСЗ обертаються навколо Землі як одне ціле, не змінюючи своїх взаємних положень. Період обертання супутників близько 12 годин.
Проектний космічний сегмент системи ГЛОНАСС складається з 24 супутників, що рухаються на 3 орбітах (рис.7.2). Основні параметри космічних сегментів систем GPS і ГЛОНАСС представлені у таблиці 7.1.
Кожен супутник системи GPS випромінює радіосигнали на робочих частотах L1=1575,42 МГц і L2=1227,60 МГц. Сигнал на частоті Li модульовано Р, С/А—кодами, а на частоті L2 — виключно Р-кодом.
Код вільного доступу С/А (Coarse Acquisition) мас частоту проходження імпульсів 1,023 МГц і період повторення 0,001 сек. Точність автономних вимірів відстаней від приймача до супутника за допомогою цього коду є невисокою.
Таблиця 7.1 Основні характеристики супутникових навігаційних систем GPS і ГЛОНАСС
Показник |
GPS |
ГЛОНАСС |
|
|
|
Сузір'я супутників |
|
|
|
|
|
Кількість супутників |
24(31*) |
24(18**) |
|
|
|
Число орбітальних площин |
6 |
3 |
|
|
|
Кількість |
супутників у |
кожній |
4 |
8 |
площині |
|
|
|
|
Висота орбіти, км |
|
20 300 |
19 100 |
|
|
|
|
|
|
Кут нахилу орбіти, ° |
|
55 |
64,8 |
|
|
|
|
|
|
Період |
обертання |
супутника |
12 |
11,26 |
навколо Землі год. |
|
|
|
|
Супутники |
|
|
|
|
|
|
|
|
|
Маса КА, кг |
|
1055 |
дані відсутні |
|
Потужність сонячних батарей, Вт |
450 |
дані відсутні |
||
Термін експлуатації, роки |
|
7.5 |
2-3 |
|
|
|
|
|
|
*в системі GPS для покращення роботи в умовах міської забудови (при наявності значної кількості перешкод) було вирішено збільшити кількість супутників до 36 — на даний час на орбіті присутні 31 робочий супутник
**в системі ГЛОНАСС в середині 90-х кількість супутників різко зменшилась (був момент, коли лишилось З робочі супутники). Проте в останні роки їхня кількість зросла. Так
в2005р. їх вже було 9. За офіційними даними МО РФ на даний час на орбіті 18 діючих супутників, хоча реально значно менше.
Захищений код Р (Protected) характеризується частотою проходження імпульсів 10,23 МГц і періодом повторення 7 діб. Американське оборонне відомство вжило заходів додаткового захисту Р-коду: у будь-який момент без попередження може бути включений режим AS (Anti Spoolmiz). При цьому виконується додаткове кодування Р-коду, і він перетворюється в Y-код. Розшифровка Y-коду можлива тільки апаратно, з використанням спеціальної мікросхеми, що встановлюється в GPSприймачах військового призначення.
З метою зниження точності визначення координат несанкціонованими користувачами передбачений так називаний "режим вибіркового доступу" SA (Selective Availability). При включенні цього режиму в навігаційне повідомлення навмисно вводиться помилкова інформація про похибки атомних годинників і елементи орбіти супутників, що приводить до суттєвого зниження точності навігаційних визначень.
Основу точності системи становлять атомні годинники або стандарти точного часу. Супутники типу Block II обладнані чотирма стандартами точного часу: двома рубідієвими та двома цезієвими. Довгострокова відносна стабільність частоти цих стандартів становить 10" і 10" . Високоточні стандарти частоти, які можна назвати серцем усієї електронної системи, застосовуються для генерації коливань на робочій частоті 10,23 МГц. Шляхом множення цієї частоти на 154 та 120 відповідно отримують дві частоти L1 і L-2. Двохчастотний характер сигналу важливий для усунення похибки під час визначення псевдовідстані, яка виникає через вплив іоносфери.
Варто зауважити, що існують приймачі, які здатні вловлювати і розшифровувати сигнали обох систем — GPS та ГЛОНАСС. Завдяки цьому вони швидше визначають координати точок з необхідною точністю.
Контрольний сегмент, або сегмент управління ГНСС — це комплекс наземних засобів, які забезпечують функціонування космічного сегмента, контролюють його роботу та здійснюють безпосереднє керування всією системою.
Цей сегмент в системі GPS включає контрольно-спостережувальні станції - головну і додаткові станції безперервного спостереження за ШСЗ. Головним завданням цих станцій є спостереження за супутниками з метою визначення траєкторій ШСЗ та похибок бортових атомних годинників. Крім того, через систему управління здійснюються синхронізація годинників та оновлення даних. В склад системи контрольних станцій входять:
—головна контрольна станція;
—п'ять станцій стеження (моніторингових);
—три контрольних станції.
Місцем базування головної станції є об'єднаний космічний Центр управління на авіабазі Фалькон, Колорадо-Спрінгз (США). В цьому центрі збираються результати спостережень з усіх станцій спостережень, обчислюються уточнені орбіти навігаційних супутників та оцінюється стан кожного з них і системи в цілому.
Станції спостереження розташовані в місті Колорадо-Спрінгз та на островах Гаваї, Вознесіння, Дієго-Гарсія. Кваджалейн (рис.7.3). Станції обладнані цезієвими стандартами частоти і часу та Р-кодовими приймачами і можуть одночасно відслідковувати до 11 супутників. Положення станцій відоме з високою точністю в геоцентричній системі координат WGS-84. На станціях кожні півтори секунди вимірюють псевдовідстані до всіх ШСЗ NAVSTAR, коли ті проходять над горизонтом, визначають вплив атмосфери і
пересилають |
на |
головну |
станцію |
згладжені, |
виправлені за |
іоносферну і |
тропосферну рефракції |
дані, усереднені за 15хв. |
|
Сегмент користувача
Сегмент користувачів являє собою всю множину GPS-приймачів. Приймачі мають різну будову, функції та призначення, тому їх розрізняють за різними ознаками.
Оскільки власником системи GPS є МО США, то в першу чергу приймачі поділяються на дві групи:
-PPS (Precise Positioning Service) — для точного визначення місцеположення. До цієї групи відносяться військові користувачі NATO, приймачі яких здатні приймати Y- код позбавлений AS та SA - кодування.
-SPS (Standard Positioning Service) — для стандартного визначення місцеположення. До другої групи відносяться усі цивільні користувачі, приймачі яких приймають сигнали, кодовані функціями AS та SA.
У залежності від призначення приймачі розділять на три групи:
-навігаційні. Приймачі цієї групи миттєво визначають своє місцеположення. Середня квадратична похибка визначення координат навігаційними приймачами при відсутності перешкод та виключеному SA — кодуванні супутникових сигналів не перевищує 10 м, а при включеному SA — кодуванні може досягати 200-300 м.
-геодезичні. Ці приймачі призначенні для диференційних вимірів (одночасно виміри проводяться мінімум двома приймачами) і визначення приростів координат між статично закріпленими приймачами. Точність визначення приростів координат може сягати 1 мм.
-спеціальні. Вони можуть мати саме різноманітне призначення, зокрема, визначення точного часу.
В залежності від принципу вимірювання віддалей до супутника приймачі поділяються на кодові та фазові. Деякі приймачі додатково вимірюють доплерівський зсув частоти сигналу.
Приймачі також розділяють на чотири групи за принципом вимірювання віддалей до супутника і типу сигналу, який приймається до опрацювання. Це:
-кодові приймачі;
-фазові приймачі із СІA — кодом;
-кодові приймачі із СІA та Р — кодом;
-фазові приймачі із СІA та Р— кодом.
Найчастіше цей поділ спрощують і ділять приймачі на одночастотні (приймають С/А- код), та двочастотні (приймають СІA та Р— код).
GPS — приймач складається з шести головних блоків (рис.7.5).
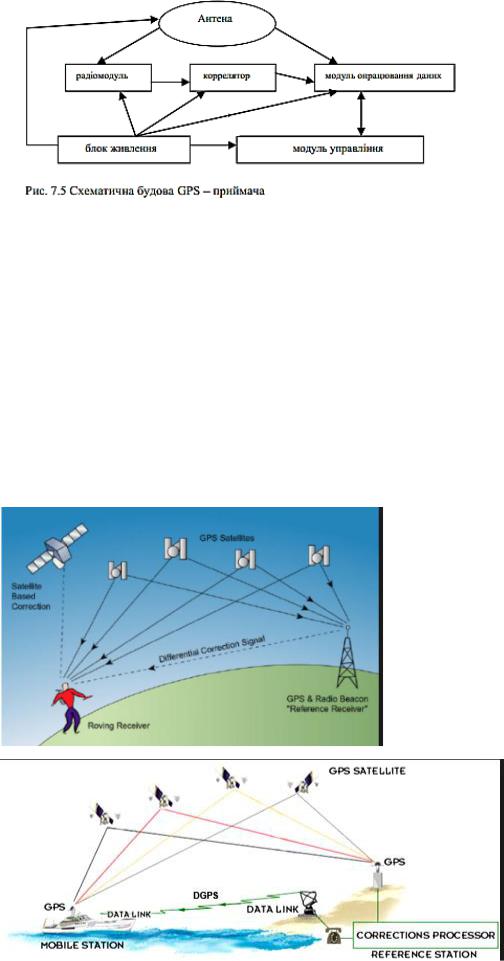
Антена приймає GPS-сигнали і передає у радіомодуль. У цьому модулі виконується підсилення сигналів і їх конвертації на низькі частоти. Корелятор призначений для синхронізації затримки і фази сигналу приймача із параметрами прийнятого радіомодулем GPS-сигналу. Сигнали всіх GPS-супутників опрацьовуються одночасно по окремих каналах. На вихід корелятора подаються дані, необхідні для пошуку і визначення супутникового сигналу, здійснення приблизних обчислень і визначення місцеположення приймача. Модуль опрацювання даних виконує алгоритмічним шляхом опрацювання прийнятих сигналів, а також оцінює параметри супутникового сигналу, розраховує місцеположення приймача. Через модуль управління приймачем оператор задає відповідні режими роботи приймача, контролює процес вимірів і їх накопичення у пам'яті приймача.
Крім системи ГЛОНАСС і GPS, роботи з розгортання глобальних навігаційних супутникових систем проводять Китай - система Бейдоу, і країни Європейського союзу - система ГАЛІЛЕО. Японія та Індія розгортають регіональні навігаційні супутникові системи QZSS і NavIC відповідно.